الكشف عن الطائرات بدون طيار
يتم تقسيم الإطار إلى شبكة من مناطق السماء، ويستجيب كل شبكة عصبية بشكل منفصل: ما إذا كانت المنطقة نظيفة أم تحتوي على جسم غريب. تعرف المنطقة على سماءها الخاصة: الغيوم، والشمس، وحافة السطح، والمعدّ.
يركز على التباين، وليس على الشكل. يمكن رؤية الجسم المظلم في سماء صافية من خلال بكسلين، وهذا يعني مسافة تصل إلى كيلومترين.
تحدد المنطقة اتجاهًا، وترتيبًا، ووقتًا للانتقالات - سرعة الزاوية، ونمو الجسم في الإطار - هل يقترب أم يمر؟
الطائرة بدون طيار تسير في خط مستقيم، بينما تطير الطائر بشكل عشوائي. يتم اتخاذ القرار بناءً على مسار الطائرة، وليس على إطار واحد فقط.
01لماذا هذا مهم؟
مركز التوزيع يتكون من عشرات الآلاف من المتر مربع من السطح، ومساحة مفتوحة مع المعدات، ومنطقة تحميل، حيث يتواجد الناس باستمرار، ومخزون مؤمن. كل هذا مكشوف، ولا يوجد أحد يراقب من خلف السياج.
محيط المكان محاط بسياج وكاميرات ومراقبة وحراس، بينما لا يوجد أي شيء آخر. ومع ذلك، فإن هذه هي المكان الذي تحدث فيه الأحداث الأكثر تكلفة: التحليق الاستطلاعي قبل السرقة، وتسجيل عمليات اللوجستيات الداخلية، ونقل البضائع إلى المنطقة، وتلف السطح أو المعدات.
أجهزة الكشف عن الإشارات تلتقط الاتصال بين الطائرة بدون طيار والتحكم. بالنسبة لهم، الطائرة التي تسير على مسار محدد مسبقًا مع إيقاف البث، لا وجود لها. الكاميرا ترى الطائرة بشكل مستقل، بغض النظر عن الإشارات الراديوية. تعمل النظام على مهمة واحدة: رؤية شخص غريب في السماء، وتحديد مصدره، وما إذا كان يقترب، وإطلاق الإنذار. لا يقوم النظام بإعاقة أو اعتراض أو التأثير على الطائرة - لذلك لا يتطلب تصاريح خاصة، وهو مناسب لأي كيان تجاري.
02الفكرة: تقسيم السماء إلى مناطق
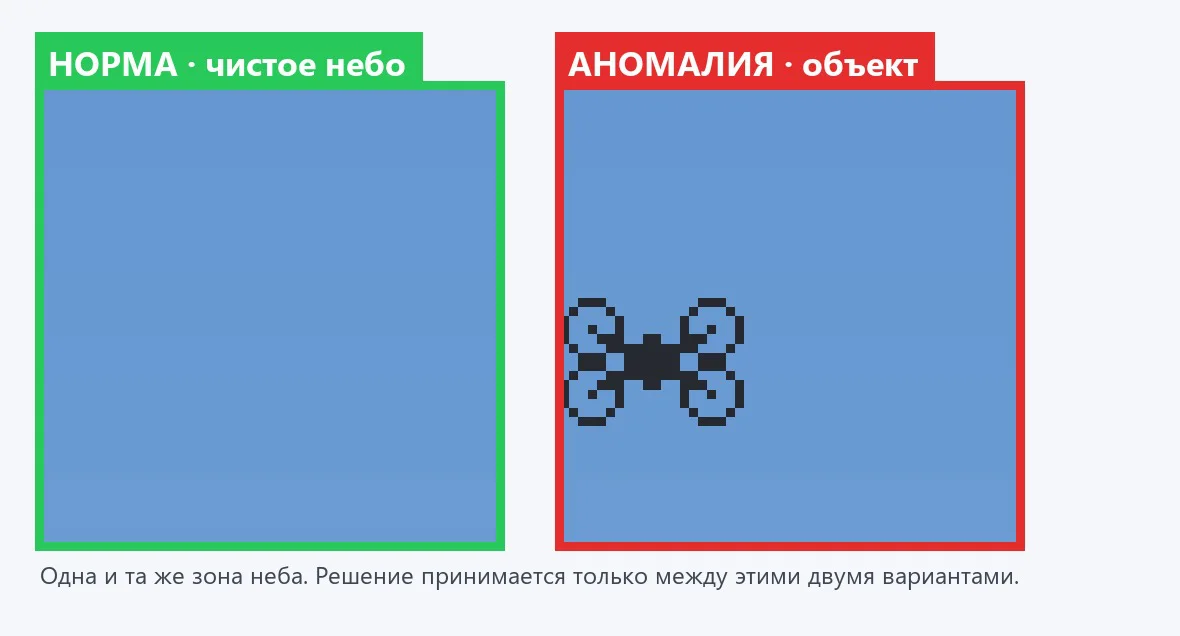
يبحث الكاشف العادي عن الأشياء ذات الأشكال المعروفة في الصورة، ويحيط بها بإطار. أما في السماء، فهو لا يعمل بشكل جيد: لا توجد أي أشكال للأشياء على بعد 1.5 كيلومتر - بل مجرد نقطتين أو ثلاث. أما طريقة "منطقة-زوج"، فهي تعمل بطريقة مختلفة. يتم تحديد الصورة مسبقًا باستخدام شبكة من المناطق - مناطق محددة في السماء، ويتم تدريب كل منطقة على وجود زوج من الإجابات: طبيعي (وهذا هو شكل المنطقة عندما تكون الأمور طبيعية) و عنصر (عندما يظهر شيء غير طبيعي في المنطقة). السؤال الذي يتم طرحه على الشبكة العصبية ليس "ما هو هذا الشيء؟"، بل "هل تبدو هذه المنطقة كما هي عادة؟" - ويمكن الإجابة على هذا السؤال حتى باستخدام بكسلين فقط.
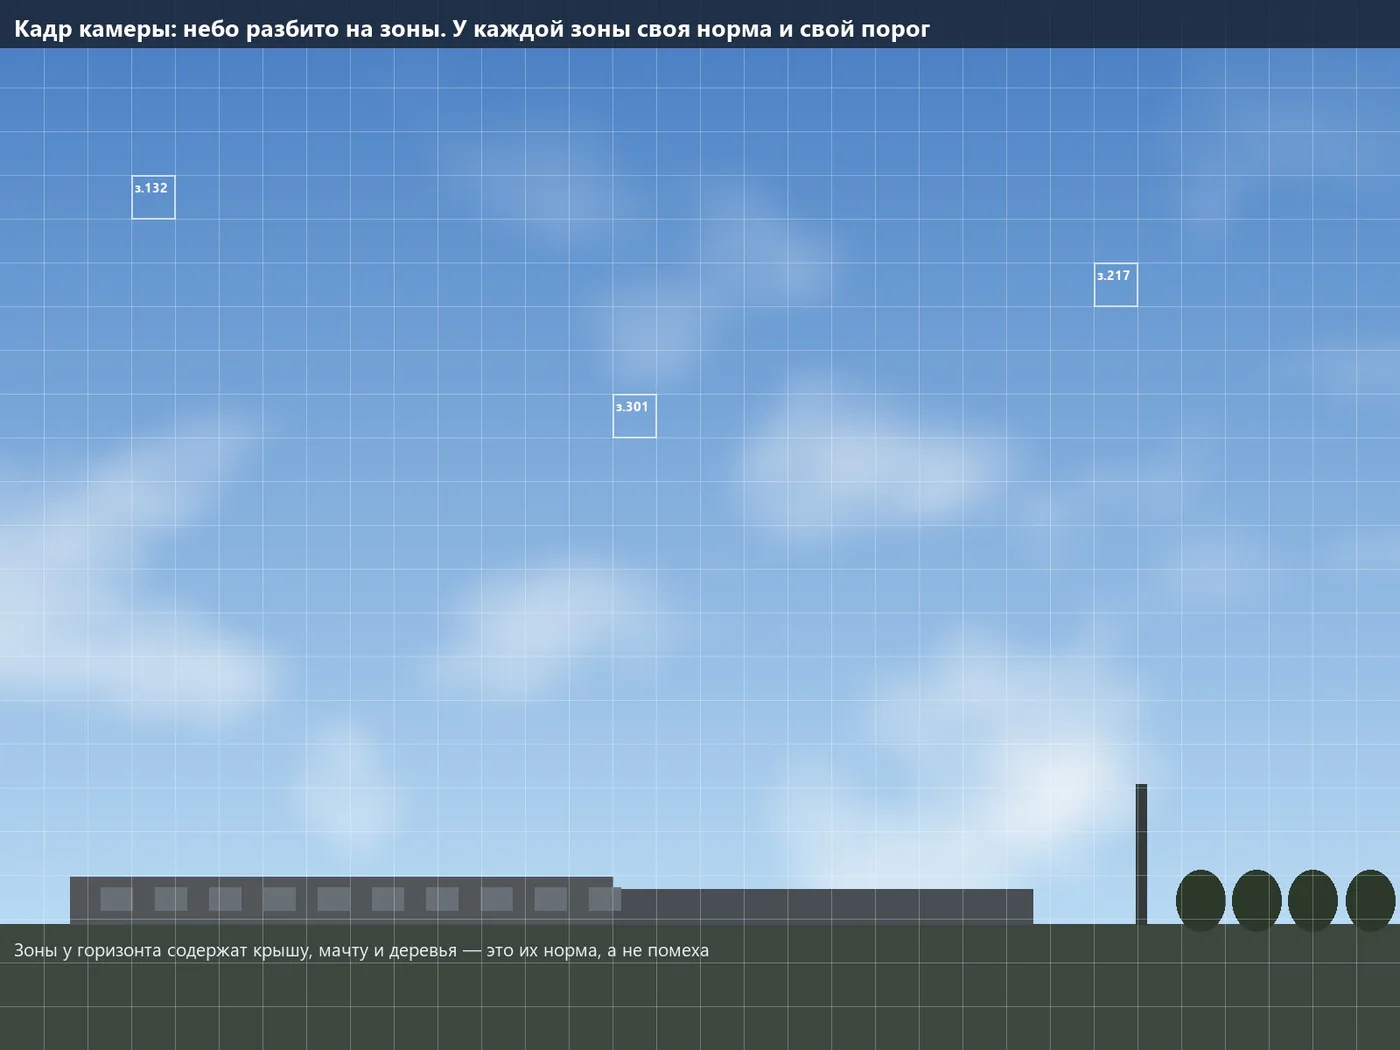
يبدو أن السماء متجانسة، ولكن هذا ليس صحيحًا: ضباب على الأفق، لون أزرق في الأعلى، سحب، وهالة من الشمس، حافة السطح، وعمود السفينة، وأشجار، وكابلات. يجب على النموذج العام التعامل مع كل هذه العناصر في وقت واحد، وهذا يؤدي إلى أخطاء في الحواف. المنطقة التي تقع فوق السطح تعرف أن حافة السطح موجودة دائمًا، بينما المنطقة الموجودة في الأعلى ترى فقط السماء والسحب، وبالتالي فهي الأكثر حساسية.
السطح، والأعمدة، والأشجار، والكابلات الموجودة على حافة الإطار لم تعد تمثل عائقًا؛ بل هي جزء من طبيعة المنطقة.
في الأفق، حيث تتجمع الأغصان والسحب، تكون الحساسية أعلى؛ بينما في الأعلى، حيث يكون الجو صافيًا، تكون الحساسية القصوى.
المنطقة التي تم اكتشافها هي منطقة محددة مسبقًا: الزاوية والاتجاه المحسوبان مرة واحدة عند التركيب.
عدد المناطق معروف مسبقًا - لا تحدث حالات مثل "الكاشف اكتشف 400 كائن، وأصبح كل شيء على ما يرام".
ظهر مصدر جديد لعمليات الكشف الخاطئة في منطقة واحدة - تتحول منطقة واحدة فقط، بينما لا تتأثر المناطق الأخرى.
يمكن للمشغل رؤية المنطقة التي تم اكتشافها وما يوجد فيها في التقرير. هذا مهم لخدمة الأمن أكثر من إعطاء إجابة عامة واحدة.
03 لماذا وجود نقطة في السماء يعني بالفعل اكتشاف شيء؟
الاكتشاف يعتمد على التباين، وليس على الشكل. لا توجد أشجار أو سيارات أو ظلال في السماء: تتغير شدة الإضاءة داخل المنطقة على مقاييس مختلفة، وتتكرر الصورة من إطار إلى آخر. أي بقعة مظلمة في هذا الخلفية يمكن ملاحظتها إحصائيًا، حتى لو لم يكن بالإمكان رؤيتها بالعين المجردة.
| ما يحدث | الحجم |
|---|---|
| شدة السماء في المنطقة | حوالي 180 مستوى من 255 |
| الضوضاء الناتجة عن المستشعر عند هذه الشدة | 2-3 مستويات |
| الطائرة بدون طيار تغطي ربع مساحة البكسل | يقللون مستوى اللون بمقدار 30 درجة تقريبًا |
| نسبة الإشارة إلى الضوضاء | حوالي عشرة |
مقياس تجاوز كبير عن الضوضاء – إشارة قوية. حتى لو كان الجسم أصغر من بكسل واحد، فإنه سيظل يحجب المنطقة المقابلة بشكل متناسب، لذلك فإن حدود الكشف ستكون أبعد من "أربعة بكسلات على الهدف" المستخدمة في الطرق التقليدية (والتي تم تصميمها للعمل في ظروف التمويه على خلفية ملونة). بالنسبة للكائن الداكن في سماء صافية، فإن الكشف القوي يبدأ من بكسلين، بينما مع ثلاثة أو أربعة بكسلات، يصبح التتبع مستقرًا. لتمييز الطائرة بدون طيار عن الطائر في الصورة، يلزم 15-20 بكسل، ولكن هذه المهمة يتم حلها من خلال سلوك الكائن.
قد يؤدي إطلاق صوت واحد إلى اكتشاف في إطار واحد، ولكنه لن يتكرر في نفس المنطقة، ولا سيما أنه لن يتحرك إلى المنطقة المجاورة في الاتجاه الصحيح. بينما يزيل الشرط "يجب تأكيد الهدف في ثلاثة أو أربعة إطارات متتالية مع تحركه بشكل متسلسل" بشكل كبير من احتمالية حدوث اكتشافات عشوائية، ويستغرق جزءًا صغيرًا جدًا من الثانية.
04مدى الكشف: الحساب
تُحدّد المسافة باستخدام الحجم الزاوي للبكسل: عدد البكسلات على الهدف = حجم الهدف × البعد البؤري ÷ (حجم البكسل × المسافة). لحساب ذلك، نفترض كاميرا بدقة 20 ميجابكسل، وبكسل بحجم 2.4 ميكرومتر، ومستشعر بحجم 1 بوصة؛ والهدف هو طائرة بدون طيار (كوادكوبتر) بقطر 0.4 متر.
| العدسة | زاوية الرؤية | منطقة 128 بكسل | الكشف، 2 بكسل | بشكل مؤكد، 4 بكسل | التعرف، 16 بكسل |
|---|---|---|---|---|---|
| 25 ملم | 29,4° × 19,9° | 0,70° | 200 متر | 140 مترًا | 260 متر |
| 35 ملم | 21,3° × 14,3° | 0,50° | 2900 متر | 1460 متر | 365 متر |
| 50 ملم | 15,0° × 10,0° | 0,35° | 4200 متر | 2080 متر | 520 متر |
| 75 ملم | 10,0° × 6,7° | 0,23° | 6,250 متر | 3 × 120 متر | 780 متر |
| 100 مم | 7,5° × 5,0° | 0,18° | 8300 متر | 4,170 متر | 140 مترًا |
لتحقيق هدف أكبر، تزداد المسافة بشكل متناسب: الجهاز، الذي يشبه الطائرة، وبأبعاد 1.2 متر وعدسة 50 ملم، يمكنه اكتشاف الأهداف على بعد 6 كيلومترات. ولكن، مع اقتراب المسافة من حوالي 2 كيلومتر، يصبح العامل المحدد هو الهواء - الضباب يقلل من التباين.
| الرؤية الجوية | التباين على بعد 1 كيلومتر | على بعد 2 كيلومتر | على بعد 3 كيلومتر |
|---|---|---|---|
| 30 كيلومتر، طقس صافٍ | 88 % | 77 % | 68 % |
| 20 كيلومتر، في يوم عادي | 82 % | 68 % | 56 % |
| 10 كيلومتر، ضباب خفيف | 68 % | 46 % | 31 % |
| 4 كم، ضباب | 38 % | 14 % | 5 % |
لا يوجد داعٍ لاستخدام عدسة أطول من 75 ملم للحصول على مسافة رؤية كبيرة: في الظروف الجوية العادية، يمكن رؤية مسافة لا تتجاوز 2-3 كيلومترات. النطاق العملي الأمثل يتراوح بين 300 متر و 2 كيلومتر، وهو بالضبط ما يحتاجه المستودع. الطائرة بدون طيار تتحرك بسرعة 20 مترًا في الثانية: يمكن اكتشاف الأشياء على مسافة 1500 متر في غضون 75 ثانية - لإخراج الأشخاص من منطقة التحميل، وإيقاف عملية التفريغ، وإغلاق البوابات، وطلب الحماية؛ وعلى مسافة 700 متر، يستغرق الأمر 35 ثانية، وهو ما يكفي لإخراج الأشخاص وتلقي الإشارة.
05 الكاميرا، والعدسة، وأجهزة التصوير الحراري
| المتطلبات | المعنى | لماذا؟ |
|---|---|---|
| الدقة | 20 ميجابكسل، 5472 × 3648 | كلما كان البكسل أصغر في الزاوية، كلما كان بالإمكان رؤية النقطة بشكل أبعد |
| حجم البكسل | 2.4 ميكرومتر | بكسل أصغر مرتين يعني رؤية أبعد مرتين |
| المصفوفة | 1 بوصة | مع بكسل صغير، يحافظ على مجال رؤية واسع |
| التصميم | أحادي اللون | المستشعر الملون يفقد نصف الدقة عند نقطة صغيرة داكنة |
| الغالق | حركة عالمية أو بطيئة | يتحرك الجسم البعيد ببطء |
| الواجهة | GigE، يصل إلى 6 إطارات في الثانية عند 20 ميجابكسل | حوالي 960 ميجابيت في الثانية - هذا المعدل كافٍ للسماء |
| حامل | C-mount | أي عدسة صناعية قياسية |
تم حساب جميع الأرقام الخاصة بالكاميرا الصناعية المتسلسلة HIKROBOT MV-CS200-10GM (أحادية اللون): وهي متوفرة، وسعرها معقول، والبرنامج قادر بالفعل على العمل معها مباشرة. العدسة: يجب أن يكون الحجم 1 بوصة أو أكبر، ودقة البكسل 2.4 ميكرومتر، وفتحة العدسة F2.8 أو أفضل، ومسافة بؤرية ثابتة بدون تقريب، وتثبيت التركيز وفتحة العدسة بالبراغي (الكاميرا مثبتة في الخارج وتتعرض للاهتزاز). العدسات المناسبة هي Kowa و Computar و Fujinon، بالإضافة إلى عدسات Hikrobot. بالنسبة للمراقبة الدائرية، فإن الأفضل هو عدسة بمسافة 25 ملم: اثنتا عشرة كاميرا تغطي 360 درجة مع وجود تداخل، وتعمل وظيفة الكشف بثقة حتى مسافة كيلومتر واحد.
كاميرا حرارية: عمل على مدار الساعة
لأجل استخدامها في الليل، وفي الساعات المظلمة، وفي العمل ضد أشعة الشمس، يتم إضافة كاميرا حرارية – وهي ليست نظامًا منفصلاً، بل هي قناة أخرى لنفس الطريقة: نفس شبكة المناطق، ونفس نظام "طبيعي / غير طبيعي" لكل منطقة، ونفس المسار. السماء في الليل في نطاق الأشعة تحت الحمراء باردة وموحدة، بينما يظهر المحركات والبطارية والمحركات على شكل نقطة دافئة على خلفية باردة.
| المعلم | المعنى |
|---|---|
| المستشعر | غير مبرد، 640 × 512، بكسل 12 ميكرومتر |
| العدسة | 50 مم، زاوية الرؤية حوالي 9° × 7° |
| اكتشاف الطائرة بدون طيار على مسافة 0.4 متر، 2 بكسل | حوالي 830 متر |
| بشكل مؤكد، 4 بكسل | حوالي 420 متر |
| الوضع | على مدار الساعة، في وقت الغسق، عند سطوع الشمس، في الضباب الخفيف |
يتم ربط مناطق القناتين بمواقع إحداثيات واحدة في السماء: خلال النهار، تؤكد بعضها البعض - أي الكائن الذي تم اكتشافه في كلا القناتين، فإنه على الأرجح حقيقي - وفي الليل، يوجه التصوير الحراري. يرى المشغل مسارًا واحدًا، وشاشة واحدة، ومسجل واحد.
06 الانتقال بين المناطق: مسار
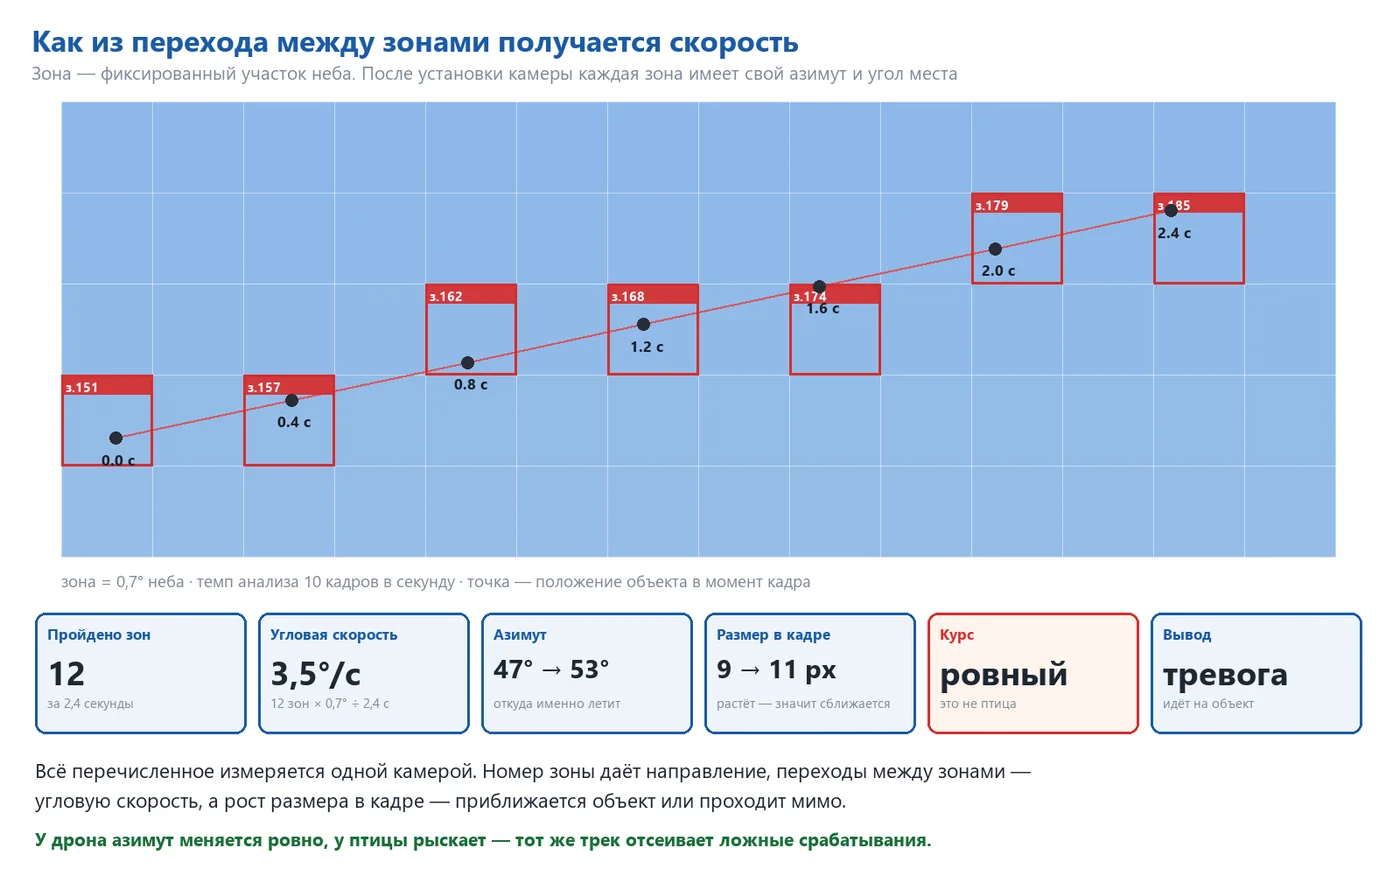
عدم تفعيل منطقة واحدة ليس حدثًا. يصبح الحدث عندما ينتقل الكائن من منطقة إلى منطقة أخرى. بعد التثبيت، تحصل كل منطقة على إحداثيات ثابتة في السماء - الاتجاه والزاوية - ويصبح رقم المنطقة التي تم تفعيلها هو الاتجاه بالدرجات.
| الحجم | من أين يتم الحصول عليه | الدقة |
|---|---|---|
| اتجاه الكائن | إحداثيات المنطقة التي تم تفعيلها | تحديد النصف من المنطقة، مع تحديد التفاصيل داخل المنطقة - أفضل |
| السرعة الزاوية | عدد المناطق المقطوعة ÷ الوقت | يقتصر على سرعة التصوير |
| الاتجاه | كيف يتغير الاتجاه من إطار إلى آخر | يمكن رؤية ما إذا كان الهدف يتحرك بشكل مستقيم أم يتعرج |
| الاقتراب | هل يزداد حجم الهدف في الإطار؟ | يتم ذلك بثقة على مسافة طويلة من المسار |
المنطقة: 0.7 درجة من السماء. مرّ الجسم عبر 12 منطقة في غضون 2.4 ثانية - سرعة الزاوية 3.5 درجة/ثانية. حركة الطائر قريبة، وحركة الطائرة على ارتفاع منخفض وثابت، وحركة الطائرة التي تتبع الجسم تزداد تدريجيًا. معدل 6-10 إطارات في الثانية يوفر 3-5 قياسات لكل منطقة - المسار سلس. الكاميرات المجاورة تعمل بتداخل، وعندما يخرج الجسم من إطار كاميرا واحدة، يتم التقاطه بواسطة الكاميرا الأخرى بنفس المسار.
07 هل يقترب أم يمر؟
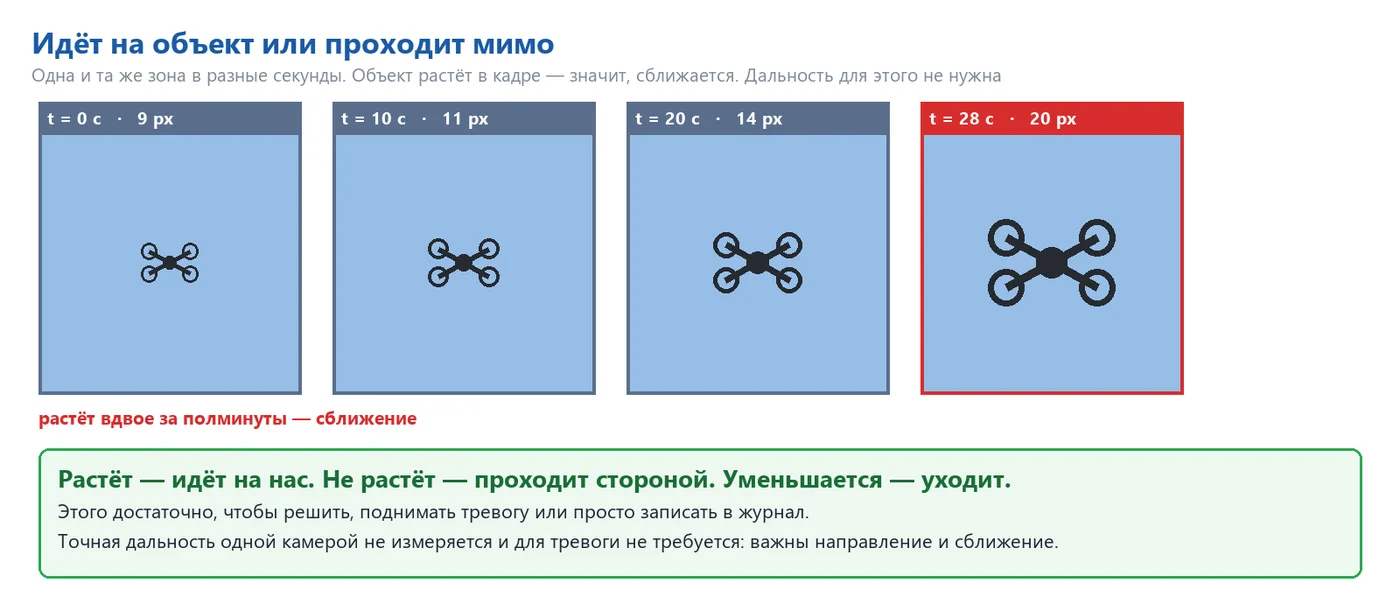
الإجابة على هذا السؤال ليست المسافة، بل هي التغير في حجم الجسم في الإطار. إذا زاد حجم الجسم، فإنه يتحرك باتجاهنا؛ وإذا بقي ثابتًا بينما يتحرك الإطار بشكل مستقيم، فإنه يمر بجانبه؛ وإذا قل حجم الجسم، فإنه يختفي. هناك ثلاثة حالات، وكل حالة تتطلب استجابة مختلفة: القلق، والمراقبة، وتسجيل المعلومات في سجل. لا يمكن الحصول على دقة المسافة باستخدام كاميرا واحدة فقط، ولا توجد حاجة لذلك في حالة القلق: الحل هو "وجود جسم غريب، ومسار مستقيم، وتقارب".
08 طائر أو طائرة بدون طيار
الإنذارات الخاطئة الناتجة عن الطيور - هي المشكلة العملية الرئيسية في المراقبة البصرية للسماء. يتم حلها من خلال تحليل السلوك، وليس مجرد النظر إلى الصورة.
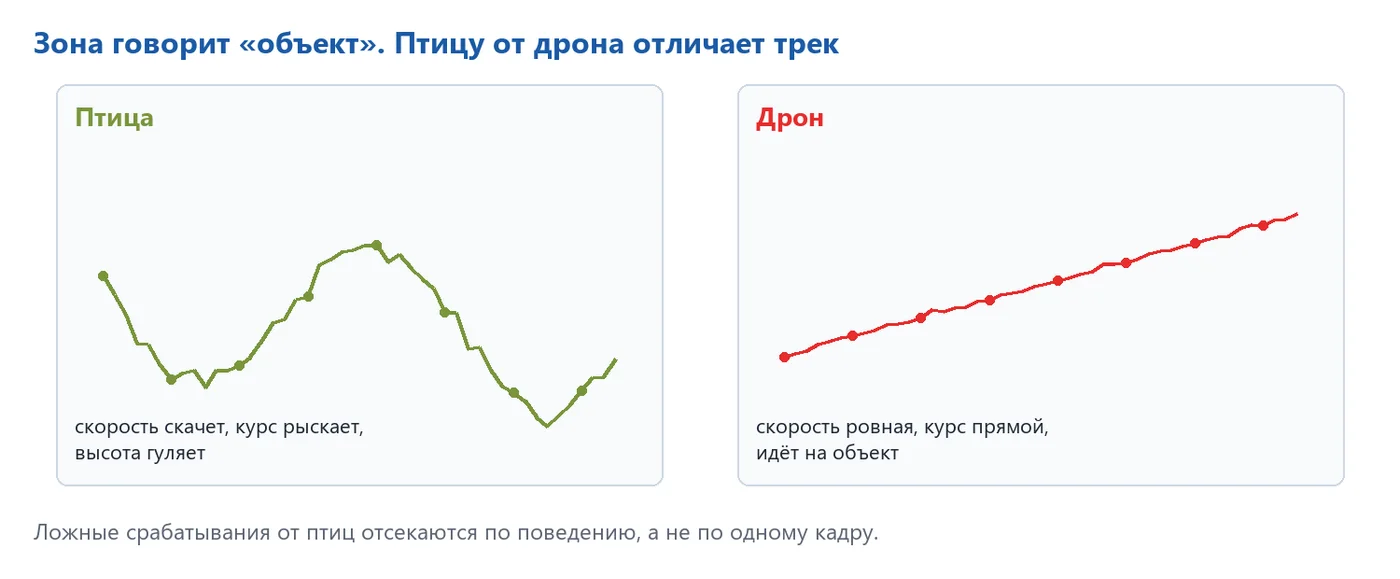
| علامة | طائر | طائرة بدون طيار |
|---|---|---|
| الاتجاه | يتجول، ويغير مساره بشكل متكرر | مستقيم، ثابت |
| السرعة الزاوية | يتحرك بشكل متقطع، مع فترات توقف وتوقف مؤقت | سلس، يتغير بشكل متكرر وبطريقة منتظمة |
| الارتفاع | يتحرك للأعلى والأسفل | يتم الحفاظ عليه |
| المسار | عشوائي، عادةً على طول | غالبًا مباشرة على الهدف أو حوله |
| السلوك الجماعي | غالبًا مجموعة، مع وجود العديد من العلامات | علامة فردية |
يتم تدريب كل منطقة على بيانات اصطناعية: يتم تطبيق كائنات بأحجام ومواقع وتوجهات ومستويات تباين مختلفة رقميًا على صور السماء الحقيقية لهذه المنطقة. وبهذه الطريقة، يتم تلبية الظروف التي قد لا تكون موجودة في الواقع لفترات طويلة، مثل: الشمس المنخفضة في الصباح والمساء، والظلام، والضباب، والسحب، والضوضاء، وعدم التركيز، وارتفاع الشراع، والتوهج. يتم تطبيق نفس أنواع التداخل على كل من السماء الطبيعية والسماء غير الطبيعية، وبالتالي لا تسبب السماء في المساء أي قلق غير مبرر. تعتمد عملية التدريب على السماء الحقيقية للكائن؛ وبعد ذلك، يتم إضافة صور حقيقية لرحلات الطيران.
النسر الذي يظهر على بعد مترين يترك علامة واضحة ومشرقة، وسيبدو أكثر واقعية من طائرة بدون طيار على بعد كيلومتر، ولكن يتم تصفية المنطقة في غضون ثانيتين. لكل منطقة سجل خاص لعدد الإشارات الخاطئة: إذا كانت الطيور تحلق فوق زاوية السقف كل صباح، فإن حد هذه المنطقة يرتفع تلقائيًا.
09 الأداء
يحتوي الإطار الذي يبلغ 20 ميجابكسل على 1176 منطقة، كل منها يتكون من 128 بكسل. لا يلزم إرسال كل إطار إلى الشبكة العصبية - العمل مقسم إلى ثلاث مراحل، والشبكة العصبية المعقدة تعمل فقط عندما يكون هناك شيء يمكن رؤيته.
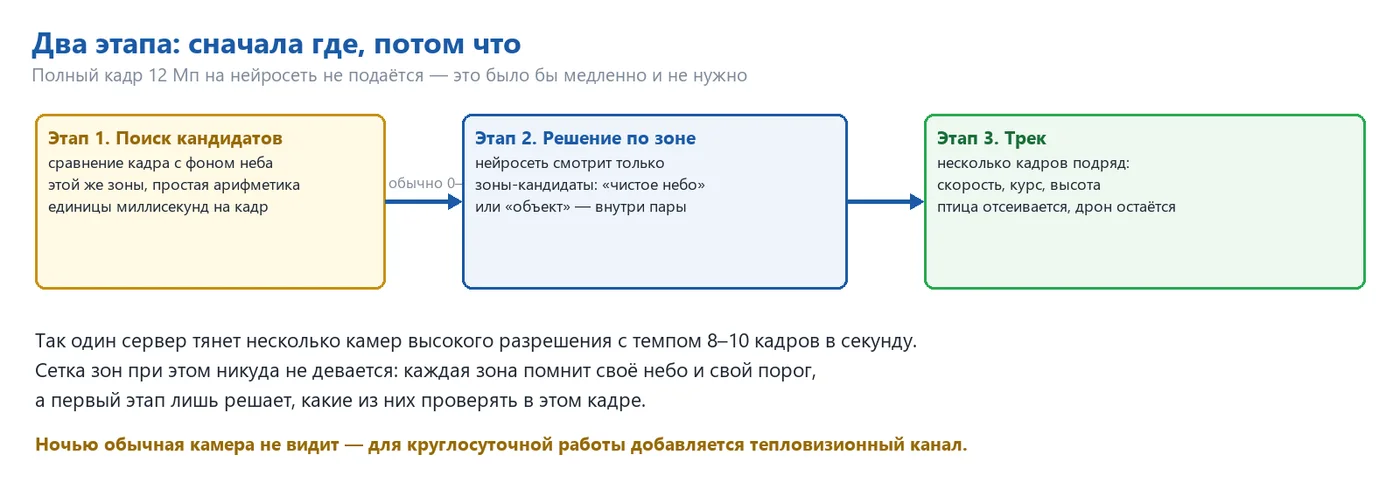
| المرحلة | ماذا يفعل؟ | السعر |
|---|---|---|
| 1. البحث عن المرشحين | مقارنة الإطار مع النموذج المجمع للسماء في كل منطقة على بطاقة الرسومات | 1-2 مللي ثانية لكل إطار |
| 2. اتخاذ القرار لكل منطقة | الشبكة تحلل المناطق المرشحة فقط، عادةً من الصفر إلى خمس مناطق في الإطار. | 3-5 ميغابايت في المنطقة (موديلات RTX من السلسلة 50) |
| 3. المسار | مقارنة العلامات بين الإطارات، الاتجاه، السرعة، الاقتراب. | ميكروثانية. |
يمكن لبطاقة رسوميات واحدة من سلسلة NVIDIA RTX 50 التعامل مع ما يصل إلى اثنتي عشرة كاميرا مع وجود هامش إضافي. القيود تكمن في الشبكة: 20 ميجابكسل عند 6 إطارات في الثانية، أي حوالي 960 ميجابت في الثانية من كل كاميرا، مما يعني منفذ جيجابت لكل كاميرا وقناة بعرض 10 جيجابت إلى الخادم لكل ست كاميرات. يتطلب فحص السماء بأكملها باستخدام شبكة عصبية لجميع الكاميرات الـ 12 معًا ما بين 42 و 71 ثانية لكل دورة. أما بالنسبة للبحث عن المرشحين، فإن المسح الدائري يتم تحديثه عدة مرات في الثانية، وكل منطقة لا تزال تحتفظ بصورتها الخاصة للسماء، والخلفية الطبيعية، والعتبة المحددة.
10 المكونات والمواصفات
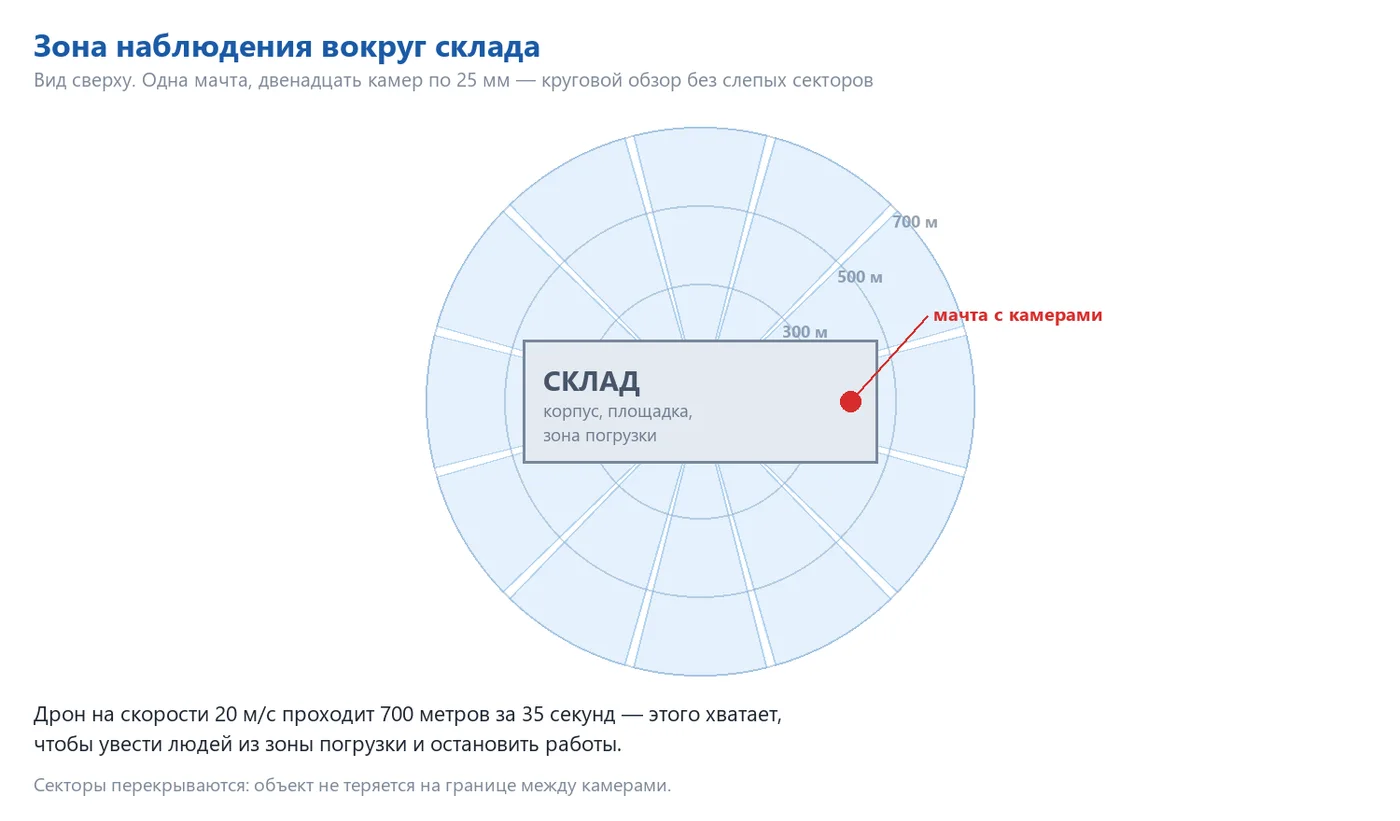
| طريقة أخرى | الكاميرات | ما يتم تحديده |
|---|---|---|
| الطيار | كاميرا واحدة، بقطر 50 ملم | قسم واحد، 15 درجة، اكتشاف يصل إلى 2 كم؛ اختبار الطريقة على سماء حقيقية للكائن. |
| الاتجاه | 3-4 كاميرات، 35 مم | زاوية 60-85 درجة، جانب المستودع مع مدخل ومنطقة تحميل |
| دائري | 12 كاميرا، 25 مم | 360 درجة مع تداخل، اكتشاف يصل إلى 1 كم |
| دائري مع تعزيز | 12 × 25 مم + 4 × 75 مم | مراقبة دائري بالإضافة إلى مداخل بعيدة في الاتجاهات الرئيسية |
| على مدار الساعة | أي خيار + كاميرات حرارية 640 × 512 | الليل، الغسق، الإضاءة الشمسية؛ نفس الشبكة ومن نفس المسار |
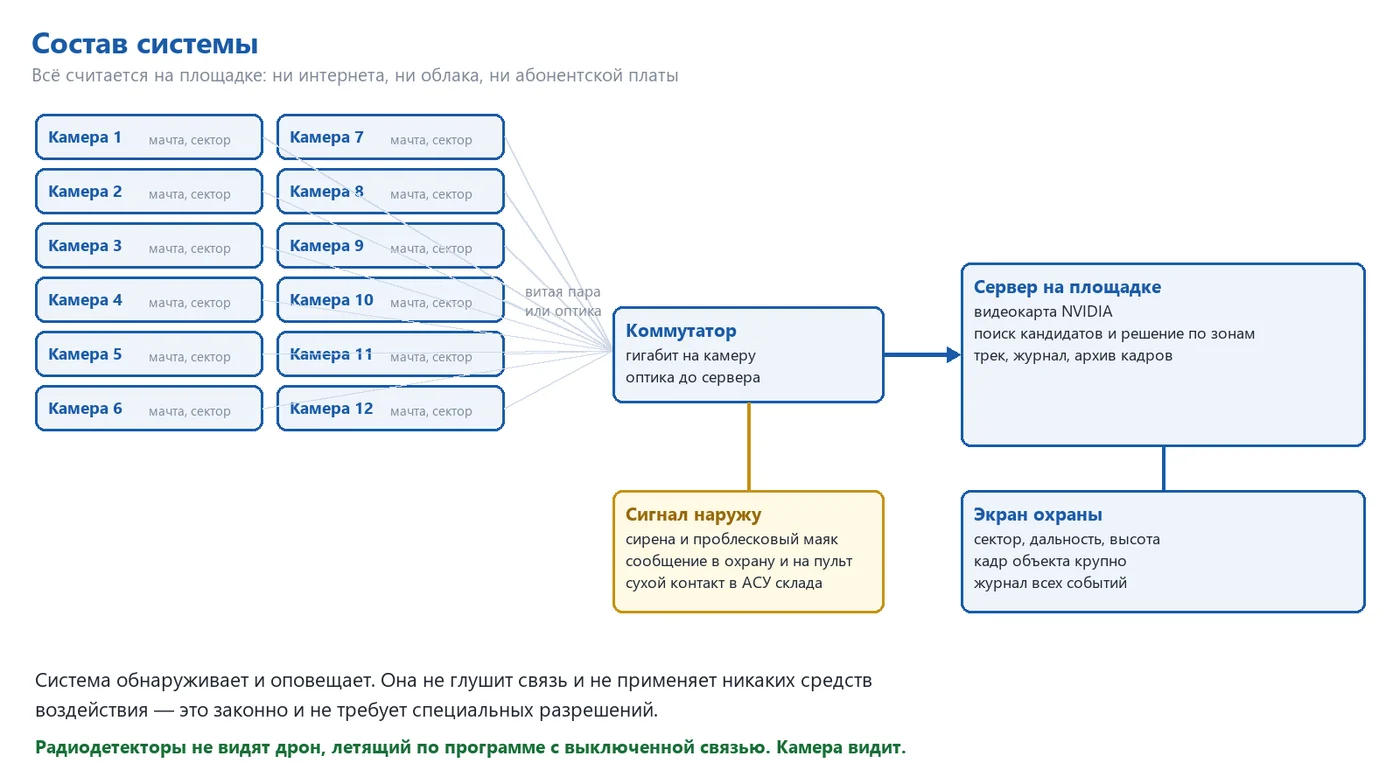
النظام معياري: الحد الأدنى للتجهيز هو كاميرا واحدة لكل اتجاه معرض للخطر، وهي بالفعل تطلق إنذارًا. يتم إخراج البيانات إلى: شاشة المراقبة (المنطقة، الزاوية، الاتجاه، مسار، صورة الهدف بشكل واضح)، جهاز تنبيه، ومصباح إشارة في منطقة التحميل، وموصل كهربائي للتحكم في نظام المستودع (إيقاف التحميل، إغلاق الباب)، ورسالة إلى نظام الأمان الحالي، وسجل يحتوي على صور – وهو دليل للجهات التأمينية والشرطة.
11 الروبوت والكاميرا ثلاثية الأبعاد: مسار دقيق
كاميرات المراقبة تجيب على سؤال "أين؟". الخطوة التالية هي "ما هو هذا وكيف يتحرك بسرعة؟" ويتم إضافة روبوت صناعي من نوع BORUNTE مزود بكاميرتين ذات رؤوس قابلة للتعديل (ثنائية الكاميرا) وبأجهزة رؤية بعيدة على قضيب صلب.
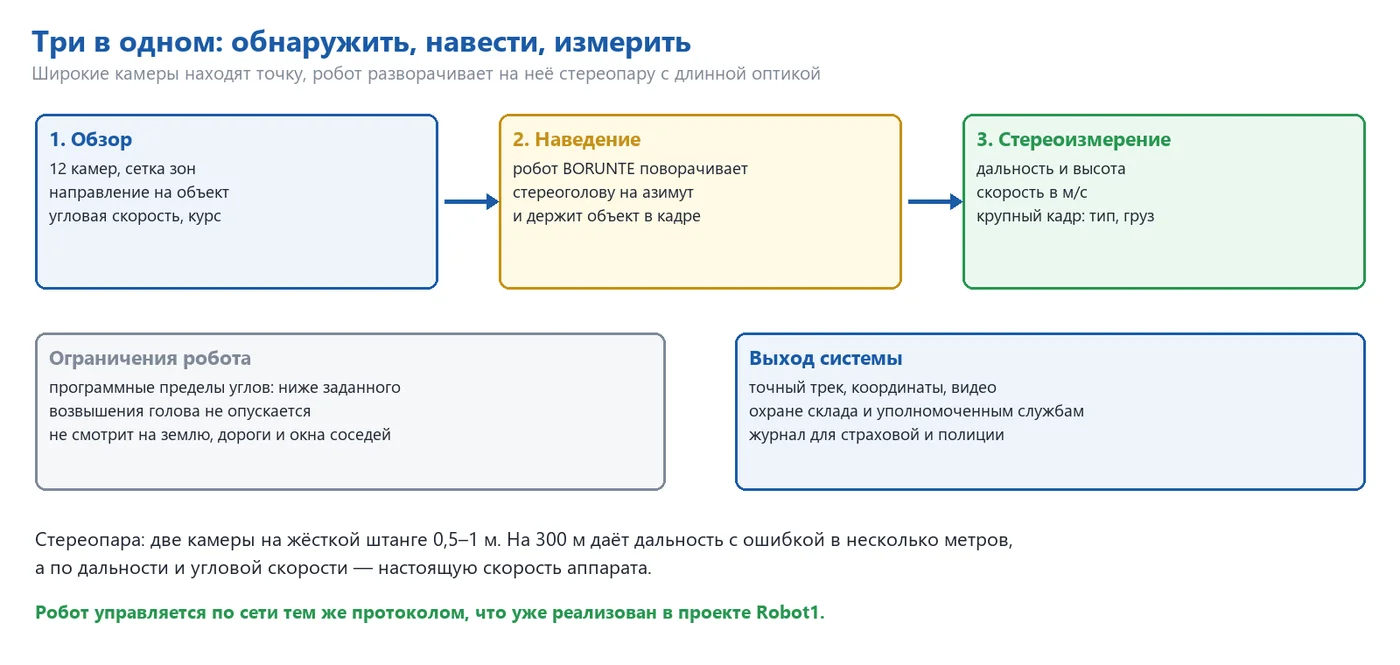
تم اكتشاف المنطقة في الكاميرا الاستريو، وتحديد الاتجاه والزاوية.
يقوم الخادم عبر الشبكة بتوجيه الروبوت ذي الرأس الثابت في هذا الاتجاه (تم تنفيذ البروتوكول بالفعل في Robot1).
في المساحة الضيقة، يشغل الهدف عشرات البكسلات: يمكن رؤية نوع الجهاز والعبارة الموجودة تحته.
بناءً على الفرق بين الكاميرتين، يتم تحديد المسافة، وكذلك السرعة الزاوية، والارتفاع.
يتحرك الروبوت برأسه باتجاه الهدف ضمن الزوايا المسموح بها.
| قاعدة الكاميرا الاستريو | المسافة | خطأ في المسافة |
|---|---|---|
| 0.5 متر | 150 متر | حوالي 1 متر |
| 1 متر | 300 متر | حوالي 2 متر |
| 1 متر | 600 متر | حوالي 9 متر |
يزداد الخطأ مع زيادة المسافة، لذلك فإن نظام الاستشعار المزدوج هو أداة للرؤية في نطاق قريب، يصل إلى بضعة مئات من الأمتار، بينما تبقى الرؤية البعيدة ضمن نطاق محدد. تم تحديد حدود برمجية للروبوت على كل محور: لا يمكن للرأس أن ينخفض أقل من الزاوية المحددة، ولا يمكن أن يدور باتجاه المنازل والمحلات التجارية والمناطق المجاورة.
قناة صوتية
إن أصوات الطائرات بدون طيار تنتج صوتًا منتظمًا يتراوح بين 150-400 هرتز، مع ترددات واضحة، وهو الصوت الذي لا تصدره الطيور. هذا الصوت يؤكد أن النقطة في السماء هي الطائرة: الميكروفون الموجه على الرأس السمعي يستمع إلى نفس المكان الذي تنظر إليه الكاميرات، بينما شبكة الميكروفونات الموجودة على الشراع (6-8 ميكروفونات) تحدد اتجاه المصدر وتستطيع تدوير الروبوت، حتى لو لم تكن الكاميرات قد رأت الهدف بعد.
| الشروط | مدى الصوت | دقة الاتجاه |
|---|---|---|
| ليلة هادئة، ساحة فارغة | 300-500 متر | 2–3° |
| يوم عادي | 150-300 متر | 3–5° |
| التحميل، الشاحنات، التهوية | 50-150 متر | 5–10° |
خيار: شبكة هوائية
يمكن تركيب شبكة شبكية على الروبوت: باستخدام الهواء المضغوط، وبدون مواد قابلة للاشتعال أو عناصر تدمير، يتم إطلاق الشبكة التي تحيط بالدراجون؛ أما الخيار مع مظلة، فيمكنه إسقاط الدراجون المحتجز ببطء. عادةً، تتراوح المسافة بين 20-100 متر، والتحكم يتم باستخدام بيانات من نظام الاستشعار ثلاثي الأبعاد، والإسقاط يتم فقط بعد تأكيد المشغل.
التقاط الطائرة بدون طيار، حتى باستخدام شبكة، يعتبر تدخلًا في مسار الطائرة. يحق للمؤسسات المختصة القيام بذلك، ولكن ليس لدى المستودع التجاري هذا الحق بشكل افتراضي. لذلك، فإن وحدة الالتقاط هي خيار متاح فقط لأولئك الذين لديهم هذا الحق، وتعمل فقط مع تأكيد بشري. يعتبر الالتقاط والمراقبة والقياس قانونيين في كل مكان، ويمكن تنفيذهما بدون الحاجة إليه.
12 ما الذي تفعله هذه النظام وما الذي لا تفعله؟
يقوم بما يلي:
- يكتشف وجود جسم غريب في السماء فوق الهدف والمحيط به؛
- يعرض الاتجاه، والمسار، والسرعة الزاوية، ويجيب على السؤال "هل يقترب أم يمر؟"؛
- يميز الطائرة بدون طيار عن الطيور بناءً على سلوكها؛
- يصدر إنذارًا قبل دقائق معدودة من الاقتراب؛
- يحتفظ بسجل باللقطات والتسجيلات لكل حدث؛
- يعمل بشكل مستقل في الموقع، بدون الحاجة إلى الإنترنت أو رسوم اشتراك.
لا يقوم بما يلي:
- لا يؤثر على الطائرة بدون طيار في النسخة الأساسية - لا يعطلها ولا يصيبها؛ يتم اعتراض الشبكة كخيار إضافي مع تأكيد بشخص؛
- الكاميرا العادية لا تستطيع الرؤية في الليل، لذلك يتم دمج جهاز التصوير الحراري في نفس الشبكة.
- لا يستطيع الرؤية من خلال الضباب والثلوج الكثيفة - في حالة الضباب، تنخفض المسافة المرئية، وتصدر النظام إشارة تحذير بشأن انخفاض الرؤية.
- لا يحل محل جهاز الكشف عن الإشارات الراديوية، بل يكمل عمله: جهاز الرادار يكتشف الطائرة أثناء الاتصال، بينما الكاميرا تعمل بدون اتصال.
13 طريقة التنفيذ
| المرحلة | المحتوى |
|---|---|
| 1. الفحص | زيارة الموقع، اختيار نوع المصباح واتجاهه، تقييم سماء الخلفية والإضاءة، وتحديد المناطق. |
| 2. طيار | كاميرا واحدة في الموقع الرئيسي، وفترة عمل لمدة أسبوعين في ظروف العمل الفعلية. |
| 3. التجهيز والتدريب | تصوير السماء في جميع الظروف - سماء صافية، سماء ملبدة بالغيوم، ضباب، شروق الشمس، غروب الشمس؛ تدريب النماذج حسب المناطق. |
| 4. تحديد الحدود/المستويات. | فحص المسافات المختلفة والارتفاعات باستخدام طائرة بدون طيار مقدمة من العميل، وتحديد مستوى المياه لكل منطقة. |
| 5. استلام | سلسلة من القياسات، لقياس احتمالية الكشف بناءً على المسافات وعدد الإشارات الخاطئة في اليوم الواحد. |
| 6. التطبيق | باقي المناطق، وإرسال الإشارات إلى نظام الأمن والأتمتة في المستودع. |
| 7. الدعم الفني | المراقبة خلال الأسابيع الأولى، وتدريب إضافي بناءً على الإشارات الخاطئة التي تم جمعها. |
خلال عملية الاستقبال، يتم القياس بدقة، وليس الإعلان عن النتائج: يقوم الطائرة بدون طيار بتنفيذ برنامج محدد، وتسجل النظام سجلًا، ويتم مقارنة هذا السجل مع برنامج الطيران. الجزء الأطول ليس هو عملية التجميع، بل هو رؤية السماء: يجب أن تتمكن الطائرة من رؤية سماء صافية، والسحب، والدخان، والشمس المنخفضة، والأمطار - بعض هذه الظروف تعتمد على الطقس. لذلك، يقوم الطيار الذي يستخدم كاميرا واحدة بالبدء مبكرًا والعمل بالتوازي مع تجميع الطائرة الأخرى.
اقرأ أيضًا: engiAI - الرؤية الحاسوبية وطريقة المنطقة-الزوج · دليل engiAI (PDF) · Robot1 - التحكم في الروبوت.