الدعم عن بُعد: روبوت بالرؤية الآلية جاهز للتشغيل في أي بلد
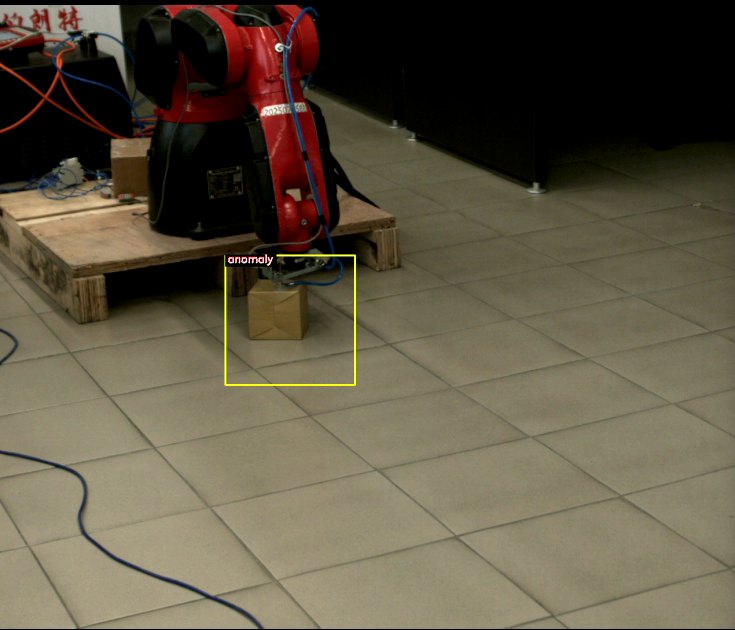
تقوم الكاميرا والشبكة العصبية بإبلاغ الروبوت بوجود قطعة، ونوعها، واتجاهها. لا توجد حاجة إلى مثبتات أو حوامل لتثبيت القطعة بدقة.
كل استجابة من الشبكة العصبية تؤدي إلى مسار مختلف للروبوت: التجميع، أو الفرز، أو الرفض، أو الانتظار.
تقوم كاميرا واحدة بالتعرف على المنتجات وفحصها. زوج من الكاميرات الاستريو أو وحدة استريو واحدة تقيس الارتفاع والأبعاد.
تتم عملية التهيئة والتشغيل والتدريب والدعم عبر الإنترنت. كل ما تحتاجه في الموقع هو مهندسكم.
إلى القادة والخبراء الكرام!
تعمل شركة "Vector Technologies" من مينسك (بيلاروسيا) في مجال الأتمتة الصناعية منذ 17 عامًا، بدءًا من عام 2009. لقد قمنا بتطوير برامج خاصة للروبوتات المزودة بتقنية الرؤية الحاسوبية، ونحن نقدم تطبيقها في مصانعكم في أي بلد، دون الحاجة إلى سفر مهندسينا.
نحن نقوم بالمهام التي عادةً ما يقوم بها متخصص التكامل في الموقع، وذلك عبر الإنترنت. نقوم بتحليل المشكلة من خلال الفيديو، وإعداد مواصفات الأجهزة، وتكوين البرامج عن بُعد، وتدريب الشبكة العصبية باستخدام منتجاتكم، ومراقبة عملية تشغيل الروبوت بالتعاون مع مهندسكم، وتدريب الموظفين عبر الإنترنت. لا تدفعون تكاليف السفر، كما أن مواعيد العمل لا تتأثر بالإجراءات المتعلقة بالتأشيرات والرحلات الجوية.
تم تطوير البرامج الخاصة بالرؤية الحاسوبية وبرامج التحكم في الروبوت داخل شركتنا. لذلك، نحن مسؤولون عن كامل العملية، بدءًا من الصورة التي تلتقطها الكاميرا وصولًا إلى حركة الروبوت، ويمكننا تعديل البرامج لتناسب احتياجاتكم الخاصة.
ما الذي ستحصلون عليه؟
يقوم الروبوت بتنفيذ عمليات متكررة في كل وردية: يقوم بأخذ المنتجات، وتوجيهها، ووضعها، وفرزها.
نفس الكاميرا التي توجه الروبوت، تفحص كل منتج وترسل إشارة "عيب" إلى قسم الرفض.
المنتج الجديد يتطلب نموذجًا جديدًا لشبكة الأعصاب ومسارات جديدة، وليس معدات ميكانيكية جديدة.
فريق واحد يقوم ببرمجة وتكوين وتشغيل النظام، وهو الفريق نفسه الذي قام بتطوير البرنامج.
مع خالص التقدير،
سيرغي كونتسيفيتش
أخصائي فني في شركة "Vector Technologies"، مهندس برمجيات، ومطور برامج engiAI و Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01الروبوت الذي يرى
الروبوت الصناعي التقليدي يكرر المسار المسجل. فهو لا يعرف ما إذا كانت القطعة موجودة في مكانها، أو ما هي القطعة، أو كيف هي موجهة.
لذلك، يتم بناء معدات ميكانيكية حول الروبوت التقليدي: دعامات، وأحواض، ومخازن اهتزازية، ومحطات توسيط. غالبًا ما تكلف هذه المعدات المصممة لمنتج واحد ما يعادل سعر الروبوت نفسه، ويتطلب الانتقال إلى منتج آخر تعديلها. إن أتمتة الإنتاج بكميات صغيرة غير مجدية باستخدام هذه الطريقة.
الروبوت المزود بتقنية الرؤية الآلية "يرى" أولاً، ثم يتحرك. تقوم الكاميرا بتصوير المنتج، وتقوم شبكة الأعصاب بالإجابة على الأسئلة المتعلقة به، ويختار الروبوت الإجراء بناءً على هذه الإجابة.
| ما تحدده الكاميرا | ما يفعله الروبوت |
|---|---|
| هل توجد القطعة في منطقة الاستشعار أم لا؟ | يبدأ الروبوت دورة العمل عندما تظهر القطعة، وينتظر حتى تصبح المنطقة فارغة. |
| نوع المنتج: نموذج، لون، حجم، أو نسخة. | يقوم الروبوت بتنفيذ مسار محدد خصيصًا لهذا النوع من المنتج. |
| زاوية دوران المنتج تتراوح من 0 إلى 359 درجة، بزيادة قدرها درجة واحدة. | يقوم الروبوت بتدوير الحامل أسفل المنتج، ولا توجد حاجة إلى مثبتات لتحديد الاتجاه. |
| عيب: خدش، انزلاق في المكون، غياب عنصر، وجود جسم غريب. | يقوم الروبوت بنقل المنتج إلى منطقة الرفض، ويتم تسجيل الحدث في سجل. |
| يتم قياس ارتفاع وعرض وسمك الصندوق باستخدام الكاميرا ثلاثية الأبعاد. | يهبط الروبوت بدقة على السطح ولا يضغط على الكرتون. |
02كيف يعمل النظام
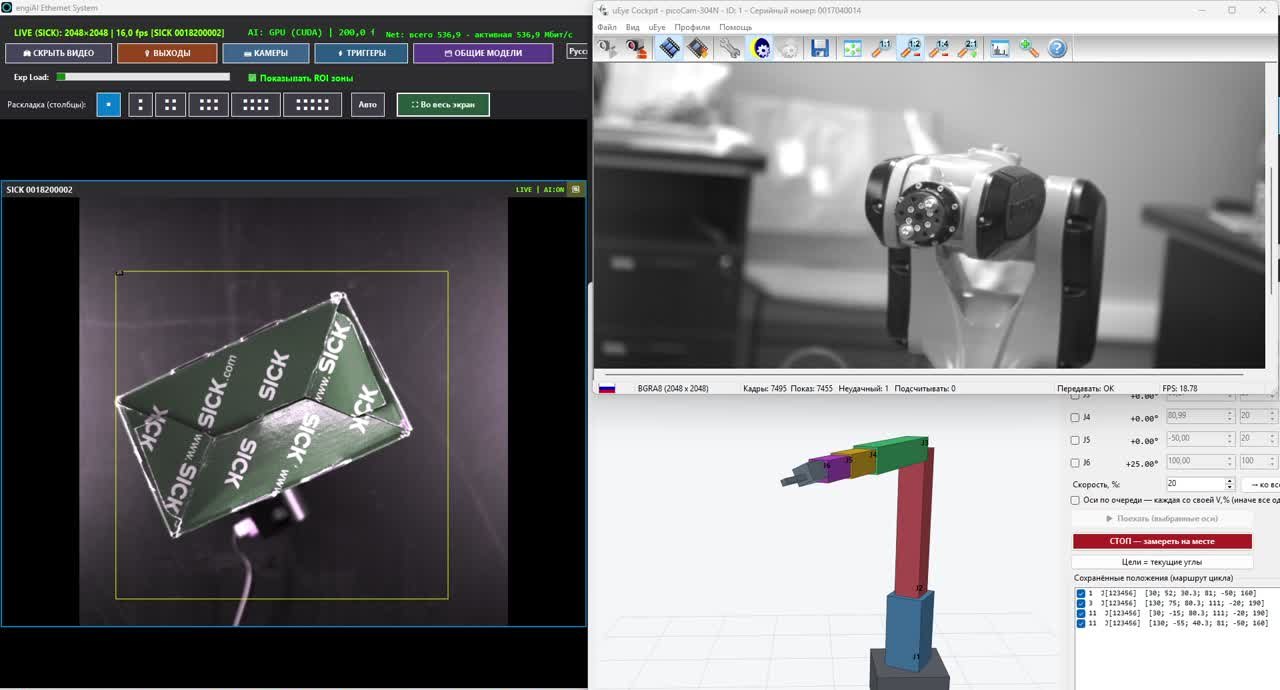
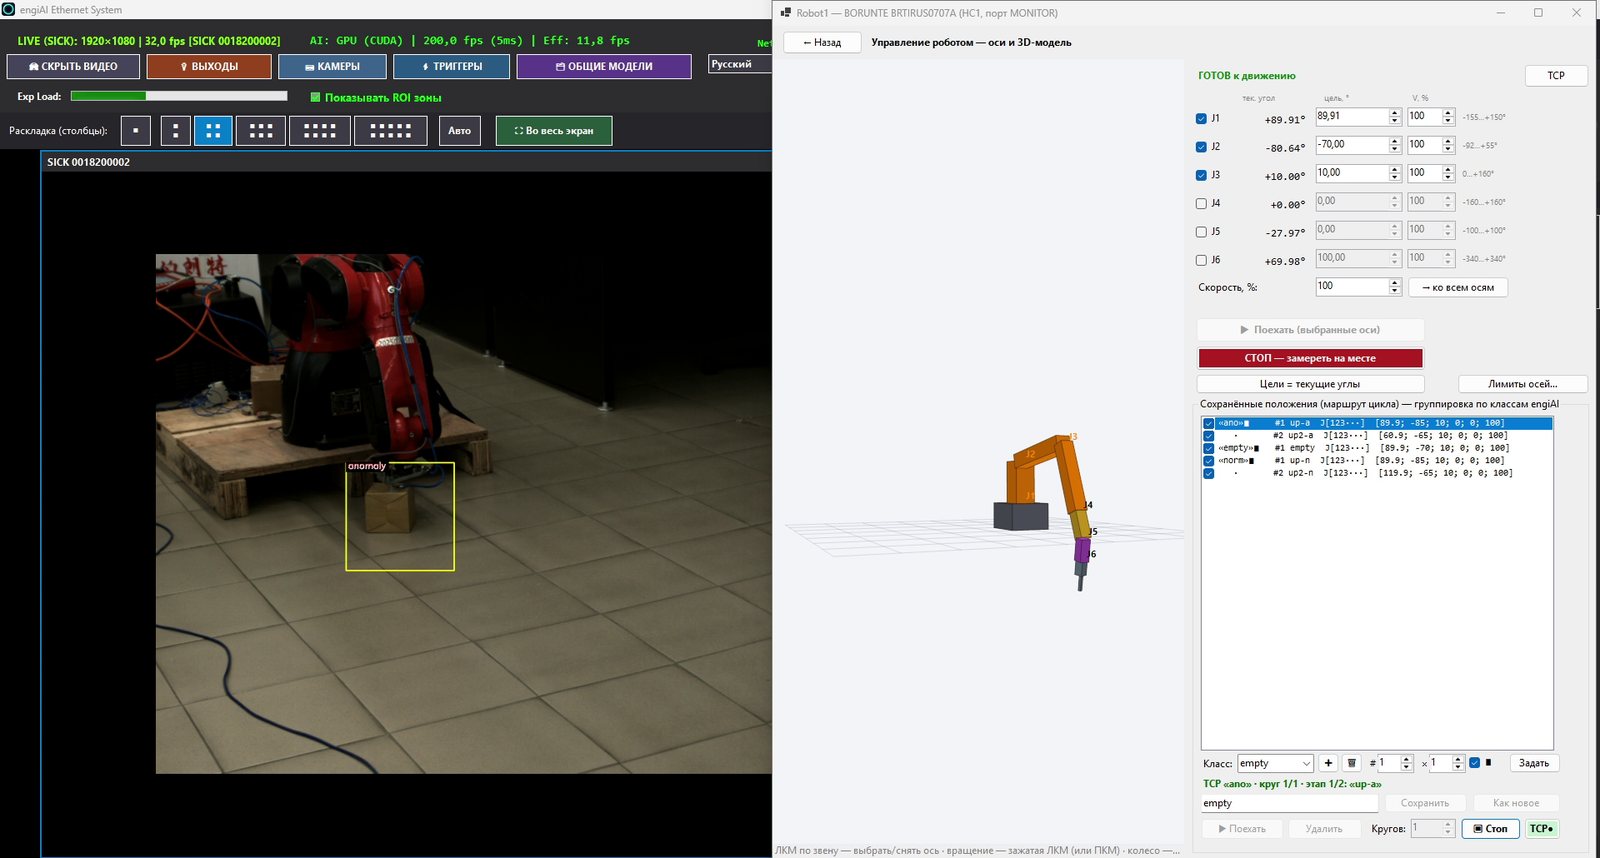
تتكون هذه النظام من برنامجين تم تطويرهما بواسطة شركتنا: برنامج "engiAI" المسؤول عن معالجة الصور، وبرنامج "Robot1" الذي يتحكم في الروبوت. يمكن تشغيل البرنامجين على جهاز كمبيوتر واحد أو على أجهزة مختلفة، ويتواصلان وتبادلان الأوامر عبر شبكة عادية.
تقوم الكاميرا بتصوير المنتج باستمرار أو عند تلقي إشارة من المستشعر.
تقوم الشبكة العصبية بتحليل كل منطقة من إطار الصورة وتصنيفها على أنها: طبيعي، عيب، نوع المنتج، أو الزاوية.
يرسل الأمر إشارة عبر شبكة TCP/IP أو يقوم بتفعيل مخرج الكاميرا.
البرنامج يستقبل الأمر ويختار مسار الروبوت.
الروبوت ينفذ المسار، ويشغل الماسح الضوئي، ويرسل الإشارات إلى الأجهزة.
تتلقى البيانات من الكاميرا ليس فقط الروبوت، بل يمكن أيضًا أن يتلقاها وحدة التحكم المنطقية القابلة للبرمجة (PLC)، أو طاولة الدوران، أو ذراع روبوتية أخرى، أو نظام SCADA، إذا كان الجهاز قادرًا على إنشاء اتصال شبكة.
شبكة عصبية تقوم بالحسابات على جهاز كمبيوتر موجود في الموقع. لا يتم إرسال الصور إلى الإنترنت، وعمل النظام لا يعتمد على الخدمات السحابية.
تستجيب الشبكة العصبية لعشرات المرات في الثانية. يقوم الروبوت Robot1 بتحديد هدف جديد فقط بعد التأكد من استقرار النظام، ويتجاهل التقلبات الطفيفة في الاستجابة، وبالتالي فإن محركات الروبوت لا تتعطل.
تستغرق الفترة الزمنية من تغيير موضع القطعة إلى بدء حركة المحور حوالي ثانية واحدة. يتم تحديد جميع الفترات الزمنية في الإعدادات.
03يقوم روبوت واحد بأداء مهام متعددة
في برنامج Robot1، لكل إجابة من الشبكة العصبية مسار خاص للروبوت. المسار هو سلسلة من الحركات، وسرعة الحركة، وعدد التكرارات.
عندما تُبلغ الكاميرا بـ "طبيعي"، يقوم الروبوت بتنفيذ المسار المخصص للمنتجات الجيدة. وعندما تُبلغ الكاميرا بـ "عيب"، يقوم الروبوت بتنفيذ المسار المخصص للمنتجات المعيبة. تكرار نفس الأمر أثناء الحركة لا يؤثر على عمل الروبوت، ويمكن منع مقاطعة المسارات المهمة.
| استجابة الشبكة العصبية | مسار الروبوت | مثال على منصة الاختبار الخاصة بنا |
|---|---|---|
| "طبيعي" | الروبوت يأخذ المنتج الجيد وينقله إلى مكان التعبئة. | مسار يتكون من وضعيتين للمنتج الجيد. |
| "عيب" | الروبوت ينقل المنتج إلى منطقة التخلص من المنتجات المعيبة. | مسار يتكون من وضعيتين لنقل المنتجات المعيبة. |
| "فارغ" | يعود الروبوت إلى وضعية الانتظار وينتظر المنتج التالي. | وضعية انتظار واحدة. |
| زاوية 0–359° | يقوم الروبوت بتدوير "القناع" ليطابق زاوية المنتج. | تدور محور J6 مع حركة الصندوق. |
ما هي العمليات التي يجمعها الروبوت في خلية واحدة؟
يقوم الروبوت بترتيب المنتجات في الصندوق على شكل صفوف وطبقات. تقوم البرنامج بحساب موضع كل منتج تلقائيًا.
يقوم الروبوت بترتيب المنتجات حسب الأنواع أو الأحجام أو الجودة بناءً على استجابة الشبكة العصبية.
يقوم الروبوت بتدوير المنتج إلى الزاوية التي تحددها الكاميرا.
الكاميرا التي توجه الروبوت، تفحص المنتج في الوقت نفسه بحثًا عن العيوب.
يقوم الروبوت بتحميل الآلة أو المكبس أو خط الإنتاج بناءً على إشارات من المستشعرات والمداخل.
يزيل الروبوت المنتجات المعيبة من خط الإنتاج ويضعها في حاوية منفصلة.
يتم إنشاء نموذج جديد للشبكة العصبية ومجموعة جديدة من المسارات لكل منتج جديد. يتم تخزين كل ما يتعلق بالوحدة في ملف المشروع. يتم الانتقال إلى منتج آخر عن طريق اختيار المشروع ومجموعة النماذج، دون الحاجة إلى إعادة برمجة الروبوت أو استخدام أدوات جديدة.
04بدء التشغيل والصيانة عن بعد في أي بلد
تم تصميم برامجنا بطريقة تسمح بإعداد النظام واختباره وتشغيله دون الحاجة إلى وجود مهندس متخصص في الموقع. نحن نعمل من مينسك ونخدم العملاء في أي بلد وفي أي منطقة زمنية وفقًا لجدول زمني متفق عليه.
يقوم بإنشاء المشروع، وتكوين البرامج، وتدريب الشبكة العصبية.
إمكانية الوصول عن بعد إلى جهاز الكمبيوتر الخاص بالوحدة، بالإضافة إلى الاتصال المرئي مع مهندسكم.
جهاز كمبيوتر، وكاميرا، وروبوت في مصنعك، في أي بلد.
يوجد الجهاز بالقرب من الروبوت، ويراقب الحركة، ويضع زر الإيقاف الطارئ في متناول اليد.
لماذا يعتبر التشغيل عن بعد موثوقًا؟
نحن نقوم بتجميع وحدة الروبوت في نموذج ثلاثي الأبعاد باستخدام برنامج Stend. يتم التحقق من مدى الوصول، وخطة الترتيب، ووقت الدورة قبل تشغيل الروبوت الفعلي لأول مرة.
يتم تدريب نموذج الشبكة العصبية على صور منتجاتك. يمكن إرسال الصور كملفات أو التقاطها أثناء الاتصال عن بعد.
تُخزن الوضعيات، والمسارات، والقواعد الخاصة بالدخول والخروج، وإعدادات الكاميرا، ونماذج العمل في ملفات. نقوم بإعداد المشروع في مقرنا ثم نقوم بتسليمه إليك.
تسجل كلتا البرنامجين كل إجراء. من خلال السجلات، يمكننا معرفة ما حدث في الوحدة دون الحاجة إلى الذهاب إلى الموقع.
يعمل المشغل في البرنامج بلغته الخاصة. تتوفر أيضًا أدلة المستخدم للبرامج بلغات 14 مختلفة.
يمكن تنزيل البرنامجين engiAI و Robot1 من موقع engi.live وتجربتهما على الفور: تعمل البرامج لمدة 20 دقيقة بدون الحاجة إلى ترخيص.
كيف يتم تنفيذ الحل عن بعد؟
| المرحلة | ماذا نفعل عن بعد | ماذا تفعل أنت في الموقع |
|---|---|---|
| تحليل المهمة | نُجري اجتماعًا عبر الفيديو، ونراجع الصور ومقاطع الفيديو الخاصة بالموقع، ونقدم مخططًا للوحدة. | ترسلون مقاطع فيديو للعملية، وأبعاد ووزن المنتجات. |
| المواصفات | نُعد قائمة بالمعدات: روبوت، كاميرا، عدسة، إضاءة، جهاز كمبيوتر مع بطاقة رسومية، قناع، مستشعرات. | تُشترون المعدات من الموردين المحليين وفقًا لمواصفاتنا. |
| تصميم الوحدة | نقوم بتجميع الوحدة في نموذج رقمي، ونحسب المسارات، والمدى، ووقت الدورة. | ترسلون أبعاد مكان التركيب وصورًا للموقع. |
| التركيب | نقدم استشارات عبر الفيديو، ونرسل مخططات توصيل الكاميرات والمستشعرات والمخارج. | يقوم فني وميكانيكي من جانبكم بتركيب المعدات. |
| الرؤية | نربط الجهاز بالكمبيوتر، ونضبط الكاميرا، ونحدد المناطق، ونقوم بتدريب الشبكة العصبية باستخدام منتجاتك. | ضع المنتجات تحت الكاميرا حسب طلبنا. |
| تشغيل الروبوت | نقوم بتشغيل الروبوت خطوة بخطوة: تشغيل أولي، حركة محور واحد بسرعة منخفضة، ثم دورة كاملة بسرعة محدودة. | مهندسكم موجود بجانب الروبوت بالقرب من زر الإيقاف الطارئ. |
| التدريب | نقدم دروسًا عبر الإنترنت للمشغلين والفنيين والمهندسين، ونشارك تسجيلات الدروس. | يتعلم الموظفون على جهازهم الخاص. |
| الدعم الفني | نقوم بتحسين النموذج، وإضافة مسارات جديدة، وتحليل السجلات، وتعديل البرامج. | أبلغونا عن أي منتج جديد أو مهمة جديدة. |
يتم تشغيل الروبوت دائمًا بحضور شخص في الموقع. نحن نقوم بتهيئة النظام ونتابع العملية عبر الفيديو، بينما يقوم مهندسكم بتشغيل الروبوت والتحكم فيه بالقرب من زر الإيقاف الطارئ. في عمليات التشغيل الأولية، تكون سرعة الروبوت محدودة بواسطة البرنامج.
التدريب عن بعد على برامجنا
برنامج engiAI: الرؤية الحاسوبية
- توصيل وتكوين الكاميرات الصناعية.
- تحديد مناطق التحكم على الصورة الحية.
- جمع الصور والبيانات الاصطناعية للتدريب.
- تدريب الشبكة العصبية والتحقق من النتائج.
- قواعد الإخراج: إرسال الأوامر إلى الروبوت ووحدة التحكم المنطقية القابلة للبرمجة (PLC)، والمخارج المنفصلة، والصوت.
- التصوير بناءً على إشارة المستشعر والعمل باستخدام مشفر ناقل.
برنامج Robot1: للتحكم في الروبوت
- توصيل الروبوت، والتحكم اليدوي في المحاور، وحفظ المواضع.
- المسارات والدورات، والترتيب في الصناديق على شكل صفوف وطبقات.
- قواعد الإدخال والإخراج، والمضخة الهوائية، والحماية المستندة إلى المستشعرات.
- استقبال الأوامر من نظام الرؤية الآلية.
- النسخة الرقمية لـ "Stend" والانتقال الآمن إلى الروبوت الحقيقي.
- تصدير الدورة إلى برنامج وحدة التحكم في الروبوت.
لإنجاز العمل عن بعد، يلزم وجود اتصال إنترنت مستقر على جهاز الكمبيوتر الخاص بالوحدة، وبرنامج للوصول عن بعد، تم التنسيق بشأنه مع قسم تكنولوجيا المعلومات الخاص بكم، بالإضافة إلى إمكانية إجراء مكالمات فيديو من خلال الهاتف الذكي أو الكمبيوتر المحمول الخاص بالروبوت.
05 الرؤية باستخدام كاميرا واحدة: engiAI
engiAI هو برنامج للرؤية الحاسوبية يعتمد على شبكات عصبية. يتيح هذا البرنامج للمشغل توصيل الكاميرات، وتحديد مناطق المراقبة، وتدريب الشبكة العصبية، وفحص المنتجات، وإدارة عمليات الفحص وإخراج المنتجات المعيبة.
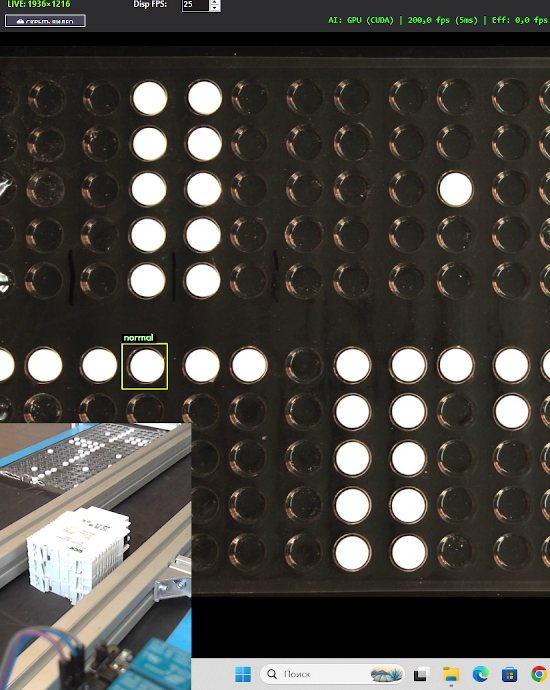
يقوم البرنامج بفحص ما إذا كانت القطعة موجودة وما إذا كانت جميع العناصر في مكانها.
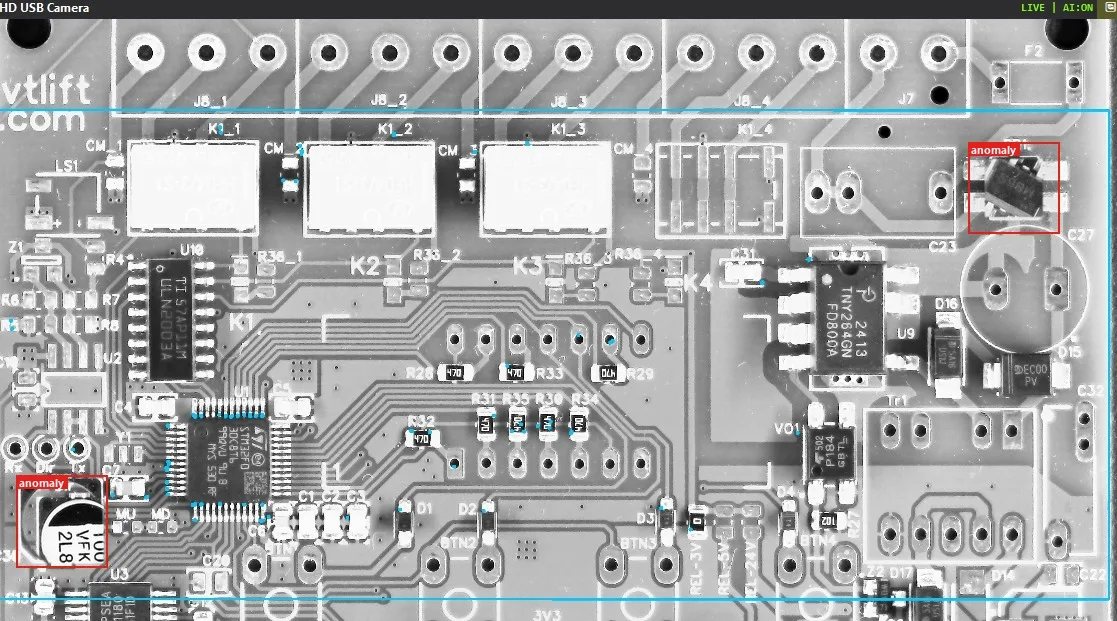
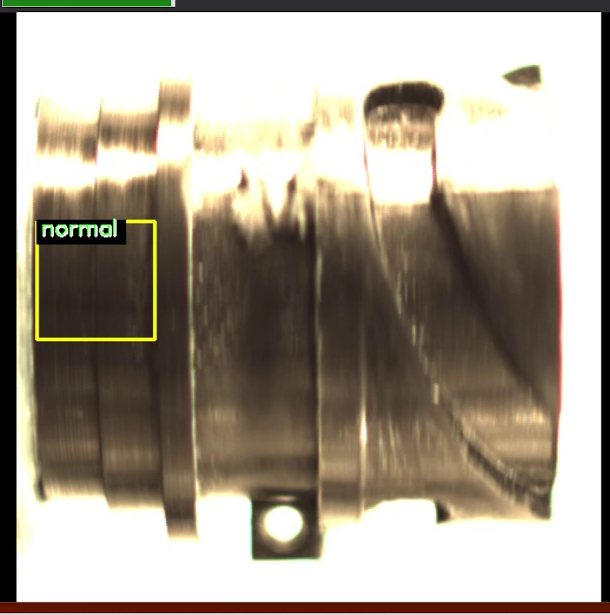
يكتشف البرنامج الشقوق، والانزلاقات، وأخطاء التجميع، والأجسام الغريبة.
تحدد الشبكة العصبية نوع المنتج ولونه أو تصنيفه لغرض الفرز.
تحدد الشبكة العصبية زاوية المنتج، تتراوح من 0 إلى 359 درجة، بدقة درجة واحدة.
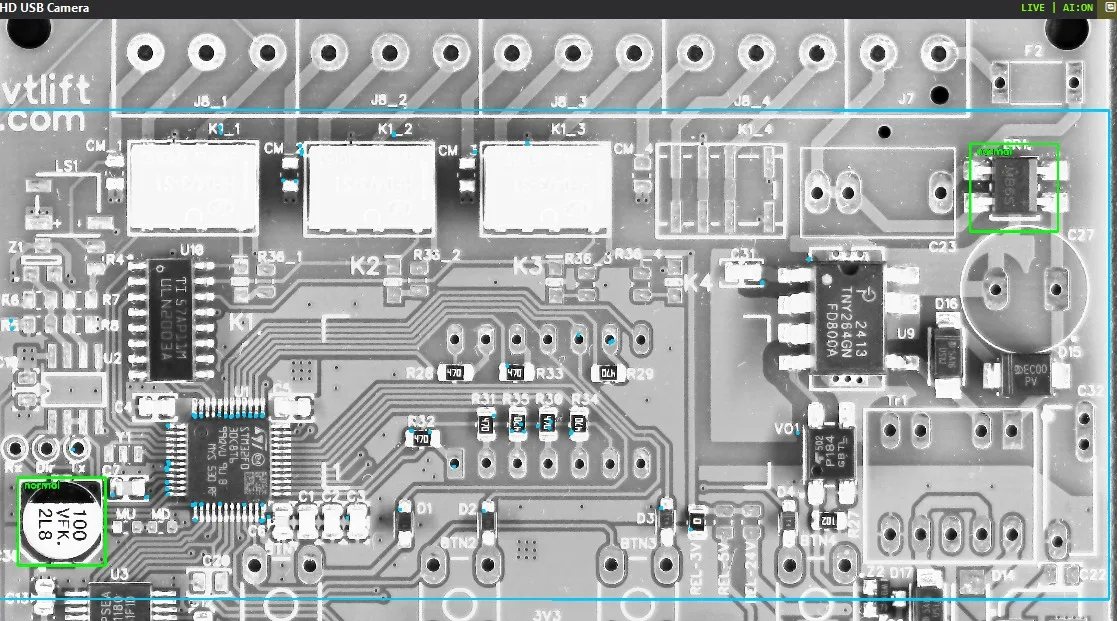
تفحص كل نموذج مئات المناطق في لوحة الدوائر المطبوعة، ولكل منطقة خصائصها الطبيعية.
يكتشف البرنامج لوحة الدوائر المطبوعة على خط الإنتاج، مع إمكانية وجود انزلاق أو دوران يصل إلى 180 درجة.
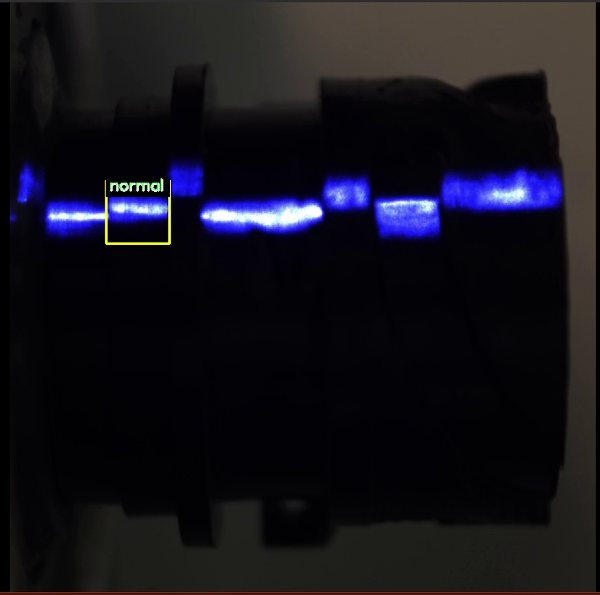
التدريب بدون الحاجة إلى مجموعة كبيرة من الصور
عادةً، يتطلب تدريب الشبكة العصبية آلاف الصور المصنفة. في نظام engiAI، يقوم المشغل بالتقاط عدة صور للمنتج، وتقوم البرنامج تلقائيًا بإنشاء مجموعة بيانات التدريب. تقوم البرنامج بتحريك وتدوير المنطقة، وتغيير السطوع والتباين، وإضافة نسخ معكوسة، وترتيب الصور حسب الفئات. بالنسبة للوحات الدوائر المطبوعة، تقوم البرنامج بإنشاء عيب اصطناعي: تقوم بتحريك المكون مع الحفاظ على نسيج اللوحة الأصلي. يمكن الحصول على مئات الصور التدريبية من صورة واحدة.
تبدأ عملية التدريب بنقرة زر واحدة. يتم تنفيذها إما على وحدة معالجة الرسومات NVIDIA أو على المعالج المركزي. يقوم الفني أو عامل خط الإنتاج بتنفيذ دورة العمل الكاملة، والتي تشمل "عرض المنتج، تدريب النموذج، وتشغيل النظام"، وليس متخصص خارجي في مجال تعلم الآلة.
الكاميرات والمخرجات
| ما يمكن توصيله | الميزات |
|---|---|
| كاميرات Hikrobot | كاميرات صناعية GigE و USB3: سرعة الغالق، التكبير، الدقة، والمداخل والمخارج الرقمية. |
| كاميرات SICK من SICK picoCam. | كاميرات الصناعة IDS uEye: سرعة التعريض، التكبير، وإخراج الإشارة إلى وحدة التحكم. |
| كاميرات USB وكاميرات IP | كاميرات الويب وكاميرات المراقبة عبر بروتوكول RTSP. حتى كاميرا الهاتف الذكي يمكن استخدامها في مشروع تجريبي. |
| أجهزة الاستشعار والمشفرات | يتم التقاط الإطار بناءً على إشارة جهاز الاستشعار، ولا تتجاوز فترة التباين في وقت الالتقاط 4 ملي ثانية. يتم مزامنة عملية الفحص مع مشفر ناقل الحركة. |
| المخرجات | يمكن توصيل الجهاز بروبوت أو بوحدة تحكم منطقية قابلة للبرمجة (PLC) عبر بروتوكول TCP/IP، ويمكن توصيل خرج الكاميرا الرقمي بدفع أو بمصباح، ويمكن إطلاق إشارة صوتية. |
| قابلية التوسع | تتحكم برنامج واحد في عدة كاميرات في نفس الوقت، حيث يمكن لكل كاميرا أن تستخدم ما يصل إلى 20 نموذجًا من الشبكات العصبية. يتم تبديل مجموعات "الكاميرا والنموذج" بنقرة واحدة عند تغيير المنتج. |
06الرؤية المجسمة: الارتفاع والأبعاد في الأبعاد الثلاثية
تنتج إحدى الكاميرات صورة ثنائية الأبعاد. عندما تحتاج الروبوت إلى معرفة الارتفاع، مثل ارتفاع كومة من الصناديق أو مستوى المنتج في العبوة، يتم توصيل نظام الرؤية المجسمة بالنظام.
تراقب كاميرتان المشهد مع وجود إزاحة طفيفة بينهما، على غرار عمل العينين البشرية. وباستخدام الفرق بين الصورتين، تقوم البرنامج بإنشاء خريطة للعمق وتحسب، بدقة المليمتر، ارتفاع وطول وعرض الصندوق، بالإضافة إلى المسافة بين الكاميرا وأعلى الصندوق. يمكن استخدام كاميرتين صناعيتين من شركة "SICK"، أو كاميرتين USB، أو وحدة ستيريو جاهزة، وهي عبارة عن كاميرا واحدة مزودة بعدستين.
H الارتفاع الخارجي للصندوق فوق سطح الطاولة، بوحدة المليمتر.
L, W الطول والعرض للوجه العلوي للصندوق.
ز المسافة بين الكاميرا والجزء العلوي من الصندوق. عندما يتم تركيب الكاميرا على رأس الروبوت، تحد هذه المسافة مدى حركة المحاور.
خريطة ثلاثية الأبعاد للعمق: يتم تحديد المسافة بين كل نقطة في الصورة والكاميرا، مما يجعل الصندوق يظهر مرتفعًا فوق سطح الطاولة.
ما الذي يمكن أن تفعله الرؤية المجسمة في نظامنا؟
- المعايرة بطريقتين. تتم المعايرة الدقيقة باستخدام لوحة شطرنج. أما المعايرة المبسطة، فتتم بدون اللوحة، بناءً على المسافة إلى الطاولة وباستخدام صندوق مرجعي واحد.
- جهاز عرض النقاط بالليزر. يقوم جهاز العرض بإضافة رسومات على الأسطح ذات اللون الواحد، مما يجعل خريطة العمق أكثر تفصيلاً. يتم تخزين إعدادات منفصلة لكل من وضع الليزر ووضعه بدون ليزر.
- كاميرا مثبتة على رأس الروبوت. تأخذ البرنامج Robot1 في الاعتبار الارتفاع الحالي لرأس الروبوت وتعيد حساب القياسات مع الأخذ في الاعتبار ارتفاعه.
- قواعد تتعلق بالارتفاع. لكل نطاق من المسافة إلى السطح، يتم تحديد قيود على محاور الروبوت. كلما زاد ارتفاع المجموعة، كلما قلّت المسافة المسموح بها للروبوت للانخفاض، ولن تضغط الشفاطة على الكرتون. تنطبق هذه القواعد على جميع مصادر حركة الروبوت.
- الحماية في حالة وجود بيانات قديمة. إذا كانت بيانات الكاميرا قديمة، فإن المحاور المحددة في الإعدادات لن تتحرك. يمكن تعطيل هذا السلوك في إعدادات النظام.
| الاختبار في منصة الاختبار | النتيجة |
|---|---|
| وحدة ستيريو منخفضة التكلفة: مستشوران بدقة 1280 × 720 بكسل، والمسافة بين العدسات حوالي 60 ملم، والكاميرا على ارتفاع 255 ملم. | دقة قياس ارتفاع الصندوق تتراوح بين 1 و 3 ملم بدون استخدام الليزر أو لوحة الشطرنج. |
| نفس وحدة التحكم الستيريو، ولكن في وضع تشغيل مبسط. | يبلغ الخطأ في الطول والعرض حوالي 10٪. تزداد الدقة باستخدام جهاز عرض الليزر والمعايرة باستخدام لوحة الشطرنج. |
07Robot1: التحكم في الروبوت من خلال جهاز الكمبيوتر.
"Robot1 يتحكم في الروبوت الصناعي مباشرة عبر الشبكة من خلال وحدة التحكم الخاصة بالروبوت. لا يتطلب ذلك استخدام برامج خاصة من الشركة المصنعة للروبوت. وحدة التحكم في الروبوت تبقى ضرورية لتشغيل وضع العمل وإيقاف التشغيل في حالات الطوارئ."
| الوظائف | ما الذي يوفره ذلك |
|---|---|
| التحكم اليدوي | يمكن تحريك كل محور باستخدام أزرار تحدد مقدار الحركة والسرعة. يتحرك رأس الروبوت بشكل عمودي ومستقيم، بينما تحافظ القطعة المثبتة على اتجاهها. |
| الأوضاع والدورات | يمكن حفظ الإعدادات بنقرة واحدة، وتجميعها في تسلسل بسرعة، وفترات توقف، وعدد مرات التكرار المطلوبة. |
| الوضع في الصناديق | يحدد المشغل عدد المنتجات في الصف، والمسافة بينها، وعدد الطبقات، وتقوم البرنامج بحساب موضع كل قطعة. يتم تعديل الصندوق ليناسب الروبوت الفعلي. |
| المدخلات والمخرجات | يتم تفعيل القبضة الهوائية في وضع الإمساك. تبدأ التسلسلات وتتوقف بناءً على إشارات المستشعرات. إذا لم يكتشف المستشعر القطعة بعد الإمساك بها، يقوم الروبوت بتكرار عملية الإمساك أو يتوقف. |
| القيود | يحدد البرنامج حدودًا مرنة للمحاور، ومناطق ممنوعة، وقيودًا على السرعة، وزرًا للإيقاف التدريجي مع مسح قائمة الأوامر. |
| أوامر من نظام الرؤية | يتلقى البرنامج الأوامر عبر الشبكة. لكل محور، يتم تحديد الأمر والسرعة والإزاحة والاتجاه، ولكل فئة يتم تحديد مسارها الخاص. |
| العمل بدون جهاز كمبيوتر | يتم تحميل التسلسل الجاهز على ذاكرة فلاش باستخدام ملفات برنامج وحدة التحكم، وينفذ الروبوت التسلسل بشكل مستقل. |
| المشاريع والسجل | يتم تخزين كل ما يتعلق بالوحدة في ملف مشروع واحد. يسجل السجل كل أمر يتم إرساله إلى الروبوت. |
التوأم الرقمي Stend
في وحدة "Stend"، يتم وضع الروبوت، والصندوق، ونقطة الالتقاط، والقطعة نفسها باستخدام الماوس على مشهد ثلاثي الأبعاد. يتم تجميع الماسك (أداة الإمساك) من خلال وضع دعامة، وعارضة، وأدوات شفط مباشرة على النموذج. تقوم البرنامج بحساب مدى الوصول، وخطة الترتيب، ووقت الدورة، ثم تعرض دورة العمل بأكملها مع محاكاة لأجهزة الاستشعار والأنظمة الهوائية.
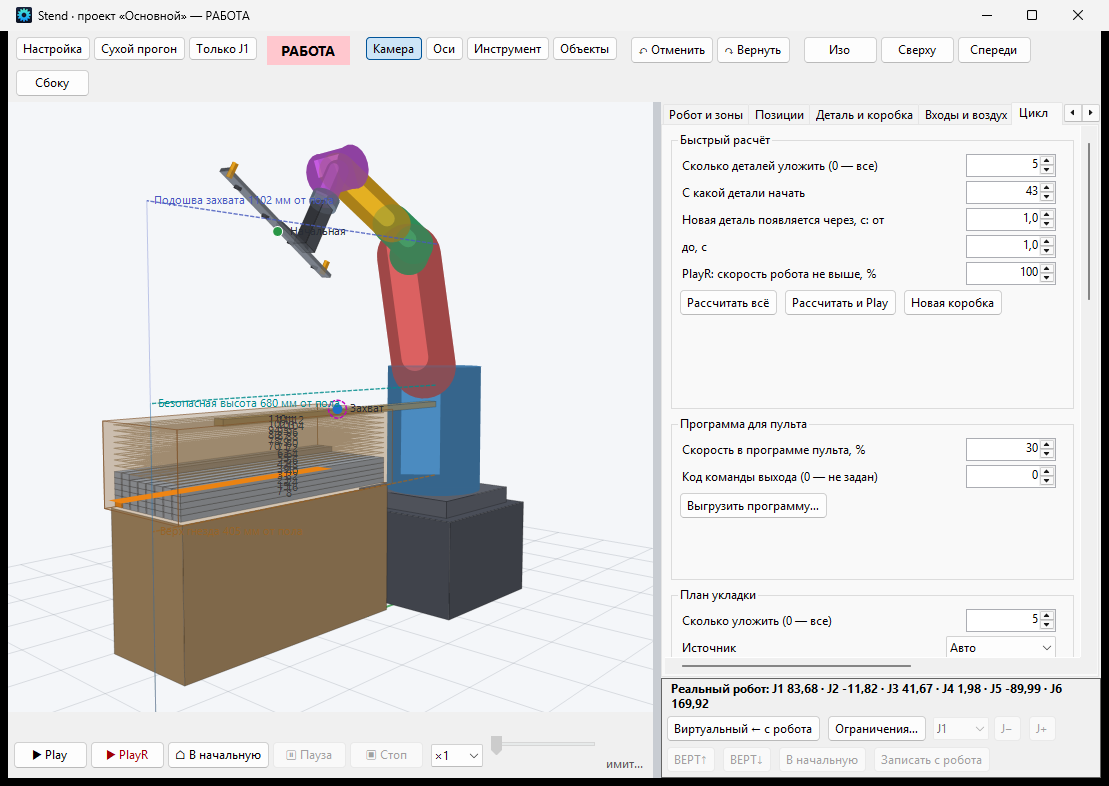
يتم الانتقال إلى بدء العمل الفعلي على مراحل. في البداية، يتم عرض الدورة على النموذج. ثم، يقوم برنامج "تشغيل جاف" بتسجيل الخطوات في سجل الأحداث، دون إرسال أي أوامر إلى الروبوت. بعد ذلك، يقوم الروبوت بتحريك محور واحد فقط بسرعة لا تزيد عن 5٪. وأخيرًا، يتم تشغيل الدورة الكاملة، مع تأكيد النقاط وتحديد حد السرعة.
08جميع البرامج هي من تطويرنا
تم تطوير البرنامجين engiAI و Robot1 من قبل خبراء شركة "Vector Technologies". وهذا يعني بالنسبة لكم عدة مزايا عملية.
إذا كانت المهمة تتطلب وظيفة جديدة، أو بروتوكول اتصال جديد، أو تقريرًا جديدًا، فإننا نضيفها بأنفسنا.
فريق واحد مسؤول عن الرؤية والاتصال والتحكم في الروبوت، وبالتالي يتم حل المشكلات دون الحاجة إلى مراسلات بين موردين مختلفين.
يتم إجراء عملية التعرف على الصور على جهاز الكمبيوتر الموجود في خط الإنتاج، وبالتالي لا تترك صور الإنتاج الخاصة بكم المؤسسة.
تعمل البرامج بلغات: الروسية، الإنجليزية، الألمانية، الفرنسية، الإسبانية، الإيطالية، البرتغالية، الصينية، اليابانية، الكورية، الهندية، العربية، الإندونيسية والفيتنامية.
تحتفظ سجلات العمل وقاعدة بيانات البرنامج بتاريخ العمليات. هذه البيانات مناسبة لتحليل الأخطاء وتحليل أداء النظام.
يتم تشغيل الوحدة الثانية بنفس الطريقة عن طريق نسخ المشروع ونموذج الشبكة العصبية، وليس عن طريق إنشاء مشروع تكامل جديد.
| المتطلبات | القيمة |
|---|---|
| جهاز كمبيوتر | نظام التشغيل: ويندوز 10 أو ويندوز 11، إصدار 64 بت. بطاقة الرسوميات من نوع NVIDIA تسرّع عملية التدريب والتحليل، وإذا لم تكن موجودة، فسيعمل البرنامج باستخدام وحدة المعالجة المركزية. |
| روبوت | اليوم، يقوم برنامج Robot1 بالتحكم في روبوتات BORUNTE باستخدام وحدة التحكم HC1. تتلقى روبوتات العلامات التجارية الأخرى ووحدات التحكم المنطقية القابلة للبرمجة (PLC) الأوامر من نظام engiAI عبر شبكة TCP/IP. |
| نسخة تجريبية | يمكن تنزيل البرامج من الموقع engi.live. تعمل كل برنامج لمدة 20 دقيقة فقط بدون ترخيص. |
09نبذة عن Vector Technologies
"Vector Technologies" هي شركة مطورة ومصنعة وموردة لمعدات الأتمتة الصناعية، ومقرها في مينسك. تقدم الشركة مجموعة كاملة من الخدمات الهندسية: بدءًا من تصميم المشروع وحتى تشغيله في الإنتاج.
مشاريع الشركة
الرؤية الآلية والروبوتات
- تكييف الروبوت الصناعي مع موضع الجسم باستخدام الرؤية الآلية.
- 3DStereo: نظام قياس الأبعاد بدون تلامس باستخدام كاميرتين.
- تحليل تلقائي للوحات الدوائر المطبوعة.
- فحص الأقراص الدوائية حسب المناطق.
- نظام مراقبة تغليف الأدوية.
- فحص تلقائي للعلامات.
- مراقبة علامات العزل والكابلات.
أتمتة الإنتاج
- نظام AGV لنقل البكرات واللفائف المحتوية على الأسلاك، بوزن يصل إلى 2900 كيلوغرام.
- تحديث خط قطع الشريط ثنائي المعدن.
- تحديث شامل لنظام فحص خصائص الشريط ثنائي المعدن.
- تحديث نظام التحكم في الفرن المفرغ.
- نظام متكامل لمعالجة المياه، وإعدادها، وتعبئتها لتصبح مياه شرب.
- منصة اختبار في مختبرات شركة "بيلشينا".
- محطة غسيل آلية.
تم نشر وصف المشاريع على الموقع الإلكتروني vec-tech.by في قسم "المشاريع".
تنتج الشركة محولات تردد من سلسلتين: VTD بقدرة تتراوح بين 0.4 و 630 كيلو واط، و VTD20 بقدرة تتراوح بين 0.75 و 15 كيلو واط، وأجهزة تشغيل سلس للمحركات بقدرة تتراوح بين 11 و 600 كيلو واط، ومخفضات سرعة المحركات، وخزائن التحكم، والأجهزة الإلكترونية، وكل ذلك يتم إنتاجه على خطوط الإنتاج الخاصة بالشركة SMT و DIP. تعتبر شركة "Vector Technologies" موزعًا رسميًا لمنتجات الشركات YASKAWA، و SICK، و WEG، و VIPA، و FATEK. نقوم بتصميم أنظمة التحكم، وأنظمة التحكم الآلي في العمليات، وخزائن التحكم بناءً على بياناتكم، ونقدم الوثائق اللازمة للتركيب في الموقع. يتم مناقشة شروط توريد المعدات إلى بلدكم بشكل منفصل.
10 أين يتم تطبيق ذلك، وكيف يتم حساب الفائدة المرجوة؟
| الصناعة | ما الذي يتم أتمتته؟ |
|---|---|
| التعبئة والتغليف واللوجستيات | توجيه وترتيب الصناديق، وتجميعها على منصات، والفرز، وقياس الأبعاد باستخدام كاميرا ثلاثية الأبعاد. |
| الصناعات الدوائية | فحص الأقراص في العبوات، وفحص التعبئة والتغليف والملصقات، وإزالة المنتجات المعيبة. |
| الإلكترونيات | مراقبة تجميع لوحات الدوائر المطبوعة باستخدام تقنية "منطقة-زوج": التحقق من وجود المكونات، ومحاذاة موضعها، واتجاهها. |
| تصنيع الآلات ومعالجة المعادن | تحميل الآلات والمكابس، ومراقبة الأجزاء، وترتيب الأجزاء في العبوات. |
| صناعة الكابلات | مراقبة العلامات والعزل، ونقل البكرات باستخدام عربات آلية. |
| صناعة الأغذية والمشروبات | مراقبة تدفق المنتجات على خط الإنتاج، واكتشاف العبوات المتساقطة، وترتيبها. |
| المستودعات | ترتيب البضائع على الباليت وفكها، وقياس أبعاد البضائع. |
ما هي المزايا التي يوفرها الروبوت المزود بنظام رؤية مقارنةً بالأتمتة التقليدية؟
- لا توجد أدوات باهظة الثمن. لا حاجة إلى أدوات تثبيت أو دعامات أو حاويات اهتزاز خاصة بكل منتج، لأن الروبوت يتكيف مع القطعة بنفسه.
- تستغرق عملية إعادة الضبط ساعات. بالنسبة للمنتج الجديد، يتم تدريب نموذج جديد وتسجيل مسارات جديدة، بينما تظل آلية عمل الوحدة كما هي.
- تصبح الإنتاجات الصغيرة مجدية. عندما تكون تكلفة إعادة الضبط منخفضة للغاية، يصبح من المفيد اقتصاديًا أتمتة حتى الإنتاجات الصغيرة التي تكفي لدورة عمل واحدة.
- "تؤدي الكاميرا وظيفتين أو ثلاث وظائف. تقوم الكاميرا بتوجيه الروبوت، وفحص الجودة، وإدارة عملية التخلص من المنتجات المعيبة."
- النظام يعمل في ظروف واقعية. إذا كانت القطعة معيبة أو إذا وصلت دفعة من منتجات بلون مختلف، فإن الروبوت المزود بنظام رؤية يستمر في العمل، لأنه يركز على القطعة نفسها، وليس على إحداثياتها.
11 كيف تبدأ؟
كيف نقوم بحساب فترة استرداد التكلفة؟
نحن نحسب فترة استرداد التكاليف بناءً على أرقامكم. يتطلب الحساب بيانات من الجدول أدناه، وستظهر النتيجة في الحسابات التجارية.
| البيانات المقدمة منكم | ما الذي يمكن استنتاجه من هذه البيانات؟ |
|---|---|
| عدد الموظفين العاملين في العملية في وردية واحدة، وعدد الورديات في اليوم. | عدد ساعات العمل السنوية التي يحلها الروبوت. |
| تكلفة ساعة العمل الواحد مع احتساب الضرائب. | الادخار السنوي في أجور العمال. |
| نسبة الأخطاء وتكلفة كل خطأ. | الادخار الناتج عن التحكم الآلي في الجودة. |
| عدد مرات تغيير المنتج في الشهر ومدة إعادة الضبط. | الادخار في الأدوات والمعدات ووقت التوقف. |
| تكلفة المساحة أو القسم المخصص لمهمتكم. | فترة استرداد التكلفة: وهي التكلفة مقسومة على التوفير السنوي. |
تم نشر البرامج "engiAI" و "Robot1"، بالإضافة إلى الأدلة ومقاطع الفيديو، على الموقع الإلكتروني engi.live. تعمل كل برنامج لمدة 20 دقيقة فقط بدون ترخيص.