Drohnenerkennung
Der Bildbereich wird in ein Raster von Himmelspartien unterteilt, wobei jedes neuronale Netzwerk separat prüft: Ist der Bereich frei oder enthält er ein fremdes Objekt? Die Zone kennt ihren eigenen Himmel – Wolken, Sonne, Dachrand und Mast.
Es wird der Kontrast, nicht die Form, berücksichtigt. Ein dunkles Objekt am klaren Himmel ist aus zwei Pixeln heraus sichtbar, was einer Entfernung von bis zu zwei Kilometern entspricht.
Die Zone-Nummer gibt die Richtung, die Reihenfolge und die Zeit der Übergänge an – die Winkelgeschwindigkeit, die Größe des Objekts im Bild – ob es sich nähert oder vorbeizieht.
Der Drohne hat eine gerade Flugbahn, der Vogel fliegt unregelmäßig. Die Entscheidung wird nicht auf der Grundlage eines einzelnen Bildes, sondern auf der Grundlage der Flugbahn getroffen.
01 Warum ist das wichtig?
Der Verteilerbereich umfasst Tausende Quadratmeter Dachfläche, eine offene Fläche mit Geräten, eine Ladezone, in der sich immer Personal befindet, und versicherten Gütern. All dies befindet sich im Freien und ist von der Höhe eines Zauns aus nicht einsehbar.
Der Bereich ist durch Zäune, Kameras, Sicherheitsdienst und Zugangskontrollen gesichert, während die Luft frei ist. Genau von dort aus werden jedoch die teuersten Aktivitäten durchgeführt: Aufklärung durch Flugüberwachung vor dem Diebstahl, Dokumentation der internen Logistik, Abwurf von Gütern auf das Gelände, Beschädigung des Daches oder der Geräte.
Funkdetektoren erfassen die Kommunikation zwischen Drohne und Fernbedienung. Für sie existiert eine Drohne, die sich entlang einer zuvor aufgezeichneten Route mit deaktiviertem Sender bewegt, nicht. Die Kamera kann sie unabhängig von der Funkverbindung erkennen. Das System löst eine einzige Aufgabe: eine fremde Person in der Luft zu erkennen, zu bestimmen, woher sie kommt und ob sie sich nähert, und Alarm auszulösen. Es stört, fängt oder beeinflusst die Drohne nicht – daher sind keine speziellen Genehmigungen erforderlich und es eignet sich für jede kommerzielle Einrichtung.
02Konzept: Der Himmel wird in Zonen unterteilt.
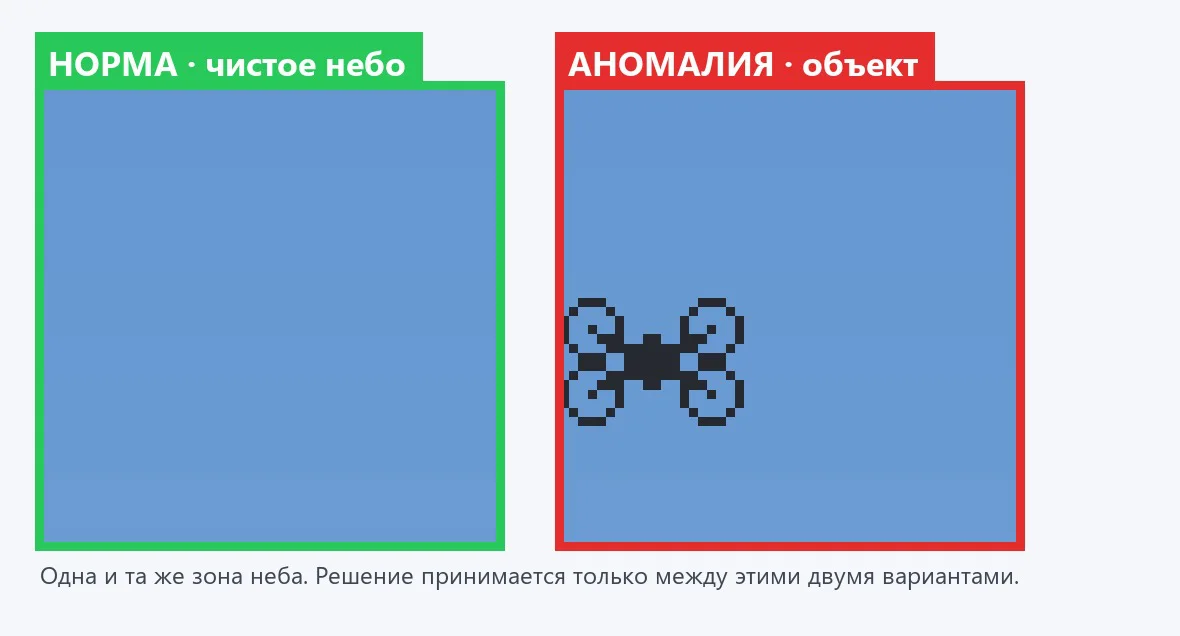
Ein herkömmlicher Detektor sucht im Bild nach Objekten bekannter Form und umrandet diese mit einem Rahmen. Bei der Erkennung am Himmel funktioniert er jedoch schlecht: Der Drohne, die sich auf etwa 1,5 Kilometern befindet, zeigt keine klare Form – es sind nur zwei oder drei Punkte erkennbar. Die Methode ZONE-PAAR funktioniert jedoch anders. Das Bild wird im Voraus mit einem Raster von Zonen versehen – definierten Bereichen am Himmel –, und für jede Zone wird ein eigenes Paar von Antworten trainiert: Normal (wie die Zone aussieht, wenn alles ruhig ist) und Objekt (wenn sich etwas Neues in der Zone befindet). Die Frage an das neuronale Netzwerk lautet nicht „Was ist das für ein Objekt“, sondern „Ist dieser Bereich am Himmel so, wie er normalerweise aussieht, oder nicht?“ – darauf kann man auch mit nur zwei Pixeln antworten.
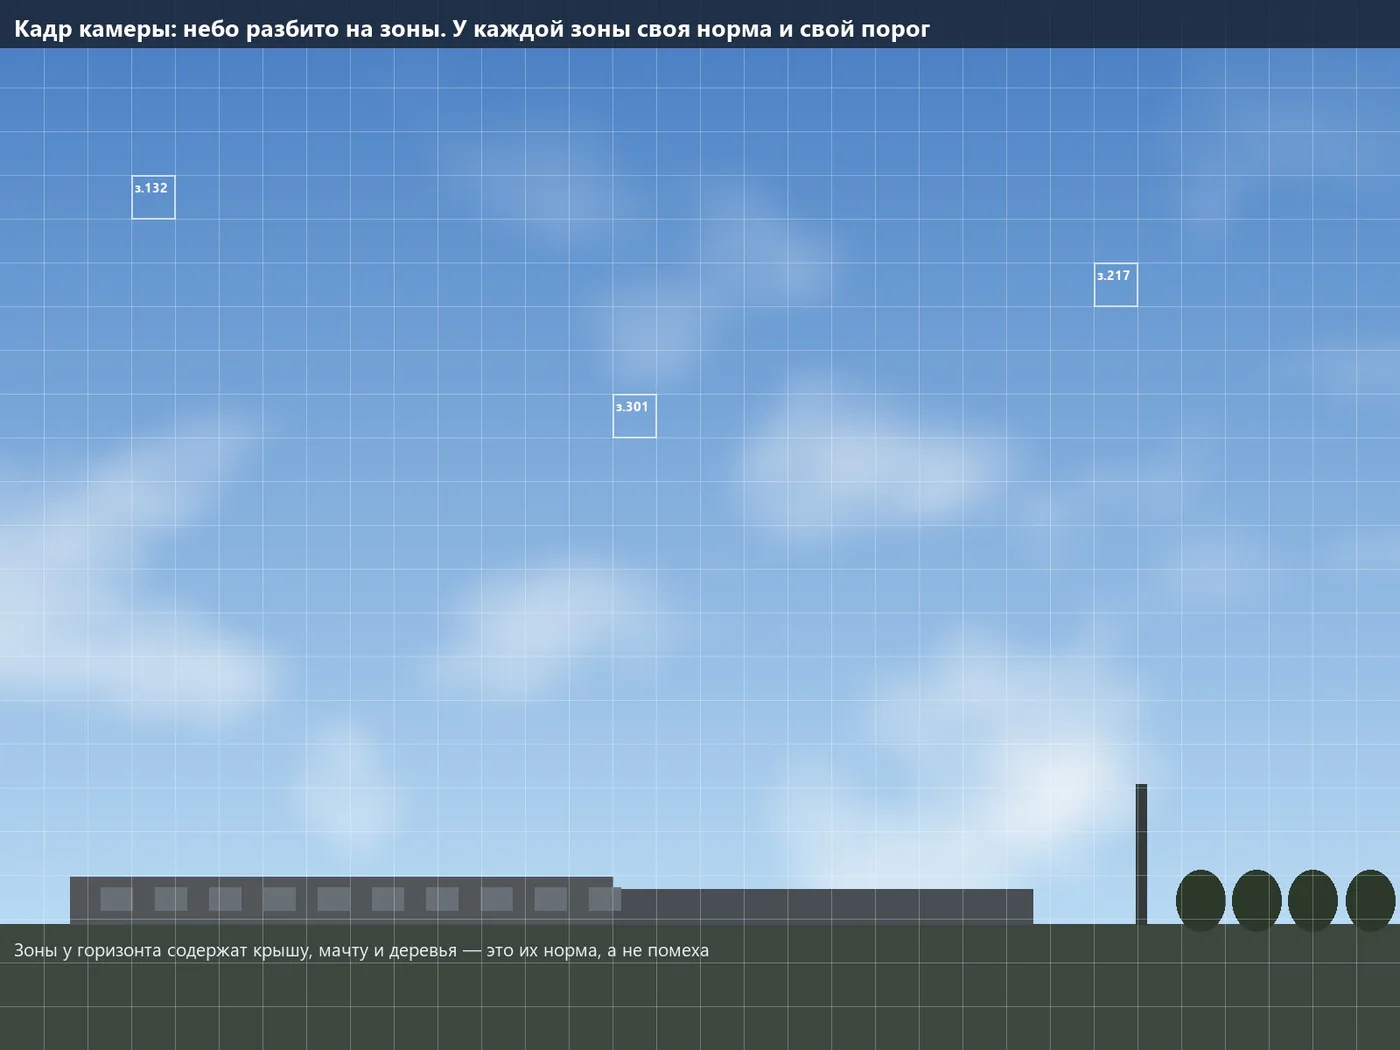
Der Himmel scheint zwar einheitlich, aber es gibt Unterschiede: Nebel am Horizont, ein bläulicher Himmel, Wolken, das Sonnenlicht, der Rand des Daches und der Mast, Bäume und Stromleitungen. Das Gesamtsystem muss all diese Elemente gleichzeitig verarbeiten und macht daher Fehler an den Rändern des Bildes. Die Zone über dem Dach weiß zum Beispiel, dass der Rand des Daches immer vorhanden ist, während die Zone am Himmel nur den Himmel und die Wolken sieht – und diese Zone hat den höchsten Schwellenwert.
Das Dach, der Mast, die Bäume und die Kabel am Bildrand sind nicht mehr störend – sie gehören zu ihrer eigenen Zone.
Am Horizont, wo sich Äste und Nebel befinden, ist der Schwellenwert höher; am Zenit, wo es klar ist, ist die Empfindlichkeit maximal.
Der erfasste Bereich ist ein vorgegebener: Azimut und Neigungswinkel, die einmal bei der Installation berechnet wurden.
Die Anzahl der Zonen ist im Voraus bekannt – es kommt nicht vor, dass ein Gerät beispielsweise „400 Objekte gefunden hat und damit das Problem gelöst ist“.
Eine neue Quelle für Fehlalarme in einem Bereich ist aufgetreten: Ein einzelner Bereich wird neu kalibriert, während die anderen Bereiche unverändert bleiben.
Sowohl der Bediener als auch der Bericht zeigen, welcher Bereich ausgelöst wurde und was sich darin befand. Dies ist für den Sicherheitsdienst wichtiger als eine allgemeine Antwort.
03 Warum ein Punkt am Himmel bereits als Entdeckung gilt
Die Erkennung basiert auf Kontrast, nicht auf Form. Im Himmel gibt es keine Büsche, Autos oder Schatten: Innerhalb des Bereichs ändert sich die Helligkeit in Einheiten, und das Bild wiederholt sich von Bild zu Bild. Jedes dunkle Fleck auf diesem Hintergrund ist statistisch erkennbar, auch wenn man es nicht mit bloßem Auge erkennen kann.
| Was passiert | Größe |
|---|---|
| Helligkeit des Himmels im Bereich | etwa 180 Stufen von 255 |
| Rauschen des Sensors bei dieser Helligkeit | 2–3 Stufen |
| Ein Drohne deckt ein Viertel der Pixelgröße ab | ein Pixel wird etwa um 30 Stufen dunkler |
| Signal-Rausch-Verhältnis | etwa zehn |
Ein zehnfach höheres Signal als der Hintergrund – ein sicheres Zeichen. Selbst ein Objekt, das kleiner als ein Pixel ist, wird durch die geschlossene Fläche proportional verdunkelt, sodass die Erkennungsgrenze weiter liegt als die „vier Pixel pro Ziel“-Methode, die für camouflierte Ziele auf einem farbigen Hintergrund entwickelt wurde. Bei einem dunklen Objekt auf einem klaren Himmel beginnt eine sichere Erkennung mit zwei Pixeln, und mit drei bis vier Pixeln entsteht eine stabile Spur. Um einen Drohnenflug von einem Vogel anhand des Bildes zu unterscheiden, sind 15–20 Pixel erforderlich – aber diese Aufgabe wird hier durch das Verhalten gelöst.
Ein einzelner, unerwarteter Schall kann zu einem Auslösen in einem einzigen Bild führen, aber nicht wieder in derselben Zone oder insbesondere nicht in die angrenzende Zone in der richtigen Richtung auftreten. Die Anforderung, dass „ein Objekt innerhalb von drei bis vier aufeinanderfolgenden Bildern bestätigt wird, wobei es sich konsistent verschiebt“, beseitigt nahezu alle zufälligen Auslösungen und dauert nur Bruchteile von Sekunden.
04Erfassungsreichweite: Berechnung
Die Reichweite wird durch die Winkelgröße des Pixels bestimmt: Pixel auf dem Ziel = Zielgröße × Brennweite ÷ (Pixelgröße × Reichweite). Die Berechnung erfolgt für eine 20-Megapixel-Kamera mit einem Pixel von 2,4 Mikrometern und einem Sensor von 1 Zoll; das Ziel ist ein Quadrokopter mit einer Spannweite von 0,4 Metern.
| Objektiv | Sichtfeld | Bereich von 128 Pixeln | Erkennung, 2 Pixel | Zuverlässig, 4 Pixel | Erkennung, 16 Pixel |
|---|---|---|---|---|---|
| 25 mm | 29,4° × 19,9° | 0,70° | 2.100 m | 1.040 m | 260 m |
| 35 mm | 21,3° × 14,3° | 0,50° | 2.900 m | 1.460 m | 365 m |
| 50 mm | 15,0° × 10,0° | 0,35° | 4.200 m | 2.080 m | 520 m |
| 75 mm | 10,0° × 6,7° | 0,23° | 6.250 m | 3.120 m | 780 m |
| 100 mm | 7,5° × 5,0° | 0,18° | 8.300 m | 4.170 m | 1.040 m |
Bei größeren Zielen nimmt die Reichweite proportional zu: Das Flugzeugähnliche Gerät mit einer Flügelspannweite von 1,2 m und einem 50-mm-Objektiv kann zuverlässig auf einer Entfernung von sechs Kilometern erkannt werden. Allerdings wird die Reichweite etwa ab zwei Kilometern nicht durch die Kamera, sondern durch die Luft begrenzt – Nebel reduziert den Kontrast.
| Sichtweite (Meteorologie) | Kontrast bei 1 km | bei 2 km | bei 3 km |
|---|---|---|---|
| 30 km, klar | 88 % | 77 % | 68 % |
| 20 km, an einem normalen Tag | 82 % | 68 % | 56 % |
| 10 km, leichter Nebel | 68 % | 46 % | 31 % |
| 4 km, Nebel | 38 % | 14 % | 5 % |
Ein Objektiv mit einer Brennweite von mehr als 75 mm ist für eine Reichweite von weniger als zwei bis drei Kilometern sinnlos: Bei normalen Wetterbedingungen ist die Sichtweite auf maximal zwei bis drei Kilometer begrenzt. Ein sinnvoller Arbeitsbereich liegt zwischen 300 m und 2 km, was genau den Anforderungen eines Lagers entspricht. Der Drohne fliegt mit einer Geschwindigkeit von 20 m/s: Die Erkennung auf 1.500 m erfordert 75 Sekunden – um Personen aus dem Ladebereich zu entfernen, den Entladungsprozess zu stoppen, die Tore zu schließen und den Sicherheitsdienst zu alarmieren; auf 700 m sind es 35 Sekunden, was ausreicht, um Personen und den Alarm zu erreichen.
05Kamera, Optik und Wärmebildkamera
| Anforderung | Wert | Warum? |
|---|---|---|
| Auflösung | 20 MP, 5472 × 3648 | Je kleiner der Pixelwinkel, desto weiter kann ein Punkt gesehen werden |
| Pixelgröße | 2,4 µm | Ein Pixel ist halb so klein – die Erkennungsweite ist doppelt so groß |
| Sensor | 1 Zoll | Bei kleinen Pixeln wird ein breiteres Sichtfeld erhalten |
| Ausführung | Schwarzweiß | Farb-Sensor verliert die Hälfte seiner Auflösung bei einer kleinen, dunklen Stelle |
| Verschluss | Globaler oder langsamer Roll | Ein ferner Gegenstand bewegt sich langsam |
| Schnittstelle | GigE, bis zu 6 Bilder pro Sekunde bei 20 Megapixeln | Etwa 960 Mbit/s – für diese Geschwindigkeit ist ausreichend |
| Befestigung | C-mount | Jede Standard-Industrieoptik |
Alle Zahlen beziehen sich auf die standardmäßige Industrie-Kamera HIKROBOT MV-CS200-10GM (monochrom): Sie ist verfügbar, hat einen vorhersehbaren Preis, und die Software kann bereits direkt mit ihr verwendet werden. Die Objektivgröße beträgt mindestens 1 Zoll, die Auflösung beträgt 2,4 Mikrometer pro Pixel, die Blende hat eine Öffnung von F2.8 oder besser, und es handelt sich um eine feste Brennweite ohne Zoom. Die Fokussierung und Blende werden mit Schrauben eingestellt (die Kamera steht im Freien und vibriert). Geeignet sind Objektive von Kowa, Computar, Fujinon und der Optik von Hikrobot. Für eine Rundum-Überwachung ist eine Brenweite von 25 mm optimal: zwölf Kameras decken 360° ab, und die Erkennung funktioniert zuverlässig bis zu einer Entfernung von einem Kilometer.
Thermalkamera: Rund-um-die-Uhr-Betrieb
Für Nacht, Dämmerung und Arbeiten bei Sonnenuntergang wird ein Wärmebildkamera hinzugefügt – nicht als eigenständiges System, sondern als ein weiterer Kanal derselben Methode: das gleiche Raster von Zonen, ein eigenes "Normal / Anomalie"-Signal für jede Zone und derselbe Track. Das Nachthimmel im Infrarotbereich ist kalt und gleichmäßig, während die Motoren, der Akku und die Regler des Drohne warm erscheinen und als ein warmer Punkt auf dem kalten Hintergrund erscheinen.
| Parameter | Wert |
|---|---|
| Sensor | Nicht gekühlt, 640 × 512, 12 µm Pixel |
| Objektiv | 50 mm, Sichtfeld ca. 9° × 7° |
| Erkennung eines Drohne: 0,4 m, 2 Pixel | ca. 830 m |
| Zuverlässig, 4 Pixel | ca. 420 m |
| Modus | rund um die Uhr, bei Dämmerung, bei Sonnenschein, in leichtem Nebel |
Die Zonen zweier Kanäle sind an den Koordinaten des Himmels gebunden: Tagsüber bestätigen sie sich gegenseitig – ein Objekt, das in beiden Kanälen gefunden wird, ist fast sicher real –, während sie nachts vom Wärmebildkamera verfolgt werden. Der Bediener sieht eine einzige Spur, einen einzigen Bildschirm und ein einziges Protokoll.
06 Übergang zwischen Zonen: Strecke
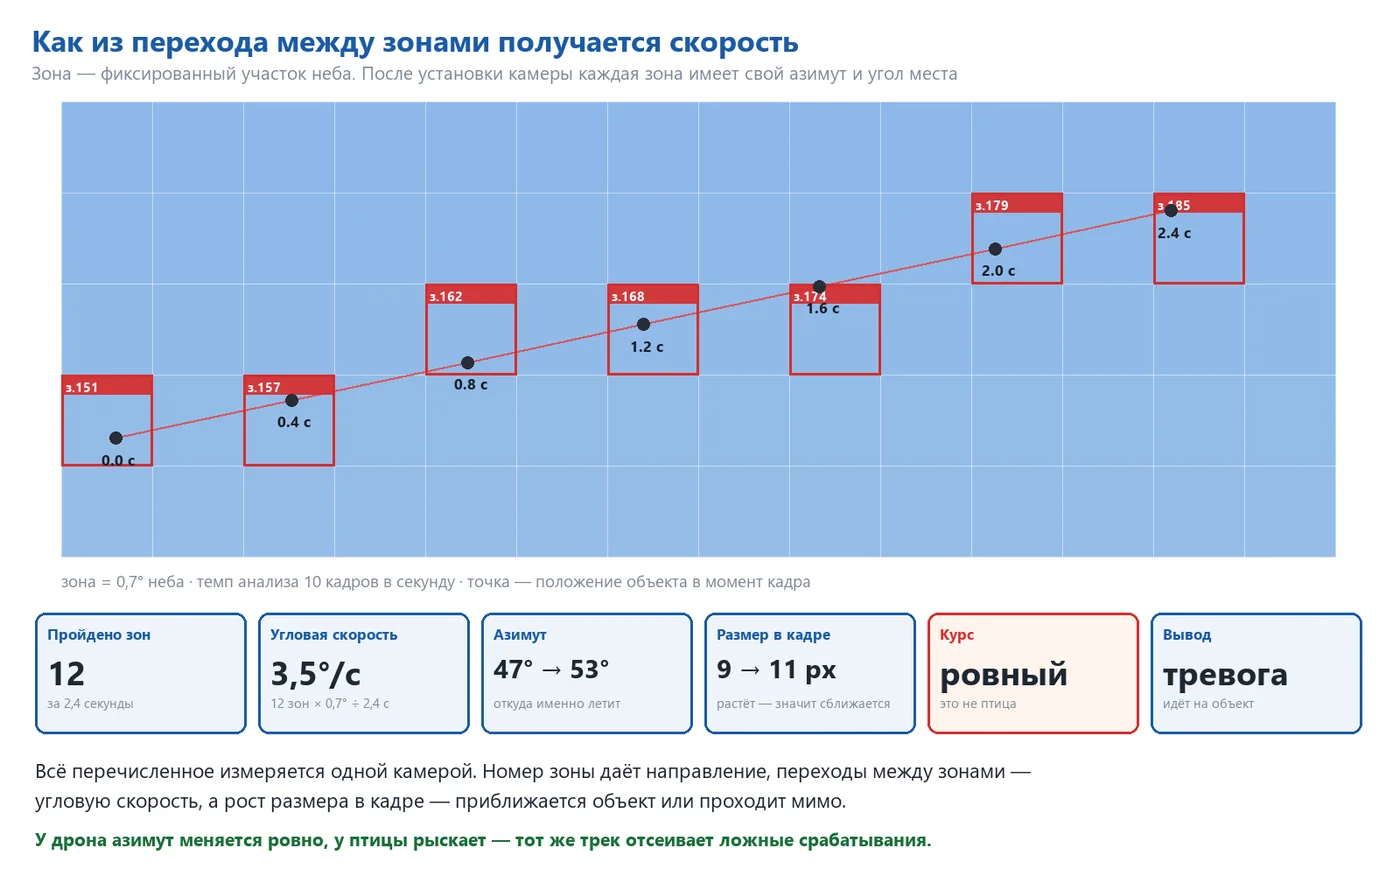
Das Auslösen einer einzelnen Zone ist noch kein Ereignis. Es wird erst dann zu einem Ereignis, wenn sich das Objekt von einer Zone in eine andere bewegt. Nach der Einrichtung erhält jede Zone permanente Koordinaten am Himmel – Azimut und Höhenwinkel –, und die Nummer der ausgelösten Zone wird in Grad angegeben.
| Größe | Woher es kommt | Genauigkeit |
|---|---|---|
| Richtung zum Objekt | Koordinaten der ausgelösten Zone | Eine Hälfte der Zone, wobei die Innenbereiche genauer betrachtet werden sollten. |
| Winkelgeschwindigkeit | Anzahl der durchquerten Zonen / Zeit | Begrenzt durch die Aufnahmegeschwindigkeit |
| Kurs | Wie sich der Azimut von Aufnahme zu Aufnahme ändert | Sofort erkennbar, ob das Objekt geradeaus oder in einer Kurve verläuft |
| Annäherung | Vergrößert sich die Größe des Objekts im Bild? | Sicher auf einem langen Abschnitt der Flugbahn |
Der Bereich beträgt 0,7° des Himmels. Das Objekt durchquert zwölf Bereiche innerhalb von 2,4 Sekunden – eine Winkelgeschwindigkeit von 3,5°/s. Bei dem Vogel in der Nähe ist die Bewegung deutlich, bei dem Flugzeug in großer Höhe ist sie gering und konstant, und bei dem Drohne, die auf das Objekt zusteuert, nimmt sie allmählich zu. Eine Bildrate von sechs bis zehn Bildern pro Sekunde ermöglicht drei bis fünf Messungen pro Bereich – die Spur ist fließend. Die benachbarten Kameras überlappen sich, und wenn ein Objekt aus dem Bild einer Kamera verschwindet, wird es von der nächsten Kamera wieder aufgenommen, wobei die gleiche Spur angezeigt wird.
07 Näher oder vorbei
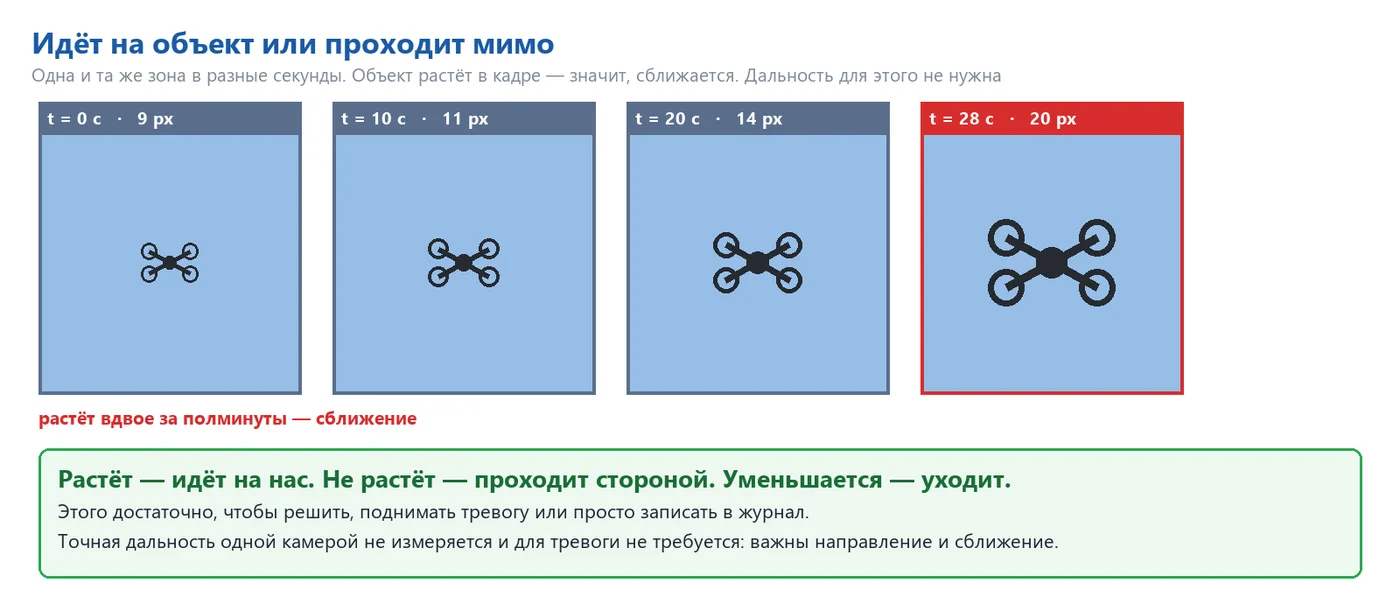
Die Antwort auf diese Frage liegt nicht in der Entfernung, sondern in der Veränderung der Größe des Objekts im Bild. Wenn die Größe zunimmt, bewegt sich das Objekt auf uns zu; wenn es sich stabil hält und der Azimut gleichmäßig fortschreitet, passiert es an uns vorbei; wenn die Größe abnimmt, verschwindet es. Diese drei Zustände erfordern unterschiedliche Reaktionen: Alarm, Beobachtung und Protokollierung. Eine einzelne Kamera kann keine genaue Entfernung bestimmen, und für den Alarm ist sie nicht erforderlich: Die Lösung ist die Kombination aus „ausländiges Objekt, gleichmäßige Kurslage, Annäherung“.
08 Vogel oder Drohne
Falsche Auslösungen durch Vögel – das ist das Hauptproblem bei der optischen Beobachtung des Himmels. Es wird durch die Analyse des Verhaltens, nicht durch das bloße Betrachten des Bildes, gelöst.
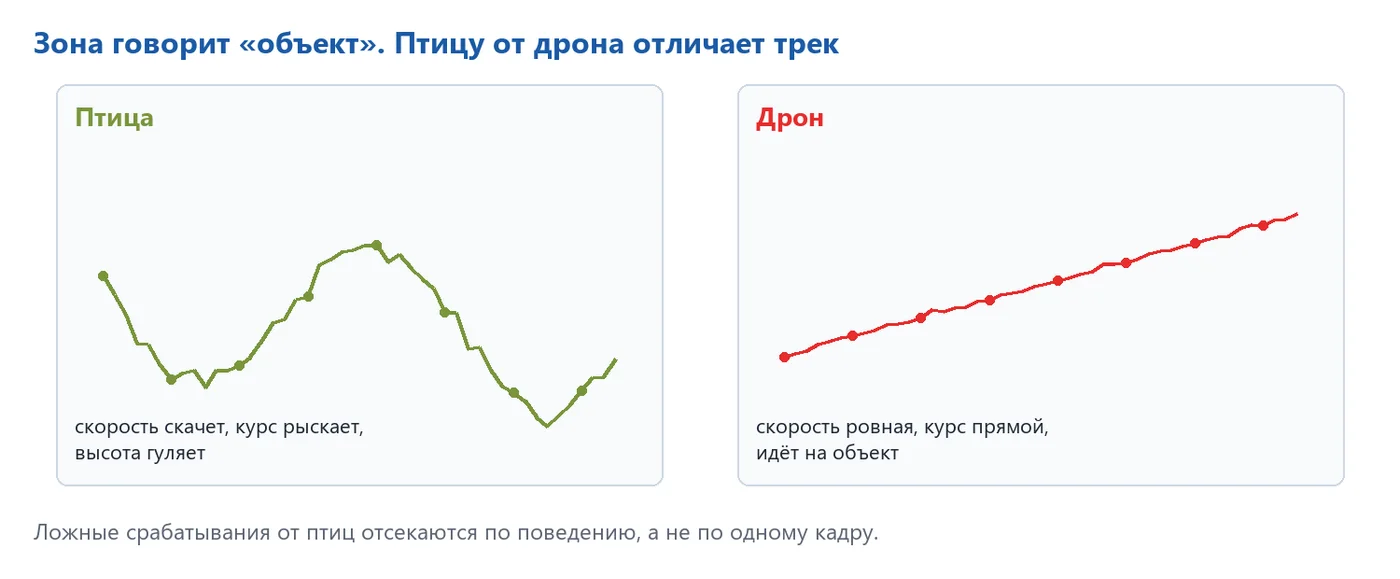
| Merkmal | Vogel | Drohne |
|---|---|---|
| Kurs | streift, ändert sich oft | gleichmäßig, kontrolliert |
| Winkelgeschwindigkeit | springt, es gibt Pausen und Stillstand | fließend, ändert sich monoton |
| Höhe | bewegt sich auf und ab | wird eingehalten |
| Flugbahn | zufällig, meist entlang | oft direkt auf das Objekt oder um es herum |
| Gruppens Verhalten | oft eine Herde, viele Markierungen | Einzelne Markierung |
Das Modell jeder Zone wird mit synthetischen Daten trainiert: Auf echte Aufnahmen des Himmels in dieser Zone werden Objekte unterschiedlicher Größe, Position, Ausrichtung und Kontrast programmatisch aufgelegt. So werden Bedingungen simuliert, die der Pilot über Monate nicht erleben kann: Niedrige Sonne am Morgen und Abend, Dämmerung, Dunst und Wolken, Rauschen, unscharfe Bilder, Vibrationen des Mastes, Blendung. Die gleiche Art von Störungen wird sowohl für die Normal- als auch für die Anomalie-Daten verwendet – daher löst das Abendhimmel keine falschen Alarmmeldungen aus. Die Grundlage des Trainings ist das echte Himmelbild des Objekts; zusätzlich werden reale Flugbahnen hinzugefügt.
Ein Vogel, der sich in etwa 50 Metern Entfernung befindet, erzeugt eine deutliche, helle Markierung, und im Detektor würde er über eine Entfernung von einem Kilometer überzeugender wirken als ein echter Drohne. Dennoch kann die Spur innerhalb von zwei Sekunden gefiltert werden. Jede Zone führt ihre eigene Statistik falscher Alarme: Wenn Vögel jeden Morgen über einem Dachwinkel fliegen, wird der Schwellenwert dieser Zone automatisch erhöht.
09Leistung
Der 20-Megapixel-Bild enthält 1.176 Bereiche mit jeweils 128 Pixeln. Es ist nicht notwendig, diese alle in das neuronale Netzwerk einzuspeisen – die Arbeit ist in drei Stufen aufgeteilt, und das komplexe neuronale Netzwerk funktioniert nur dort, wo etwas zu sehen ist.
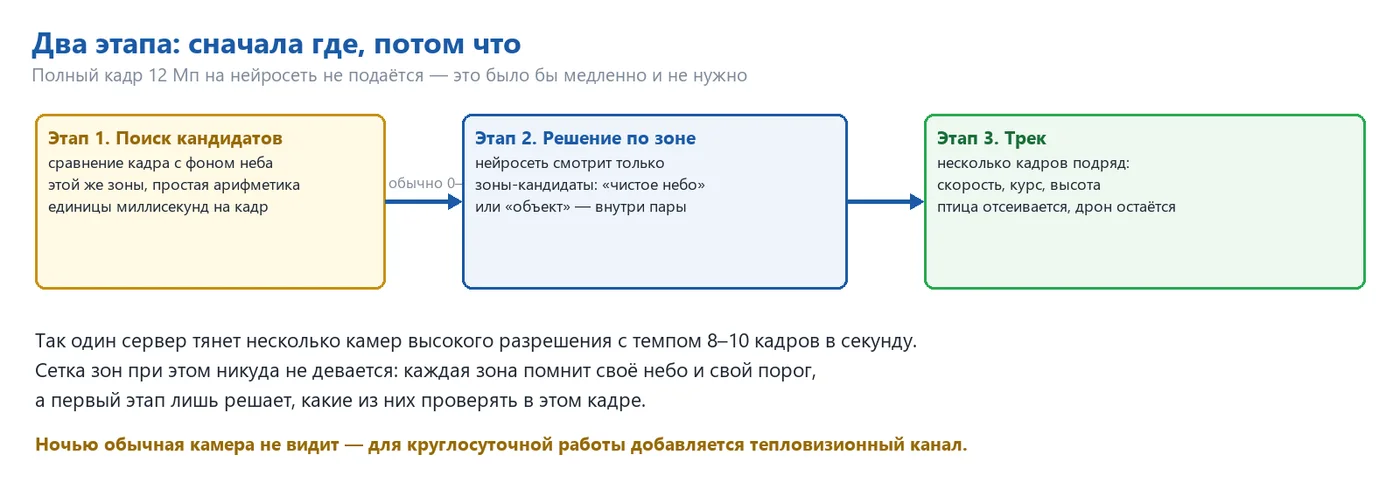
| Stufe | Was es tut | Preis |
|---|---|---|
| 1. Suche nach Kandidaten | Vergleich des Bildes mit dem gespeicherten Modell des Himmels für jeden Bereich auf der Grafikkarte | 1–2 Millisekunden pro Bild |
| 2. Entscheidung pro Bereich | Das neuronale Netzwerk betrachtet nur die relevanten Bereiche, typischerweise von Null bis Fünf pro Bild. | 3–5 Millisekunden pro Bereich (RTX-Serie 50) |
| Spur 3 | Vergleich von Markierungen zwischen den Bildern, Kurs, Geschwindigkeit, Annäherung | Mikrosekunden |
Eine einzelne NVIDIA RTX-Karten der 50er-Serie kann bis zu zwölf Kameras mit Reserven verarbeiten. Die Beschränkung liegt im Netzwerk: 20 Megapixel bei sechs Bildern pro Sekunde – das entspricht etwa 960 Mbit/s pro Kamera, also ein Gigabit-Anschluss pro Kamera und ein 10-Gigabit-Kanal zum Server für jeweils sechs Kameras. Die Überprüfung des gesamten Himmels von zwölf aufeinanderfolgenden Kameras mit einem neuronalen Netzwerk dauert 42 bis 71 Sekunden pro Zyklus. Bei der Suche nach Kandidaten wird der Rundumblick mehrmals pro Sekunde aktualisiert, und jede Zone speichert weiterhin ihren eigenen Himmel, ihre Normalwerte und ihre Schwellenwerte.
10 Systemzusammensetzung und Abdeckung
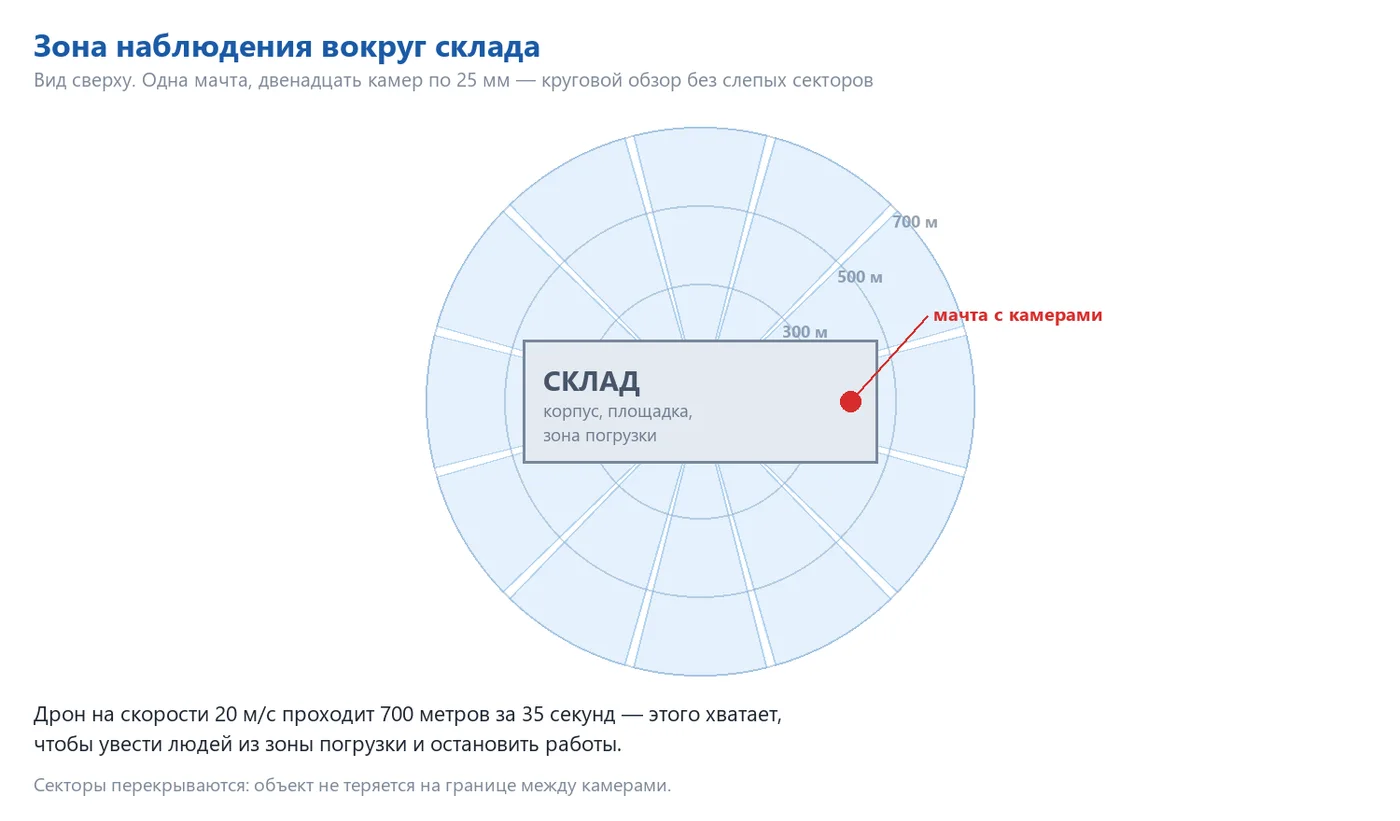
| Variante | Kameras | Was abgedeckt wird |
|---|---|---|
| Pilot | 1 Kamera, 50 mm | Ein Bereich von 15°, Erkennung bis zu 2 km; Überprüfung der Methode mit realen Objekten am Himmel |
| Richtung | 3–4 Kameras, 35 mm | Bereich von 60–85°, Seitenfassade mit Zugang und Ladezone |
| Rund | 12 Kameras, 25 mm | 360° mit Überlappung, Erkennung bis zu 1 km |
| Rund, verstärkt | 12 × 25 mm + 4 × 75 mm | Rundes Überwachungssystem plus Fernzugänge an wichtigen Routen |
| Rund um die Uhr | Alle Optionen + Wärmebildkameras 640 × 512 | Nacht, Dämmerung, Sonneneinstrahlung; gleiche Bereiche und gleiche Route |
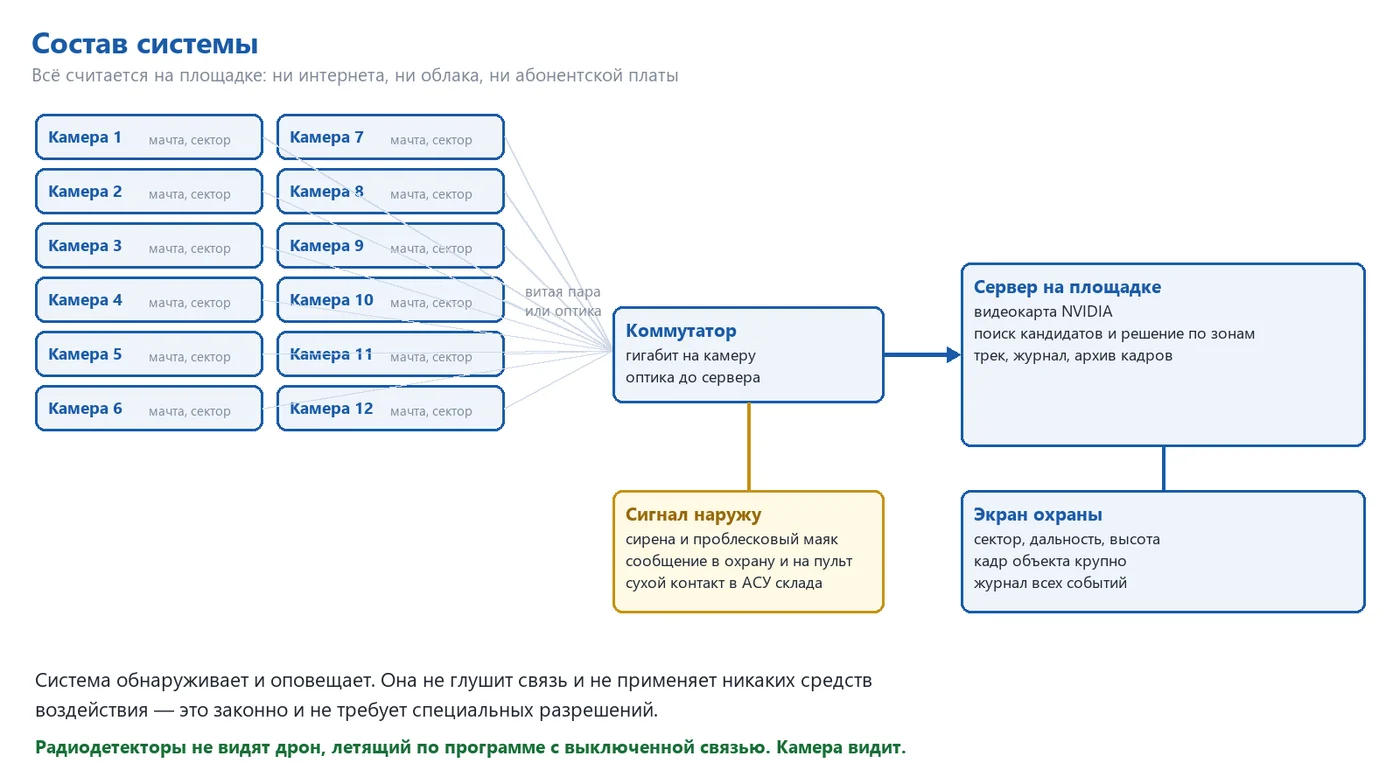
Das System ist modular aufgebaut: Die Mindestausstattung umfasst eine Kamera für jede gefährdete Zone, die bereits einen Alarm auslöst. Die Ausgabe erfolgt über: einen Überwachungsbildschirm (Sektor, Azimut, Winkel, Spur, Nahaufnahme des Objekts), eine Sirene und einen Leuchtturm in der Ladezone, einen trockenen Kontakt zur Lagerautomatisierung (Stoppen des Transports, Schließen der Tore) sowie eine Nachricht an das bestehende Sicherheitssystem und ein Protokoll mit einer Archivierung der Bilder – eine Beweismaterialbasis für Versicherungs- und Strafverfolgungsbehörden.
11 Roboter und Stereokamera: Präzise Führung
Überwachungskameras beantworten die Frage "Wo?". Der nächste Schritt ist "Was ist das und wie schnell bewegt es sich": Ein industrieller Roboter BORUNTE mit zwei Kameras mit langer Brennweite, die auf einem starren Stangenarm montiert sind, wird dem System hinzugefügt.
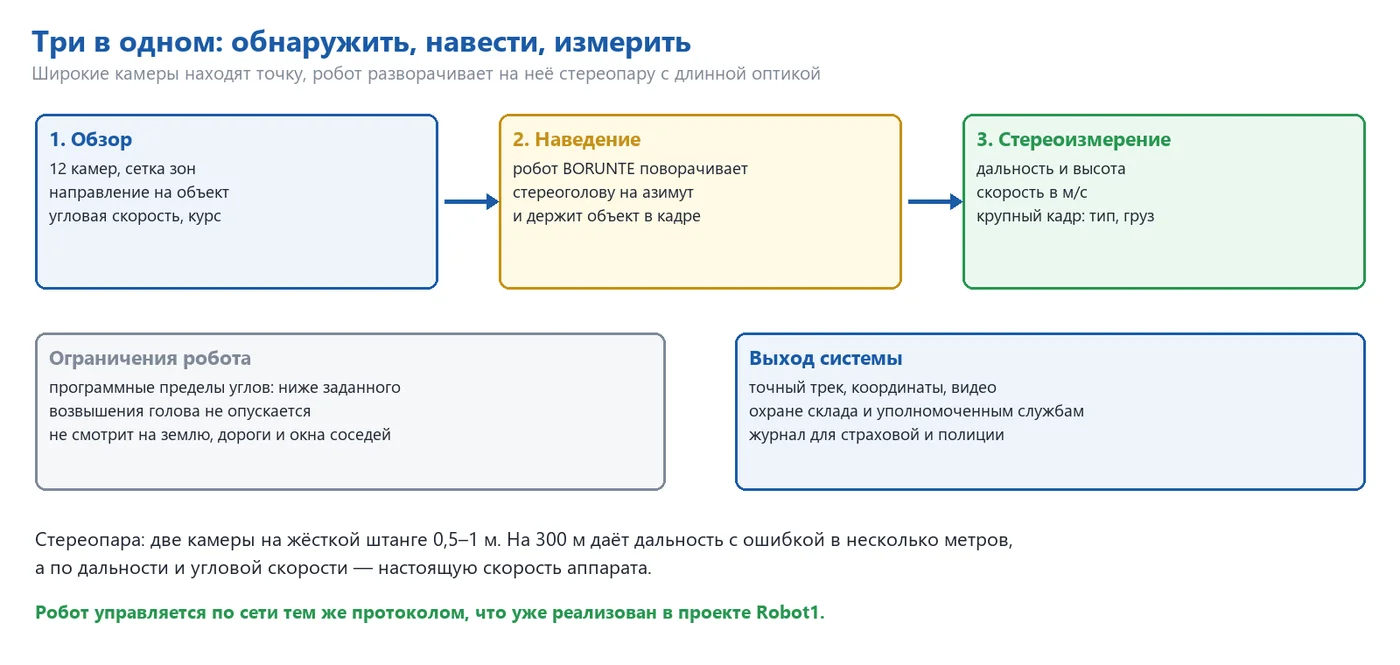
Die Zone auf der Überwachungskamera ist aktiviert – Azimut und Neigungswinkel sind bekannt.
Ein Netzwerkserver steuert die Drehung des Roboters, sodass er in diese Richtung zeigt (der entsprechende Protokoll ist bereits in Robot1 implementiert).
Das Objekt nimmt in einem engen Feld mehrere Pixel ein: Der Typ des Geräts und die Last darunter sind sichtbar.
Die Entfernung wird durch den Unterschied zwischen den beiden Kameras bestimmt, ebenso wie die Winkelgeschwindigkeit – die Geschwindigkeit in m/s und der Neigungswinkel – die Höhe.
Der Roboter hält den Blick auf das Objekt innerhalb der zulässigen Winkel.
| Basis der Stereo-Kamera | Entfernung | Fehler bei der Entfernung |
|---|---|---|
| 0,5 m | 150 m | etwa 1 m |
| 1 m | 300 m | etwa 2 m |
| 1 m | 600 m | etwa 9 m |
Der Fehler nimmt mit zunehmender Entfernung zu, daher ist Stereopaar ein Werkzeug für die Nahbereichserfassung, bis zu einigen hundert Metern, während der Fernbereich durch eine Reihe von Zonen abgedeckt wird. Der Roboter verfügt über vordefinierte Softwaregrenzen für jede Achse: Der Kopf darf nicht unter den vorgegebenen Winkel sinken und darf nicht auf Wohngebiete, Straßen oder benachbarte Gebiete zeigen.
Schallkanal
Die Motoren des Drohne erzeugen einen gleichmäßigen Ton von 150–400 Hz mit klaren Obertönen, den Vögel nicht erzeugen. Dieser Ton bestätigt, dass der Punkt am Himmel ein Gerät ist: Ein Richtmikrofon, das an einem Stereo-Head angeschlossen ist, nimmt das Signal auf, in die Richtung, in die die Kameras blicken, und ein Mikrofongitter auf dem Mast (mit 6–8 Mikrofonen) bestimmt selbst die Richtung zum Signal und kann den Roboter steuern, auch wenn die Optik das Objekt noch nicht erkennt.
| Bedingungen | Reichweite des Schalls | Genauigkeit der Richtung |
|---|---|---|
| Ruhige Nacht, leerer Platz | 300–500 m | 2–3° |
| Ein normaler Tag | 150–300 m | 3–5° |
| Beladung, Lastwagen, Belüftung | 50–150 m | 5–10° |
Option: pneumatisches Netz
An den Roboter kann ein pneumatischer Netzauswerfer montiert werden: Durch die Verwendung von Druckluft, ohne Sprengstoff oder Projektile, wird ein Netz ausgeworfen, das die Schrauben umfängt. Eine Variante mit Fallschirm ermöglicht eine langsame Absenkung des erbeuteten Drohne. Die Reichweite beträgt in der Regel 20–100 Meter, die Zielerfassung erfolgt anhand eines Stereopaars, und der Abwurf erfolgt nur nach Bestätigung durch den Bediener.
Die Abwehr eines Drohne, auch durch ein Netzwerk, stellt eine Einmischung in den Flug eines Luftfahrzeugs dar. Das Recht auf solche Maßnahmen liegt bei den zuständigen Behörden, während es für einen kommerziellen Lagerbestand standardmäßig nicht besteht. Daher ist der Abwehrmodul eine Option für diejenigen, die dieses Recht haben, und funktioniert nur mit der Bestätigung einer Person. Die Erkennung, Verfolgung und Messung sind überall legal und funktionieren auch ohne diese.
12 Was die Software tut und was nicht
Erkennt
- Erkennt ein Fremdobjekt in der Luft über dem Objekt und um das Objekt herum;
- Zeigt Richtung, Kurs und Winkelgeschwindigkeit an und beantwortet die Frage „Fährt es auf uns zu oder an uns vorbei“;
- Unterscheidet einen Drohne von einem Vogel anhand seines Verhaltens;
- Auslöst einen Alarm, bevor der Drohne innerhalb von wenigen Sekunden sichtbar wird;
- Führt ein Protokoll mit Bildern und Aufzeichnungen für jedes Ereignis;
- Funktioniert autonom vor Ort, ohne Internetverbindung und Abonnementsgebühren.
Erkennt nicht
- Hat keine Auswirkungen auf den Drohne in der Standardausstattung – blockiert oder stürzt ihn nicht ab; die Übertragung über ein Netzwerk ist eine separate Option mit menschlicher Bestätigung.
- Eine normale Kamera kann nachts nicht sehen – daher ist der Wärmebildteil im selben Raster vorhanden;
- Sie kann nicht durch Nebel und dichtes Schneefall sehen – die Reichweite nimmt in Nebel ab, und das System meldet eine geringere Sichtbarkeit;
- Sie ersetzt keinen Funkdetektor, sondern ergänzt ihn: Der Funk ermöglicht die Erkennung des Drohns, während die Kamera dies nicht kann.
13 Vorgehensweise
| Stufe | Inhalt |
|---|---|
| 1. Begehung | Vor-Ort-Besichtigung, Auswahl des Mastes und der Richtungen, Bewertung des Himmels und von Lichtreflexionen, Abstimmung der Bereiche |
| 2. Pilot | Eine Kamera auf der Hauptrichtung, zwei Wochen Arbeit unter realen Bedingungen vor Ort |
| 3. Ausrüstung und Schulung | Aufnahme des Himmels unter allen Bedingungen – klar, bewölkt, Dunst, Sonnenaufgang, Sonnenuntergang; Schulung der Modelle nach Bereichen |
| 4. Einstellung der Schwellenwerte | Testflüge des Kunden mit dem Drohne auf verschiedenen Entfernungen und Höhen, Auswahl des Schwellenwerts nach Bereichen |
| 5. Abnahme | Reihe von Teststrecken, Messung der Wahrscheinlichkeit der Erkennung anhand der Entfernungen und der Anzahl falscher Alarme pro Tag |
| 6. Inbetriebnahme | Restbereiche, Weiterleitung der Signale an den Sicherheits- und Automatisierungssystem des Lagers |
| 7. Wartung | Beobachtung in den ersten Wochen, Nachschulung basierend auf den gesammelten falschen Alarmen |
Während der Aufnahme werden alle Messwerte erfasst, anstatt sie zu deklarieren: Ein Prüf-Drohne fliegt gemäß einem vorgegebenen Programm, das System protokolliert die Daten, und das Protokoll wird mit dem Flugprogramm verglichen. Der längste Teil ist nicht die Montage, sondern die Aufnahme des Himmels: Das Modell muss eine klare Sicht, Wolken, Dunst, eine niedrige Sonne und Regen erkennen – einige dieser Bedingungen hängen vom Wetter ab. Daher startet der Pilot mit einer Kamera früh und arbeitet parallel zur Montage der anderen.
Lesen Sie auch: engiAI – Maschinelles Sehen und die ZONE-PAAR-Methode · Handbuch engiAI (PDF) · Robot1 – Robotersteuerung