Entwicklung von Software für Industrieanlagen und Bildverarbeitung
Das Roboterprogramm wird auf einem Computer erstellt und geprüft, bevor es auf dem Roboter ausgeführt wird. Der Roboter erhält Befehle von der Vision, der SPS und dem Bediener.
Verbindung von Industrie-Kameras über ihre SDKs, Konfiguration über die Software, Aufnahme durch Sensoren, neuronale Netze und Ausgänge für die Sortierung.
Start und Inbetriebnahme: Kameras, Sensoren, Sortiersysteme, Roboter und SPS arbeiten als ein System.
Entwicklung, Inbetriebnahme und Wartung über das Internet. Vor Ort ist nur Ihr Ingenieur erforderlich.
Wer wir sind
«Vector Technologies» ist ein Ingenieurbüro aus Minsk. Seit 2009 produzieren und verkaufen wir Ausrüstung und Software für die Automatisierung der Produktion.
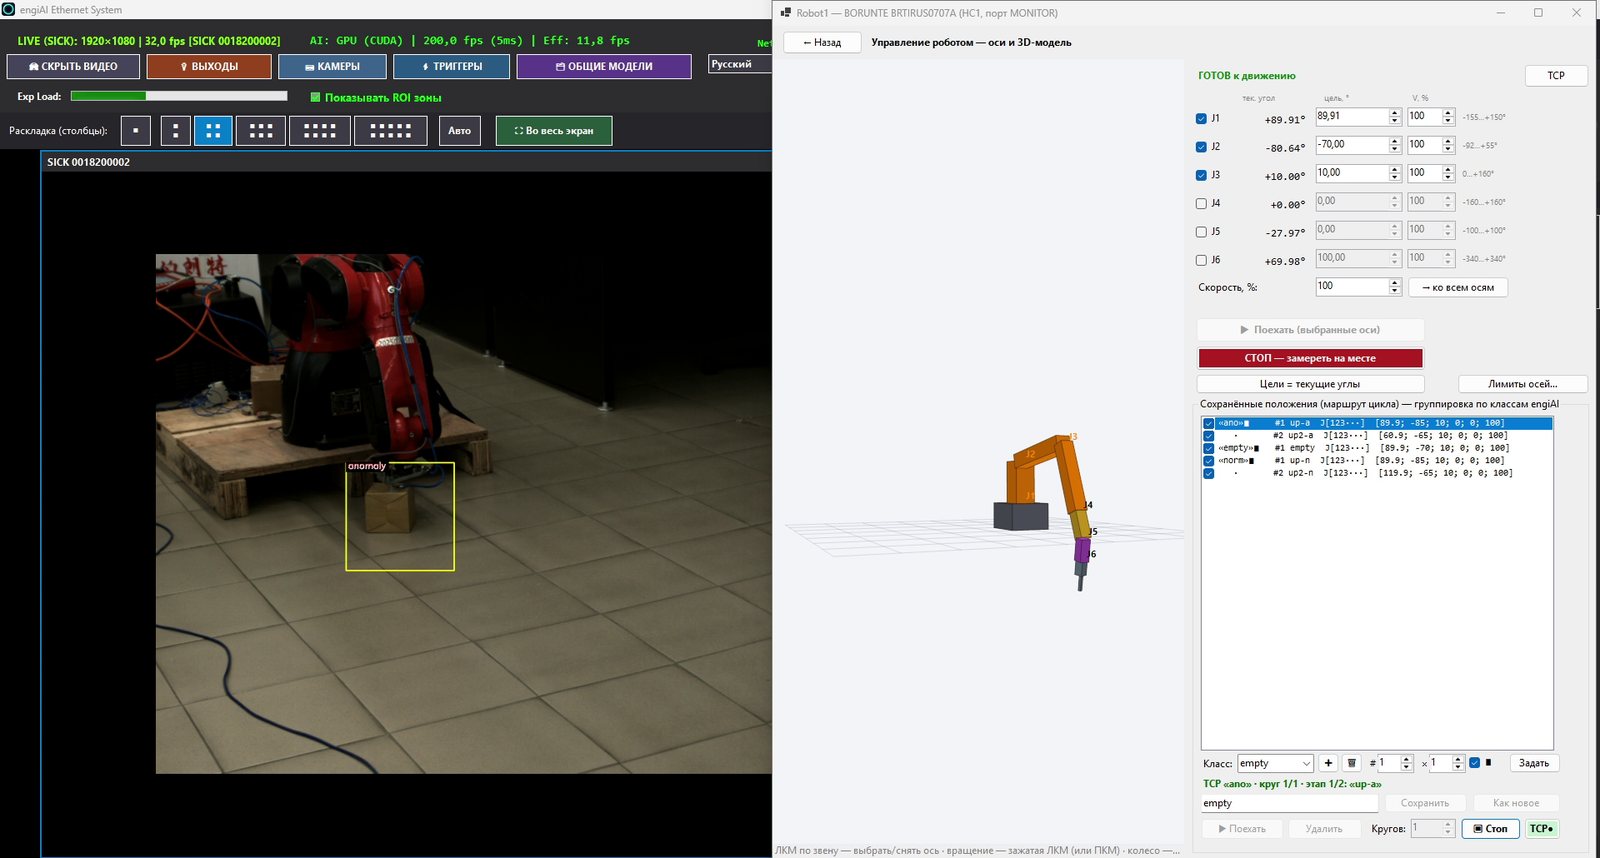
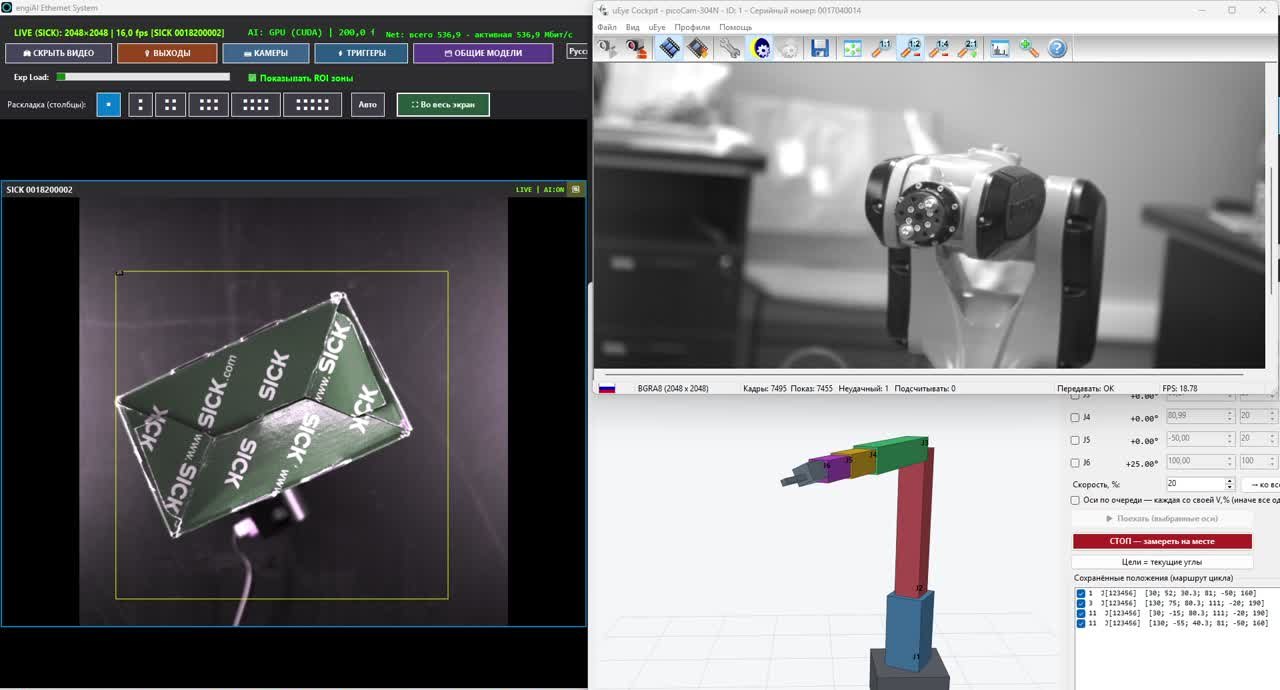
Wir haben die Programme engiAI (maschinelles Sehen) und Robot1 (Roboterkontrolle) selbst entwickelt und dabei den gesamten Prozess von der Kamerabildgebung bis zur Bewegung des Roboters auf einem realen Teststand durchlaufen. Wir bieten dieses Know-how als Dienstleistung an: Wir entwickeln eine Programm für Ihre Ausrüstung und Ihr spezifisches Problem, implementieren es auf Ihrer Produktionslinie und bieten Ihnen die notwendige Unterstützung.
01 Was wir entwickeln
Qualitätskontrolle und Ausschuss, Erkennung von Produkten, Bestimmung des Neigungswinkels, Zählen, Lesen von Markierungen – mit neuronalen Netzen auf der Grafikkarte oder im Prozessor.
Routen für jeden Produkttyp, Überprüfung anhand eines digitalen Modells, Programmexport für den Roboter, Empfangen von Befehlen von der Bilderkennung und SPS.
Kommunikation mit Robotern, SPS, SCADA-Systemen und Abrechnungssystemen über TCP/IP und Modbus TCP, sowie digitale Eingänge und Ausgänge. Für andere Protokolle können wir diese auf Anfrage hinzufügen.
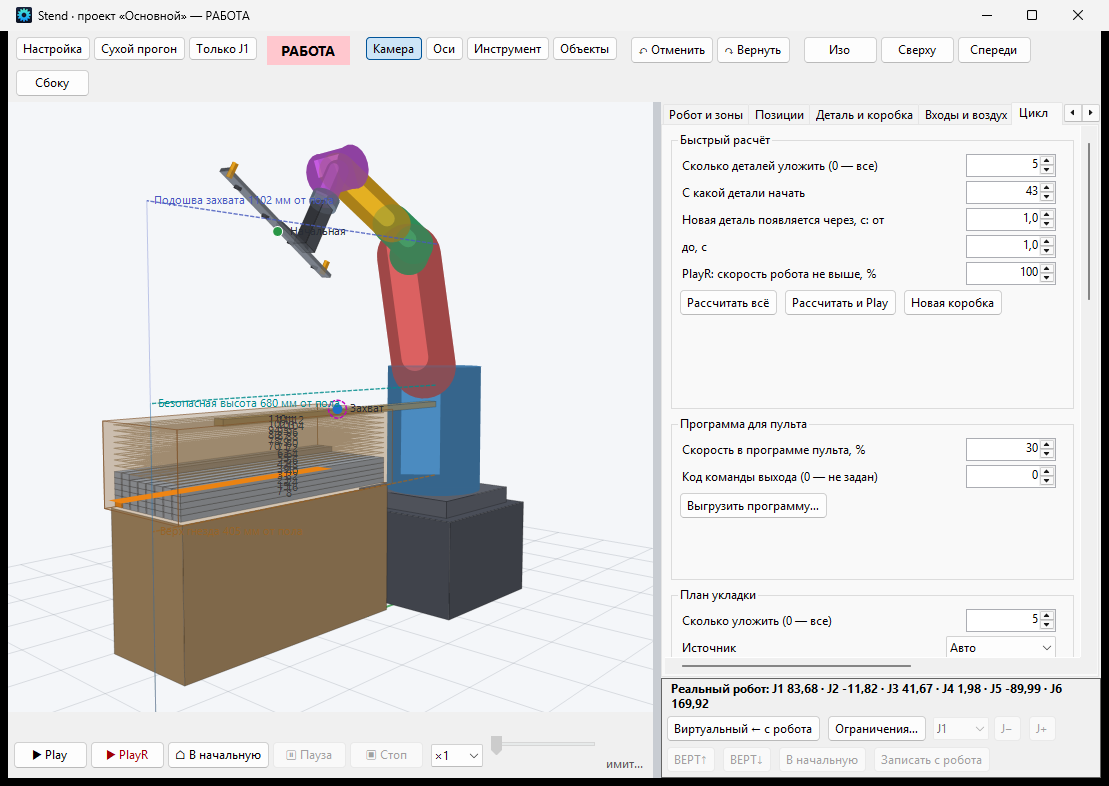
3D-Modell der Zelle: Reichweite, Anordnung und Zykluszeit werden vor dem Kauf und der Inbetriebnahme der Ausrüstung berücksichtigt.
Verständliche Benutzeroberflächen in der Sprache Ihres Personals, Ereignisprotokolle, Datenbank für Auslösungen, Berichte für Chargen.
Eigene Funktionen, eigene Protokolle, eigene Datenformate – für eine bestimmte Linie, nicht „wie es sein soll“ in einem universellen Programm.
02 Industrielle Kameras von Hikrobot und SICK
Die Kameras werden über die nativen Bibliotheken der Hersteller angeschlossen, sodass das Programm alle Kameraparameter steuert, nicht nur das Bild abruft.
| Kameras | Was unsere Programme bereits können |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Verbindung über das MVS SDK erfolgt ausschließlich anhand der Seriennummer, Belichtungszeit, Verstärkung, Bildrate, Auflösung und aller GenICam-Parameter sowie der Speicherung der Einstellungen im Kamerageheime. |
| SICK picoCam (IDS uEye, GigE) | Verbindung über den uEye-Treiber: Belichtungszeit, Verstärkung, Pixel-Takt, Hardware-Gamma und Weißabgleich, Speicherung der Parameter im Kamerageheime. |
| USB- und IP-Kameras (RTSP) | Auflösung bis 8K, Eigenschaften des Treibers, automatische Konfiguration; IP-Kameras über die RTSP-URL. |
| Auslöser und Ausgänge | Aufnahme durch Signal des Sensors am Kamereneingang (per Front – Zeitaufzeichnung 4,2 ms), Encoder, Signal „Ausschuss“ an den digitalen Ausgang des Kameras. |
| Mehrere Kameras | Es gibt keine Einschränkungen: Auf unseren Testständen arbeiteten gleichzeitig acht und neun Kameras. |
03 Roboterprogramme
Wir erstellen das Roboterprogramm auf einem Computer, überprüfen jede Bewegung und übertragen es erst dann auf den echten Roboter.
Punkte, Routen und die Logik des Zyklus werden im Computerprogramm definiert.
Jede Bewegung wird auf einem 3D-Modell überprüft: Reichweite, Ausrichtung, Zykluszeit.
Das fertige Programm wird auf einem USB-Stick gespeichert und in den Roboter geladen.
Das Programm läuft direkt auf dem Roboter. Es kann verbunden, überwacht und gesteuert werden.
So ist unser Programm Robot1 für Roboter der Marke BORUNTE mit dem Controller HC1 aufgebaut. Für Roboter anderer Hersteller erstellen wir Programme nach Projektanforderungen: Inovance, ESTUN, JAKA und viele andere verfügen über TCP/IP und Modbus TCP, über die unsere Programme mit dem Programm im Controller des Roboters kommunizieren.
04 Inbetriebnahme und Feinabstimmung von Förderanlagen
Das Programm bringt nur Vorteile, wenn es auf einer laufenden Produktionslinie eingesetzt wird. Daher beschränken wir uns nicht nur auf den Code, sondern starten die Linie gemeinsam mit Ihren Experten.
Aufnahme durch Sensor oder Encoder, um sicherzustellen, dass jedes Produkt genau einmal und an einem bestimmten Ort im Bild erfasst wird.
Signal an den Schalter, den Roboter oder die SPS, Protokoll aller Auslösungen mit Zone- und Zeitangabe.
Kameras, Sensoren, Roboter, SPS und Abrechnungssysteme tauschen Signale und Daten wie ein einzelner Produktionsprozess aus.
Auswahl von Kamera, Objektiv und Beleuchtung, Schulung des neuronalen Netzes mit Ihren Produkten, Schulung von Bedienern und Ingenieuren.
05 Portfolio: Unsere Programme
Besser als jede Beschreibung sind die Programme, die wir bereits entwickelt haben. Diese können Sie herunterladen und testen: Jedes Programm funktioniert 20 Minuten lang ohne Lizenz.
engiAI – künstliche Intelligenz
- Industrielle Inspektion und Sortierung auf der Produktionslinie, C# / .NET 9.
- YOLO11-Neuronetz über ONNX Runtime auf der Grafikkarte (CUDA) oder dem Prozessor: Analyse eines Bildes in 4–5 Millisekunden.
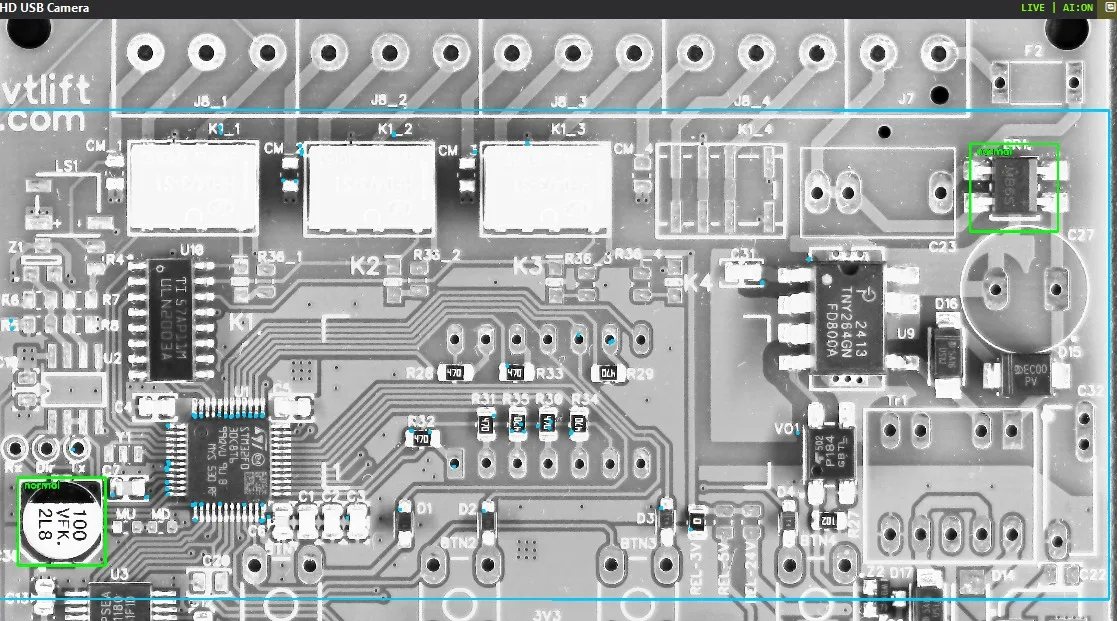
- Modelle direkt aus der Software trainieren; der Trainingsdatensatz besteht aus mehreren synthetischen Bildern.
- ZONE-PAAR-Methode: Ein Modell für das gesamte Leiterplatten, eine eigene "Normal / Ausschuss"-Paar für jedes Bauteil.
- Kameras von Hikrobot, SICK, USB und IP; Ausgänge für Ausschleuser, SPS und Roboter über TCP/IP.
- Schnittstelle in 14 Sprachen, Lizenzierung mit Hardwarebindung, Funktion ohne Internet.
Robot1 – Steuerung des Roboters
- Direkte Kommunikation mit dem Robotercontroller BORUNTE HC1 über JSON/TCP, ohne Bedienungsgerät.
- Manuelle Steuerung jeder Achse, gespeicherte Positionen, 3D-Modell des Roboters.
- Modul Stend: digitale Entsprechung der Zelle, Erreichbarkeit, Anordnung und Zykluszeit.
- Empfang von Befehlen von der Maschinenvision: Der Roboter dreht den Greifer präzise um das Bauteil bis zu einem Winkel von 1°.
- Schutz des Roboters vor dem Strom von Neuronetzbefehlen: Totzone, Stabilität, sanfter Zielerfassung, automatische Wiederherstellung nach einem Fehler.
06 Wie wir arbeiten
Sie senden eine Beschreibung, Fotos oder Videos des Produkts und des betroffenen Bereichs sowie die erforderliche Anweisung.
Wir bestätigen, dass die Aufgabe gelöst wird, nennen die Zeit, die Kosten und die benötigte Ausrüstung.
Wir schreiben das Programm und testen es auf unserer Testanlage und unserem digitalen Doppel.
Wir starten es auf Ihrer Produktionslinie, entweder remote oder mit einem Ausfahrteam, zusammen mit Ihrem Ingenieur.
Wir schulen das Personal, beantworten Fragen und aktualisieren und verbessern das Programm.
07 Technologien
| Bereich | Was wir verwenden |
|---|---|
| Plattform | C# / .NET 9, WinForms, Windows 10/11; Python für das Training von neuronalen Netzen. |
| Künstliche Intelligenz | YOLO11 (Erkennung, Klassifizierung), ONNX Runtime, CUDA, synthetische Daten für das Training. |
| Kameras | Hikrobot MVS SDK, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; Stereoskopische Bildaufnahme mit zwei Kameras. |
| Kontakt | TCP/IP |
| Roboter | BORUNTE (Controller HC1, JSON/TCP); andere Hersteller – nach Projektanforderungen. |
| Daten | SQLite, Ereignis- und Ausführungs-Protokolle, Export von Einstellungen. |
08 Wir sind weltweit tätig.
Entwicklung, Konfiguration, Inbetriebnahme und Schulung erfolgen über das Internet: Sie zahlen keine Reisekosten, und die Zeitpläne hängen nicht von Visa oder Flügen ab. Wir erstellen die Schnittstellen, Anleitungen und kommerziellen Angebote in der Sprache Ihres Personals. Für Unternehmen in Belarus kommen wir vor Ort und präsentieren unsere Lösungen auf unserem Stand in Minsk.
Bitte senden Sie eine Beschreibung der Geräte, Fotos oder Videos der Produkte und des Arbeitsbereichs. Eine kostenlose Bewertung: Wir beantworten Ihre Fragen, geben Ihnen einen Lösungsvorschlag, nennen die voraussichtlichen Zeitrahmen und die Kosten.