Detección de drones
La imagen se divide en una cuadrícula de zonas de cielo, y cada red neuronal responde de forma independiente: si hay un objeto o no. La zona conoce su propio cielo: nubes, sol, borde del techo y mástil.
Lo importante es el contraste, no la forma. Un objeto oscuro en un cielo despejado es visible desde dos píxeles, lo que equivale a unos dos kilómetros.
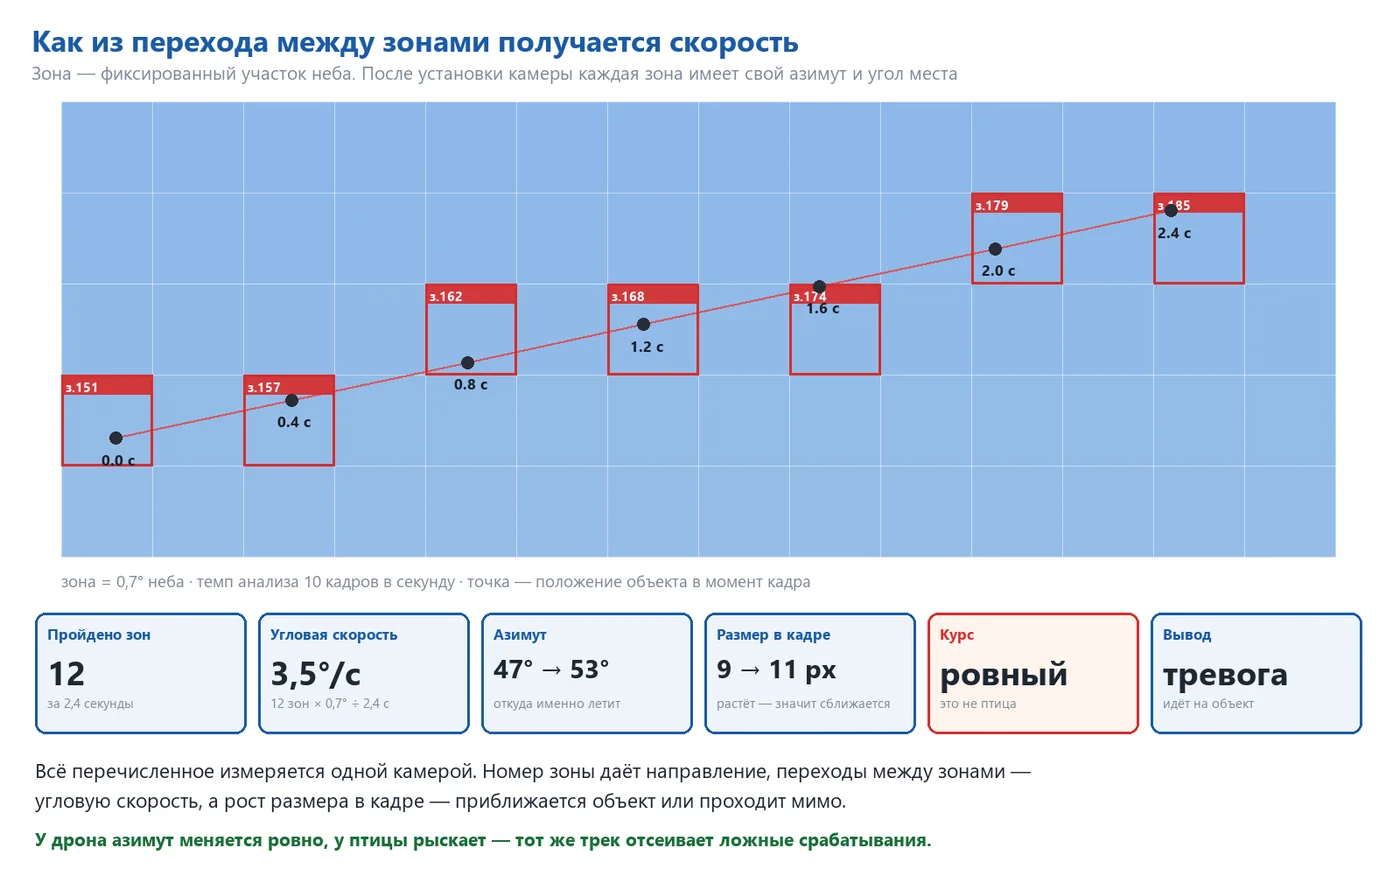
El número de la zona indica la dirección, el orden y el momento de los movimientos: la velocidad angular, el crecimiento del objeto en la imagen: se acerca o pasa.
El dron tiene una trayectoria constante, mientras que el pájaro se mueve. La decisión se basa en el seguimiento, no en una sola imagen.
01 ¿Cuál es el propósito de esto?
El centro de distribución abarca decenas de miles de metros cuadrados de techo, una zona al aire libre con maquinaria, una zona de carga con personal y mercancía asegurada. Todo esto está expuesto al aire libre y, por encima de la valla, nadie lo observa.
El perímetro está cerrado con vallas, cámaras de seguridad, personal de vigilancia y control de acceso. El aire, en cambio, está libre de vigilancia. Sin embargo, precisamente desde allí se llevan a cabo las acciones más peligrosas: sobrevuelos de reconocimiento antes del robo, filmación de la logística interna, descarga de mercancías en la zona y daños al techo o a la maquinaria.
Los detectores de radio captan la comunicación entre el dron y el control remoto. Para ellos, un dron que sigue una ruta predefinida con el transmisor desactivado, no existe. La cámara lo detecta independientemente de la comunicación por radio. El sistema tiene una única tarea: identificar a un objeto desconocido en el cielo, determinar su origen y si se acerca, y activar una alerta. No interfiere, no intercepta ni afecta al dron, por lo que no requiere permisos especiales y es adecuado para cualquier objeto comercial.
02Idea: El cielo se divide en zonas.
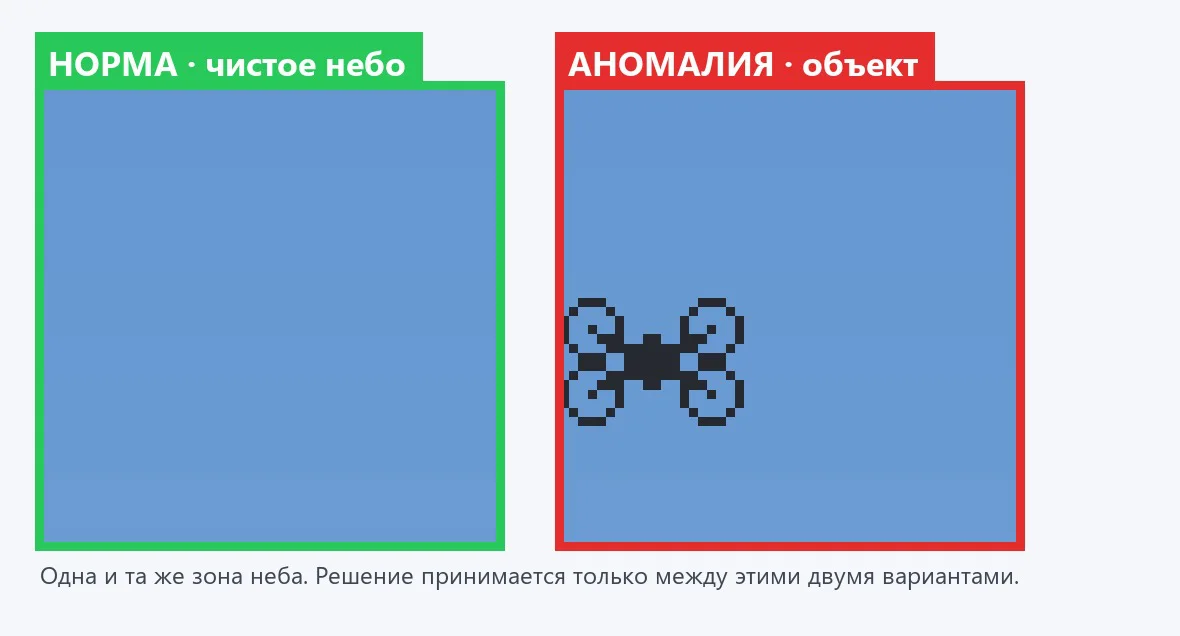
Un detector estándar busca en la imagen objetos de forma conocida y los delimita con un marco. En el cielo, funciona mal: el dron a 1,5 kilómetros no presenta ninguna forma, solo dos o tres puntos. El método ZONA-PAR funciona de otra manera. La imagen se marca previamente con una cuadrícula de zonas, que son áreas fijas del cielo, y para cada zona se entrena un par de respuestas: normal (cómo se ve la zona cuando todo está tranquilo) y objeto (aparece algo extraño en la zona). La pregunta para la red neuronal no es "¿qué es este objeto?", sino "¿esta porción del cielo es normal o no?", y se puede responder incluso con dos píxeles.
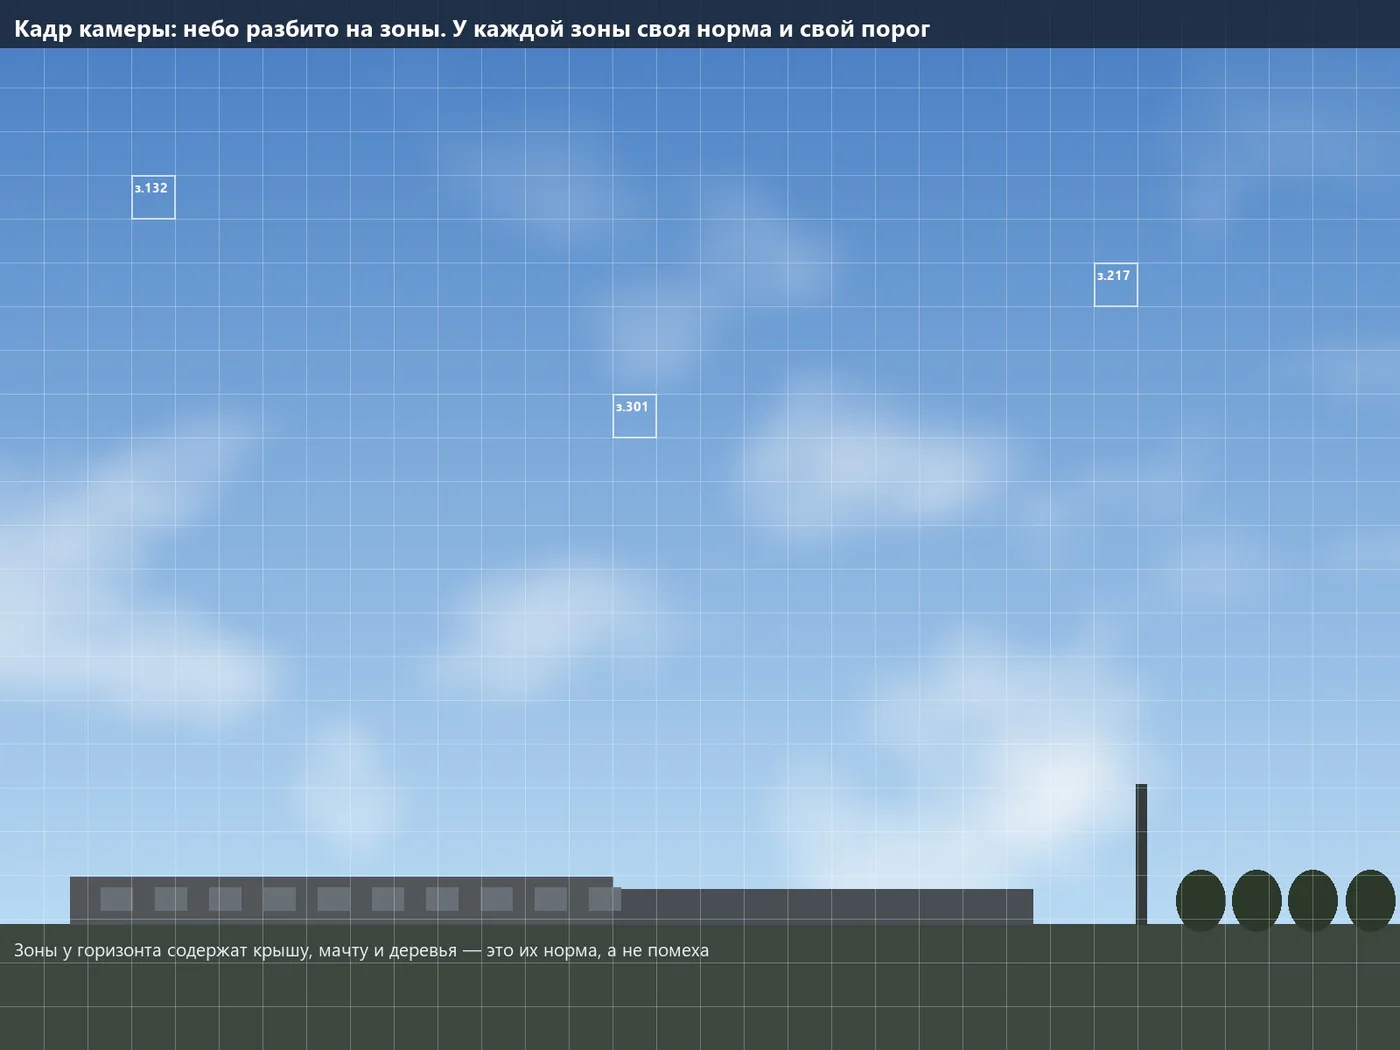
El cielo parece uniforme: bruma en el horizonte, azul en el cenit, nubes, reflejos del sol, el borde del tejado y el mástil, árboles y cables. El sistema debe gestionar todo a la vez y, por lo tanto, comete errores en los bordes de la imagen. Una zona compara lo que ve únicamente con su propia referencia normal: la zona sobre el tejado sabe que el borde del tejado siempre está presente, mientras que la zona en el cenit solo ve el cielo y las nubes, y por lo tanto tiene el umbral más sensible.
El techo, la torre, los árboles y los cables en el borde de la imagen dejan de ser un obstáculo; forman parte de su propio espacio.
En el horizonte, donde hay ramas y niebla, el umbral es mayor; en el zenit, donde el cielo está despejado, la sensibilidad es máxima.
La zona detectada es una zona predefinida: el azimut y el ángulo de visión, calculados una vez durante la instalación.
El número de zonas es conocido de antemano: no hay situaciones como "el detector ha encontrado cuatrocientos objetos y todo está en orden".
Ha aparecido una nueva fuente de falsas detecciones en una zona: una zona se recalibra, mientras que las demás permanecen sin cambios.
Tanto el operador como el informe muestran qué zona ha detectado y qué había en ella. Esto es más importante para el departamento de seguridad que una respuesta general.
03 ¿Por qué un punto en el cielo ya indica una detección?
La detección se basa en el contraste, no en la forma. En el cielo no hay arbustos, coches ni sombras: dentro de la zona, la intensidad varía en unos pocos niveles, y la imagen se repite de cuadro en cuadro. Cualquier mancha oscura en este fondo es visible estadísticamente, incluso si no se puede ver a simple vista.
| ¿Qué está pasando? | Magnitud |
|---|---|
| Intensidad del cielo en la zona | Aproximadamente 180 niveles de 255 |
| Ruido del sensor a esta intensidad | 2-3 niveles |
| El dron cubre un cuarto de la superficie del píxel | Un píxel se oscurece aproximadamente en 30 niveles. |
| Relación señal/ruido | Aproximadamente diez |
Una diferencia de diez veces mayor que el ruido es una señal inequívoca. Incluso un objeto más pequeño que un píxel oscurece proporcionalmente la superficie, por lo que el límite de detección es más lejano que los "cuatro píxeles por objetivo" de las metodologías clásicas (que están diseñadas para técnicas de camuflaje en fondos de colores). Para un objeto oscuro en un cielo despejado, la detección segura comienza con dos píxeles, y con tres o cuatro, se establece un seguimiento estable. Para distinguir un dron de un pájaro a partir de una imagen, se necesitan entre 15 y 20 píxeles, pero en este caso, la tarea se resuelve mediante el comportamiento.
Un único evento de detección de ruido puede activarse en un solo fotograma, pero no se repetirá en la misma zona, ni mucho menos se desplazará a la zona adyacente en la dirección correcta. La exigencia de "confirmar el objeto en tres o cuatro fotogramas consecutivos con un desplazamiento secuencial" elimina prácticamente todos los falsos positivos y requiere solo fracciones de segundo.
04Rango de detección: cálculo
La distancia se determina por el tamaño angular del píxel: píxeles en el objetivo = tamaño del objetivo × distancia focal ÷ (tamaño del píxel × distancia). El cálculo se realiza para una cámara de 20 megapíxeles con un píxel de 2,4 μm y un sensor de 1 pulgada; el objetivo es un dron con una envergadura de 0,4 metros.
| Objetivo | Campo de visión | Zona de 128 píxeles | Detección, 2 píxeles | Con confianza, 4 píxeles | Reconocimiento, 16 píxeles |
|---|---|---|---|---|---|
| 25 mm | 29,4° × 19,9° | 0,70° | 2 100 metros | 1.040 m | 260 m |
| 35 mm | 21,3° × 14,3° | 0,50° | 2.900 m | 1.460 m | 365 m |
| 50 mm | 15,0° × 10,0° | 0,35° | 4.200 m | 2.080 m | 520 m |
| 75 mm | 10,0° × 6,7° | 0,23° | 6.250 m | 3 120 m | 780 m |
| 100 mm | 7,5° × 5,0° | 0,18° | 8 300 m | 4 170 m | 1.040 m |
Para objetivos más amplios, el alcance aumenta proporcionalmente: este dispositivo, de tipo avión, con una envergadura de 1,2 metros y una lente de 50 mm, puede detectar objetos a una distancia de seis kilómetros. Sin embargo, a partir de los dos kilómetros, el límite no es la cámara, sino el propio aire: la niebla reduce el contraste.
| Visibilidad meteorológica | Contraste a 1 km | a 2 km | a 3 km |
|---|---|---|---|
| 30 km, cielo despejado | 88 % | 77 % | 68 % |
| 20 km, día normal | 82 % | 68 % | 56 % |
| 10 km, ligera niebla | 68 % | 46 % | 31 % |
| 4 km, niebla | 38 % | 14 % | 5 % |
No tiene sentido utilizar objetivos más largos de 75 mm para alcanzar distancias mayores: en condiciones normales, el aire solo permite ver a unos 2 o 3 kilómetros. Un rango de trabajo razonable es de 300 m a 2 km, exactamente lo que necesita un almacén. El dron tiene una velocidad de 20 m/s: detectar algo a 1.500 metros requiere 75 segundos, lo que permite evacuar a las personas de la zona de carga, detener la descarga, cerrar las puertas y llamar a la seguridad; a 700 metros, se necesitan 35 segundos, lo cual es suficiente para alertar a las personas y enviar una señal.
05 Cámara, óptica y termovisor
| Requisito | Valor | Para qué |
|---|---|---|
| Resolución | 20 MP, 5472 × 3648 | Cuanto más pequeño sea el píxel en ángulo, más lejos se puede ver el punto |
| Tamaño del píxel | 2,4 μm | Un píxel más pequeño significa una detección dos veces más distante |
| Sensor | 1 pulgada | Con un píxel pequeño, se mantiene un amplio campo de visión |
| Tipo | Monocromo | El sensor de color pierde la mitad de su resolución en un pequeño punto oscuro. |
| Obturador | Rueda rápida o lenta | Un objeto lejano se mueve lentamente. |
| Interfaz | GigE, hasta 6 cuadros/s a 20 Mpx | Aproximadamente 960 Mbits/s – esto es suficiente para este tipo de velocidad. |
| Montaje | C-mount | Cualquier óptica industrial estándar. |
Todas las cifras se han calculado para la cámara industrial de serie HIKROBOT MV-CS200-10GM (monocromática): está disponible, tiene un precio predecible y el software ya es compatible con ella. El objetivo debe tener un tamaño de al menos 1 pulgada, una resolución de 2,4 μm por píxel, una apertura de F2.8 o superior, una distancia focal fija sin zoom, y el enfoque y la apertura deben fijarse con tornillos (la cámara está instalada en exteriores y vibra). Son compatibles los objetivos de Kowa, Computar, Fujinon y la óptica Hikrobot. Para una observación de 360 grados, lo óptimo es un objetivo de 25 mm: doce cámaras cubren un ángulo de 360° con superposición, y el sistema de detección funciona de forma fiable hasta un kilómetro.
Cámara termográfica: funcionamiento continuo.
Para la noche, el crepúsculo y el trabajo en condiciones de luz solar directa, se añade un termógrafo: no es un sistema independiente, sino un canal adicional del mismo método: la misma cuadrícula de zonas, una señal "normal/anomalía" para cada zona y el mismo seguimiento. El cielo nocturno en el rango infrarrojo es frío y uniforme, mientras que los motores, la batería y los reguladores del dron aparecen como puntos cálidos sobre un fondo frío.
| Parámetro | Valor |
|---|---|
| Sensor | Sin refrigeración, 640 × 512, píxel de 12 μm. |
| Objetivo | 50 mm, campo de visión de aproximadamente 9° × 7° |
| Detección de dron a 0,4 m, 2 px | aproximadamente 830 m |
| Con confianza, 4 píxeles | aproximadamente 420 m |
| Modo | Las 24 horas, al atardecer, cuando la luz del sol comienza a aparecer, en una atmósfera suave y nebulosa. |
Las zonas de los dos canales están asociadas a las mismas coordenadas del cielo: durante el día se confirman mutuamente: el objeto detectado en ambos canales es casi seguro que es real, y por la noche, el seguimiento lo realiza el termómetro. El operador ve una única trayectoria, una pantalla y un registro.
06 Transición entre zonas: pista
El disparo de una sola zona no es un evento. Se convierte en un evento cuando el objeto pasa de una zona a otra. Una vez configuradas, cada zona recibe coordenadas fijas en el cielo: la azimut y el ángulo de elevación, y el número de la zona que ha disparado se convierte en una dirección en grados.
| Magnitud | De dónde se obtiene | Precisión |
|---|---|---|
| Dirección hacia el objeto | Coordenadas de la zona que ha disparado | Mejor es enfocarse en la mitad de la zona, especificando el área dentro de ella. |
| Velocidad angular. | Número de zonas recorridas / tiempo. | Limitado únicamente por la velocidad de captura. |
| Curso. | Cómo cambia la dirección desde un fotograma a otro. | Inmediatamente se puede ver si el objeto se mueve en línea recta o en zigzag. |
| Acercamiento. | ¿Aumenta el tamaño del objeto en el fotograma? | Confiable en una sección larga de la trayectoria. |
La zona abarca 0,7 grados del cielo. El objeto atraviesa doce zonas en 2,4 segundos, con una velocidad angular de 3,5 grados/segundo. En la imagen de la ave cercana, el movimiento es rápido y variable; en la del avión a gran altura, es pequeño y constante; y en la del dron que se acerca al objeto, el movimiento aumenta gradualmente. Un ritmo de seis a diez cuadros por segundo proporciona tres a cinco mediciones por zona, lo que resulta en una trayectoria suave. Las cámaras adyacentes tienen un campo de visión superpuesto, por lo que cuando un objeto sale de la vista de una cámara, la siguiente cámara lo captura de forma continua.
07 Se acerca o pasa de largo.
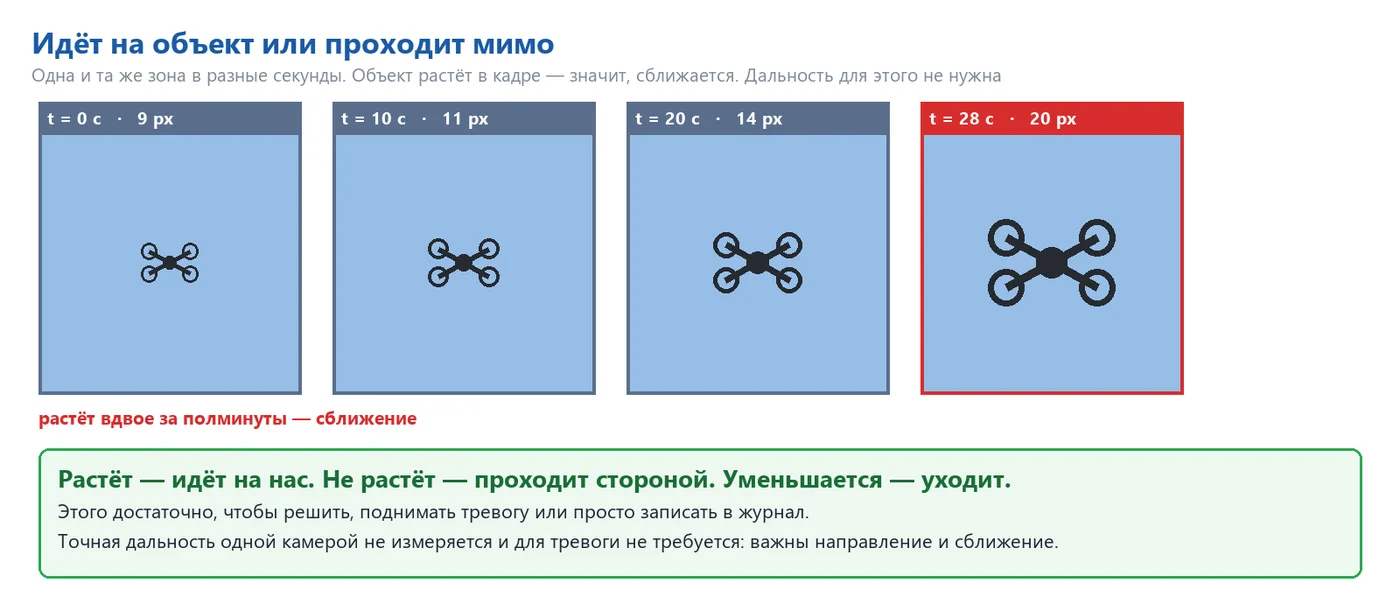
La respuesta a esta pregunta no es la distancia, sino el cambio en el tamaño del objeto dentro del encuadre. Si el tamaño aumenta, el objeto se acerca; si se mantiene constante, pero el ángulo de visión sigue avanzando, el objeto pasa de largo; si disminuye, se aleja. Estos tres estados corresponden a tres reacciones: alerta, observación y registro en el diario. No es posible obtener una distancia precisa con una sola cámara, y en el caso de la alerta, no es necesaria: la solución es la combinación de "objeto no identificado, curso constante, acercamiento".
08 ¿Un pájaro o un dron?
Falsas alarmas causadas por aves: es el principal problema práctico de la observación óptica del cielo. Se resuelve analizando el comportamiento, no simplemente observando la imagen.
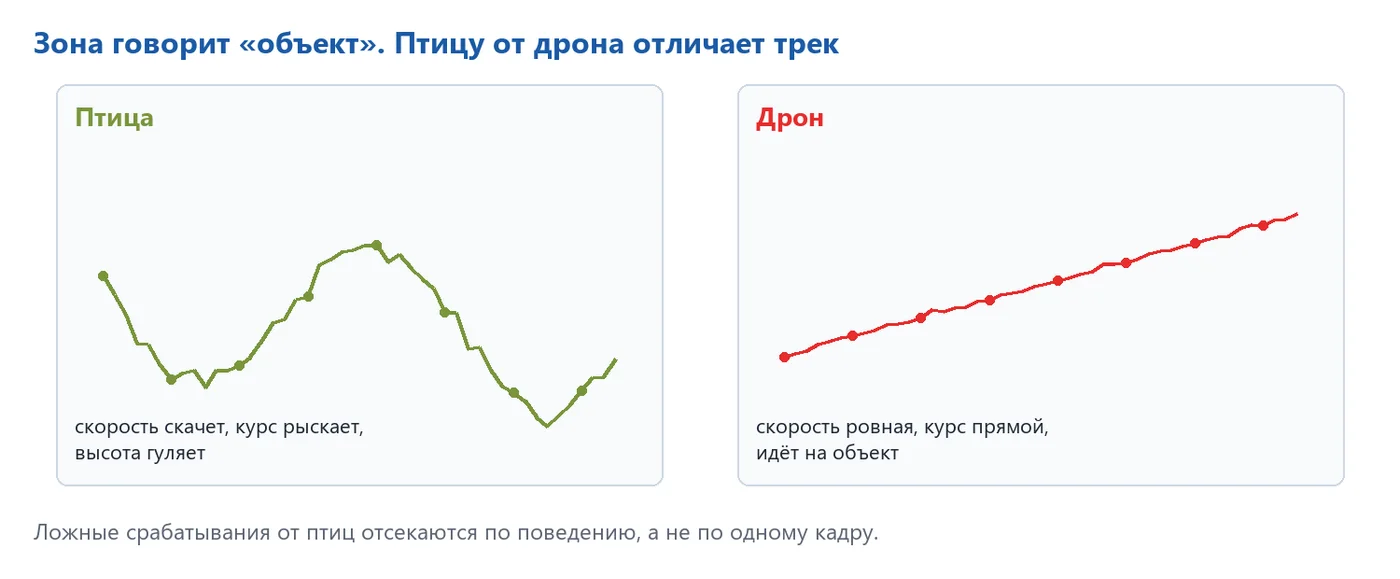
| Característica | Ave | Dron |
|---|---|---|
| Curso. | se desplaza, cambia frecuentemente | uniforme, constante |
| Velocidad angular. | salta, con pausas y movimientos erráticos | suave, cambia de forma de manera monótona |
| Altura | se mueve hacia arriba y hacia abajo | se mantiene |
| Trayectoria | aleatoria, generalmente a lo largo de | generalmente directamente sobre el objeto o alrededor de él |
| Comportamiento grupal | a menudo, una bandada, con muchas marcas | una sola marca |
Cada zona se entrena adicionalmente utilizando datos sintéticos: se superponen imágenes reales del cielo de esa zona con objetos de diferentes tamaños, posiciones, orientaciones y contrastes, generados por software. De esta manera, se simulan las condiciones que el piloto puede no encontrar durante meses: baja luz por la mañana y al atardecer, crepuscular, niebla y nubosidad, ruido, falta de enfoque, vibración de la varilla, deslumbramiento. El mismo patrón de interferencias se aplica tanto a las condiciones normales como a las anómalas, por lo que el cielo vespertino no genera falsas alarmas. La base del entrenamiento son las imágenes reales del cielo del objeto; posteriormente, se añaden vuelos reales.
Un cuervo a medio metro distancia proporciona una señal clara y visible, y en el detector de formas parecería tan real como un dron a una distancia considerable. Sin embargo, el seguimiento permite eliminar falsas alarmas en dos segundos. Cada zona tiene su propia estadística de falsas alarmas: si los pájaros vuelan sobre la parte superior del tejado cada mañana, el umbral de esta zona se ajusta automáticamente.
09 Rendimiento
La imagen de 20 MP contiene 1.176 zonas de 128 píxeles. No es necesario enviar todas estas zonas a la red neuronal cada fotograma; el trabajo se divide en tres etapas, y la compleja red neuronal solo funciona cuando hay algo que observar.
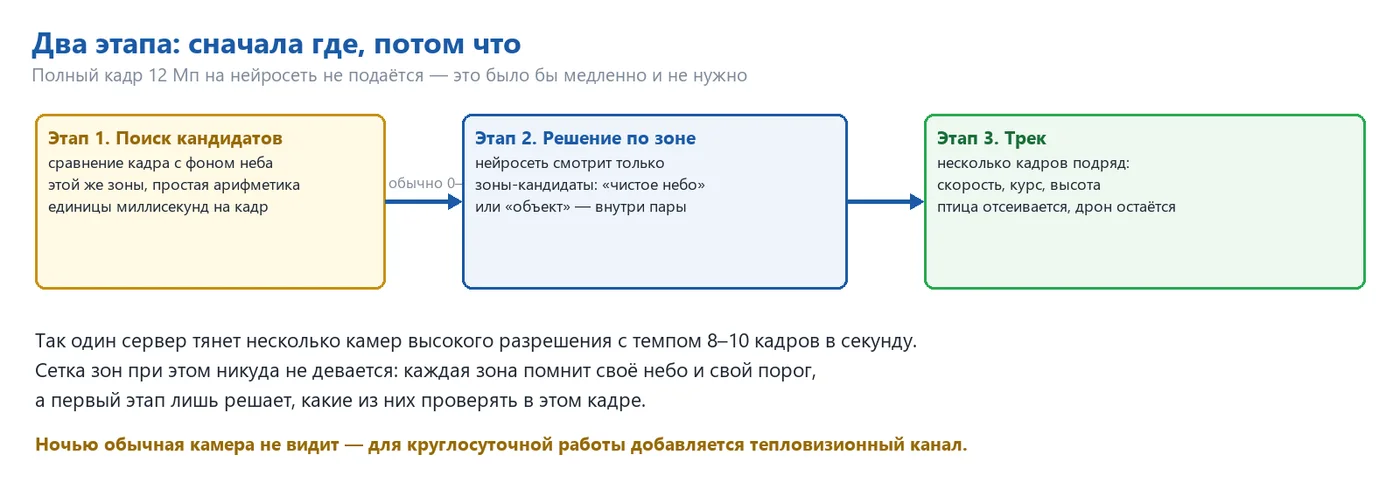
| Etapa | ¿Qué hace? | Precio |
|---|---|---|
| 1. Búsqueda de candidatos | comparación del fotograma con el modelo del cielo acumulado en cada zona de la tarjeta gráfica | 1-2 ms por fotograma |
| 2. Decisión por zona | La red neuronal analiza únicamente las zonas candidatas, normalmente de cero a cinco por cuadro. | 3-5 ms por zona (serie RTX 50) |
| 3. Seguimiento | Comparación de marcas entre cuadros, rumbo, velocidad, acercamiento. | Microsegundos |
Una tarjeta gráfica NVIDIA de la serie RTX 50 puede gestionar hasta doce cámaras con margen. La limitación es la red: 20 megapíxeles a seis fotogramas por segundo, lo que equivale a unos 960 Mbps por cámara, es decir, un puerto de un gigabit por cámara y un canal de diez gigabits hacia el servidor por cada seis cámaras. Analizar todo el cielo de las doce cámaras consecutivamente con una red neuronal tarda entre 42 y 71 segundos; con la búsqueda de candidatos, la vista panorámica se actualiza varias veces por segundo, y cada zona sigue recordando su propio cielo, su "normal" y su umbral.
10 Componentes del sistema y cobertura
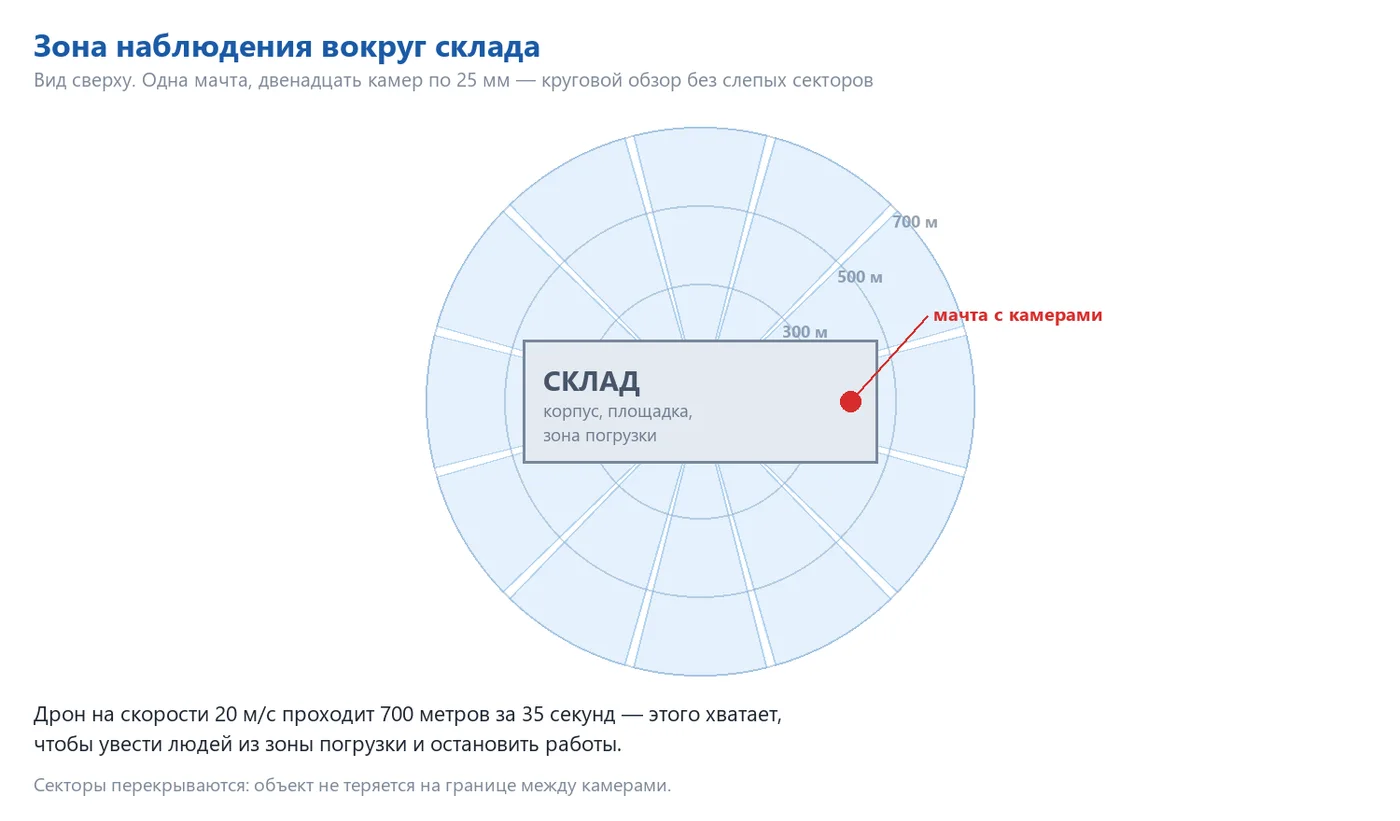
| Versión | Cámaras | Qué cubre |
|---|---|---|
| Piloto | 1 cámara, 50 mm | Un sector de 15°, detección hasta 2 km; verificación del método en el cielo real. |
| Dirección | 3-4 cámaras, 35 mm | Sector de 60-85°, lado del almacén con acceso y zona de carga |
| Circular | 12 cámaras, 25 mm | 360° con superposición, detección hasta 1 km |
| Circular reforzado | 12 × 25 mm + 4 × 75 mm | Vigilancia circular, además de accesos a distancia en las principales vías |
| Disponible las 24 horas del día | Cualquier opción + cámaras termográficas 640 × 512 | Noche, crepúsculo, iluminación solar; misma configuración de zonas y misma trayectoria |
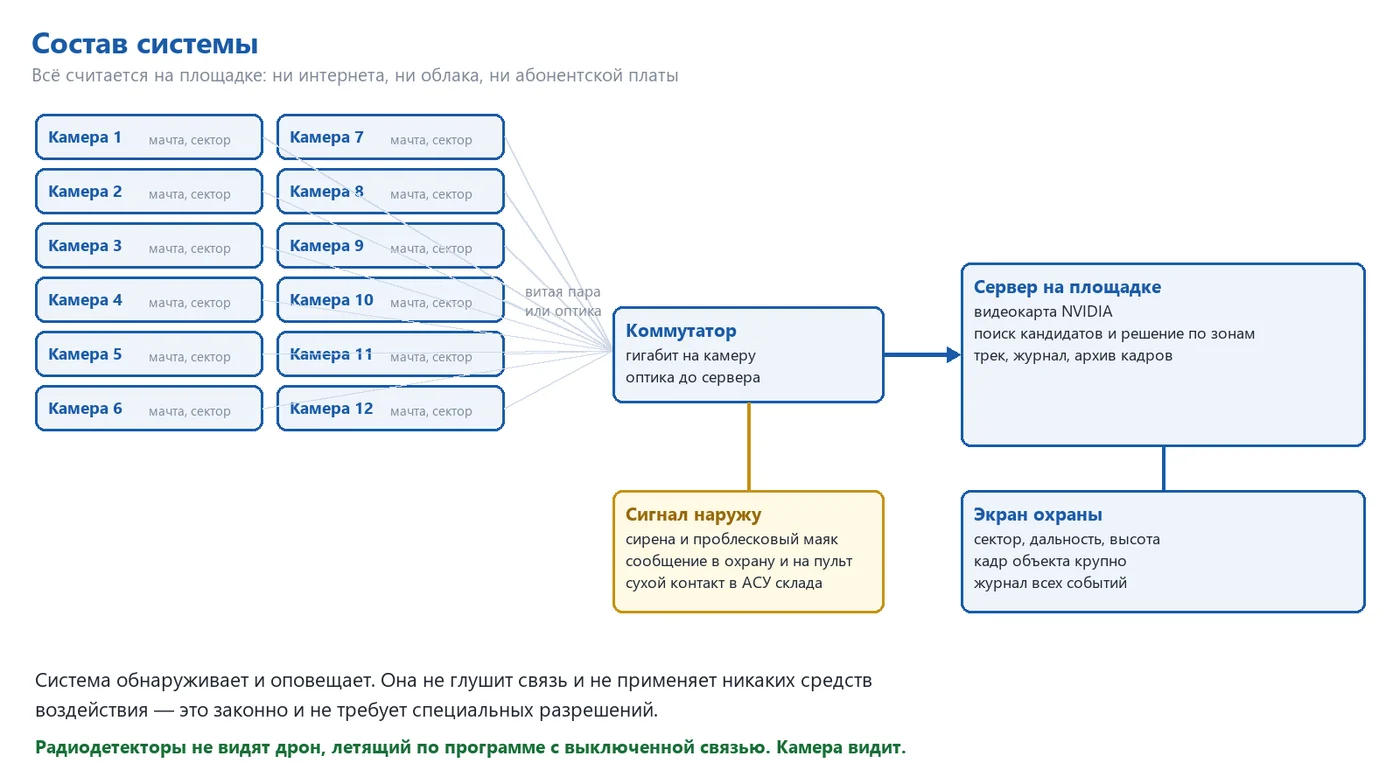
El sistema es modular: la instalación mínima consiste en una cámara en la dirección vulnerable, que ya genera una alarma. Se transmiten las siguientes señales: pantalla de seguridad (sección, azimut, ángulo, trayectoria, imagen del objeto en gran formato), sirena y faro en la zona de carga, contacto seco para la automatización del almacén (detener la carga, cerrar las puertas), mensaje a un sistema de seguridad existente y un registro con archivos de vídeo – base de pruebas para las compañías de seguros y las autoridades policiales.
11 Robótica y cámara estéreo: seguimiento preciso
Las cámaras de visión proporcionan información sobre la ubicación ("dónde"). El siguiente paso es determinar "qué es y qué velocidad tiene": se añade al sistema un robot industrial BORUNTE con cámara de visión estereoscópica, que consta de dos cámaras con óptica de gran angular montadas en una barra rígida.
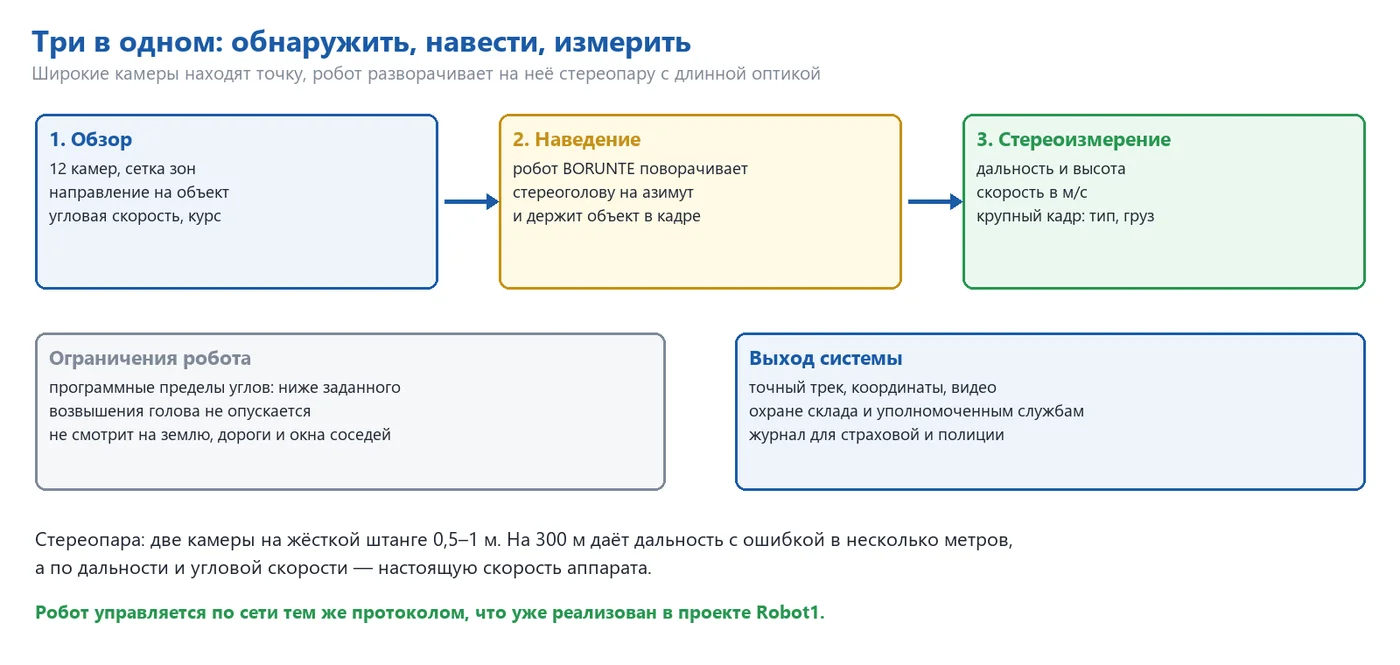
La zona en la cámara de visión ha sido detectada, lo que permite conocer el azimut y el ángulo de elevación.
El servidor de red dirige la cabeza robótica en esta dirección (el protocolo ya está implementado en Robot1).
En un campo estrecho, el objeto ocupa decenas de píxeles: se puede identificar el tipo de dispositivo y la carga que transporta.
La distancia se determina a partir de la diferencia entre las dos cámaras, así como la velocidad y el ángulo de elevación.
El robot mantiene la cabeza del objeto dentro de los ángulos permitidos.
| Base de la pareja de cámaras estereoscópicas | Distancia | Error en la distancia |
|---|---|---|
| 0,5 m | 150 m | Aproximadamente 1 m |
| 1 m | 300 m | aproximadamente 2 m |
| 1 m | 600 m | aproximadamente 9 m |
El error aumenta al cuadrado de la distancia, por lo que el sistema de visión estéreo es una herramienta para distancias cortas, de hasta unos cientos de metros, mientras que la visión panorámica se limita a una zona específica. El robot tiene límites de programación definidos para cada eje: la cabeza no puede bajar por debajo del ángulo establecido ni girar hacia viviendas, carreteras o terrenos vecinos.
Canal de sonido
Los motores del dron emiten un zumbido constante de 150-400 Hz con armónicos claros, que las aves no producen. Este sonido confirma que el objeto en el cielo es un dispositivo: un micrófono direccional en la cabina escucha en la misma dirección que las cámaras, y la rejilla de micrófonos en la antena (6-8 micrófonos) determina la dirección hacia la fuente y puede orientar al robot, incluso si la óptica aún no lo ha detectado.
| Condiciones | Alcance del sonido | Precisión de la dirección |
|---|---|---|
| Noche tranquila, espacio vacío | 300–500 m | 2–3° |
| Día normal | 150–300 m | 3–5° |
| Carga, camiones, ventilación | 50–150 metros | 5–10° |
Opción: red neumática
Se puede equipar el robot con una red neumática: utilizando aire comprimido, sin pólvora ni elementos de impacto, lanza la red que envuelve los tornillos. La versión con paracaídas permite que el dron capturado descienda lentamente. La distancia suele ser de 20-100 metros, y la dirección se establece utilizando una cámara de visión estereoscópica. El descenso solo se realiza tras la confirmación del operador.
La interceptación de un dron, incluso mediante una red, constituye una interferencia en el vuelo de un aeronave. El derecho a llevar a cabo estas acciones está reservado para las autoridades competentes, y en el caso de un almacén comercial, no lo tiene de forma predeterminada. Por lo tanto, el módulo de interceptación es una opción para aquellos que tienen este derecho, y solo funciona con la confirmación de una persona. La detección, el seguimiento y la medición son legales en todas las circunstancias y funcionan sin ello.
12 ¿Qué hace el sistema y qué no hace?
Detecta
- detecta objetos extraños en el cielo sobre el objeto y a su alrededor;
- muestra la dirección, el rumbo y la velocidad angular, y responde a la pregunta "¿se acerca o pasa?";
- diferencia un dron de un pájaro según su comportamiento;
- activa la alarma con decenas de segundos de antelación;
- registra un registro con imágenes y datos de cada evento;
- funciona de forma autónoma en la zona, sin necesidad de conexión a internet ni de pago de suscripción.
No hace
- no afecta al dron en su configuración estándar: no lo bloquea ni lo derriba; la interceptación mediante red es una opción adicional que requiere confirmación humana;
- Una cámara estándar no puede ver de noche, por lo que el sistema de visión térmica utiliza la misma cuadrícula;
- No puede ver a través de niebla y nieve densa: en la niebla, el alcance disminuye y el sistema informa sobre la reducción de la visibilidad;
- No sustituye al detector de radio, sino que lo complementa: el radio detecta el dron mientras está en comunicación, mientras que la cámara no lo detecta sin comunicación.
13 Procedimiento de implementación
| Etapa | Contenido |
|---|---|
| 1. Inspección | Visita al lugar, selección de la torre y de las direcciones, evaluación del fondo celeste y de las fuentes de luz, coordinación de las zonas. |
| 2. Piloto | Una cámara en la dirección principal, dos semanas de trabajo en condiciones reales del objeto. |
| 3. Formación y entrenamiento | Captura del cielo en todas las condiciones: claro, nublado, bruma, amanecer, atardecer; formación de modelos por zonas. |
| 4. Ajuste de umbrales | Vuelos de prueba con el dron del cliente a diferentes distancias y alturas, selección del umbral por zonas. |
| 5. Aceptación | Serie de pruebas de funcionamiento, medición de la probabilidad de detección en diferentes distancias y número de falsas alarmas por día. |
| 6. Implementación | Resto de sectores, envío de señales a la seguridad y al sistema de automatización del almacén. |
| 7. Mantenimiento | Observación durante las primeras semanas, y formación adicional basada en las falsas alarmas detectadas. |
Durante la recepción, todo se mide, no se declara: un dron de control vuela según un programa predefinido, el sistema registra la información, y esta se compara con el programa de vuelo. La parte más larga no es la instalación, sino la observación del cielo: el modelo debe poder ver un cielo despejado, nubes, niebla, un sol bajo, lluvia, y estas condiciones varían según el clima. Por lo tanto, el piloto utiliza una sola cámara y comienza a trabajar temprano, trabajando en paralelo con la instalación de los demás componentes.
Lea también: engiAI — visión artificial y el método ZONA-PAR · manual de engiAI (PDF) · Robot1 — control de robots