Desarrollo de software para equipos industriales y visión artificial
El programa del robot se crea y se prueba en una computadora, y luego se ejecuta en el propio robot. El robot recibe comandos de la visión artificial, el PLC y el operador.
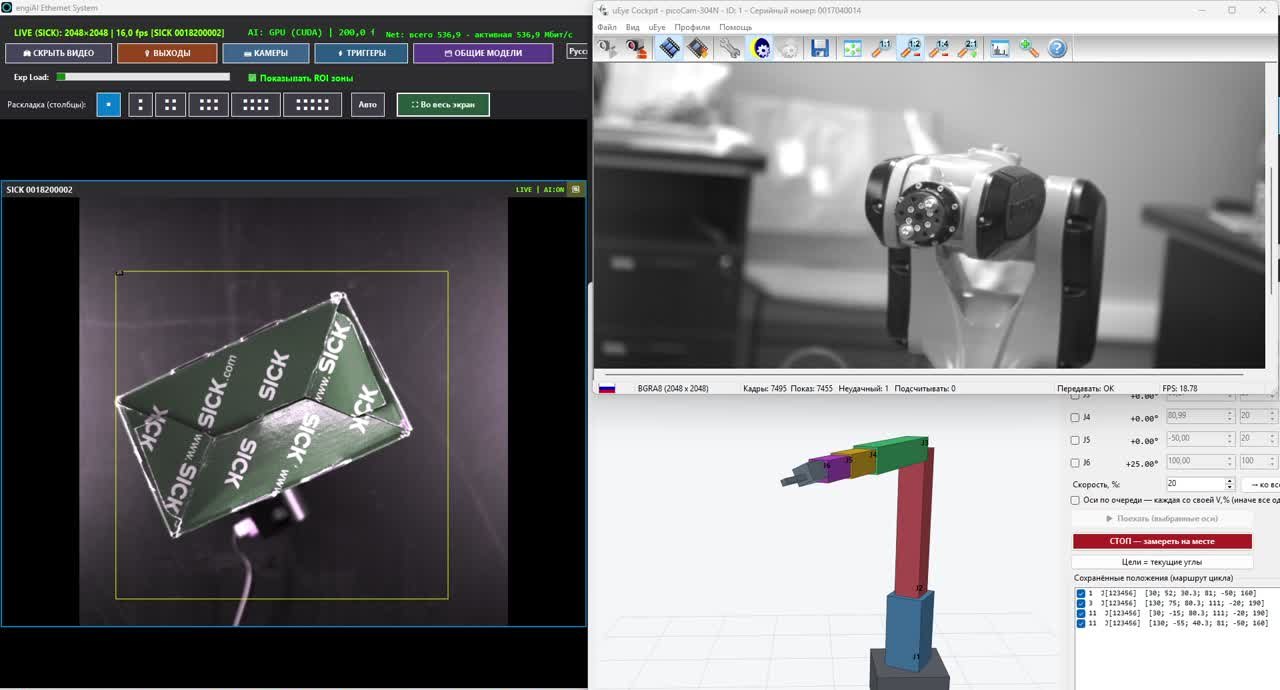
Conexión de cámaras industriales a través de su SDK, configuración desde el programa, captura a través de sensores, redes neuronales y salidas para la clasificación.
Puesta en marcha y configuración: las cámaras, los sensores, los clasificadores, los robots y el PLC funcionan como un sistema integrado.
Desarrollo, puesta en marcha y mantenimiento a través de Internet. Solo se necesita un ingeniero en el lugar.
¿Quiénes somos?
«Vector Technologies» es una empresa de ingeniería con sede en Minsk. Desde 2009, producimos y vendemos equipos y software para la automatización de la producción.
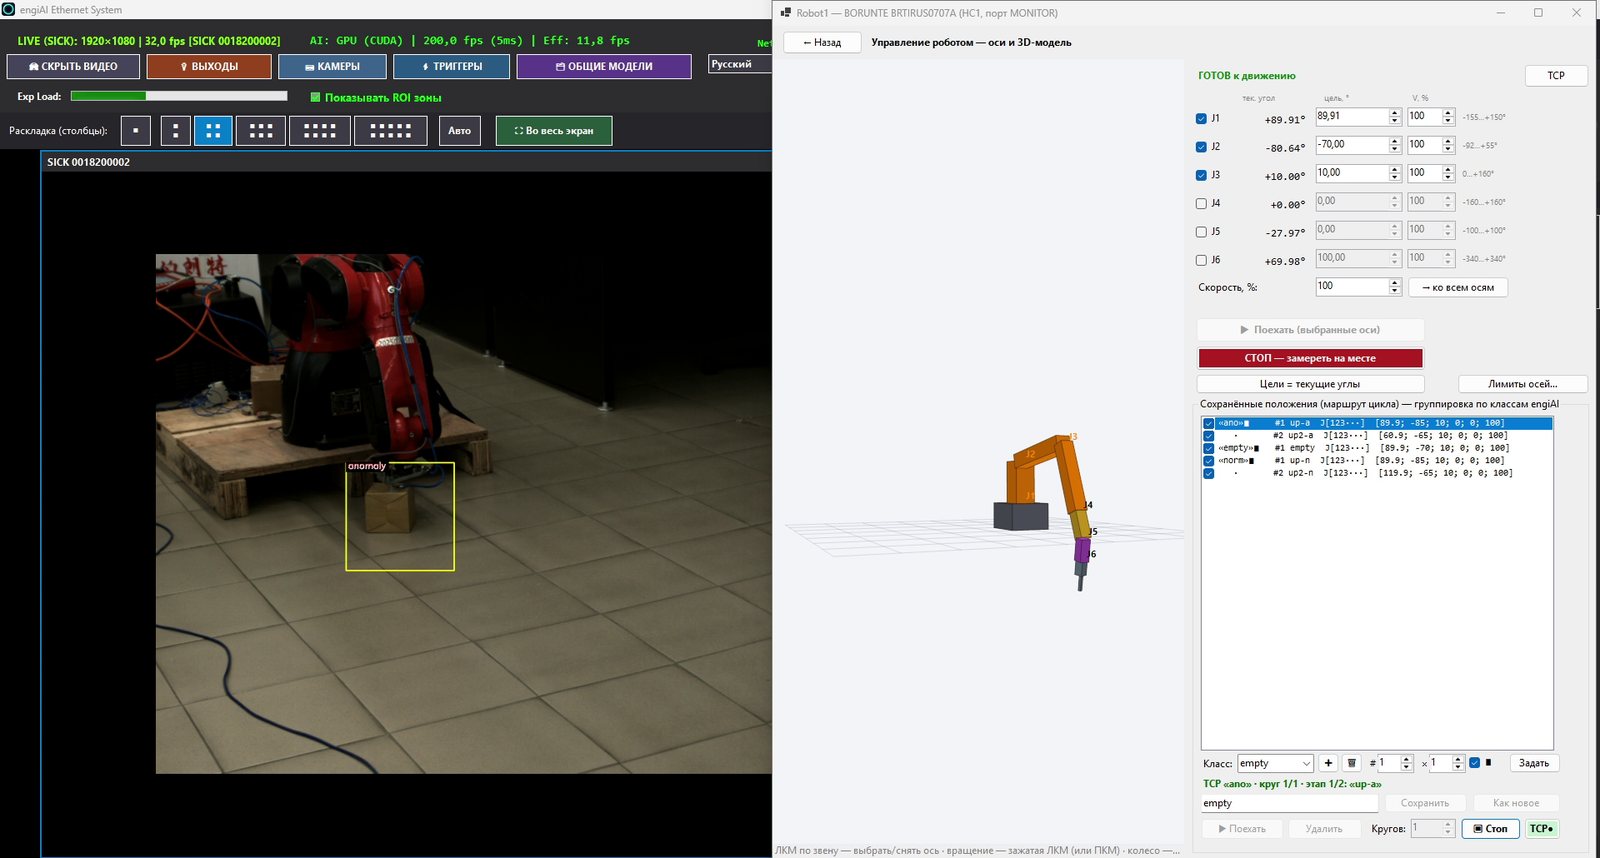
Hemos desarrollado nosotros mismos los programas engiAI (visión artificial) y Robot1 (control de robots) y hemos completado todo el proceso, desde la imagen de la cámara hasta el movimiento del robot en un entorno real. Ofrecemos esta experiencia como un servicio: escribimos el programa para su equipo y para su tarea, lo implementamos en su línea de producción y le brindamos soporte.
01 ¿Qué estamos desarrollando?
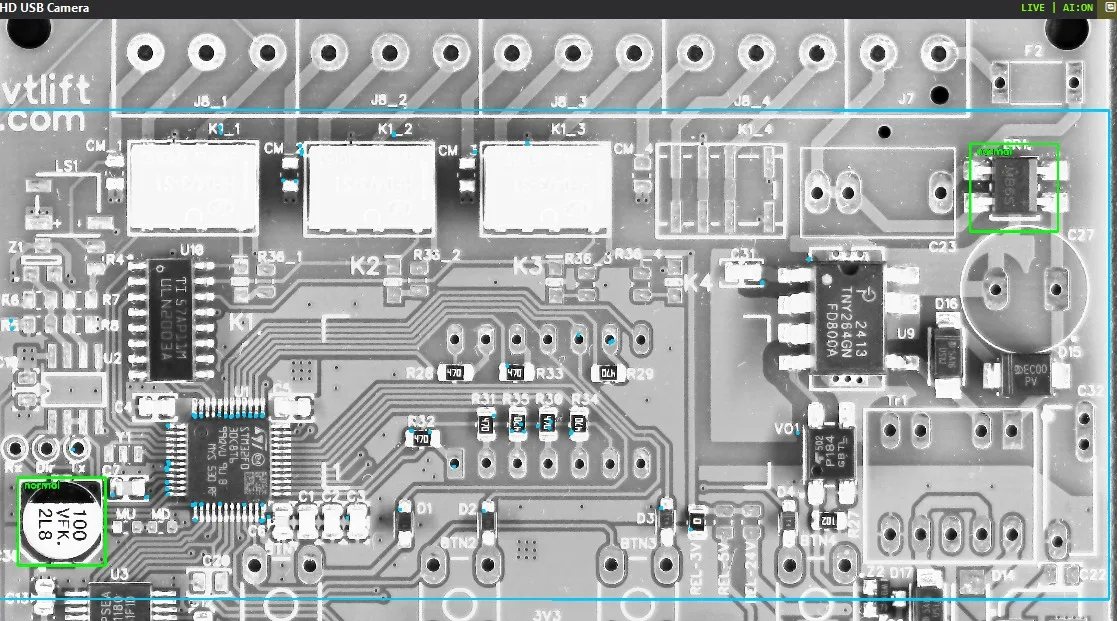
Control de calidad y rechazo, reconocimiento de productos, determinación del ángulo de rotación, conteo, lectura de etiquetas — todo mediante redes neuronales en la tarjeta gráfica o el procesador.
Rutas específicas para cada tipo de producto, verificación en un modelo digital, descarga del programa al robot, recepción de comandos desde la visión y el PLC.
Comunicación con robots, PLCs, sistemas SCADA y sistemas de contabilidad a través de TCP/IP y Modbus TCP, entradas y salidas digitales. Podemos añadir otros protocolos según las necesidades del proyecto.
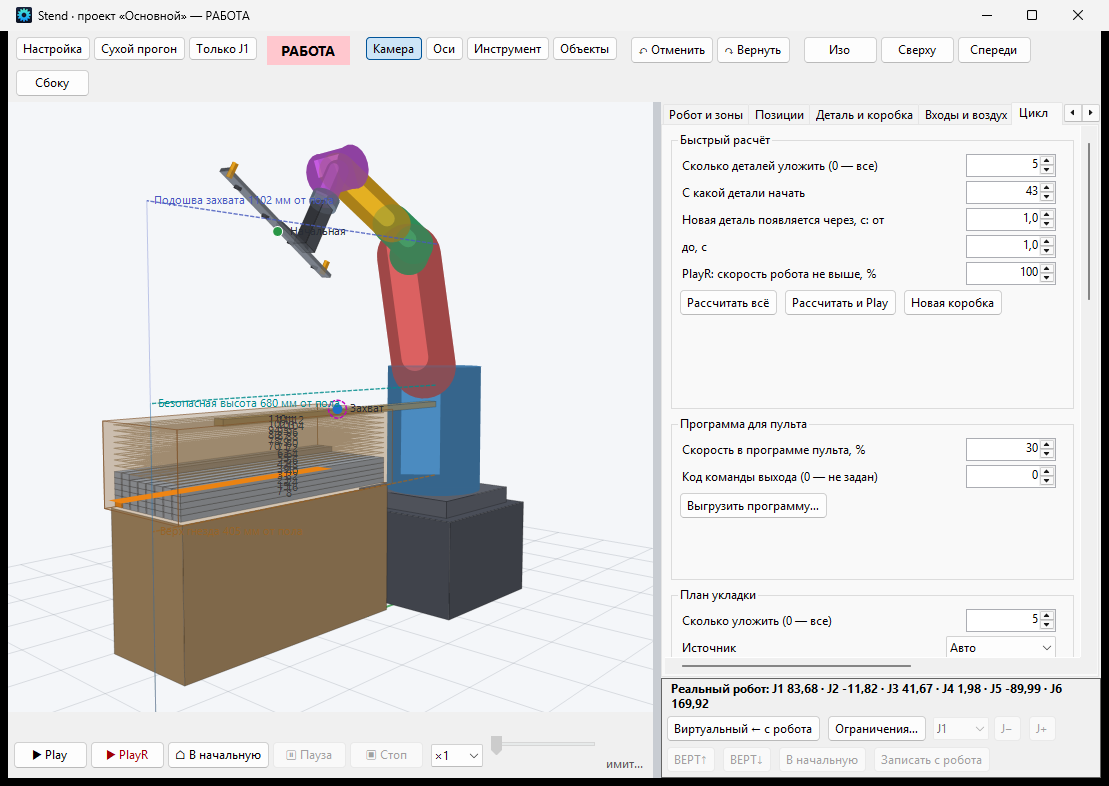
Modelo tridimensional de la celda: el alcance, el plan de disposición y el tiempo de ciclo se calculan antes de la compra y puesta en marcha del equipo.
Ventanas claras en el idioma de su personal, registros de eventos, base de datos de activaciones, informes por lotes.
Sus propias funciones, sus propios protocolos, sus propios formatos de datos — adaptados a una línea específica, y no a una "solución universal".
02 Cámaras industriales de Hikrobot y SICK
Las cámaras se conectan a través de las bibliotecas nativas de los fabricantes, por lo que el programa controla todos los parámetros de la cámara, y no solo captura la imagen.
| Cámaras | ¿Qué capacidades ya tienen nuestros programas? |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Conexión a través del SDK de MVS, estrictamente mediante el número de serie, tiempo de exposición, ganancia, frecuencia de fotogramas, resolución, todos los parámetros de GenICam, y guardado de la configuración en la cámara. |
| SICK picoCam (IDS uEye, GigE) | Conexión a través del controlador uEye, tiempo de exposición, ganancia, frecuencia de reloj de píxeles, gama y balance de blancos, y guardado de parámetros en la cámara. |
| Cámaras USB e IP (RTSP) | Resolución hasta 8K, propiedades del controlador, configuración automática; cámaras IP a través de la URL RTSP. |
| Disparadores y salidas | Captura de imagen mediante la señal del sensor en la entrada de la cámara (por el frente, con un tiempo de captura de 4,2 ms), encoders, señal "defecto" en la salida discreta de la cámara. |
| Múltiples cámaras | No hay restricciones: en nuestros equipos, se utilizaron simultáneamente ocho y nueve cámaras. |
03 Programas para robots
El programa para el robot lo creamos en el ordenador, verificamos cada movimiento y luego lo transferimos al robot real.
Los puntos, rutas y la lógica del ciclo se definen en el programa del ordenador.
Cada movimiento se verifica mediante un modelo tridimensional: alcance, colocación, tiempo de ciclo.
El programa final se transfiere a un dispositivo de almacenamiento (USB) y se carga en el robot.
El programa se ejecuta directamente en el robot. Se puede conectarse, supervisar su funcionamiento y controlarlo.
Así funciona nuestro programa Robot1 para robots BORUNTE con el controlador HC1. Para robots de otros fabricantes, creamos programas según el proyecto: Inovance, ESTUN, JAKA y muchos otros utilizan TCP/IP y Modbus TCP, a través de los cuales nuestros programas se conectan con el programa del controlador del robot.
04 Puesta en marcha y puesta a punto de líneas de producción en cinta.
El programa solo es útil en una línea de producción activa. Por lo tanto, no nos limitamos al código, sino que iniciamos la línea junto con sus expertos.
Captura mediante sensor o encoder, para que cada producto se analice exactamente una vez y en un único fotograma.
Envío de señal a un controlador, robot o PLC, registro de todas las activaciones con el número de zona y el tiempo.
Las cámaras, sensores, robots, PLCs y sistemas de registro intercambian señales y datos como si fueran una única línea.
Selección de la cámara, lente y iluminación, entrenamiento de la red neuronal con sus productos, formación de operadores e ingenieros.
05 Portafolio: Nuestros programas
Una descripción es insuficiente; lo mejor son los programas que ya hemos desarrollado. Pueden descargarse y probarse: cada uno funciona durante 20 minutos sin licencia.
engiAI — visión artificial
- Inspección industrial y rechazo en la línea de producción, C# / .NET 9.
- Redes neuronales YOLO11 a través de ONNX Runtime en la tarjeta gráfica (CUDA) o en el procesador: análisis de un fotograma en 4-5 ms.
- Entrenamiento de modelos directamente desde el programa; la muestra de entrenamiento se construye a partir de varias imágenes de datos sintéticos.
- Método ZONA-PAR: un modelo para toda la placa de circuito, con una pareja "normal / defectuosa" para cada pieza.
- Cámaras de Hikrobot, SICK, USB e IP; salidas para rechazador, PLC y robot mediante TCP/IP.
- Interfaz en 14 idiomas, licencia vinculada al equipo, funcionamiento sin conexión a internet.
Robot1 — control del robot
- Comunicación directa con el controlador del robot BORUNTE HC1 mediante JSON/TCP, sin necesidad de una consola de programación.
- Control manual de cada eje, posiciones guardadas, modelo tridimensional del robot.
- Módulo Stend: réplica digital de la celda, alcance, plan de disposición y tiempo de ciclo.
- Recepción de comandos desde la visión artificial: el robot gira la pinza hacia la pieza con una precisión de 1°.
- Protección del robot contra el flujo de comandos de la red neuronal: zona muerta, mantenimiento de la estabilidad, captura suave del objetivo, recuperación automática después de un fallo.
06 ¿Cómo funciona?
Usted envía la descripción, las fotos o los vídeos del producto y de la zona, junto con los requisitos específicos.
Confirmamos que la tarea se puede realizar, indicamos los plazos, el coste y la composición del equipo necesario.
Escribimos el programa y lo probamos en nuestro banco de pruebas y en su réplica digital.
Lo implementamos en su línea, ya sea de forma remota o con la asistencia de su ingeniero.
Capacitamos al personal, respondemos a sus preguntas y actualizamos y mejoramos el programa.
07 Tecnología
| Área de aplicación | Herramientas que utilizamos |
|---|---|
| Plataforma | C# / .NET 9, WinForms, Windows 10/11; Python para el entrenamiento de redes neuronales. |
| Inteligencia Artificial | YOLO11 (detección, clasificación), ONNX Runtime, CUDA, datos sintéticos para el entrenamiento. |
| Cámaras | Hikrobot SDK MVS, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; visión estéreo con dos cámaras. |
| Comunicación | TCP/IP, Modbus TCP, entradas y salidas discretas; otros protocolos según el proyecto. |
| Robots | BORUNTE (controlador HC1, JSON/TCP); otros fabricantes: según el proyecto. |
| Datos | SQLite, registros de eventos y acciones, exportación de configuraciones. |
08 Realizamos actividades en todo el mundo.
El desarrollo, la configuración, la puesta en marcha y la formación se realizan de forma remota: no se pagan gastos de viaje, y los plazos no dependen de los visados ni de los vuelos. Preparamos las interfaces, las guías y las ofertas comerciales en el idioma de su personal. Para empresas en Bielorrusia, nos desplazamos a las instalaciones y mostramos el funcionamiento en nuestro stand en Minsk.
Por favor, envíe una descripción del equipo, fotos o vídeos de los productos y del área. La evaluación es gratuita: le responderemos sobre cómo resolver el problema, en qué plazo y a qué coste.