Détection des drones
L'image est divisée en un réseau de zones de ciel, et chaque réseau neuronal répond séparément : ciel clair ou objet étranger. La zone connaît son propre ciel : nuages, soleil, bord du toit et mât.
Le contraste est pris en compte, et non la forme. Un objet sombre dans un ciel clair est visible à partir de deux pixels, ce qui correspond à une distance de deux kilomètres.
Le numéro de la zone indique la direction, l'ordre et l'heure des mouvements, ainsi que la vitesse angulaire, la taille de l'objet dans l'image, et si l'objet se rapproche ou passe.
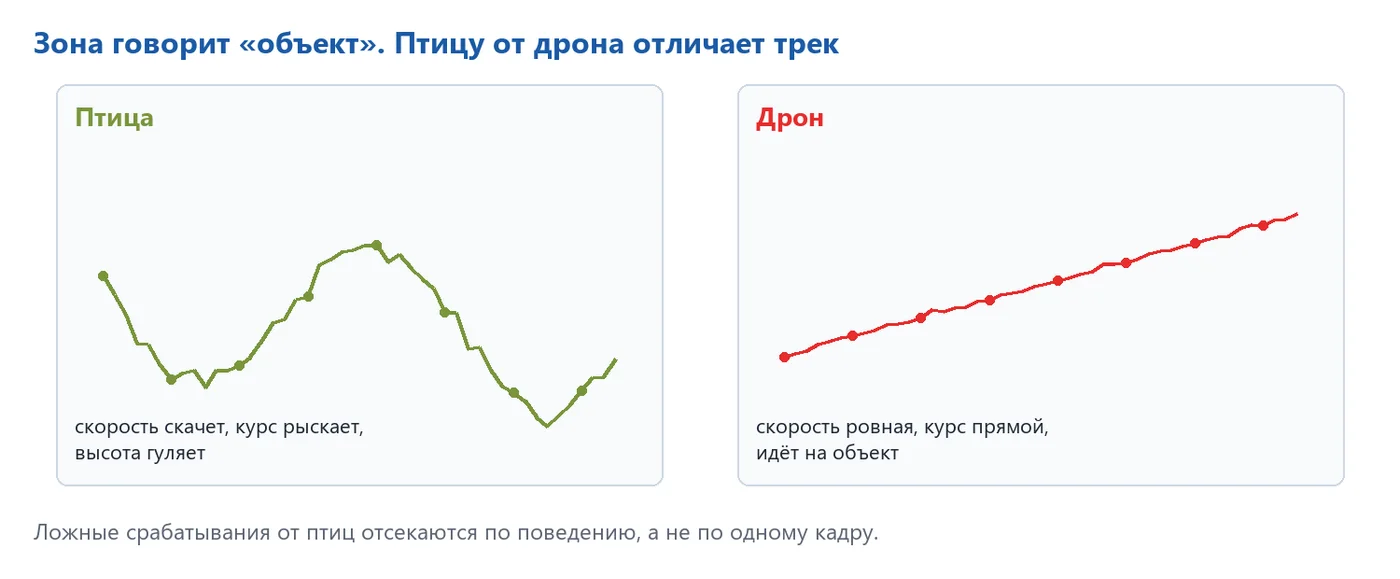
Le drone a une trajectoire droite, tandis que l'oiseau vole de manière erratique. La décision est prise sur la base de plusieurs images, et non d'une seule.
01 Pourquoi faire cela ?
Un centre de distribution représente des dizaines de milliers de mètres carrés de toiture, un espace extérieur avec des équipements, une zone de chargement, toujours fréquentée, et des marchandises assurées. Tout cela se trouve à l'extérieur, et personne ne surveille l'endroit depuis l'extérieur de la clôture.
La zone est entourée de clôtures, de caméras de surveillance, d'agents de sécurité et de systèmes de contrôle d'accès. L'air, quant à lui, est libre. C'est précisément depuis cet endroit que se déroulent les événements les plus coûteux : les reconnaissances aériennes avant le vol, la prise de vues de la logistique interne, le dépôt de marchandises sur le terrain, les dommages à la toiture ou aux équipements.
Les détecteurs de radio captent la communication entre le drone et la télécommande. Pour eux, un drone suivant un itinéraire prédéfini avec la transmission désactivée n'existe pas. La caméra le détecte indépendamment de la radio. Le système se concentre sur une seule tâche : repérer un intrus dans le ciel, déterminer son origine et sa trajectoire, et déclencher une alerte. Il ne bloque, ne brouille pas et n'interagit pas avec le drone, ce qui ne nécessite pas de permis spéciaux et convient à tout type d'installation commerciale.
02 Idée : diviser le ciel en zones
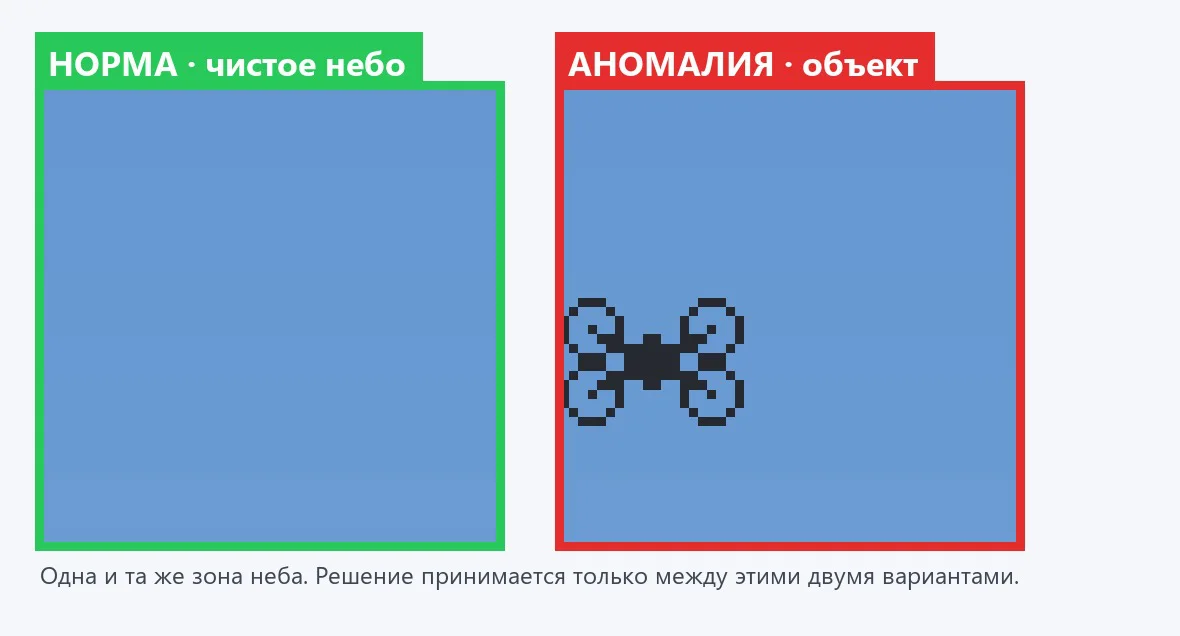
Un détecteur classique recherche des objets de forme connue dans l'image et les encercle. Il fonctionne mal dans le ciel, car le drone à 1,5 kilomètre ne présente qu'une forme indistincte, c'est-à-dire deux ou trois points. La méthode ZONE-PAIRE fonctionne différemment. L'image est préalablement divisée en zones fixes, et pour chaque zone, un couple de réponses est appris : `normal` (la façon dont la zone apparaît lorsque tout est calme) et `objet` (lorsque quelque chose d'inattendu apparaît dans la zone). La question posée au réseau de neurones n'est pas "de quoi s'agit-il ?", mais plutôt "est-ce que cette portion du ciel est normale ou non ?", et cela peut être répondu même avec seulement deux pixels.
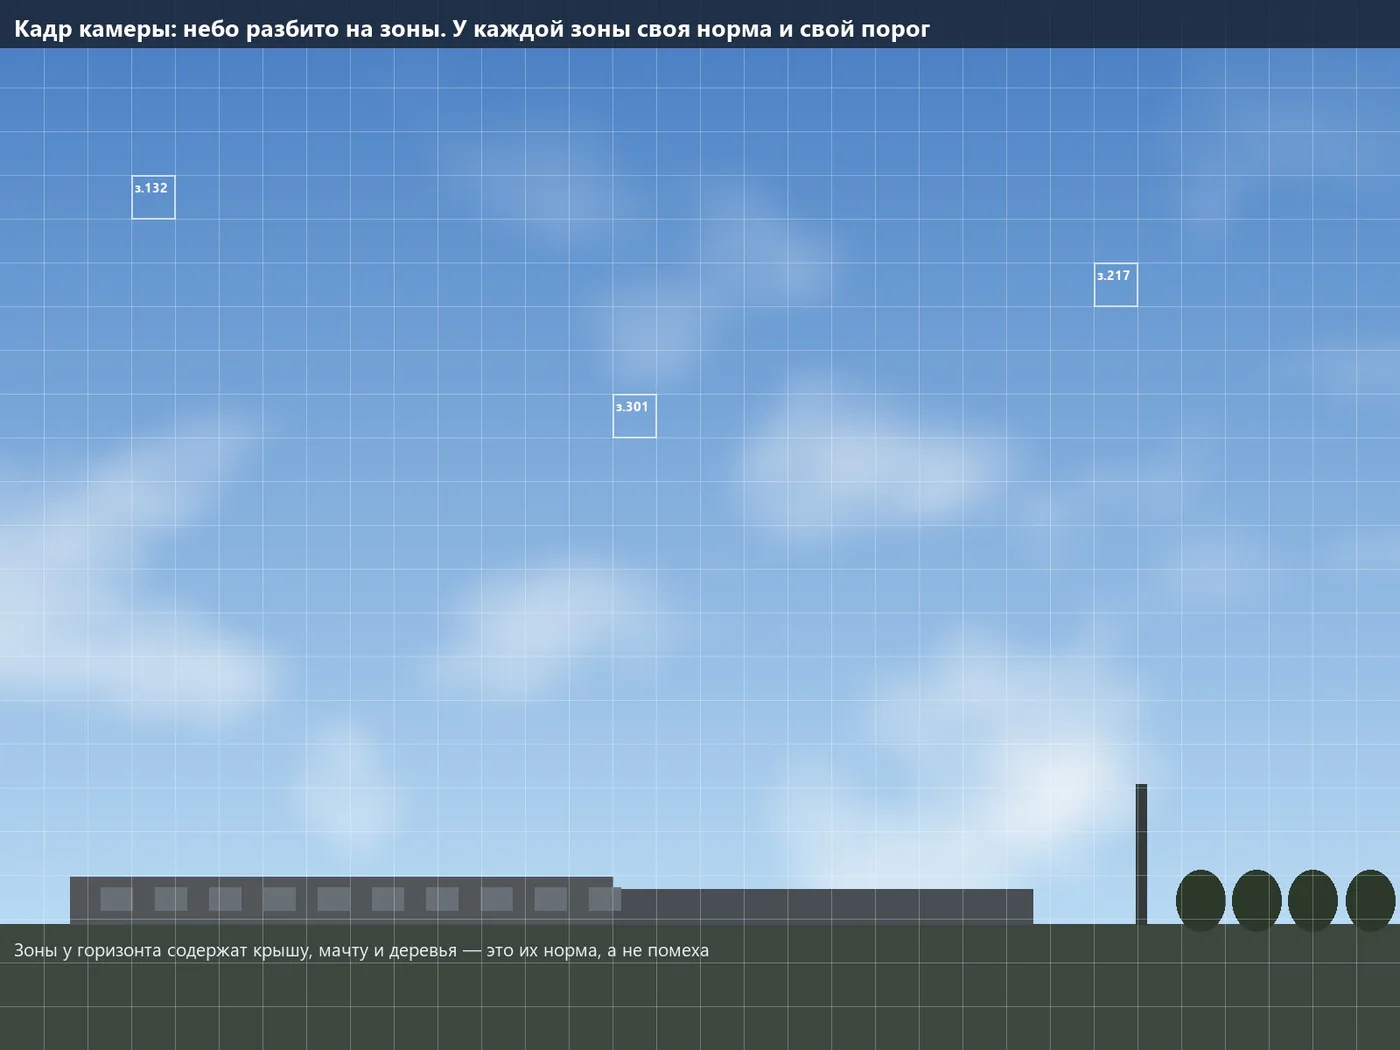
Le ciel semble uniforme, avec un brouillard à l'horizon, une teinte bleue au zénith, des nuages, la lumière du soleil, le bord du toit et la mât, ainsi que des arbres et des câbles. Le système doit gérer simultanément tous ces éléments, ce qui entraîne des erreurs, notamment aux bords de l'image. La zone au-dessus du toit sait que le bord du toit est toujours présent, tandis que la zone au zénith ne voit que le ciel et les nuages, ce qui la rend la plus sensible.
La toiture, les mâts, les arbres et les câbles qui bordent le cadre ne constituent plus un obstacle ; ils font partie de leur propre zone.
À l'horizon, où se trouvent les branches et le brouillard, le seuil est plus élevé ; au zénith, où le ciel est clair, la sensibilité est maximale.
La zone détectée est une zone pré-définie : l'azimut et l'angle de vue sont calculés une seule fois lors de l'installation.
Le nombre de zones est connu à l'avance : il n'y a pas de situation où le détecteur trouve quatre cents objets et que tout est réglé.
Une nouvelle source de fausses détections apparaît dans une zone : une seule zone est recalibrée, les autres restent inchangées.
L'opérateur et le rapport indiquent clairement quelle zone a été détectée et ce qu'elle contenait. Cela est plus important pour la sécurité que de simplement obtenir une réponse générale.
03 Pourquoi une tache dans le ciel est-elle déjà une découverte ?
La détection repose sur le contraste, et non sur la forme. Il n'y a pas d'arbres, de voitures ou d'ombres dans le ciel : dans la zone, la luminosité varie sur plusieurs niveaux, et l'image se répète d'un cadre à l'autre. Tout point sombre sur ce fond est statistiquement visible, même si l'œil ne peut pas le distinguer.
| Ce qui se passe | La taille |
|---|---|
| La luminosité du ciel dans la zone | Environ 180 niveaux sur 255 |
| Le bruit du capteur à cette luminosité | 2 à 3 niveaux |
| Le drone couvre un quart de la surface du pixel | Un pixel devient environ 30 niveaux plus sombre |
| Rapport signal/bruit | Environ dix |
Une différence de contraste dix fois supérieure au bruit est un signal clair. Même si l'objet est plus petit qu'un pixel, il est toujours obscurci de manière proportionnelle à la surface qu'il recouvre, de sorte que la limite de détection est plus éloignée que les « quatre pixels par cible » des méthodes classiques (qui ont été conçues pour des cibles masquées sur un arrière-plan contrasté). Pour un objet sombre sur un ciel dégagé, une détection fiable commence avec deux pixels, et avec trois à quatre pixels, un suivi stable apparaît. Pour distinguer un drone d'un oiseau à partir d'une image, il faut 15 à 20 pixels, mais cette tâche est résolue par le comportement.
Un seul déclenchement, même si possible en un seul plan, ne se reproduira pas dans la même zone et, encore moins, ne se déplacera pas vers la zone adjacente dans la bonne direction. La condition "l'objet est confirmé sur trois à quatre plans consécutifs avec un déplacement progressif" élimine pratiquement tous les déclenchements aléatoires et ne prend que quelques millisecondes.
04Portée de détection : calcul
La portée est déterminée par la taille angulaire du pixel : nombre de pixels sur la cible = taille de la cible × distance focale ÷ (taille du pixel × portée). Calcul pour une caméra de 20 mégapixels avec un pixel de 2,4 μm et un capteur de 1 pouce ; la cible est un drone quadricoptère avec une envergure de 0,4 mètre.
| Objectif | Champ de vision | Zone de 128 px | Détection, 2 px | Avec certitude, 4 px | Reconnaissance, 16 px |
|---|---|---|---|---|---|
| 25 mm | 29,4° × 19,9° | 0,70° | 2 100 m | 1 040 m | 260 m |
| 35 mm | 21,3° × 14,3° | 0,50° | 2 900 m | 1 460 m | 365 m |
| 50 mm | 15,0° × 10,0° | 0,35° | 4 200 m | 2 080 m | 520 m |
| 75 mm | 10,0° × 6,7° | 0,23° | 6 250 m | 3 120 m | 780 m |
| 100 mm | 7,5° × 5,0° | 0,18° | 8 300 m | 4 170 m | 1 040 m |
Pour une cible plus importante, la portée augmente proportionnellement : l'appareil, de type avion, avec une envergure de 1,2 m et un objectif de 50 mm, permet de détecter des cibles à six kilomètres. Cependant, à environ deux kilomètres, ce ne sont plus les capacités de la caméra qui limitent la portée, mais l'atmosphère : la brume réduit le contraste.
| Visibilité météorologique | Contraste à 1 km | à 2 km | à 3 km |
|---|---|---|---|
| 30 km, ciel dégagé | 88 % | 77 % | 68 % |
| 20 km, journée normale | 82 % | 68 % | 56 % |
| 10 km, légère brume | 68 % | 46 % | 31 % |
| 4 km, brouillard | 38 % | 14 % | 5 % |
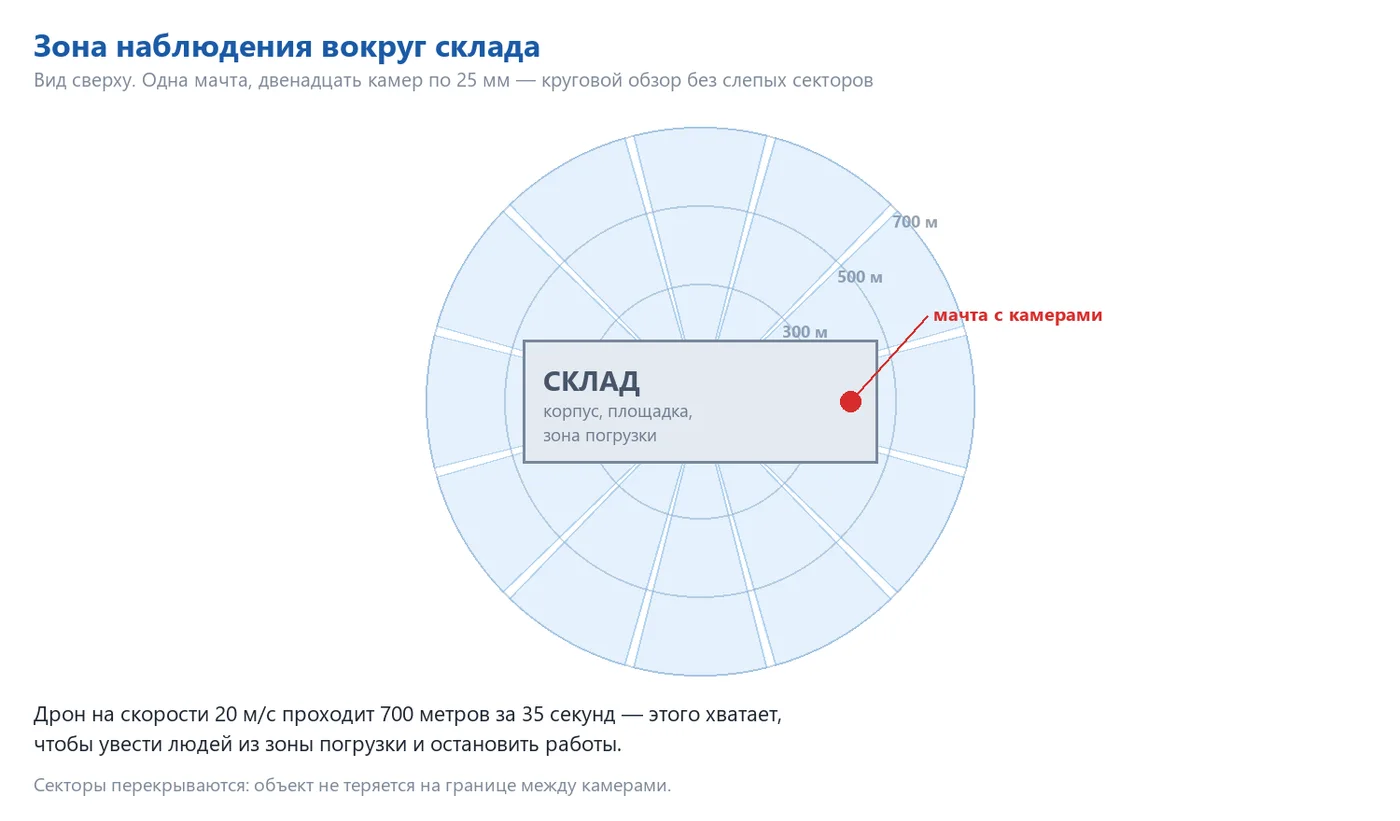
Il n'est pas pertinent d'utiliser un objectif de plus de 75 mm pour atteindre de longues distances : dans des conditions normales, l'air ne permet de voir qu'à une distance de 2 à 3 kilomètres. Une portée de travail raisonnable se situe entre 300 m et 2 km, ce qui correspond exactement aux besoins d'un entrepôt. Le drone se déplace à une vitesse de 20 m/s : une détection à 1 500 m permet de réaliser l'action en 75 secondes (évacuer les personnes de la zone de chargement, arrêter le déchargement, fermer les portes et alerter la sécurité) ; à 700 m, cela prend 35 secondes, ce qui suffit pour intervenir.
05 Caméra, optique et thermocaméra
| Exigence | Valeur | Pourquoi |
|---|---|---|
| Résolution | 20 MP, 5472 × 3648 | Plus le pixel est petit, plus on peut voir l'objet au loin |
| Taille du pixel | 2,4 μm | Un pixel plus petit permet de détecter l'objet plus loin |
| Capteur | 1 pouce | Avec un petit pixel, on conserve un large champ de vision |
| Type | Monochrome | Le capteur couleur perd la moitié de sa résolution sur un petit point sombre |
| Obturateur | Défilement global ou lent | Un objet lointain se déplace lentement |
| Interface | GigE, jusqu'à 6 images/s à 20 Mpixels | Environ 960 Mbits/s – cela suffit pour une telle vitesse |
| Support | C-mount | Toute optique industrielle standard |
Tous les chiffres ont été calculés pour la caméra industrielle série HIKROBOT MV-CS200-10GM (en noir et blanc) : elle est disponible, son prix est prévisible, et le logiciel est déjà capable de l'utiliser directement. L'objectif a un diamètre d'au moins 1 pouce, une résolution de 2,4 μm par pixel, une ouverture de F2.8 et supérieure, une distance focale fixe sans zoom, et un réglage de la mise au point et de l'ouverture par vis. Les objectifs Kowa, Computar, Fujinon et les optiques Hikrobot sont compatibles. Pour une surveillance circulaire, une optique de 25 mm est idéale : douze caméras couvrent 360° avec un chevauchement, et la détection fonctionne de manière fiable jusqu'à un kilomètre.
Caméra thermographique : fonctionnement 24 heures sur 24
Pour la nuit, les crepuscules et le travail contre le soleil, un thermocaméra est ajouté – pas un système distinct, mais un autre canal de la même méthode : le même réseau de zones, une paire « normal / anomalie » pour chaque zone et le même suivi. Le ciel nocturne dans le spectre infrarouge est froid et uniforme, tandis que les moteurs, la batterie et les régulateurs du drone apparaissent comme des points chauds sur un fond froid.
| Paramètre | Valeur |
|---|---|
| Capteur | Sans refroidissement, 640 × 512, pixel de 12 μm |
| Objectif | 50 mm, champ de vision d'environ 9° × 7° |
| Détection d'un drone à 0,4 m, 2 pixels | environ 830 m |
| Avec certitude, 4 px | environ 420 m |
| Mode | Jour et nuit, au crépuscule, lorsque le soleil se couche, dans un léger brouillard. |
Les zones des deux canaux sont liées à des coordonnées célestes : pendant la journée, elles se confirment mutuellement – l'objet détecté dans les deux canaux est presque certainement réel –, et la nuit, le suivi est effectué par la caméra thermique. L'opérateur voit une seule ligne, un seul écran et un seul journal.
06 Passage entre les zones : piste
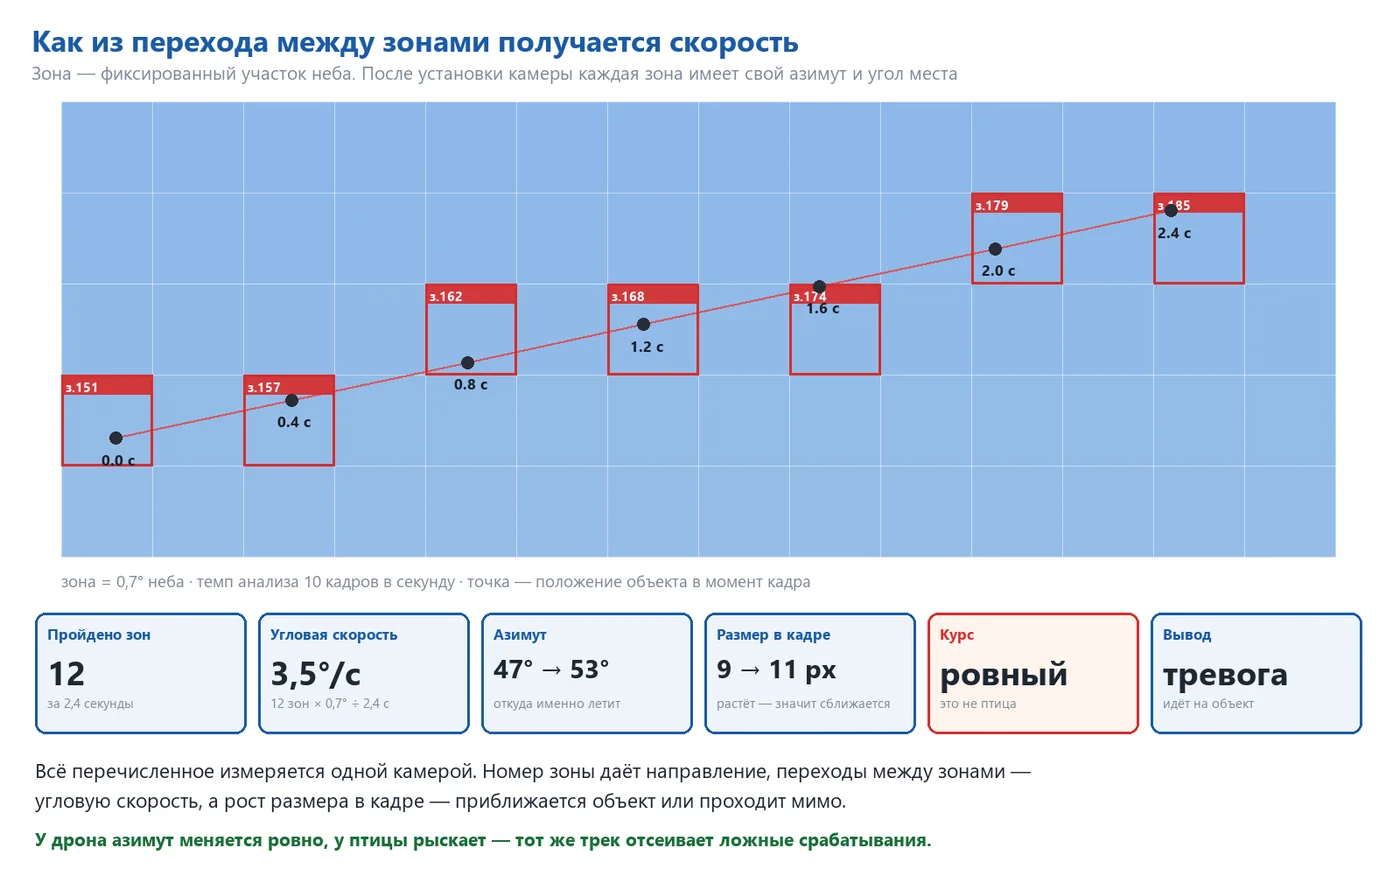
Le déclenchement d'une seule zone n'est pas encore un événement. Il devient un événement lorsque l'objet passe d'une zone à une autre. Une fois que chaque zone est définie, elle reçoit des coordonnées permanentes dans le ciel – l'azimut et l'angle de position –, et le numéro de la zone déclenchée devient une direction en degrés.
| La taille | D'où provient | Précision |
|---|---|---|
| Direction vers l'objet | Coordonnées de la zone déclenchée | La moitié de la zone, avec une précision à l'intérieur de la zone, est préférable. |
| Vitesse angulaire | Nombre de zones traversées ÷ temps | Limitée uniquement par la vitesse d'acquisition d'images |
| Piste | Comment l'azimut change d'un plan à l'autre | On voit immédiatement si l'objet se déplace en ligne droite ou en zigzag |
| Approche | L'objet grossit-il dans le cadre ? | Stable sur une longue portion de la piste |
La zone couvre 0,7° du ciel. L'objet traverse douze zones en 2,4 secondes, soit une vitesse angulaire de 3,5°/s. La trajectoire observée par l'oiseau à courte distance est saccadée, celle du vol est faible et constante, et celle du drone suivant l'objet augmente progressivement. Un taux de 6 à 10 images par seconde permet d'obtenir trois à cinq mesures par zone, ce qui donne une trajectoire fluide. Les caméras voisines se chevauchent, de sorte que lorsque l'objet sort de la vue d'une caméra, il est repris par la caméra suivante comme une trajectoire continue.
07 Se rapproche ou passe à côté
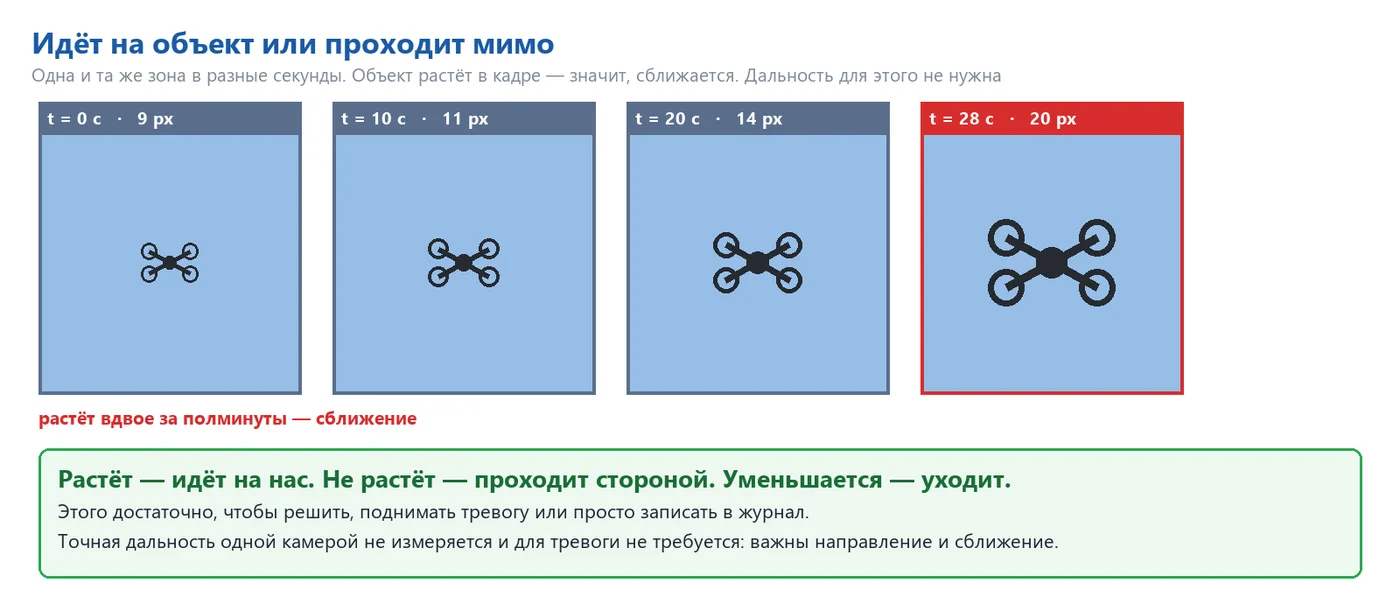
La réponse à cette question ne dépend pas de la distance, mais de la variation de la taille de l'objet dans le cadre. Si la taille augmente, l'objet se rapproche ; si elle reste constante et que l'azimut évolue lentement, l'objet passe à côté ; si elle diminue, il s'éloigne. Ces trois états correspondent à trois réactions : l'alerte, l'observation et l'enregistrement dans un journal. Il est impossible d'obtenir une précision de distance avec une seule caméra, et cette précision n'est pas nécessaire pour déclencher l'alerte : la combinaison "présence d'un objet étranger, trajectoire constante, rapprochement" suffit.
08 Oiseau ou drone
Déclenchements indésirables dus aux oiseaux : c'est le principal problème pratique de l'observation optique du ciel. Il est résolu par l'analyse du comportement, et non par la simple observation de l'image.
| Caractéristique | Un oiseau | Un drone |
|---|---|---|
| Piste | se déplace, change fréquemment | régulier, stable |
| Vitesse angulaire | oscille, avec des pauses et des arrêts | fluide, change de manière monotone |
| Hauteur | monte et descend | maintenue |
| Trajectoire | aléatoire, généralement le long de | généralement directement sur l'objet ou autour de celui-ci |
| Comportement de groupe | souvent une meute, avec de nombreuses marques | une seule marque |
Chaque zone est entraînée à l'aide de données synthétiques : des images réelles du ciel de cette zone sont modifiées numériquement en ajoutant des objets de différentes tailles, positions, orientations et contrastes. De cette manière, les conditions qui peuvent être absentes pendant des mois (lever et coucher de soleil, crépuscule, brouillard, nuages, bruit, flou, vibrations de la tour, éclairage) sont simulées. La même source de perturbations est appliquée aux données normales et anormales, ce qui évite les fausses alarmes liées au ciel du soir. La base de l'entraînement est le ciel réel de l'objet ; après l'entraînement initial, des vols réels sont ajoutés.
Un corbeau à environ 15 mètres d'éloignement produit une marque claire et distincte, et dans le détecteur de formes, il semblerait plus convaincant qu'un drone à une distance de kilomètres. Cependant, le suivi permet de le filtrer en deux secondes. Chaque zone possède sa propre statistique de fausses alertes : si des oiseaux volent au-dessus du toit chaque matin, le seuil de cette zone est automatiquement augmenté.
09 Performances
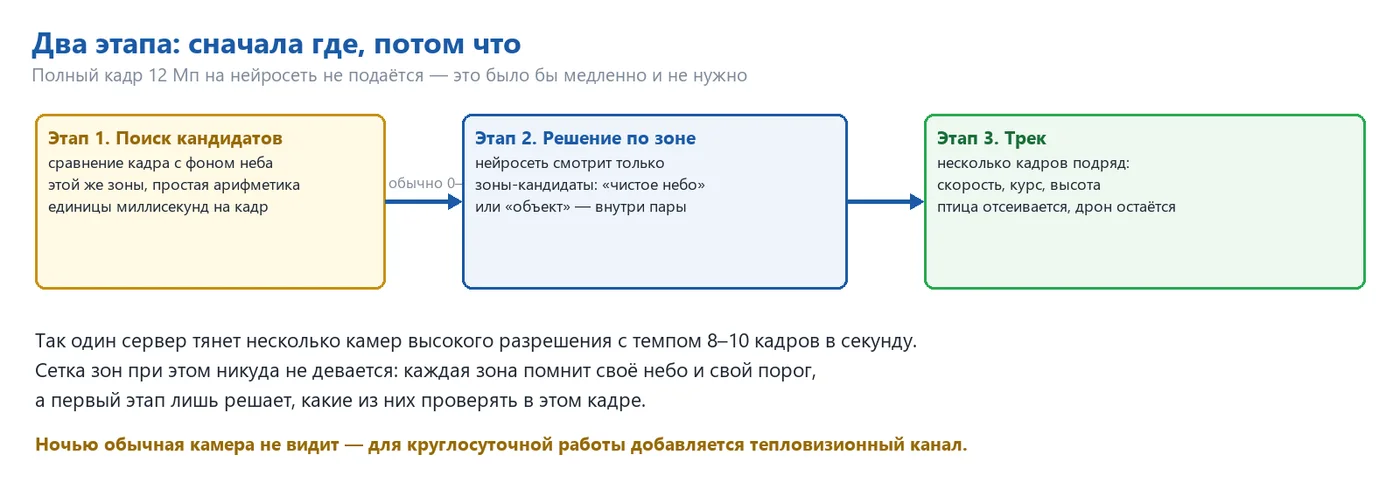
L'image de 20 Mpx contient 1 176 zones de 128 pixels. Il n'est pas nécessaire de les envoyer toutes à un réseau neuronal à chaque image – le travail est divisé en trois étapes, et un réseau neuronal lourd ne fonctionne que lorsque quelque chose doit être analysé.
| Étape | Que fait | Prix |
|---|---|---|
| 1. Recherche des candidats | comparaison de l'image avec le modèle du ciel accumulé pour chaque zone sur la carte vidéo | 1–2 ms par image |
| 2. Décision par zone | Le réseau neuronal analyse uniquement les zones candidates, généralement situées entre zéro et cinq sur l'image. | 3–5 ms par zone (RTX de la série 50) |
| 3. Suivi | Correspondance des marquages entre les images, trajectoire, vitesse, rapprochement | Microsecondes |
Une seule carte graphique NVIDIA de la série RTX 50 peut gérer jusqu'à douze caméras avec une marge de sécurité. La limite est déterminée par le réseau : 20 mégapixels à 6 images par seconde, ce qui équivaut à environ 960 mégabits par seconde par caméra, soit un port Gigabit par caméra et un canal de 10 gigabits vers le serveur pour chaque groupe de six caméras. L'analyse de l'intégralité du ciel capturé par les douze caméras prend entre 42 et 71 secondes. Grâce à la recherche de candidats, la vue panoramique est mise à jour plusieurs fois par seconde, et chaque zone conserve toujours sa propre image du ciel, ses données "normales" et son seuil.
10 Composition du système et matériaux de revêtement
| Variante | Caméras | Ce que cela bloque |
|---|---|---|
| Pilote | 1 caméra, 50 mm | Un secteur de 15°, détection jusqu'à 2 km ; vérification de la méthode sur un objet réel dans le ciel |
| Direction | 3 à 4 caméras, 35 mm | Secteur de 60 à 85°, côté de l'entrepôt avec accès et zone de chargement |
| Circulaire | 12 caméras, 25 mm | 360°, avec chevauchement, détection jusqu'à 1 km |
| Circulaire renforcée | 12 × 25 mm + 4 × 75 mm | Surveillance circulaire, plus accès lointains sur les principales voies |
| Ouvert 24 heures sur 24 | Toute configuration + caméras thermiques 640 × 512 | Nuit, crépuscule, éclairage solaire ; même zone et même trajectoire |
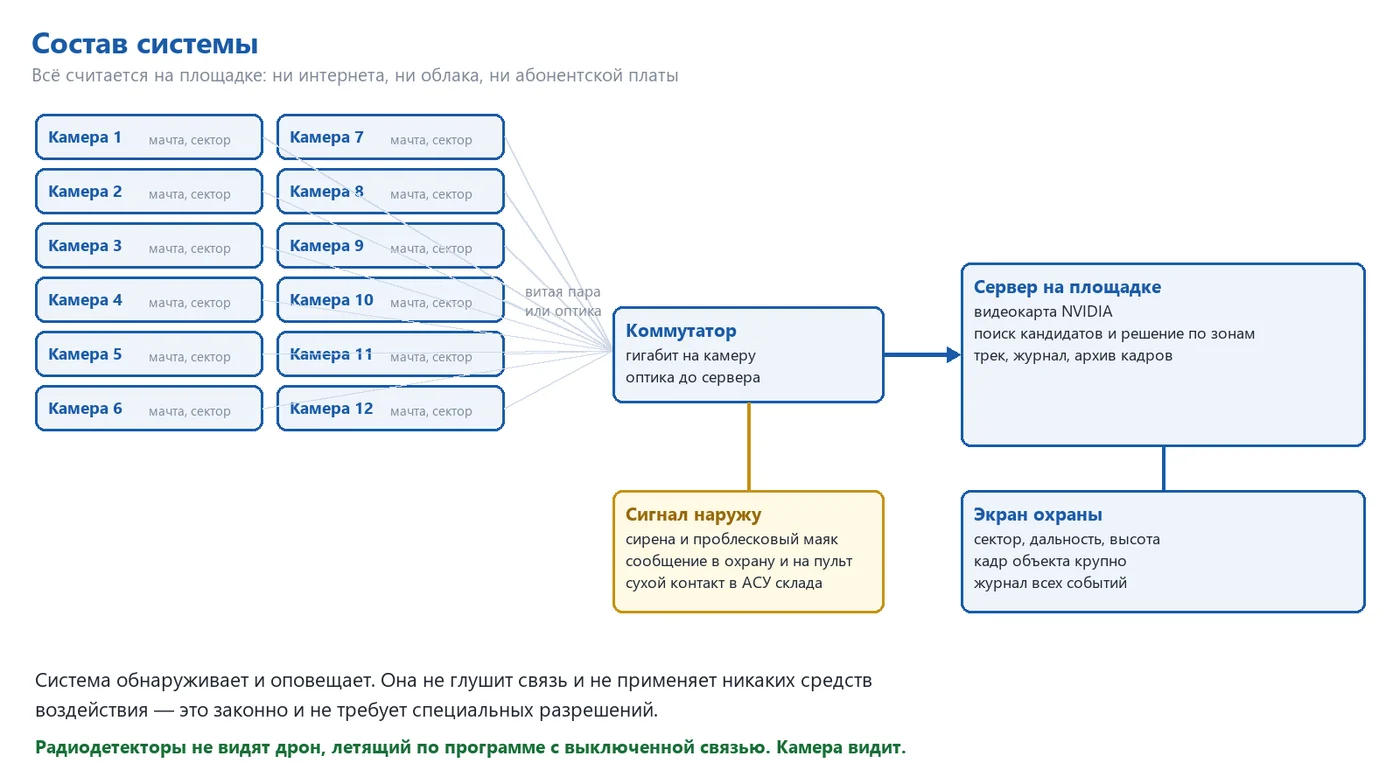
Le système est modulaire : la fourniture minimale comprend une seule caméra pour chaque zone à surveiller, ce qui permet déjà de déclencher une alarme. Les sorties sont : un écran de surveillance (secteur, azimut, angle de vue, trajectoire, image de l'objet en gros plan), une sirène et un balisage dans la zone de chargement, un contact sec pour l'automatisation du dépôt (arrêter le chargement, fermer les portes), un message envoyé au système de sécurité existant et un registre contenant des images archivées – une base de preuves pour les compagnies d'assurance et les forces de l'ordre.
11 Robot et caméra stéréo : suivi précis
Les caméras de surveillance répondent à la question "où". L'étape suivante consiste à déterminer "ce que c'est et à quelle vitesse il se déplace" : un robot industriel BORUNTE avec une tête stéréo (deux caméras avec une optique longue focale sur une barre rigide) est ajouté au système.
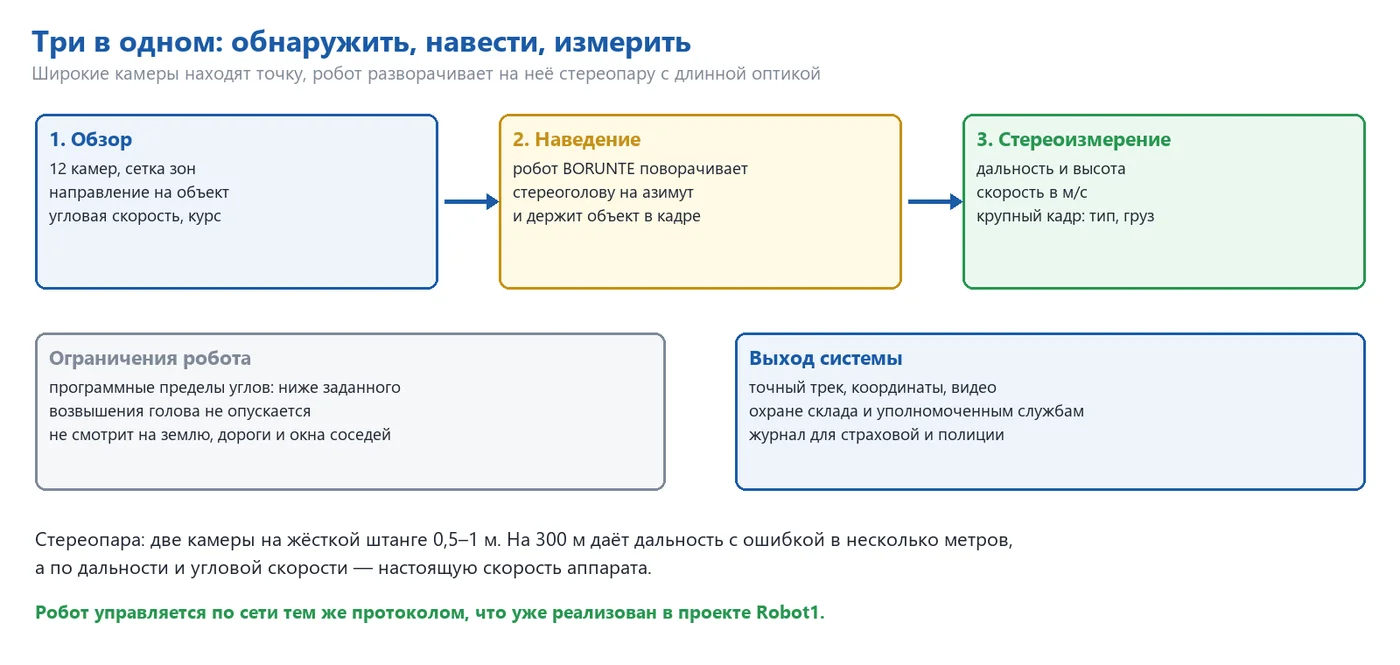
La zone de vision de la caméra est activée, ce qui permet de connaître l'azimut et l'angle de vue.
Le serveur réseau oriente la tête stéréo du robot dans cette direction (le protocole est déjà implémenté dans Robot1).
Dans un champ étroit, l'objet occupe plusieurs dizaines de pixels : on peut identifier le type d'appareil et la charge qu'il transporte.
En comparant les images des deux caméras, on peut déterminer la distance, ainsi que la vitesse et l'angle de vue.
Le robot maintient la tête de l'appareil dans les limites des angles autorisés.
| Base de la paire de caméras | Distance | Erreur de distance |
|---|---|---|
| 0,5 m | 150 m | environ 1 m |
| 1 m | 300 m | environ 2 m |
| 1 m | 600 m | environ 9 m |
L'erreur augmente au carré de la distance, c'est pourquoi un système stéréo est un outil pour une zone proche, allant jusqu'à quelques centaines de mètres, tandis que la zone de vision lointaine reste limitée. Le robot dispose de limites programmées pour chaque axe : la tête ne descend pas en dessous de l'angle défini et ne se tourne pas vers les habitations, les routes et les zones adjacentes.
Canal audio
Les vibrations du drone produisent un bourdonnement régulier de 150 à 400 Hz, avec des harmoniques claires, que les oiseaux ne produisent pas. Ce son confirme que le point dans le ciel est un appareil : un microphone directionnel sur la tête stéréo écoute dans la même direction que les caméras, et une grille de microphones sur la tour (6 à 8 microphones) détermine automatiquement la direction vers la source et peut faire pivoter le robot, même si l'optique n'a pas encore détecté l'objet.
| Conditions | Portée sonore | Précision de la direction |
|---|---|---|
| Nuit calme, espace vide | 300–500 m | 2–3° |
| Jour normal | 150–300 m | 3–5° |
| Chargement, camions, ventilation | 50–150 m | 5–10° |
Option : filet pneumatique
Il est possible d'équiper le robot d'un lance-file pneumatique : alimenté par de l'air comprimé, sans poudre ni éléments de projection, il lance une file qui entoure les hélices ; la version avec parachute permet de faire descendre lentement l'appareil capturé. La portée est généralement de 20 à 100 mètres, et la direction est déterminée grâce à une paire de caméras stéréo. Le décollage ne se fait qu'après confirmation de l'opérateur.
La neutralisation d'un drone, même par un réseau, constitue une intervention dans le vol d'un aéronef. Le droit d'effectuer de telles actions est réservé aux autorités compétentes, et non aux entreprises privées. Par conséquent, le module de neutralisation est une option réservée à ceux qui en disposent, et il ne fonctionne qu'avec l'autorisation d'une personne. La détection, le suivi et la mesure sont légaux partout et peuvent être effectués sans autorisation.
12 Quelles sont les fonctionnalités de ce système et quelles sont ses limites ?
Permet de
- de détecter la présence d'un objet étranger dans le ciel au-dessus et autour de l'objet ;
- d'indiquer la direction, la trajectoire et la vitesse angulaire, et de répondre à la question « est-ce qu'il se dirige vers nous ou pas » ;
- de distinguer un drone d'un oiseau en fonction de son comportement ;
- de déclencher l'alerte plusieurs dizaines de secondes avant l'approche ;
- de tenir un journal avec des images et des enregistrements pour chaque événement ;
- de fonctionner de manière autonome sur le site, sans connexion Internet ni abonnement.
Ne fait pas
- n'interfère pas avec le drone dans sa configuration de base – ne bloque ni ne le détruit ; la capture par le réseau est une option supplémentaire avec confirmation humaine ;
- Une caméra standard ne fonctionne pas la nuit, c'est pourquoi le thermocaméra est intégré dans le même réseau de zones ;
- Elle ne permet pas de voir à travers le brouillard et la neige épaisse ; la portée est réduite, et le système signale une diminution de la visibilité ;
- Elle ne remplace pas le détecteur radio, mais le complète : le radio détecte le drone en communication, tandis que la caméra ne le détecte pas.
13 Procédure d'implémentation
| Étape | Contenu |
|---|---|
| 1. Étude | Déplacement sur le site, sélection de la tour et des directions, évaluation de l'arrière-plan et des sources de lumière, coordination des zones ; |
| 2. Pilote | Une caméra sur la direction principale, deux semaines de travail dans des conditions réelles sur le site ; |
| 3. Formation et entraînement | Prise de vue du ciel dans toutes les conditions : clair, nuageux, brouillard, lever et coucher du soleil ; formation des modèles par zone ; |
| 4. Définition des seuils | Essais avec le drone du client à différentes distances et hauteurs, sélection des seuils par zone ; |
| 5. Réception | Série de tests, détermination de la probabilité de détection en fonction des distances et du nombre de fausses alarmes par jour. |
| 6. Mise en service | Les autres secteurs, transmission des signaux au personnel de sécurité et aux systèmes automatisés du dépôt. |
| 7. Suivi | Surveillance pendant les premières semaines, formation complémentaire basée sur les fausses alarmes déjà enregistrées. |
Lors de la réception, toutes les mesures sont effectuées, et non déclarées : un drone de contrôle effectue un vol selon un programme prédéfini, le système enregistre un journal, et ce journal est comparé au programme de vol. La partie la plus longue n'est pas celle de l'assemblage, mais celle de la prise de vue : le modèle doit observer un ciel dégagé, des nuages, un brouillard, un soleil bas, de la pluie – certaines de ces conditions dépendent de la météo. Par conséquent, le pilote utilise une seule caméra et commence son travail tôt, en parallèle avec l'assemblage des autres.
Consultez également : engiAI – vision artificielle et méthode ZONE-PAIRE · manuel engiAI (PDF) · Robot1 – contrôle de robot