Développement de logiciels pour l'équipement industriel et la vision artificielle
Le programme du robot est créé et testé sur un ordinateur, puis exécuté sur le robot lui-même. Le robot reçoit des commandes de la vision, du PLC (programmable logique contrôleur) et de l'opérateur.
Connexion des caméras industrielles via leurs SDK (kits de développement logiciel), configuration à partir du logiciel, acquisition de données via des capteurs, réseaux neuronaux et sorties pour le tri.
Démarrage et configuration : les caméras, les capteurs, les systèmes de tri et les robots, ainsi que le PLC, fonctionnent comme un ensemble cohérent.
Développement, lancement et maintenance en ligne. Seul votre ingénieur est nécessaire sur site.
Qui sommes-nous ?
«Vector Technologies» est une entreprise d'ingénierie basée à Minsk. Depuis 2009, nous fabriquons et commercialisons des équipements et des logiciels pour l'automatisation de la production.
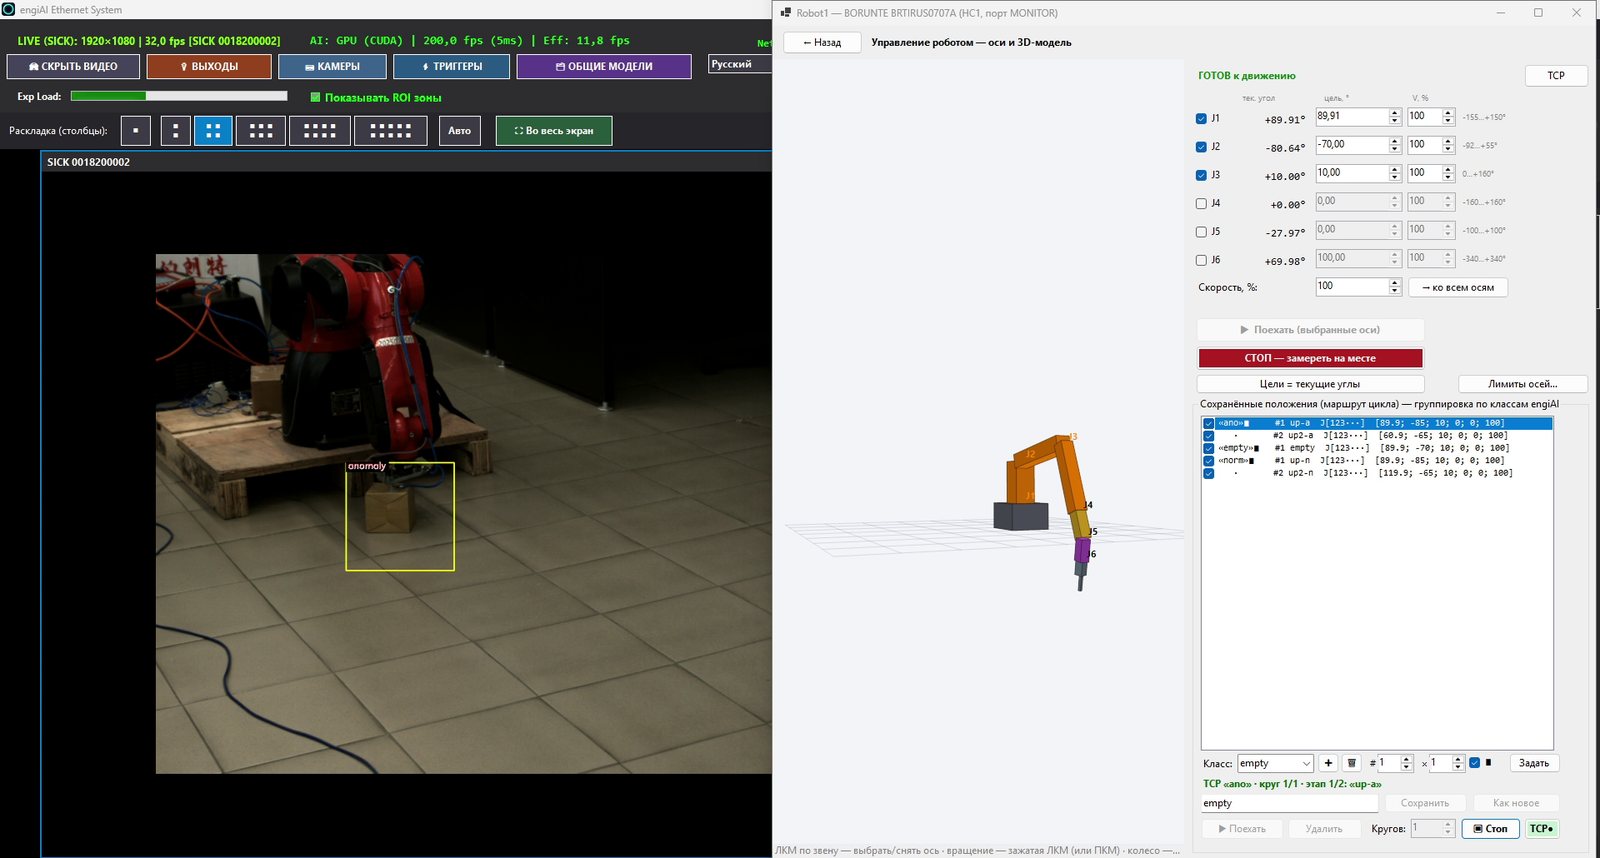
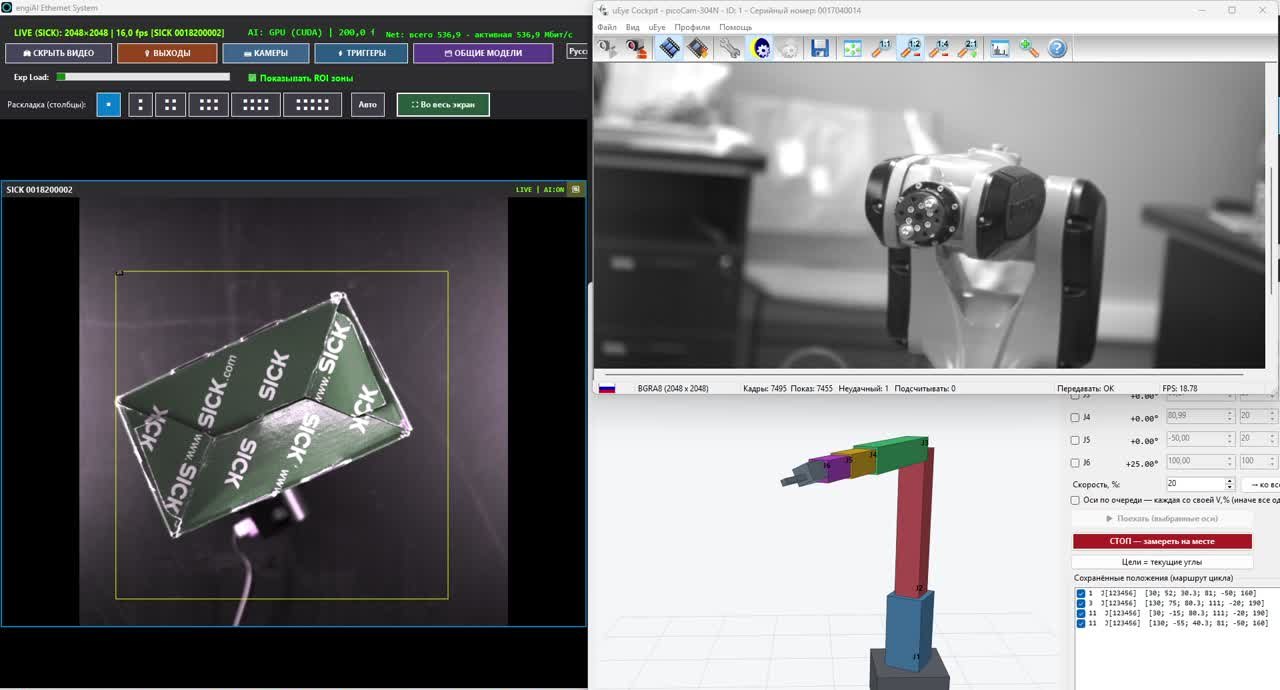
Nous avons développé nous-mêmes les logiciels engiAI (vision artificielle) et Robot1 (contrôle de robot), et nous avons suivi l'intégralité du processus, de l'image de la caméra au mouvement du robot sur un banc d'essai réel. Nous proposons cette expérience en tant que service : nous rédigeons le programme adapté à votre équipement et à votre tâche, nous le mettons en œuvre sur votre ligne de production et nous assurons le suivi.
01 Ce que nous développons
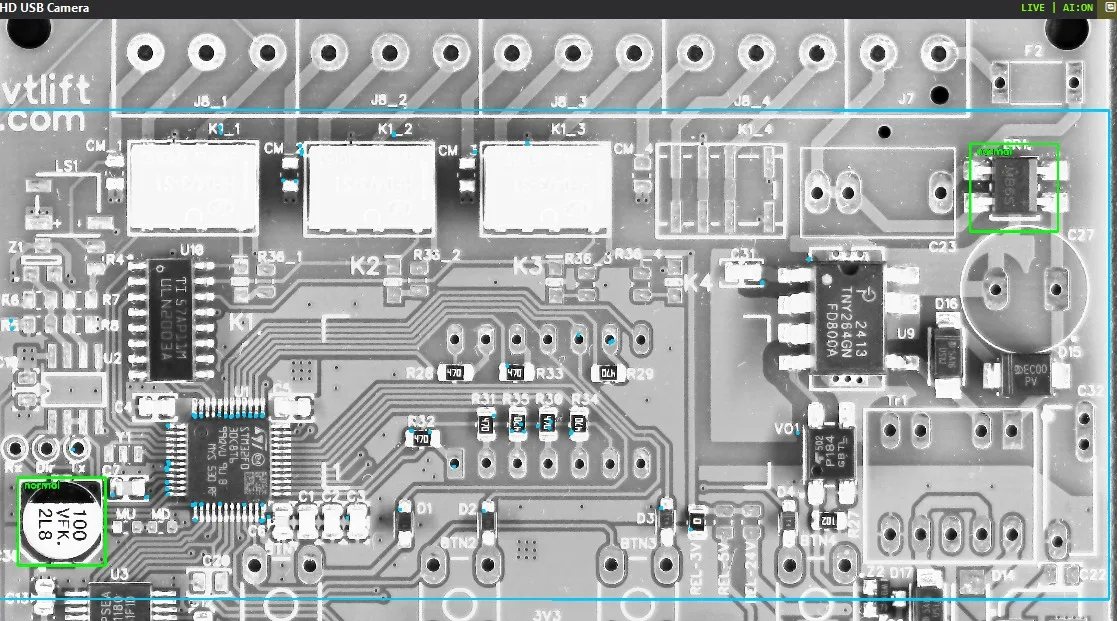
Contrôle qualité et rejet, reconnaissance des pièces, détermination de l'angle de rotation, comptage, lecture des étiquettes – grâce aux réseaux de neurones sur la carte graphique ou le processeur.
Itinéraires adaptés à chaque type de pièce, vérification sur un modèle numérique, transfert du programme au robot, réception des commandes provenant de la vision et du PLC.
Communication avec des robots, des PLC, des systèmes SCADA et des systèmes de comptabilité via TCP/IP et Modbus TCP, entrées et sorties numériques. Nous ajoutons d'autres protocoles selon les besoins du projet.
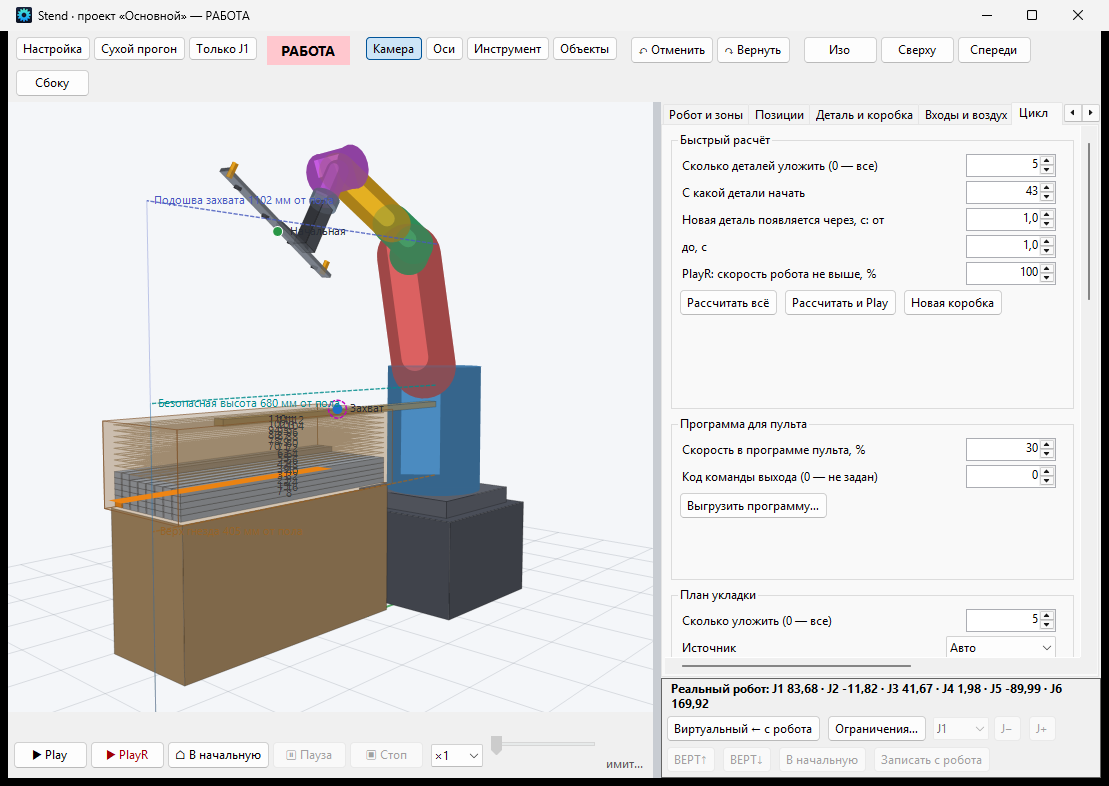
Modèle 3D de la cellule : la portée, le plan de disposition et le temps de cycle sont calculés avant l'achat et le lancement de l'équipement.
Fenêtres claires dans la langue de votre personnel, journaux d'événements, base de données des activations, rapports par lots.
Ses propres fonctions, ses propres protocoles, ses propres formats de données – adaptés à une ligne de production spécifique, et non à une "solution universelle".
02 Caméras industrielles de la marque Hikrobot et SICK
Les caméras sont connectées via les bibliothèques natives des fabricants, de sorte que le programme contrôle tous les paramètres de la caméra, et non seulement l'acquisition de l'image.
| Caméras | Ce que nos programmes sont déjà capables de faire |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Connexion via le SDK MVS, uniquement par le numéro de série, vitesse d'obturation, gain, fréquence d'images, résolution, tous les paramètres GenICam, sauvegarde des paramètres dans la mémoire de la caméra. |
| SICK picoCam (IDS uEye, GigE) | Connexion via le pilote uEye, vitesse d'obturation, gain, fréquence d'horloge des pixels, gamme et balance des couleurs, sauvegarde des paramètres dans la caméra. |
| Caméras USB et IP (RTSP) | Résolution jusqu'à 8K, propriétés du pilote, auto-configuration ; caméras IP via l'URL RTSP. |
| Déclencheurs et sorties | Enregistrement via le signal du capteur à l'entrée de la caméra (par le front, délai de capture de 4,2 ms), encodeurs, signal "défaut" sur la sortie numérique de la caméra. |
| Plusieurs caméras | Pas de limitation : nous avons utilisé simultanément huit et neuf caméras sur nos bancs d'essai. |
03 Logiciels pour robots
Nous préparons le programme du robot sur un ordinateur, vérifions chaque mouvement et ne le transférons qu'à un robot réel.
Les points, les itinéraires et la logique du cycle sont définis dans le programme sur l'ordinateur.
Chaque mouvement est vérifié à l'aide d'un modèle 3D : portée, positionnement, temps de cycle.
Le programme est transféré sur une clé USB et téléchargé sur le robot.
Le programme est exécuté directement sur le robot. Il est possible de s'y connecter, de surveiller son fonctionnement et de le contrôler.
Notre programme Robot1 pour les robots BORUNTE avec le contrôleur HC1 est conçu ainsi. Pour les robots d'autres fabricants, nous développons des programmes selon les spécifications : Inovance, ESTUN, JAKA et de nombreux autres proposent des protocoles TCP/IP et Modbus TCP, que nos programmes utilisent pour se connecter au programme du contrôleur du robot.
04 Mise en service et réglage des lignes de production
Le programme est utile uniquement sur la ligne de production. Par conséquent, nous ne nous limitons pas au code, mais mettons en place la ligne de production avec vos experts.
Acquisition par capteur ou encodeur, de sorte que chaque produit soit analysé une seule fois et à un seul endroit.
Signal vers le contrôleur, le robot ou le PLC, journal de tous les événements avec le numéro de zone et l'heure.
Les caméras, les capteurs, les robots, les PLCs et les systèmes de comptabilité échangent des signaux et des données comme une seule ligne.
Sélection de la caméra, de l'objectif et de l'éclairage, entraînement du réseau neuronal sur vos produits, formation des opérateurs et des ingénieurs.
05 Portfolio : Nos programmes
Une meilleure description que n'importe quel programme : les programmes que nous avons déjà développés. Ils peuvent être téléchargés et testés : chaque version fonctionne pendant 20 minutes sans licence.
engiAI — vision artificielle
- Inspection industrielle et rejet sur la chaîne de montage, C# / .NET 9.
- Réseaux de neurones YOLO11 via ONNX Runtime sur une carte graphique (CUDA) ou un processeur : analyse d'un cadre en 4 à 5 ms.
- Entraînement des modèles directement depuis le programme ; l'échantillon d'entraînement est constitué de plusieurs images synthétiques.
- Méthode ZONE-PAIRE : un seul modèle pour toute la carte de circuit imprimé, avec une paire "normal / défaut" pour chaque pièce.
- Caméras Hikrobot, SICK, USB et IP ; sorties vers un système d'évacuation, un PLC et un robot via TCP/IP.
- Interface disponible en 14 langues, licence avec liaison au matériel, fonctionnement sans connexion Internet.
Robot1 – Contrôle du robot
- Communication directe avec le contrôleur du robot BORUNTE HC1 via JSON/TCP, sans interface d'apprentissage.
- Contrôle manuel de chaque axe, positions sauvegardées, modèle 3D du robot.
- Module Stend: représentation numérique de la cellule, portée, plan d'agencement et temps de cycle.
- Réception de commandes provenant de la vision artificielle : le robot oriente la pince vers la pièce avec une précision de 1°.
- Protection du robot contre le flux de commandes des réseaux de neurones : zone de sécurité, maintien de la stabilité, prise en cible fluide, récupération automatique après une panne.
06 Notre fonctionnement
Vous nous envoyez une description, des photos ou une vidéo du produit et de la zone concernée, ainsi que les spécifications techniques requises.
Nous confirmons que la tâche est réalisable, nous établissons un calendrier, un coût et une liste des équipements nécessaires.
Nous développons le programme et le testons sur notre banc de test et sur une version numérique.
Nous mettons en œuvre la solution sur votre ligne, à distance ou avec une intervention sur site, en collaboration avec votre ingénieur.
Nous formons le personnel, répondons aux questions et mettons à jour et améliorons le programme.
07 Technologies
| Domaine d'application | Ce que nous utilisons |
|---|---|
| Plateforme | C# / .NET 9, WinForms, Windows 10/11 ; Python pour l'entraînement des réseaux de neurones. |
| Intelligence artificielle | YOLO11 (détection, classification), ONNX Runtime, CUDA, données synthétiques pour l'entraînement. |
| Caméras | Hikrobot SDK MVS, IDS uEye (SICK), GigE Vision, DirectShow, RTSP ; vision stéroscopique avec deux caméras. |
| Connexion | TCP/IP, Modbus TCP, entrées et sorties numériques ; autres protocoles selon les besoins. |
| Robots | BORUNTE (contrôleur HC1, JSON/TCP) ; les autres fabricants sont des modèles spécifiques. |
| Données | SQLite, journaux d'événements et d'activations, exportation des paramètres. |
08 Nous intervenons dans le monde entier.
Le développement, la configuration, le lancement et la formation se font à distance : vous ne payez pas de frais de déplacement, et les délais ne dépendent pas des visas ou des vols. Nous préparons les interfaces, les manuels et les offres commerciales dans la langue de votre personnel. Pour les entreprises en Biélorussie, nous intervenons sur site et présentons notre solution sur notre stand à Minsk.
Veuillez nous fournir une description de l'équipement, des photos ou des vidéos des produits et de la zone concernée. L'évaluation est gratuite : nous vous indiquerons comment résoudre le problème, dans quels délais et à quel coût.