ड्रोन डिटेक्शन
फ्रेम को छोटे-छोटे भागों में विभाजित किया गया है, और प्रत्येक न्यूरल नेटवर्क अलग-अलग उत्तर देता है: क्या यह क्षेत्र साफ है या इसमें कोई अन्य वस्तु है। क्षेत्र अपने क्षेत्र को जानता है - बादल, सूर्य, छत और मस्तूल।
यह कंट्रास्ट पर ध्यान केंद्रित करता है, न कि आकार पर। एक समतल आकाश में, एक अंधेरी वस्तु को दो पिक्सेल से देखा जा सकता है, जो लगभग दो किलोमीटर तक की दूरी है।
क्षेत्र संख्या - दिशा, क्रम और समय - कोणीय गति, फ्रेम में वस्तु का आकार - क्या यह करीब आ रही है या गुजर रही है।
ड्रोन की दिशा सीधी है, जबकि पक्षी इधर-उधर उड़ रहा है। निर्णय एक फ्रेम पर नहीं, बल्कि पूरे ट्रैक पर आधारित होता है।
01 यह किसके लिए है?
वितरण केंद्र में दसियों हज़ार वर्ग मीटर का छत, खुले में स्थित उपकरण, लोडिंग क्षेत्र, जहाँ हमेशा लोग मौजूद रहते हैं, और बीमाकृत सामान शामिल हैं। यह सब खुले में स्थित है और इसके ऊपर किसी भी व्यक्ति द्वारा निगरानी नहीं की जाती है।
परिधि बाड़, कैमरों, सुरक्षा और एक्सेस नियंत्रण से सुरक्षित है, जबकि हवा में कुछ भी नहीं है। हालाँकि, यहीं से सबसे महंगे कार्य होते हैं: चोरी से पहले हवाई सर्वेक्षण, आंतरिक लॉजिस्टिक्स का फिल्मांकन, सामान को क्षेत्र में गिराना, छत या उपकरणों को नुकसान पहुंचाना।
रेडियो डिटेक्टर ड्रोन और रिमोट के बीच संचार को पकड़ते हैं। एक ड्रोन, जो पहले से तय की गई मार्ग पर, ट्रांसमीटर बंद करके चल रहा है, वह उनके लिए मौजूद नहीं है। कैमरा रेडियो पर निर्भर किए बिना ड्रोन को देखता है। सिस्टम का एक ही काम होता है: आकाश में किसी अनजान व्यक्ति को देखना, यह पता लगाना कि वह कहाँ से आ रहा है और क्या वह करीब आ रहा है, और चेतावनी जारी करना। यह ड्रोन को बाधित नहीं करता, इंटरसेप्ट नहीं करता, और उस पर कोई प्रभाव नहीं डालता - इसलिए इसके लिए किसी विशेष अनुमति की आवश्यकता नहीं होती और यह किसी भी व्यावसायिक गतिविधि के लिए उपयुक्त है।
02 विचार: आकाश को क्षेत्रों में विभाजित किया जाना चाहिए
एक सामान्य डिटेक्टर, फ्रेम के भीतर ज्ञात आकार की वस्तुओं की तलाश करता है और उन्हें फ्रेम से घेर लेता है। लेकिन, यह आसमान में अच्छी तरह से काम नहीं करता: ड्रोन के 1.5 किलोमीटर के दायरे में कोई स्पष्ट आकार नहीं होता - यह केवल दो-तीन बिंदु होते हैं। "ज़ोन-पेयर" विधि एक अलग दृष्टिकोण अपनाती है। फ्रेम को पहले से ही ज़ोन के साथ चिह्नित किया जाता है - आसमान के निश्चित क्षेत्र, और प्रत्येक क्षेत्र के लिए एक विशिष्ट प्रतिक्रिया जोड़ी को प्रशिक्षित किया जाता है: "सामान्य" (जब सब कुछ शांत हो) और "वस्तु" (जब क्षेत्र में कुछ असामान्य दिखाई दे)। प्रश्न यह नहीं है कि "यह क्या है", बल्कि "क्या यह क्षेत्र सामान्य रूप से दिखता है या नहीं", जिसका उत्तर दो पिक्सेल के डेटा से भी दिया जा सकता है।
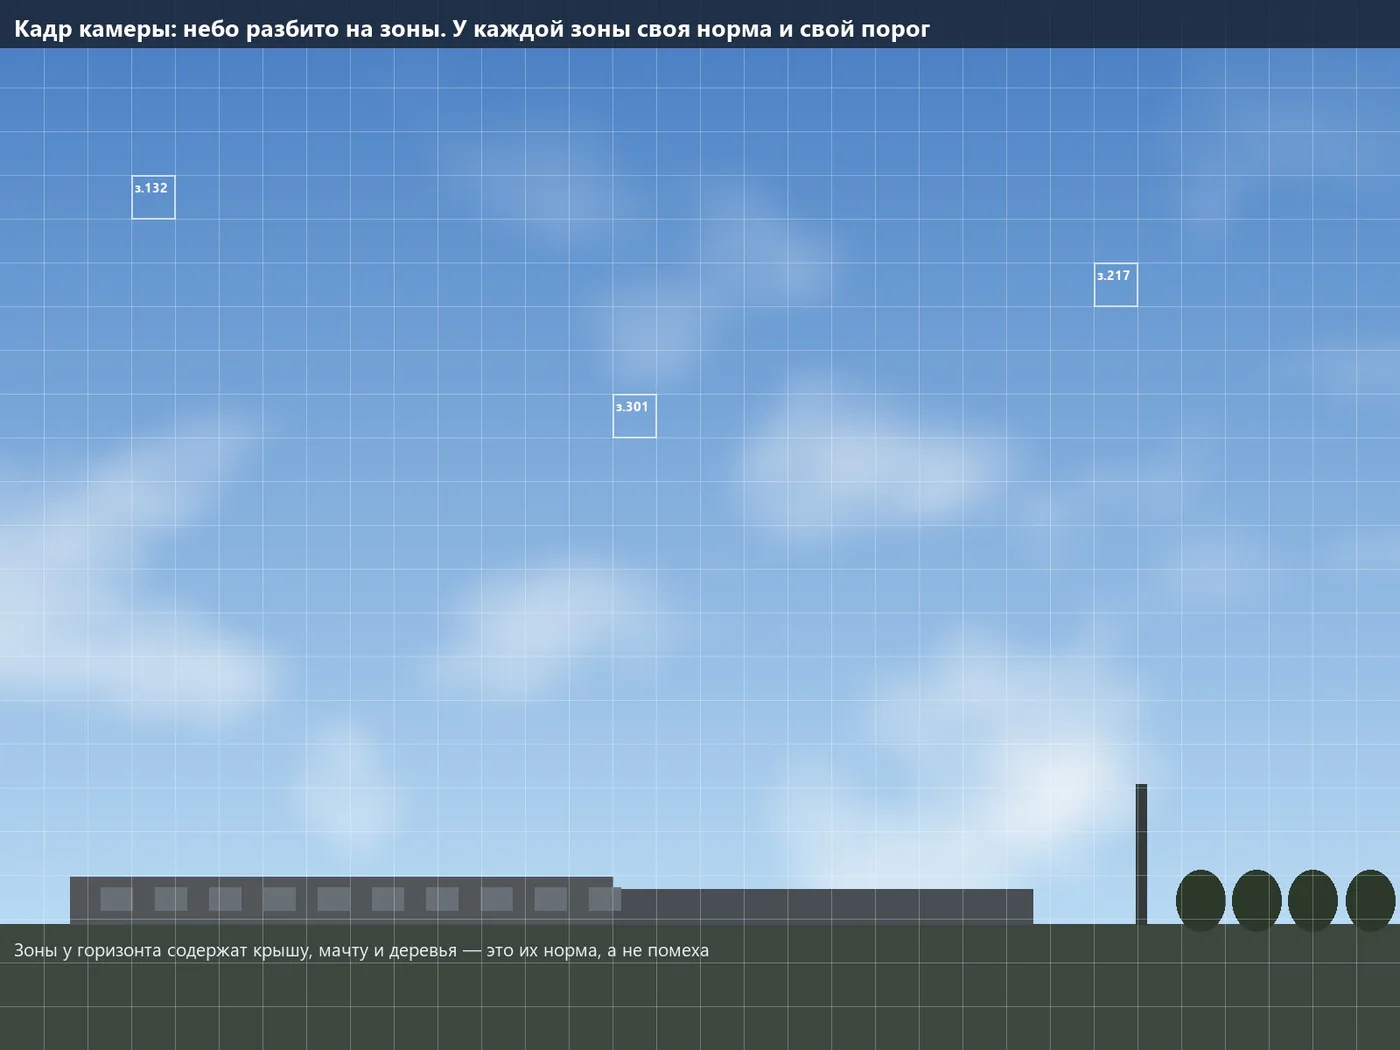
आसमान वास्तव में एक समान नहीं दिखता: क्षितिज पर धुंध, ऊपर नीला आकाश, बादल, सूर्य की रोशनी, छत की किनारा और मस्त, पेड़ और तार। समग्र दृश्य को सभी तत्वों को एक साथ संभालने के लिए मजबूर किया जाता है, और इसलिए यह किनारों पर गलतियाँ करता है। ऊपरी क्षेत्र, जो छत के ऊपर स्थित है, जानता है कि छत की किनारा हमेशा मौजूद रहेगी, जबकि निचले क्षेत्र, जो आकाश और बादलों को देखता है, में सबसे अधिक संवेदनशीलता है।
छत, खंभा, पेड़ और किनारे पर तार अब बाधा नहीं हैं - वे अपने सामान्य क्षेत्र का हिस्सा हैं।
क्षितिज पर, जहाँ शाखाएँ और धुंध है, संवेदनशीलता अधिक होती है; जबकि क्षितिज पर, जहाँ हवा साफ है, संवेदनशीलता अधिकतम होती है।
जिस क्षेत्र में सक्रियता हुई है, वह पहले से निर्धारित दिशा और कोण है, जो स्थापना के समय एक बार गणना की जाती है।
यह ज्ञात है कि कितने क्षेत्र हैं - ऐसा कोई स्थिति नहीं होती कि "डिटेक्टर ने 400 वस्तुओं को खोजा और सब कुछ ठीक हो गया"।
एक क्षेत्र में झूठी सक्रियता का एक नया स्रोत - एक क्षेत्र पुन: प्रशिक्षित होता है, जबकि अन्य प्रभावित नहीं होते।
ऑपरेटर और रिपोर्ट में स्पष्ट रूप से दिखाई देता है कि कौन सा क्षेत्र सक्रिय हुआ और उसमें क्या था। सुरक्षा विभाग के लिए यह एक सामान्य उत्तर से अधिक महत्वपूर्ण है।
03 आकाश में एक बिंदु का दिखना, क्या इसका मतलब है कि यह पहले से ही पता चला है?
पता लगाना, कंट्रास्ट पर आधारित है, आकार पर नहीं। आकाश में झाड़ियाँ, कारें और छायाएँ नहीं हैं: क्षेत्र के भीतर चमक में कुछ स्तरों का बदलाव होता है, और यह पैटर्न फ्रेम से फ्रेम में दोहराया जाता है। किसी भी गहरे धब्बे को इस पृष्ठभूमि पर सांख्यिकीय रूप से देखा जा सकता है, भले ही वह आँख से दिखाई न दे।
| क्या हो रहा है | आकार |
|---|---|
| क्षेत्र में आकाश की चमक | लगभग 180 स्तरों में से 255 |
| इस चमक पर सेंसर की आवाज | 2-3 स्तर |
| ड्रोन पिक्सेल के एक चौथाई क्षेत्र को कवर करता है | पिक्सेल लगभग 30 स्तर तक गहरा हो जाता है |
| सिग्नल-टू-शोर अनुपात | लगभग दस |
दस गुना शोर से अधिक - यह एक निश्चित संकेत है। यदि कोई वस्तु एक पिक्सेल से छोटी है, तो यह फिर भी अपने अनुपात के अनुसार अंधेरा हो जाती है, इसलिए पता लगाने की सीमा "चार पिक्सेल प्रति लक्ष्य" के पारंपरिक तरीकों से अधिक होती है (जो कि एक रंगीन पृष्ठभूमि पर छलावरण तकनीक के लिए बनाए गए हैं)। एक अंधेरी वस्तु के मामले में, एक समतल आकाश में, दो पिक्सेल से पता लगाना निश्चित होता है, और तीन-चार पिक्सेल पर एक स्थिर ट्रैक दिखाई देता है। एक क्वाडकोप्टर को एक पक्षी से अलग करने के लिए, 15-20 पिक्सेल की आवश्यकता होती है - लेकिन यहां, यह व्यवहार के माध्यम से हल किया जाता है।
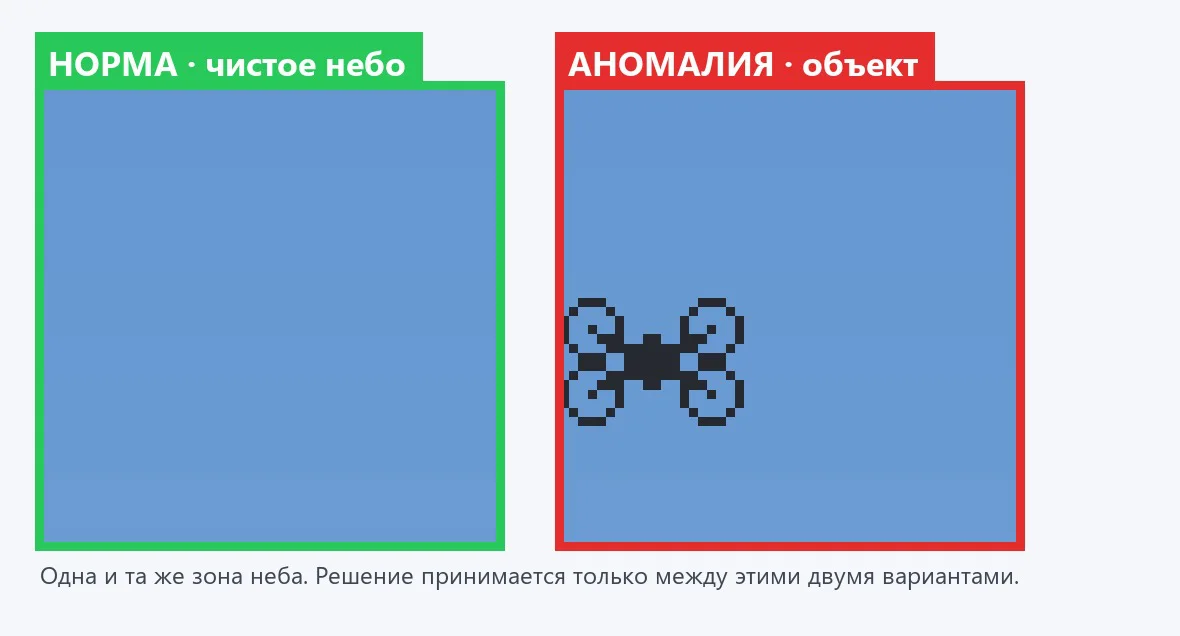
एकल ध्वनि का उत्सर्जन एक ही फ्रेम में सक्रिय हो सकता है, लेकिन यह उसी क्षेत्र में दोबारा नहीं होगा, और निश्चित रूप से आस-पास के क्षेत्र में सही दिशा में नहीं जाएगा। "तीन-चार लगातार फ्रेम में एक ही वस्तु का पता लगना, जिसमें लगातार बदलाव हो" की आवश्यकता, लगभग सभी आकस्मिक सक्रियणों को पूरी तरह से समाप्त कर देती है और इसमें केवल कुछ मिलीसेकंड का समय लगता है।
04 पता लगाने की सीमा: गणना
दूरी की गणना पिक्सेल के कोणीय आकार के आधार पर की जाती है: लक्ष्य पर पिक्सेल की संख्या = लक्ष्य का आकार × फोकल लंबाई ÷ (पिक्सेल का आकार × दूरी). यह गणना 20 मेगापिक्सल के कैमरे के लिए की गई है, जिसमें 2.4 माइक्रोमीटर का पिक्सेल आकार और 1 इंच का सेंसर है; लक्ष्य एक क्वाड्रोकोप्टर है जिसकी चौड़ाई 0.4 मीटर है।
| लेंस | दृश्य क्षेत्र | 128 पिक्सेल का क्षेत्र | पता लगाना, 2 पिक्सेल | निश्चित रूप से, 4 पिक्सेल | पहचान, 16 पिक्सेल |
|---|---|---|---|---|---|
| 25 मिमी | 29,4° × 19,9° | 0,70° | 2 100 मीटर | 1,040 मीटर | 260 मीटर |
| 35 मिमी | 21,3° × 14,3° | 0,50° | 2,900 मीटर | 1,460 मीटर | 365 मीटर |
| 50 मिमी | 15,0° × 10,0° | 0,35° | 4,200 मीटर | 2,080 मीटर | 520 मीटर |
| 75 मिमी | 10,0° × 6,7° | 0,23° | 6,250 मीटर | 3 120 मीटर | 780 मीटर |
| 100 मिमी | 7,5° × 5,0° | 0,18° | 8300 मीटर | 4 170 मीटर | 1,040 मीटर |
अधिक दूरी के लिए, लक्ष्य जितना बड़ा होगा, रेंज भी उसी अनुपात में बढ़ेगी: यह एक विमान-प्रकार का उपकरण है, जिसकी पंख 1.2 मीटर की लंबाई और 50 मिमी का लेंस है, जो 6 किलोमीटर तक की दूरी पर स्पष्ट रूप से वस्तुओं को पहचान सकता है। लेकिन लगभग 2 किलोमीटर की दूरी पर, कैमरा ही नहीं, बल्कि हवा भी एक बाधा बन जाती है - धुंध कंट्रास्ट को कम कर देती है।
| मौसम संबंधी दृश्यता | 1 किलोमीटर पर कंट्रास्ट | 2 किलोमीटर पर | 3 किलोमीटर पर |
|---|---|---|---|
| 30 किलोमीटर, स्पष्ट | 88 % | 77 % | 68 % |
| 20 किलोमीटर, सामान्य दिन | 82 % | 68 % | 56 % |
| 10 किलोमीटर, हल्की धुंध | 68 % | 46 % | 31 % |
| 4 किमी, धुंध | 38 % | 14 % | 5 % |
75 मिमी से लंबी लेंस का उपयोग दूरी तय करने के लिए करना उचित नहीं है: सामान्य परिस्थितियों में, हवा केवल 2-3 किलोमीटर तक ही दूरी तय कर सकती है। एक उचित कार्य सीमा 300 मीटर से 2 किलोमीटर तक है, जो कि गोदाम के लिए बिल्कुल सही है। ड्रोन 20 मीटर/सेकंड की गति से चलता है: 1500 मीटर पर पता लगाने में 75 सेकंड लगते हैं - लोगों को लोडिंग क्षेत्र से बाहर निकालना, अनलोडिंग को रोकना, गेट बंद करना और सुरक्षा गार्ड को बुलाना; 700 मीटर पर 35 सेकंड लगते हैं, जो लोगों और सिग्नल दोनों के लिए पर्याप्त है।
05 कैमरा, ऑप्टिक्स और थर्मल इमेजिंग
| आवश्यकता | विवरण | इसका उद्देश्य क्या है |
|---|---|---|
| रिज़ॉल्यूशन | 20 एमपी, 5472 × 3648 | जितना छोटा पिक्सेल होगा, उतना ही दूर तक दिखाई देगा |
| पिक्सेल का आकार | 2.4 माइक्रोमीटर | पिक्सेल आधा होने पर, पता लगाने की दूरी दोगुनी हो जाएगी |
| सेंसर | 1 इंच | छोटे पिक्सेल के साथ, व्यापक दृश्य क्षेत्र बनाए रखता है |
| प्रकार | मोनोक्रोम | रंगीन सेंसर, छोटे और गहरे बिंदु पर अपनी रिज़ॉल्यूशन का आधा हिस्सा खो देता है |
| शटर | वैश्विक या धीमी गति से रोलिंग | दूर की वस्तु धीरे-धीरे हिलती है |
| इंटरफेस | GigE, 20 एमपी पर 6 फ्रेम प्रति सेकंड तक | लगभग 960 एमबी प्रति सेकंड - इस गति के लिए आसमान के लिए पर्याप्त है |
| माउंट | C-mount | कोई भी मानक औद्योगिक ऑप्टिक्स |
सभी आंकड़े एक औद्योगिक कैमरे HIKROBOT MV-CS200-10GM (मोनोक्रोम) के लिए हैं। यह उपलब्ध है, जिसकी कीमत उचित है, और सॉफ्टवेयर पहले से ही इसका उपयोग करने में सक्षम है। लेंस - कम से कम 1 इंच का आकार, 2.4 माइक्रोमीटर प्रति पिक्सेल का रिज़ॉल्यूशन, F2.8 का अपर्चर और बिना ज़ूम के, स्क्रू के साथ फोकस और एपर्चर को एडजस्ट करने की सुविधा (कैमरा बाहर लगा है और कंपन कर रहा है)। Kowa, Computar, Fujinon और Hikrobot के लेंस उपयुक्त हैं। 360 डिग्री के अवलोकन के लिए, 25 मिमी सबसे अच्छा है: 12 कैमरे एक-दूसरे को ओवरलैप करते हुए 360 डिग्री को कवर करते हैं, और यह 1 किलोमीटर तक की दूरी पर सटीक रूप से काम करता है।
थर्मल कैमरा: 24 घंटे तक का संचालन
रात, सूर्यास्त और सूर्य के विपरीत दिशा में काम करने के लिए एक थर्मल इमेजिंग कैमरा जोड़ा गया है - यह एक अलग सिस्टम नहीं है, बल्कि उसी विधि का एक और चैनल है: समान क्षेत्र, प्रत्येक क्षेत्र के लिए "सामान्य / विसंगति" का एक ही सेट और समान ट्रैक। रात में इन्फ्रारेड रेंज में आकाश ठंडा और समान होता है, जबकि ड्रोन के मोटर, बैटरी और नियंत्रक गर्म दिखाई देते हैं, जो ठंडे पृष्ठभूमि पर एक गर्म बिंदु के रूप में दिखाई देते हैं।
| पैरामीटर | विवरण |
|---|---|
| सेंसर | बिना कूलिंग, 640 × 512, 12 माइक्रोमीटर का पिक्सेल |
| लेंस | 50 मिमी, दृश्य क्षेत्र लगभग 9° × 7° |
| 0.4 मीटर की ड्रोन का पता लगाना, 2 पिक्सेल | लगभग 830 मीटर |
| निश्चित रूप से, 4 पिक्सेल | लगभग 420 मीटर |
| मोड | दिन-रात, सूर्यास्त के समय, सूर्य की रोशनी में, हल्के धुएं में |
दो चैनलों के क्षेत्र एक ही निर्देशांक पर जुड़े हुए हैं: दिन में वे एक-दूसरे की पुष्टि करते हैं - दोनों चैनलों में पाई गई वस्तु लगभग निश्चित रूप से वास्तविक है, - और रात में, थर्मल इमेजिंग डिवाइस ट्रैक दिखाता है। ऑपरेटर एक ही ट्रैक, एक स्क्रीन और एक लॉग देखते हैं।
06 एक क्षेत्र से दूसरे क्षेत्र में जाने का मार्ग: ट्रैक
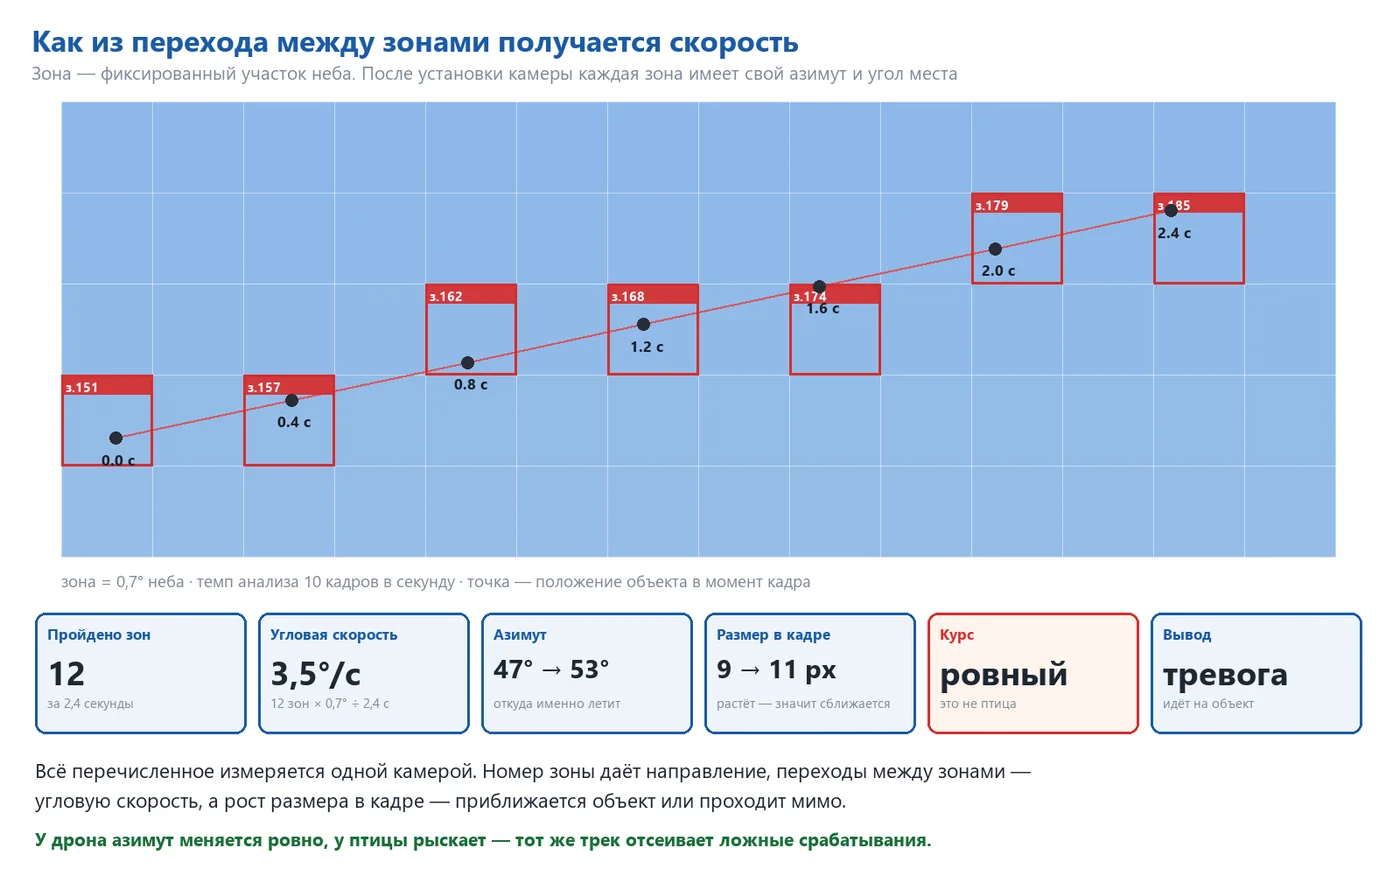
एक ही क्षेत्र में सक्रिय होना अभी तक कोई घटना नहीं है। यह तब एक घटना बन जाती है जब वस्तु एक क्षेत्र से दूसरे क्षेत्र में चली जाती है। प्रत्येक क्षेत्र को स्थापित करने के बाद, उन्हें आकाश में लगातार निर्देशांक मिलते हैं - अज़ीमुथ और अज़ीमुथ कोण - और सक्रिय क्षेत्र की संख्या डिग्री में दिशा के रूप में होती है।
| आकार | यह कहाँ से आता है | सटीकता |
|---|---|---|
| वस्तु की दिशा | सक्रिय क्षेत्र के निर्देशांक | क्षेत्र का आधा भाग, क्षेत्र के भीतर की जानकारी - बेहतर |
| कोण गति | तय किए गए क्षेत्र की संख्या ÷ समय | यह केवल शूटिंग की गति पर निर्भर है |
| दिशा | एक फ्रेम से दूसरे फ्रेम में अज़ीमत कैसे बदलती है | तुरंत पता चलता है कि वस्तु सीधी रेखा में है या घुमावदार |
| करीब आना | क्या फ्रेम में वस्तु का आकार बढ़ रहा है | लंबी दूरी पर ट्रैक पर आत्मविश्वास से |
क्षेत्र — 0.7° आकाश। यह वस्तु 2.4 सेकंड में 12 क्षेत्रों से गुजरी — कोण गति 3.5°/से। पक्षी के पास, यह तेजी से आगे बढ़ता है, जबकि हवाई जहाज की गति ऊंचाई पर कम और स्थिर होती है, और ड्रोन जो वस्तु की ओर बढ़ रहा है, उसकी गति धीरे-धीरे बढ़ती है। 6-10 फ्रेम प्रति सेकंड की गति के कारण, प्रत्येक क्षेत्र में 3-5 माप होते हैं — ट्रैकिंग (पथ) सुचारू होता है। आस-पास के कैमरे एक-दूसरे को ओवरलैप करते हैं, और जब एक कैमरे की फ़्रेम से कोई वस्तु गायब होती है, तो अगले कैमरे में वह उसी पथ पर दिखाई देती है।
07 क्या यह वस्तु करीब आ रही है या उससे दूर जा रही है?
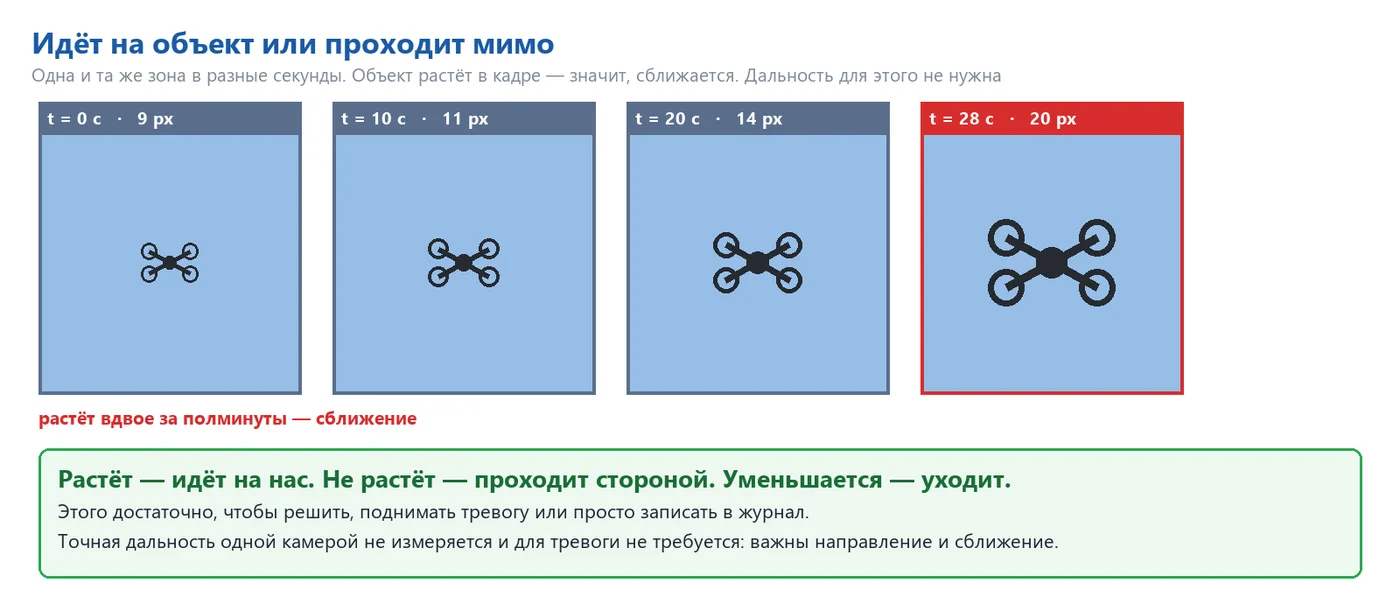
इस सवाल का जवाब दूरी नहीं, बल्कि फ्रेम में वस्तु के आकार में परिवर्तन से मिलता है। आकार बढ़ता है - वस्तु हमारी ओर बढ़ती है; यदि यह स्थिर रहती है और अज़ीमत समान गति से आगे बढ़ती है - तो यह हमारे पास से गुजरती है; आकार कम होता है - यह दूर चली जाती है। तीन स्थितियां - तीन प्रतिक्रियाएं: चिंता, निगरानी, और लॉग में दर्ज करना। एक कैमरे से सटीक दूरी प्राप्त करना संभव नहीं है, और चिंता के लिए इसकी आवश्यकता नहीं है: "विदेशी वस्तु, समान गति, निकटता" का संयोजन ही पर्याप्त है।
08 पक्षी या ड्रोन
पक्षियों के कारण झूठे संकेत - हवाई निगरानी में मुख्य व्यावहारिक समस्या। इसे चित्र को देखने के बजाय व्यवहार का विश्लेषण करके हल किया जाता है।
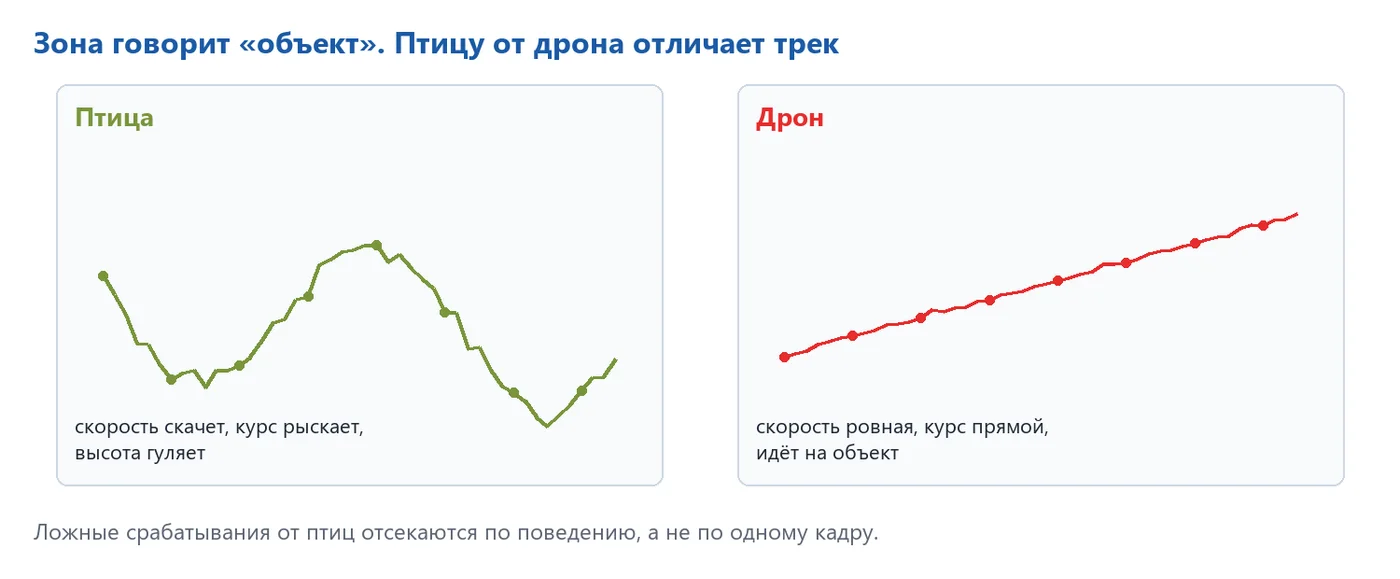
| विशेषता | पक्षी | ड्रोन |
|---|---|---|
| दिशा | घूमता रहता है, अक्सर बदलता रहता है | समतल, स्थिर |
| कोण गति | उछलता है, इसमें रुक-रुक कर और स्थिर होने की स्थिति होती है | सहज, लगातार बदलता रहता है |
| ऊँचाई | ऊपर-नीचे जाता है | स्थिर रहता है |
| मार्ग | अनियमित, आमतौर पर एक सीधी रेखा में | अक्सर सीधे वस्तु पर या उसके चारों ओर |
| समूह व्यवहार | अक्सर एक झुंड, कई निशान | एकल निशान |
प्रत्येक क्षेत्र के मॉडल को सिंथेटिक डेटा पर प्रशिक्षित किया जाता है: इस क्षेत्र की वास्तविक तस्वीरों पर, विभिन्न आकार, स्थिति, घुमाव और कंट्रास्ट वाले ऑब्जेक्ट को प्रोग्रामेटिक रूप से आरोपित किया जाता है। इस प्रकार, उन स्थितियों को भी शामिल किया जाता है जो पायलट के लिए महीनों तक अनुपस्थित हो सकती हैं: सुबह और शाम को कम रोशनी, सूर्यास्त, धुंध और बादल, शोर, अस्पष्टता, मस्तूल का कंपन, और प्रकाश का प्रभाव। सामान्य और असामान्य दोनों स्थितियों के लिए एक ही प्रकार की गड़बड़ी का उपयोग किया जाता है - इसलिए शाम का आसमान झूठे खतरे का संकेत नहीं देता। प्रशिक्षण का आधार वास्तविक आसमान है; पायलट के बाद वास्तविक उड़ानें भी जोड़ी जाती हैं।
50 मीटर की दूरी पर एक उल्लू एक बड़ा और स्पष्ट निशान बनाता है, और यह एक ड्रोन की तरह 1 किलोमीटर तक दिखाई दे सकता है, लेकिन इसकी मदद से दो सेकंड में ही गलत पहचान को अलग किया जा सकता है। प्रत्येक क्षेत्र अपने-अपने झूठी पहचान के आंकड़े रिकॉर्ड करता है: यदि छत के कोने पर पक्षी हर सुबह उड़ते हैं, तो उस क्षेत्र की सीमा स्वचालित रूप से बढ़ जाती है।
09 प्रदर्शन
20 एमपी की फ्रेम में 1,176 क्षेत्र 128 पिक्सेल के हैं। इन सभी को हर फ्रेम में न्यूरल नेटवर्क में डालना आवश्यक नहीं है - यह कार्य तीन चरणों में विभाजित है, और एक जटिल न्यूरल नेटवर्क केवल तभी काम करता है जब कुछ देखने को मिले।
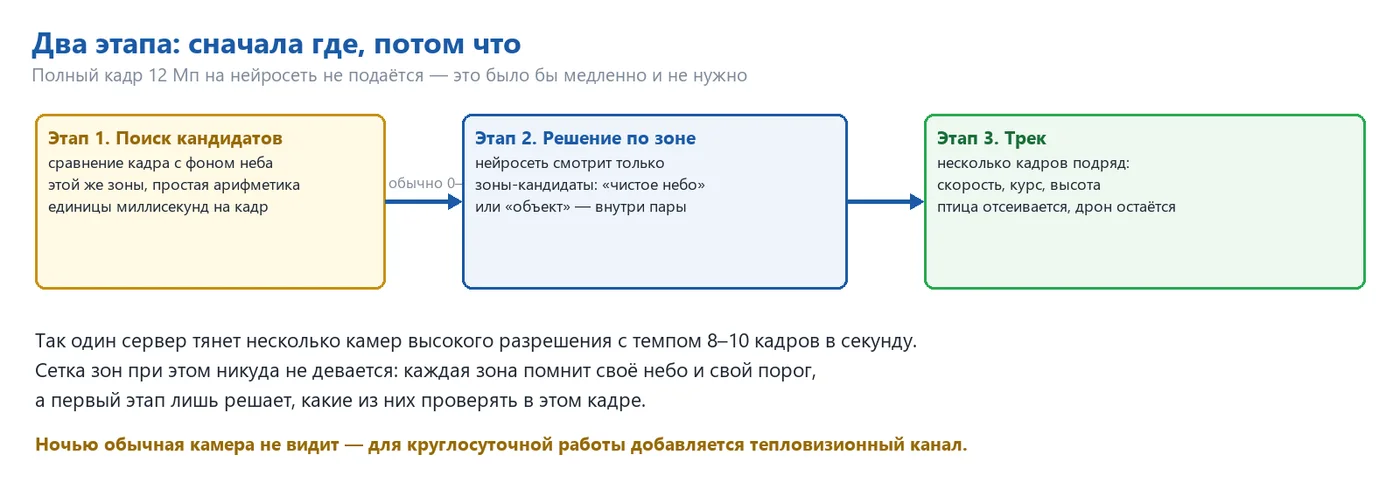
| चरण | यह क्या करता है | मूल्य |
|---|---|---|
| 1. उम्मीदवारों की खोज | वीडियो कार्ड पर प्रत्येक क्षेत्र के लिए जमा किए गए मॉडल के साथ फ्रेम की तुलना करना | 1-2 मिलीसेकंड प्रति फ्रेम |
| 2. क्षेत्र के अनुसार निर्णय | न्यूरोसेत केवल उन क्षेत्रों पर ध्यान केंद्रित करता है, जो आमतौर पर फ्रेम में शून्य से पांच तक होते हैं। | प्रति क्षेत्र 3–5 मिलीसेकंड (RTX 50-वीं श्रृंखला) |
| 3. ट्रैक | फ्रेमों के बीच मार्किंग की तुलना, दिशा, गति, और निकटता। | माइक्रोसेकंड |
एक NVIDIA RTX 50-सीरीज का वीडियो कार्ड, जो NVIDIA है, 12 कैमरों को आसानी से सपोर्ट कर सकता है। इसकी सीमा नेटवर्क है: 20 मेगापिक्सल प्रति सेकंड में 6 फ्रेम - लगभग 960 Mbit/s, यानी प्रत्येक कैमरे के लिए एक गीगाबिट पोर्ट और प्रत्येक 6 कैमरों के लिए सर्वर तक 10 गीगाबिट चैनल। 12 कैमरों के पूरे आसमान को लगातार एक न्यूरल नेटवर्क के माध्यम से जांचना - यह लगभग 42-71 सेकंड प्रति चक्र है; इसमें उम्मीदवारों की खोज के साथ, पूरे दृश्य को प्रति सेकंड कई बार अपडेट किया जाता है, और प्रत्येक क्षेत्र अभी भी अपने विशिष्ट क्षेत्र को याद रखता है।
10 प्रणाली की संरचना और कवरेज
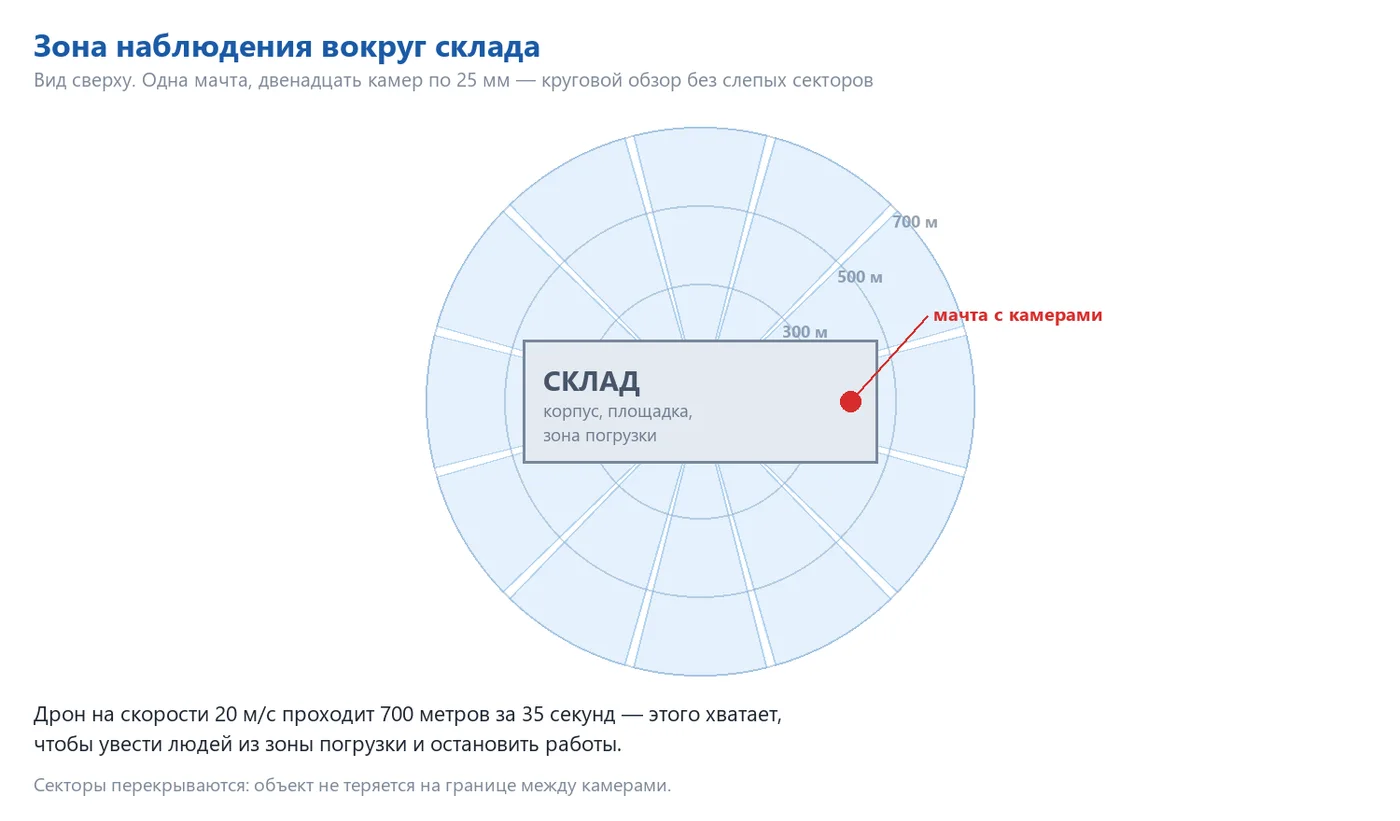
| विकल्प | कैमरे | क्या कवर करता है |
|---|---|---|
| पायलट | 1 कैमरा, 50 मिमी | एक क्षेत्र 15°, 2 किमी तक का पता लगाना; वास्तविक वातावरण में वस्तु का पता लगाने की विधि का परीक्षण। |
| दिशा | 3-4 कैमरे, 35 मिमी | 60-85° का क्षेत्र, गोदाम का किनारा, जिसमें प्रवेश और लोडिंग क्षेत्र शामिल हों |
| गोलाकार | 12 कैमरे, 25 मिमी | 360° पर, 1 किमी तक की दूरी का पता लगाने की क्षमता |
| गोलाकार, मजबूत | 12 × 25 मिमी + 4 × 75 मिमी | गोलाकार निगरानी, साथ ही मुख्य मार्गों पर दूरस्थ पहुंच |
| 24 घंटे | कोई भी विकल्प + 640 × 512 पिक्सेल वाले थर्मल कैमरे | रात, शाम, दिन का उजाला; समान क्षेत्र और समान मार्ग |
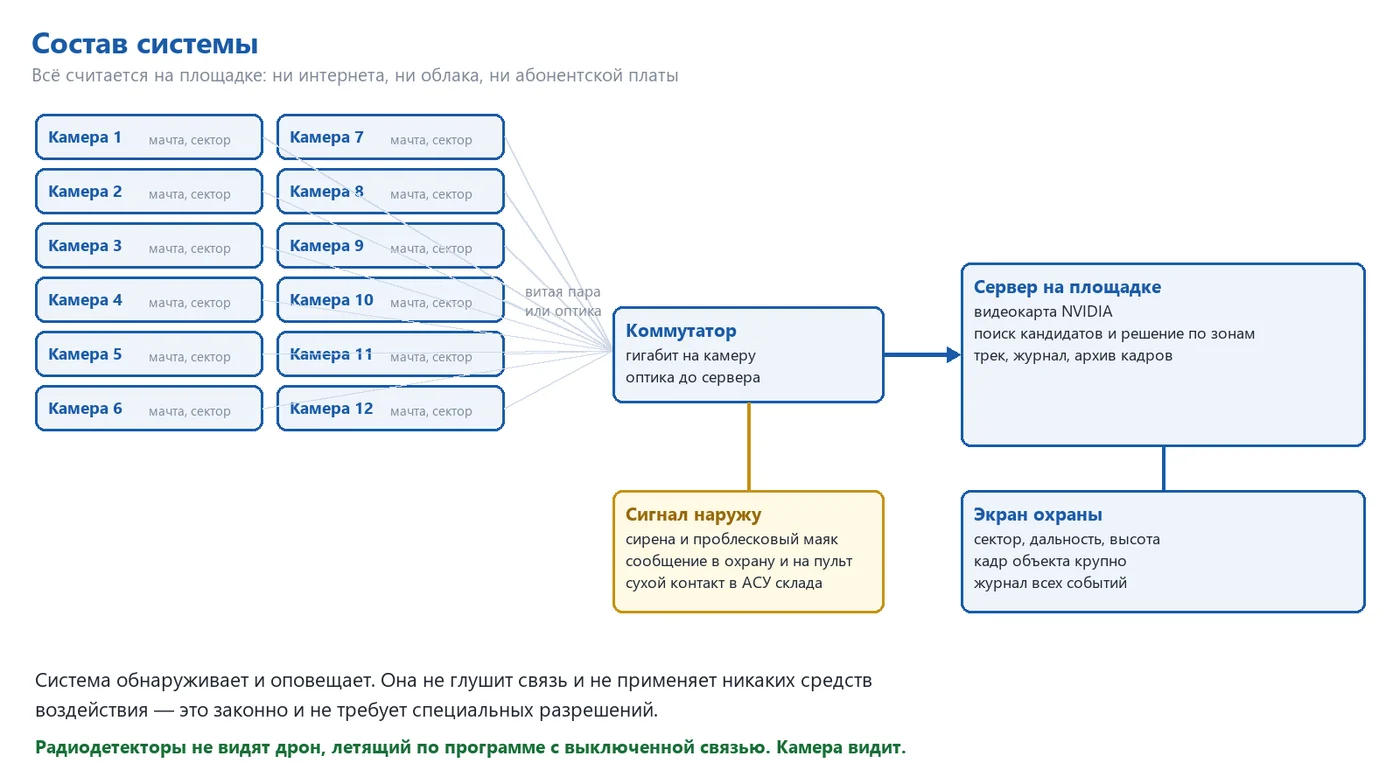
यह एक मॉड्यूलर प्रणाली है: न्यूनतम आपूर्ति में, एक कैमरा खतरे वाले क्षेत्र पर लगाया जाता है, जो पहले ही अलार्म देता है। बाहरी रूप से, निम्नलिखित चीजें प्रदान की जाती हैं: सुरक्षा स्क्रीन (सेक्टर, अज़ीमुथ, कोण, ट्रैक, वस्तु की क्लोज-अप छवि), अलार्म और लोडिंग क्षेत्र में एक बीकन, गोदाम के ऑटोमेशन में एक ड्राई कॉन्टैक्ट (लोडिंग को रोकना, गेट बंद करना), मौजूदा सुरक्षा प्रणाली में एक संदेश, और फ़ोटो के अभिलेख के साथ एक लॉग - जो बीमा और कानून प्रवर्तन एजेंसियों के लिए सबूत के रूप में काम करेगा।
11रोबोट और स्टीरियो कैमरा: सटीक मार्गदर्शन
ऑब्जर्वेशनल कैमरे "कहाँ" के प्रश्न का उत्तर देते हैं। अगला कदम है "यह क्या है और यह कितनी तेजी से उड़ता है": इस सिस्टम में एक औद्योगिक रोबोट BORUNTE शामिल है, जिसमें दो कैमरे हैं, जो एक मजबूत स्टैंड़ पर लगे हैं और जिनमें लंबी फोकस वाले ऑप्टिक्स हैं।
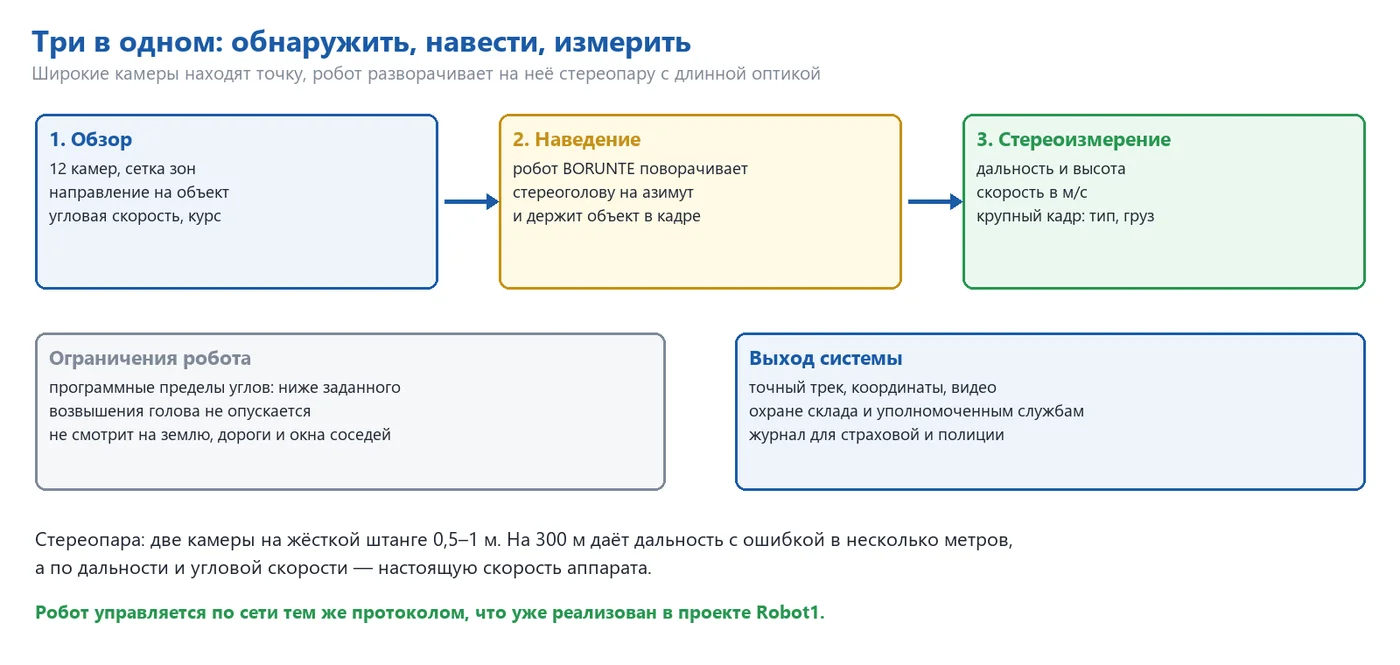
जब कैमरे के क्षेत्र में कोई वस्तु होती है, तो अज़ीमुथ और कोण ज्ञात होते हैं।
नेटवर्क पर सर्वर रोबोट के स्टेरियोग्राफिक हेड को इस दिशा में घुमाता है (यह प्रोटोकॉल पहले से ही Robot1 में कार्यान्वित है)।
संकीर्ण क्षेत्र में, वस्तु कई पिक्सेल में दिखाई देती है: उपकरण और उसके नीचे रखी वस्तु को देखा जा सकता है।
दो कैमरों के बीच के अंतर से दूरी, और कोण और गति से गति (मीटर प्रति सेकंड) और कोण से ऊंचाई का पता लगाया जा सकता है।
रोबोट वस्तु के पीछे अपने सिर को निर्दिष्ट कोणों के भीतर रखता है।
| स्टीरियो जोड़ी का आधार | दूरी | दूरी के संबंध में त्रुटि |
|---|---|---|
| 0.5 मीटर | 150 मीटर | लगभग 1 मीटर |
| 1 मीटर | 300 मीटर | लगभग 2 मीटर |
| 1 मीटर | 600 मीटर | लगभग 9 मीटर |
त्रुटि दूरी के वर्ग के साथ बढ़ती है, इसलिए स्टीरियो जोड़ी एक करीबी क्षेत्र के लिए उपकरण है, जो कुछ सौ मीटर तक की दूरी तक है, जबकि दूर की दृश्यता क्षेत्र की सीमा के भीतर रहती है। रोबोट को प्रत्येक अक्ष के लिए प्रोग्रामिंग सीमाएं निर्धारित की गई हैं: सिर एक निश्चित कोण से नीचे नहीं जाता है और न ही यह आवासीय इमारतों, सड़कों और आस-पास के क्षेत्रों की ओर नहीं मुड़ता है।
ध्वनि चैनल
ड्रोन के विंग्स एक समान 150-400 हर्ट्ज़ की आवाज उत्पन्न करते हैं, जिसमें स्पष्ट हार्मोनिक्स होते हैं, जो पक्षी नहीं बनाते। यह ध्वनि पुष्टि करती है कि आकाश में मौजूद बिंदु एक उपकरण है: एक स्टीरियो हेड पर लगी दिशात्मक माइक्रोफ़ोन उसी दिशा में सुनता है जहां कैमरे देख रहे हैं, और मस्तूल पर लगी माइक्रोफ़ोन ग्रिड (6-8 माइक्रोफ़ोन) स्वयं स्रोत की दिशा का पता लगा सकता है और यदि ऑप्टिक्स अभी तक वस्तु को नहीं देख पा रहे हैं, तो रोबोट को भी घुमा सकता है।
| स्थितियाँ | ध्वनि की दूरी | दिशा की सटीकता |
|---|---|---|
| शांत रात, खाली जगह | 300–500 मीटर | 2–3° |
| सामान्य दिन | 150–300 मीटर | 3–5° |
| लोडिंग, ट्रक, वेंटिलेशन | 50–150 मीटर | 5–10° |
विकल्प: वायवीय जाली
इस रोबोट पर एक वायवीय जाल-फेंकने वाली प्रणाली लगाई जा सकती है: यह संपीड़ित हवा का उपयोग करके, बिना किसी विस्फोटक या घातक तत्वों के, एक जाल फेंकता है जो स्क्रू को घेर लेता है। एक पैराशूट के साथ, यह पकड़ी गई ड्रोन को धीरे-धीरे नीचे उतारता है। आमतौर पर, इसकी रेंज 20-100 मीटर होती है, और यह स्टीरियो-पैर के डेटा के आधार पर मार्गदर्शन करता है, और केवल ऑपरेटर की पुष्टि के बाद ही इसे नीचे उतारा जाता है।
किसी ड्रोन को पकड़ना, चाहे किसी नेटवर्क के माध्यम से, एक हवाई जहाज के उड़ान में हस्तक्षेप है। इस तरह के कार्यों का अधिकार केवल अधिकृत एजेंसियों के पास है, जबकि वाणिज्यिक गोदामों के लिए यह डिफ़ॉल्ट रूप से उपलब्ध नहीं है। इसलिए, ड्रोन को पकड़ने की सुविधा उन लोगों के लिए एक विकल्प है जिनके पास ऐसा करने का अधिकार है, और यह केवल मानव की पुष्टि के साथ काम करता है। पता लगाना, निगरानी करना और मापना हर जगह कानूनी है और इसके बिना भी काम करता है।
12 यह सिस्टम क्या करता है और क्या नहीं करता
करता है
- किसी वस्तु के ऊपर और उसके आसपास आकाश में किसी अन्य वस्तु का पता लगाता है;
- दिशा, मार्ग और कोण की गति दिखाता है, और यह पूछता है कि "क्या यह हमारे ऊपर से गुजर रहा है या हम पर?"
- व्यवहार के आधार पर ड्रोन को पक्षी से अलग करता है;
- लैंडिंग से पहले कई सेकंड पहले चेतावनी देता है;
- प्रत्येक घटना के लिए फ़्रेम और ट्रैक्स के साथ एक लॉग रखता है;
- बिना इंटरनेट और सब्सक्रिप्शन शुल्क के, साइट पर स्वतंत्र रूप से काम करता है।
नहीं करता
- बुनियादी आपूर्ति में ड्रोन पर कोई प्रभाव नहीं डालता - यह जाम नहीं करता और न ही गिराता है; नेटवर्क द्वारा इंटरसेप्शन एक अलग विकल्प है जिसमें मानव की पुष्टि की आवश्यकता होती है;
- सामान्य कैमरा रात में ठीक से नहीं देख पाता — इसलिए, यह उसी क्षेत्र में ही काम करता है;
- धुंध और घने बर्फ़ में भी ठीक से नहीं देख पाता — धुंध में इसकी रेंज कम हो जाती है, और सिस्टम दृश्यता में कमी की सूचना देता है;
- यह रेडियो डिटेक्टर की जगह नहीं लेता, बल्कि उसे पूरक करता है: रेडियो ड्रोन को संचार के माध्यम से देखता है, जबकि कैमरा बिना संचार के।
13 कार्यान्वयन की प्रक्रिया
| चरण | सामग्री |
|---|---|
| 1. निरीक्षण | स्थल पर जाना, मचान और दिशाओं का चयन, आकाश और प्रकाश स्रोतों का मूल्यांकन, क्षेत्रों का निर्धारण |
| 2. पायलट | मुख्य दिशा में एक कैमरा, वास्तविक परिस्थितियों में दो सप्ताह तक का काम |
| 3. प्रशिक्षण और शिक्षा | सभी परिस्थितियों में आकाश का फिल्मांकन — स्पष्ट, बादल, धुंध, सुबह, शाम; क्षेत्रों के अनुसार मॉडल का प्रशिक्षण |
| 4. सीमा निर्धारण | ग्राहक द्वारा विभिन्न दूरी और ऊंचाइयों पर ड्रोन के माध्यम से परीक्षण, क्षेत्रों के अनुसार सीमा का चयन |
| 5. स्वीकृति | विभिन्न प्रकार की जाँच, जिसमें दूरियों पर पता लगाने की संभावना और प्रति दिन झूठी अलार्म की संख्या का मापन शामिल है। |
| 6. कार्यान्वयन | शेष क्षेत्र, सुरक्षा और गोदाम के स्वचालन में संकेतों का प्रसारण। |
| 7. निगरानी | शुरुआती हफ्तों की निगरानी, और जमा हुई झूठी अलार्म के आधार पर पुनः प्रशिक्षण। |
प्रारूपण के दौरान, सब कुछ मापा जाता है, घोषित नहीं किया जाता: एक नियंत्रण ड्रोन पूर्वनिर्धारित कार्यक्रम के अनुसार उड़ता है, सिस्टम एक लॉग बनाता है, और लॉग को उड़ान कार्यक्रम के साथ तुलना की जाती है। सबसे लंबा भाग, निर्माण नहीं, बल्कि आकाश का दृश्य है: मॉडल को स्पष्ट आकाश, बादलों, धुंध, कम सूर्य, बारिश - इन स्थितियों को देखना चाहिए, और इनमें से कुछ मौसम के अनुसार आते हैं। इसलिए, पायलट एक कैमरे के साथ जल्दी उड़ान भरता है और बाकी निर्माण के साथ समानांतर रूप से काम करता है।
कृपया भी पढ़ें: engiAI — मशीन विज़न (मशीनी दृष्टि) और ज़ोन-पेयर विधि। · प्रबंधन, मार्गदर्शन, नेतृत्व। engiAI (PDF) · Robot1 - रोबोट का नियंत्रण।