औद्योगिक उपकरणों और मशीन विजन के लिए सॉफ्टवेयर का विकास
रोबोट का प्रोग्राम कंप्यूटर पर तैयार और जांचा जाता है, और फिर यह सीधे रोबोट पर काम करता है। रोबोट को विजन, पीएलसी और ऑपरेटर से कमांड मिलते हैं।
औद्योगिक कैमरों को उनके एसडीके के माध्यम से कनेक्ट करना, प्रोग्राम से कॉन्फ़िगर करना, सेंसर के माध्यम से रिकॉर्डिंग, न्यूरल नेटवर्क और छांटने के लिए आउटपुट।
शुरू और समायोजन: कैमरे, सेंसर, छांटने वाले उपकरण, रोबोट और पीएलसी एक साथ काम करते हैं।
इंटरनेट के माध्यम से विकास, शुरू और रखरखाव। केवल आपकी इंजीनियर की आवश्यकता होती है।
हम कौन हैं
"वेक्टर टेक्नोलॉजीज" मिन्स्क स्थित एक इंजीनियरिंग कंपनी है। 2009 से, हम उत्पादन स्वचालन के लिए उपकरण और सॉफ्टवेयर का निर्माण और बिक्री कर रहे हैं।
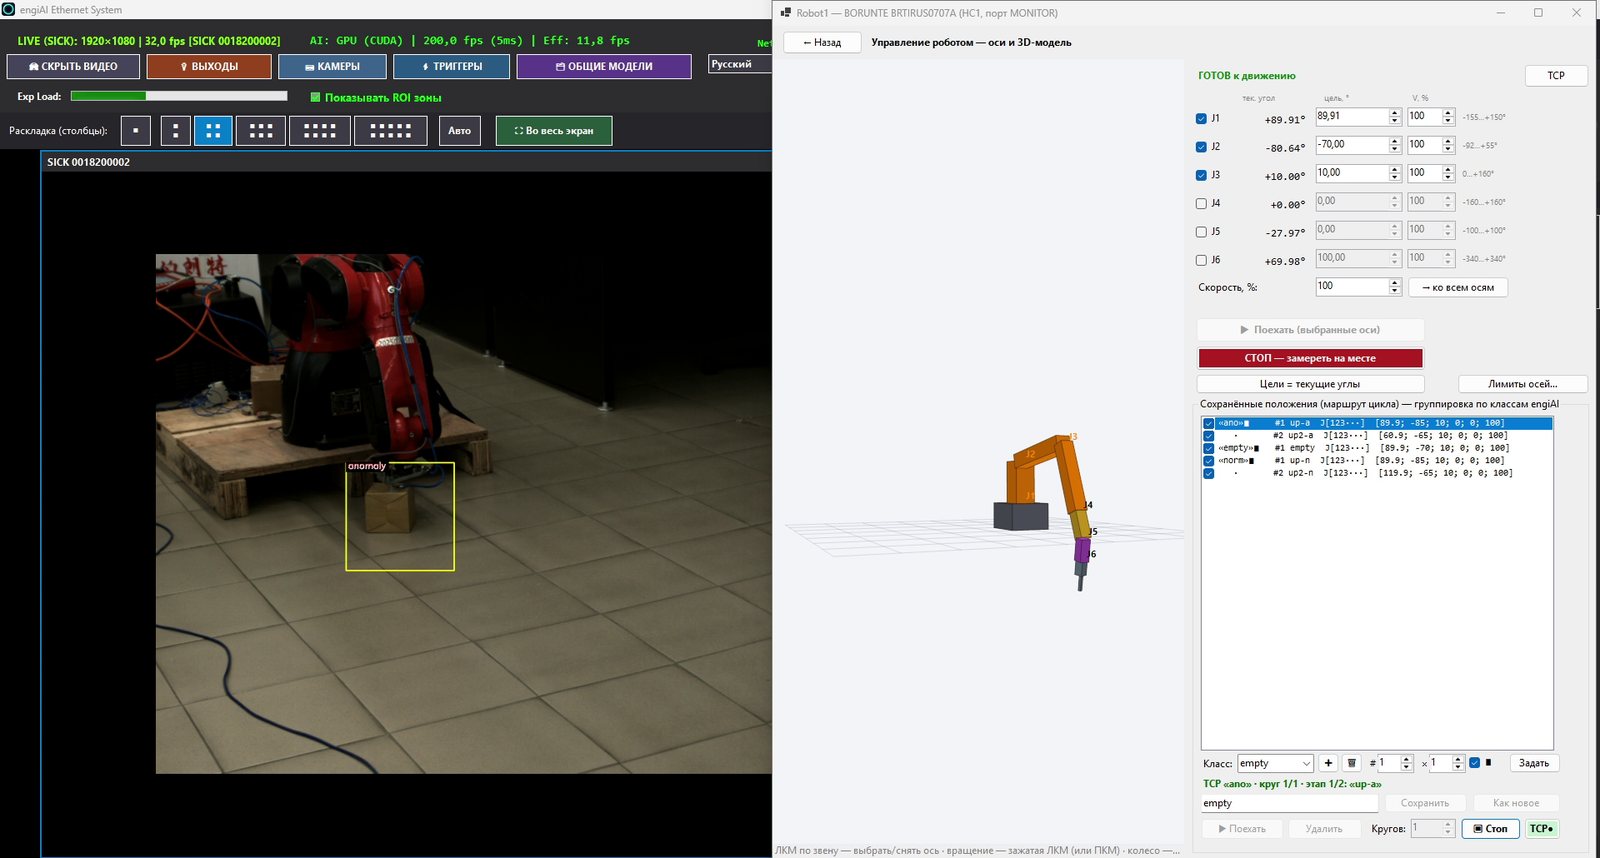
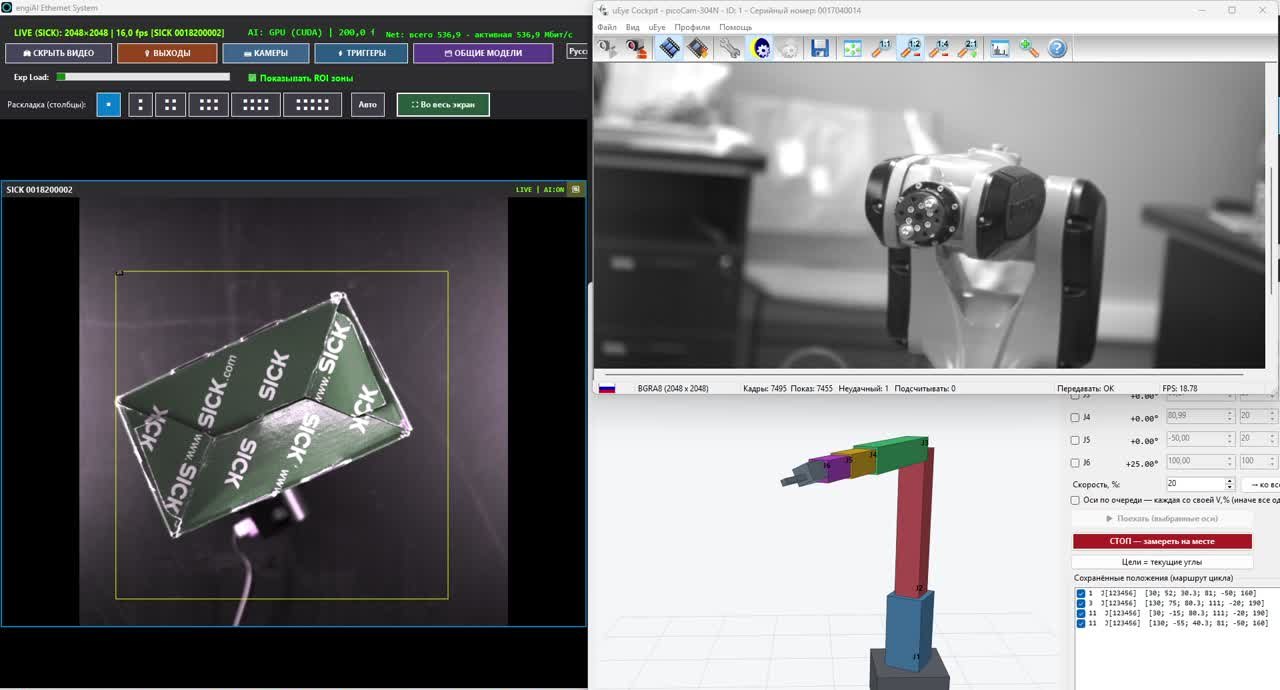
हमने स्वयं engiAI (मशीन विजन) और Robot1 (रोबोट नियंत्रण) नामक प्रोग्राम विकसित किए हैं, और हमने कैमरे की छवि से लेकर वास्तविक सेटअप पर रोबोट की गति तक, पूरी प्रक्रिया को पूरा किया है। हम इस अनुभव को एक सेवा के रूप में प्रदान करते हैं: हम आपके उपकरण और आपके कार्य के अनुसार प्रोग्राम लिखेंगे, इसे कार्यान्वित करेंगे और सहायता प्रदान करेंगे।
01 हम क्या विकसित कर रहे हैं
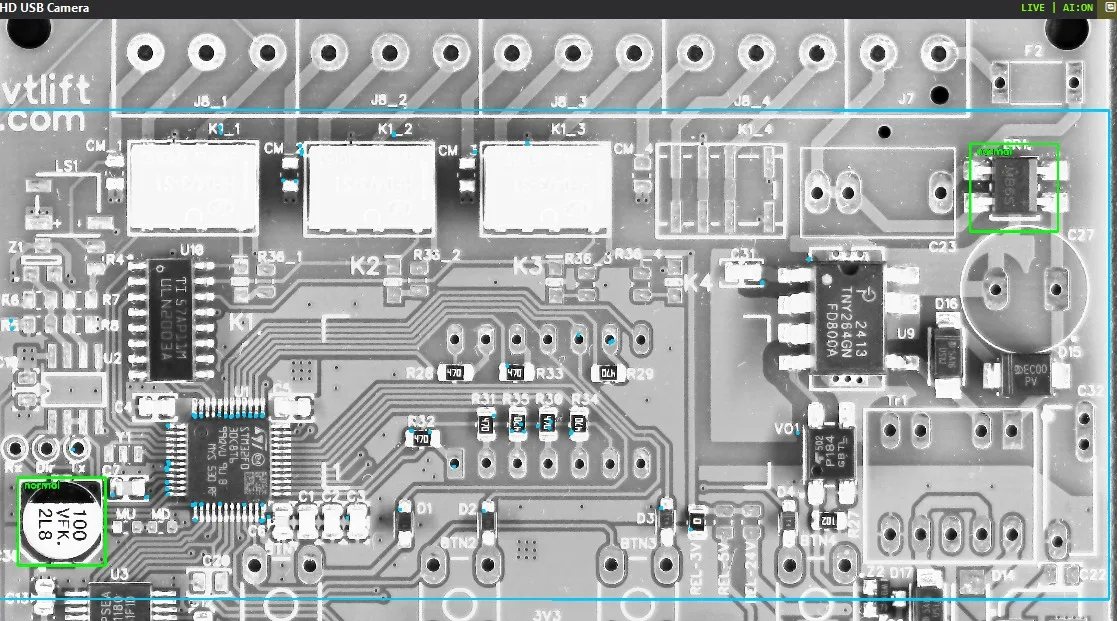
गुणवत्ता नियंत्रण और अस्वीकृति, उत्पादों की पहचान, कोण का निर्धारण, गणना, लेबल पढ़ना - यह सब वीडियो कार्ड या प्रोसेसर पर न्यूरल नेटवर्क के साथ किया जा सकता है।
प्रत्येक प्रकार के उत्पाद के लिए मार्ग, डिजिटल डुप्लिकेट पर जांच, रोबोट में प्रोग्राम का निर्यात, दृष्टि और पीएलसी से कमांड प्राप्त करना।
रोबोटों, पीएलसी के साथ संचार SCADA और लेखा प्रणालियों के अनुसार TCP/IP और मॉडबस टीसीपी, डिस्क्रीट इनपुट और आउटपुट। अन्य प्रोटोकॉल को परियोजना के अनुसार जोड़ा जा सकता है।
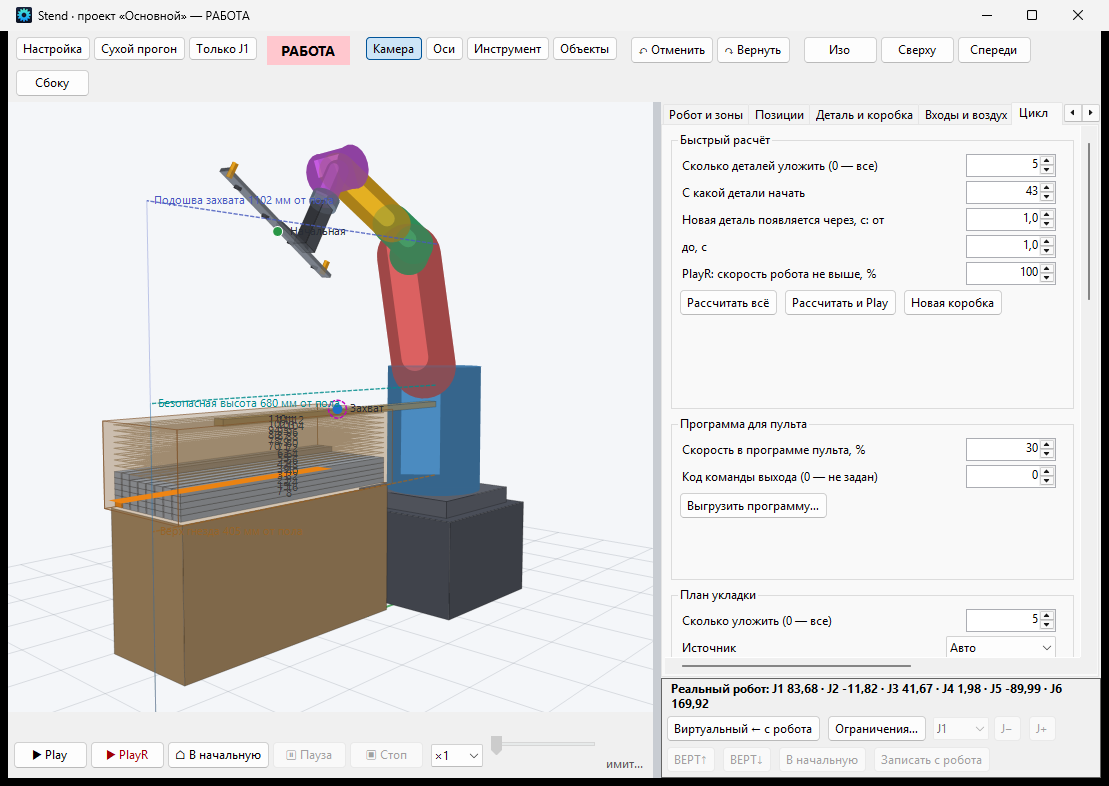
3D सेल मॉडल: उपकरण खरीदने और चलाने से पहले, पहुंच, लेआउट योजना और चक्र समय की गणना की जाती है।
आपके कर्मचारियों की भाषा में स्पष्ट इंटरफेस, इवेंट लॉग, ट्रिगर डेटाबेस, बैच रिपोर्ट।
अपने विशिष्ट लाइन के लिए, न कि "जैसा कि हो" एक सामान्य प्रोग्राम के लिए, अपने स्वयं के फ़ंक्शन, प्रोटोकॉल और डेटा प्रारूप।
02औद्योगिक कैमरे Hikrobot और SICK
कैमरे निर्माताओं के मूल लाइब्रेरी के माध्यम से कनेक्ट होते हैं, इसलिए प्रोग्राम केवल छवि लेने के बजाय सभी कैमरा मापदंडों को नियंत्रित करता है।
| कैमरे | हमारे प्रोग्राम क्या कर सकते हैं |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | एमवीएस एसडीके के माध्यम से कनेक्शन, केवल सीरियल नंबर के आधार पर, एक्सपोजर, एन्हांसमेंट, फ्रेम दर, रिज़ॉल्यूशन, सभी जेनआईसीैम पैरामीटर, कैमरा में सेटिंग्स को सहेजना। |
| SICK picoCam (IDS uEye, GigE) | यूआईई ड्राइवर के माध्यम से कनेक्शन, एक्सपोजर, एन्हांसमेंट, पिक्सेल क्लॉक, हार्डवेयर गामा और व्हाइट बैलेंस, कैमरा में पैरामीटर सहेजना। |
| यूएसबी और आईपी कैमरे (आरटीएसपी) | 8K तक रिज़ॉल्यूशन, ड्राइवर के गुण, ऑटो-कॉन्फ़िगरेशन; आरटीएसपी लिंक पर आईपी कैमरे। |
| ट्रिगर और आउटपुट | कैमरे के इनपुट पर सेंसर सिग्नल के आधार पर रिकॉर्डिंग (फ्रेम दर 4.2 मिलीसेकंड), एन्कोडर, कैमरे के डिस्क्रीट आउटपुट पर "त्रुटि" सिग्नल। |
| कई कैमरे | कोई सख्त सीमा नहीं: हमारे स्टैन्ड पर एक साथ आठ और नौ कैमरे काम कर रहे थे। |
03 रोबोट के लिए प्रोग्राम
हम कंप्यूटर पर रोबोट के लिए प्रोग्राम बनाते हैं, प्रत्येक मूवमेंट की जांच करते हैं और फिर वास्तविक रोबोट पर स्थानांतरित करते हैं।
बिंदु, मार्ग और लूप लॉजिक कंप्यूटर प्रोग्राम में परिभाषित किए जाते हैं।
हर एक क्रिया को त्रि-आयामी मॉडल पर जांचा जाता है: पहुंच, व्यवस्था, चक्र का समय।
तैयार प्रोग्राम को फ्लैश ड्राइव पर स्थानांतरित किया जाता है और रोबोट में लोड किया जाता है।
प्रोग्राम रोबोट पर चलता है। आप इसे कनेक्ट कर सकते हैं, इसके काम पर निगरानी कर सकते हैं और इसे नियंत्रित कर सकते हैं।
हमारा Robot1 नामक प्रोग्राम, जो BORUNTE रोबोट के लिए और HC1 कंट्रोलर के साथ काम करता है, इस प्रकार बनाया गया है। हम अन्य निर्माताओं के रोबोट के लिए भी प्रोग्राम बनाते हैं, जैसे कि Inovance, ESTUN, JAKA और कई अन्य, जिनके पास TCP/IP और Modbus TCP हैं, जिसके माध्यम से हमारे प्रोग्राम रोबोट कंट्रोलर के प्रोग्राम से जुड़ते हैं।
04 कन्वेयर लाइनों की शुरुआत और समायोजन
यह प्रोग्राम केवल तभी उपयोगी होता है जब उत्पादन लाइन चल रही हो। इसलिए, हम केवल कोड पर ध्यान केंद्रित नहीं करते हैं, बल्कि हम आपके विशेषज्ञों के साथ मिलकर लाइन शुरू करते हैं।
सेंसर या एन्कोडर के माध्यम से, यह सुनिश्चित किया जाता है कि प्रत्येक उत्पाद का विश्लेषण केवल एक बार और एक ही स्थान पर किया जाए।
सेंसर, रोबोट या पीएलसी पर सिग्नल, सभी घटनाओं का लॉग, जिसमें क्षेत्र संख्या और समय शामिल है।
कैमरे, सेंसर, रोबोट, पीएलसी और लेखांकन प्रणालियाँ एक-दूसरे के साथ सिग्नल और डेटा का आदान-प्रदान करती हैं, जैसे कि एक ही लाइन।
कैमरे, लेंस और प्रकाश व्यवस्था का चयन, आपके उत्पादों पर न्यूरल नेटवर्क को प्रशिक्षित करना, ऑपरेटरों और इंजीनियरों को प्रशिक्षित करना।
05 पोर्टफोलियो: हमारे कार्यक्रम
किसी भी विवरण से बेहतर - वे प्रोग्राम, जिन्हें हमने पहले से बनाए हैं। आप इन्हें डाउनलोड कर सकते हैं और आजमा सकते हैं: बिना लाइसेंस के, प्रत्येक 20 मिनट तक चलता है।
engiAI - मशीन विजन
- औद्योगिक निरीक्षण और कन्वेयर पर अस्वीकृति, C# / .NET 9।
- YOLO11 न्यूरल नेटवर्क ONNX रनटाइम पर वीडियो कार्ड (CUDA) या प्रोसेसर पर: प्रत्येक फ्रेम का विश्लेषण 4-5 मिलीसेकंड में।
- प्रोग्राम से सीधे मॉडल को प्रशिक्षित करना; प्रशिक्षण डेटा कई सिंथेटिक छवियों से बनाया जाता है।
- ज़ोन-पेयर विधि: पूरे प्रिंटेड सर्किट बोर्ड के लिए एक मॉडल, प्रत्येक घटक के लिए "सामान्य / दोष" का एक जोड़ा।
- Hikrobot, SICK, USB और IP कैमरे; रिजेक्टर, पीएलसी और रोबोट पर TCP/IP के माध्यम से आउटपुट।
- 14 भाषाओं में इंटरफेस, हार्डवेयर से जुड़ा लाइसेंस, इंटरनेट के बिना काम करना।
Robot1 — रोबोट को नियंत्रित करना
- रोबोट कंट्रोलर BORUNTE HC1 के साथ JSON/TCP के माध्यम से सीधा संचार, टीच पेंडेंट के बिना।
- प्रत्येक अक्ष को मैन्युअल रूप से नियंत्रित करना, संरक्षित स्थितियां, 3D रोबोट मॉडल।
- मॉड्यूल Stend: एक सेल का डिजिटल प्रतिनिधित्व, पहुंच, लेआउट योजना और चक्र का समय।
- मशीन विजन से कमांड प्राप्त करना: रोबोट 1° की सटीकता के साथ घटक के साथ ग्रिपर को घुमाता है।
- न्यूरल नेटवर्क से कमांड की सुरक्षा: मृत क्षेत्र, स्थिरता बनाए रखना, लक्ष्य को सुचारू रूप से प्राप्त करना, दुर्घटना के बाद स्वचालित रूप से ठीक होना।
06 हम कैसे काम करते हैं
आप उत्पाद और उस क्षेत्र का विवरण, फोटो या वीडियो भेजते हैं जिसके लिए आपको आवश्यकता है।
हम पुष्टि करते हैं कि समस्या का समाधान किया जा रहा है, समय-सीमा, लागत और उपकरणों की सूची बताते हैं।
हम प्रोग्राम लिखते हैं और इसे अपने परीक्षण मंच और डिजिटल प्रतिकृति पर जांचते हैं।
हम आपके लाइन पर दूरस्थ रूप से या आपके इंजीनियर के साथ, इसे चालू करते हैं।
हम कर्मचारियों को प्रशिक्षित करते हैं, उनके सवालों का जवाब देते हैं, और प्रोग्राम को अपडेट और बेहतर बनाते हैं।
07 प्रौद्योगिकी
| क्षेत्र | हम क्या उपयोग करते हैं |
|---|---|
| प्लेटफॉर्म | C# / .NET 9, WinForms, Windows 10/11; न्यूरल नेटवर्क को प्रशिक्षित करने के लिए पायथन। |
| कृत्रिम बुद्धिमत्ता | YOLO11 (पहचान, वर्गीकरण), ONNX रनटाइम, CUDA, प्रशिक्षण के लिए सिंथेटिक डेटा। |
| कैमरे | Hikrobot एमवीएस एसडीके, IDS uEye (सिक), गिगे विजन, डायरेक्ट शो, आरटीएसपी; दो कैमरों का उपयोग करके स्टीरियो विजन। |
| संपर्क | TCP/IP, मॉडबस TCP, डिस्क्रीट इनपुट और आउटपुट; अन्य प्रोटोकॉल - परियोजना के अनुसार। |
| रोबोट | BORUNTE (नियंत्रक HC1, JSON/TCP); अन्य निर्माता - परियोजना के अनुसार। |
| डेटा | SQLite, इवेंट और क्रियाओं के लॉग, सेटिंग्स का निर्यात। |
08 हम दुनिया भर में काम करते हैं।
विकास, सेटअप, कार्यान्वयन और प्रशिक्षण ऑनलाइन माध्यम से होते हैं: आपको यात्रा के खर्चों का भुगतान नहीं करना होगा, और समय सीमा वीजा और उड़ानों पर निर्भर नहीं होती। हम आपकी कर्मचारियों की भाषा में इंटरफेस, निर्देश और व्यावसायिक प्रस्ताव तैयार करते हैं। बेलारूस में स्थित व्यवसायों के लिए, हम स्थल पर जाते हैं और मिन्स्क में अपने बूथ पर प्रदर्शन करते हैं।
उपकरण, उत्पादों और क्षेत्र की जानकारी, तस्वीरें या वीडियो भेजें। मूल्यांकन मुफ्त: हम बताएंगे कि इसे कैसे हल किया जाए, कितने समय में और इसकी लागत कितनी होगी।