Deteksi Drone
Setiap bingkai dibagi menjadi jaring-jaring area langit, dan setiap jaringan saraf merespons secara terpisah: apakah ada objek atau tidak. Area tersebut mengetahui langitnya sendiri – awan, matahari, tepi atap, dan tiang.
Yang penting adalah kontras, bukan bentuknya. Objek gelap di langit yang cerah dapat dilihat dari jarak dua piksel, yang berarti hingga dua kilometer.
Nomor area menunjukkan arah, urutan, dan waktu pergerakan – kecepatan sudut, pertumbuhan objek dalam bingkai – apakah objek tersebut mendekat atau lewat.
Drone memiliki jalur yang stabil, sedangkan burung sedang terbang. Keputusan dibuat berdasarkan seluruh rekaman, bukan hanya satu bingkai.
01 Apa tujuan dari ini?
Pusat distribusi mencakup puluhan ribu meter atap, area terbuka dengan peralatan, zona bongkar muat, yang selalu ramai, dan barang yang diasuransikan. Semua ini berada di luar ruangan, dan tidak ada yang mengawasi dari luar pagar.
Lingkungan dikelilingi pagar, kamera pengawas, petugas keamanan, dan sistem kontrol akses. Sementara, justru dari sana terjadi kejadian-kejadian penting: pengamatan udara untuk persiapan pencurian, pengambilan gambar logistik internal, pembuangan barang ke area tersebut, kerusakan atap atau peralatan.
Detektor radio menangkap komunikasi antara drone dan remote control. Drone yang bergerak mengikuti rute yang telah ditentukan dengan transmiter yang dimatikan, bagi mereka tidak ada. Kamera dapat melihatnya terlepas dari sinyal radio. Sistem ini menyelesaikan satu tugas: melihat keberadaan drone di udara, menentukan dari mana ia berasal dan mendekat, serta memberikan peringatan. Sistem ini tidak memblokir, tidak mencegat, dan tidak memengaruhi drone – oleh karena itu, tidak memerlukan izin khusus dan cocok untuk semua objek komersial.
02Konsep: Langit dibagi menjadi zona
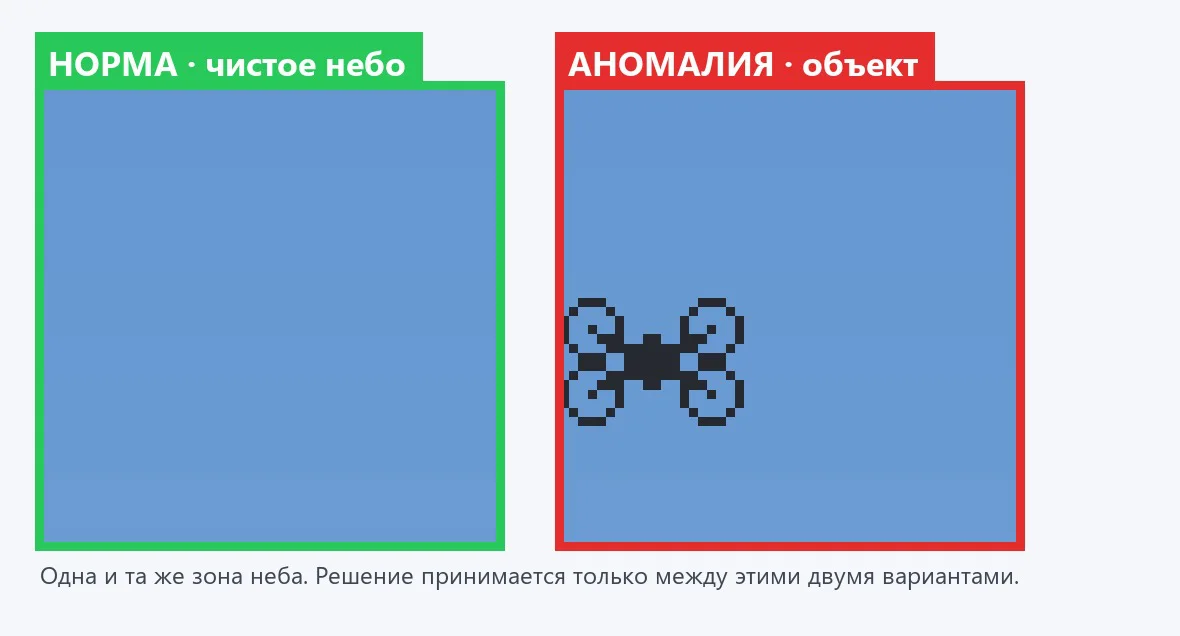
Detektor biasa mencari objek dengan bentuk yang diketahui dalam bingkai. Di langit, detektor ini kurang efektif karena drone yang berada sekitar 1,5 kilometer tidak memiliki bentuk yang jelas—hanya berupa dua atau tiga titik. Metode ZONA-PASANGAN menawarkan pendekatan yang berbeda. Bingkai terlebih dahulu ditandai dengan jaringan zona—area langit yang tetap, dan untuk setiap zona, terdapat pasangan jawaban yang dipelajari: `normal` (zona terlihat normal saat semuanya tenang) dan `objek` (ada objek yang tidak seharusnya ada di zona tersebut). Pertanyaan yang diajukan kepada jaringan saraf bukanlah "apa ini?", melainkan "apakah bagian langit ini terlihat normal atau tidak?"—pertanyaan ini dapat dijawab bahkan hanya dengan dua piksel.
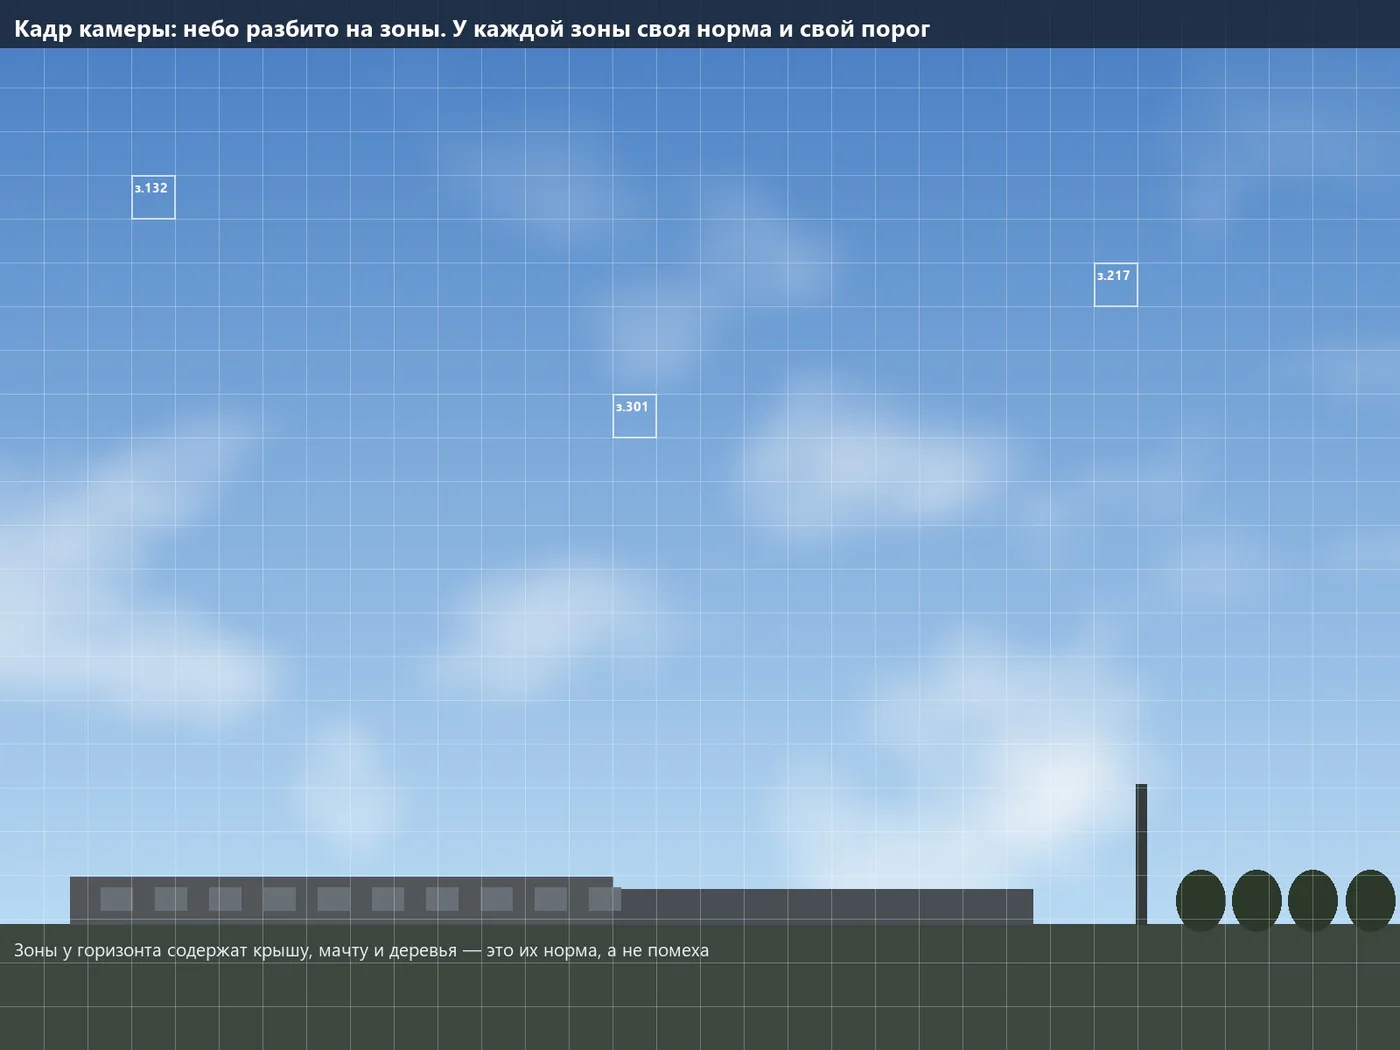
Langit tampak seragam, tetapi sebenarnya ada variasi: kabut di cakrawala, warna biru di atas, awan, cahaya matahari, tepi atap, dan tiang kapal, serta pepohonan dan kabel. Sistem pemrosesan harus menangani semua elemen ini secara bersamaan, dan seringkali menghasilkan kesalahan di tepi gambar. Zona di atas atap mengetahui bahwa tepi atap selalu ada, sedangkan zona di atas mengetahui hanya langit dan awan, sehingga zona ini memiliki sensitivitas yang paling tinggi.
Atap, tiang, pohon, dan kabel di tepi bingkai kamera tidak lagi menjadi gangguan – mereka adalah bagian dari area normalnya.
Di cakrawala, di mana ada cabang dan kabut, sensitivitasnya lebih tinggi; di zenith, di mana langit cerah, sensitivitasnya maksimal.
Area yang terdeteksi adalah area yang sudah ditentukan: arah dan sudut, yang dihitung sekali saat pemasangan.
Jumlah zona sudah diketahui sebelumnya — tidak mungkin ada situasi di mana "detektor menemukan empat ratus objek, dan semuanya sudah selesai".
Sumber kesalahan baru muncul di satu area – satu area yang dipelajari, sedangkan area lainnya tidak terpengaruh.
Operator juga dapat melihat area mana yang terdeteksi dan apa yang ada di dalamnya. Informasi ini penting bagi bagian keamanan, bukan hanya jawaban umum.
03 Mengapa titik di langit sudah merupakan indikasi penemuan
Deteksi didasarkan pada kontras, bukan bentuk. Di langit tidak ada semak, mobil, atau bayangan: dalam area, tingkat kecerahan berubah dalam beberapa tingkat, dan gambar tersebut berulang dari bingkai ke bingkai. Setiap noda gelap pada latar belakang ini dapat dideteksi secara statistik, bahkan jika tidak terlihat dengan mata.
| Apa yang terjadi | Ukuran |
|---|---|
| Tingkat kecerahan langit di area | sekitar 180 tingkat dari 255 |
| Kebisingan sensor pada tingkat kecerahan tersebut | 2–3 tingkat |
| Drone menutupi seperempat area piksel | Warna piksel menjadi lebih gelap sekitar 30 tingkat |
| Rasio sinyal terhadap noise | sekitar sepuluh |
Perbedaan yang sepuluh kali lebih besar dari kebisingan adalah sinyal yang pasti. Objek yang lebih kecil dari satu piksel tetap menghalangi objek tersebut secara proporsional, sehingga batas deteksi berada lebih jauh daripada "empat piksel per target" dalam metode klasik (yang dirancang untuk teknik penyembunyian pada latar belakang yang berwarna). Untuk objek gelap pada langit yang cerah, deteksi yang pasti dimulai dari dua piksel, dan setelah tiga atau empat piksel, jejak yang stabil muncul. Untuk membedakan drone dari burung berdasarkan gambar, diperlukan 15-20 piksel—tetapi tugas ini diselesaikan melalui perilaku.
Deteksi suara tunggal dapat memicu deteksi dalam satu frame, tetapi tidak akan terulang di area yang sama dan bahkan tidak berpindah ke area yang berdekatan ke arah yang benar. Persyaratan "objek terdeteksi dalam tiga hingga empat frame berturut-turut dengan pergeseran yang konsisten" secara efektif menghilangkan deteksi yang tidak diinginkan dan hanya membutuhkan waktu kurang dari satu detik.
04Jarak deteksi: perhitungan
Jangkauan ditentukan oleh ukuran sudut piksel: piksel pada target = ukuran target × jarak fokus ÷ (ukuran piksel × jangkauan. Perhitungan ini berlaku untuk kamera 20 megapiksel dengan ukuran piksel 2,4 mikrometer dan sensor berukuran 1 inci; targetnya adalah drone dengan lebar 0,4 meter.
| Lensa | Bidang pandang | Area 128 px | Deteksi, 2 px | Dengan yakin, 4 px | Pengenalan, 16 px |
|---|---|---|---|---|---|
| 25 mm | 29,4° × 19,9° | 0,70° | 2 100 m | 1.040 m | 260 m |
| 35 mm | 21,3° × 14,3° | 0,50° | 2.900 m | 1.460 m | 365 m |
| 50 mm | 15,0° × 10,0° | 0,35° | 4.200 m | 2.080 m | 520 m |
| 75 mm | 10,0° × 6,7° | 0,23° | 6.250 m | 3 120 meter | 780 meter |
| 100 mm | 7,5° × 5,0° | 0,18° | 8.300 м | 4 170 meter | 1.040 m |
Untuk tujuan yang lebih besar, jangkauannya meningkat secara proporsional: perangkat dengan desain pesawat, dengan lebar sayap 1,2 meter dan lensa 50 mm, dapat mendeteksi objek pada jarak hingga 6 kilometer. Namun, pada jarak sekitar 2 kilometer, bukan kamera yang menjadi batasan, melainkan udara – kabut mengurangi kontras.
| Visibilitas meteorologi | Kontras pada 1 km | pada 2 km | pada 3 km |
|---|---|---|---|
| 30 km, cerah | 88 % | 77 % | 68 % |
| 20 km, hari biasa | 82 % | 68 % | 56 % |
| 10 km, kabut tipis | 68 % | 46 % | 31 % |
| 4 km, kabut | 38 % | 14 % | 5 % |
Tidak ada gunanya menggunakan lensa dengan panjang lebih dari 75 mm untuk mencapai jarak tertentu: dalam kondisi cuaca normal, jarak yang dapat ditempuh adalah sekitar 2-3 kilometer. Jarak kerja yang wajar adalah antara 300 m hingga 2 km, yang sesuai dengan kebutuhan gudang. Drone bergerak dengan kecepatan 20 m/s: deteksi pada jarak 1.500 m membutuhkan waktu 75 detik – untuk mengarahkan orang keluar dari area bongkar muat, menghentikan proses bongkar muat, menutup gerbang, dan memanggil keamanan; pada jarak 700 m, dibutuhkan waktu 35 detik, yang cukup untuk orang dan sinyal.
05Kamera, optik, dan termal
| Persyaratan | Arti | Mengapa |
|---|---|---|
| Resolusi | 20 MP, 5472 × 3648 | Semakin kecil ukuran piksel, semakin jauh titik yang dapat dilihat |
| Ukuran piksel | 2,4 μm | Ukuran piksel yang lebih kecil, kemampuan deteksi dua kali lebih jauh |
| Sensor | 1 inci | Dengan ukuran piksel yang kecil, menghasilkan bidang pandang yang lebar |
| Jenis | Monokrom | Sensor berwarna kehilangan setengah resolusi pada titik gelap kecil |
| Tombol rana | Rolling global atau lambat | Objek jauh bergerak perlahan |
| Antarmuka | GigE, hingga 6 frame/detik pada 20 MP | Sekitar 960 Mbit/s – kecepatan ini sudah cukup untuk langit |
| Pemasangan | C-mount | Optik industri standar apa pun |
Semua angka telah dihitung untuk kamera industri seri HIKROBOT MV-CS200-10GM (monokrom): kamera ini tersedia, harganya sesuai, dan perangkat lunak sudah dapat beroperasi langsung dengannya. Lensa — minimal 1 inci, resolusi 2,4 mikrometer per piksel, aperture F2.8 dan lebih baik, jarak fokus tetap tanpa zoom, fokus dan aperture dapat disesuaikan dengan sekrup (kamera berada di luar ruangan dan bergetar). Lensa yang cocok adalah Kowa, Computar, Fujinon, dan lensa Hikrobot. Untuk pengamatan 360 derajat, lensa 25 mm adalah yang terbaik: dua belas kamera dapat mencakup 360° dengan tumpang tindih, dan deteksi berfungsi dengan andal hingga 1 kilometer.
Kamera termal: dapat beroperasi 24 jam sehari
Untuk malam, senja, dan operasi melawan matahari, sebuah termal tambahan ditambahkan – bukan sistem terpisah, melainkan saluran lain dari metode yang sama: jaringan zona yang sama, pasangan "normal/anomali" untuk setiap zona, dan pelacakan yang sama. Langit malam dalam spektrum inframerah terlihat dingin dan seragam, sementara motor, baterai, dan regulator pada drone terlihat sebagai titik panas di latar belakang yang dingin.
| Parameter | Arti |
|---|---|
| Sensor | Tanpa pendingin, 640 × 512, piksel 12 μm |
| Lensa | 50 mm, sudut pandang sekitar 9° × 7° |
| Deteksi drone 0,4 m, 2 piksel | sekitar 830 m |
| Dengan yakin, 4 px | sekitar 420 m |
| Mode | sepanjang waktu, saat senja, saat terkena sinar matahari, dalam kabut tipis |
Zona dari dua saluran terhubung ke koordinat langit yang sama: di siang hari, mereka saling mengkonfirmasi—objek yang ditemukan di kedua saluran hampir pasti nyata—dan pada malam hari, detektor panas menunjukkan jalur. Operator melihat satu jalur, satu layar, dan satu log.
06Perpindahan antar zona: lintasan
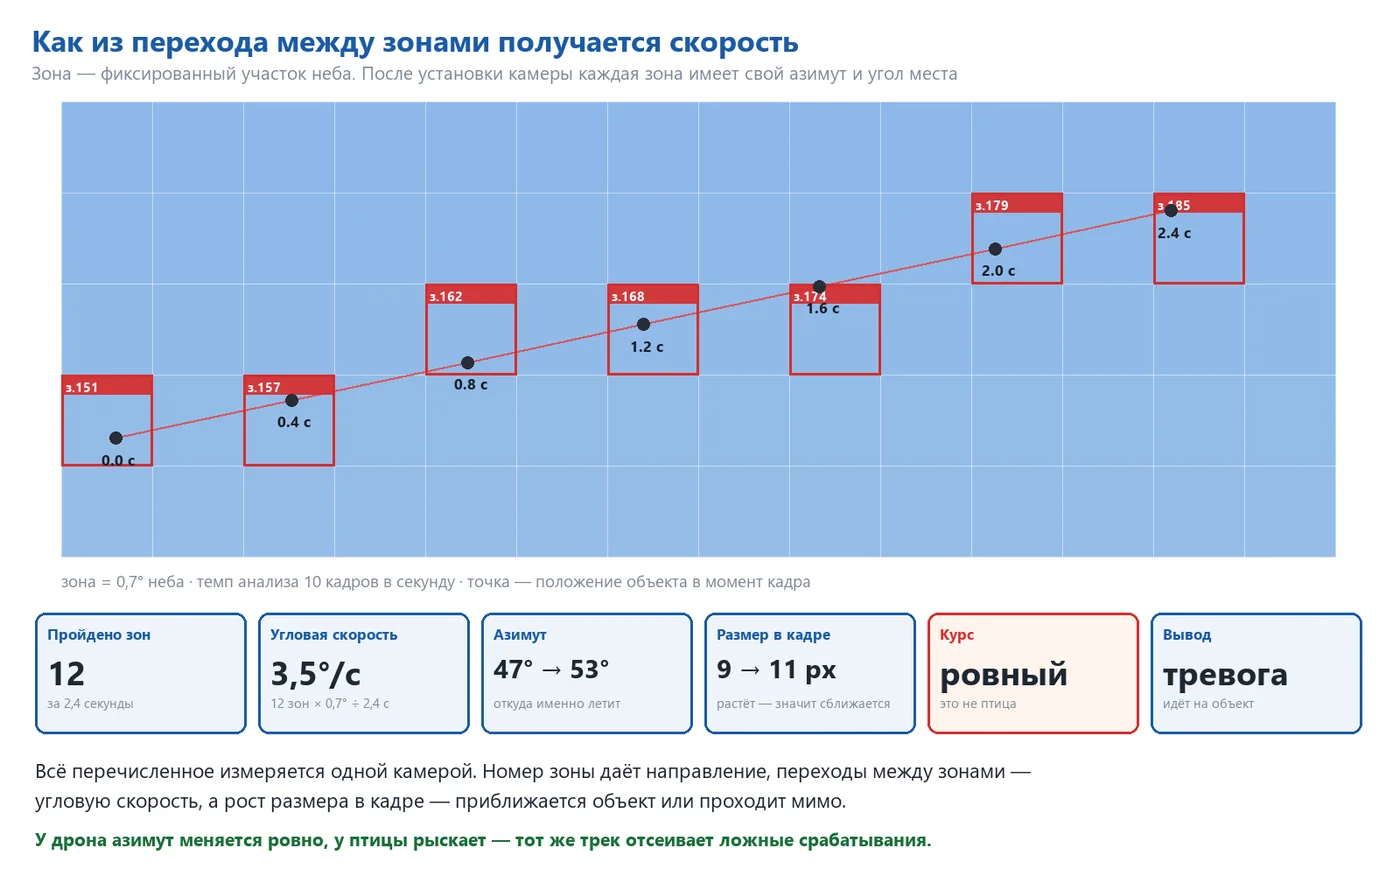
Deteksi zona tunggal belum tentu merupakan kejadian. Kejadian terjadi ketika objek berpindah dari satu zona ke zona lain. Setelah instalasi, setiap zona mendapatkan koordinat tetap di langit—azimut dan sudut—dan nomor zona yang terdeteksi menjadi arah dalam derajat.
| Ukuran | Sumbernya | Akurasi |
|---|---|---|
| Arah ke objek | Koordinat zona yang terdeteksi | Semenanjung area, dengan penekanan pada area tersebut – lebih baik |
| Kecepatan sudut | Jumlah area yang ditempuh ÷ waktu | Terbatas hanya pada kecepatan pengambilan gambar |
| Arah | Bagaimana arah berubah dari satu frame ke frame berikutnya | Dapat langsung terlihat, apakah objek bergerak lurus atau berputar |
| Mendekat | Apakah ukuran objek dalam frame bertambah | Dapat terlihat dengan jelas pada bagian lintasan yang panjang |
Area — 0,7° dari langit. Objek melewati dua belas area dalam 2,4 detik — kecepatan sudut 3,5°/detik. Pada burung yang berada di dekatnya, gerakan terlihat jelas, sedangkan pada pesawat yang berada di ketinggian, gerakan tersebut kecil dan stabil. Gerakan pada drone yang mendekati objek juga bertambah secara bertahap. Kecepatan enam hingga sepuluh frame per detik menghasilkan tiga hingga lima pengukuran untuk setiap area — hasil pengukuran terlihat mulus. Kamera-kamera yang berdekatan saling tumpang tindih, dan ketika objek keluar dari frame pada satu kamera, objek tersebut langsung tertangkap oleh kamera berikutnya sebagai hasil pengukuran yang sama.
07 Mendekat atau lewat saja
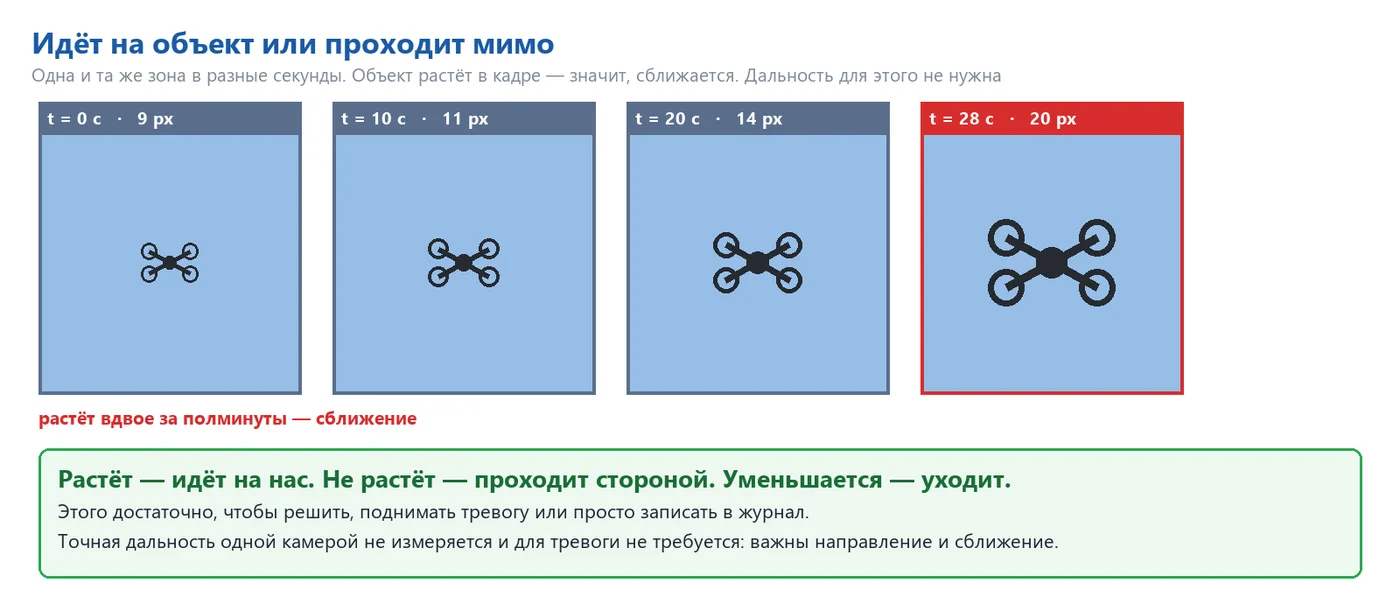
Pertanyaan ini dijawab bukan oleh jarak, melainkan oleh perubahan ukuran objek dalam bingkai. Jika ukuran objek bertambah, objek tersebut bergerak mendekat; jika objek tetap, dan sudutnya bergerak secara stabil, objek tersebut melewati. Tiga kondisi – tiga reaksi: kewaspadaan, pengamatan, dan pencatatan dalam log. Tidak mungkin mendapatkan jarak yang tepat hanya dengan satu kamera, dan untuk kewaspadaan, jarak yang tepat tidak diperlukan: solusi yang tepat adalah "objek asing, arah yang stabil, mendekat".
08 Burung atau drone
Pemicuan palsu akibat burung – masalah praktis utama dalam pengamatan optik langit. Masalah ini dapat diselesaikan dengan menganalisis perilaku, bukan hanya melihat gambar.
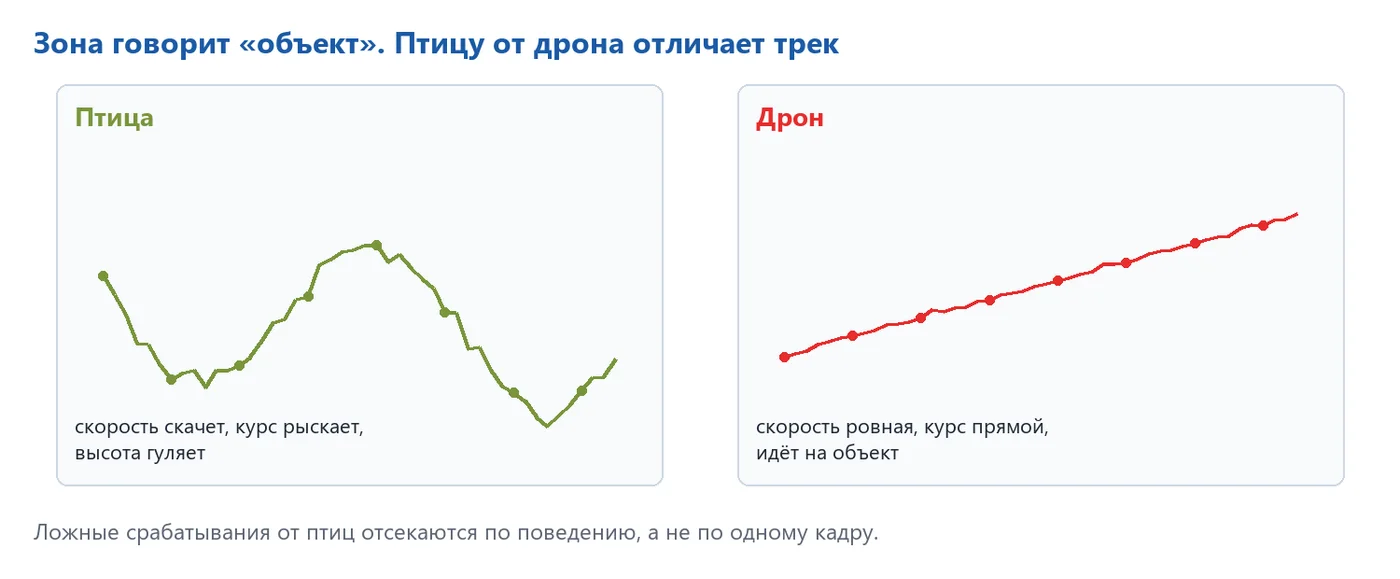
| Fitur | Burung | Drone |
|---|---|---|
| Arah | mengelilingi, sering berubah | stabil, terkontrol |
| Kecepatan sudut | melompat, ada jeda dan berhenti | halus, berubah secara monoton |
| Ketinggian | bergerak naik-turun | stabil |
| Jalur | acak, biasanya sejajar | Seringkali langsung pada objek atau di sekitarnya |
| Perilaku berkelompok | Seringkali dalam kelompok, dengan banyak tanda | Tanda tunggal |
Model untuk setiap area dilatih ulang menggunakan data sintetis: gambar langit yang sebenarnya dari area tersebut secara otomatis diberi objek dengan berbagai ukuran, posisi, rotasi, dan kontras. Dengan demikian, kondisi yang mungkin tidak ada selama berbulan-bulan, seperti matahari terbit dan terbenam yang redup, senja, kabut, dan awan, kebisingan, ketidakfokusan, getaran tiang, dan pantulan cahaya, dapat diatasi. Distribusi gangguan yang sama diterapkan pada data normal dan anomali, sehingga langit malam tidak menimbulkan alarm palsu. Dasar pelatihan adalah langit yang sebenarnya dari objek; setelah pilot, data penerbangan yang sebenarnya juga ditambahkan.
Burung gagak yang berada sekitar setengah meter memberikan tanda yang jelas dan besar, dan dalam detektor bentuk, akan terlihat lebih meyakinkan seperti drone yang berada sejauh satu kilometer. Namun, dengan pelacakan, area tersebut dapat disaring dalam waktu dua detik. Setiap zona memiliki statistik sendiri mengenai kesalahan deteksi: jika burung-burung terbang di atas sudut atap setiap pagi, ambang batas untuk zona tersebut akan naik secara otomatis.
09Kinerja
Gambar 20 MP berisi 1.176 area dengan 128 piksel. Tidak perlu mengirimkan semuanya ke jaringan saraf setiap frame — proses dibagi menjadi tiga tahap, dan jaringan saraf yang kompleks hanya berfungsi ketika ada sesuatu untuk dilihat.
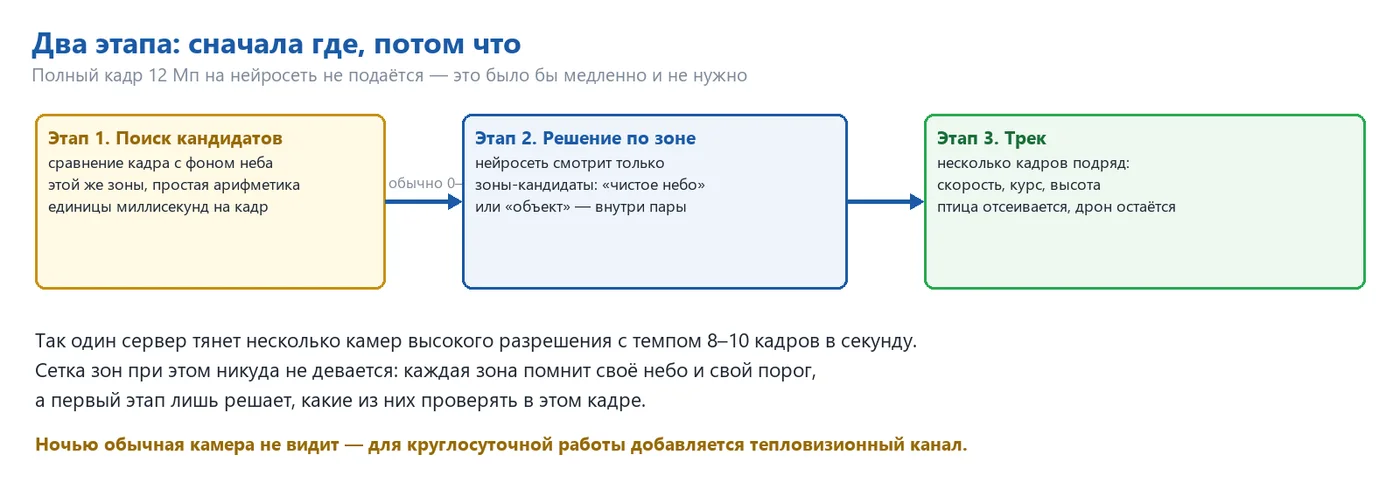
| Tahap | Apa yang dilakukan | Harga |
|---|---|---|
| 1. Pencarian kandidat | Membandingkan frame dengan model langit yang telah dikumpulkan untuk setiap area pada kartu grafis | 1–2 ms per frame |
| 2. Keputusan berdasarkan area | Jaringan saraf hanya melihat area-area kandidat, biasanya dari nol hingga lima pada setiap bingkai. | 3–5 ms per area (seri RTX ke-50) |
| 3. Pelacakan | Pencocokan tanda antar bingkai, arah, kecepatan, kedekatan | Mikrosekon |
Satu kartu grafis NVIDIA seri RTX 50 dapat menangani hingga dua belas kamera dengan kapasitas lebih. Batasannya adalah jaringan: 20 megapiksel dengan kecepatan 6 frame per detik, yang berarti sekitar 960 Mbps dari setiap kamera. Ini membutuhkan port gigabit untuk setiap kamera dan saluran 10 gigabit ke server untuk setiap enam kamera. Memeriksa seluruh langit yang terlihat oleh dua belas kamera secara bersamaan membutuhkan waktu 42-71 detik. Dengan pencarian kandidat, tampilan panorama diperbarui beberapa kali per detik, dan setiap zona masih mengingat langit, kondisi normal, dan ambang batasnya.
10Komposisi sistem dan cakupan
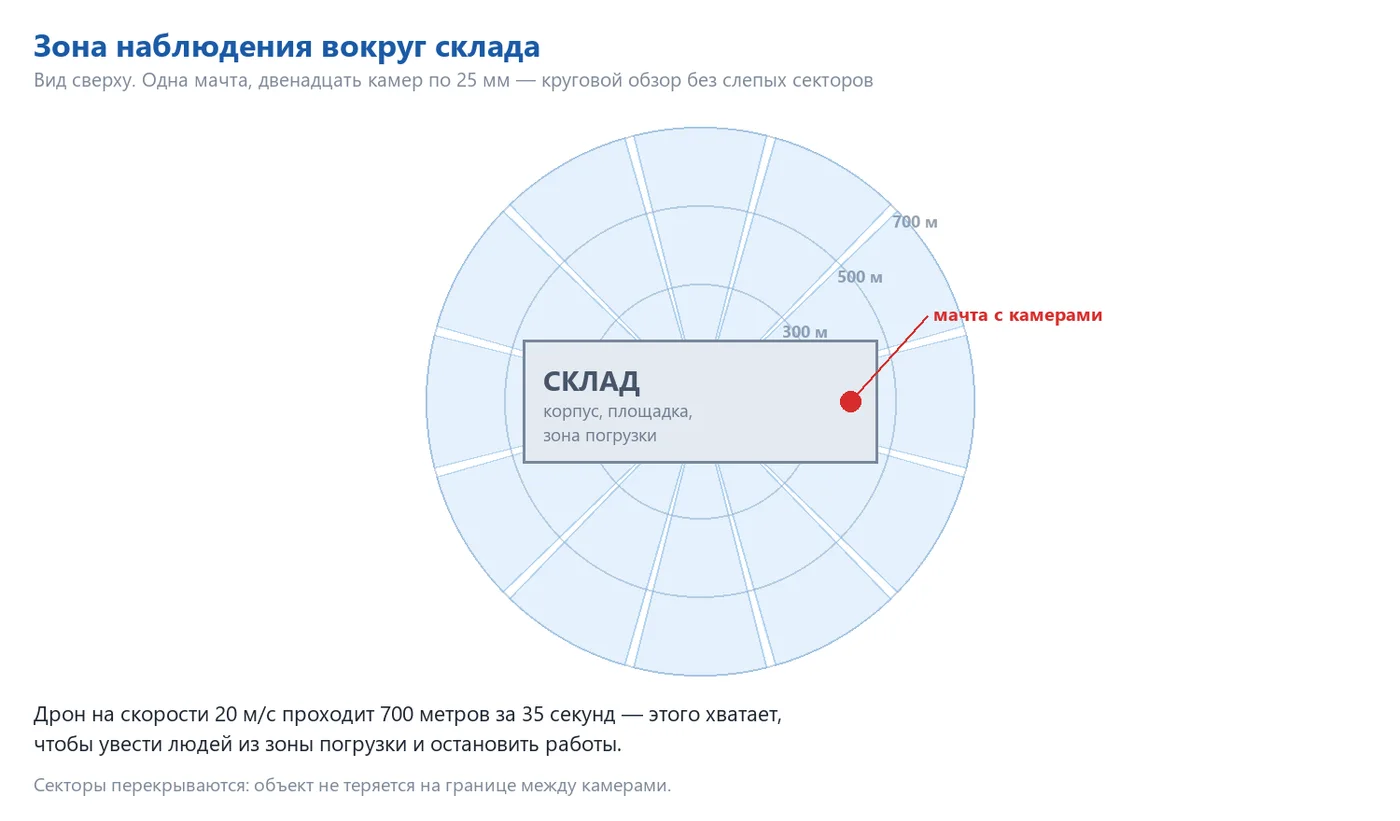
| Opsi | Kamera | Apa yang ditutupi |
|---|---|---|
| Pilot | 1 kamera, 50 mm | Satu sektor 15°, deteksi hingga 2 km; pengujian metode pada langit nyata objek |
| Arah | 3–4 kamera, 35 mm | sektor 60–85°, sisi gudang dengan akses masuk dan area bongkar muat |
| Lingkaran | 12 kamera, 25 mm | seluruh 360° dengan tumpang tindih, deteksi hingga 1 km |
| Lingkaran dengan perlindungan tambahan | 12 × 25 mm + 4 × 75 mm | pengawasan melingkar ditambah akses jarak jauh di jalur utama |
| Buka 24 jam | opsi apa pun + termal 640 × 512 | malam, senja, pencahayaan matahari; jaringan zona dan jalur yang sama |
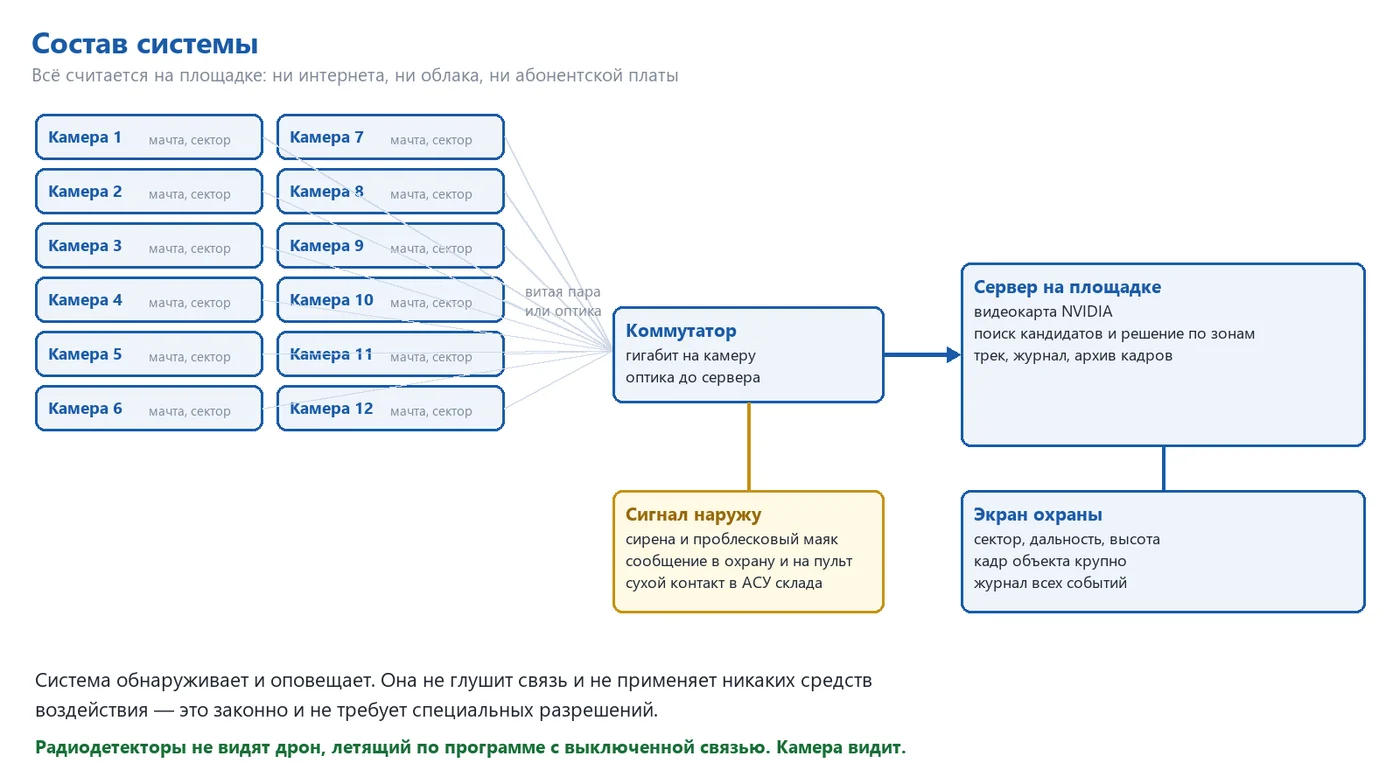
Sistem ini modular: pengiriman minimal adalah satu kamera untuk setiap area yang berpotensi terancam, yang sudah memberikan peringatan. Data yang dihasilkan meliputi: layar pengawasan (sektor, azimut, sudut, lintasan, tampilan objek secara detail), sirene, dan pelacak di area bongkar muat, kontak kering ke sistem otomatis gudang (menghentikan bongkar muat, menutup gerbang), pesan ke sistem keamanan yang ada, dan log dengan arsip rekaman – bukti untuk lembaga asuransi dan penegak hukum.
11 Robot dan kamera stereo: pelacakan yang akurat
Kamera pengawas menjawab pertanyaan "di mana". Langkah selanjutnya adalah "apa itu dan seberapa cepat ia bergerak": sistem dilengkapi dengan robot industri BORUNTE dengan dua kamera dengan lensa panjang pada batang yang kokoh.
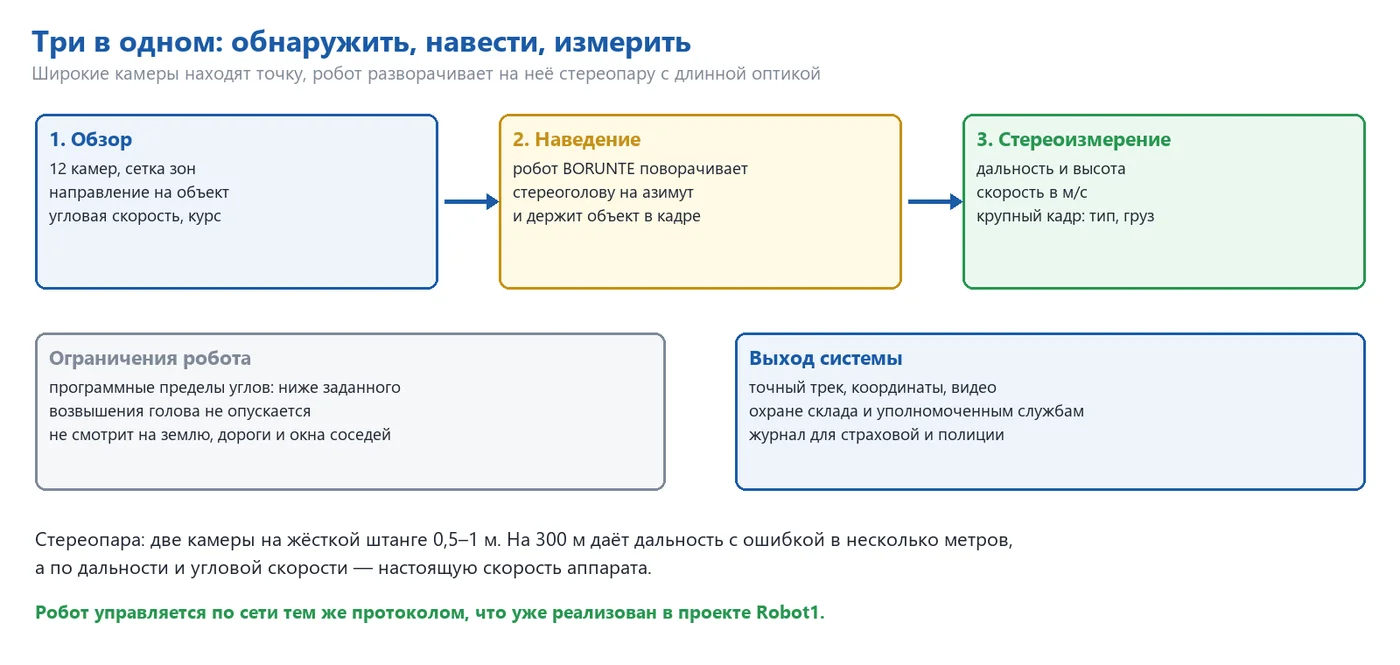
Sensor pada sistem menemukan titik — arah dan sudut sudah diketahui.
Server jaringan mengarahkan kepala robot stereoskopik ke arah tersebut (protokol sudah diimplementasikan dalam Robot1).
Objek pada area sempit menempati puluhan piksel: jenis perangkat dan muatan di bawahnya terlihat.
Berdasarkan perbedaan antara dua kamera — jarak, serta kecepatan dan sudut — kecepatan dalam m/s, dan sudut — ketinggian.
Robot mengarahkan kepala ke arah objek dalam batas sudut yang diizinkan.
| Basis pasangan stereo | Jarak | Kesalahan jarak |
|---|---|---|
| 0,5 m | 150 m | sekitar 1 m |
| 1 m | 300 meter | sekitar 2 m |
| 1 m | 600 m | sekitar 9 m |
Kesalahan meningkat sebanding dengan jarak, sehingga sistem stereo merupakan alat untuk area dekat, hingga beberapa ratus meter, sementara pemandangan jarak jauh tetap berada di luar jangkauan. Robot memiliki batasan program untuk setiap sumbu: kepala tidak turun di bawah sudut yang ditentukan dan tidak berputar ke arah rumah, jalan, dan area tetangga.
Saluran suara
Getaran dari drone menghasilkan suara frekuensi 150–400 Hz yang stabil dengan nada yang jelas, yang tidak dihasilkan oleh burung. Suara ini mengonfirmasi bahwa objek di langit adalah drone: mikrofon yang diarahkan ke stereo head mendengarkan ke arah yang sama dengan arah pandang kamera, dan kisi mikrofon di tiang (6–8 mikrofon) secara otomatis menentukan arah ke sumber dan dapat memutar robot, bahkan jika kamera belum dapat melihat objek tersebut.
| Kondisi | Jarak pendengaran | Akurasi arah |
|---|---|---|
| Malam yang tenang, area yang kosong | 300–500 m | 2–3° |
| Hari biasa | 150–300 m | 3–5° |
| Pemuatan, truk, ventilasi | 50–150 m | 5–10° |
Opsi: jaring pneumatik
Robot ini dapat dilengkapi dengan jaring pelontar udara: menggunakan udara bertekanan, tanpa menggunakan bubuk atau elemen pelontar, ia mengeluarkan jaring yang melilit sekrup; opsi dengan parasut memungkinkan drone yang tertangkap turun secara perlahan. Jarak biasanya 20–100 meter, penargetan dilakukan berdasarkan data stereo, dan penurunan hanya setelah dikonfirmasi oleh operator.
Penangkapan pesawat tanpa awak, bahkan dengan jaringan, merupakan tindakan yang mengganggu penerbangan pesawat. Hak untuk melakukan tindakan tersebut berada pada lembaga yang berwenang, dan untuk gudang komersial, hak ini tidak berlaku secara otomatis. Oleh karena itu, modul penangkapan adalah opsi bagi mereka yang memiliki hak tersebut, dan hanya berfungsi dengan persetujuan manusia. Deteksi, pengawasan, dan pengukuran sah di mana saja dan berfungsi tanpa memerlukan izin tersebut.
12 Apa yang dilakukan oleh sistem dan apa yang tidak dilakukan
Melakukan
- Mendeteksi objek asing di udara di atas objek dan sekitarnya;
- Menunjukkan arah, kursus, dan kecepatan sudut, serta menjawab pertanyaan "apakah mendekat atau lewat";
- Membedakan drone dari burung berdasarkan perilakunya;
- Memunculkan peringatan beberapa detik sebelum mendekat;
- Mencatat log dengan rekaman dan jejak untuk setiap kejadian;
- Beroperasi secara mandiri di lokasi, tanpa internet dan biaya berlangganan.
Tidak melakukan
- Tidak mempengaruhi drone dalam konfigurasi standar – tidak memblokir atau menembak; penangkapan jaringan adalah opsi terpisah dengan konfirmasi manusia;
- Kamera biasa tidak dapat melihat di malam hari – oleh karena itu, dalam sistem, terdapat termal yang bekerja dalam area yang sama;
- Tidak dapat melihat melalui kabut dan salju tebal – jarak pandang berkurang dalam kabut, dan sistem memberikan peringatan tentang penurunan jarak pandang;
- Tidak menggantikan detektor radio, tetapi melengkapinya: radio dapat mendeteksi drone yang terhubung, sedangkan kamera tidak terhubung.
13Prosedur Implementasi
| Tahap | Isi |
|---|---|
| 1. Survei | Kunjungan ke lokasi, pemilihan tiang dan arah, penilaian kondisi langit dan sumber cahaya, koordinasi area |
| 2. Pilot | Satu kamera pada arah utama, dua minggu bekerja di lokasi yang sebenarnya |
| 3. Pengambilan dan Pelatihan | Pengambilan gambar langit dalam berbagai kondisi – cerah, berawan, kabut, fajar, senja; pelatihan model berdasarkan area |
| 4. Penyesuaian Ambang Batas | Uji coba drone oleh klien pada jarak dan ketinggian yang berbeda, penentuan ambang batas berdasarkan area |
| 5. Penerimaan | serangkaian pengujian, pengukuran probabilitas deteksi berdasarkan jarak dan jumlah kesalahan palsu dalam sehari |
| 6. Implementasi | sektor-sektor lainnya, mengirimkan sinyal ke petugas keamanan dan sistem otomatis gudang |
| 7. Pemeliharaan | pengamatan selama beberapa minggu pertama, serta pelatihan tambahan berdasarkan kesalahan palsu yang telah terjadi |
Dalam proses penerbangan, semua pengukuran dilakukan, bukan hanya deklarasi: drone pengawas terbang sesuai dengan program yang telah disepakati, sistem mencatat data, dan data tersebut dibandingkan dengan program penerbangan. Bagian terpanjang bukanlah bagian pemasangan, melainkan pemandangan langit: model harus melihat langit yang cerah, awan, kabut, matahari terbit/terbenam, dan hujan – sebagian kondisi ini bergantung pada cuaca. Oleh karena itu, pilot menggunakan satu kamera dan memulai penerbangan lebih awal, serta bekerja secara paralel dengan pemasangan oleh pilot lainnya.
Baca juga: engiAI — penglihatan mesin dan metode ZONA-PASANGAN · panduan engiAI (dalam format PDF) · Robot1 — pengendalian robot.