Pengembangan perangkat lunak untuk peralatan industri dan visi mesin
Perangkat lunak robot dibuat dan diuji di komputer, kemudian dijalankan pada robot itu sendiri. Robot menerima perintah dari sistem visi, PLC, dan operator.
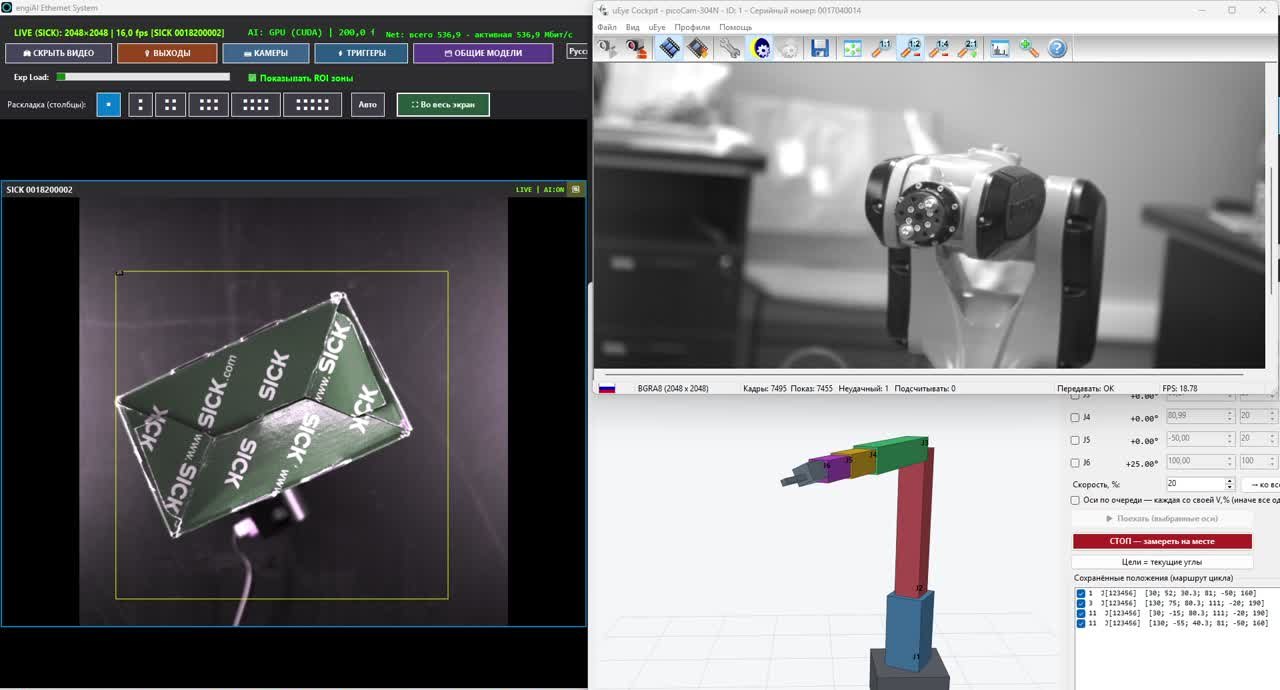
Koneksi kamera industri melalui SDK, pengaturan dari program, pengambilan gambar melalui sensor, jaringan saraf, dan keluaran untuk pemilahan.
Peluncuran dan penyesuaian: kamera, sensor, mesin pemilah, robot, dan PLC bekerja sebagai satu sistem.
Pengembangan, peluncuran, dan pemeliharaan melalui internet. Hanya diperlukan seorang insinyur Anda di lokasi.
Siapa kami
«Vector Technologies» adalah perusahaan teknik dari Minsk. Sejak 2009, kami memproduksi dan menjual peralatan dan perangkat lunak untuk otomatisasi produksi.
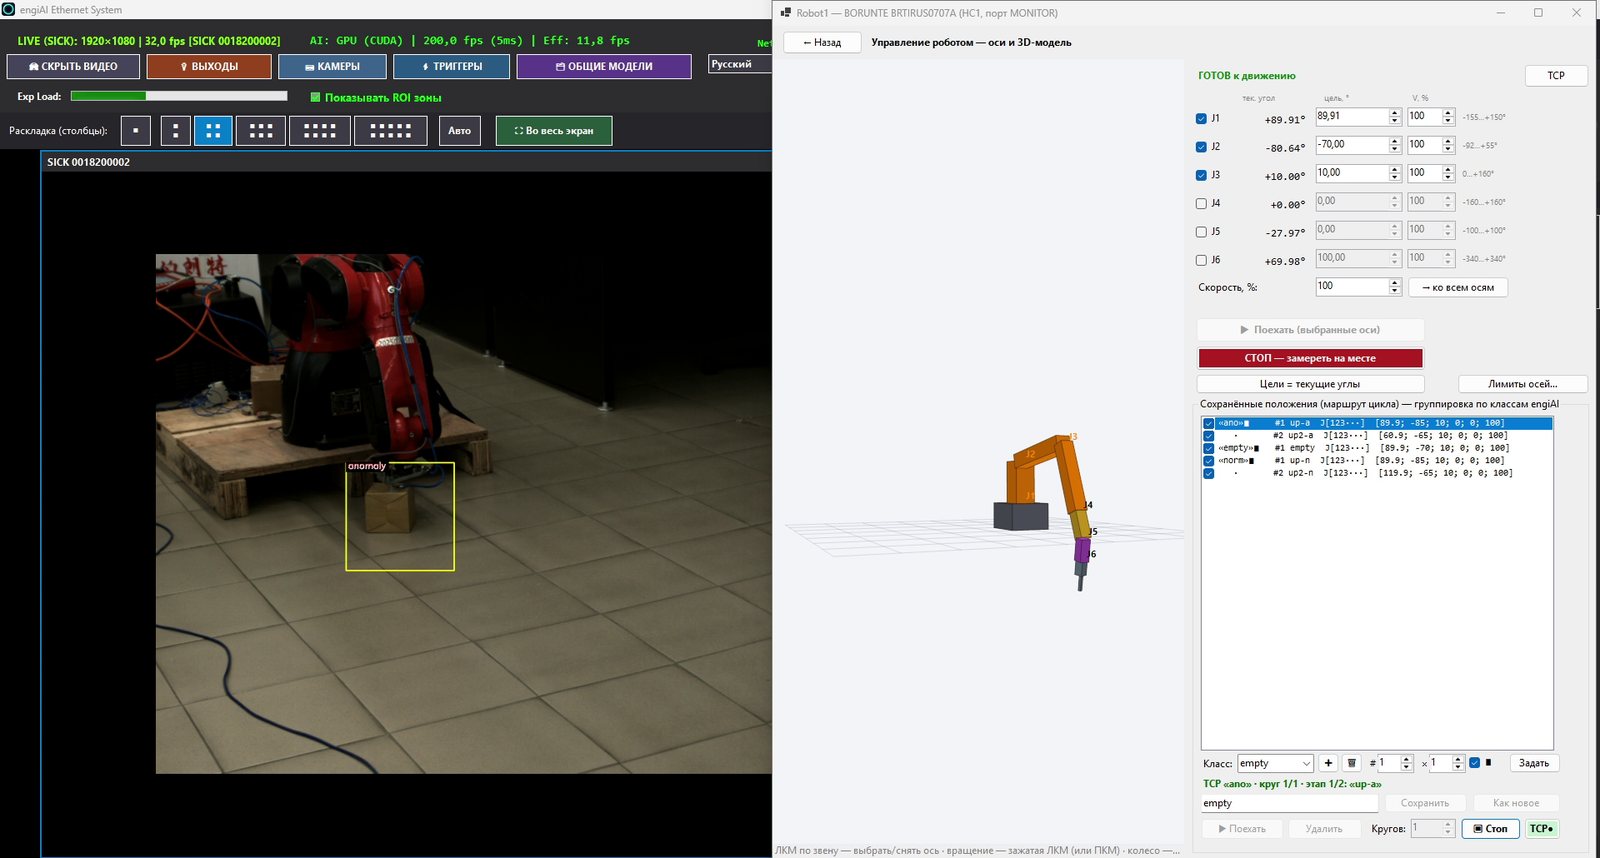
Kami sendiri telah mengembangkan program engiAI (penglihatan mesin) dan Robot1 (pengendalian robot) dan telah menyelesaikan seluruh proses, mulai dari gambar kamera hingga gerakan robot pada platform nyata. Pengalaman ini kami tawarkan sebagai layanan: kami akan menulis program sesuai dengan peralatan dan tugas Anda, menjalankannya pada lini produksi, dan memberikan dukungan.
01 Apa yang sedang kami kembangkan
Kontrol kualitas dan penolakan, pengenalan produk, menentukan sudut rotasi, penghitungan, membaca label – dengan jaringan saraf pada kartu grafis atau prosesor.
Rute untuk setiap jenis produk, verifikasi pada model digital, unggah program ke robot, menerima perintah dari penglihatan dan PLC.
Komunikasi dengan robot, PLC, SCADA, dan sistem akuntansi melalui TCP/IP dan Modbus TCP, serta input dan output diskrit. Protokol lain ditambahkan sesuai kebutuhan proyek.
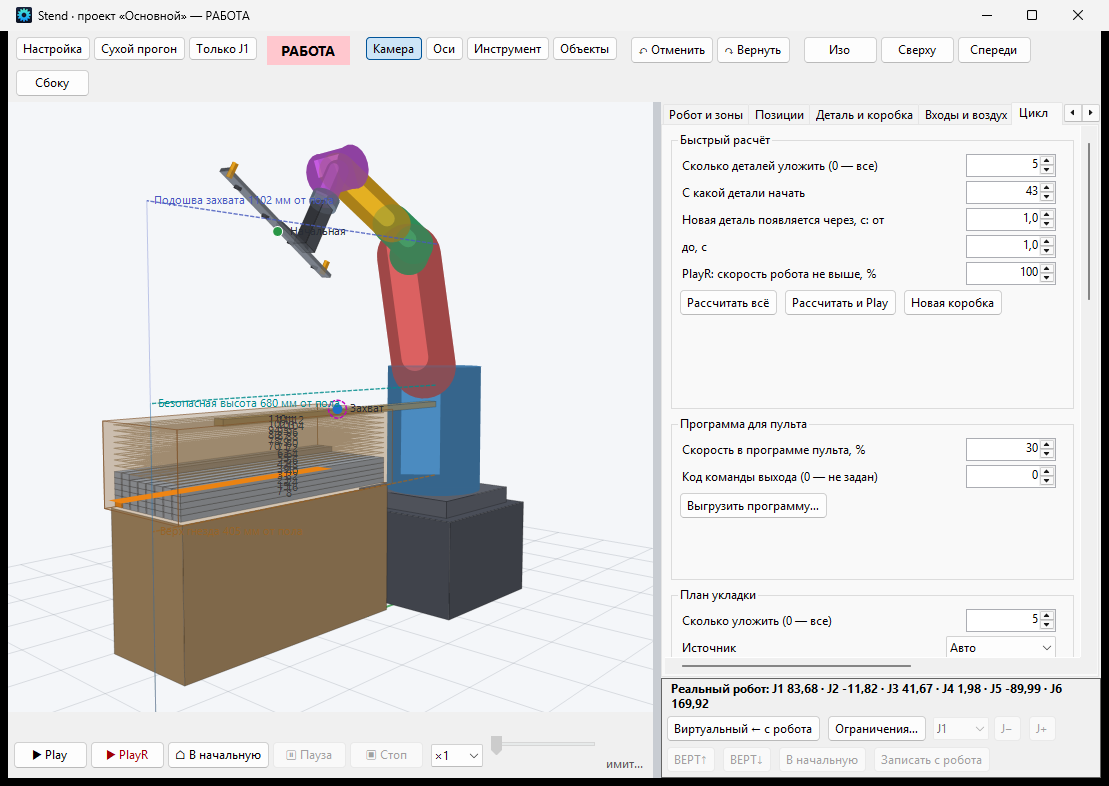
Model 3D sel: jangkauan, rencana penataan, dan waktu siklus dihitung sebelum membeli dan menjalankan peralatan.
Jendela yang mudah dipahami dalam bahasa staf Anda, log kejadian, basis data aktivasi, laporan berdasarkan batch.
Fungsi, protokol, dan format data sendiri – untuk lini tertentu, bukan "seolah-olah" dalam program universal.
02Kamera industri merek Hikrobot dan SICK
Kamera terhubung melalui pustaka asli dari produsen, sehingga program mengendalikan semua parameter kamera, bukan hanya mengambil gambar.
| Kamera | Apa yang sudah bisa dilakukan program kami |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Koneksi melalui MVS SDK hanya berdasarkan nomor seri, pengaturan eksposur, penguatan, frekuensi bingkai, resolusi, semua parameter GenICam, dan penyimpanan pengaturan ke memori kamera. |
| SICK picoCam (IDS uEye, GigE) | Koneksi melalui driver uEye, pengaturan eksposur, penguatan, frekuensi piksel, gamut dan keseimbangan warna, serta penyimpanan parameter ke kamera. |
| Kamera USB dan IP (RTSP) | Resolusi hingga 8K, properti driver, pengaturan otomatis; kamera IP melalui tautan RTSP. |
| Sakelar dan output | Perekaman berdasarkan sinyal sensor pada input kamera (berdasarkan tepi – waktu pengambilan bingkai 4,2 ms), encoder, sinyal "cacat" ke output diskrit kamera. |
| Beberapa kamera | Tidak ada batasan: pada platform kami, delapan dan sembilan kamera dapat bekerja secara bersamaan. |
03 Program untuk Robot
Kami membuat program robot di komputer, memeriksa setiap gerakan, dan kemudian memindahkannya ke robot sungguhan.
Titik, rute, dan logika siklus ditentukan dalam program di komputer.
Setiap gerakan diperiksa pada model 3D: jangkauan, penempatan, waktu siklus.
Program yang sudah jadi dipindahkan ke flash drive dan diunggah ke robot.
Program berjalan pada robot itu sendiri. Program ini dapat diakses, dipantau, dan dikendalikan.
Program Robot1 untuk robot BORUNTE dengan kontroler HC1 dirancang seperti ini. Untuk robot dari produsen lain, kami membuat program berdasarkan proyek: Inovance, ESTUN, JAKA, dan banyak lainnya memiliki TCP/IP dan Modbus TCP, yang memungkinkan program kami berkomunikasi dengan program di kontroler robot.
04 Peluncuran dan penyesuaian jalur produksi
Program hanya memberikan manfaat pada jalur produksi yang sedang berjalan. Oleh karena itu, kami tidak hanya berfokus pada kode, tetapi juga menjalankan jalur produksi bersama dengan para ahli Anda.
Pengambilan gambar menggunakan sensor atau encoder, sehingga setiap produk dianalisis tepat satu kali dan pada satu lokasi dalam frame.
Sinyal ke pengontrol, robot, atau PLC, log semua kejadian dengan nomor zona dan waktu.
Kamera, sensor, robot, PLC, dan sistem pencatatan saling bertukar sinyal dan data seperti satu jalur produksi.
Pemilihan kamera, lensa, dan pencahayaan, pelatihan jaringan saraf pada produk Anda, pelatihan operator dan insinyur.
05 Portofolio: Program-program kami
Lebih baik daripada deskripsi, adalah program-program yang telah kami buat. Program-program ini dapat diunduh dan dicoba: setiap program dapat berjalan selama 20 menit tanpa lisensi.
engiAI — visi komputer
- Inspeksi dan penolakan industri di jalur perakitan, C# / .NET 9.
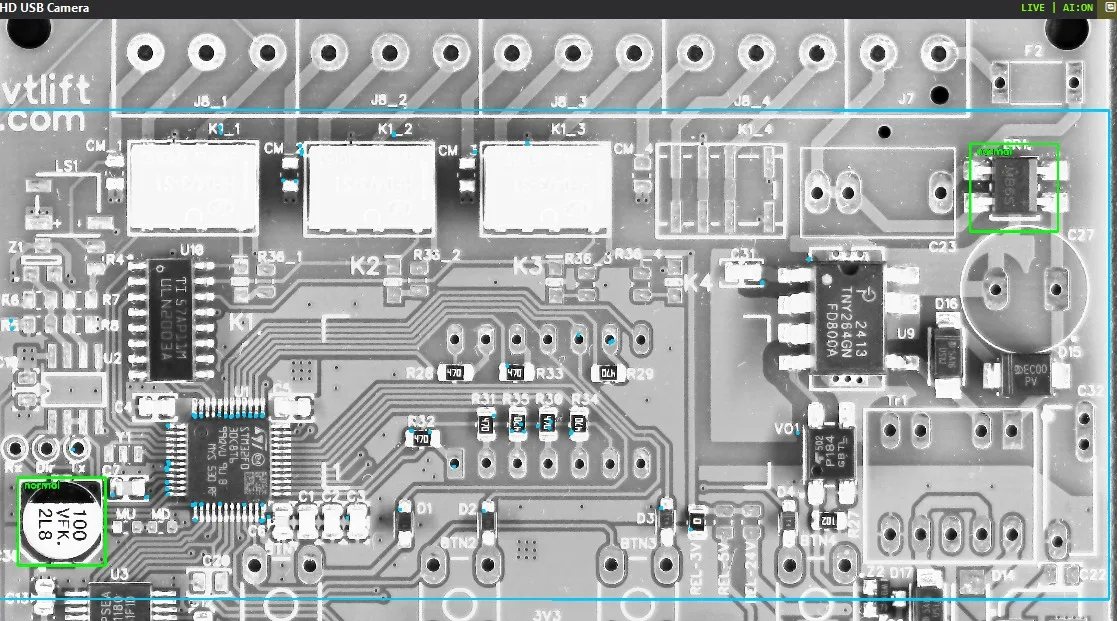
- Jaringan saraf YOLO11 melalui ONNX Runtime pada kartu grafis (CUDA) atau prosesor: analisis setiap frame dalam 4–5 ms.
- Pelatihan model langsung dari program; sampel pelatihan dibangun dari beberapa gambar data sintetis.
- Metode ZONA-PASANGAN: satu model untuk seluruh papan sirkuit, dengan pasangan "normal / cacat" untuk setiap komponen.
- Kamera dari Hikrobot, SICK, USB, dan IP; output ke perangkat rejector, PLC, dan robot melalui TCP/IP.
- Antarmuka dalam 14 bahasa, lisensi dengan keterikatan pada peralatan, operasi tanpa internet.
Robot1 — pengendalian robot
- Komunikasi langsung dengan kontroler robot BORUNTE HC1 melalui JSON/TCP, tanpa menggunakan alat bantu kontrol.
- Kontrol manual untuk setiap sumbu, posisi yang disimpan, model 3D robot.
- Modul Stend: replika digital sel, jangkauan, rencana penataan, dan waktu siklus.
- Penerimaan perintah dari penglihatan mesin: robot memutar gripper ke arah komponen dengan akurasi hingga 1°.
- Perlindungan robot dari aliran perintah jaringan saraf: zona mati, stabilitas, penangkapan yang mulus, pemulihan otomatis setelah kecelakaan.
06Cara kami bekerja
Anda mengirimkan deskripsi, foto, atau video produk dan area yang diperlukan.
Kami mengonfirmasi bahwa tugas tersebut dapat diselesaikan, menyebutkan jangka waktu, biaya, dan daftar peralatan.
Kami menulis program dan mengujinya di booth dan duplikat digital kami.
Kami menjalankan program secara jarak jauh atau dengan kunjungan, bersama dengan insinyur Anda.
Kami melatih staf, menjawab pertanyaan, memperbarui, dan menyempurnakan program.
07 Teknologi
| Area | Yang kami gunakan |
|---|---|
| Platform | C# / .NET 9, WinForms, Windows 10/11; Python untuk pelatihan jaringan saraf. |
| Kecerdasan Buatan | YOLO11 (deteksi, klasifikasi), ONNX Runtime, CUDA, data sintetis untuk pelatihan. |
| Kamera | Hikrobot MVS SDK, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; kemampuan melihat stereoskopik menggunakan dua kamera. |
| Koneksi | TCP/IP, Modbus TCP, input dan output diskrit; protokol lainnya disesuaikan dengan kebutuhan proyek. |
| Robot | BORUNTE (pengontrol HC1, JSON/TCP); produsen lain – berdasarkan proyek. |
| Data | SQLite, log kejadian dan aktivasi, ekspor pengaturan. |
08 Kami melayani di seluruh dunia
Pengembangan, penyesuaian, peluncuran, dan pelatihan dilakukan secara online: Anda tidak perlu membayar biaya perjalanan, dan jangka waktu tidak bergantung pada visa dan penerbangan. Kami menyiapkan antarmuka, panduan, dan penawaran komersial dalam bahasa yang digunakan oleh staf Anda. Untuk perusahaan di Belarus, kami datang ke lokasi dan menunjukkan cara kerja di stan kami di Minsk.
Kirimkan deskripsi peralatan, foto atau video produk dan area. Penilaian gratis: kami akan memberikan jawaban, solusi, perkiraan waktu, dan biaya.