Fotocamera 3D e posizioni globali: un robot che vede l'altezza
Una selezionatrice robot con visione tecnica ora misura il carico in tre dimensioni.
Direttamente nel programma di controllo del robot BORUNTE costruito fotocamera stereo: è in tempo reale misura l'altezza della scatola, conosce l'altezza della propria "testa" da encoder e si proibisce Il robot si muove pericolosamente. Qui di seguito sono le capacità implementate e testate su una cella vivente.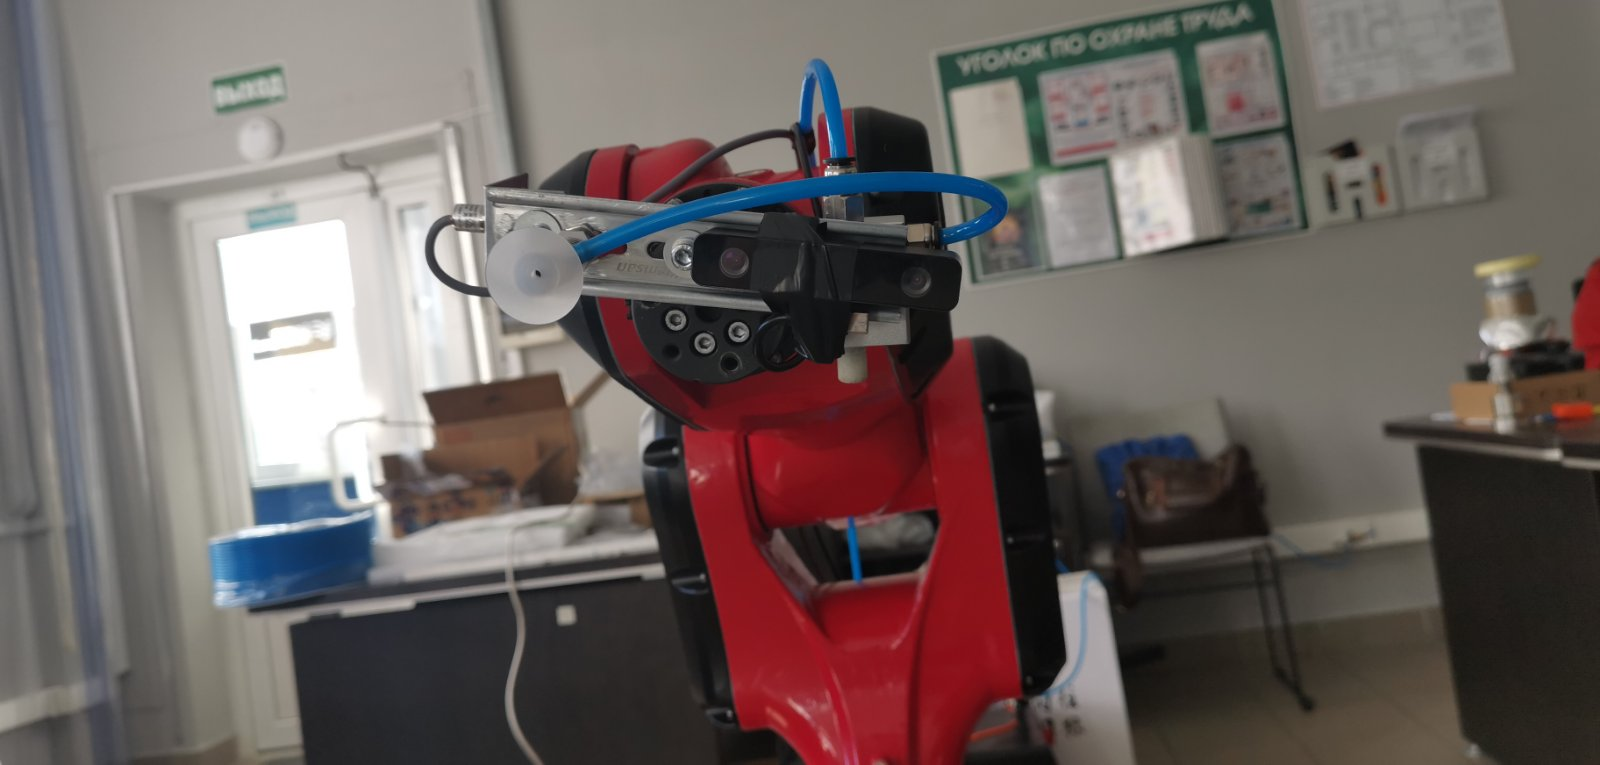
Tutto in una finestra: telecamere, profondità, numeri
La finestra della fotocamera 3D si apre con un singolo pulsante e corre parallela alla finestra di controllo principale. A sinistra è un'immagine live di entrambe le telecamere stereo e una mappa di profondità, a destra sono regole di sicurezza. e sintonizzazione. Tre parametri chiave vengono visualizzati e aggiornati in tempo reale:
- Altezza robot + regolazione altezza della testa globale J6;
- Distanza alla superficie della scatola - quanto resta prima del carico;
- L'altezza della scatola - il risultato principale della misurazione.
La chiusura della finestra non impedisce la misurazione: la fotocamera continua a lavorare in background, e le regole La sicurezza è costantemente in atto.
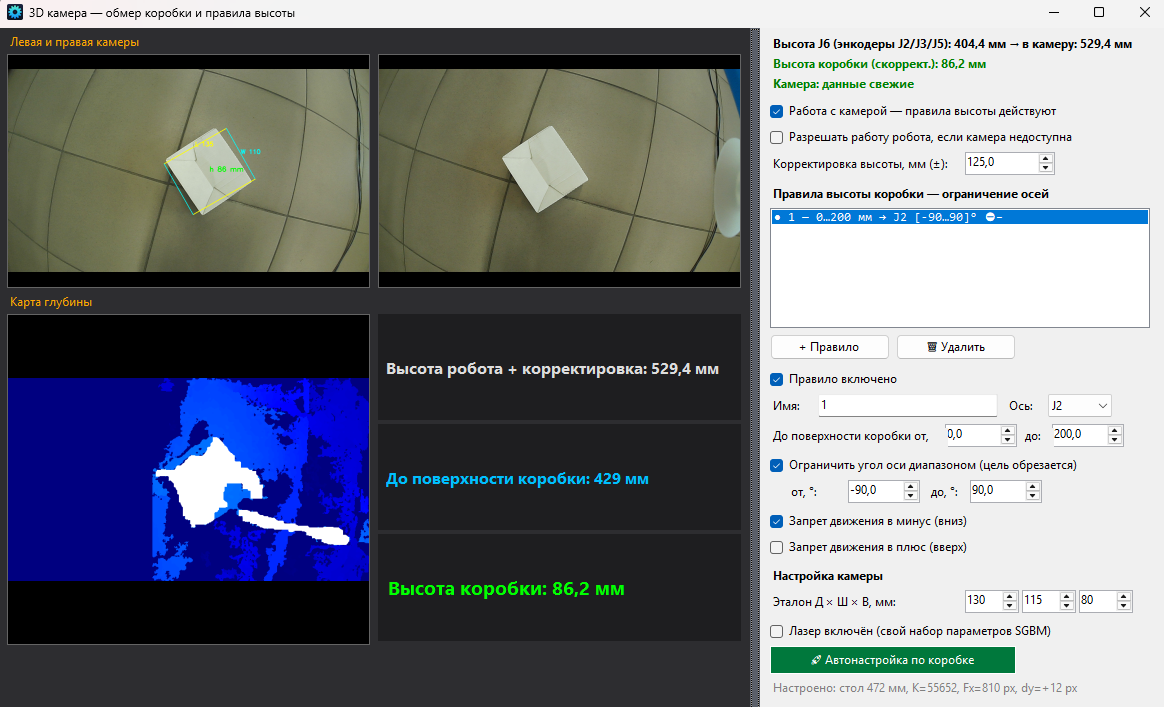
L'altezza globale di J6 è fatta di codificatori robot.
L'altezza della testa è considerata il controller del robot dagli encoder degli assi J2 / J3 / J5 secondo il passaporto. Kinematica - senza sensori esterni. Un campo di regolazione (±, mm) tiene conto dell'installazione: Robot su un pallet, base incassata, rimozione della lente della fotocamera relativa alla flangia. Una volta entrati, e le letture coincidono con la roulette.
Misura che non ha paura del movimento robot
La fotocamera si trova su una testa mobile, e di solito questo è un problema: il robot rosa - "swimmed" l'altezza. cargo. Qui la distanza "camera → tabella" viene sostituita automaticamente nella matematica di misura: altezza J6 + regolazione, su ogni ciclo di indagine. Il robot è salito di 140 mm. La misura rimase corretta senza ricalibrazione. Controllato: scatola standard 80 mm mostra 80.0 mm a diverse altezze del robot.
- Regolazione della scatola Un tocco: la fotocamera trova il tavolo. regola la scala e esclude l'errore di altezza residua;
- I buffer di misura vengono eliminati quando si cambia l'altezza - nessun "media prima e dopo"
- Filtraggio mediano da cornici spegne il rumore della coppia stereo.
Regole di sicurezza per distanza al carico
L'amministratore definisce le regole del modulo "distanza dalla superficie da ... a ... mm → limitazione asse": Divieto di movimento verso il basso e/o verso l'alto o gamma consentita di angoli. Le regole si aggiungono. memorizzato nel database e operare su Tutte le fonti di movimento senza eccezione: Pulsanti a mano, pose salvate, jog, comandi TCP AI, percorsi automatici.
- il carico è vicino – il robot non può abbassare fisicamente la ventosa nella scatola;
- La direzione inversa è sempre libera - il robot può "uscire" della zona.
- quando si attiva la regola in movimento - una fermata liscia senza un incidente di guida;
- La comunicazione con la fotocamera è persa - gli assi sotto le regole si fermano (o continuare a lavorare se l'amministratore l'ha esplicitamente autorizzato);
- Il principio tutto o niente: se almeno un asse poggia su un vincolo, Il movimento non è nemmeno parzialmente effettuato.
Ictus verticale: variazioni di altezza, scatola non sposta
I pulsanti + e − inferiori e sollevano la testa del robot. verticalmente: Il programma risolve il problema inverso della cinematica, gli assi J2 e J3 viaggiano simultaneamente in un unico movimento. La scatola nel telaio rimane in posizione - la demolizione misurata orizzontalmente meno di un millimetri 10 mm. È così che il sucker si avvicina al carico: verticalmente, senza lubrificare il telaio.
L'angolo costante della fotocamera è "grado"
Una casella di controllo indica l'inclinazione globale dello strumento: con qualsiasi movimento J2/J3 asse J5 Si gira automaticamente, tenendo la fotocamera parallela al pavimento. Angolo di regolazione visibile sullo schermo, impostato dalla posa corrente e memorizzato nel database. L'errore non si accumula. Il sistema è attratto dall'angolo globale, non dalla differenza di passi.
🔒 Scarica video 2026-08-31 12-31-07.mp4 — nessun accessoPronta per la produzione
- interfaccia 14 lingue (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), accendendo la mosca, la scelta viene salvata;
- tutte le impostazioni - nel database: regole, tarature, dimensioni e posizione delle finestre;
- Registrazione completa: ogni movimento, ogni fallimento e la sua causa è nel file di registro.
- Funziona in combinazione con l'engiAI AI smistamento (YOLO): classificazione per telecamera, Comandi TCP al robot con conferma dell'esecuzione.
Risultati: Una cella in cui il robot non si limita a ripetere pone, ma vede il carico. Conosce la sua altezza e non si lascia sbagliare. Contattaci e mostraci il lavoro. Vivete nella vostra missione.
