Sviluppo di software per macchinari industriali e sistemi di visione artificiale
Il software per il robot viene creato e testato su un computer, quindi viene eseguito direttamente sul robot. Il robot riceve comandi dal sistema di visione, dal PLC e dall'operatore.
Connessione di telecamere industriali tramite SDK, configurazione tramite software, acquisizione di dati tramite sensori, reti neurali e uscita per la selezione.
Avvio e messa in funzione: telecamere, sensori, sistemi di selezione, robot e PLC operano come un'unica unità.
Sviluppo, avvio e assistenza tramite internet. Sul posto è necessario solo il vostro ingegnere.
Chi siamo
«Vector Technologies» è un'azienda di ingegneria con sede a Minsk. Dal 2009 produciamo e vendiamo apparecchiature e software per l'automazione industriale.
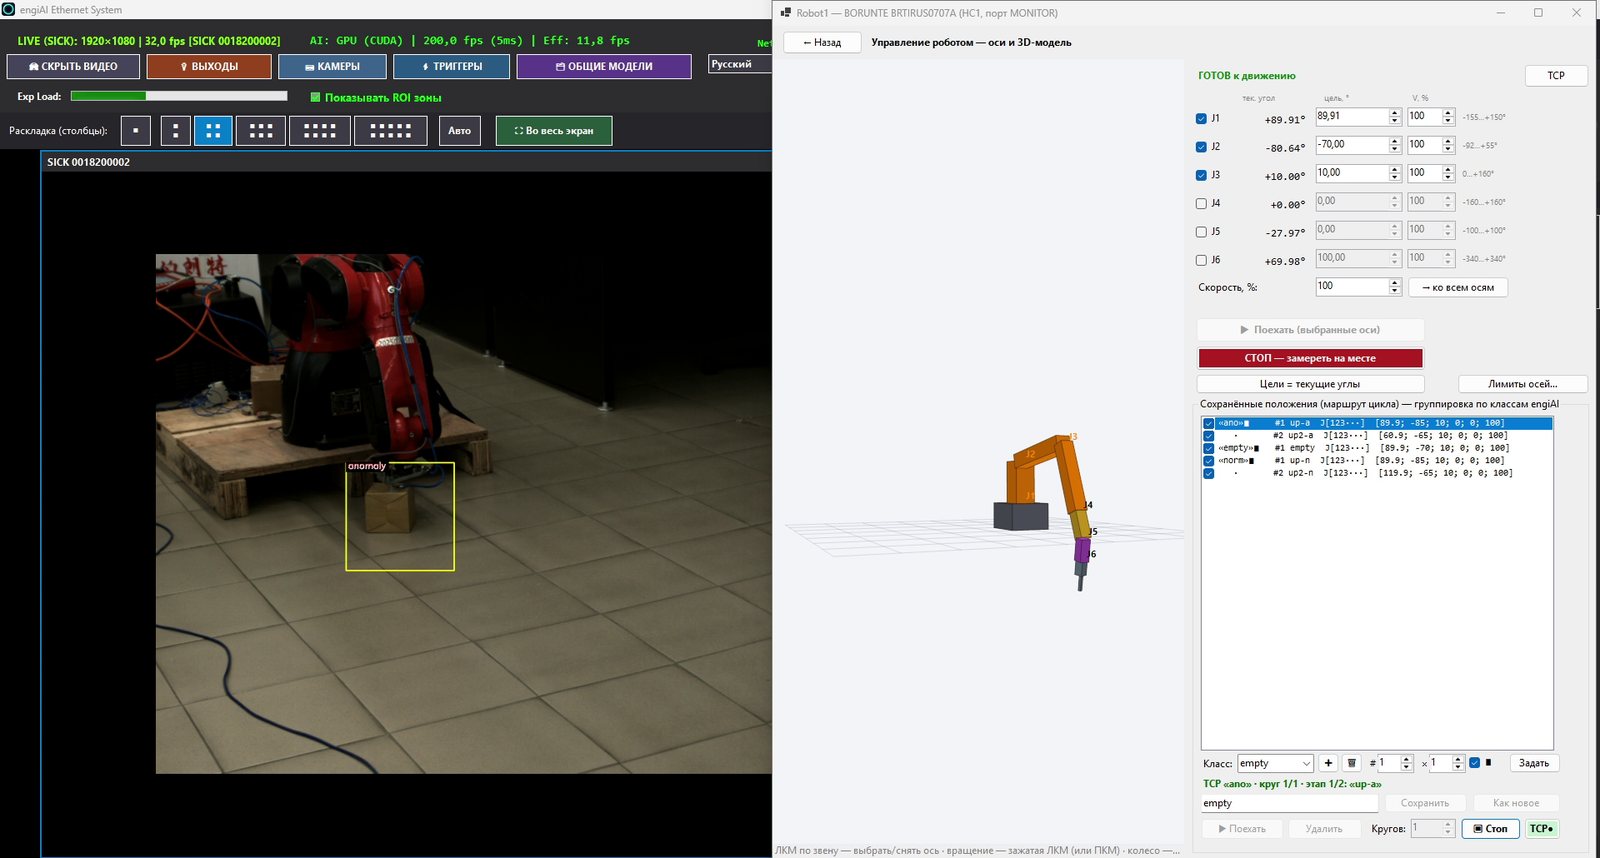
Abbiamo sviluppato noi stessi i software engiAI (visione artificiale) e Robot1 (controllo del robot) e abbiamo seguito l'intero processo, dall'immagine acquisita dalla telecamera al movimento del robot su un prototipo reale. Offriamo questa esperienza come servizio: scriviamo il programma per le vostre apparecchiature e per il vostro compito, lo mettiamo in funzione sulla linea e forniamo assistenza.
01 Cosa stiamo sviluppando
Controllo qualità e scarto, riconoscimento dei prodotti, determinazione dell'angolo di rotazione, conteggio, lettura delle etichette – con reti neurali sulla scheda video o sul processore.
Percorsi specifici per ogni tipo di prodotto, verifica tramite modello digitale, esportazione del programma per il robot, ricezione di comandi da visione e PLC.
Comunicazione con robot, PLC, sistemi SCADA e sistemi di gestione, tramite protocolli TCP/IP e Modbus TCP, ingressi e uscite digitali. Possiamo aggiungere altri protocolli in base alle esigenze del progetto.
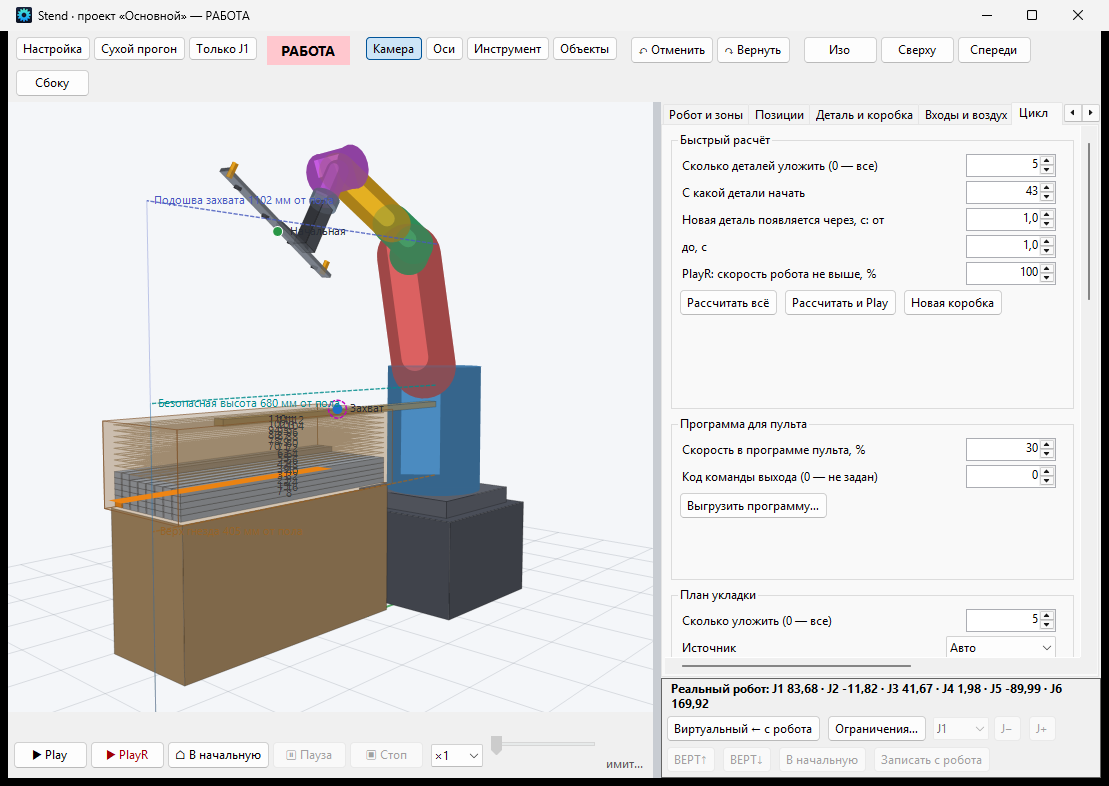
Modello 3D della cella: raggiungibilità, piano di posizionamento e tempo di ciclo vengono calcolati prima dell'acquisto e dell'avvio dell'apparecchiatura.
Interfacce intuitive nella lingua del personale, registri degli eventi, database di attivazioni, report per lotti.
Funzioni, protocolli e formati di dati specifici per una linea di produzione, anziché una soluzione "generica".
02 Telecamere industriali di Hikrobot e SICK
Le tele si collegano tramite le librerie native dei produttori, quindi il programma controlla tutti i parametri della telecamera, non solo la cattura dell'immagine.
| Tele | Cosa sono già in grado di fare i nostri programmi |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Connessione tramite MVS SDK esclusivamente tramite il numero di serie, tempo di esposizione, guadagno, frequenza dei fotogrammi, risoluzione, tutti i parametri GenICam, salvataggio delle impostazioni nella memoria della telecamera. |
| SICK picoCam (IDS uEye, GigE) | Connessione tramite driver uEye, tempo di esposizione, guadagno, frequenza del pixel, gamma e bilanciamento del bianco, salvataggio dei parametri nella telecamera. |
| Telecamere USB e IP (RTSP) | Risoluzione fino a 8K, proprietà del driver, impostazione automatica; telecamere IP tramite URL RTSP. |
| Trigger e uscite | Acquisizione tramite segnale del sensore in ingresso della telecamera (tramite fronte – intervallo di tempo del fotogramma di 4,2 ms), encoder, segnale "errore" sull'uscita discreta della telecamera. |
| Più telecamere | Non ci sono limitazioni: sui nostri stand erano attive contemporaneamente otto e nove telecamere. |
03 Software per robot
Creiamo il programma per il robot sul computer, controllando ogni movimento e poi trasferendolo al robot reale.
Punti, percorsi e logica del ciclo sono definiti nel programma sul computer.
Ogni movimento viene verificato su un modello tridimensionale: raggiungibilità, posizionamento, tempo di ciclo.
Il programma pronto viene trasferito su una chiavetta USB e caricato nel robot.
Il programma viene eseguito direttamente sul robot. È possibile connettersi, monitorare il funzionamento e controllarlo.
Questo è il funzionamento del nostro programma Robot1 per i robot BORUNTE con il controller HC1. Per i robot di altri produttori, scriviamo i programmi secondo le specifiche: Inovance, ESTUN, JAKA e molti altri utilizzano TCP/IP e Modbus TCP, con cui i nostri programmi si connettono al programma presente nel controller del robot.
04 Avvio e messa in funzione di linee di produzione a nastro
Il programma offre benefici solo su una linea di produzione funzionante. Per questo motivo, non ci limitiamo al codice, ma mettiamo in funzione la linea insieme ai vostri esperti.
Acquisizione tramite sensore o encoder, in modo che ogni prodotto venga analizzato esattamente una volta e nello stesso punto dell'immagine.
Invio del segnale a un controllore, al robot o al PLC, con un registro di tutti gli eventi, indicando la zona e l'orario.
Le telecamere, i sensori, i robot, i PLC e i sistemi di controllo scambiano segnali e dati come se fossero una singola linea.
Selezione della telecamera, dell'obiettivo e dell'illuminazione, addestramento della rete neurale sui vostri prodotti, formazione degli operatori e degli ingegneri.
05 Portfolio: i nostri programmi
Superiore a qualsiasi descrizione, sono i programmi che abbiamo già sviluppato. Possono essere scaricati e provati: ogni programma funziona per 20 minuti senza licenza.
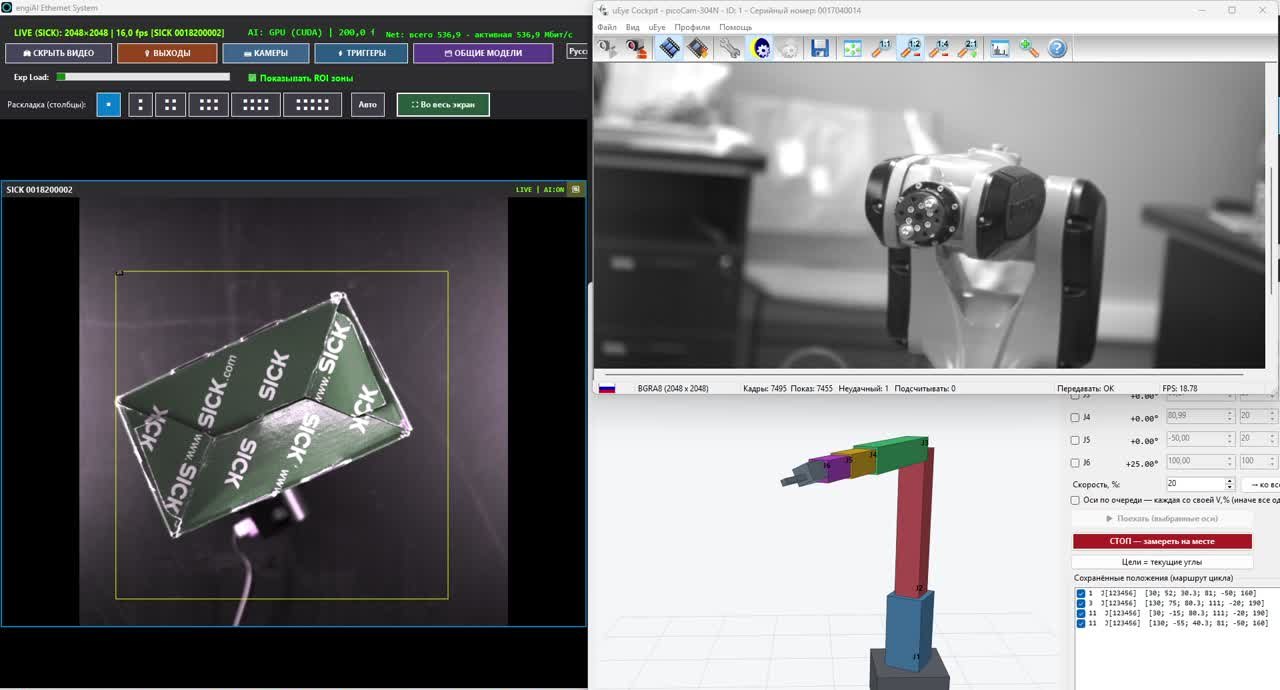
engiAI — visione artificiale
- Ispezione industriale e scarto sulla linea di produzione, C# / .NET 9.
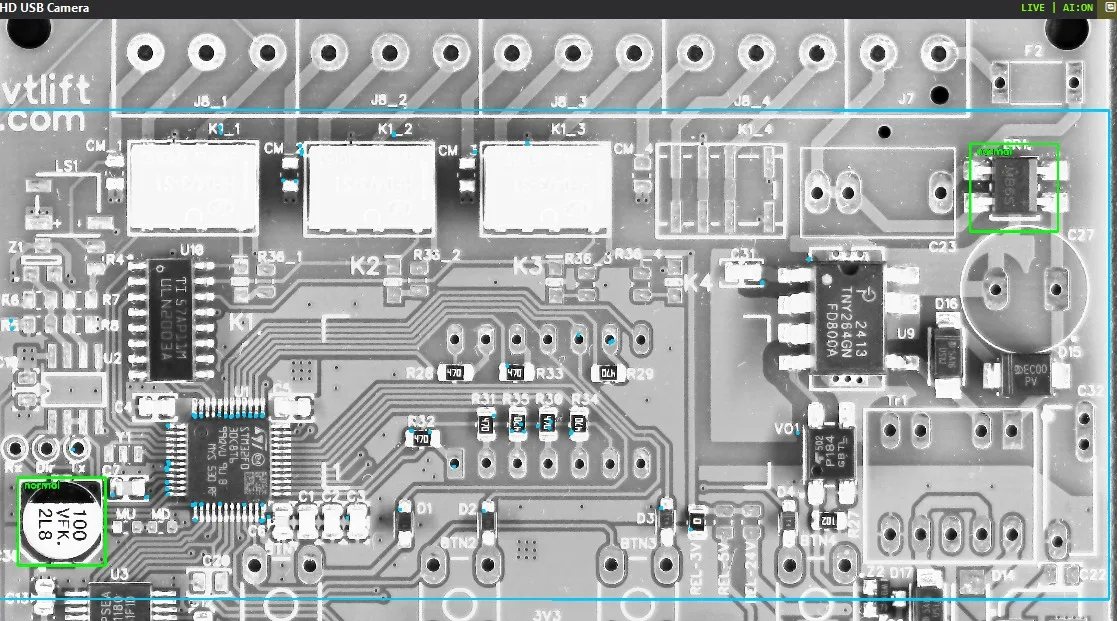
- Reti neurali YOLO11 tramite ONNX Runtime su scheda video (CUDA) o processore: analisi di un singolo fotogramma in 4-5 ms.
- Addestramento dei modelli direttamente all'interno del programma; l'insieme di dati di addestramento è composto da diverse immagini generate artificialmente.
- Metodo ZONA-COPPIA: un singolo modello per l'intera scheda di circuito, con una coppia "normale / difetto" per ogni componente.
- Telecamere Hikrobot, SICK, USB e IP; uscite per SCART, PLC e robot tramite TCP/IP.
- Interfaccia in 14 lingue, licenza vincolata all'hardware, funzionamento offline.
Robot1 — controllo del robot
- Comunicazione diretta con il controller del robot BORUNTE HC1 tramite JSON/TCP, senza tastierino di programmazione.
- Controllo manuale di ogni asse, posizioni salvate, modello 3D del robot.
- Modulo Stend: replica digitale della cella, raggiungibilità, piano di posizionamento e tempo di ciclo.
- Ricezione di comandi da sistemi di visione artificiale: il robot adatta la pinza al componente con una precisione di 1°.
- Protezione del robot dagli input delle reti neurali: zona di sicurezza, mantenimento della stabilità, acquisizione fluida dell'obiettivo, ripristino automatico in caso di guasto.
06 Come operiamo
Fornite una descrizione, foto o video del componente e dell'area interessata, specificando le istruzioni necessarie.
Confermiamo la fattibilità del compito, indicando i tempi, i costi e la composizione dell'attrezzatura.
Scriviamo il programma e lo testiamo sul nostro banco di prova e sul modello digitale.
Lo mettiamo in funzione sulla vostra linea, in remoto o con la presenza di un vostro ingegnere.
Formiamo il personale, rispondiamo alle domande e aggiorniamo e perfezioniamo il programma.
07 Tecnologie
| Area di applicazione | Tecnologie utilizzate |
|---|---|
| Piattaforma | C# / .NET 9, WinForms, Windows 10/11; Python per l'addestramento di reti neurali. |
| Intelligenza Artificiale | YOLO11 (rilevamento, classificazione), ONNX Runtime, CUDA, dati sintetici per l'addestramento. |
| Tele | Hikrobot SDK MVS, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; visione stereoscopica con due telecamere. |
| Comunicazione | TCP/IP, Modbus TCP, ingressi e uscite digitali; altri protocolli – a seconda delle esigenze del progetto. |
| Robot | BORUNTE (controllore HC1, JSON/TCP); altri produttori, secondo progetto. |
| Dati | SQLite, registri degli eventi e delle operazioni, esportazione delle impostazioni. |
08 Operiamo in tutto il mondo.
Sviluppo, configurazione, avvio e formazione avvengono online: non dovete sostenere costi di viaggio, e i tempi non dipendono da visti o voli. Prepariamo interfacce, manuali e offerte commerciali nella lingua del vostro personale. Per le aziende in Bielorussia, interveniamo direttamente in loco per dimostrare il funzionamento del nostro stand a Minsk.
Inviate una descrizione dell'apparecchiatura, foto o video dei prodotti e dell'area. La valutazione è gratuita: risponderemo, fornendo una soluzione, i tempi necessari e il costo.