無人機の検出
映像を区画ごとに分割し、それぞれが別々に分析を行います。各区画は、雲、太陽、屋根の端、アンテナなどを認識します。
重要なのはコントラストであり、形状ではない。平らな空に存在する暗い物体は、2つのピクセルで認識でき、これは約2キロメートルに相当する。
ゾーン番号は、移動方向、順序、および時間に関する情報を示し、オブジェクトの角度速度、映像内の拡大率、および接近または通過を判断します。
ドローンは一定のコースを飛行し、鳥は自由に飛び回ります。判断は、単一の映像ではなく、軌跡に基づいて行われます。
01これは何のためのものですか
物流センターは、数千平方メートルの屋根、作業スペース、荷役エリア、常に人がいる場所、そして保険で保護された商品など、すべてが屋外に展開されています。周囲にはフェンスがあり、その境界線を超えて監視されることはありません。
周囲はフェンス、監視カメラ、警備員、そしてアクセス制御システムによって保護されています。空気は監視されていません。しかし、まさにそこから、最も重要な活動が行われます。それは、窃盗前の偵察飛行、内部物流の撮影、荷物の搬送、屋根や設備の損傷などです。
無線探知機は、ドローンとコントローラー間の通信を傍受します。事前に記録された経路を走行する、送信機がオフになっているドローンは、彼らにとって存在しません。カメラは、無線通信に依存せず、ドローンを認識できます。このシステムは、空中に存在する未知の物体を特定し、その発生源と接近状況を確認し、警報を発するという1つの目的を達成します。ドローンを妨害したり、通信を傍受したり、干渉したりすることはありません。そのため、特別な許可は不要で、あらゆる商業施設に適しています。
02 提案:空をいくつかの領域に分割する
通常の検出器は、画面内の既知の形状の物体を検出し、枠で囲みます。しかし、空ではうまく機能しません。ドローンが1.5キロメートル離れた場所にある物体は、単に2〜3つの点として認識されるだけです。一方、「ゾーン・ペア」という手法は、別のアプローチです。まず、画面全体が格子状のゾーンに分割され、それぞれのゾーンに対して、通常の状態(正常)と、ゾーン内に異物が現れた状態(オブジェクト)の対応するパターンが学習されます。この場合、質問は「これは何ですか?」ではなく、「この空の領域は通常の状態ですか?」というものであり、2つのピクセルだけで答えを出すことができます。
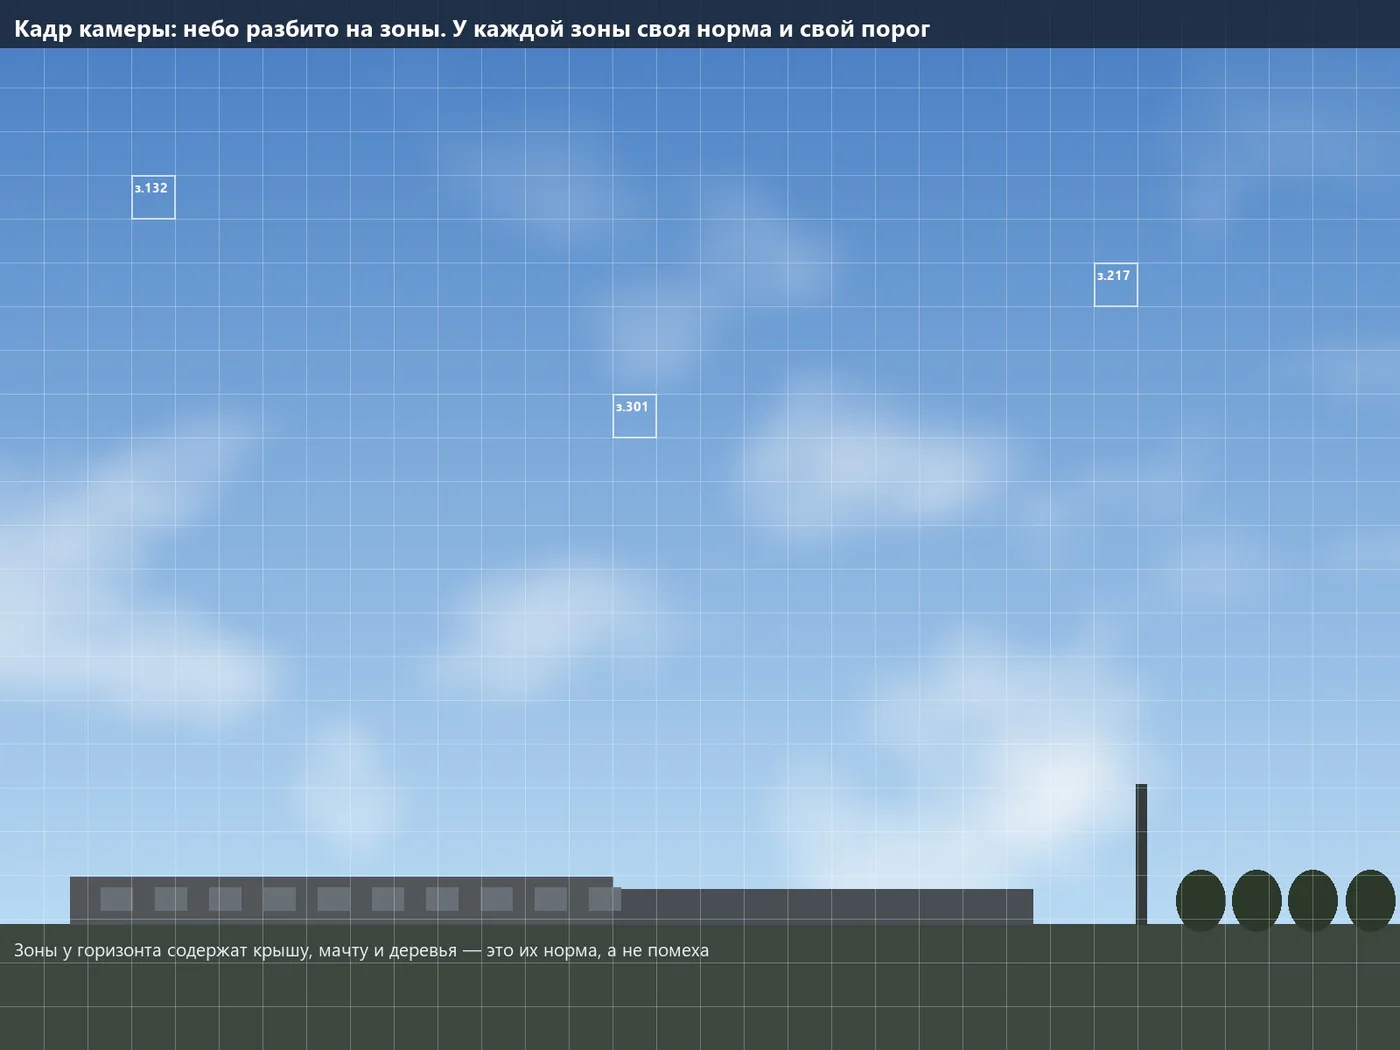
空は一見均一に見えますが、地平線に見える霧、真上に見える青、雲、太陽からの光、屋根の端とマスト、木々と電線など、さまざまな要素が組み合わさっています。しかし、全体を把握しようとすると、画像の端でずれが生じてしまいます。屋根の上にあるエリアは、屋根の端が常に存在することを認識していますが、真上にあるエリアは、空と雲しか見えておらず、最も敏感な判断基準を持っています。
画面の端にある屋根、アンテナ、木、ケーブルなどは、それぞれのエリアの一部として機能します。
視界の端、つまり、木々や霧が濃い場所では、感度が低くなります。一方、視界の中心、つまり、晴れた場所では、感度が最大になります。
認識された範囲は、一度設置時に計算された方位と位置に関する情報です。
対象となるエリアは事前に決定されており、「探知機が400個のオブジェクトを検出し、これで完了」といった状況は起こりません。
特定の範囲で、誤検知の発生源が新たに現れました。その範囲のみが調整され、他の範囲は影響を受けません。
運用者は、どの範囲が誤検知を起こし、その範囲に何が存在するかを報告書で確認できます。これは、セキュリティ担当者にとって、一般的な回答よりも重要な情報です。
03空に現れた点が見つかった、という状況
検出は、形状ではなく、コントラストに基づいています。空には、木や車、影はありません。範囲内の明るさは、数段階で変化し、画像ごとに同じパターンが繰り返されます。そのような背景では、目に見えない暗い部分でも、統計的に検出できます。
| 状況 | 範囲 |
|---|---|
| 範囲内の空の明るさ | 約180段階(255段階) |
| そのような明るさにおけるセンサーのノイズ | 2~3段階 |
| ドローンは、ピクセルの1/4の領域をカバーする。 | ピクセルが約30段階暗くなる |
| シグナル対ノイズ比 | およそ10個 |
10倍以上のノイズ除去 – 確実な指標です。 1ピクセルの大きさの物体でも、完全に遮蔽された領域に応じて、その割合で暗く表示されます。そのため、従来の「4ピクセルでターゲットを検出する」手法よりも、検出範囲が広くなります(これは、模様のある背景での隠蔽技術向けに設計されています)。 均一な空の背景にある暗い物体の場合、2ピクセルで確実に検出でき、3~4ピクセルで安定した追跡が可能です。 航空機と鳥を画像から区別するには、15~20ピクセルの情報が必要ですが、ここでは行動に基づいて判断します。
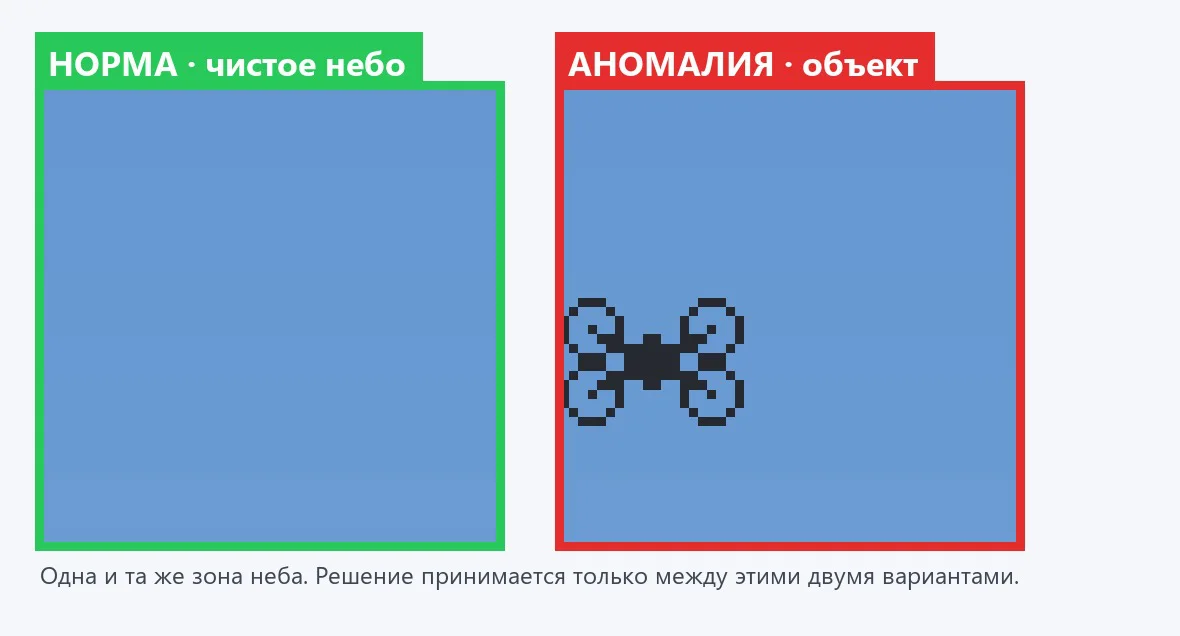
単発の音の発生は、1つのフレームでトリガーされる可能性がありますが、同じ場所で再び発生したり、隣の場所へ正しい方向に移動したりすることはありません。 「オブジェクトが3〜4フレーム連続で確認され、それに伴って位置が移動する」という要件は、偶然のトリガーをほぼ完全に排除し、わずかな時間しかかかりません。
04 検出範囲:計算
画素の角の大きさによって、検出距離が決定されます。検出距離は、目標の画素数 = (目標の大きさ × レンズの焦点距離) ÷ (画素の大きさ × 検出距離) で計算されます。ここでは、20メガピクセルのカメラ(画素サイズ2.4μm、イメージセンサーサイズ1インチ)を使用し、対象は幅0.4mのドローンを想定して計算します。
| レンズ | 視野 | 128ピクセルの領域 | 検出、2ピクセル | 確実、4ピクセル | 認識、16ピクセル |
|---|---|---|---|---|---|
| 25mm | 29,4° × 19,9° | 0,70° | 200メートル | 1,040 m | 260 メートル |
| 35 ミリメートル | 21,3° × 14,3° | 0,50° | 2,900 メートル | 1,460 メートル | 365 メートル |
| 50 ミリメートル | 15,0° × 10,0° | 0,35° | 4,200 メートル | 2,080 メートル | 520 メートル |
| 75 ミリメートル | 10,0° × 6,7° | 0,23° | 6,250 メートル | 3,120 メートル | 780 m |
| 100mm | 7,5° × 5,0° | 0,18° | 8,300 m | 4,170 m | 1,040 m |
より大きな目標の場合、その範囲は比例して広がります。航空機型のこの装置は、翼幅1.2m、50mmのレンズを持ち、6キロメートル先を確実に捉えることができます。しかし、約2キロメートルの距離になると、カメラの問題ではなく、空気の状態が問題になります。霧が発生すると、コントラストが低下して、視認性が悪くなります。
| 視程(気象条件) | 1kmでのコントラスト | 2kmでのコントラスト | 3kmでのコントラスト |
|---|---|---|---|
| 30km、晴れ | 88 % | 77 % | 68 % |
| 20km、通常の日 | 82 % | 68 % | 56 % |
| 10km、薄い霧 | 68 % | 46 % | 31 % |
| 4km、霧 | 38 % | 14 % | 5 % |
75mmを超える焦点距離のレンズは、通常の天候下では、空気の遮蔽距離がせいぜい2〜3kmしかないので、実用的な意味はありません。適切な作業範囲は300mから2kmであり、これは倉庫に必要とされる範囲です。ドローンは20m/sで飛行します。1500mで目標を検出した場合、75秒で、人員を搬送エリアから避難させ、荷役作業を停止させ、ゲートを閉鎖し、警備員を呼び出すことができます。700mであれば35秒で、人員や信号を受信できます。
05 カメラ、光学機器、熱画像カメラ
| 要求 | 内容 | なぜ |
|---|---|---|
| 解像度 | 20MP、5472 × 3648 | ピクセルが角で小さくなるほど、視認できる範囲が広がる |
| ピクセルのサイズ | 2.4 μm | ピクセルが半分になると、検出範囲も半分になる |
| イメージセンサー | 1インチ | 小さなピクセルの場合、広い視野を維持できる |
| 形式 | モノクロ | カラーセンサーは、小さな暗い部分で解像度を半分に低下する |
| 絞り | グローバルまたはローリング | 遠い物体がゆっくりと移動 |
| インターフェース | GigE、20MPで最大6コマ/秒 | 約960 Mbit/s – この速度で天を撮影するには十分 |
| マウント | C-mount | 任意の標準的な産業用レンズ |
すべての数値は、量産型の産業用カメラに関するデータに基づいていますHIKROBOT MV-CS200-10GM(モノクロ):在庫があり、価格も予想通りです。ソフトウェアはすでにこのカメラに対応しており、直接操作が可能です。レンズは、直径1インチ以上、1ピクセルあたり2.4μmの解像度、F2.8以上の明るさ、固定焦点距離(ズーム不可)、ネジによるフォーカスと絞りの固定(屋外に設置されるため、振動に強い必要があります)。対応するレンズメーカーは、Kowa、Computar、FujinonなどですHikrobot全方位監視の場合、最適なレンズサイズは25mmです。12台のカメラを使用することで、360度をカバーし、重複した範囲を監視できます。このシステムでは、約1キロメートルまでの距離で確実に物体を検出できます。
サーマルカメラ:24時間稼働
夜、薄明、そして太陽光下での作業のために、サーマルカメラが追加されます。これは独立したシステムではなく、同じ手法の別のチャンネルです。同じエリア分割、各エリアごとに「正常/異常」の表示、そして同じトラッキング機能が備わっています。夜間の赤外線画像は寒く均一ですが、ドローンにはモーター、バッテリー、制御装置などが暖色で表示され、寒色背景の中で暖色として認識されます。
| パラメータ | 内容 |
|---|---|
| センサー | 冷却不要、640 × 512、12μmピクセル |
| レンズ | 50mm、視野角は約9° × 7° |
| 0.4m、2ピクセルサイズのドローン検出 | 約830m |
| 確実、4ピクセル | 約420m |
| 動作モード | 24時間、夕暮れ時、太陽が昇る時間、薄い霧の中 |
2つのチャンネルの範囲は、特定の空の座標に固定されています。昼間は互いに確認し合い、両方のチャンネルで検出されたオブジェクトは、ほぼ確実に本物であると確認できます。夜間は、熱画像が追跡を行います。オペレーターは、単一の追跡、単一の画面、および単一のログを確認できます。
06 ゾーン間の移動:コース
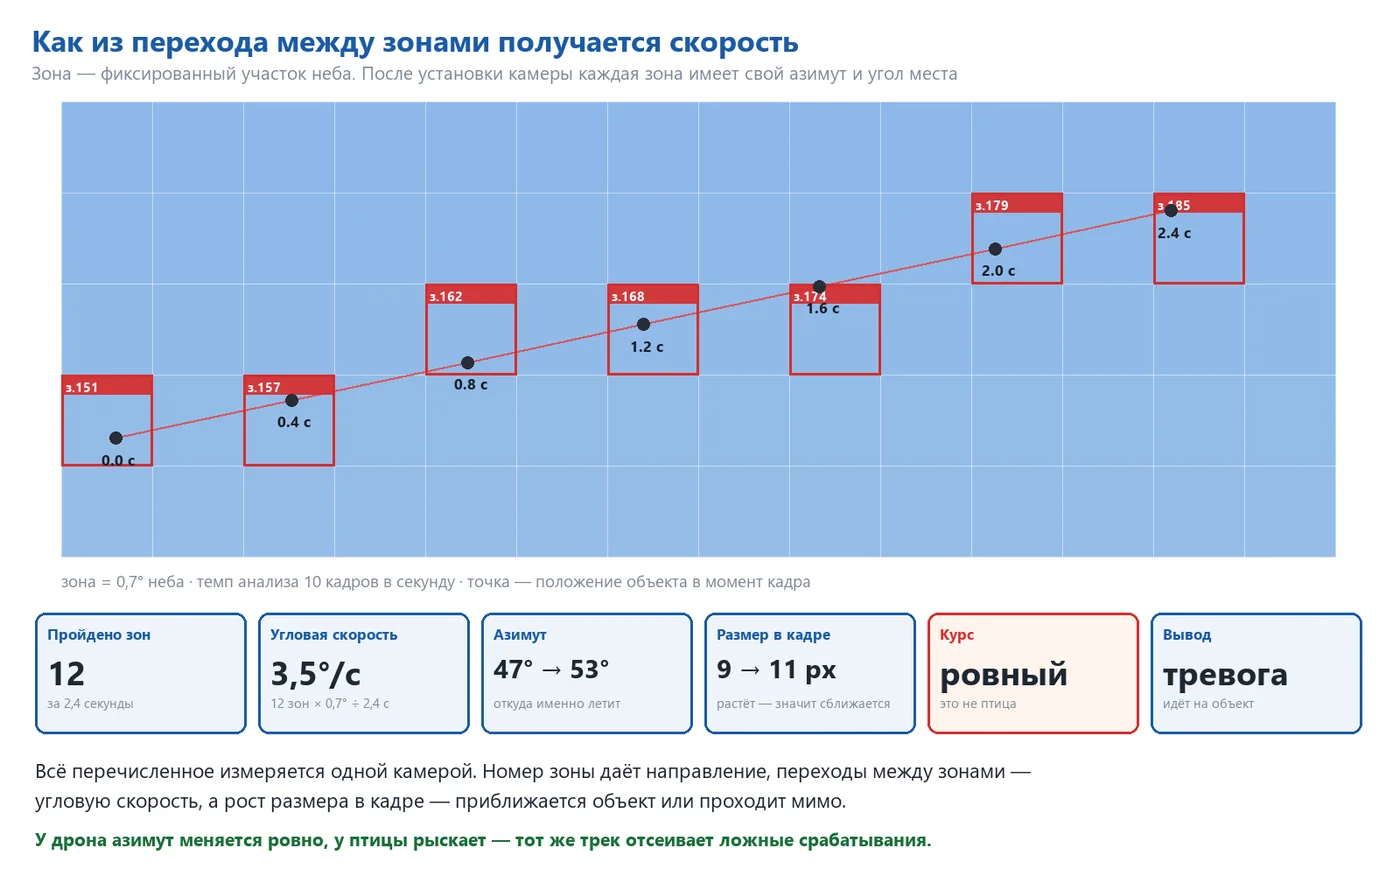
範囲の単発的な検出は、それ自体ではイベントではありません。イベントとなるのは、オブジェクトが範囲から別の範囲に移動するときです。設定後、各範囲は天上の固定座標(方位と仰角)を取得し、アクティブになった範囲の番号は、角度で方向を示します。
| 範囲 | データの取得元 | 正確性 |
|---|---|---|
| オブジェクトへの方向 | アクティブになった範囲の座標 | 範囲の半分、および範囲内の詳細な情報 |
| 速度 | 走行した区間の数 ÷ 時間 | 撮影速度によって制限される |
| 進行方向 | 映像からアジマスがどのように変化するか | 映像から、対象物が直線的に進んでいるか、それとも曲がりくねっているかがすぐにわかる |
| 接近 | 映像内の対象物のサイズが変化するかどうか | 長い軌道上で安定して追跡できる |
対象領域:7°の範囲。対象は、2.4秒で12の範囲を通過しており、角度速度は3.5°/秒。近くの鳥は急激に動き、飛行機は比較的安定した動き、ドローンは徐々に速度を上げていく。6~10フレーム/秒という速度で、各範囲を3~5回測定し、軌跡は滑らか。隣接するカメラは重なりを保ち、あるカメラから外れる対象は、次のカメラで同じ軌跡として捉えられる。
07 接近するか、通り過ぎるか
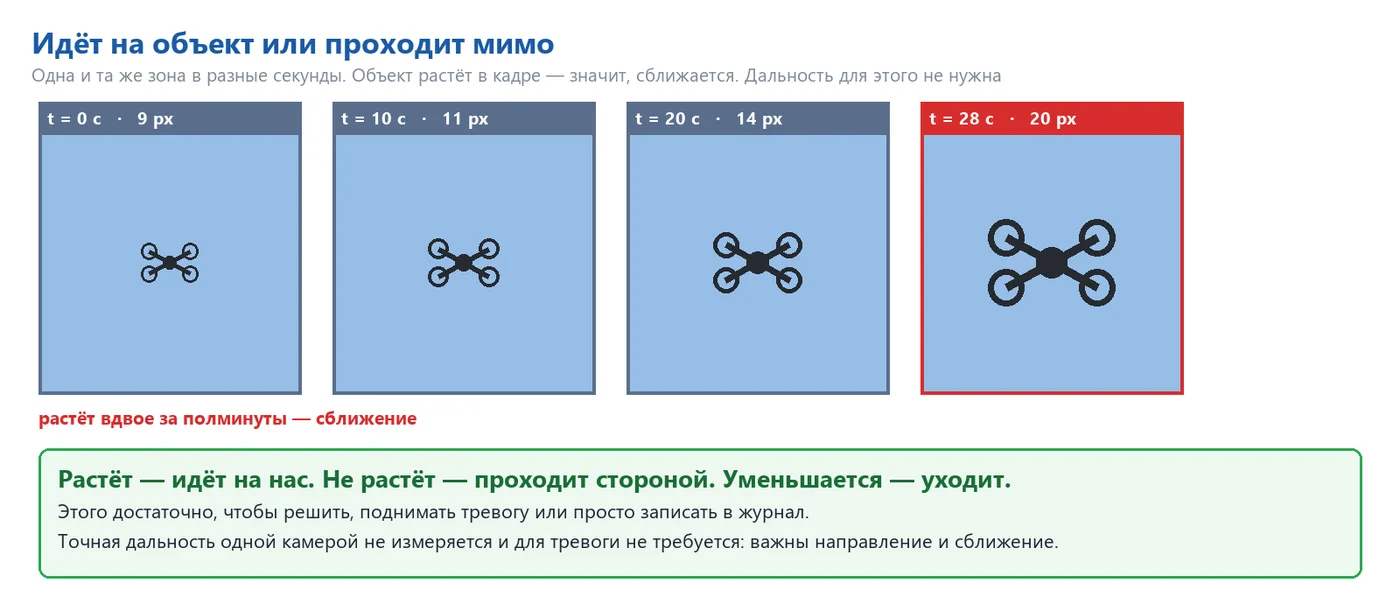
この問題は、距離ではなく、映像内の対象物の大きさが変化することによって判断されます。対象物のサイズが大きくなると、対象物がこちらに近づいてきます。サイズが一定で、角度がわずかに変化するだけなら、対象物は通り過ぎます。サイズが小さくなると、対象物は遠ざかっていきます。この3つの状態に対応して、警戒、監視、記録という3つの行動をとります。単一のカメラでは正確な距離を測定することはできません。また、警戒が必要な状況は、「異物の存在、一定の進行方向、接近」という組み合わせによって判断されます。
08 鳥かドローン
鳥による誤検知は、空の光学観測における主要な実用上の問題です。これは、映像を観察するのではなく、行動を分析することで解決できます。
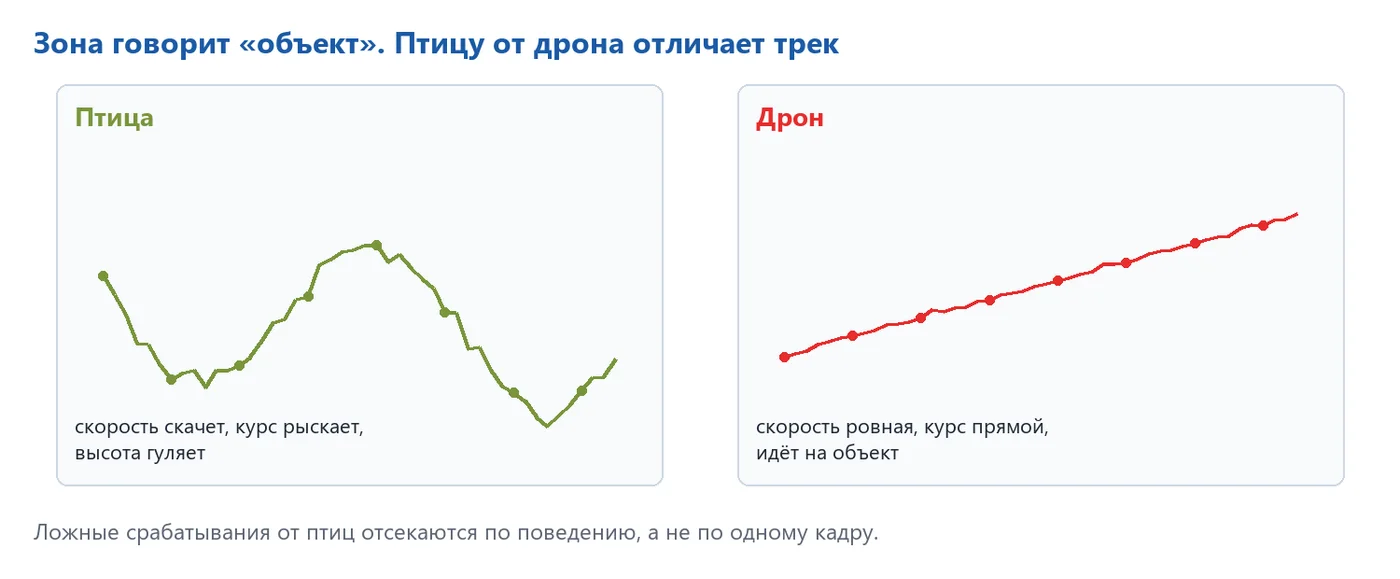
| 特徴 | 鳥 | ドローン |
|---|---|---|
| 進行方向 | 動きが頻繁で、場所を頻繁に変える | 安定しており、一定の軌道 |
| 速度 | 動きが不規則で、停止や停止状態も発生 | 滑らかで、単調に変化する |
| 高さ | 上昇と下降を繰り返す | 安定した動き |
| 軌道 | ランダムな動き、通常は直線的に | ターゲットに向かって、またはターゲットの周りを回る |
| 集団行動 | 頻繁に群れを形成し、多数の標識を示す | 単独の標識 |
各エリアのモデルは、合成データを用いて学習されます。具体的には、対象エリアの実際の空の画像に、さまざまなサイズ、位置、回転、コントラストを持つオブジェクトをソフトウェアで重ね合わせます。これにより、パイロットが数ヶ月間経験しない可能性のある状況、例えば、朝や夕方の低い太陽、薄明、霧や雲、ノイズ、ピントのずれ、マストの振動、光の反射などがシミュレーションされます。ノイズや異常に対する処理は、正常な状況と異常な状況の両方に対して適用されるため、夕方の空が誤った警告を引き起こすことはありません。学習の基礎は、対象物の実際の空の画像であり、パイロットのデータに加えて、実際の飛行経路も追加されます。
数メートル離れたカラスが、鮮明な物体として検知され、ドローンと区別がつかないほどに、検出器で確認できるだろう。しかし、追跡機能によって、わずか2秒で誤検知を排除できる。それぞれのエリアごとに、誤検知の頻度を記録する。例えば、屋根の角付近をカラスが毎日飛んでいる場合、そのエリアの閾値は自動的に調整される。
09 性能
20メガピクセルの画像には、128ピクセルのサイズの1,176の領域が含まれています。これらの領域をすべて1つのニューラルネットワークに送信する必要はありません。処理は3つの段階に分かれており、重いニューラルネットワークは、観察するものが存在する場所でのみ機能します。
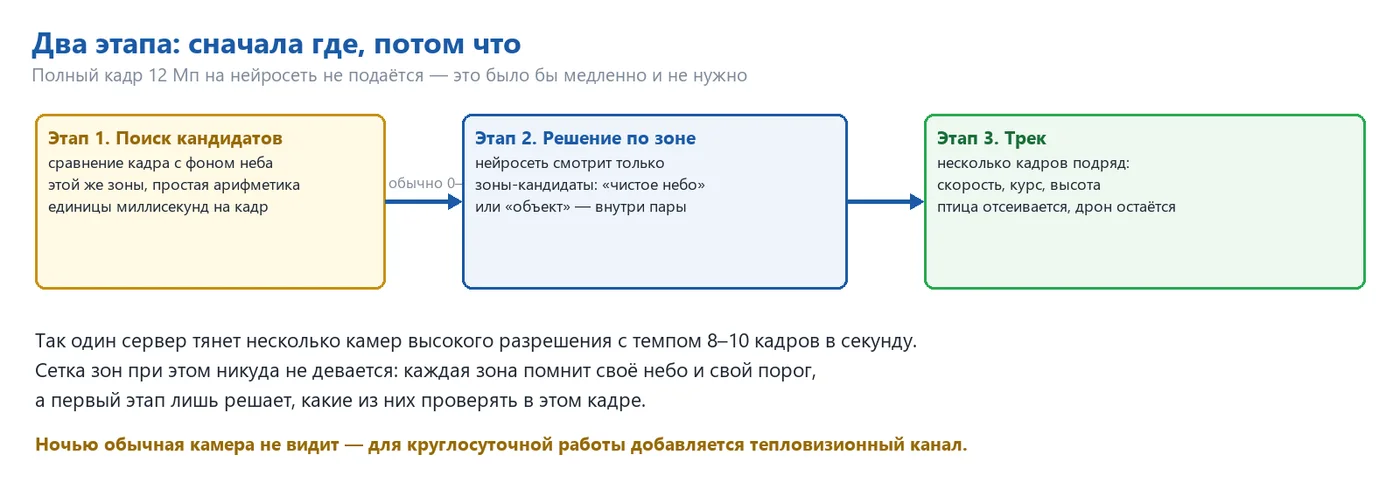
| 段階 | どのような機能ですか | 価格 |
|---|---|---|
| 1. 候補者の検索 | 映像カードに保存されている各領域の空のモデルと比較 | 1〜2ms/フレーム |
| 2. 領域ごとの判断 | このニューラルネットワークは、通常0から5の範囲の特定の領域に焦点を当てて分析を行います。 | 3~5 ミリ秒 (RTX 50系) |
| 3. 追跡 | 複数のフレーム間のマーカーの比較、コース、速度、接近 | マイクロ秒 |
一枚のビデオカードNVIDIARTX 50シリーズは、余裕をもって最大12台のカメラに対応できます。制限事項はネットワークです。20メガピクセルのカメラを6フレーム/秒で動作させる場合、カメラあたり約960Mbpsのデータ量が発生し、合計でギガビットポート1つが必要になります。また、6台のカメラに対しては、サーバーとの接続に10ギガビットの回線が必要となります。12台のカメラで構成されたシステム全体をニューラルネットワークで監視する場合、1サイクルあたり42~71秒かかります。ただし、候補となる領域の検索では、全方位の監視が1秒間に何度も更新され、各領域はそれぞれの範囲の画像を「正常」と判断するかどうか、および閾値に基づいて監視し続けます。
10 システム構成とコーティング
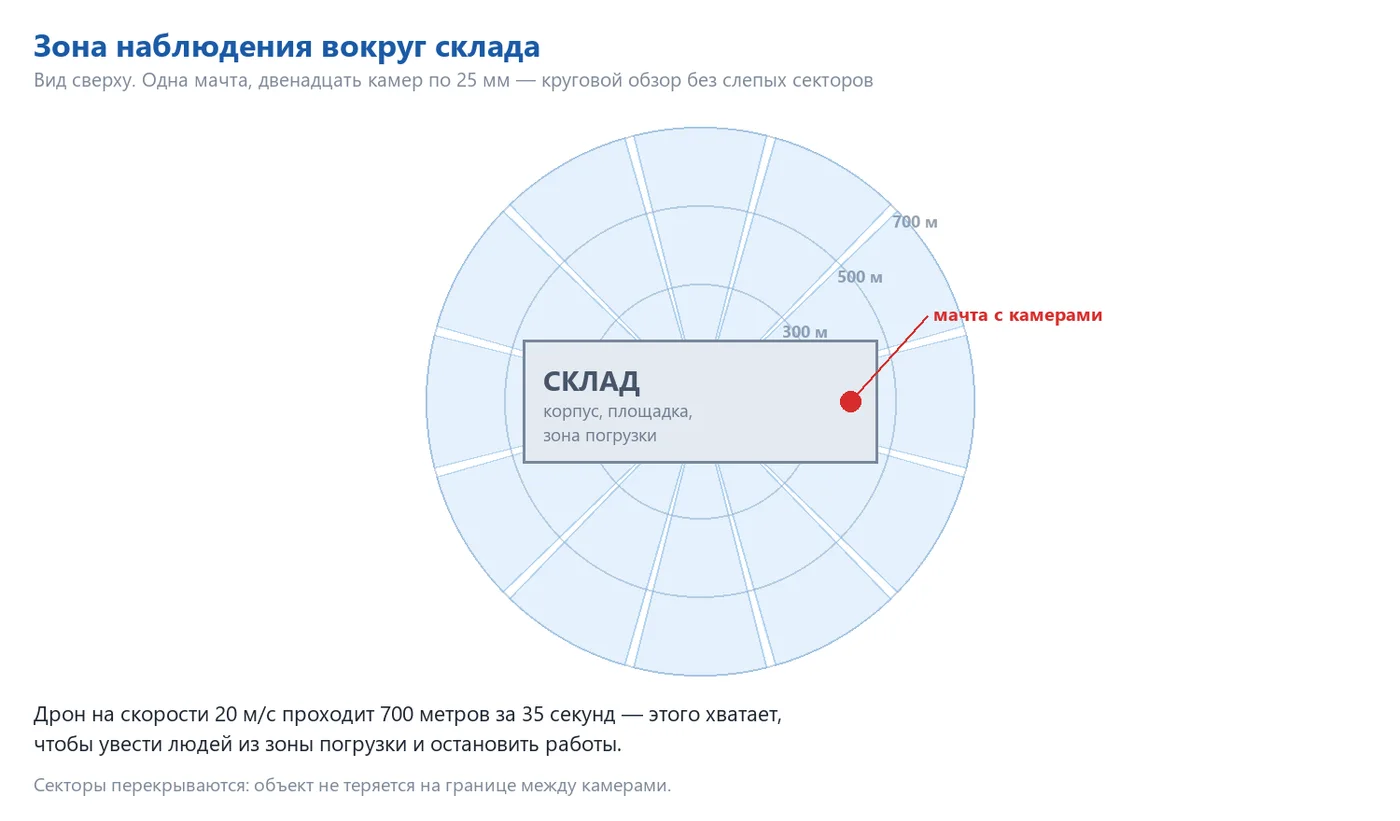
| 方式 | カメラ | 何をカバーするか |
|---|---|---|
| 操縦士 | 1台のカメラ、50mm | 15° の範囲、最大 2 km までの検出; 実際の天体に対する方法の検証 |
| 向き | 3~4台のカメラ、35mm | 60~85°の範囲、倉庫の側面とアクセス、および荷役エリア |
| 円形 | 12個、25mm | 360°でオーバーラップ、最大1kmの範囲 |
| 円形、強化型 | 12 × 25mm + 4 × 75mm | 円形監視に加え、主要なルートへの遠距離監視 |
| 24時間営業 | 任意の構成 + 640 × 512の赤外線カメラ | 夜、薄明、太陽光による照らされた状態;同じ範囲とトラッキング |
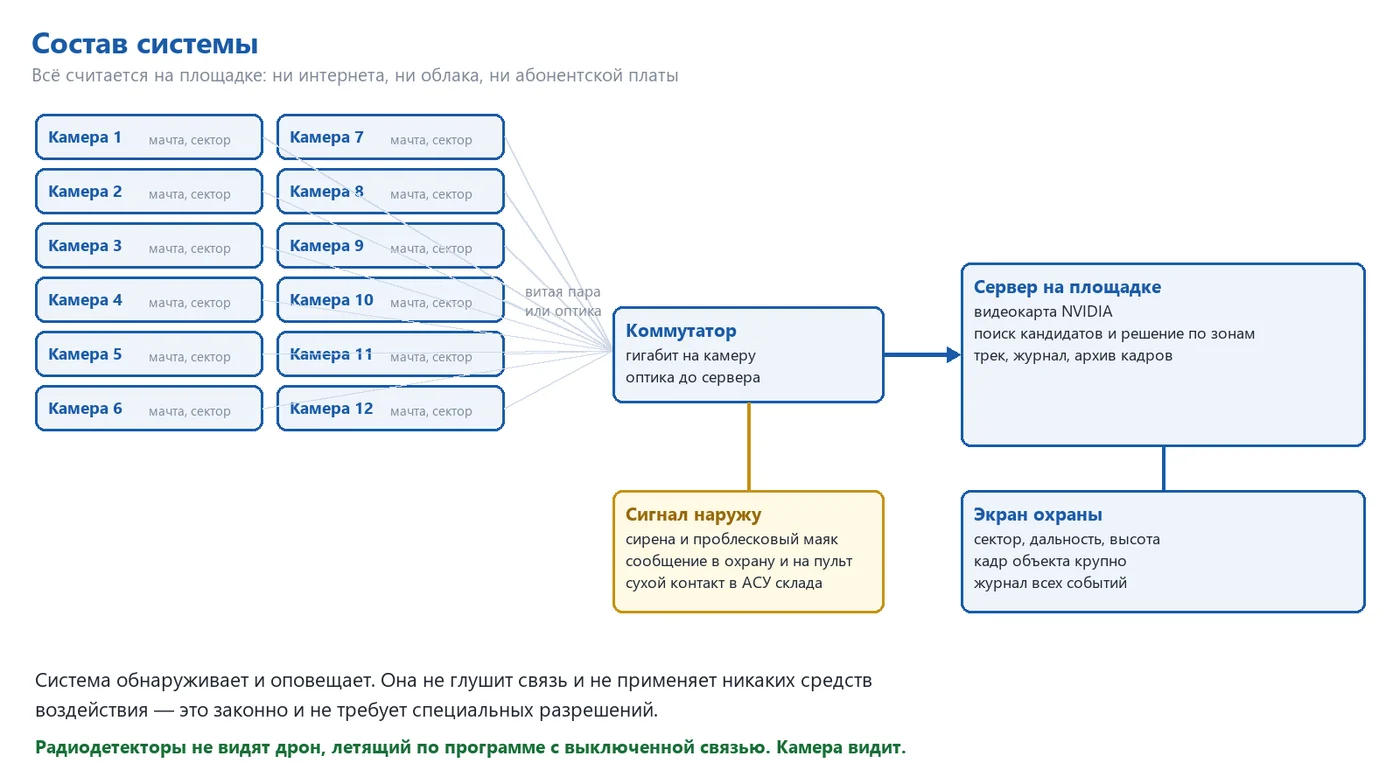
モジュール式システム:最小構成は、特定の危険区域に設置された1台のカメラで、すでに警報を発することができます。外部への出力は、監視画面(セクター、方位、角度、追跡、対象物の詳細)、警報音、および荷役エリアに設置された信号灯、倉庫の自動化システムへの乾電池接続(荷役停止、ゲートの閉鎖)、既存のセキュリティシステムへのメッセージ、および映像記録による証拠:保険会社や法執行機関向けの証拠となります。
11 ロボットとステレオカメラ:精密な追跡
監視カメラは「どこ」という質問に答えます。 次に、「これは何で、どれくらいの速さで移動するか」という質問に答えるために、2つの長焦点レンズを搭載した、固定されたアームに取り付けられたステレオカメラ(2つのカメラ)を備えた産業用ロボットBORUNTEがシステムに追加されます。
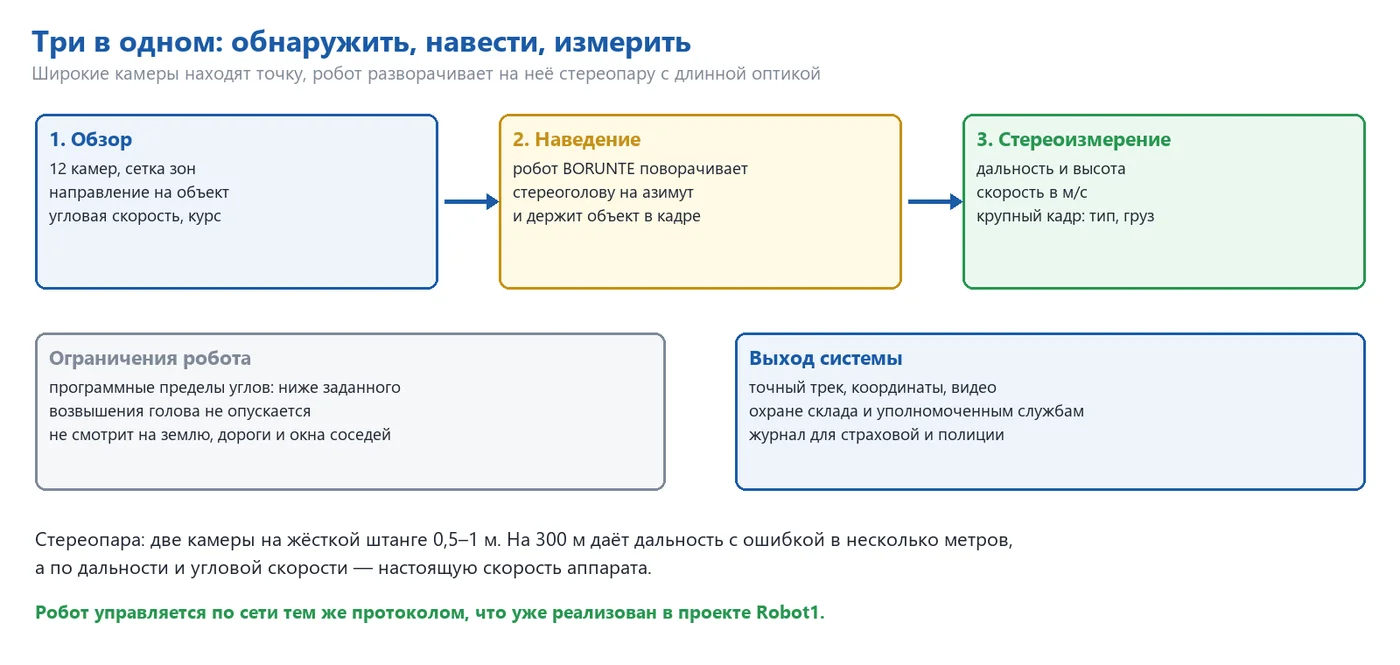
監視カメラの範囲で、方位と仰角が特定されました。
ネットワーク経由のサーバーが、ロボットのステレオカメラをその方向に向けます(この機能は、Robot1で既に実装されています)。
狭い範囲で、対象物は数十ピクセルに相当します。装置の種類と、その下にある荷物が確認できます。
距離は、2つのカメラ間の距離によって決まり、それから角度速度(秒速)と高さを計算します。
ロボットは、許可された範囲内で対象物を追跡します。
| ステレオペアの基準 | 距離 | 距離に関するエラー |
|---|---|---|
| 0.5m | 150m | 約1m |
| 1m | 300m | 約2m |
| 1m | 600m | 約9m |
エラーは距離の二乗に比例して増加するため、ステレオカメラは近距離(数百メートル程度)の範囲を捉えるためのものであり、遠距離の視界は別の範囲でカバーされます。ロボットには、各軸におけるソフトウェアによる制限が設定されており、カメラの角度が指定された範囲を超えないこと、また、住宅、道路、および隣接地域に向けることが制限されています。
音響チャンネル
ドローンのモーター音は、150~400Hzの均一な低音と、明確な高調波を含んでおり、鳥が発する音とは異なります。この音は、空に存在する物体がドローンであるということを確認します。ステレオヘッドに取り付けられた指向性マイクは、カメラが向いている方向を正確に捉え、マストに取り付けられたマイク(6~8個のマイク)は、自らドローンの方向を特定し、カメラがまだ物体を見つけられていない場合でも、ドローンを動かすことができます。
| 条件 | 音の伝播距離 | 方向の精度 |
|---|---|---|
| 静かな夜、空の駐車場 | 300~500m | 2–3° |
| 平穏な日 | 150~300m | 3–5° |
| 荷物の積み込み、トラック、換気 | 50~150m | 5–10° |
オプション:エアカーテン
このロボットには、圧縮空気を使用して網を投げる装置を取り付けることができます。この装置は、火薬や弾丸を使用せず、網を投げてドローンを捕獲します。また、パラシュートを装備することで、捕獲したドローンをゆっくりと降下させることができます。通常、射程距離は20~100メートルで、操作員の確認後のみ降下させることができます。
無人航空機の捕捉、特にネットワークによる捕捉は、航空機の飛行への干渉にあたります。そのような行為を行う権利は、関係機関に与えられています。しかし、民間事業者の場合、デフォルトではそのような権利はありません。したがって、捕捉モジュールは、そのような権利を持つ場合にのみ利用でき、人間の確認なしには機能しません。捕捉、追跡、測定は、すべての場所で合法であり、これらは人間の確認なしに行うことができます。
12 このシステムが何を行い、何を行えないのか
以下の機能を備える
- 目的地の空やその周辺で、異物(ドローンなど)を検知します。
- 速度、進行方向、角度速度を表示し、「こちらに向かっているか、離れているか」という質問に答えます。
- ドローンと鳥を、行動によって区別します。
- 着陸の数秒前にアラームを発します。
- 各イベントの映像と追跡情報を記録します。
- ネットワークや契約料金なしで、現場で自律的に動作します。
以下の機能は持たない
- 基本的な仕様では、ドローンを妨害したり、撃墜したりしません。ネットワークによる傍受は、人間の確認が必要です。
- 通常のカメラでは夜間、映像が捉えられないため、同じエリアの熱画像カメラを搭載しています。
- 霧や濃い雪の中では、視界が狭くなり、システムが視界の低下を通知します。
- これは無線探知機を置き換えるものではなく、補完するものです。無線でドローンを認識し、カメラは無線で認識しません。
13 導入手順
| 段階 | 内容 |
|---|---|
| 1. 調査 | 現場への訪問、マストと方向の選択、空の状況と光の評価、セクターの調整 |
| 2. 操縦 | 主要な場所での1台のカメラ、実際の現場での2週間の運用 |
| 3. 撮影とトレーニング | 晴れ、曇り、霧、日の出、日の入りなど、あらゆる状態での空の撮影、地域ごとのモデルのトレーニング |
| 4. 閾値の設定 | 顧客が指定した距離と高さでのドローンのテスト飛行を行い、地域ごとに閾値を設定 |
| 5. 受け入れ | 複数の試験区における、距離ごとの検出確率と、1日あたりの誤検出回数の測定 |
| 6. 展開 | 残りのセクター、警備・倉庫の自動化システムへの信号伝達 |
| 7. 運用 | 最初の数週間の監視、過去の誤検知に基づいて再教育 |
受付時には、すべての測定結果が記録され、申告されるのではなく、事前に決められたプログラムに従って、制御ドローンが飛行し、システムが記録を作成します。その記録は、飛行プログラムと照合されます。最も長い作業は、モデリングではなく、空の状態を把握することです。モデルは、晴れた空、雲、霧、低い太陽、雨などの状態を認識する必要があります。これらの状態は、天候によって変化します。そのため、パイロットは、他のモデリング作業と並行して、早期に1つのカメラで撮影を開始します。
こちらもご覧ください:engiAI- 機械視覚とゾーンペア法 · 取扱説明書 または ガイド または 指示書 または マニュアルengiAI (PDF) · Robot1- ロボットの制御