産業用機器および機械視覚のためのソフトウェア開発
ロボットのプログラムは、コンピューター上で作成され、テストされた後、実際にロボットで動作します。ロボットは、視覚システム、PLC(プログラマブルロジックコントローラー)、およびオペレーターからの指示を受けます。
産業用カメラをSDK(ソフトウェア開発キット)を通じて接続し、プログラムから設定し、センサー、ニューラルネットワーク、および選別システムへの出力を行います。
起動と調整:カメラ、センサー、選別装置、ロボット、PLCが連携して動作します。
開発、起動、およびサポートは、インターネットを通じて行います。現場には、お客様のエンジニアのみが必要となります。
弊社について
「Vector Technologies」は、ミンスクに拠点を置くエンジニアリング会社です。2009年以来、製造自動化のための機器およびソフトウェアの製造・販売を行っています。
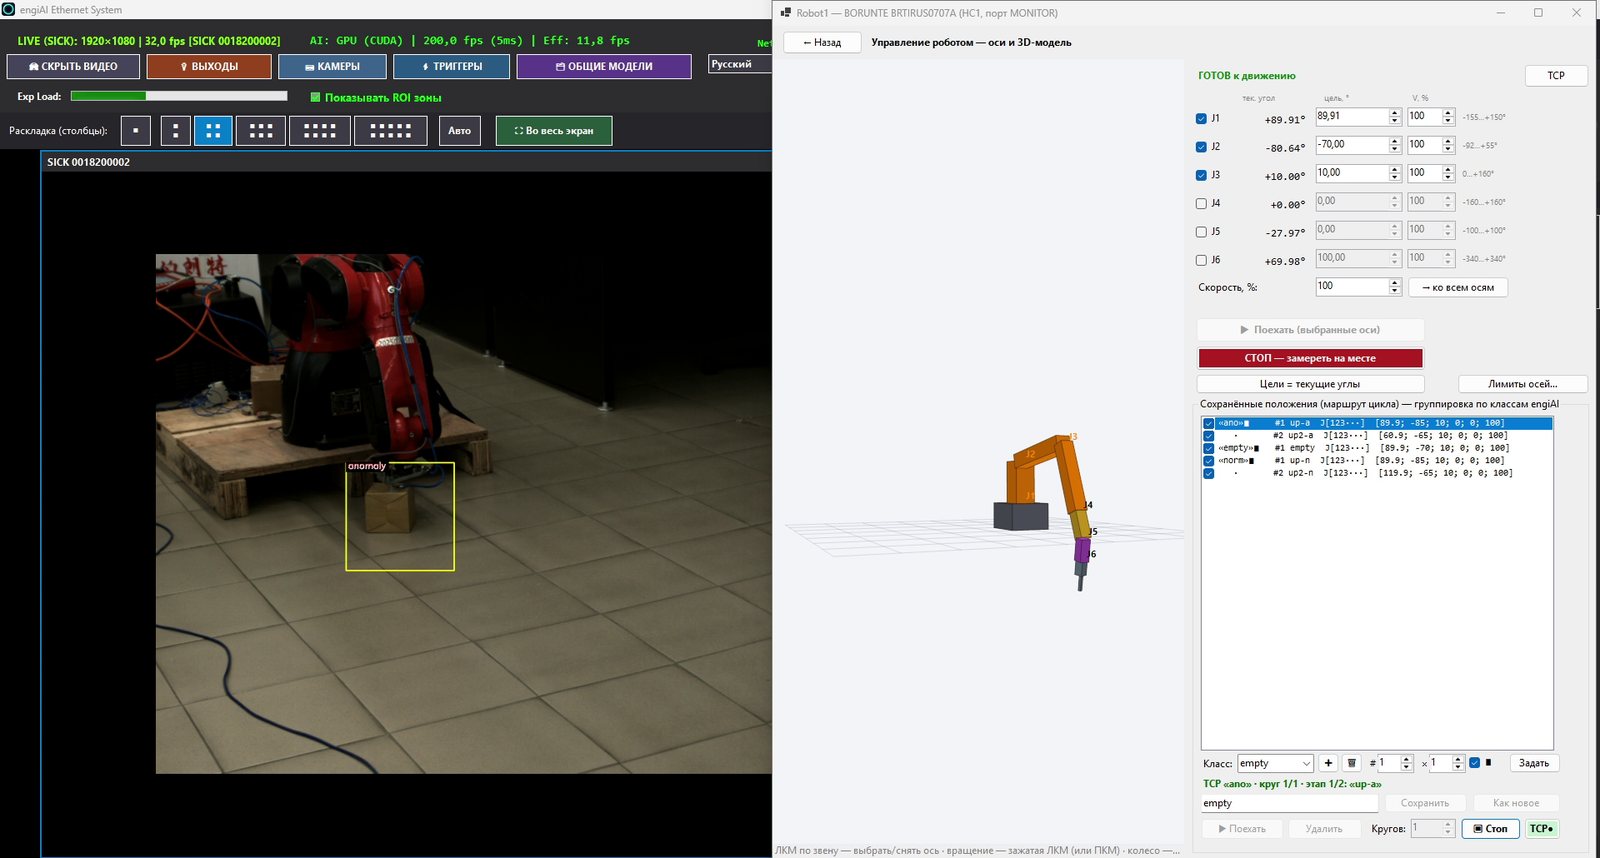
当社は、engiAI(機械学習)および Robot1(ロボット制御)というソフトウェアを自社で開発し、カメラの映像から実際の装置でのロボットの動作まで、開発から運用まで一貫して対応してきました。この経験を、お客様の設備と課題に合わせて、ソフトウェアを開発し、導入・運用をサポートするサービスとして提供いたします。
01 開発中のプロジェクト
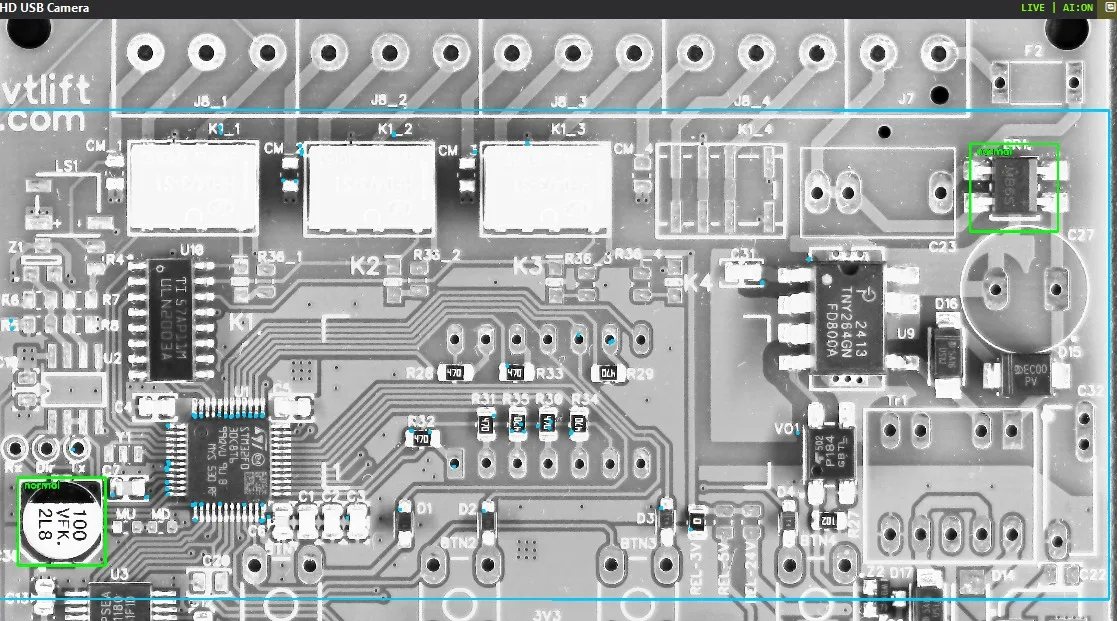
品質管理と不良品検出、製品の認識、角度の特定、カウント、ラベルの読み取り—これらはビデオカードまたはプロセッサ上のニューラルネットワークを使用します。
各製品タイプに合わせた経路、デジタルモデルでの検証、プログラムのロボットへの転送、視覚とPLCからの指示の受信。
ロボット、PLC、SCADA、および会計システムとの通信(TCP/IPおよびModbus TCP)、デジタル入力・出力。その他、プロジェクトに応じて追加のプロトコルも対応。
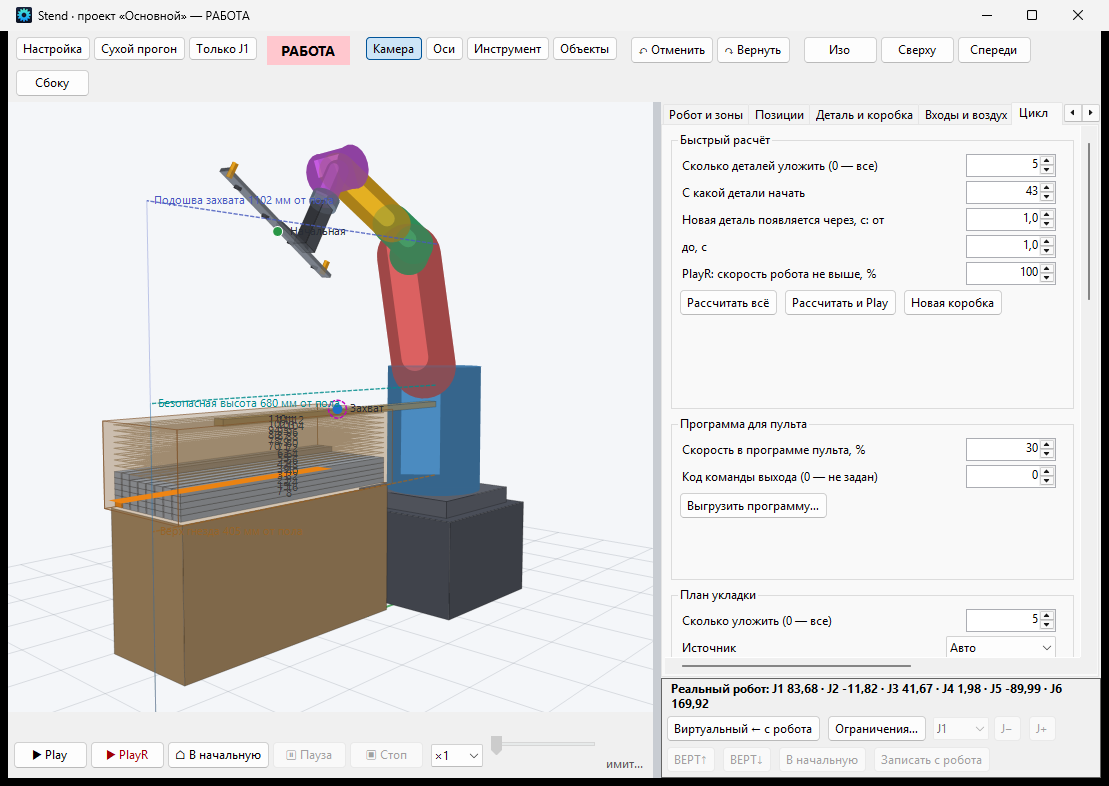
セル3Dモデル:到達範囲、レイアウト計画、サイクル時間などは、機器の購入と稼働前に算出されます。
スタッフが理解しやすいインターフェース、イベントログ、トリガーデータベース、バッチレポート。
特定のラインに合わせた機能、プロトコル、データ形式—汎用プログラムではなく、「どのような結果になるか」を考慮しません。
02 Hikrobot および SICK 社の産業用カメラ
カメラはメーカー純正のライブラリを通じて接続されるため、プログラムはカメラのすべてのパラメータを制御し、単に画像を取得するだけではありません。
| カメラ | 当社のプログラムがすでにできること |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | MVS SDK を通じた接続は、シリアル番号に基づいて厳密に行われ、露出、ゲイン、フレームレート、解像度など、GenICam のすべてのパラメータ、およびカメラの設定を保存します。 |
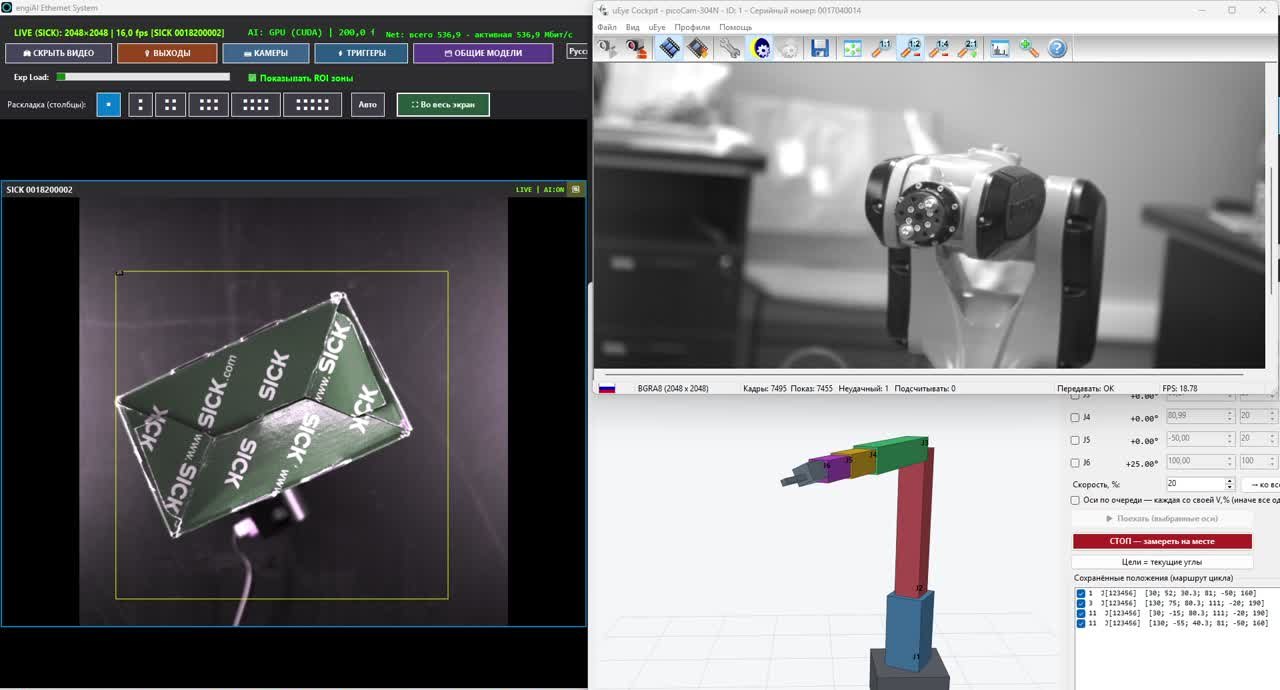
| SICK picoCam (IDS uEye, GigE) | uEye ドライバーを通じた接続は、露出、ゲイン、ピクセルクロック、ハードウェアのガンマとホワイトバランスを設定し、カメラにパラメータを保存します。 |
| USB および IP カメラ (RTSP) | 解像度は最大 8K、ドライバーのプロパティ、自動設定機能。RTSP リンク経由の IP カメラ。 |
| トリガーと出力 | カメラの入力にセンサーからの信号に基づいて撮影(正面からの場合、フレームレートは 4.2 ms)、エンコーダー、カメラのデジタル出力への「不良」信号。 |
| 複数のカメラ | 制限はありません。当社の設備では、8台、9台のカメラが同時に動作していました。 |
03 ロボット用ソフトウェア
ロボットのプログラムは、コンピューター上で作成し、各動作を検証した後、実際のロボットに転送します。
カメラのポイント、経路、およびサイクルロジックは、コンピュータープログラムで設定します。
各動作は3Dモデル上で検証され、到達性、配置、サイクル時間などが確認されます。
完成したプログラムはUSBメモリに保存され、ロボットに転送されます。
プログラムはロボット上で動作します。接続し、作業状況を監視し、制御することができます。
当社のRobot1プログラムは、BORUNTEロボットとHC1コントローラーに対応しています。 他のメーカーのロボット用プログラムも、プロジェクトに基づいて作成しています。 Inovance、ESTUN、JAKAなど、多くのメーカーがTCP/IPおよびModbus TCPをサポートしており、これらのプロトコルを通じて、当社のプログラムがロボットコントローラー内のプログラムと連携しています。
04コンベアラインの設置と調整
このプログラムは、実際に稼働しているラインでのみ有効です。そのため、コードだけでなく、お客様の専門家と一緒にラインを立ち上げることを推奨します。
センサーまたはエンコーダによる画像取得を行い、各製品を正確に1回、1つのフレームで分析します。
リレー、ロボット、PLCなどへの信号送信、および、ゾーン番号と時間を含むすべての動作記録。
カメラ、センサー、ロボット、PLC、および計装システムが、1つのラインのように信号とデータを交換します。
カメラ、レンズ、照明の選定、お客様の製品を用いたニューラルネットワークの学習、オペレーターおよびエンジニアのトレーニングなど。
05 弊社のプログラムに関するポートフォリオ
より詳細な説明は、すでに開発済みのプログラムです。これらのプログラムはダウンロードして試すことができます。いずれも、ライセンスなしでは20分間のみ動作します。
engiAI - 画像認識技術
- 工業用検査とラインでの不良品選別(C# / .NET 9)
- YOLO11をONNX Runtime、GPU(CUDA)またはCPU上で動作させる:1フレームあたり4~5msで分析。
- プログラムから直接モデルの学習:学習データは複数の画像から構成されます。
- ゾーン・ペア法:1つのモデルをプリント基板全体に適用し、各部品ごとに「正常/不良」の状態を個別に判断。
- Hikrobot、SICK、USB、IPカメラ。また、リジェクター、PLC、およびTCP/IP経由でのロボットへの出力に対応。
- 14ヶ国語に対応したインターフェース、ハードウェアとの連携によるライセンス、オフラインでの動作。
Robot1 — ロボットの制御
- ロボットコントローラー BORUNTE HC1 との直接的なJSON/TCPによる通信、ティーチペンダントを使用しない。
- 各軸を手動で制御、保存された姿勢、ロボットの3Dモデル。
- モジュール Stend: 物理的なセルとデジタルモデル、アクセス範囲、配置計画、およびサイクル時間。
- 機械視覚からの指示を受け、グリッパーを1°以内の精度で部品に合わせる。
- ロボットをニューラルネットワークからの指示から保護:死んだ領域、安定性の維持、スムーズな目標捕捉、事故後の自動復旧。
06 弊社の運営について
お客様から製品と対象箇所の説明、必要な動作指示をご提供ください。
問題解決の可能性を確認し、期間、費用、必要な機器を提示します。
プログラムを作成し、自社ラボおよびデジタルモデルでテストを行います。
お客様の現場で、お客様のエンジニアと一緒に遠隔操作または現地での作業を行います。
スタッフへのトレーニング、質問への回答、プログラムのアップデートと改良を行います。
07 技術
| 使用技術 | プラットフォーム |
|---|---|
| C# / .NET 9, WinForms, Windows 10/11; | Python (深層学習モデルの学習用) |
| 人工知能 | YOLO11 (物体検出、分類), ONNX Runtime, CUDA, 学習用合成データ |
| カメラ | Hikrobot MVS SDK、IDS uEye (SICK)、GigE Vision、DirectShow、RTSP; 2台のカメラによるステレオビジョン。 |
| 接続に関する情報 | TCP/IP、Modbus TCP、デジタル入力/出力; その他のプロトコルは、プロジェクトに応じて対応。 |
| ロボット | BORUNTE (HC1用コントローラー、JSON/TCP);その他のメーカーは、プロジェクトに基づいて開発。 |
| データ | SQLite、イベントログ、動作ログ、設定のエクスポート |
08 世界中で活動しています
開発、設定、導入、およびトレーニングはすべてオンラインで行われます。出張費用は不要で、スケジュールもビザや航空便の状況に左右されません。インターフェース、マニュアル、および商用提案は、お客様のスタッフが理解しやすい言語で作成します。ベラルーシの企業様には、現地へ訪問し、ミンスクでの展示ブースで製品デモンストレーションを行います。
機器、製品、および設置場所の説明、写真、または動画をご提供ください。 評価は無料です。 解決方法、期間、および費用についてご回答いたします。