Wykrywanie dronów
Obraz jest podzielony na siatkę obszarów nieba, a każda sieć neuronowa odpowiada niezależnie: czy jest to czysty obszar, czy obiekt z zewnątrz. Obszar zna swoje niebo – chmury, słońce, krawędź dachu i maszt.
Rozpoznaje kontrast, a nie kształt. Ciemny obiekt na jasnym niebie jest widoczny z dwóch pikseli, co odpowiada do dwóch kilometrów.
Numer obszaru – kierunek, kolejność i czas przechodzenia – prędkość kątowa, wzrost obiektu w kadrze – zbliża się on, czy przechodzi obok.
Dron ma stabilny kurs, a ptak wędruje. Decyzja jest podejmowana na podstawie całego toru, a nie pojedynczego kadru.
01 Dlaczego to jest ważne?
Centrum dystrybucji to dziesiątki tysięcy metrów dachu, otwarty plac z sprzętem, strefa załadunku, w której zawsze obecni są ludzie, oraz ubezpieczony towar. Wszystko to znajduje się na zewnątrz, a nikt nie obserwuje tego zza ogrodzenia.
Obszar jest zabezpieczony ogrodzeniem, kamerami, ochroną i kontrolą dostępu, a powietrze jest wolne. Właśnie z tego miejsca pochodzą najbardziej kosztowne działania: lot patrolowy przed kradzieżą, nagrywanie wewnętrznych operacji logistycznych, rozładowywanie towaru na teren, uszkadzanie dachu lub sprzętu.
Urządzenia detekcyjne przechwytują komunikację między dronem a pilotem. Dla nich dron, poruszający się według wcześniej zaprogramowanej trasy z wyłączonym nadajnikiem, nie istnieje. Kamera widzi go niezależnie od sygnału radiowego. System ma za zadanie: zidentyfikować obecność nieznanego obiektu w powietrzu, określić jego kierunek i zbliżanie się, oraz wywołać alarm. Nie zakłóca działania drona, nie przechwytuje sygnału, ani nie wpływa na jego działanie – dlatego nie wymaga specjalnych zezwoleń i może być używany przez dowolną firmę.
02 Pomysł: niebo podzielone na strefy
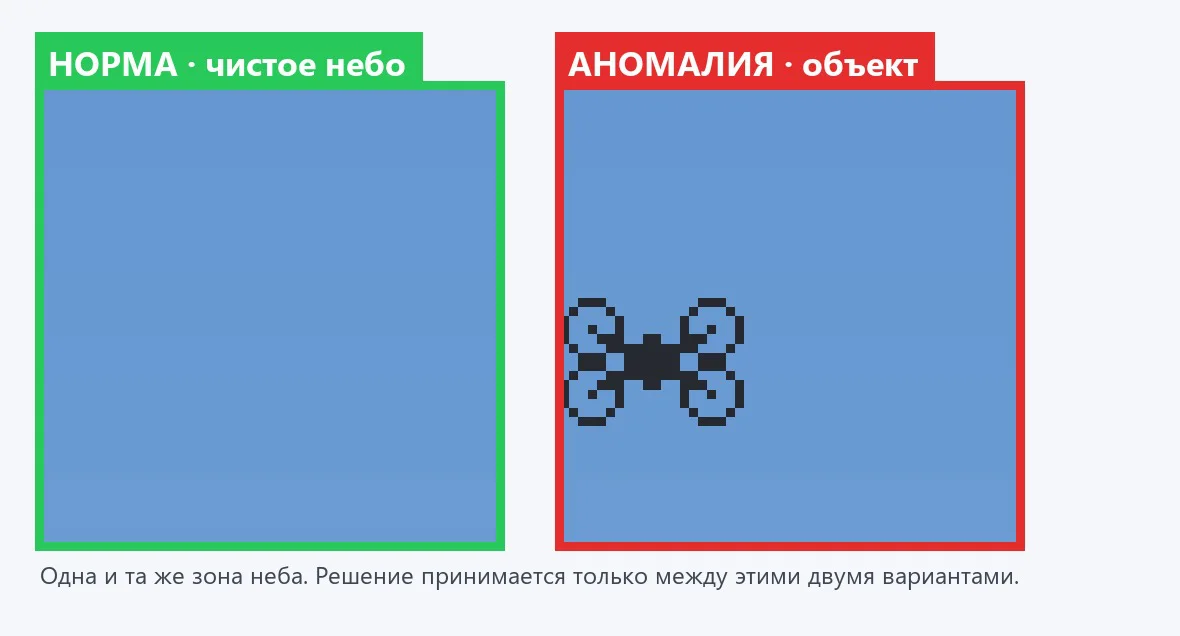
Zwykły detektor szuka w kadrze obiektów o znanej formie i oznaczany jest ramką. Na niebie działa on słabo: dron na odległości około 1,5 kilometra nie ma wyraźnej formy – to tylko dwie lub trzy punkty. Metoda STREFA-PARA działa z innej strony. Kadr jest wcześniej oznaczony siatką stref – ustalonych obszarów nieba, a dla każdej strefy uczona jest para odpowiedzi: `norma` (tak wygląda strefa, gdy wszystko jest w porządku) i `obiekt` (w strefie pojawił się nieoczekiwany obiekt). Pytanie zadawane sieci neuronowej to nie „co to za obiekt”, ale „czy ten fragment nieba wygląda tak, jak zwykle, czy nie” – na to pytanie można odpowiedzieć nawet na podstawie dwóch pikseli.
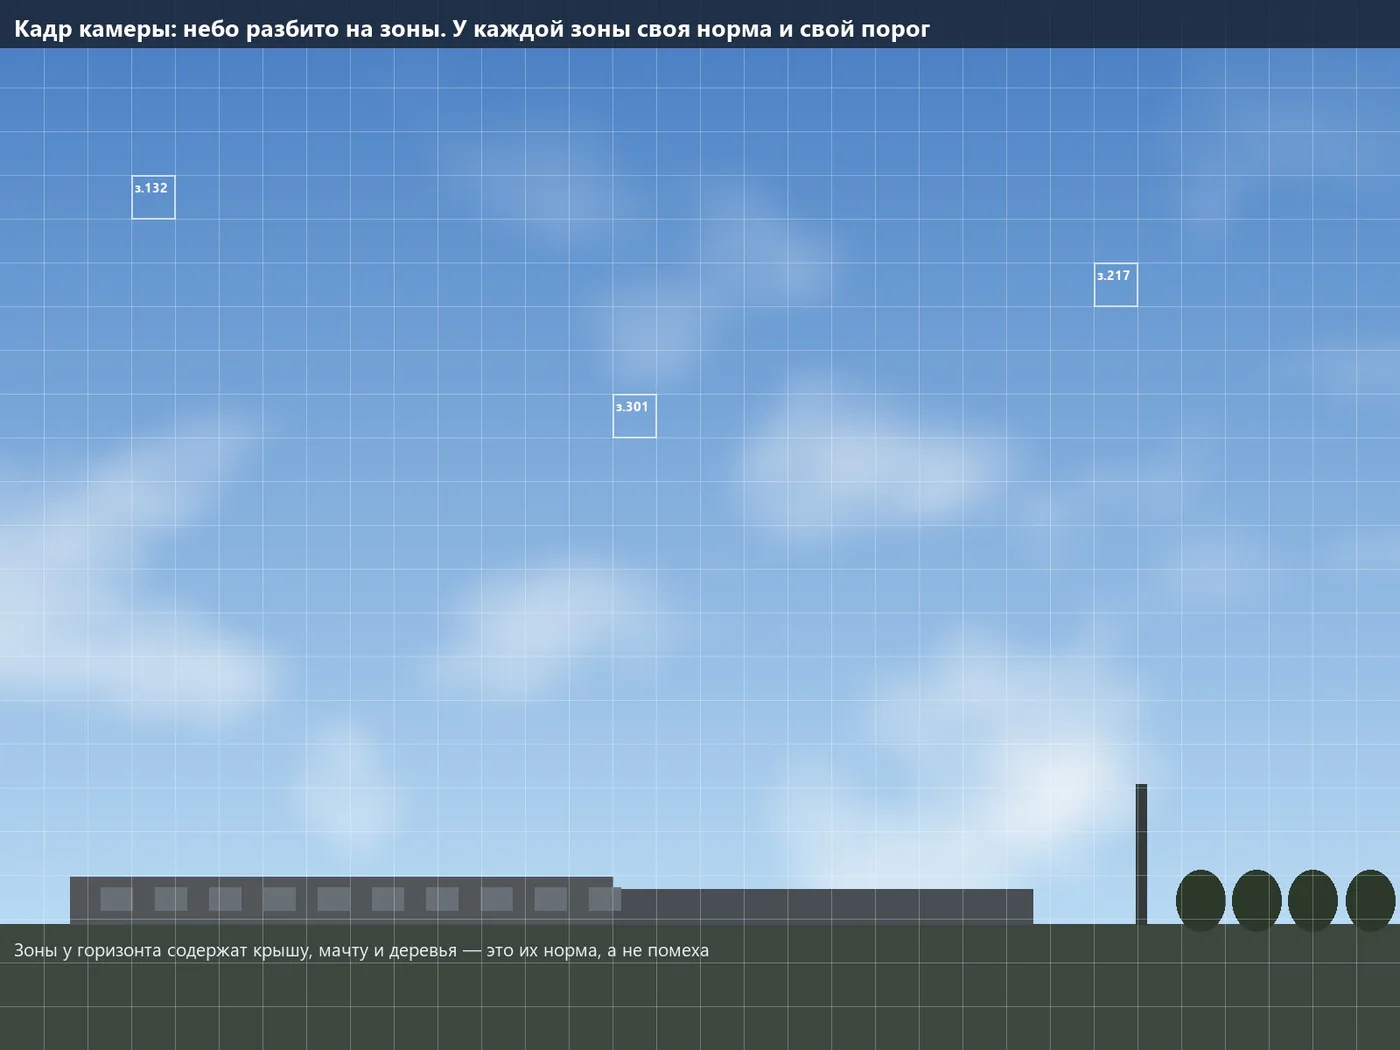
Niebo wydaje się jednolite, ale w rzeczywistości składa się z różnych elementów: mgły na horyzoncie, błękitu na niebie, chmur, światła słonecznego, krawędzi dachu i masztu, drzew i przewodów. Cała ta scena wymaga od systemu, aby uwzględniał wszystkie te elementy jednocześnie, co prowadzi do błędów na krawędziach kadru. Strefa nad dachem wie, że krawędź dachu zawsze jest widoczna, a strefa na niebie widzi tylko niebo i chmury, co sprawia, że jest najbardziej podatna na błędy.
Dach, wieża, drzewa i przewody na krawędzi obrazu przestają być przeszkodą – są częścią danego obszaru.
Na horyzoncie, gdzie są gałęzie i mgła, poziom czułości jest wyższy; w zenicie, gdzie jest czysto, czułość jest maksymalna.
Obszar, w którym wystąpiło wykrycie, to zdefiniowane wcześniej ustawienie: kąt i azymut, które zostały obliczone podczas instalacji.
Liczba stref jest znana z góry – nie ma sytuacji, w której „detektor wykrył 400 obiektów i wszystko zostało zidentyfikowane”.
Pojawił się nowy źródło fałszywych alarmów w jednym obszarze – jeden obszar uczy się, a pozostałe pozostają bez zmian.
Operator i raport pokazują, który obszar został wykryty i co w nim znajdowało się. Dla służby bezpieczeństwa jest to ważniejsze niż pojedyncza odpowiedź.
03 Dlaczego widoczny punkt na niebie może oznaczać wykrycie czegoś
Wykrywanie polega na kontraście, a nie na kształcie. Na niebie nie ma krzaków, samochodów i cieni: w obrębie obszaru jasność zmienia się o kilka poziomów, a obraz powtarza się z klatki na klatkę. Każde ciemne plamki na takim tle są widoczne statystycznie, nawet jeśli nie da się ich dostrzec gołym okiem.
| Co się dzieje | Wielkość |
|---|---|
| Jasność nieba w obszarze | Około 180 poziomów z 255 |
| Szum czujnika przy takiej jasności | 2–3 poziomy |
| Dron zajmuje ćwiartę piksela | Jeden piksel ciemnieje o około 30 poziomów |
| Stosunek sygnału do szumu | około dziesięć |
Dziesięciokrotne przewyższenie nad szumem to pewny sygnał. Obiekt mniejszy niż pojedynczy piksel nadal zasłania go w proporcji do powierzchni, którą zajmuje, dlatego granica wykrywalności jest dalej niż „cztery piksele na cel” z klasycznych metod (które zostały opracowane dla technik kamuflażowych na wzorzystym tle). W przypadku ciemnego obiektu na jasnym niebie, pewne wykrycie zaczyna się od dwóch pikseli, a z trzech-czterech powstaje stabilny ślad. Aby odróżnić drona od ptaka na podstawie obrazu, potrzebne są 15–20 pikseli – ale w tym przypadku rozwiązaniem jest zachowanie.
Samotny, przypadkowy dźwięk może spowodować aktywację w jednym kadrze, ale nie powtórzy się w tej samej lokalizacji, a co dopiero przesunie się w sąsiednią, prawidłową. Wymóg „potwierdzenie obiektu w trzech lub czterech kolejnych kadrach z ciągłym przesunięciem” praktycznie eliminuje przypadkowe aktywacje i zajmuje zaledwie ułamek sekundy.
04Zasięg wykrywania: obliczenia
Zasięg jest określany przez kątowy rozmiar piksela: liczba pikseli na obiekcie = rozmiar obiektu × ogniskowa ÷ (rozmiar piksela × zasięg). Obliczenia dotyczą kamery o rozdzielczości 20 megapikseli, z pikselem o wymiarach 2,4 μm i matrycą o wymiarach 1 cala; obiektem jest drona o rozpiętości ramion 0,4 metra.
| Obiektyw | Pole widzenia | Obszar 128 px | Wykrywanie, 2 px | Pewne, 4 px | Rozpoznawanie, 16 px |
|---|---|---|---|---|---|
| 25 mm | 29,4° × 19,9° | 0,70° | 2 100 m | 1 040 m | 260 m |
| 35 mm | 21,3° × 14,3° | 0,50° | 2 900 m | 1 460 m | 365 m |
| 50 mm | 15,0° × 10,0° | 0,35° | 4 200 m | 2 080 m | 520 m |
| 75 mm | 10,0° × 6,7° | 0,23° | 6 250 m | 3 120 m | 780 m |
| 100 mm | 7,5° × 5,0° | 0,18° | 8 300 m | 4 170 m | 1 040 m |
Dla celów bardziej zaawansowanych, zasięg rośnie proporcjonalnie: urządzenie o konstrukcji podobnej do samolotu, z rozpiętością 1,2 m i obiektywem 50 mm, pozwala na obserwację na odległość nawet 6 kilometrów. Jednak od około 2 kilometrów, ograniczeniem staje się nie sama kamera, ale warunki atmosferyczne – mgła zmniejsza kontrast.
| Widzialność meteorologiczna | Kontrast na 1 km | na 2 km | na 3 km |
|---|---|---|---|
| 30 km, bezchmurne | 88 % | 77 % | 68 % |
| 20 km, w normalnych warunkach pogodowych | 82 % | 68 % | 56 % |
| 10 km, lekka mgła | 68 % | 46 % | 31 % |
| 4 km, mgła | 38 % | 14 % | 5 % |
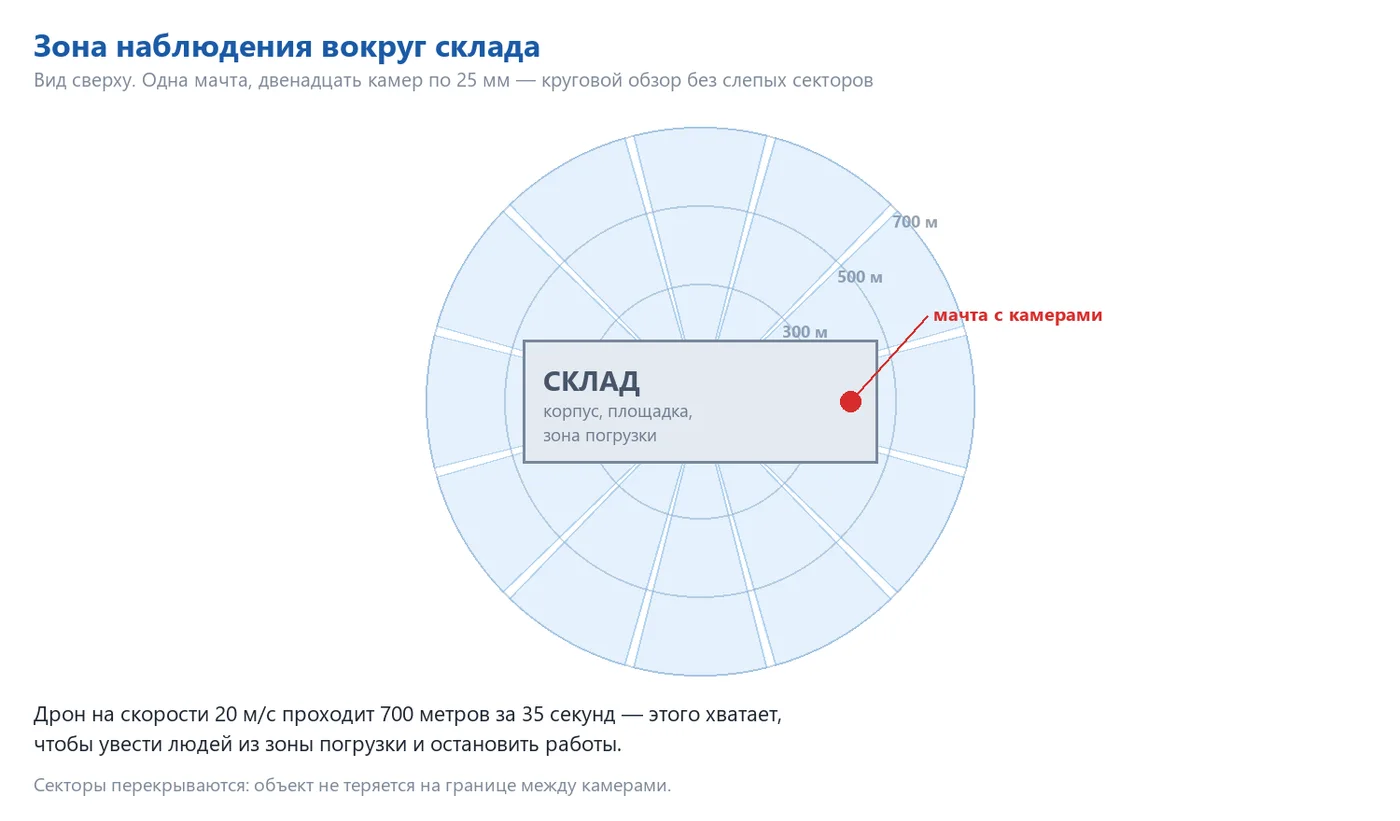
Używanie obiektywu o ogniskowej dłuższej niż 75 mm nie ma sensu, ponieważ w normalnych warunkach powietrze pozwala na obserwację na odległość do maksymalnie 2-3 kilometrów. Praktyczny zakres działania to od 300 m do 2 km, czyli idealnie dopasowany do potrzeb magazynu. Dron porusza się z prędkością 20 m/s: wykrycie na odległości 1500 m zajmuje 75 sekund – można ewakuować ludzi z obszaru załadunku, zatrzymać rozładunek, zamknąć bramy i wezwać ochronę; na odległości 700 m – 35 sekund, co wystarcza na ewakuację ludzi i wysłanie sygnału.
05 Kamera, optyka i termowizja
| Wymaganie | Znaczenie | Dlaczego |
|---|---|---|
| Rozdzielczość | 20 MP, 5472 × 3648 | Im mniejszy piksel, tym dalej można zobaczyć punkt |
| Rozmiar piksela | 2,4 μm | Piksel dwa razy mniejszy – dwa razy większa odległość obserwacji |
| Matryca | 1 cal | Przy małym rozmiarze piksela, zapewnia szerokie pole widzenia |
| Konstrukcja | Monochromatyczna | Kolorowy czujnik traci połowę rozdzielczości w przypadku małego, ciemnego punktu |
| Zegar | Globalny lub wolny tryb | Oddalony obiekt przesuwa się powoli |
| Interfejs | GigE, do 6 klatek na sekundę przy rozdzielczości 20 Mpix | Około 960 Mb/s – dla tego tempa jest wystarczające |
| Montaż | C-mount | Każdy standardowy, przemysłowy obiektyw |
Wszystkie podane parametry dotyczą kamery przemysłowej przeznaczonej do produkcji seryjnej, modelu HIKROBOT MV-CS200-10GM (monochromatycznej). Jest ona dostępna, jej cena jest przewidywalna, a oprogramowanie jest już przystosowane do bezpośredniej współpracy z nią. Obiektyw powinien mieć format nie mniejszy niż 1 cal, rozdzielczość na piksel wynosi 2,4 μm, przysłona F2.8 lub lepsza, ogniskowa stała, bez możliwości zoomu. Ostre ustawienie ostrości i przysłony jest realizowane za pomocą śrub (kamera jest montowana na zewnątrz i może być narażona na wibracje). Kompatybilne są obiektywy firm Kowa, Computar, Fujinon oraz obiektywy firmy Hikrobot. Do monitoringu panoramicznego optymalna ogniskowa to 25 mm: dwanaście kamer pozwala na pokrycie kąta 360° z pewnym nakładem, a system detekcji działa niezawodnie na odległość do 1 kilometra.
Kamera termowizyjna: ciągła praca
Do obserwacji w nocy, przy zmierzchu i pracy w warunkach słabego oświetlenia dodaje się termowizję – nie jest to oddzielny system, ale kolejny kanał tego samego metody: ta sama siatka stref, własne oznaczenia „norma / anomalia” dla każdej strefy oraz ten sam trajektoria. Niebo w zakresie podczerwonym jest chłodne i jednorodne, a drona nagrzewają się silniki, akumulator i regulator – wydają się ciepłym punktem na chłodnym tle.
| Parametr | Znaczenie |
|---|---|
| Czujnik | Bez chłodzenia, 640 × 512, piksel 12 μm |
| Obiektyw | 50 mm, pole widzenia około 9° × 7° |
| Wykrycie drona w odległości 0,4 m, 2 piksele | około 830 m |
| Pewne, 4 px | około 420 m |
| Tryb | całodobowo, o zmierzchu, przy oświetleniu słonecznym, w lekkim mglistym powietrzu |
Strefy dwóch kanałów są powiązane z jednym położeniem na niebie: w dzień wzajemnie się potwierdzają – obiekt wykryty w obu kanałach, jest niemal na pewno prawdziwy, a w nocy wykrywany jest przez termowizję. Operator widzi jeden ślad, jeden ekran i jeden dziennik.
06 Przejście między strefami: trasa
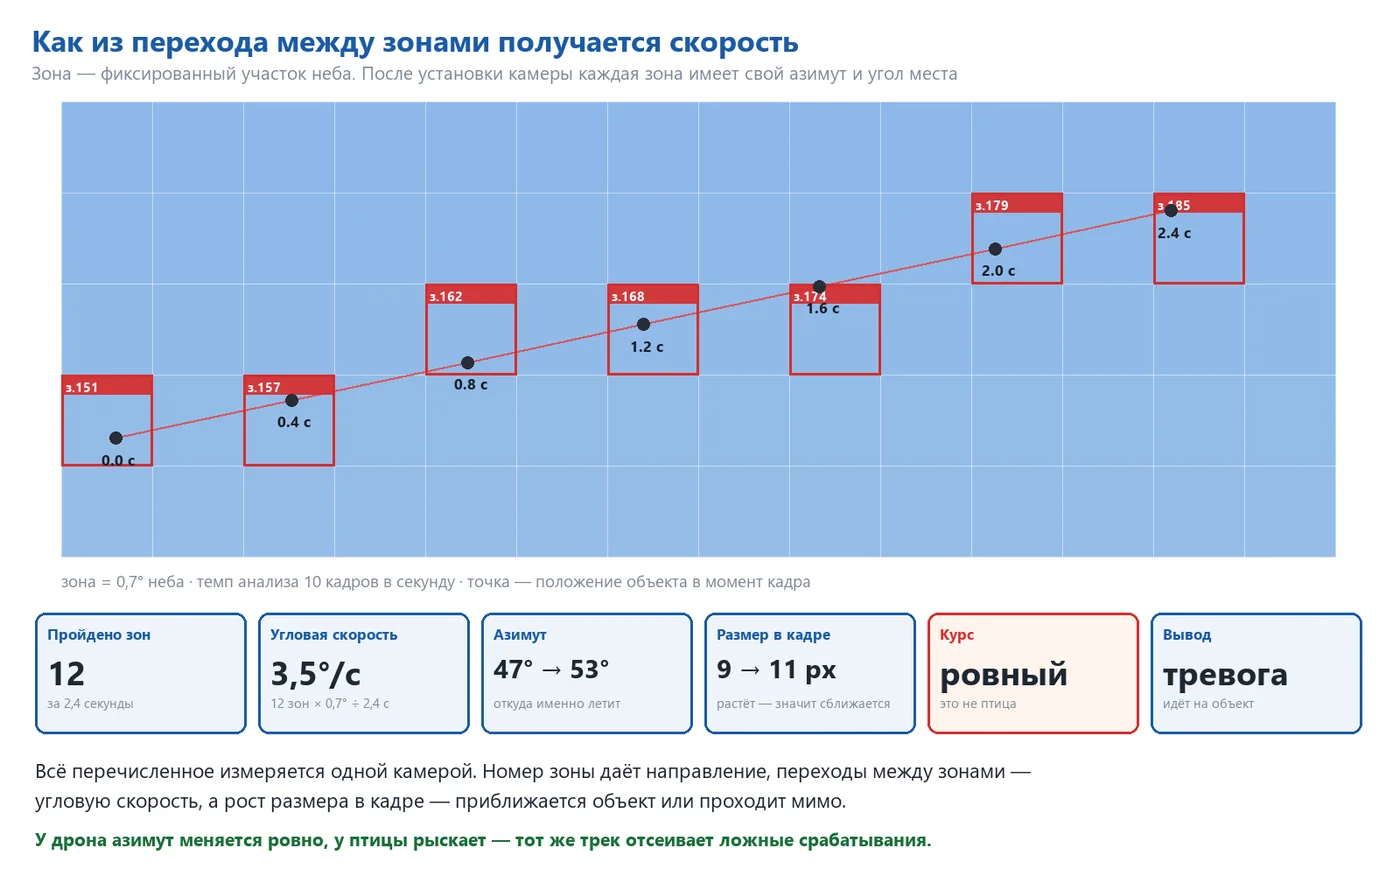
Wykrycie pojedynczej strefy nie jest jeszcze zdarzeniem. Staje się takim, gdy obiekt przechodzi z jednej strefy do drugiej. Po ustawieniu każda strefa otrzymuje stałe współrzędne na niebie – azymut i kąt – a numer strefy, która została wykryta, staje się kierunkiem w stopniach.
| Wielkość | Skąd pochodzą | Dokładność |
|---|---|---|
| Kierunek na obiekt | Współrzędne strefy, która wykryła | Najlepsze wyniki uzyskuje się, analizując połowę obszaru, z uwzględnieniem szczegółów wewnątrz tego obszaru. |
| Prędkość kątowa | Liczba obszarów przesuniętych ÷ czas | Ograniczona jedynie prędkością nagrywania |
| Kierunek | Jak zmienia się kąt widzenia w kolejnych kadrach | Od razu widać, czy obiekt porusza się prosto, czy kręci się |
| Przybliżanie | Czy rozmiar obiektu w kadrze się zwiększa? | Można zidentyfikować obiekt na długim odcinku toru |
Obszar – 0,7° nieba. Obiekt przeszedł przez dwanaście obszarów w ciągu 2,4 sekundy – prędkość kątowa wynosiła 3,5°/s. U ptaka w bliskiej odległości ruch jest dynamiczny, u samolotu na dużej wysokości jest mały i stały, a u drona, który zbliża się do obiektu, rośnie płynnie. Tempo 6–10 klatek na sekundę pozwala na uzyskanie trzech–pięciu pomiarów dla każdego obszaru – trajektoria jest płynna. Kamery, które znajdują się obok siebie, rejestrują obraz z nakładającymi się obszarami, a obiekt, który wychodzi z kadru jednej kamery, jest przechwytywany przez kolejną jako ta sama trajektoria.
07 Czy zbliża się, czy też przechodzi obok?
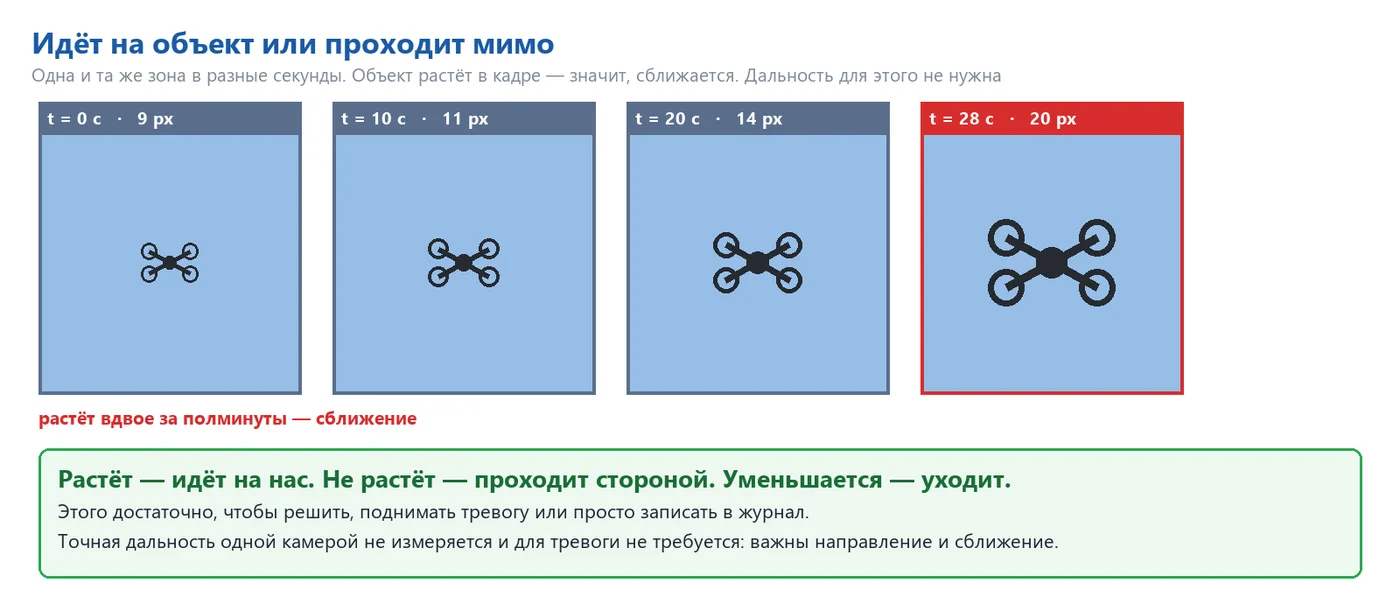
Odpowiedź na to pytanie nie zależy od odległości, a od zmiany rozmiaru obiektu w kadrze. Kiedy rozmiar rośnie, obiekt zbliża się; gdy obiekt się utrzymuje, a kąt obserwacji pozostaje stały, obiekt przechodzi obok; gdy rozmiar maleje, obiekt oddala się. Trzy stany – trzy reakcje: niepokój, obserwacja, zapis w dzienniku. Nie można uzyskać dokładnej odległości za pomocą jednej kamery, a w przypadku niepokoju nie jest ona potrzebna: wystarczy, że kamera zarejestruje „obcy obiekt, stały kurs, zbliżający się”.
08 Ptak, czy dron?
Fałszywe alarmy spowodowane przez ptaki to główny problem praktyczny w optycznym obserwacji nieba. Rozwiązuje się go poprzez analizę zachowania, a nie patrzenie na obraz.
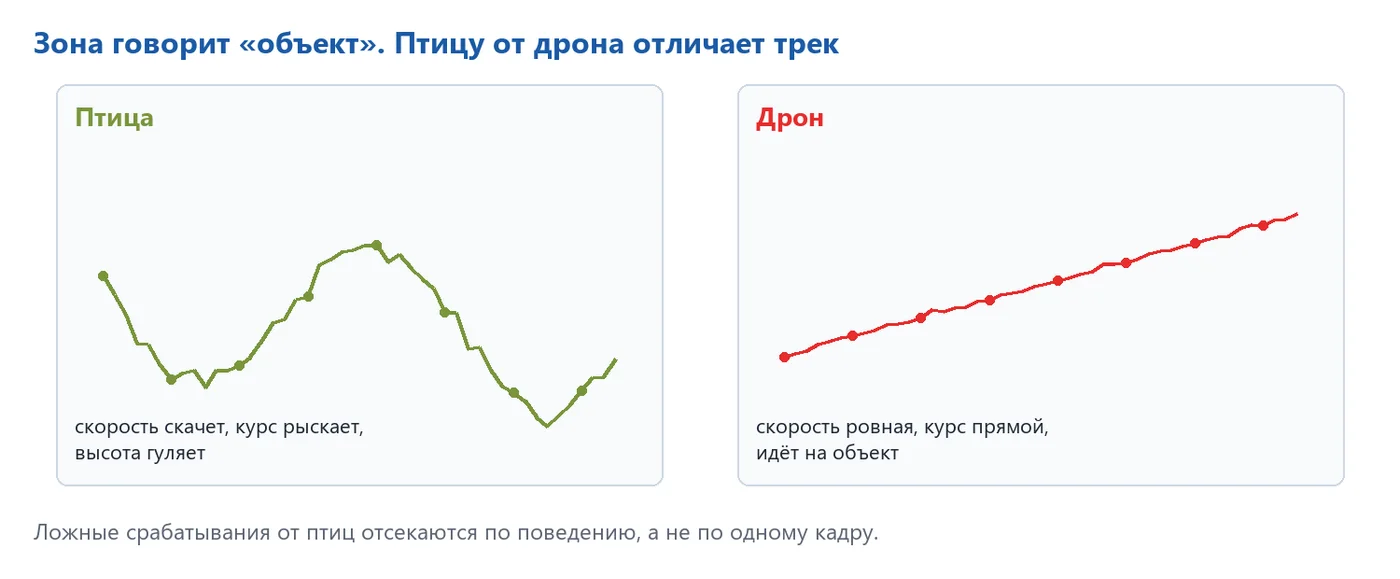
| Oznaczenie | Ptak | Dron |
|---|---|---|
| Kierunek | przemieszcza się, często zmienia kierunek | stabilny, precyzyjny |
| Prędkość kątowa | porusza się, występują przerwy i zawieszenia | płynny, monotonnie zmienia się |
| Wysokość | porusza się w górę i w dół | jest stabilny |
| Trajektoria | losowa, zazwyczaj wzdłuż | częściej prosto na obiekt lub w kółko nad nim |
| Zachowanie grupowe | Często w stadach, z wieloma oznaczeniami | Pojedyncze oznaczenie |
Każda z obszarów jest trenowana na syntetycznych danych: na rzeczywiste zdjęcia nieba, na których programowo umieszczany jest obiekt o różnej wielkości, położeniu, orientacji i kontraście. W ten sposób symulowane są warunki, w których pilot może nie doświadczać przez miesiące: słabe światło rano i wieczorem, zmierzch, mgła i chmury, szum, rozmycie, wibracje masztu, odbicia światła. Podobnie traktowane są zarówno normalne, jak i nietypowe warunki – dlatego wieczorne niebo nie powoduje fałszywych alarmów. Podstawą treningu są rzeczywiste zdjęcia nieba, a następnie dodawane są rzeczywiste ujęcia.
Ptak, znajdujący się w odległości około półtora metra, tworzy wyraźny, jasny punkt, który w detektorze kształtu wyglądałby bardziej przekonująco niż prawdziwy dron na odległość, ale ślad pozwala na odfiltrowanie go w ciągu dwóch sekund. Każda strefa prowadzi własną statystykę fałszywych alarmów: jeśli ptaki przelatują nad krawędzią dachu każdego ranka, próg tej strefy automatycznie się podnosi.
09 Wydajność
Zdjęcie 20 Mpix zawiera 1 176 obszarów o 128 pikseli. Nie trzeba wysyłać ich wszystkich do sieci neuronowej w każdym kadrze – proces jest podzielony na trzy etapy, a ciężka sieć neuronowa działa tylko wtedy, gdy jest coś do zbadania.
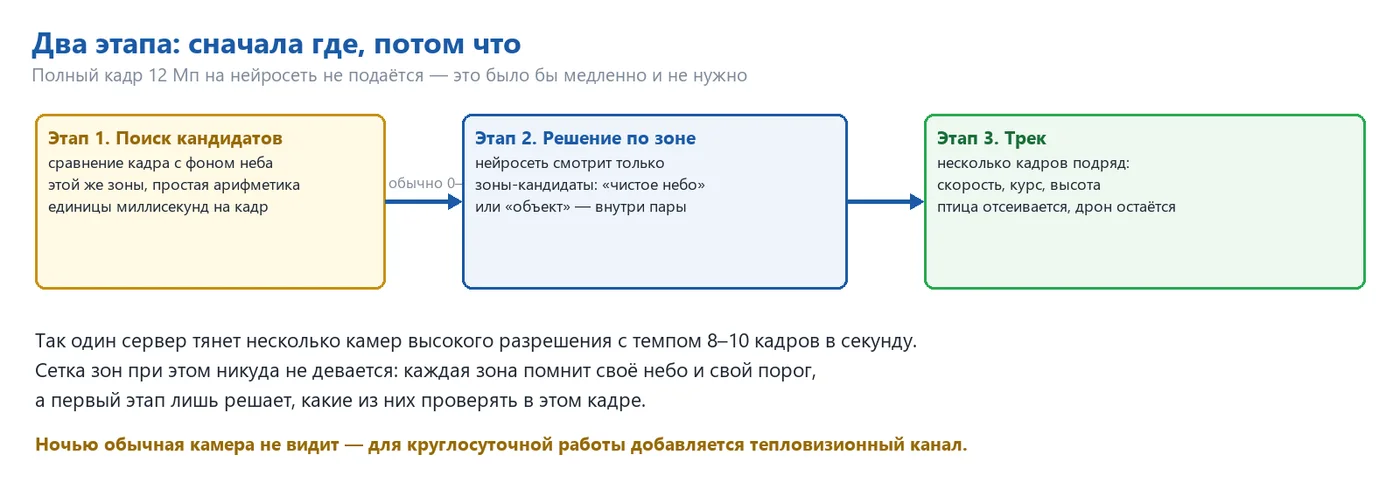
| Etap | Co robi | Cena |
|---|---|---|
| 1. Wyszukiwanie kandydatów | Porównanie kadru z modelem nieba, który został zgromadzony dla każdego obszaru na karcie graficznej | 1–2 ms na kadr |
| 2. Decyzja dla danego obszaru | Sieć neuronowa analizuje tylko obszary-kandydatów, zazwyczaj od zera do pięciu na kadr | 3–5 ms na jednostkę (karta RTX z serii 50) |
| 3. Utwór | porównywanie oznaczeń między klatkami, kurs, prędkość, zbliżanie się | mikrosekundy |
Jedna karta graficzna NVIDIA serii RTX 50 obsługuje do dwunastu kamer z zapasem. Ograniczeniem jest przepustowość sieci: 20 megapikseli przy sześciu klatkach na sekundę – około 960 Mb/s z jednej kamery, co oznacza port gigabitowy na kamerę i kanał o przepustowości 10 gigabitów do serwera dla każdej grupy sześciu kamer. Przetwarzanie przez sieć neuronową całego nieba z dwunastu kamer zajmuje od 42 do 71 sekund. W trybie poszukiwania kandydatów, panoramiczny obraz odświeżany jest kilka razy na sekundę, a każda strefa nadal zapamiętuje swoje niebo, normę i próg.
10 Skład i zabezpieczenie systemu
| Wariant | Kamery | Co jest zamknięte |
|---|---|---|
| Pilot | 1 obiektyw, 50 mm | jedna sektor o kącie 15°, wykrywanie obiektów na odległość do 2 km; weryfikacja metody na rzeczywistym niebie |
| Kierunek | 3–4 obiektywy, ogniskowa 35 mm | Sekcja 60–85°, strona magazynu z przejazdem i strefą załadunku |
| Okrągła | 12 kamer, 25 mm | Całkowicie 360° z nakładaniem się, wykrywanie do 1 km |
| Okrągła, wzmocniona | 12 × 25 mm + 4 × 75 mm | Obserwacja okrągła, plus dalekosiężne kamery w głównych kierunkach |
| Dostępne 24 godziny na dobę | Każdy wariant + termowizory 640 × 512 | Noc, zmierzch, oświetlenie słoneczne; ta sama sieć stref i ten sam tor |
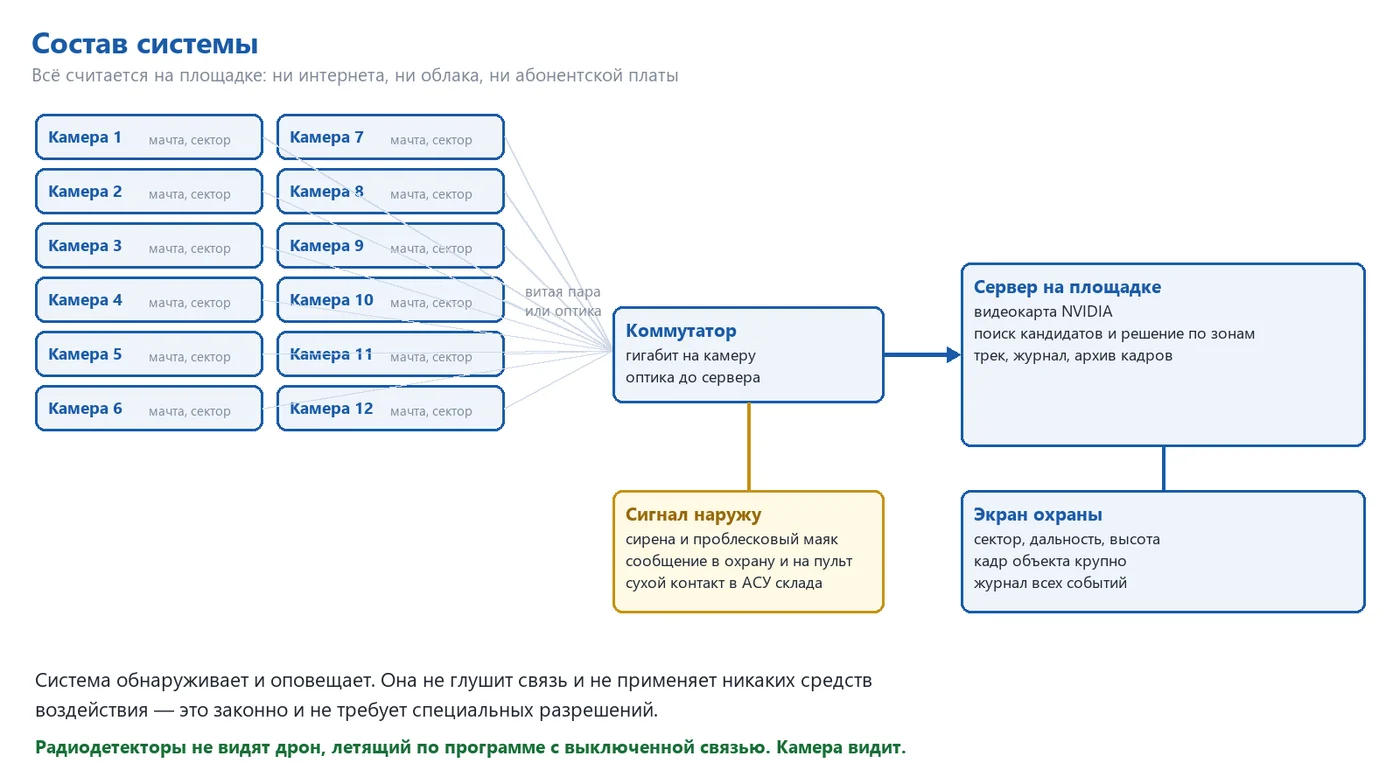
System jest modułowy: minimalny zestaw obejmuje jedną kamerę skierowaną na zagrożone miejsce, która natychmiast generuje alarm. Do użytku zewnętrznego przeznaczone są: ekran monitoringu (sekcja, azymut, kąt, ścieżka, zbliżenie obiektu), syrena i latarnia w strefie załadunku, kontakt suchego typu do automatyki magazynu (zatrzymanie załadunku, zamknięcie bram), wiadomość do istniejącej systemu bezpieczeństwa oraz rejestr z archiwum nagrań – dowód dla firm ubezpieczeniowych i organów ścigania.
11 Roboty i kamera stereo: precyzyjne śledzenie
Kamery obserwacyjne odpowiadają na pytanie „gdzie”. Kolejnym krokiem jest „co to jest i jak szybko się porusza”: do systemu dodawany jest przemysłowy robot BORUNTE z kamerami stereo – dwoma kamerami z długoogniskową optyką zamocowanymi na sztywnym ramie.
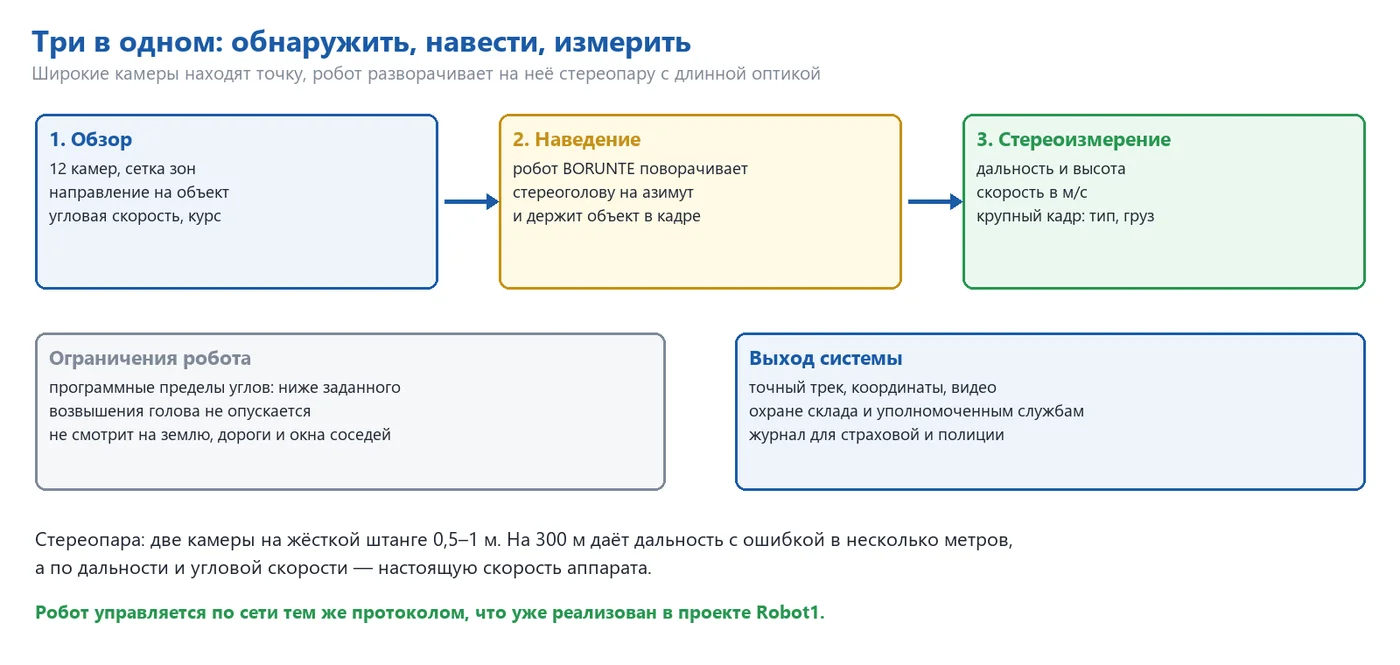
Zostało zidentyfikowane położenie obiektu na kamerze obserwacyjnej – znany jest azymut i kąt nachylenia.
Serwer sieci steruje głowicą robota, aby skierować ją w danym kierunku (protokół został już zaimplementowany w Robot1).
W wąskim polu obiekt zajmuje kilkadziesiąt pikseli: można zobaczyć typ urządzenia i ładunek pod nim.
Na podstawie różnicy między dwiema kamerami można określić odległość, a także prędkość i kąt nachylenia – prędkość w m/s, a także wysokość.
Robot utrzymuje kamerę skierowaną na obiekt w dopuszczalnych granicach kątowych.
| Podstawa systemu stereo | Odległość | Błąd odległości |
|---|---|---|
| 0,5 m | 150 m | około 1 m |
| 1 m | 300 m | około 2 m |
| 1 m | 600 m | około 9 m |
Błąd rośnie wraz z odległością, dlatego system stereo jest przeznaczony do pracy w bliskiej odległości, do kilkuset metrów, a obszar widzenia na dalsze odległości pozostaje poza zasięgiem. Robot posiada zdefiniowane granice w każdej osi: głowa nie opada poniżej określonego kąta i nie obraca się w kierunku domów, dróg i sąsiednich terenów.
Kanał dźwiękowy
Dźwięk z dronów generuje równy, o częstotliwości 150–400 Hz, z wyraźnymi harmonicznymi, których ptaki nie wydają. Ten dźwięk potwierdza, że punkt na niebie to urządzenie: mikrofon skierowany w stronę głośników słucha tego samego miejsca, w którym znajdują się kamery, a siatka mikrofonowa na maszt (z 6–8 mikrofonami) samodzielnie określa kierunek na źródło i może sterować robotem, nawet jeśli kamera jeszcze go nie widzi.
| Warunki | Zasięg dźwięku | Dokładność kierunku |
|---|---|---|
| Spokojna noc, pusta przestrzeń | 300–500 m | 2–3° |
| Zwykły dzień | 150–300 m | 3–5° |
| Ładowanie, ciężarówki, wentylacja | 50–150 m | 5–10° |
Opcja: siatka pneumatyczna
Do robota można zamontować pneumatyczny sieć: napędzany sprężonym powietrzem, bez użycia prochu i elementów rażących, wyrzuca sieć, która oplata śrubę; wersja z parasolem pozwala na powolne opadnięcie przechwyconego drona. Zazwyczaj zasięg wynosi 20–100 metrów, a nawigacja odbywa się na podstawie obrazu z dwóch kamer, a opadanie – tylko po potwierdzeniu przez operatora.
Przejęcie bezzałogowego pojazdu, nawet za pomocą sieci, stanowi ingerencję w lot statku powietrznego. Prawo do takich działań przysługuje upoważnionym organom, a w przypadku komercyjnego magazynu, nie przysługuje ono domyślnie. Dlatego moduł przechwytywania jest opcją dla tych, którzy posiadają takie uprawnienia, i działa tylko z potwierdzeniem człowieka. Wykrywanie, eskortowanie i pomiar są legalne wszędzie i działają bez niego.
12 Jak działa system i czego nie robi
Wykrywa
- obiekty obce w powietrzu nad obiektem i wokół niego;
- wskazuje kierunek, trasę i prędkość kątową, odpowiada na pytanie „czy zbliża się do nas, czy przeleci”;
- odróżnia drona od ptaka na podstawie zachowania;
- generuje alarm z kilkadziesiąt sekund przed zbliżeniem;
- prowadzi rejestr z nagraniami i śledningami dla każdego zdarzenia;
- działa samodzielnie na terenie, bez połączenia internetowego i opłat abonamentowych.
Nie robi
- nie wpływa na drona w podstawowej wersji – nie blokuje i nie niszczy; przechwytywanie sygnału za pomocą sieci to oddzielna opcja z potwierdzeniem człowieka;
- standardowa kamera w nocy nie widzi – dlatego w skład zestawu wchodzi również termowizja w tej samej sieci.
- nie pozwala na widzenie przez mgłę i gęsty śnieg; zasięg zmniejsza się w warunkach mgły, a system informuje o ograniczonej widoczności;
- nie zastępuje detektora radiowego, a jedynie go uzupełnia: system radiowy wykrywa dron, a kamera nie.
13 Procedura wdrożenia
| Etap | Zawartość |
|---|---|
| 1. Badanie | wizyta w miejscu, wybór słupów i kierunków, ocena warunków atmosferycznych i oświetlenia, ustalenie obszarów |
| 2. Pilot | jedna kamera w głównym kierunku, dwutygodniowe testy w rzeczywistych warunkach na terenie obiektu |
| 3. Przygotowanie i szkolenie | nagrywanie nieba w różnych warunkach: słoneczne, pochmurne, mgliste, wschód i zachód słońca; szkolenie modeli w zależności od obszarów |
| 4. Ustawianie progów | testowe loty dronem klienta na różnych odległościach i wysokościach, dobór progów w zależności od obszarów |
| 5. Akceptacja | seria testowych odcinków, w których mierzona jest prawdopodobieństwo wykrycia w zależności od odległości oraz liczba fałszywych alarmów w ciągu 24 godzin. |
| 6. Uruchomienie | pozostałe sekcje, przekazywanie sygnałów do ochrony i automatyki magazynu |
| 7. Wsparcie | obserwacja w pierwszych tygodniach, dodatkowe szkolenie w oparciu o zgromadzone fałszywe alarmy |
Podczas odbioru, wszystko jest mierzone, a nie deklarowane: dron kontrolny wykonuje zadaną trasę, system zapisuje dane, a te dane są porównywane z programem lotu. Najdłuższym elementem nie jest montaż, a obserwacja nieba: model powinien widzieć czyste niebo, chmury, mgłę, niski słońce, deszcz – niektóre z tych warunków zależą od pogody. Dlatego pilot, używając jednej kamery, rozpoczyna pracę wcześnie i pracuje równolegle z montażem pozostałych.
Przeczytaj również: engiAI – widzenie komputerowe i metoda STREFA-PARA · instrukcja obsługi engiAI (w formacie PDF) · Robot1 – sterowanie robotem