Opracowywanie oprogramowania dla maszyn przemysłowych i systemów wizyjnych
Program robota jest tworzony i testowany na komputerze, a następnie działa na samym robocie. Robot otrzymuje polecenia od systemu wizyjnego, sterownika PLC i operatora.
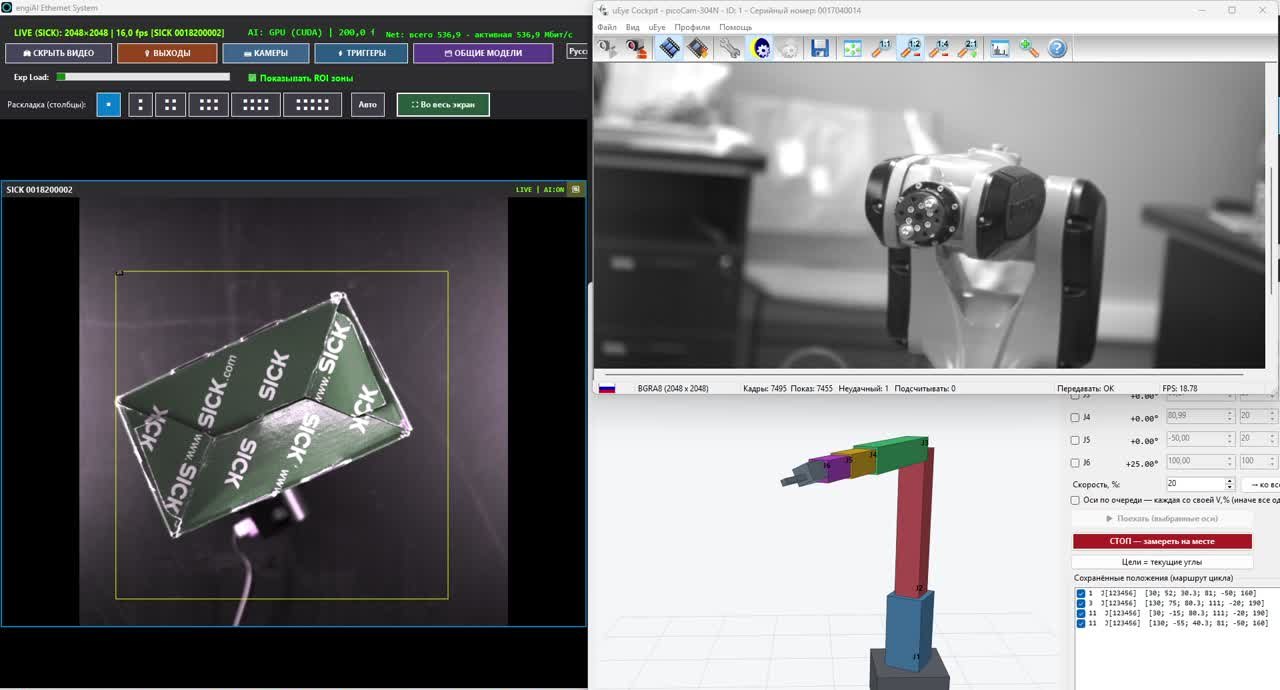
Podłączenie kamer przemysłowych za pomocą ich SDK, konfiguracja z programu, nagrywanie za pomocą czujników, sieci neuronowych i wyjścia na sortowanie.
Uruchomienie i konfiguracja: kamery, czujniki, urządzenia do sortowania, roboty i sterowniki PLC działają w jednym systemie.
Rozwój, uruchomienie i wsparcie online. Na miejscu potrzebny jest tylko Twój inżynier.
Kim jesteśmy
«Vector Technologies» to firma inżynierska z Mińska. Od 2009 roku produkujemy i sprzedajemy urządzenia i oprogramowanie do automatyzacji produkcji.
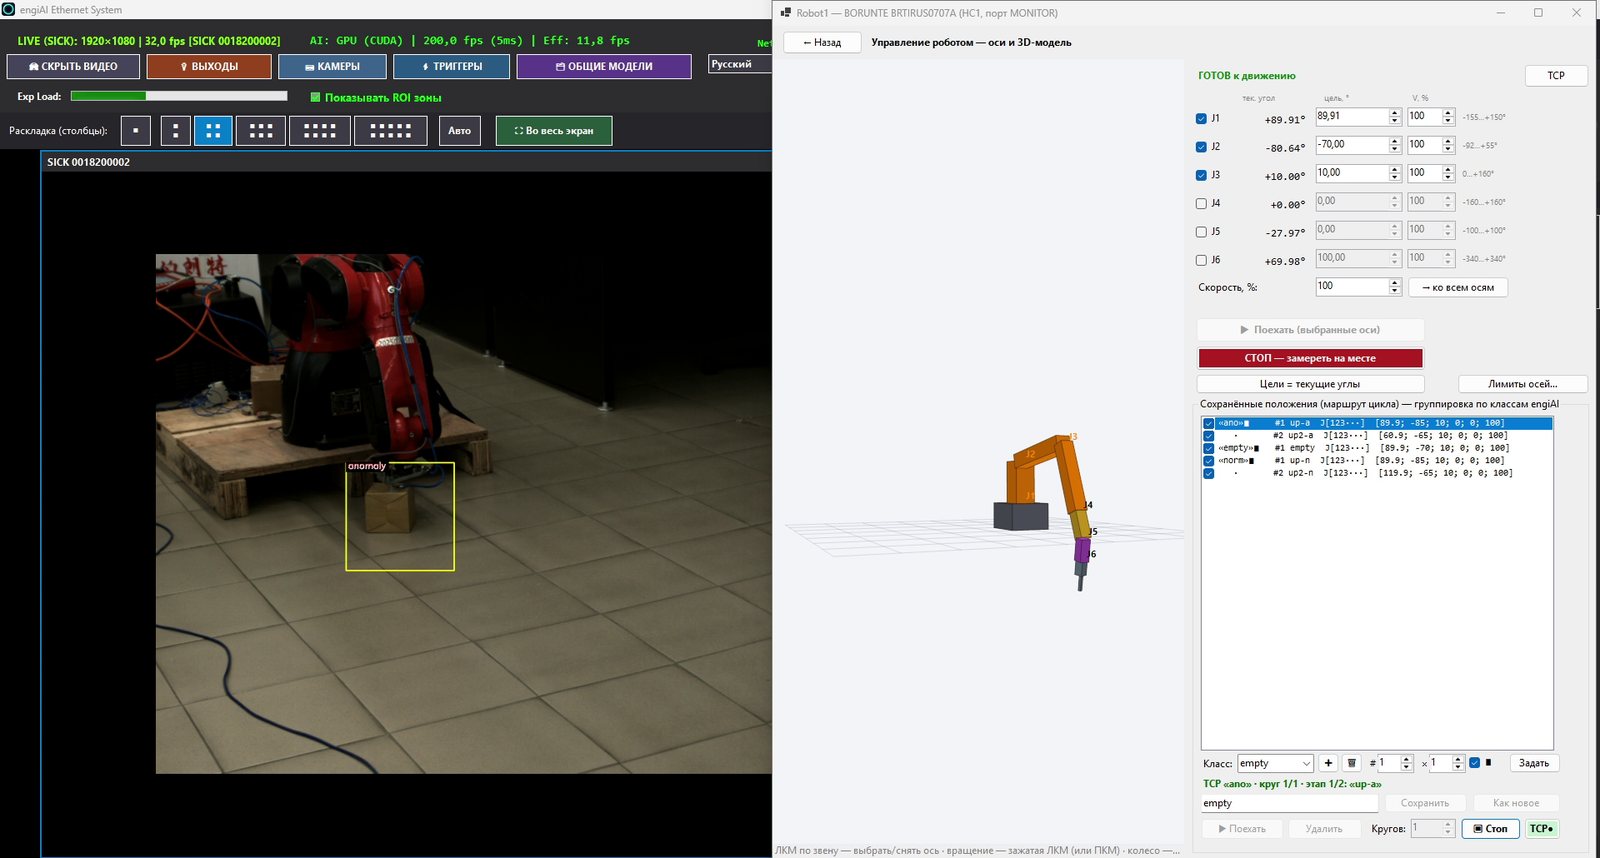
My sami opracowaliśmy programy engiAI (widzenie komputerowe) i Robot1 (sterowanie robotem) oraz przeprowadziliśmy cały proces – od obrazu z kamery po ruch robota na rzeczywistym stanowisku. Oferujemy ten doświadczenie jako usługę: napiszemy program dostosowany do Twojego sprzętu i Twojego zadania, uruchomimy go na linii produkcyjnej i zapewnimy wsparcie.
01 Co rozwijamy
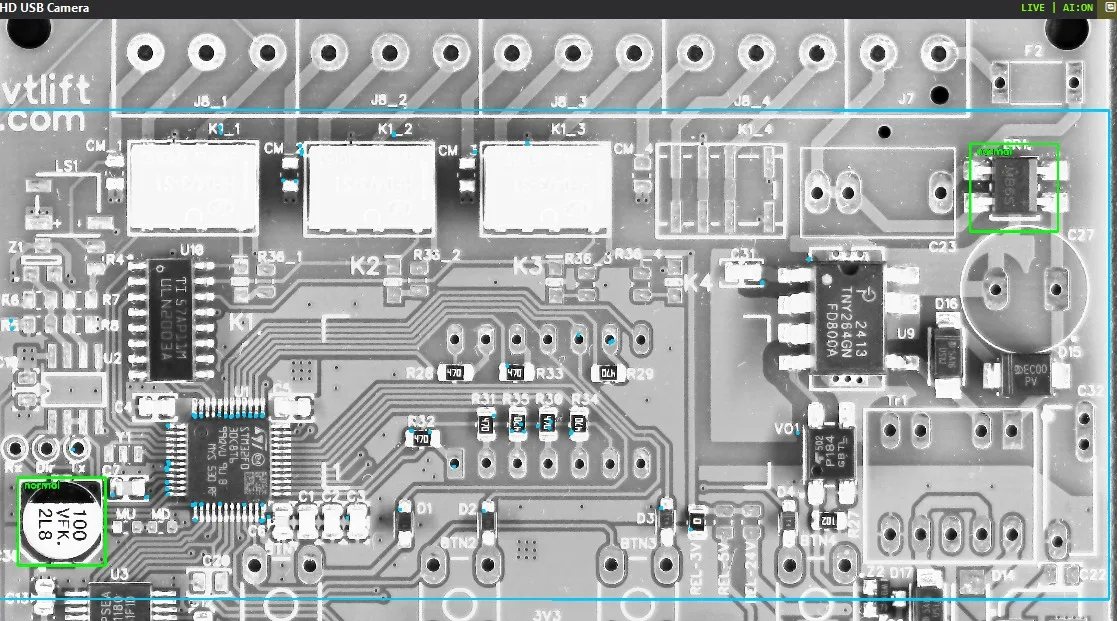
Kontrola jakości i odrzuty, rozpoznawanie produktów, określanie kąta obrotu, liczenie, odczytywanie etykiet – wszystko to możliwe dzięki wykorzystaniu sieci neuronowych na karcie graficznej lub procesorze.
Dostosowane trasy dla każdego rodzaju produktu, weryfikacja w wirtualnym modelu, eksport programu do robota, odbieranie poleceń od kamery i PLC.
Komunikacja z robotami, PLC, SCADA oraz systemami do zarządzania, przy użyciu protokołów TCP/IP i Modbus TCP, a także z wykorzystaniem wejść i wyjść cyfrowych. Dodatkowe protokoły są dodawane w zależności od potrzeb projektu.
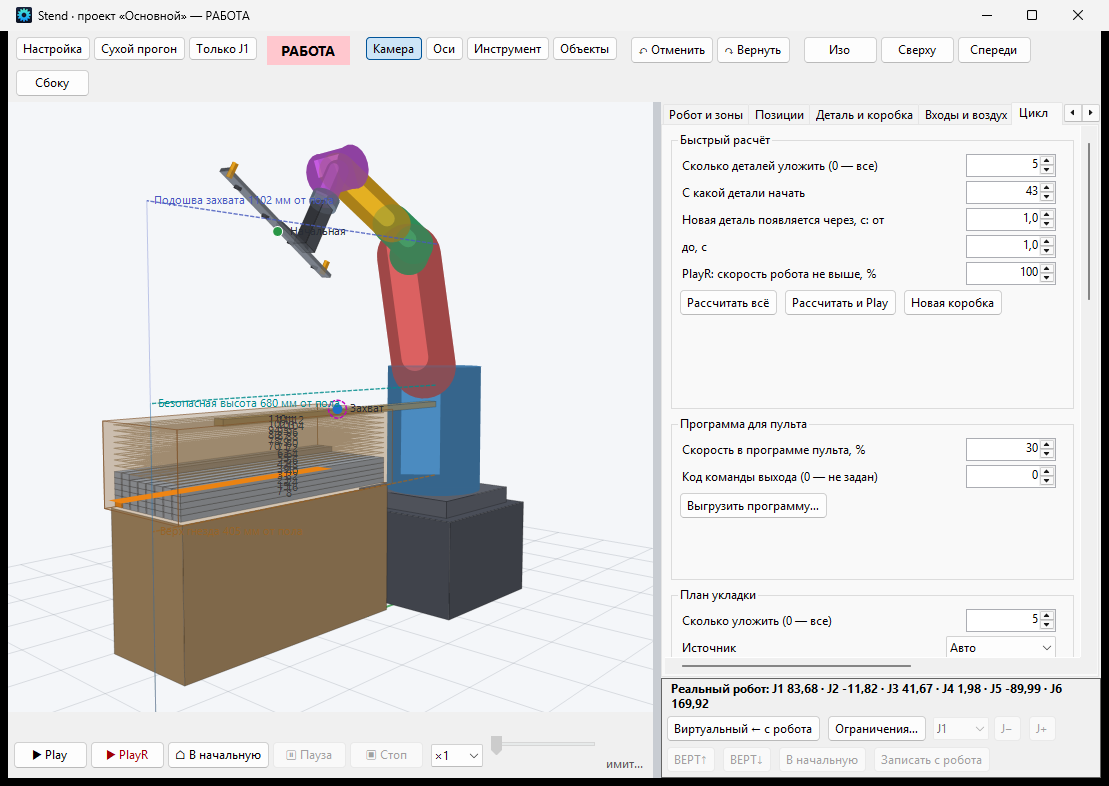
Trójwymiarowy model komórki: zasięg, plan ułożenia i czas cyklu są obliczane przed zakupem i uruchomieniem sprzętu.
Intuicyjne okna w języku obsługiwanym przez pracowników, dzienniki zdarzeń, baza danych akcji, raporty dla partii.
Własne funkcje, własne protokoły, własne formaty danych – dostosowane do konkretnej linii produkcyjnej, a nie ogólnego programu.
02 Kamery przemysłowe Hikrobot i SICK
Kamery są podłączane za pomocą dedykowanych bibliotek producentów, dzięki czemu program kontroluje wszystkie parametry kamery, a nie tylko pobiera obraz.
| Kamery | Co już potrafią nasze programy |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Połączenie za pomocą SDK MVS odbywa się wyłącznie na podstawie numeru seryjnego, czasu ekspozycji, wzmocnienia, częstotliwości klatek, rozdzielczości oraz wszystkich parametrów GenICam, a także zapisywania ustawień w pamięci kamery. |
| SICK picoCam (IDS uEye, GigE) | Połączenie za pomocą sterownika uEye, czasu ekspozycji, wzmocnienia, częstotliwości pikseli, ustawień gamma i balansu białego, oraz zapisywania parametrów w kamerze. |
| Kamery USB i IP (RTSP) | Rozdzielczość do 8K, właściwości sterownika, automatyczna konfiguracja; kamery IP dostępne za pomocą adresu RTSP. |
| Wyzwoliciele i wyjścia | Nagrywanie na podstawie sygnału z czujnika na wejściu kamery (na podstawie sygnału czasowego – rozdziel czas klatki na 4,2 ms), enkoder, sygnał "błąd" na wyjściu cyfrowym kamery. |
| Wiele kamer | Brak ograniczeń: na naszych stanowiskach jednocześnie działało osiem i dziewięć kamer. |
03 Programy dla robotów
Program dla robota tworzymy na komputerze, sprawdzając każde jego działanie, a dopiero później przenosimy go na rzeczywistego robota.
Punkty, trasy i logika cyklu są definiowane w programie na komputerze.
Każne działanie jest sprawdzane w trójwymiarowej symulacji: zasięg, układ, czas cyklu.
Gotowy program jest przenoszony na pendrive i ładowany do robota.
Program działa bezpośrednio w robocie. Można do niego podłączyć się, monitorować jego pracę i sterować nim.
Nasza program, Robot1 dla robotów BORUNTE z kontrolerem HC1, jest zaprojektowana w ten sposób. Dla robotów innych producentów tworzymy programy zgodnie z projektem: firmy Inovance, ESTUN, JAKA i wiele innych oferują protokoły TCP/IP i Modbus TCP, z których nasze programy komunikują się z programem w kontrolerze robota.
04 Uruchomienie i dostrajanie linii produkcyjnych
Program przynosi korzyści tylko na działającej linii produkcyjnej. Dlatego nie ograniczamy się tylko do kodu, ale uruchamiamy linię wraz z Państwa specjalistami.
Nagrywanie za pomocą czujnika lub enkodera, aby każde wyprodukowane element było analizowane dokładnie raz i w jednym miejscu.
Sygnale do sterownika, robota lub PLC, rejestr wszystkich zdarzeń z numerem strefy i czasem.
Kamery, czujniki, roboty, PLC i systemy liczenia wymieniają się sygnałami i danymi, jakby były jedną linią.
Dobór kamery, obiektywu i oświetlenia, szkolenie sieci neuronowej na Państwa produktach, szkolenie operatorów i inżynierów.
05 Portfolio: nasze programy
Lepsze niż jakiekolwiek opisy – to programy, które już opracowaliśmy. Można je pobrać i przetestować: każda z nich działa przez 20 minut bez licencji.
engiAI – sztuczna inteligencja w dziedzinie wizji komputerowej
- Inspekcja i odrzucanie na linii produkcyjnej, C# / .NET 9.
- Sieci neuronowe YOLO11 za pomocą ONNX Runtime na karcie graficznej (CUDA) lub procesorze: analiza jednego klatki w 4–5 ms.
- Trenowanie modeli bezpośrednio w programie; zbiór treningowy tworzony jest z kilku zdjęć oraz danych syntetycznych.
- Metoda STREFA-PARA: jedna model dla całej płyty, oddzielny zestaw „norma / wada” dla każdego elementu.
- Kamery Hikrobot, SICK, USB i IP; wyjścia do sterowania silnikiem, PLC i robota za pomocą protokołu TCP/IP.
- Interfejs w 14 językach, licencja z powiązaniem z urządzeniem, działanie bez dostępu do internetu.
Robot1 – sterowanie robotem
- Bezpośrednia komunikacja z kontrolerem robota BORUNTE HC1 za pomocą protokołu JSON/TCP, bez interfejsu operatora.
- Ręczne sterowanie każdą osią, zapamiętane pozycje, trójwymiarowy model robota.
- Moduł Stend: cyfrowa reprezentacja komórki, zasięg, plan ułożenia i czas cyklu.
- Przyjmowanie poleceń od systemu wizyjnego: robot obraca chwytak pod element w dokładności do 1°.
- Ochrona robota przed strumieniem poleceń sieci neuronowej: strefa martwa, utrzymanie stabilności, płynne przechwytywanie celu, automatyczne przywracanie po awarii.
06 Jak działamy
Wysyłacie opis, zdjęcia lub wideo produktu i obszaru, w którym wymagany jest konkretny takt.
Potwierdzamy, że zadanie zostanie zrealizowane, określamy terminy, koszt oraz skład niezbędnego sprzętu.
Tworzymy program i testujemy go na naszym stanowisku oraz w wirtualnym modelu.
Włączamy go na Waszej linii, zdalnie lub z wizytą, wraz z Waszym inżynierem.
Szkolimy personel, odpowiadamy na pytania, aktualizujemy i udoskonalamy program.
07 Technologie
| Obszar zastosowania | Wykorzystywane technologie |
|---|---|
| Platforma | C# / .NET 9, WinForms, Windows 10/11; Python do uczenia sieci neuronowych. |
| Sztuczna inteligencja | YOLO11 (wykrywanie, klasyfikacja), ONNX Runtime, CUDA, dane syntetyczne do uczenia. |
| Kamery | Hikrobot – SDK MVS, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; podwójne widzenie z wykorzystaniem dwóch kamer. |
| Kontakt | TCP/IP, Modbus TCP, wejścia i wyjścia cyfrowe; inne protokoły – zależne od projektu. |
| Roboty | BORUNTE (kontroler HC1, JSON/TCP); inne firmy – zgodnie z projektem. |
| Dane | SQLite, logi zdarzeń i akcji, eksport ustawień. |
08 Działamy na całym świecie
Implementacja, konfiguracja, uruchomienie i szkolenie odbywają się zdalnie: nie ponosicie kosztów podróży, a terminy nie zależą od wiz i lotów. Tworzymy interfejsy, instrukcje i oferty handlowe w języku, w którym mówi Państwa zespół. Dla firm z Białorusi przyjeżdżamy na miejsce i prezentujemy naszą ofertę na stoisku w Mińsku.
Prosimy o przesłanie opisu sprzętu, zdjęć lub filmów przedstawiających produkty i miejsce montażu. Bezpłatna konsultacja: odpowiemy na pytania dotyczące rozwiązania, przybliżonych terminów i kosztów.