Detecção de drones
A imagem é dividida numa grade de áreas do céu, e cada rede neural responde de forma independente: céu limpo ou objeto estranho. A área conhece o seu próprio céu: nuvens, sol, beirais e mastro.
O contraste é o fator determinante, e não a forma. Um objeto escuro em um céu claro pode ser visto com apenas dois pixels, o que equivale a até dois quilômetros.
O número da área indica a direção, a ordem e o momento das transições: a velocidade angular, o crescimento do objeto na imagem: está a aproximar-se ou a passar?
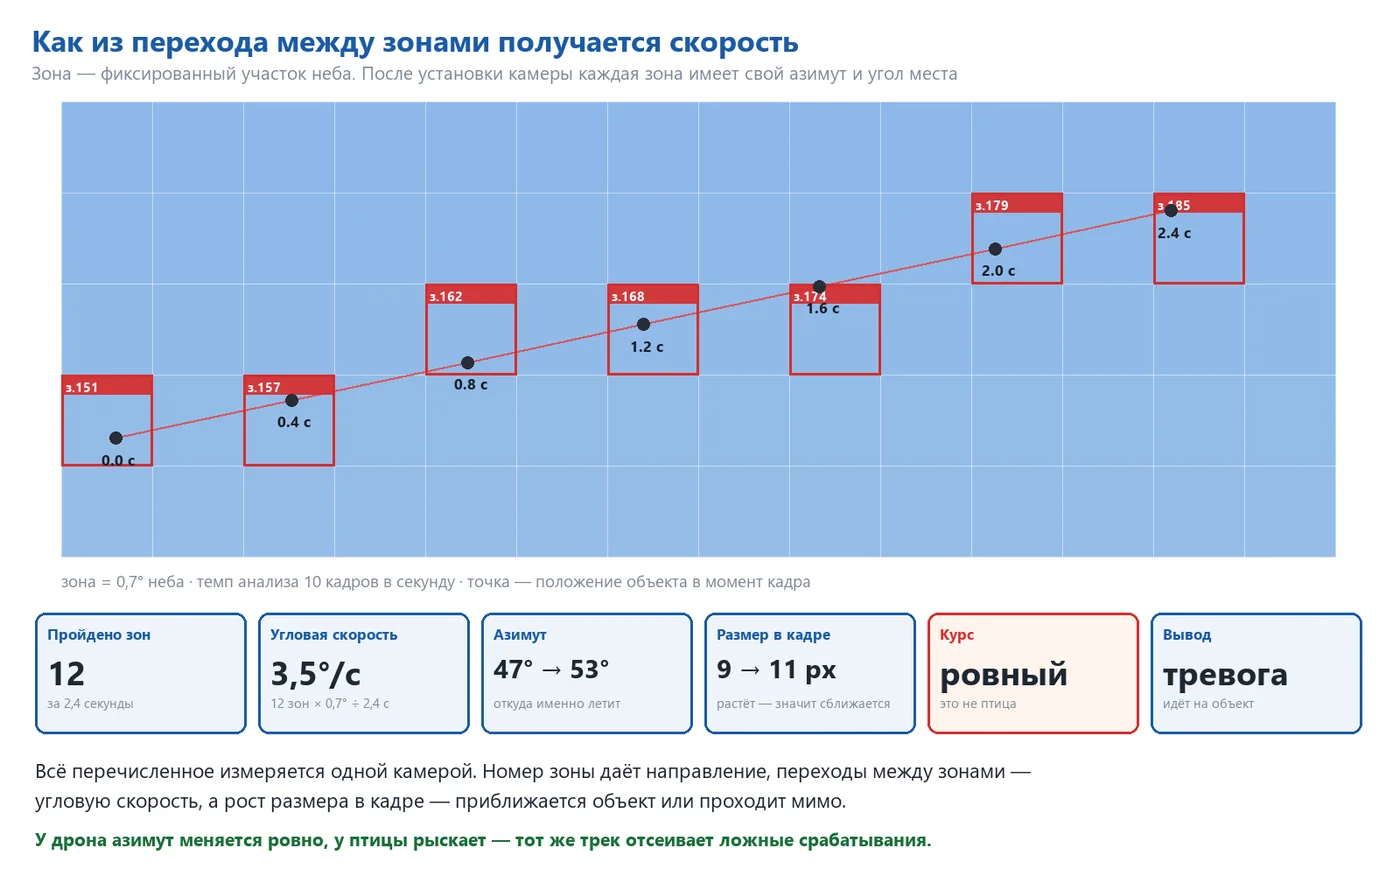
O drone tem uma trajetória constante, enquanto o pássaro voa. A decisão é tomada com base em vários quadros, e não numa única imagem.
01 Qual é o propósito disso?
O centro de distribuição abrange dezenas de milhares de metros quadrados de telhado, uma área aberta com equipamentos, uma zona de carga, sempre com pessoas presentes e mercadorias seguradas. Tudo isso está ao ar livre, e ninguém observa de fora, além da cerca que o circunda.
O perímetro é fechado com cercas, câmeras, segurança e controle de acesso, e o ar é livre. No entanto, é exatamente de lá que ocorrem os eventos mais valiosos: voos de reconhecimento antes de um roubo, filmagem da logística interna, entrega de carga na área, danos ao telhado ou equipamentos.
Os detectores de rádio captam a comunicação entre o drone e o controle. Para eles, um drone que segue uma rota pré-definida com o transmissor desligado não existe. A câmera consegue detectá-lo independentemente da comunicação rádio. O sistema tem uma única função: identificar a presença de um objeto não identificado no céu, determinar de onde ele vem e se está se aproximando, e acionar o alarme. Ele não interfere na comunicação, não intercepta e não afeta o drone – por isso, não requer permissões especiais e pode ser usado em qualquer objeto comercial.
02Ideia: O céu é dividido em zonas.
Um detector comum procura por objetos de formas conhecidas na imagem e os delimita com um contorno. No céu, o método funciona mal: o drone, a uma distância de 1,5 quilômetros, não apresenta forma – são apenas dois ou três pontos. O método ZONA-PAR funciona de outra forma. A imagem é previamente marcada com uma grade de zonas – áreas fixas do céu, e para cada zona, são treinados dois tipos de resposta: `normal` (como a zona aparece quando tudo está normal) e `objeto` (quando algo estranho aparece na zona). A pergunta para a rede neural não é "qual é este objeto?", mas sim "esta parte do céu é normal ou não?", e a resposta pode ser obtida mesmo com apenas dois pixels.
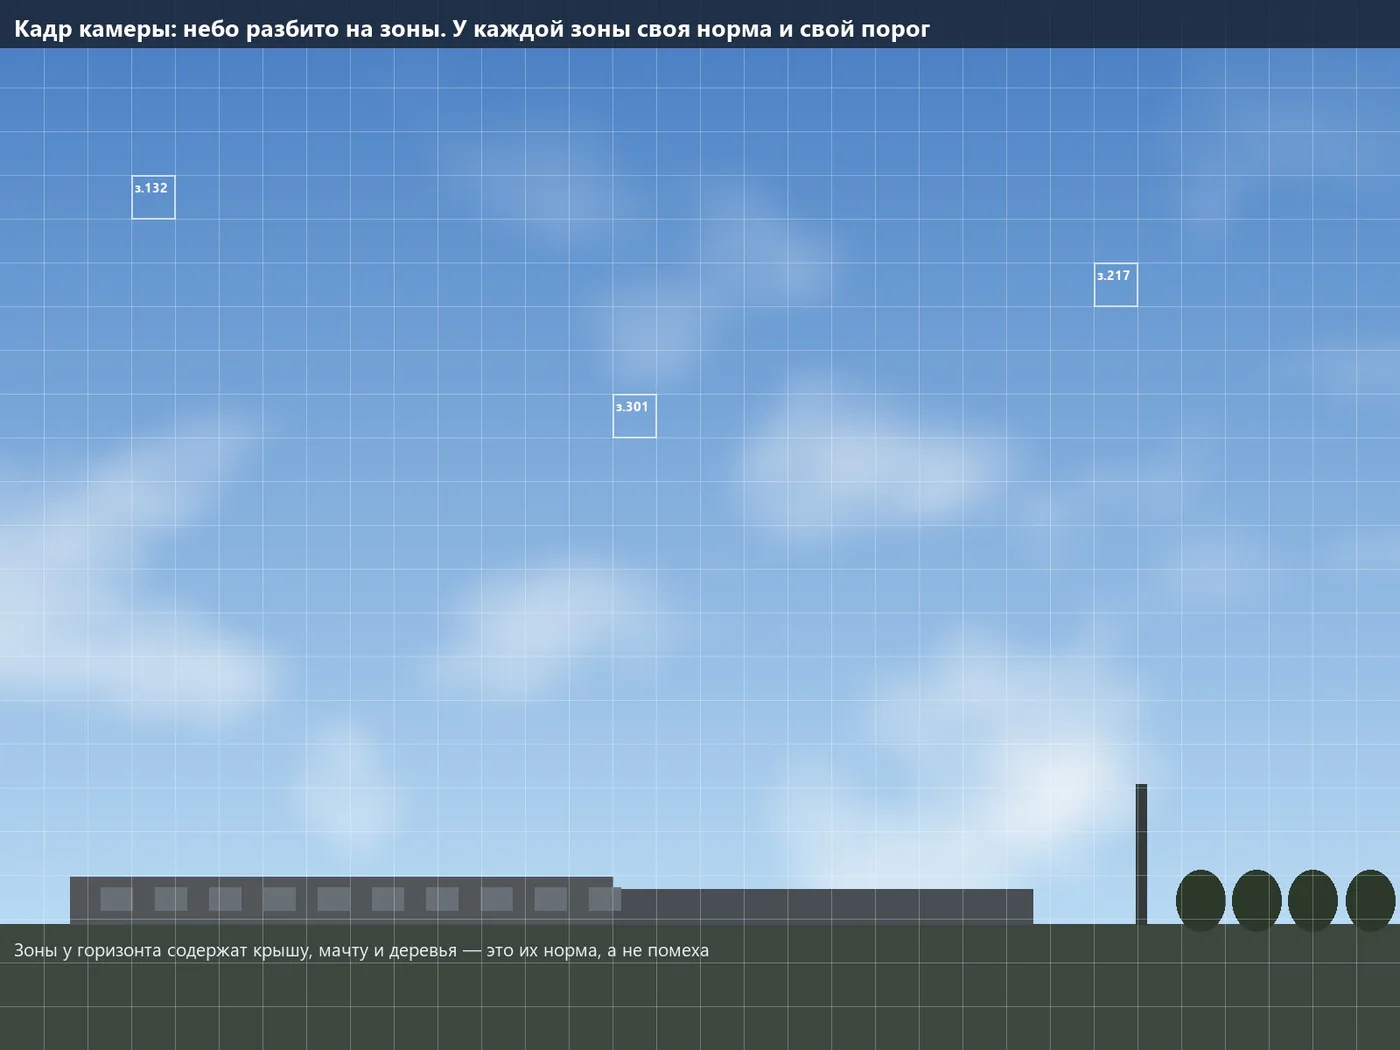
O céu parece uniforme à primeira vista: névoa no horizonte, um azul intenso no alto, nuvens, reflexo do sol, a beirada do telhado e o mastro, árvores e fios. O sistema precisa lidar com tudo de uma vez e, por isso, comete erros nas bordas da imagem. A área acima do telhado sabe que a beirada do telhado sempre está presente, enquanto a área no alto só vê o céu e as nuvens, e, portanto, tem a sensibilidade mais alta.
O telhado, a torre, as árvores e os fios na borda da imagem deixam de ser um obstáculo – fazem parte da sua própria zona.
No horizonte, onde há vegetação e névoa, o limiar é maior; no zênite, onde o céu está limpo, a sensibilidade é máxima.
A área detectada é uma área pré-definida: o azimute e o ângulo de visão, calculados uma única vez durante a instalação.
O número de áreas é conhecido previamente – não ocorre a situação de "o detector encontrou quatrocentos objetos e tudo está resolvido".
Uma nova fonte de falsos alarmes surgiu em uma única área – uma única área é reconfigurada, enquanto as outras permanecem inalteradas.
Tanto o operador quanto o relatório indicam qual área foi detectada e o que estava nela. Isso é mais importante para a equipe de segurança do que uma única resposta geral.
03 Por que um ponto no céu já indica uma detecção?
A detecção é baseada no contraste, e não na forma. No céu, não há arbustos, carros ou sombras: dentro da área, a intensidade varia em unidades, e a imagem se repete de quadro em quadro. Qualquer mancha escura nesse fundo é detectável estatisticamente, mesmo que não seja visível a olho nu.
| O que está acontecendo | Escala |
|---|---|
| Intensidade do céu na área | Aproximadamente 180 níveis de 255 |
| Ruído do sensor nessa intensidade | 2-3 níveis |
| O drone cobre um quarto da área de pixels | Um pixel escurece aproximadamente em 30 níveis |
| Relação sinal-ruído | em torno de dez |
Um sinal de dez vezes maior que o ruído é um indicativo confiável. Mesmo que o objeto seja menor que um pixel, ele ainda obscurece a área correspondente, portanto, o limite de detecção é mais distante do que os "quatro pixels para um alvo" das metodologias clássicas (que foram desenvolvidas para técnicas de camuflagem em fundos coloridos). Para um objeto escuro em um céu claro, a detecção confiável começa com dois pixels, e com três ou quatro, um rastreamento estável é obtido. Para distinguir um drone de um pássaro apenas pela imagem, são necessários 15-20 pixels, mas essa tarefa é resolvida pelo comportamento.
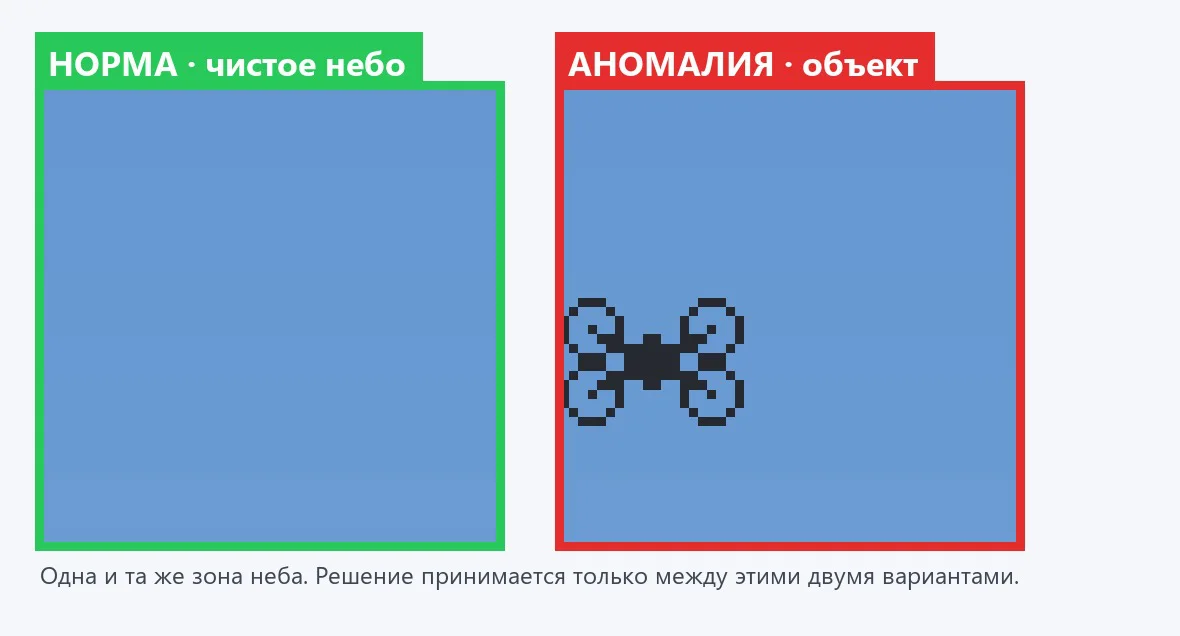
Um único evento de detecção de som pode acionar um alarme em um único quadro, mas não se repetirá na mesma área e, muito menos, não se deslocará para a área adjacente na direção correta. A exigência de "confirmar o objeto em três ou quatro quadros consecutivos, com deslocamento sequencial" elimina quase completamente os alarmes falsos e leva apenas alguns milissegundos.
04Alcance de detecção: cálculo
A distância é determinada pelo tamanho angular do pixel: número de pixels na imagem do alvo = tamanho do alvo × distância focal ÷ (tamanho do pixel × distância). O cálculo é feito para uma câmera de 20 megapixels, com um pixel de 2,4 μm e um sensor de 1 polegada; o alvo é um drone com uma envergadura de 0,4 metros.
| Lente | Campo de visão | Área de 128 px | Detecção, 2 px | Com confiança, 4 px | Reconhecimento, 16 px |
|---|---|---|---|---|---|
| 25 mm | 29,4° × 19,9° | 0,70° | 2.100 m | 1.040 m | 260 m |
| 35 mm | 21,3° × 14,3° | 0,50° | 2.900 m | 1.460 m | 365 m |
| 50 mm | 15,0° × 10,0° | 0,35° | 4.200 m | 2.080 m | 520 m |
| 75 mm | 10,0° × 6,7° | 0,23° | 6.250 m | 3.120 m | 780 m |
| 100 mm | 7,5° × 5,0° | 0,18° | 8.300 m | 4.170 m | 1.040 m |
Para objetivos maiores, o alcance aumenta proporcionalmente: o dispositivo, do tipo de avião, com uma envergadura de 1,2 m e uma lente de 50 mm, consegue detectar com confiança a 6 quilômetros. No entanto, a partir de cerca de 2 quilômetros, o limite não é mais a câmera, mas o próprio ar: a névoa reduz o contraste.
| Visibilidade meteorológica | Contraste a 1 km | A 2 km | A 3 km |
|---|---|---|---|
| 30 km, céu claro | 88 % | 77 % | 68 % |
| 20 km, dia normal | 82 % | 68 % | 56 % |
| 10 km, névoa leve | 68 % | 46 % | 31 % |
| 4 km, nevoeiro | 38 % | 14 % | 5 % |
Não faz sentido usar lentes com distâncias focais superiores a 75 mm: em condições normais, o ar permite apenas visualização de até 2 ou 3 quilômetros. Um alcance de trabalho razoável é de 300 m a 2 km, exatamente o que é necessário para um armazém. O drone voa a uma velocidade de 20 m/s: detectar algo a 1.500 m leva 75 segundos – para evacuar as pessoas da área de carga, interromper o descarregamento, fechar as portas e acionar a segurança; a 700 m, leva 35 segundos, o que é suficiente para as pessoas e para o sinal.
05 Câmera, óptica e termografia
| Requisito | Significado | Por que |
|---|---|---|
| Resolução | 20 MP, 5472 × 3648 | Quanto menor for o pixel, mais distante é possível ver o ponto |
| Tamanho do pixel | 2,4 μm | Um pixel menor significa uma detecção duas vezes mais distante |
| Matriz | 1 polegada | Com um pixel pequeno, mantém um amplo campo de visão |
| Tipo | Monocromático | O sensor colorido perde metade da resolução em um pequeno ponto escuro. |
| Obturador | Rolagem global ou lenta | Um objeto distante se move lentamente. |
| Interface | GigE, até 6 quadros por segundo a 20 MP | Aproximadamente 960 Mbit/s – essa velocidade é suficiente para o céu. |
| Montagem | C-mount | Qualquer óptica industrial padrão |
Todos os números foram calculados para uma câmera industrial de produção em série HIKROBOT MV-CS200-10GM (monocromática): está disponível, tem um preço previsível, e o software já consegue trabalhar diretamente com ela. A lente deve ter um tamanho de pelo menos 1 polegada, uma resolução de pelo menos 2,4 μm por pixel, uma abertura de F2.8 ou melhor, uma distância focal fixa sem zoom, e o foco e a abertura devem ser fixados com parafusos (a câmera está instalada ao ar livre e vibra). Lentes compatíveis: Kowa, Computar, Fujinon e outras marcas HikrobotPara observação em 360 graus, a lente ideal é de 25 mm: doze câmeras cobrem 360° com sobreposição, e o sistema de detecção funciona de forma confiável até uma distância de um quilômetro.
Câmera termográfica: funcionamento contínuo
Para a noite, o crepúsculo e a operação contra a luz solar, é adicionado um termossensor – não um sistema separado, mas um canal adicional do mesmo método: a mesma grade de zonas, um par "normal/anormal" para cada zona e o mesmo rastreamento. O céu noturno no espectro infravermelho é frio e uniforme, enquanto os motores, a bateria e os reguladores do drone aparecem como pontos quentes em contraste com o fundo frio.
| Parâmetro | Significado |
|---|---|
| Sensor | Sem refrigeração, 640 × 512, pixel de 12 μm |
| Lente | 50 mm, campo de visão de aproximadamente 9° × 7° |
| Detecção de drone a 0,4 m, 2 px | aproximadamente 830 m |
| Com confiança, 4 px | aproximadamente 420 m |
| Modo | Disponível 24 horas por dia, ao entardecer, quando o sol está nascendo, ou em um ambiente levemente nebuloso. |
As zonas de dois canais estão associadas a coordenadas celestes: durante o dia, elas se confirmam mutuamente – um objeto detectado em ambos os canais é quase certamente real –, e à noite, o rastreador é exibido pelo termoscópio. O operador vê um único rastreador, uma única tela e um único registro.
06 Transição entre zonas: trilho
O acionamento de uma única zona não é um evento. Torna-se um evento quando o objeto passa de uma zona para outra. Após a configuração, cada zona recebe coordenadas fixas no céu – azimute e ângulo de elevação –, e o número da zona acionada torna-se a direção em graus.
| Escala | De onde vem | Precisão |
|---|---|---|
| Direção para o objeto | Coordenadas da zona acionada | A metade da área, com especificação dentro da área – é melhor |
| Velocidade angular | Número de áreas percorridas ÷ tempo | Limitado apenas à velocidade de filmagem |
| Curso | Como o azimute muda de quadro para quadro | É possível ver imediatamente se o objeto está em linha reta ou se está a contornar |
| Aproximação | O tamanho do objeto no quadro está a aumentar? | Confiança em um longo trecho da trajetória |
A área — 0,7° do céu. O objeto passou por doze áreas em 2,4 segundos, com uma velocidade angular de 3,5°/s. A ave, em uma distância próxima, se move de forma irregular, enquanto a aeronave, em uma altitude maior, mantém um movimento constante. O drone que se aproxima do objeto apresenta um aumento suave na velocidade. Uma taxa de seis a dez quadros por segundo permite três a cinco medições por área, resultando em um trajeto suave. As câmeras adjacentes capturam a área com sobreposição, de modo que, quando um objeto sai do campo de visão de uma câmera, a próxima câmera o captura como o mesmo trajeto.
07 Aproxima-se ou passa?
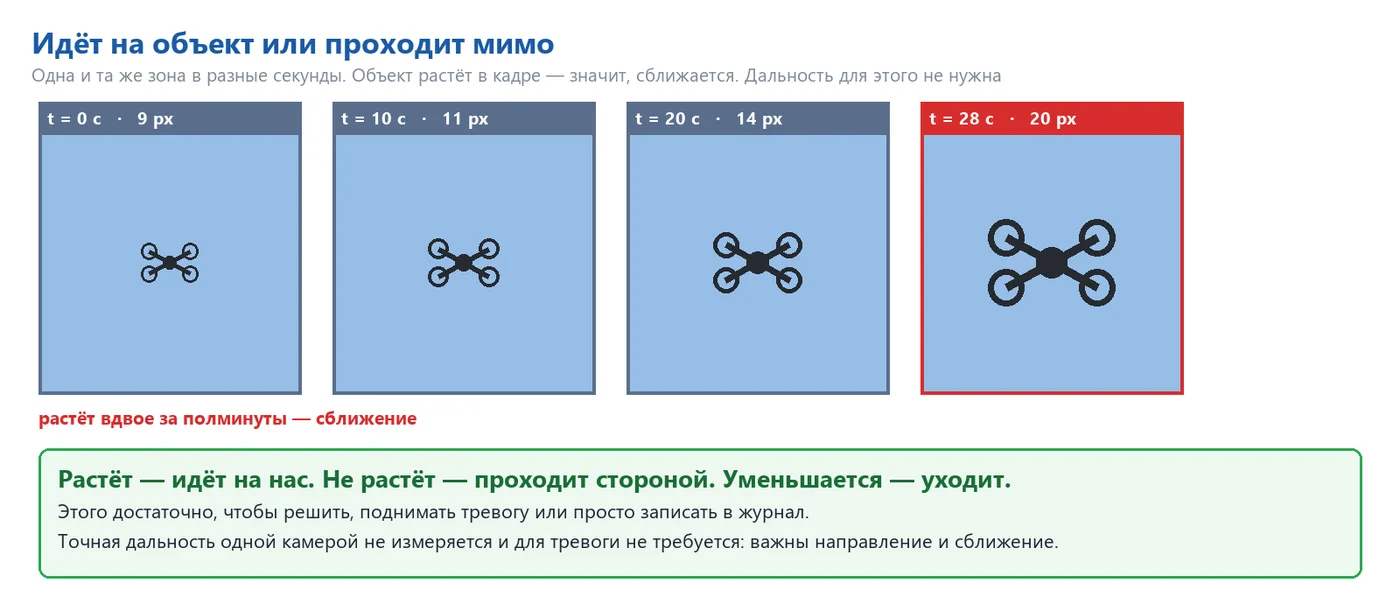
A resposta para essa questão não está na distância, mas na mudança no tamanho do objeto dentro do quadro. Se o tamanho aumenta, o objeto se aproxima; se permanece constante, mas o ângulo de visão permanece o mesmo, o objeto passa ao lado; se diminui, ele se afasta. Três estados – três reações: alerta, observação e registro no log. É impossível obter uma distância precisa com uma única câmera, e para o alerta, isso não é necessário: a solução é a combinação de "objeto estranho, curso constante, aproximando-se".
08 Pássaro ou drone
Falsos alarmes causados por pássaros – é o principal problema prático da observação ótica do céu. É resolvido através da análise do comportamento, e não apenas da observação da imagem.
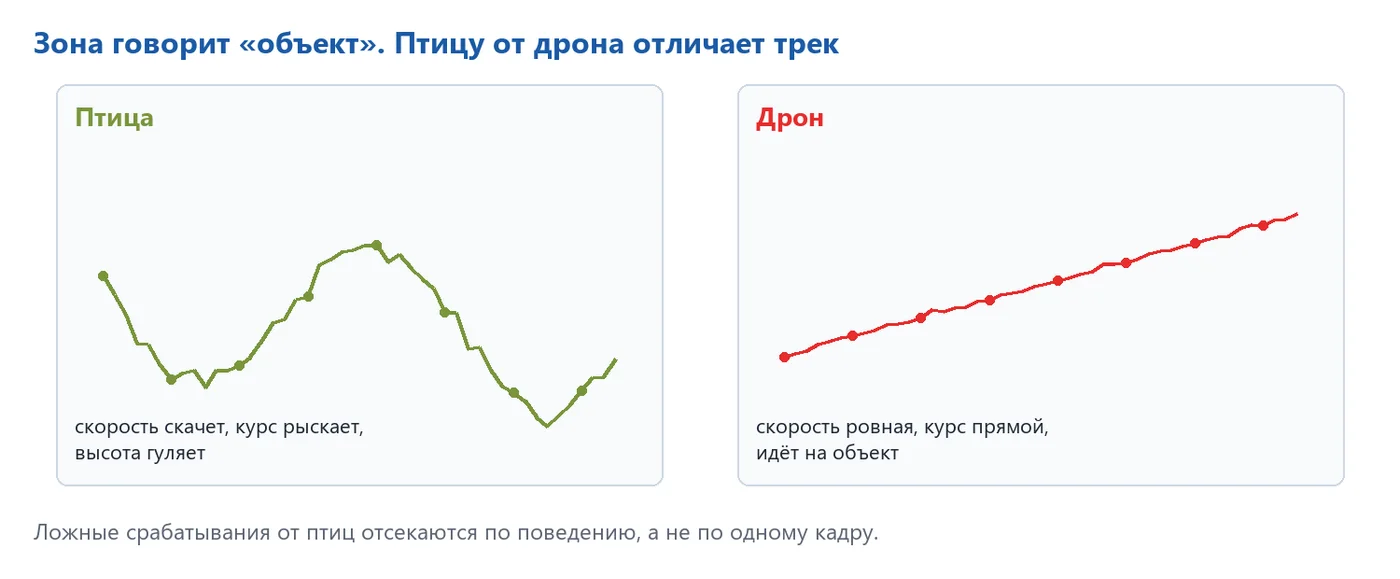
| Característica | Pássaro | Drone |
|---|---|---|
| Curso | vagueia, muda frequentemente | uniforme, estável |
| Velocidade angular | oscila, com pausas e momentos de suspensão | suave, muda de forma monótona |
| Altura | sobe e desce | estável |
| Trajetória | aleatória, geralmente ao longo | geralmente diretamente no objeto ou ao redor dele |
| Comportamento em grupo | frequentemente, um bando, com várias marcas | uma única marca |
Cada zona é treinada com dados sintéticos: imagens reais do céu desta zona são programaticamente sobrepostas com objetos de diferentes tamanhos, posições, rotações e contrastes. Assim, são simuladas as condições que o piloto pode não encontrar por meses: sol baixo pela manhã e à noite, crepúsculo, névoa e nuvens, ruído, falta de foco, vibração da torre, reflexos. A mesma distribuição de interferências é aplicada tanto para o normal quanto para o anômalo, por isso o céu noturno não causa falsas alarmes. A base do treinamento é o céu real do objeto; após o piloto, são adicionadas imagens reais de voos.
Uma coruja a cerca de meio metro de distância fornece um sinal claro e distinto, e no detector de formas, pareceria tão real quanto um drone a uma distância de um quilômetro. No entanto, o rastreamento elimina falsos positivos em apenas duas segundos. Cada zona possui seu próprio registro de falsos alarmes: se pássaros voam sobre a beirada do telhado todas as manhãs, o limite dessa zona é ajustado automaticamente.
09 Desempenho
A imagem de 20 MP contém 1.176 áreas de 128 pixels. Não é necessário enviar todas elas para a rede neural a cada quadro – o trabalho é dividido em três etapas, e a rede neural pesada só funciona quando há algo para observar.
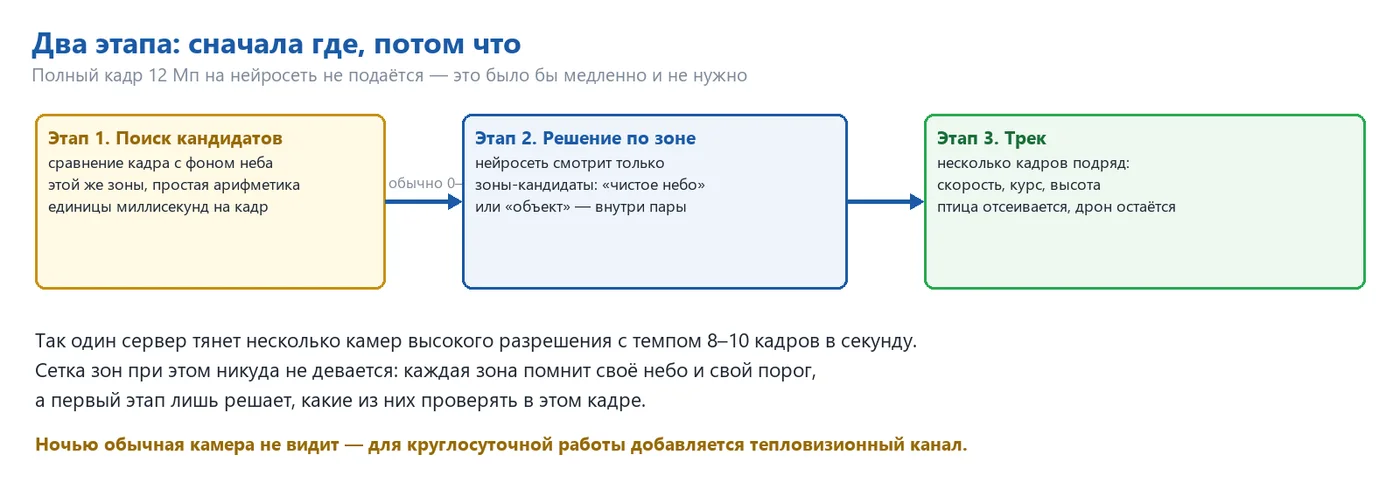
| Etapa | O que faz | Preço |
|---|---|---|
| 1. Busca de candidatos | comparação do quadro com o modelo do céu acumulado em cada área da placa de vídeo | 1–2 ms por quadro |
| 2. Decisão por área | A rede neural analisa apenas as áreas candidatas, geralmente de zero a cinco por quadro. | 3–5 ms por área (RTX da série 50) |
| 3. Rastreamento | Comparação de marcas entre os quadros, curso, velocidade, aproximação. | Microsegundos |
Uma única placa de vídeo da série NVIDIA RTX 50 pode suportar até doze câmeras, com folga. A limitação é a rede: 20 megapixels a seis quadros por segundo, o que equivale a aproximadamente 960 megabits por segundo por câmera. Isso significa que cada câmera precisa de uma porta Gigabit e o canal para o servidor precisa ter uma taxa de 10 Gigabit para cada grupo de seis câmeras. Verificar toda a área do céu de doze câmeras consecutivas usando uma rede neural leva de 42 a 71 segundos. Com a busca de candidatos, a visão panorâmica é atualizada várias vezes por segundo, e cada zona ainda mantém sua própria imagem do céu, seus valores "normais" e seus limiares.
10 Composição do sistema e cobertura
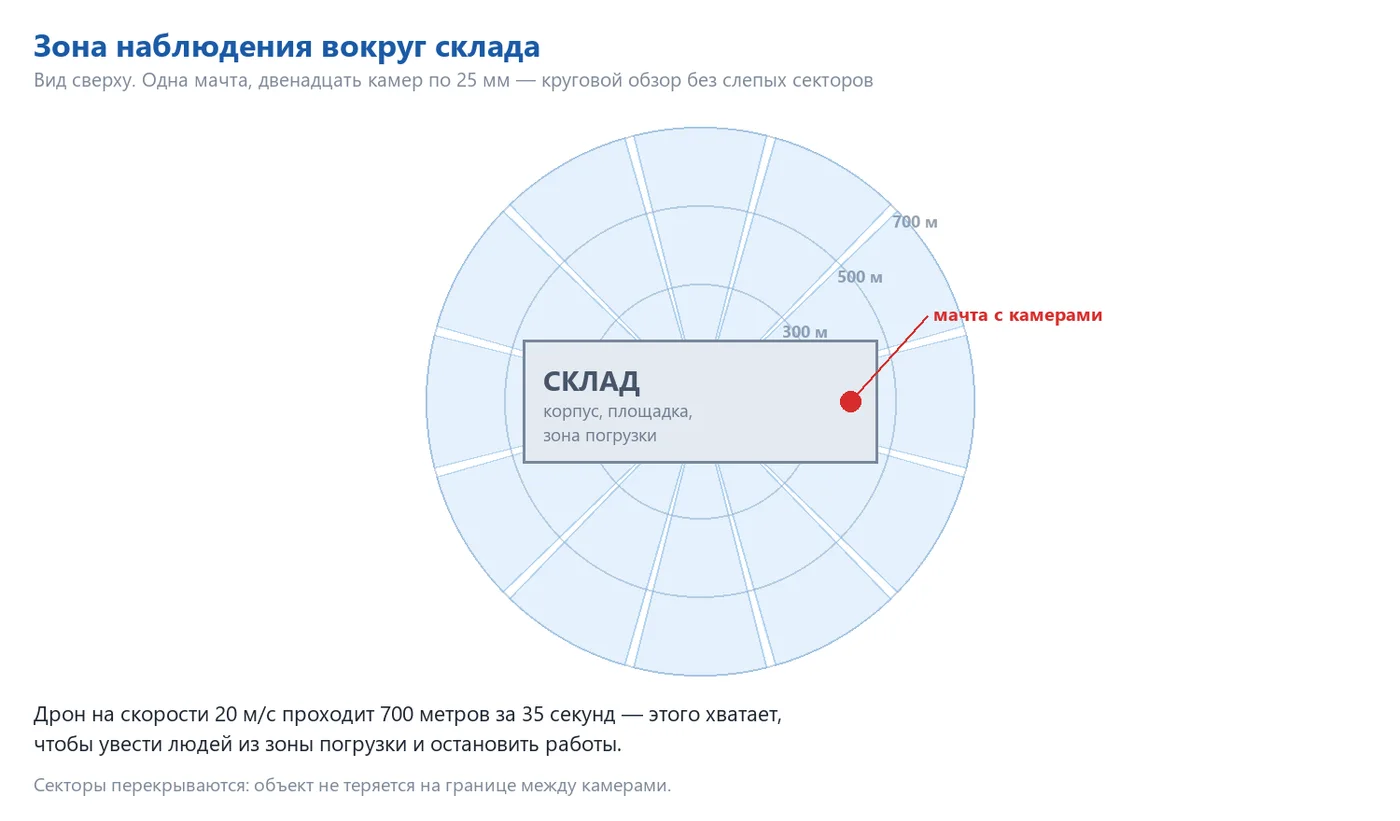
| Versão | Câmeras | O que é detectado |
|---|---|---|
| Piloto | 1 câmera, 50 mm | Um setor de 15°, detecção até 2 km; verificação do método em um ambiente real. |
| Direção | 3–4 câmeras, 35 mm | Ângulo de 60–85°, lado do armazém com acesso e área de carga |
| Circular | 12 câmeras, 25 mm | 360° com sobreposição, detecção até 1 km |
| Circular reforçado | 12 × 25 mm + 4 × 75 mm | Monitoramento circular, além de acesso distante nas principais vias |
| Disponível 24 horas por dia | Qualquer opção + câmeras termográficas 640 × 512 | Noite, crepúsculo, iluminação solar; mesma grade de áreas e mesmo trajeto |
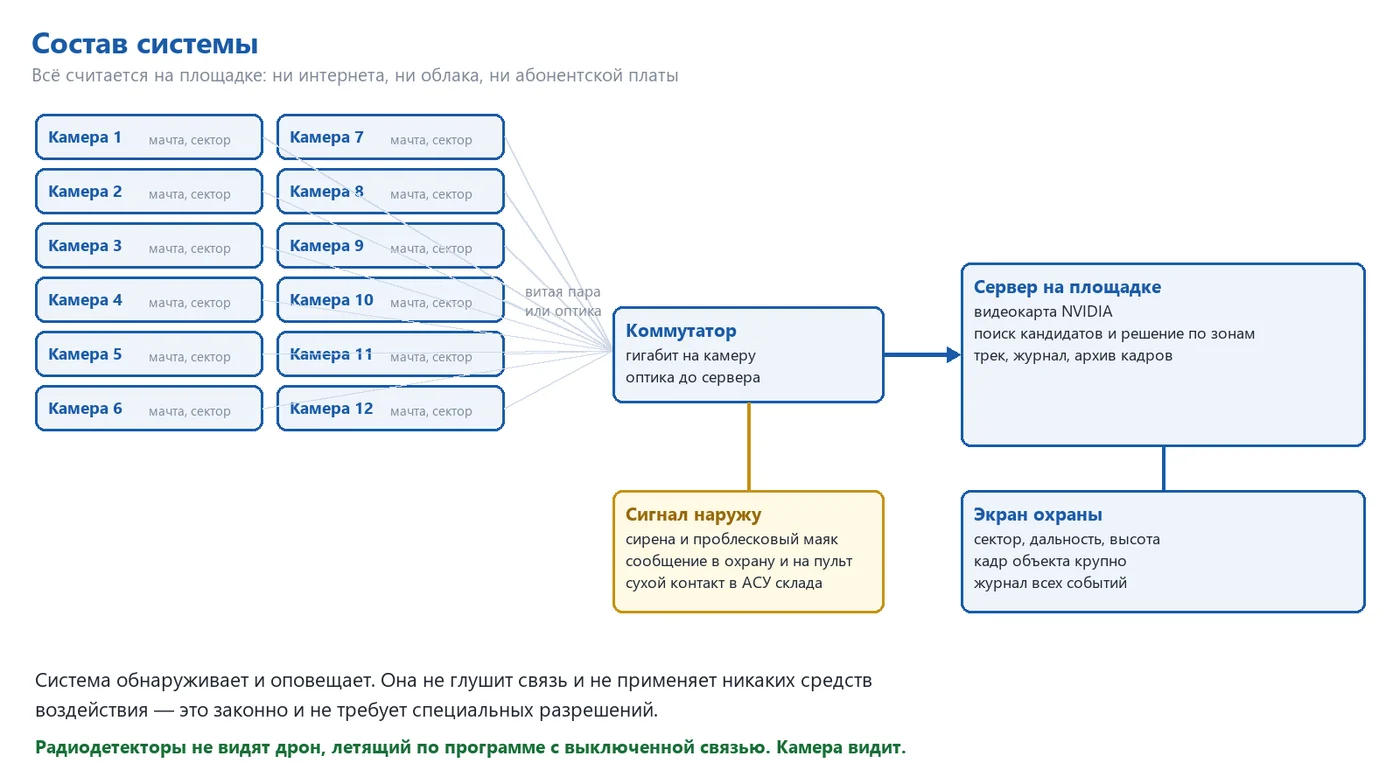
O sistema é modular: a instalação mínima consiste em uma câmera em cada direção de risco, que já emite um alerta. As saídas incluem: uma tela de vigilância (setor, azimute, ângulo, trajetória, imagem do objeto em close-up), um alarme e um farol na área de carga, um contato seco para o sistema automatizado do armazém (parar a carga, fechar as portas), uma mensagem para o sistema de segurança existente e um registo com imagens arquivadas – uma base de provas para seguradoras e autoridades policiais.
11 Robô e câmera estéreo: acompanhamento preciso
As câmeras de vigilância respondem à pergunta "onde". O próximo passo é "o que é e com que rapidez se move": um robô industrial BORUNTE com duas câmeras de visão estereoscópica (com lentes de longa distância) montadas em uma barra rígida é adicionado ao sistema.
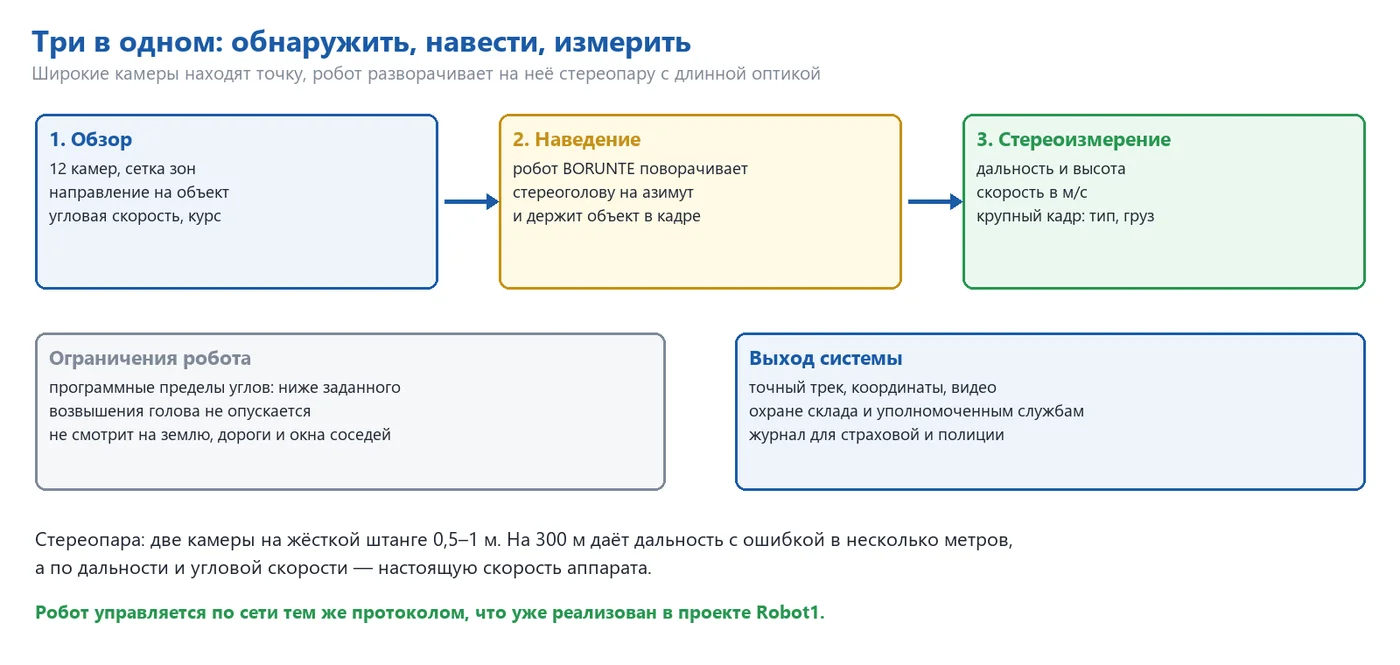
A zona na câmera de visão identifica o azimute e o ângulo do objeto.
Um servidor de rede gira a cabeça do robô nessa direção (o protocolo já está implementado em Robot1).
Em um campo estreito, o objeto ocupa dezenas de pixels: é possível identificar o tipo de equipamento e a carga abaixo dele.
A distância é determinada pela diferença entre as duas câmeras, assim como a velocidade e o ângulo do objeto.
O robô mantém o objeto dentro dos ângulos permitidos.
| Base da imagem estéreo | Distância | Erro na distância |
|---|---|---|
| 0,5 m | 150 m | Aproximadamente 1 m |
| 1 m | 300 m | aproximadamente 2 m |
| 1 m | 600 m | aproximadamente 9 m |
O erro aumenta com o quadrado da distância, portanto, o sensor estéreo é uma ferramenta para áreas próximas, até algumas centenas de metros, enquanto a visão distante permanece limitada pelas zonas. O robô possui limites de programação para cada eixo: a cabeça não desce abaixo do ângulo especificado e não se volta para residências, ruas e áreas vizinhas.
Canal de áudio
Os motores do drone produzem um zumbido uniforme de 150–400 Hz, com harmônicos nítidos, que as aves não emitem. O som confirma que o ponto no céu é um aparelho: um microfone direcionado no sistema estéreo ouve na mesma direção em que as câmeras estão focadas, e a grade de microfones na torre (6–8 microfones) determina a direção do objeto e pode até mesmo mover o robô, mesmo que a óptica ainda não o tenha detectado.
| Condições | Alcance do som | Precisão da direção |
|---|---|---|
| Noite tranquila, área vazia | 300–500 m | 2–3° |
| Dia normal | 150–300 m | 3–5° |
| Carregamento, caminhões, ventilação | 50–150 m | 5–10° |
Opção: rede pneumática
É possível equipar o robô com uma rede pneumática: utilizando ar comprimido, sem pólvora ou elementos de projecção, ela lança a rede, que envolve as hélices; a versão com paraquedas permite que o drone capturado desça lentamente. A distância típica varia entre 20 e 100 metros, e o controlo é feito com base em dados de visão estereoscópica, com a descida apenas após a confirmação do operador.
A interceptação de um drone, mesmo por uma rede, constitui uma interferência no voo de uma aeronave. O direito de realizar tais ações é reservado a órgãos competentes, e para um armazém comercial, essa permissão não é automática. Portanto, o módulo de interceptação é uma opção para aqueles que possuem essa permissão, e funciona apenas com a confirmação humana. A detecção, o acompanhamento e a medição são legais em todos os casos e funcionam sem essa confirmação.
12 O que o sistema faz e o que não faz
Detecta
- detecta objetos estranhos no céu acima e ao redor do objeto;
- indica a direção, o curso e a velocidade angular, respondendo à pergunta "está se aproximando ou passando?";
- diferencia um drone de um pássaro com base no comportamento;
- emite um alerta dezenas de segundos antes do pouso;
- mantém um registro com imagens e rastreamentos de cada evento;
- funciona de forma independente no local, sem necessidade de internet ou assinatura.
Não faz
- não interfere no drone na configuração padrão – não bloqueia nem o desativa; a interceptação por rede é uma opção separada, com confirmação humana;
- Uma câmera comum não consegue ver à noite – por isso, o termorreceptor está incluído na mesma grade de zonas;
- Não consegue ver através de nevoeiro e neve densa – a distância diminui na neblina, e o sistema informa sobre a redução da visibilidade;
- Não substitui o detector de rádio, mas o complementa: o rádio detecta o drone em comunicação, enquanto a câmera não.
13 Procedimento de implementação
| Etapa | Conteúdo |
|---|---|
| 1. Inspeção | Visita ao local, seleção da torre e direções, avaliação do céu e fontes de luz, coordenação das zonas |
| 2. Piloto | Uma câmera na direção principal, duas semanas de trabalho em condições reais no local |
| 3. Treino e formação | Captura do céu em todas as condições – claro, nublado, nevoeiro, amanhecer, pôr do sol; formação de modelos por zonas |
| 4. Ajuste de limiares | Testes de voo do drone do cliente em diferentes distâncias e alturas, seleção de limiares por zona |
| 5. Aceitação | Série de testes, medindo a probabilidade de detecção em diferentes distâncias e o número de falsos alarmes por dia. |
| 6. Implementação | Outros setores, transmitindo sinais para a segurança e o sistema automatizado do armazém. |
| 7. Suporte | Monitoramento nas primeiras semanas, com treinamento adicional com base nos falsos alarmes já identificados. |
Durante a inspeção, tudo é medido, e não apenas declarado: um drone de controle voa de acordo com um programa pré-definido, o sistema registra um log, e o log é comparado com o programa de voo. A parte mais longa não é a montagem, mas sim a visualização do céu: o modelo deve observar um céu claro, nuvens, névoa, sol baixo, chuva – algumas dessas condições dependem do clima. Por isso, o piloto em uma única câmera inicia o voo cedo e trabalha em paralelo com a montagem dos outros.
Leia também: engiAI — visão computacional e o método ZONA-PAR · manual engiAI (PDF) · Robot1 — controle de robôs.