Desenvolvimento de software para equipamentos industriais e visão computacional
O programa do robô é criado e testado em um computador, e então é executado no próprio robô. O robô recebe comandos da visão, do CLP (Controlador Lógico Programável) e do operador.
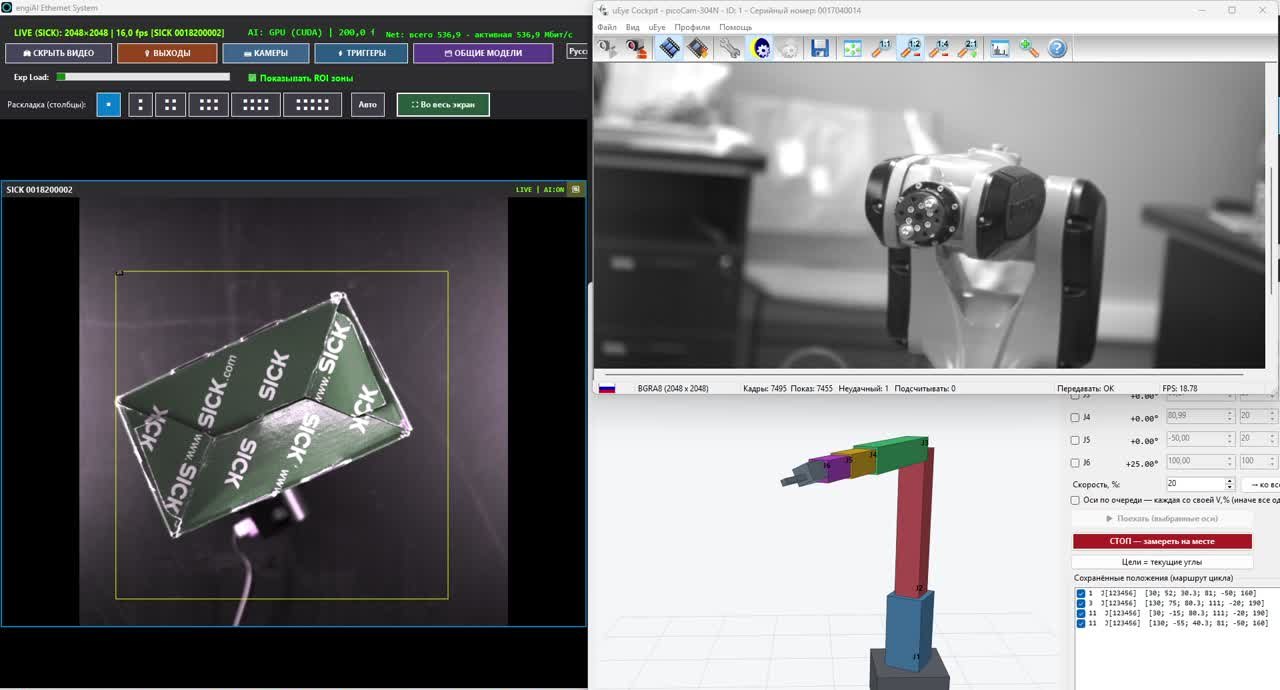
Conexão de câmeras industriais através de suas SDKs (Kits de Desenvolvimento de Software), configuração a partir do programa, captura por sensores, redes neurais e saída para separação.
Execução e configuração: câmeras, sensores, separadores, robôs e CLPs funcionam como um sistema integrado.
Desenvolvimento, lançamento e suporte através da internet. No local, é necessário apenas o seu engenheiro.
Quem somos
A "Vector Technologies" é uma empresa de engenharia sediada em Minsk. Desde 2009, produzimos e vendemos equipamentos e software para a automação de produção.
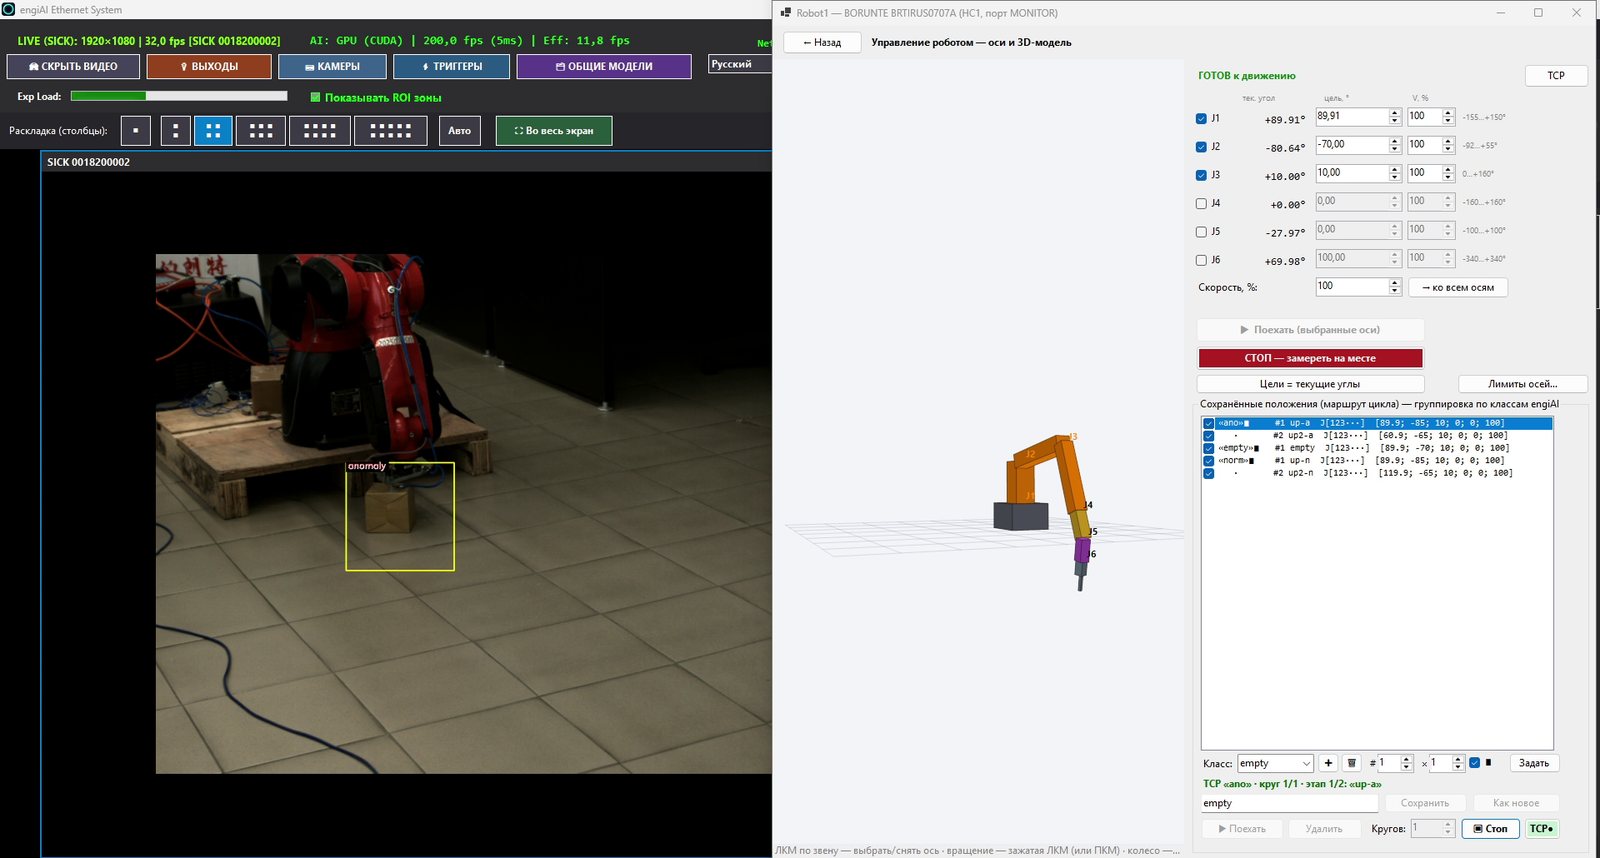
Nós desenvolvemos os softwares engiAI (visão computacional) e Robot1 (controle de robôs) e acompanhamos todo o processo, desde a imagem da câmera até o movimento do robô em um ambiente real. Oferecemos esta experiência como um serviço: criamos o software para o seu equipamento e para a sua tarefa, o implementamos na linha de produção e oferecemos suporte.
01 O que estamos desenvolvendo
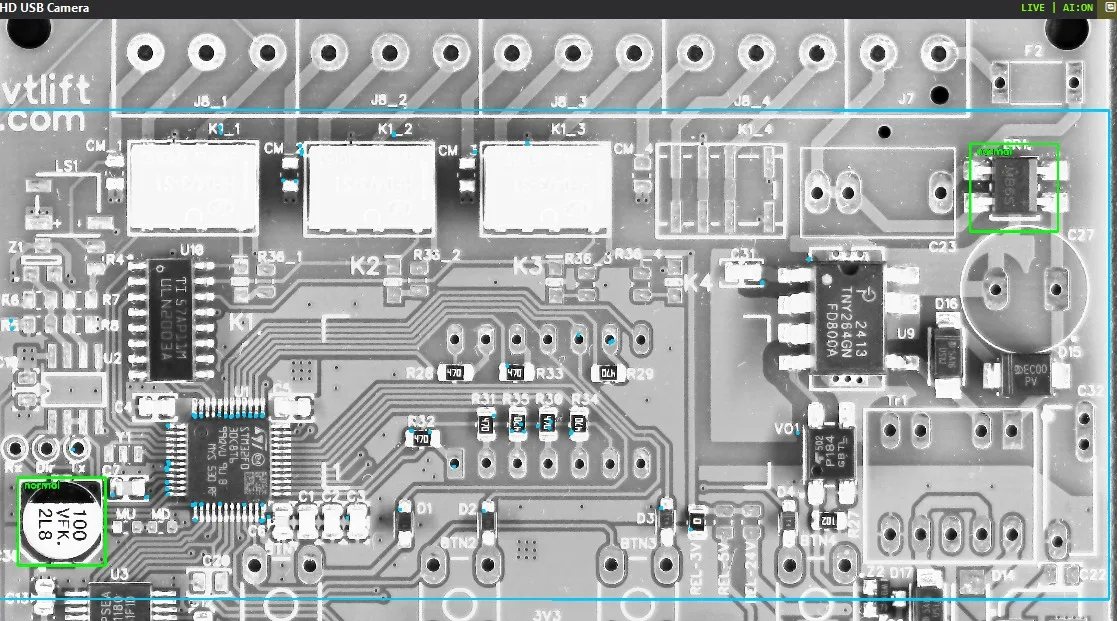
Controle de qualidade e rejeição, identificação de peças, determinação do ângulo de rotação, contagem, leitura de etiquetas – tudo com redes neurais em uma placa de vídeo ou processador.
Rotas específicas para cada tipo de peça, verificação em um modelo digital, transferência do programa para o robô, recebimento de comandos da visão e do PLC.
Comunicação com robôs, PLCs, sistemas SCADA e sistemas de contabilidade via TCP/IP e Modbus TCP, entradas e saídas digitais. Adicionamos outros protocolos conforme necessário para cada projeto.
Modelo 3D da célula: alcance, plano de arranjo e tempo de ciclo são calculados antes da compra e da instalação do equipamento.
Janelas claras na linguagem do seu pessoal, registros de eventos, banco de dados de ativações, relatórios por lote.
Suas próprias funções, seus próprios protocolos, seus próprios formatos de dados – para uma linha específica, e não "como for", em um programa universal.
02 Câmeras industriais da Hikrobot e SICK
As câmeras são conectadas através das bibliotecas nativas dos fabricantes, portanto, o programa controla todos os parâmetros da câmera, e não apenas captura a imagem.
| Câmeras | O que nossas programações já conseguem |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Conexão através do SDK MVS, exclusivamente por número de série, tempo de exposição, ampliação, taxa de quadros, resolução, todos os parâmetros GenICam, e salvamento das configurações na memória da câmera. |
| SICK picoCam (IDS uEye, GigE) | Conexão através do driver uEye, tempo de exposição, ampliação, clock de pixel, gama e balanço de branco, e salvamento dos parâmetros na câmera. |
| Câmeras USB e IP (RTSP) | Resolução até 8K, propriedades do driver, auto-configuração; câmeras IP através do link RTSP. |
| Gatilhos e saídas | Captura de imagem através do sinal do sensor na entrada da câmera (por frente - intervalo de tempo de 4,2 ms), encoders, sinal de "erro" na saída discreta da câmera. |
| Múltiplas câmeras | Não há restrições: em nossas estações, operavam simultaneamente oito e nove câmeras. |
03 Programas para robôs
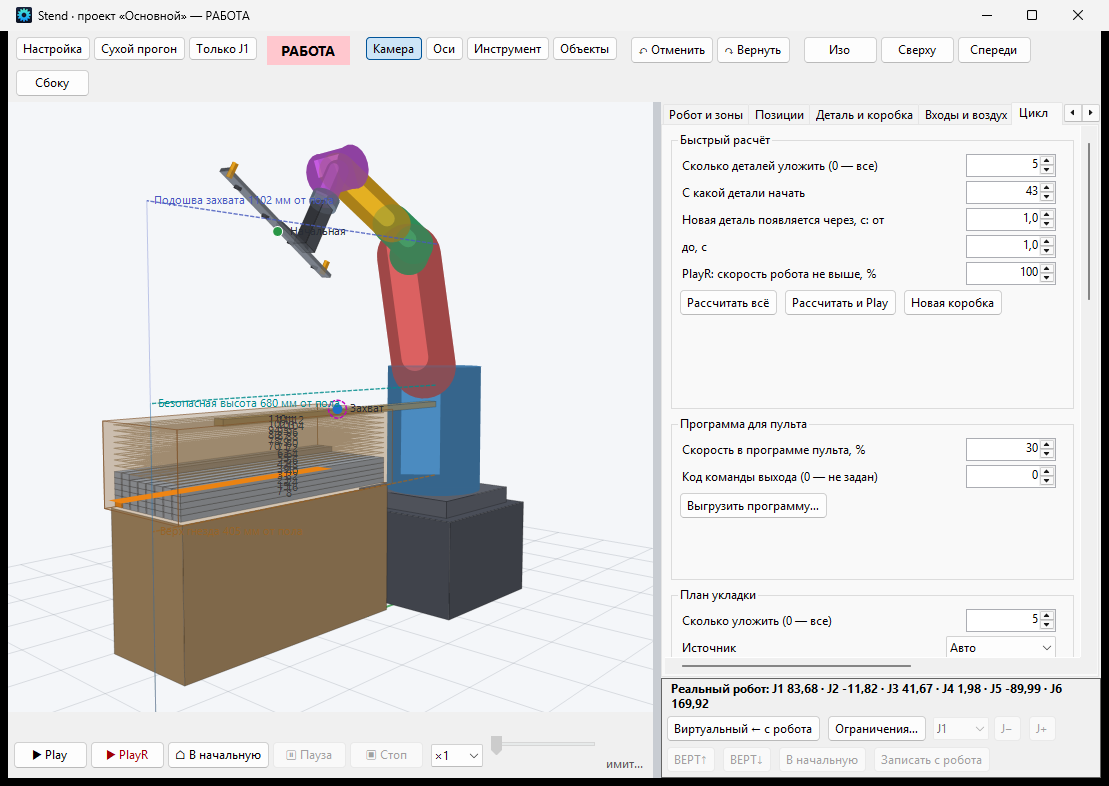
Preparamos o programa para o robô no computador, verificando cada movimento e, em seguida, transferindo-o para o robô real.
Pontos, rotas e lógica do ciclo são definidos no programa no computador.
Cada movimento é verificado em um modelo tridimensional: alcance, posicionamento, tempo de ciclo.
O programa pronto é transferido para um pen drive e carregado no robô.
O programa é executado diretamente no robô. É possível conectá-lo, monitorar o seu funcionamento e controlá-lo.
É assim que funciona o nosso programa Robot1 para robôs BORUNTE com o controlador HC1. Para robôs de outros fabricantes, criamos programas de acordo com o projeto: as marcas Inovance, ESTUN, JAKA e muitas outras possuem protocolos TCP/IP e Modbus TCP, através dos quais os nossos programas se comunicam com o programa no controlador do robô.
04 Início e ajuste de linhas de produção
O programa só traz benefícios quando a linha de produção está em funcionamento. Por isso, não nos limitamos ao código, mas iniciamos a linha em conjunto com os seus especialistas.
Captura através de um sensor ou encoder, para que cada produto seja analisado exatamente uma vez e em um único quadro.
Envio de sinal para o controlador, robô ou PLC, com um registro de todos os eventos, incluindo o número da zona e o tempo.
Câmeras, sensores, robôs, PLCs e sistemas de contagem trocam sinais e dados como se fossem uma única linha.
Seleção da câmera, lente e iluminação, treinamento da rede neural com os seus produtos, treinamento de operadores e engenheiros.
05 Portfólio: Nossos programas
Melhor do que qualquer descrição, são os programas que já desenvolvemos. Eles podem ser baixados e testados: cada um funciona por 20 minutos sem licença.
engiAI — visão computacional
- Inspeção industrial e rejeição na linha de produção, C# / .NET 9.
- Redes neurais YOLO11 através do ONNX Runtime em uma placa de vídeo (CUDA) ou processador: análise de um quadro em 4–5 ms.
- Treinamento de modelos diretamente no programa; o conjunto de treinamento é construído a partir de várias imagens de dados sintéticos.
- Método ZONA-PAR: um modelo para toda a placa de circuito, com um par "normal / defeito" para cada componente.
- Câmeras Hikrobot, SICK, USB e IP; saídas para o controlador, PLC e robô via TCP/IP.
- Interface em 14 idiomas, licenciamento com vinculação ao equipamento, funcionamento sem internet.
Robot1 – controle do robô
- Comunicação direta com o controlador do robô BORUNTE HC1 via JSON/TCP, sem necessidade de um console de programação.
- Controle manual de cada eixo, posições salvas, modelo 3D do robô.
- Módulo Stend: réplica digital da célula, alcance, plano de disposição e tempo de ciclo.
- Recepção de comandos de visão de máquina: o robô gira a garra em direção ao componente com precisão de até 1°.
- Proteção do robô contra o fluxo de comandos da rede neural: zona morta, estabilidade, captura suave do alvo, recuperação automática após uma falha.
06 Como funcionamos
Você nos envia a descrição, fotos ou vídeos do produto e da área, juntamente com as especificações necessárias.
Confirmamos que a tarefa será realizada, informamos os prazos, o custo e a composição do equipamento.
Desenvolvemos o programa e o testamos em nossa plataforma e em uma réplica digital.
Implementamos remotamente ou com deslocamento, juntamente com o engenheiro, na sua linha de produção.
Treinamos a equipe, respondemos a perguntas e atualizamos e aprimoramos o programa.
07 Tecnologia
| Área de aplicação | Ferramentas utilizadas |
|---|---|
| Plataforma | C# / .NET 9, WinForms, Windows 10/11; Python para treinamento de redes neurais. |
| Inteligência Artificial | YOLO11 (detecção, classificação), ONNX Runtime, CUDA, dados sintéticos para treinamento. |
| Câmeras | Hikrobot SDK MVS, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; visão estéreo com duas câmeras. |
| Contato | TCP/IP |
| Robôs | BORUNTE (controlador HC1, JSON/TCP); outros fabricantes – conforme projeto. |
| Dados | SQLite, logs de eventos e ações, exportação de configurações. |
08 Atendemos clientes em todo o mundo.
Desenvolvimento, configuração, implementação e treinamento são realizados online: você não paga por viagens, e os prazos não dependem de vistos ou voos. Criamos interfaces, manuais e propostas comerciais no idioma da sua equipe. Para empresas na Bielorrússia, vamos até o local e demonstramos o funcionamento em nosso estande em Minsk.
Envie uma descrição do equipamento, fotos ou vídeos dos produtos e da área. A avaliação é gratuita: responderemos, indicando a solução, o prazo e o custo.