Разработка программ для промышленного оборудования и машинного зрения
Программа робота готовится и проверяется на компьютере, затем работает на самом роботе. Робот получает команды от зрения, ПЛК и оператора.
Подключение промышленных камер через их SDK, настройка из программы, съёмка по датчику, нейросеть и выходы на отбраковку.
Запуск и наладка: камеры, датчики, отбраковщики, роботы и ПЛК работают как одна линия.
Разработка, запуск и сопровождение через интернет. На месте нужен только ваш инженер.
Кто мы
«Вектор Технологий» — инжиниринговая компания из Минска. С 2009 года мы производим и продаём оборудование и программное обеспечение для автоматизации производства.
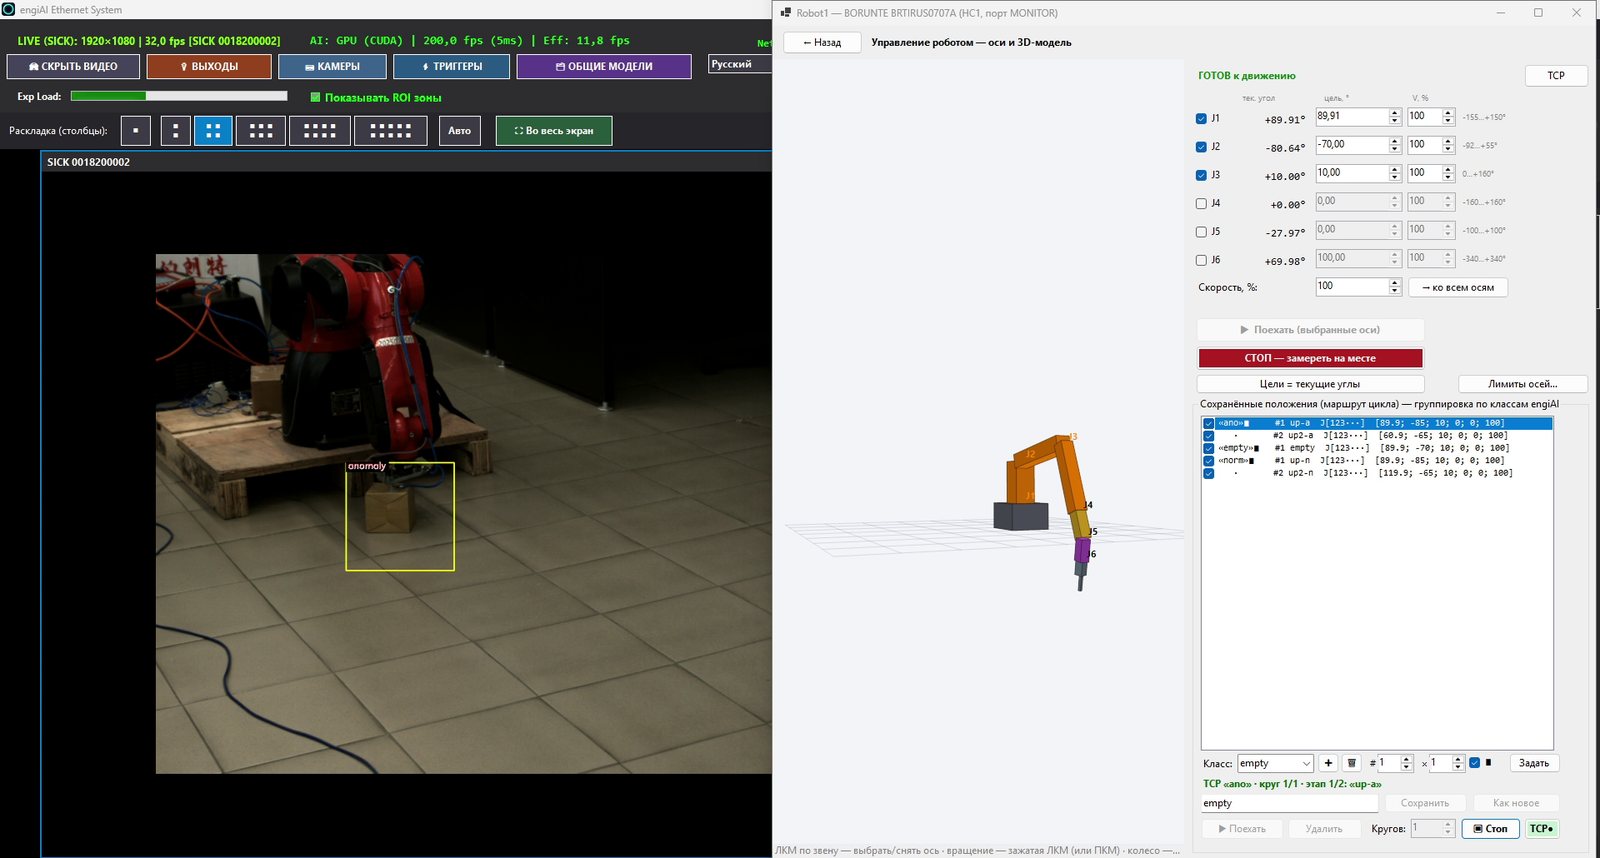
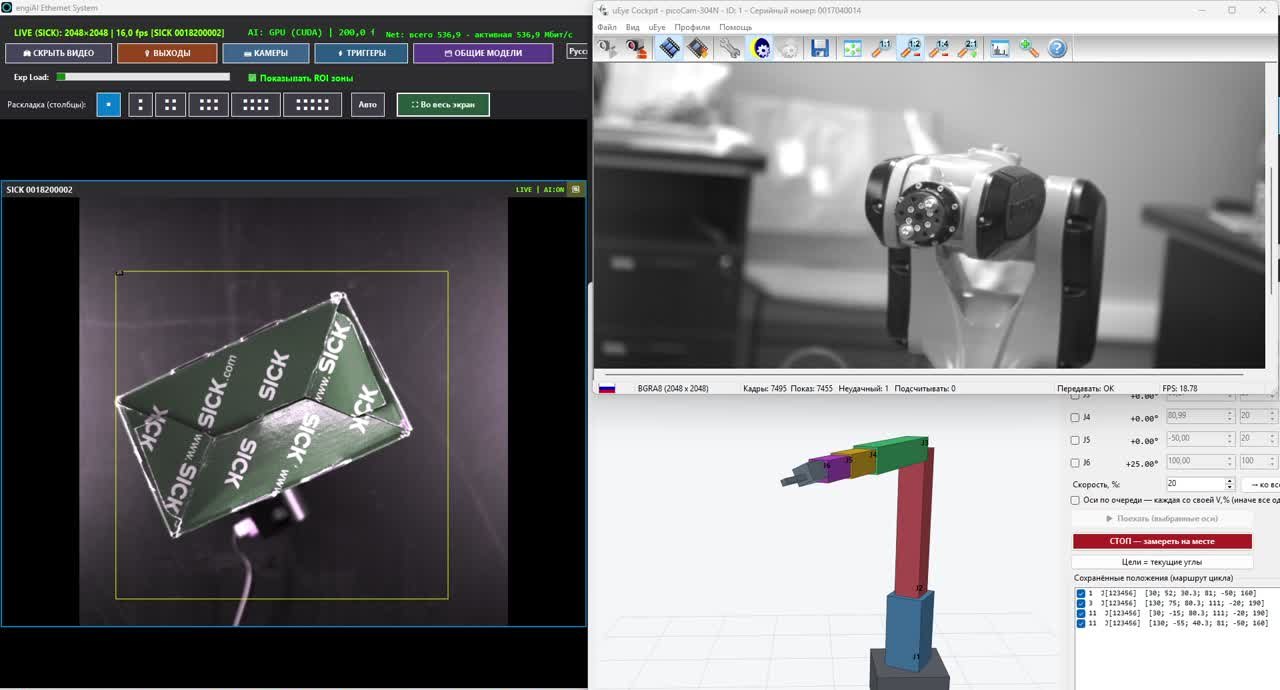
Мы сами разработали программы engiAI (машинное зрение) и Robot1 (управление роботом) и прошли весь путь — от кадра камеры до движения робота на реальном стенде. Этот опыт мы предлагаем как услугу: напишем программу под ваше оборудование и вашу задачу, запустим её на линии и будем сопровождать.
01Что мы разрабатываем
Контроль качества и отбраковка, распознавание изделий, определение угла поворота, подсчёт, чтение маркировки — с нейросетями на видеокарте или процессоре.
Маршруты под каждый тип изделия, проверка на цифровом двойнике, выгрузка программы в робота, приём команд от зрения и ПЛК.
Обмен с роботами, ПЛК, SCADA и учётными системами по TCP/IP и Modbus TCP, дискретные входы и выходы. Другие протоколы добавляем под проект.
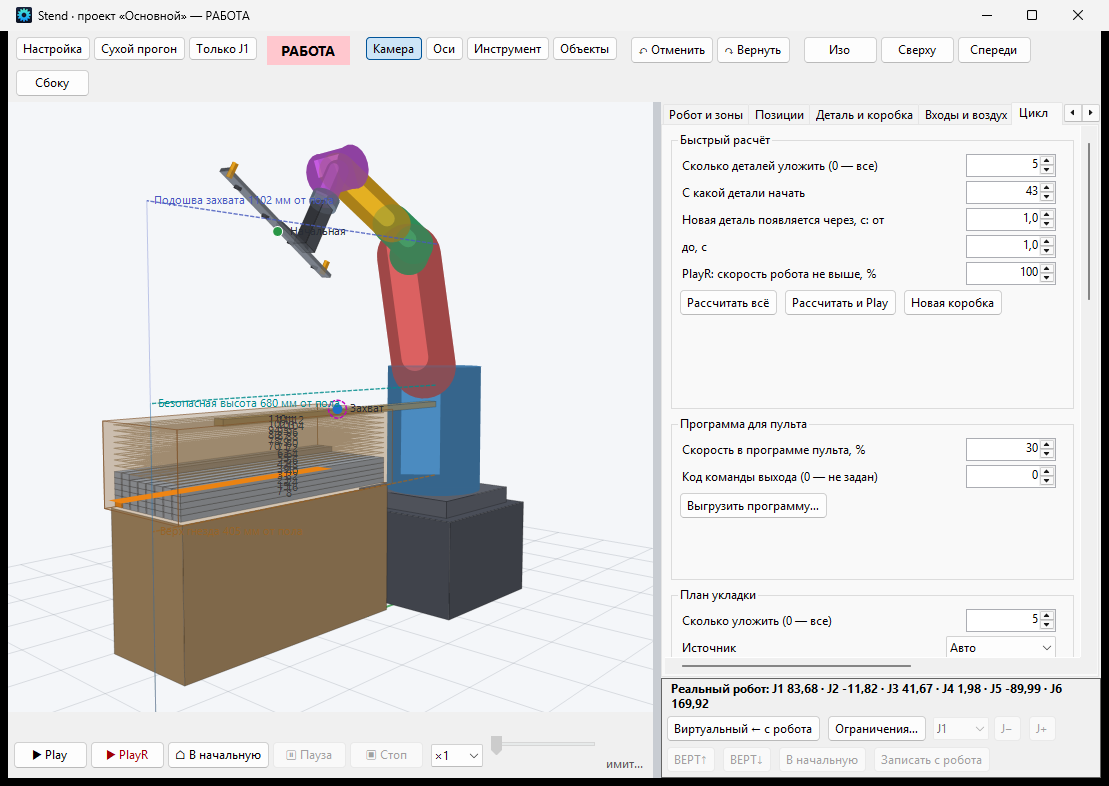
Трёхмерная модель ячейки: досягаемость, план укладки и время цикла считаются до покупки и запуска оборудования.
Понятные окна на языке вашего персонала, журналы событий, база данных срабатываний, отчёты по партиям.
Свои функции, свои протоколы, свои форматы данных — под конкретную линию, а не «как получится» в универсальной программе.
02Промышленные камеры Hikrobot и SICK
Камеры подключаются через родные библиотеки производителей, поэтому программа управляет всеми параметрами камеры, а не только забирает картинку.
| Камеры | Что уже умеют наши программы |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Подключение через MVS SDK строго по серийному номеру, выдержка, усиление, частота кадров, разрешение, все параметры GenICam, сохранение настроек в память камеры. |
| SICK picoCam (IDS uEye, GigE) | Подключение через драйвер uEye, выдержка, усиление, pixel clock, аппаратная гамма и баланс белого, сохранение параметров в камеру. |
| USB и IP-камеры (RTSP) | Разрешение до 8K, свойства драйвера, автонастройка; IP-камеры по ссылке RTSP. |
| Триггеры и выходы | Съёмка по сигналу датчика на входе камеры (по фронту — разброс момента кадра 4,2 мс), энкодеры, сигнал «брак» на дискретный выход камеры. |
| Несколько камер | Жёсткого ограничения нет: на наших стендах одновременно работали восемь и девять камер. |
03Программы для роботов
Программу робота мы готовим на компьютере, проверяем каждое движение и только потом переносим на настоящего робота.
Точки, маршруты и логика цикла задаются в программе на компьютере.
Каждое движение проверяется на трёхмерной модели: досягаемость, укладка, время цикла.
Готовая программа переносится на флешке и загружается в робота.
Программа крутится на самом роботе. К ней можно подключиться, следить за работой и управлять.
Так устроена наша программа Robot1 для роботов BORUNTE с контроллером HC1. Под роботы других производителей пишем программы по проекту: у Inovance, ESTUN, JAKA и многих других есть TCP/IP и Modbus TCP, по которым наши программы связываются с программой в контроллере робота.
04Запуск и наладка конвейерных линий
Программа приносит пользу только на работающей линии. Поэтому мы не ограничиваемся кодом, а запускаем линию вместе с вашими специалистами.
Съёмка по датчику или энкодеру, чтобы каждое изделие анализировалось ровно один раз и в одном месте кадра.
Сигнал на сбрасыватель, робота или ПЛК, журнал всех срабатываний с номером зоны и временем.
Камеры, датчики, роботы, ПЛК и учётные системы обмениваются сигналами и данными как одна линия.
Подбор камеры, объектива и подсветки, обучение нейросети на ваших изделиях, обучение операторов и инженеров.
05Портфолио: наши программы
Лучше любого описания — программы, которые мы уже сделали. Их можно скачать и попробовать: без лицензии каждая работает 20 минут.
engiAI — машинное зрение
- Промышленная инспекция и отбраковка на конвейере, C# / .NET 9.
- Нейросети YOLO11 через ONNX Runtime на видеокарте (CUDA) или процессоре: анализ кадра за 4–5 мс.
- Обучение моделей прямо из программы; обучающая выборка строится из нескольких снимков синтетикой.
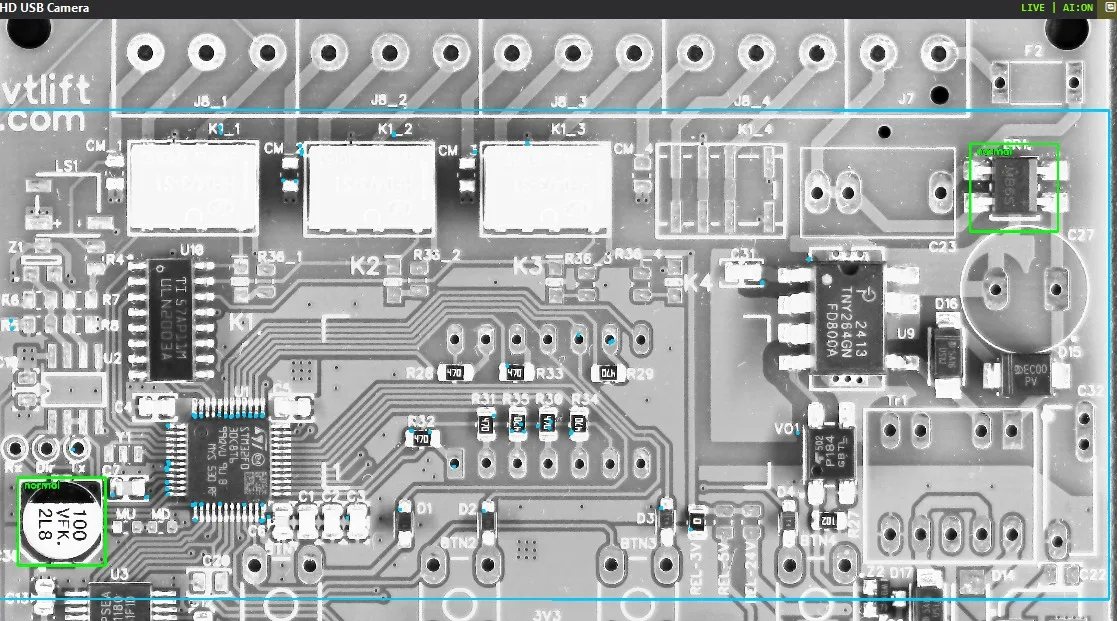
- Метод ЗОНА-ПАРА: одна модель на всю печатную плату, своя пара «норма / брак» на каждую деталь.
- Камеры Hikrobot, SICK, USB и IP; выходы на браковщик, ПЛК и робота по TCP/IP.
- Интерфейс на 14 языках, лицензирование с привязкой к оборудованию, работа без интернета.
Robot1 — управление роботом
- Прямой обмен с контроллером робота BORUNTE HC1 по JSON/TCP, без пульта.
- Ручное управление каждой осью, сохраняемые позы, трёхмерная модель робота.
- Модуль Stend: цифровой двойник ячейки, досягаемость, план укладки и время цикла.
- Приём команд от машинного зрения: робот разворачивает захват под деталь с точностью до 1°.
- Защита робота от потока команд нейросети: мёртвая зона, выдержка стабильности, плавный перехват цели, автовосстановление после аварии.
06Как мы работаем
Вы присылаете описание, фото или видео изделия и участка, требуемый такт.
Подтверждаем, что задача решается, называем сроки, стоимость и состав оборудования.
Пишем программу и проверяем её на нашем стенде и цифровом двойнике.
Запускаем на вашей линии удалённо или с выездом, вместе с вашим инженером.
Обучаем персонал, отвечаем на вопросы, обновляем и дорабатываем программу.
07Технологии
| Область | Что используем |
|---|---|
| Платформа | C# / .NET 9, WinForms, Windows 10/11; Python для обучения нейросетей. |
| Искусственный интеллект | YOLO11 (обнаружение, классификация), ONNX Runtime, CUDA, синтетика для обучения. |
| Камеры | Hikrobot MVS SDK, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; стереозрение двумя камерами. |
| Связь | TCP/IP, Modbus TCP, дискретные входы и выходы; другие протоколы — под проект. |
| Роботы | BORUNTE (контроллер HC1, JSON/TCP); другие производители — по проекту. |
| Данные | SQLite, журналы событий и срабатываний, экспорт настроек. |
08Работаем по всему миру
Разработка, настройка, запуск и обучение проходят через интернет: вы не оплачиваете командировки, а сроки не зависят от виз и перелётов. Интерфейсы, руководства и коммерческие предложения готовим на языке вашего персонала. Для предприятий Беларуси приезжаем на объект и показываем работу на нашем стенде в Минске.
Пришлите описание оборудования, фото или видео изделий и участка. Оценка бесплатная: ответим, как её решить, в какие сроки и сколько это стоит.