Drone algılama
Sahne, gökyüzünü bölümlere ayırarak, her bir sinir ağı ayrı ayrı değerlendirir: Gökyüzü temiz mi yoksa yabancı bir nesne mi? Alan, kendi gökyüzünü bilir: Bulutlar, güneş, çatının ve direğin kenarı.
Önemli olan, kontrastın olup olmamasıdır. Düz bir gökyüzünde görülebilen, karanlık bir nesne, iki pikselden daha küçük bir alana sahip olabilir ve bu, yaklaşık 2 kilometreye denk gelir.
Alan numarası, geçişlerin yönü, sırası ve zamanı – açısal hız, sahnedeki nesnenin büyüklüğü – nesne yaklaşıyor mu yoksa geçiyor mu.
Düşman uçağının hızı düz, kuşun hızı değişken. Karar, tek bir kareye değil, takip edilen yola göre alınır.
01 Bunun neden gerekli olduğunu açıklayın.
Dağıtım merkezi, yüzlerce metrekarelik bir çatı, açık bir alan, ekipman, yükleme alanı ve sürekli çalışan personel ile sigortalı bir mal depolamasıdır. Tüm bunlar açık havada ve bir çit ile çevrilmiş olup, çitin ötesinde kimse gözlem yapmamaktadır.
Alan, çitler, kameralar, güvenlik personeli ve erişim kontrol sistemi ile çevrilmiştir. Havanın içinde hiçbir şey yoktur. Ancak, tam olarak buradan en değerli faaliyetler gerçekleşir: hırsızlık öncesi keşif uçuşları, iç lojistik çekimleri, yükün alana düşürülmesi, çatının veya ekipmanın zarar görmesi gibi.
Radyo dedektörleri, dronun kumandanla kurduğu bağlantıyı yakalar. Önceden belirlenmiş bir rotada, iletim cihazı kapalı olan dron, onlar için var olmamaktadır. Kamera, radyo sinyali olmadan da dronu görmeyi sağlar. Sistem, gökyüzünde bir yabancı varlığı tespit etmeyi, nereden geldiğini ve yaklaşıp yaklaşmadığını belirlemeyi ve uyarı vermeyi amaçlar. Dronu engelleyerek, yakalayan veya etkileyerek çalışmaz; bu nedenle özel izinler gerektirmez ve her ticari kuruluşa uygundur.
02Fikir: Gökyüzü bölgelere ayrılıyor
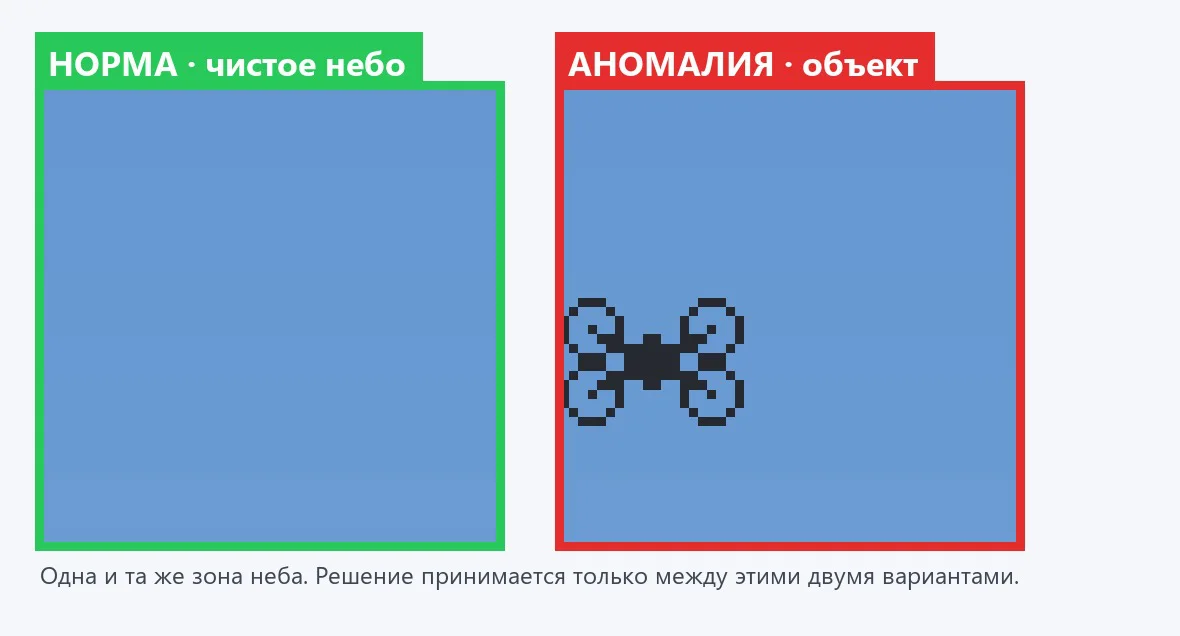
Standart bir dedektör, çerçevede bilinen şekillere sahip nesneleri arar ve onları bir çerçeveyle işaretler. Gökyüzünde ise iyi çalışmaz: Drone'un 1,5 kilometre uzağında, sadece iki-üç nokta vardır. "BÖLGE-ÇİFT" yöntemi ise farklı bir yaklaşım sunar. Çerçeve, önceden belirlenmiş bölgelerle işaretlenir ve her bölge için ayrı ayrı iki cevap öğrenilir: `normal` (bölge, her şey sakinken nasıl görünüyor) ve `nesne` (bölgeye beklenmedik bir şey girmiş). Yapılan soru, "Bu ne?" değil, "Bu gökyüzü parçası, normalde olduğu gibi mi?" şeklindedir ve bu soru, sadece iki piksel bile yeterli olabilir.
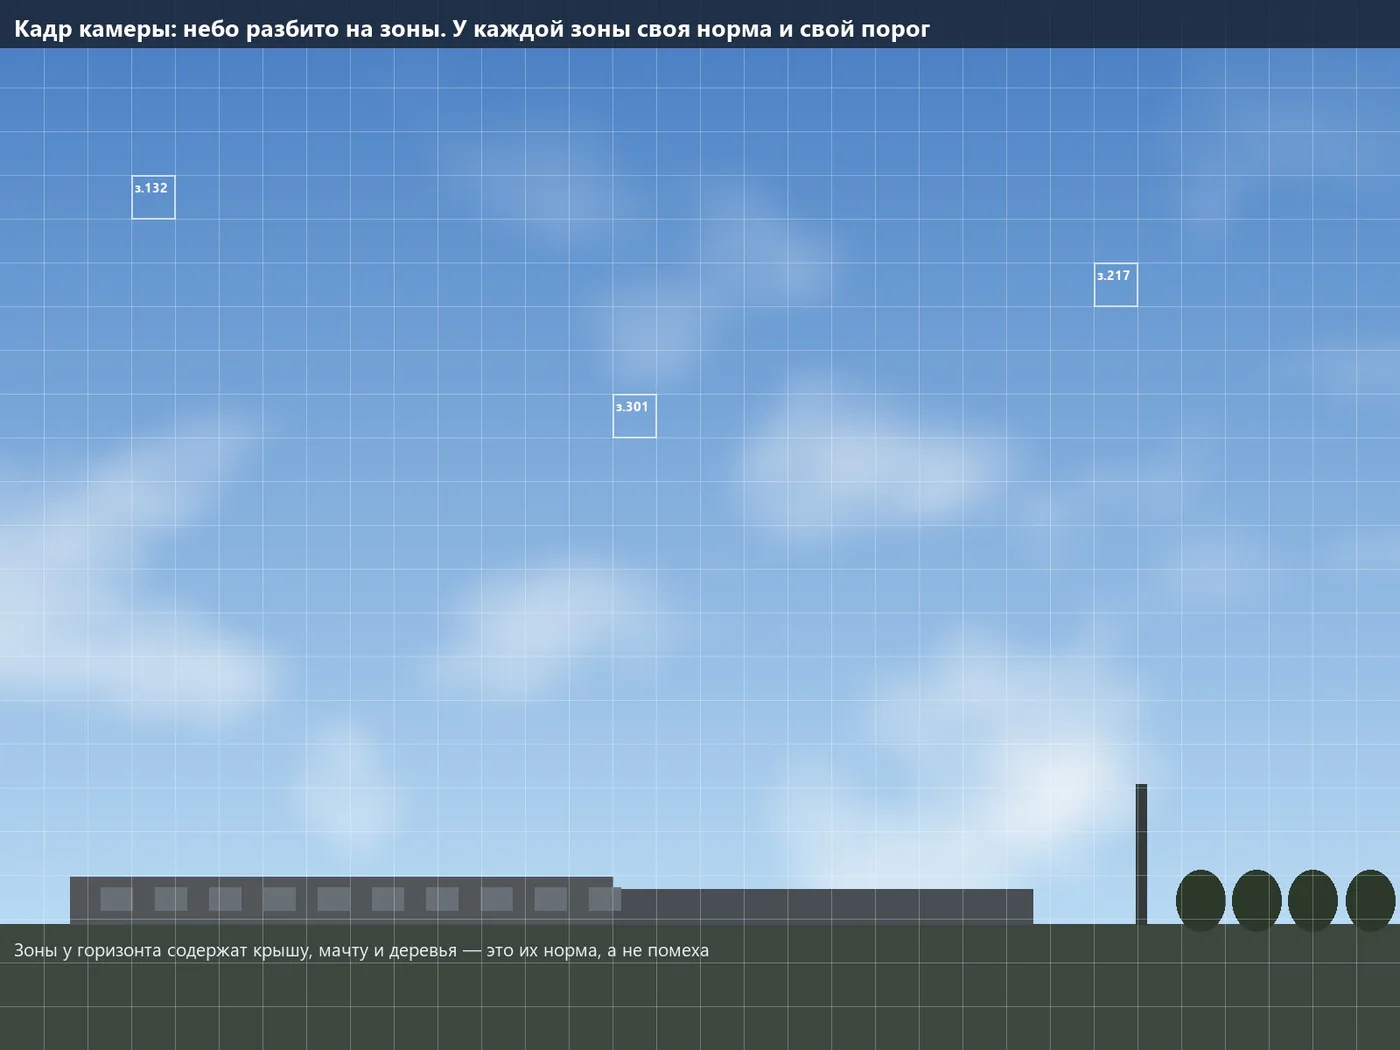
Gökyüzü aslında tekdüze görünmese de: ufukta sis, gökyüzünde mavi tonlar, bulutlar, güneşin ışığı, çatının kenarı ve direk, ağaçlar ve kablolar. Genel sistem, hepsini aynı anda değerlendirmeye çalışır ve çerçeve kenarlarında hatalar yapar. Üstteki bölge, çatının kenarının her zaman orada olduğunu bilirken, gökyüzündeki bölge sadece gökyüzü ve bulutları görür ve bu nedenle en hassas sensöre sahiptir.
Çatı, direkler, ağaçlar ve kenarda görünen kablolar, artık bir engel oluşturmamaktadır; onlar kendi bölgelerinin bir parçasıdır.
Yatayda, dallar ve sisin olduğu yerde, hassasiyet daha yüksektir; gökyüzünde, açık havada, hassasiyet maksimum seviyededir.
Çalışan alan, önceden belirlenmiş bir yöndür: kurulum sırasında hesaplanan azimut ve açı, tek bir seferde belirlenir.
Alanların sayısı önceden bilinen bir şeydir; "Dedektör dört yüz nesne buldu ve her şey yoluna girdi" gibi bir durumun yaşanması mümkün değildir.
Bir alanda yanlış tetiklemelerin yeni bir kaynağı ortaya çıktı – sadece bir alan yeniden eğitilir, diğerleri etkilenmez.
Operatör ve rapor, hangi alanın tetiklendiğini ve o alandaki içeriği gösterir. Güvenlik hizmeti için, tek bir genel yanıt yerine bu daha önemlidir.
03 Gökyüzündeki nokta, zaten bir keşif mi?
Tespit, şekilden ziyade kontrast üzerine kuruludur. Gökyüzünde çalı, araba veya gölge yoktur: alan içindeki parlaklık, birkaç seviyede değişir ve bu görüntü, kareden kareye tekrarlanır. Böyle bir arka plan üzerinde, gözle görülemese bile, herhangi bir koyu nokta istatistiksel olarak fark edilebilir.
| Olayın nasıl geliştiği | Değer |
|---|---|
| Alan içindeki gökyüzünün parlaklığı | Yaklaşık 180 seviyeden 255 |
| Bu parlaklık seviyesinde sensörün gürültüsü | 2-3 seviye |
| Drone, pikselin çeyreğini kaplıyor | Bir piksel yaklaşık 30 seviye kadar kararır. |
| Sinyal-gürültü oranı | Yaklaşık on |
Onun, gürültüden 10 kat daha fazla olması, kesin bir işaret. Küçük bir nesne, kapalı alanı orantılı olarak karartarak yine de algılanır, bu nedenle algılama sınırı, klasik yöntemlerdeki "dört piksel" kuralından daha uzaktır (bu kural, desenli arka planlarda gizleme teknikleri için tasarlanmıştır). Düz bir gökyüzünde, koyu bir nesnenin kesin olarak algılanması, 2 piksel ile başlar ve 3-4 pikselden sonra istikrarlı bir takip oluşur. Bir dronu, bir kuştan görsel olarak ayırt etmek için 15-20 piksel gerekir, ancak bu durum, davranışla çözülür.
Tek bir ses algılama, bir karede tetiklenebilir, ancak aynı alanda tekrar etmez ve özellikle de doğru yönde komşu alana kaymaz. "Nesne, üç-dört kare boyunca ardışık bir şekilde hareket ettirilerek doğrulanmalı" gerekliliği, rastgele tetiklemeleri neredeyse tamamen ortadan kaldırır ve sadece birkaç saniye sürer.
04Tespit menzili: hesaplama
Mesafe, pikselin açısal boyutuna göre belirlenir: `Hedefteki piksel sayısı = Hedefin boyutu × Odak uzaklığı ÷ (Piksel boyutu × Mesafe`. 20 MP'lik bir kameranın (2,4 µm'lik bir piksel ve 1 inçlik bir sensör ile) hesaplaması için, 0,4 m'lik bir kuadrokopter hedef alınmıştır.
| Objektif | Görüş alanı | 128 px'lik alan | Algılama, 2 px | Kesin, 4 px | Tanıma, 16 px |
|---|---|---|---|---|---|
| 25 mm | 29,4° × 19,9° | 0,70° | 2 100 metre | 1.040 m | 260 m |
| 35 mm | 21,3° × 14,3° | 0,50° | 2.900 m | 1.460 m | 365 m |
| 50 mm | 15,0° × 10,0° | 0,35° | 4.200 m | 2.080 m | 520 m |
| 75 mm | 10,0° × 6,7° | 0,23° | 6.250 m | 3.120 m | 780 m |
| 100 mm | 7,5° × 5,0° | 0,18° | 8.300 m | 4.170 m | 1.040 m |
Daha büyük bir hedef için menzil, orantılı olarak artar: Uçak tipi olan bu cihaz, 1,2 metre kanat açıklığına ve 50 mm odak uzaklığına sahip, 6 kilometre mesafede hedeflerini güvenle tespit edebilir. Ancak yaklaşık 2 kilometre ile birlikte, sorun artık kameranın değil, havanın olmasıdır; sis, kontrastı düşürerek görüşü zorlaştırır.
| Meteorolojik görüş mesafesi | 1 km'de kontrast | 2 km'de | 3 km'de |
|---|---|---|---|
| 30 km, açık hava | 88 % | 77 % | 68 % |
| 20 km, normal gün | 82 % | 68 % | 56 % |
| 10 km, hafif duman | 68 % | 46 % | 31 % |
| 4 km, sis | 38 % | 14 % | 5 % |
75 mm'den uzun odak uzaklığına sahip objektifler kullanmak mantıklı değildir: Normal hava koşullarında hava, yaklaşık 2-3 kilometreye kadar görüş sağlar. Uygun bir çalışma aralığı, 300 m ile 2 km arasında, yani depoya tam olarak uygun bir değerdir. Dron, 20 m/s hızla hareket eder: 1.500 metrede tespit, 75 saniye sağlar – insanları yükleme alanından uzaklaştırmak, yükleme işlemini durdurmak, kapıları kapatmak ve güvenlik görevlilerini çağırmak için yeterlidir; 700 metrede ise 35 saniye, bu da insanları ve sinyali kapsar.
05 Kamera, optik ve termal kamera
| Gereksinim | Değer | Neden |
|---|---|---|
| Çözünürlük | 20 MP, 5472 × 3648 | Ne kadar küçük bir piksel ise, o kadar uzağa bakılabilir |
| Piksel boyutu | 2,4 μm | Pikselin iki katı daha küçük olması, iki kat daha uzağa bakmayı sağlar |
| Sensör | 1 inç | Küçük bir piksel, geniş bir görüş alanı sağlar |
| Tip | Tek renk | Renkli sensör, küçük, koyu noktada çözünürlüğünün yarısını kaybeder |
| Kapan | Hızlı veya yavaş hareket | Uzak nesne yavaşça hareket ediyor |
| Arayüz | GigE, 20 MP'de 6 kare/saniye | Yaklaşık 960 Mbit/s – Bu hız, gökyüzü için yeterlidir |
| Montaj | C-mount | Herhangi bir standart endüstriyel optik |
Tüm değerler, seri endüstriyel kamera HIKROBOT MV-CS200-10GM (monokrom) için hesaplanmıştır: stokta bulunmaktadır, fiyatı öngörülebilirdir ve yazılım, doğrudan bu kamerayla çalışabilmektedir. Objektif, en az 1 inç boyutunda, 2,4 mikron çözünürlüğe sahip, F2.8 diyafram ve daha iyi, sabit odak uzaklığı, vidalı odak ve diyafram ayarı (kamera dışarıda ve titreşimli durumdadır) olan bir optiktir. Kowa, Computar, Fujinon ve Hikrobot optikleri uygundur. Dairesel görüş için optimum değer 25 mm'dir: on iki kamera, 360°'lik alanı kapsar ve kilometreye kadar güvenilir bir şekilde tespit edebilir.
Termal kamera: 7/24 çalışma
Geceleri, gün batımı ve güneş ışığına karşı çalışma için bir termal kamera eklenmiştir – bu, ayrı bir sistem değil, aynı yöntemin başka bir kanalıdır: aynı alanlar, her alan için ayrı "normal/anormal" işaretleri ve aynı takip sistemi. Gece gökyüzü kızılötesi dalgalarda soğuk ve düz bir görünüm sergilerken, dronun motorları, bataryası ve kontrol cihazları, soğuk arka planda sıcak bir nokta olarak görünür.
| Parametre | Değer |
|---|---|
| Sensör | Soğutulmamış, 640 × 512, 12 µm çözünürlüklü |
| Objektif | 50 mm, görüş açısı yaklaşık 9° × 7° |
| 0,4 m, 2 px cinsinden drone'un tespiti | yaklaşık 830 m |
| Kesin, 4 px | yaklaşık 420 m |
| Mod | Her saat, gün batımında, güneşin ışığı altında, hafif bir sisli havada |
İki kanalın bölgeleri, gökyüzündeki aynı koordinatlara bağlıdır: gündüz, birbirini doğrular - her iki kanalda da bulunan nesne, neredeyse kesin olarak gerçek — ancak gece, termal kamera izleme yapar. Operatör, tek bir iz, tek bir ekran ve tek bir günlük kaydını görür.
06 Bölümler arası geçiş: İz
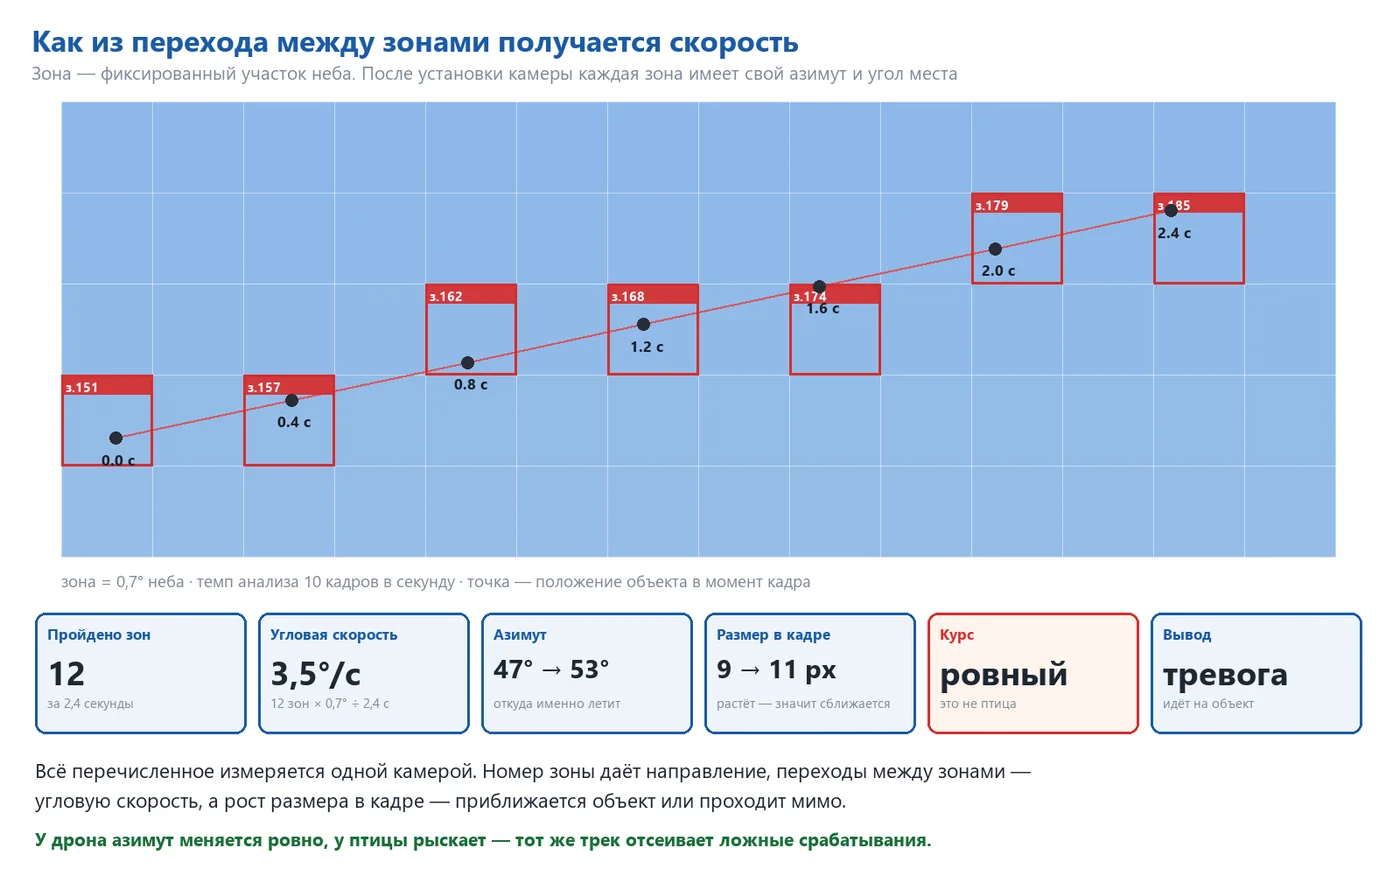
Tek bir bölgenin etkinleşmesi, henüz bir olay değildir. Bir olay, nesnenin bir bölgeden diğerine geçmesiyle ortaya çıkar. Her bölge, gökyüzündeki sabit koordinatları (azimut ve yer açısı) alır ve etkinleşen bölgenin numarası, derece cinsinden yönü gösterir.
| Değer | Kaynağı | Doğruluk |
|---|---|---|
| Nesneye yönelik yön | Etkinleşen bölgenin koordinatları | Alanın yarısı, alandaki detaylara odaklanarak daha iyi |
| Açısal hız | Geçilen alan sayısı / süre | Sadece çekim hızına bağlı |
| Yön | Çerçevenin içinde açısal değişim | Hemen anlaşılıyor, nesne düz bir çizgide mi yoksa dolaşıyor mu |
| Yakınlaşma | Çerçevenin içindeki nesnenin boyutu değişiyor mu | Uzun bir alanda güvenilir |
Alan – gökyüzünün 0,7 derecesi. Nesne, 2,4 saniyede 12 alana geçti – açısal hız 3,5°/s. Kuş, yakın mesafede hareket ediyor, uçak yüksekte ve sabit, drone ise nesneye doğru ilerlerken kademeli olarak artıyor. 6-10 kare/saniye hızı, her alanda 3-5 ölçüm sağlıyor – takip düzgün. Yakınlardaki kameralar, birbirini tamamlayarak nesneyi, bir kameradan kaybolurken diğer kameradan aynı takip ile yakalıyor.
07 Yaklaşıyor mu, yoksa uzakta mı?
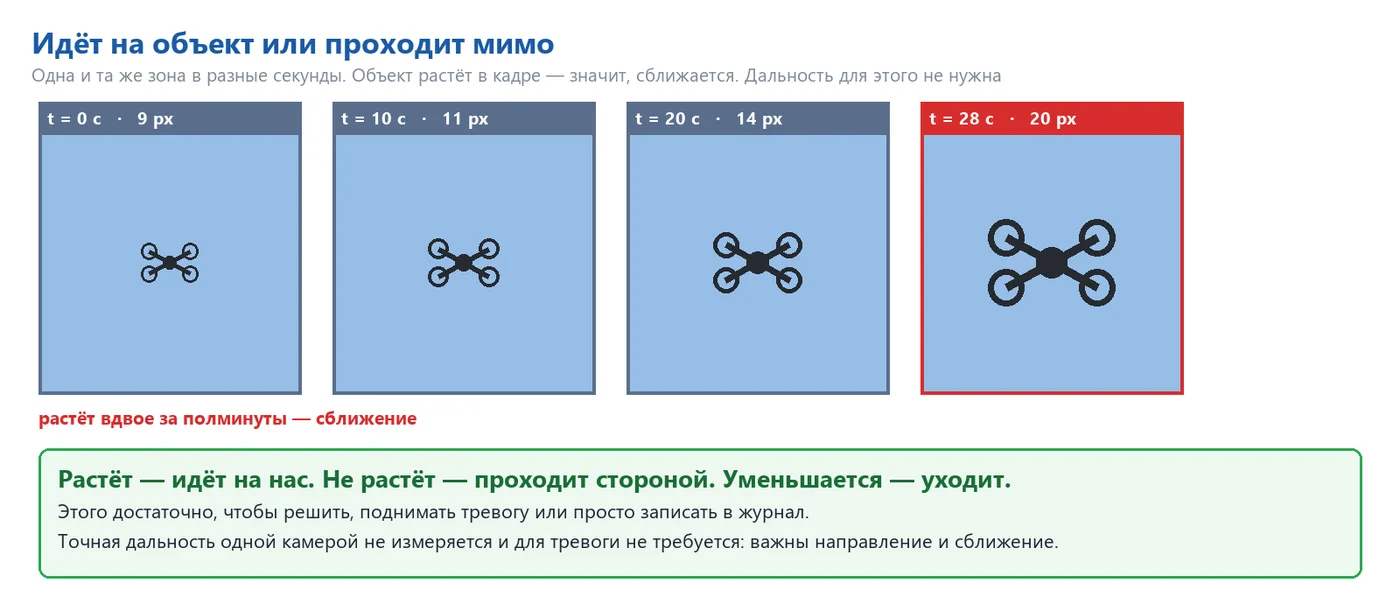
Bu soru, nesnenin çerçevede ne kadar uzakta olduğuyla değil, nesnenin boyutundaki değişmeyle ilgilidir. Boyut büyürse, nesne bize doğru hareket eder; boyut sabit kalırsa ve azimut düz bir şekilde ilerliyorsa, nesne yanımızdan geçer; boyut küçülürse, nesne kaybolur. Bu üç durum, üç farklı tepkiye karşılık gelir: endişe, gözlem ve kayd. Tek bir kamerayla kesin bir mesafe belirlemek mümkün değildir ve bu durum, "yabancı nesne, düz ilerleme, yaklaşma" kombinasyonuyla tetiklenen endişe tepkisini gerektirmez.
08 Kuş veya drone
Kuşlardan kaynaklanan yanlış algılamalar, gökyüzünü optik olarak gözlemlemenin ana pratik sorunudur. Bu, görüntüyü incelemek yerine davranış analizi ile çözülür.
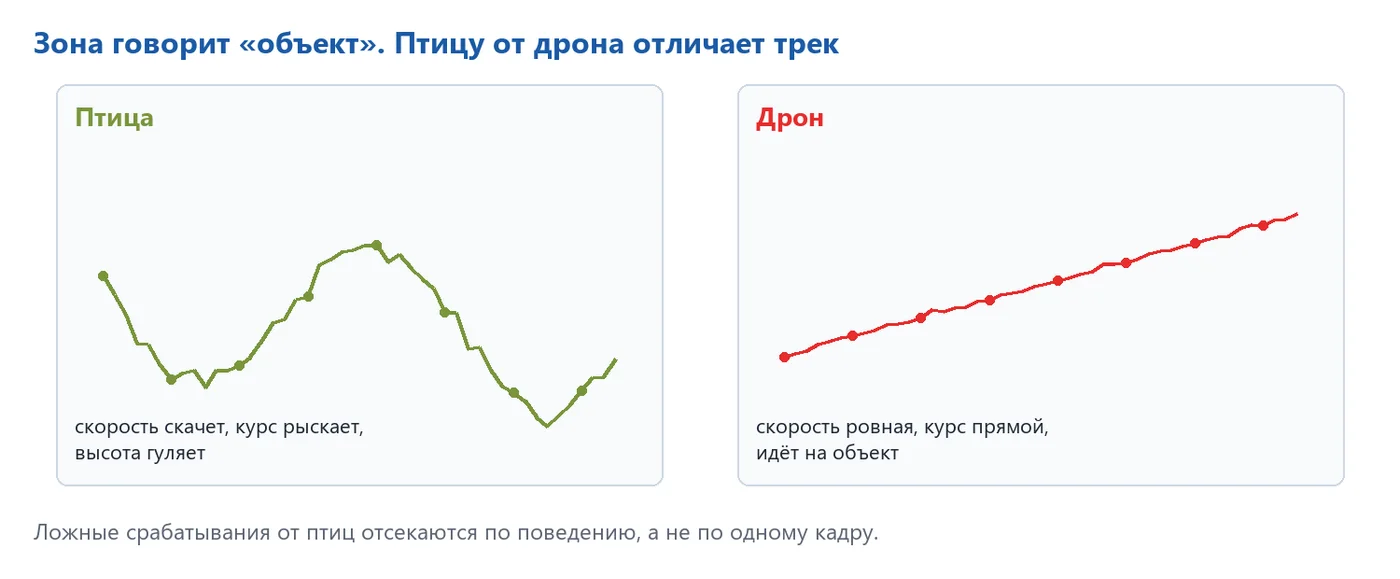
| Özellik | Kuş | Drone |
|---|---|---|
| Yön | dolaşır, sıklıkla değişir | düz, kontrollü |
| Açısal hız | atlar, molalar ve durmalar içerir | akıcı, monoton bir şekilde değişir |
| Yükseklik | yukarı ve aşağı hareket eder | kontrol altında |
| Yol | rastgele, genellikle doğrusal | daha çok doğrudan hedefe veya onun üzerinde döner şeklinde |
| Grup davranışı | Genellikle, çok sayıda işaret | Tek işaret |
Her bir bölge, sentetik veri üzerinde eğitilir: belirli bölgedeki gerçek gökyüzü fotoğraflarına, farklı boyut, konum, açı ve kontrastta yerleştirilmiş nesneler programlı olarak eklenir. Bu, pilotun aylarca karşılaşabileceği koşulları simüle eder: sabah ve akşam düşük güneş, alacakaranlık, sis ve bulutlar, gürültü, bulanıklık, direk titreşimi, parlaklık. Hem normal hem de anormallik durumları için aynı türde gürültü uygulanır, bu nedenle akşam gökyüzü yanlış alarm vermez. Eğitim, nesnenin gerçek gökyüzüne dayanır; pilotun ardından gerçek uçuş verileri de eklenir.
Kuş, yaklaşık 50 metre mesafede belirgin ve parlak bir işaret oluşturur ve bu, bir dronun kilometrelerce uzaktaki görüntüsüne benzer bir etki yaratır. Ancak, takip sistemi sayesinde bu yanlış algılamalar iki saniyede filtrelenir. Her bir alan, yanlış algılamaların istatistiklerini ayrı ayrı tutar: Örneğin, çatının bir köşesinde kuşların her sabah uçması durumunda, bu alanın eşiği otomatik olarak yükseltilir.
09 Performans
20 MP'lik bir kare, 1.176 adet 128 piksel'lik bölüme sahiptir. Bu bölümlerin hepsini her karede sinir ağına girmene gerek yoktur; işlem üç aşamaya ayrılmıştır ve ağır sinir ağı, gözlem için bir şey olduğunda çalışır.
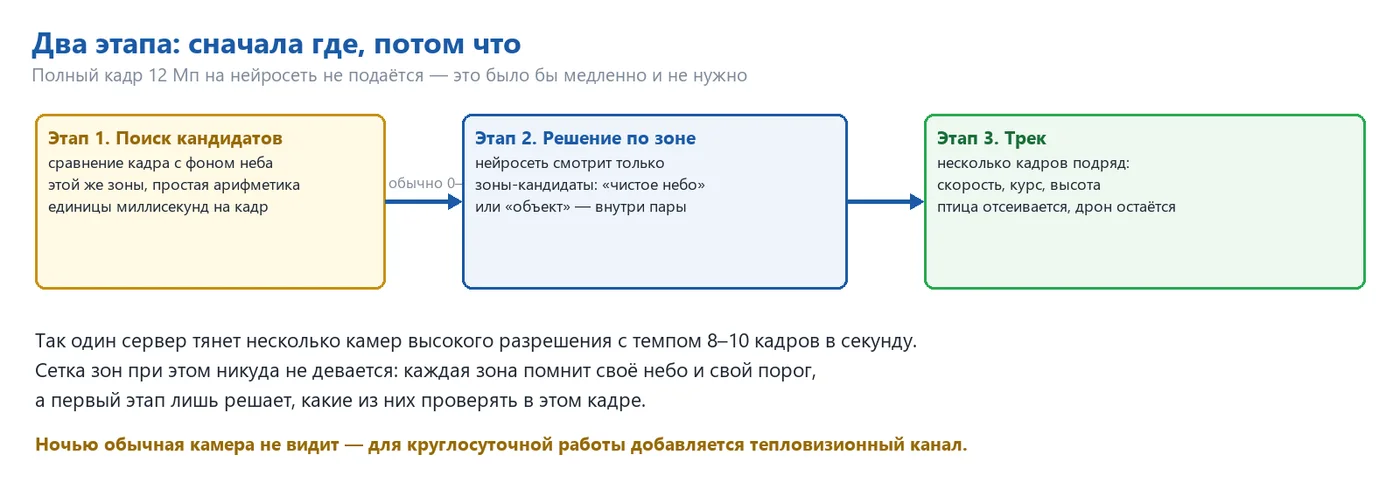
| Aşama | Ne yapar | Fiyat |
|---|---|---|
| 1. Adayların aranması | Videoda, her alan için depolanan gökyüzü modeline göre karenin karşılaştırılması | Kare başına 1-2 ms |
| 2. Alan bazlı çözüm | Sinir ağı, genellikle kare başına sıfırdan beş alana kadar aday alanları inceler. | 3–5 ms (RTX 50 serisi) |
| 3. İz | Çerçeeler arasındaki işaretlerin karşılaştırılması, rota, hız, yakınlaşma | Mikrosaniyeler |
Tek bir NVIDIA RTX 50 serisi ekran kartı, fazlasıyla on iki kamera için yeterli kapasiteye sahiptir. Sınırlama, ağ bağlantısıdır: altı kare/saniye hızında 20 megapiksel çözünürlük, yani kameradan yaklaşık 960 Mbps veri akışı. Bu, her kamera için bir gigabit bağlantısı ve her altı kamera için sunucuya 10 gigabitlik bir kanal anlamına gelir. On iki kameranın tamamının gökyüzünü yapay zeka ile taramak, her döngüde 42 ila 71 saniye sürer. Adayları arama işlemi sırasında, panoramik görüntü saniyede birkaç kez güncellenir ve her bölge hala kendi gökyüzü, normal değerleri ve eşik değerlerini "hatırlar".
10 Sistemin bileşenleri ve kaplama
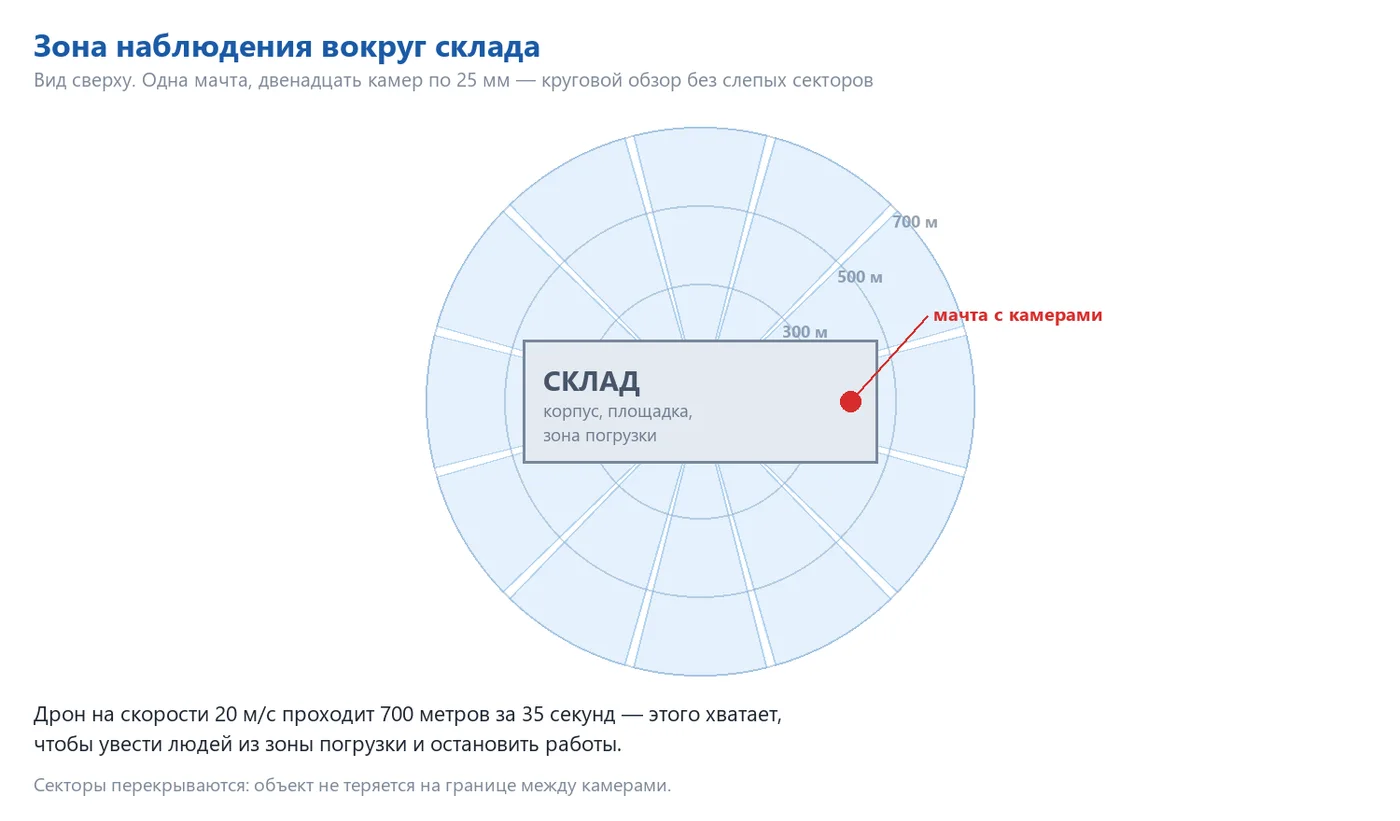
| Versiyon | Kamera | Hangi alanı kapsar |
|---|---|---|
| Pilot | 1 kamera, 50 mm | 15°'lik bir alan, 2 km'ye kadar tespit; gerçek gökyüzündeki bir nesne üzerinde yöntemin doğrulanması |
| Yön | 3–4 kamera, 35 mm | 60–85° açılı, depoya giren ve yükleme alanına ait taraf |
| Dairesel | 12 adet, 25 mm | 360°'lik görüş, 1 km'ye kadar tespit |
| Güçlendirilmiş dairesel | 12 × 25 mm + 4 × 75 mm | Dairesel görüş, ana yollarda uzaktan erişimler |
| 7/24 | Herhangi bir seçenek + 640 × 512 piksel çözünürlüklü termal kameralar | Gece, gün batımı, güneş ışığı; aynı alanlar ve aynı rota |
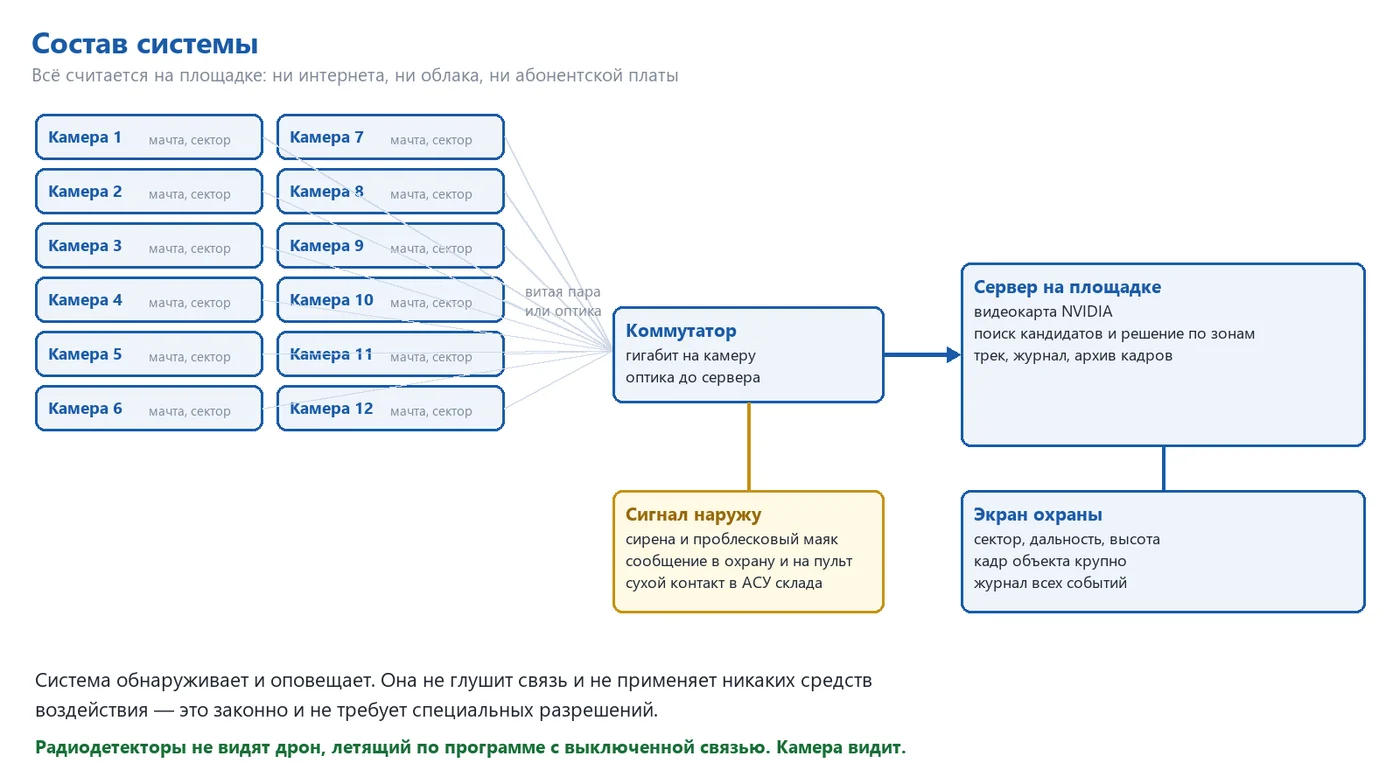
Sistem modülerdir: En az gerekli ekipman, tehdit altında olan yöne yerleştirilen bir kamera ile, alarm vermeye başlar. Dışarıdan şu bilgiler gönderilir: Güvenlik ekranı (sektör, azimut, açı, takip, nesnenin yakın çekimi), siren ve yükleme alanında bulunan bir işaretleyici, depodaki otomatik sistemlere gönderilen kuru kontak (yükleme işlemini durdurmak, kapıları kapatmak), mevcut güvenlik sistemine iletilen mesaj ve kamera kayıtlarının bulunduğu bir arşiv – sigorta ve yetkilendirilmiş kurumlar için kanıt niteliğinde.
11 Robot ve stereo kamera: hassas takip
Gözlem kameraları, "nerede" sorusuna cevap verir. Bir sonraki adım ise "bu nedir ve ne kadar hızlı hareket ediyor?" şeklindedir: Sisteme, iki uzun odaklı optikli, sert bir çubuk üzerinde bulunan, stereo başlıklı bir endüstriyel robot olan BORUNTE eklendi.
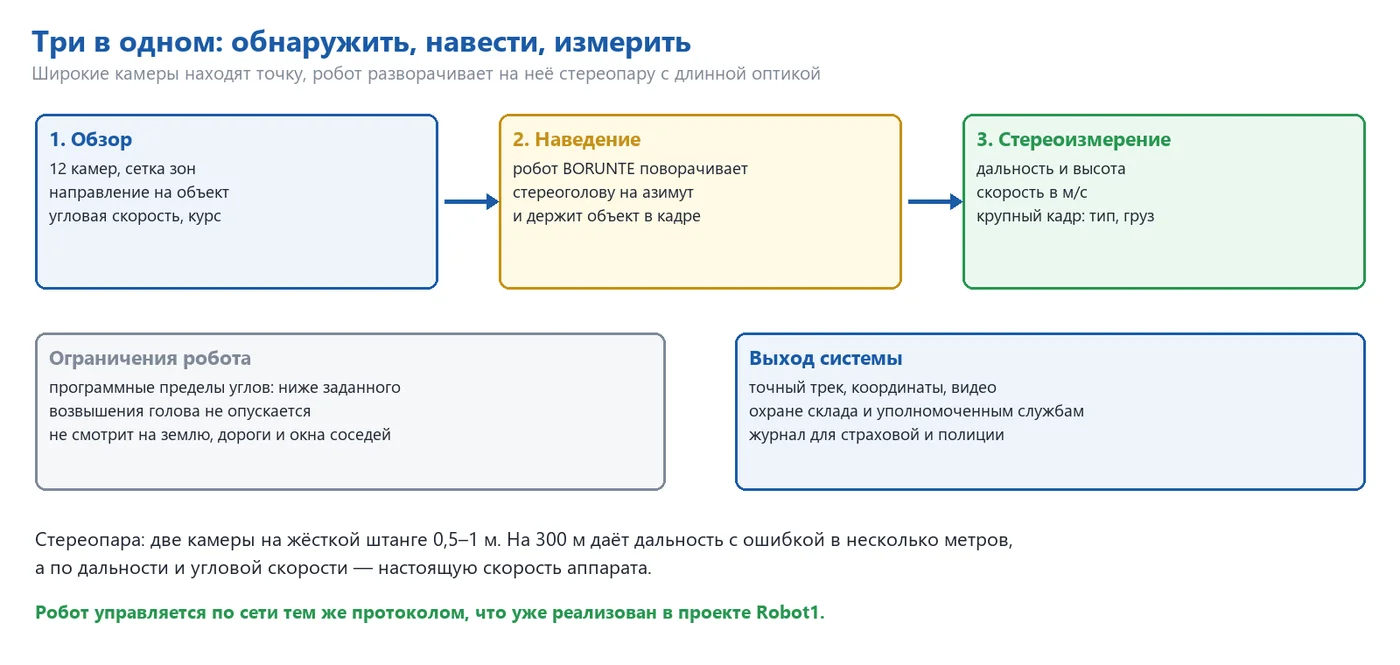
Gözlem kamerası üzerindeki alan aktif hale geldi — yön ve açı belirlendi.
Ağ üzerinden kontrol edilen robot, bu yöne dönmek için (bu protokol zaten Robot1 içinde uygulanmıştır).
Dar alanda, nesne onlarca piksel yer kaplıyor: cihazın türü ve üzerinde taşınan yük görülebilir.
İki kameradaki fark, mesafe bilgisini verir; bu da açısal hız ve hız (m/s) ile birlikte, açıyla ilgili yüksekliği de gösterir.
Robot, izin verilen açılar içinde nesnenin arkasında hareket eder.
| Stereo çiftin temeli | Mesafe | Mesafe ile ilgili hata |
|---|---|---|
| 0,5 m | 150 m | Yaklaşık 1 m |
| 1 m | 300 m | Yaklaşık 2 metre |
| 1 m | 600 metre | Yaklaşık 9 metre |
Hata, mesafenin karesiyle orantılı olarak artar, bu nedenle stereo çift, birkaç yüz metreye kadar olan yakın mesafelerde kullanılmak üzere tasarlanmıştır. Uzak mesafeler ise, belirli bölgeler arasındaki sınırlamalarla korunmaktadır. Robotun her bir eksen için programlanmış sınırlar belirlenmiştir: Baş, önceden belirlenmiş açının altına inmez ve yerleşim yerlerine, yollara ve komşu alanlara doğru dönmez.
Ses kanalı
Dronun motorları, kuşların çıkaramadığı net ve belirgin 150-400 Hz'lik bir ses üretir. Bu ses, gökyüzündeki noktadaki cihazın varlığını doğrular: Stereo başındaki yönlü mikrofon, kameraların baktığı yöne odaklanırken, direkteki (6-8 mikrofon) mikrofon ızgarası, kaynağa doğru yönü otomatik olarak algılar ve hatta kamera henüz bir nesneyi görmese bile, robotu yönlendirebilir.
| Koşullar | Sesin iletildiği mesafe | Yön doğruluğu |
|---|---|---|
| Sessiz bir gece, boş bir alan | 300–500 metre | 2–3° |
| Normal bir gün | 150–300 metre | 3–5° |
| Yükleme, kamyonlar, havalandırma | 50–150 metre | 5–10° |
Seçenek: pnömatik ızgara
Bu robola, patlayıcı madde veya mermi içermeyen, basınçlı hava ile çalışan bir ağ atma sistemi takılabilir. Bu sistem, ağın, vidaları sararak düşmesini sağlar. Ayrıca, paraşütlü bir versiyon da, yakalanan dronu yavaşça düşürmeyi sağlar. Genellikle 20-100 metre menzilde çalışır, hedefleme stereo görüntü ile yapılır ve indirme işlemi yalnızca operatörün onayına bağlıdır.
Bir insansız hava aracının yakalanması, hatta bir ağ aracılığıyla, bir uçakla uçuşun müdahalesidir. Bu tür eylemler için yetki, genellikle yetkili kurumlara aittir ve ticari bir depoda varsayılan olarak bulunmaz. Bu nedenle, yakalama modülü, bu yetkiye sahip olanlar için bir seçenektir ve yalnızca bir kişinin onayına bağlı olarak çalışır. Tespit, takip ve ölçüm, her yerde geçerlidir ve bu olmadan da işlev görür.
12 Sistem ne yapar ve ne yapmaz?
Yapıyor
- Nesnenin üzerinde ve etrafında gökyüzünde yabancı bir nesne tespit eder;
- Hareketi, yönü, kursu ve açısal hızı gösterir, "yaklaşıyor mu yoksa geçiyor mu" sorusuna cevap verir;
- Davranışa göre dronu kuşlardan ayırır;
- Uçuşa onlarca saniye kala alarm verir;
- Her olay için görüntü ve iz kayıtlarını tutar;
- İnternet veya abonelik ücreti olmadan, alanda bağımsız olarak çalışır.
Yapmaz
- Temel donanımda dron üzerinde etkili olmaz – sinyali engellemez veya düşürmez; ağ üzerinden kesme, insan tarafından doğrulanmış ayrı bir seçenektir;
- Gece normal bir kamera görmez – bu nedenle aynı ızgara alanında termal kamera da bulunur;
- Sis ve yoğun kar nedeniyle görüş mesafesi azalır; sistem, görüş mesafesindeki düşüşü bildirir.
- Radyo dedektörünü yer değiştirmez, aksine onu tamamlar: Radyo, dronu iletişim halinde algılar, kamera ise iletişimde değildir.
13 Uygulama Süreci
| Aşama | İçerik |
|---|---|
| 1. Araştırma | Saha incelemesi, direk ve yönlerin seçimi, gökyüzünün ve ışıklandırmanın değerlendirilmesi, sektörlerin belirlenmesi |
| 2. Pilot | Tek bir kamera, ana noktada, gerçek bir ortamda iki haftalık çalışma |
| 3. Eğitim ve hazırlık | Gökyüzünün tüm koşullarında çekim – açık, bulutlu, sisli, gün doğumu, gün batımı; bölgelere göre modellerin eğitimi |
| 4. Sınırların ayarlanması | Müşterinin farklı mesafelerde ve yüksekliklerde drone ile kontrol uçuşları, bölgelere göre sınırların belirlenmesi |
| 5. Kabul | Bir dizi kontrol uçuşu, mesafelerde ve günde meydana gelen yanlış algılamaların sayısının ölçülmesi |
| 6. Kurulum | Kalan bölümler, güvenlik ve depo otomasyonuna sinyal iletimi |
| 7. Destek | İlk haftalarda gözlem, toplanan yanlış alarm verilerine göre ek eğitim |
Alım sırasında, her şey ölçülür, beyan edilmez: kontrol dronu, önceden belirlenmiş bir program doğrultusunda uçar, sistem bir günlük kaydeder ve günlük, uçuş programıyla karşılaştırılır. En uzun bölüm, montaj değil, gökyüzü: model, açık gökyüzünü, bulutları, dumanı, alçak güneş, yağmuru – bu koşulların birçoğu hava durumuna bağlıdır. Bu nedenle, pilot, tek bir kamerayla erken başlar ve diğer montajlarla paralel olarak çalışır.
Ayrıca şunları okuyun: engiAI – Makine öğrenimi ve BÖLGE-ÇİFT yöntemi · engiAI kılavuzu (PDF) · Robot1 – Robot kontrolü.