Endüstriyel ekipman ve makine görüşü için yazılım geliştirme
Robot programı bilgisayarda hazırlanır ve test edilir, ardından doğrudan robot üzerinde çalışır. Robot, görsel algı, PLC ve operatörden aldığı komutlara göre hareket eder.
Endüstriyel kameraların SDK aracılığıyla bağlantısı, program üzerinden yapılandırılması, sensörden çekim, yapay zeka ve ayrım için çıkışlar.
Kurulum ve ayar: kameralar, sensörler, ayırma makineleri, robotlar ve PLC'ler, tek bir sistem gibi çalışır.
Geliştirme, devreye alma ve internet üzerinden destek. Sadece yerinde mühendisinizin bulunması yeterlidir.
Biz kimiz
«Vector Technologies», Minsk merkezli bir mühendislik firmasıdır. 2009 yılından beri, üretim süreçlerini otomatikleştirmek için ekipman ve yazılım üretimi ve satışı yapıyoruz.
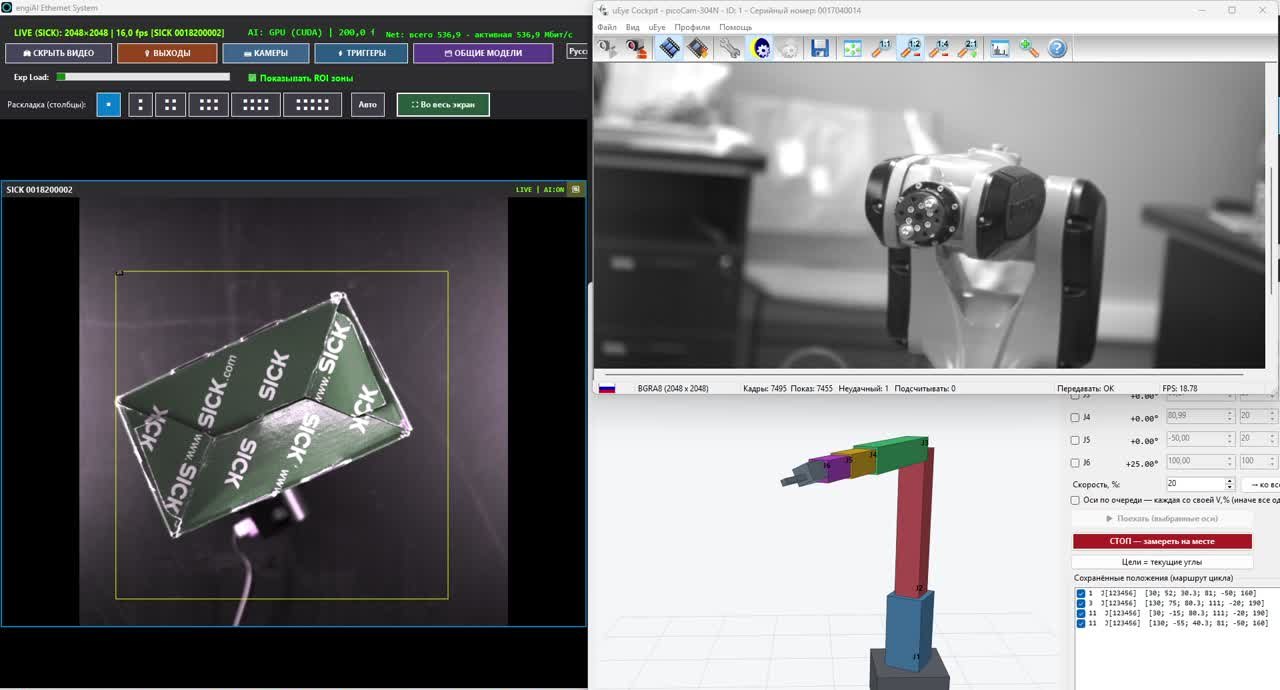
Biz, engiAI (makine görüşü) ve Robot1 (robot kontrolü) programlarını kendimiz geliştirdik ve kamera görüntüsünden gerçek bir platformdaki robotun hareketine kadar tüm süreci tamamladık. Bu deneyimi, sizin ekipmanınız ve ihtiyacınız doğrultusunda bir program yazarak, onu çalıştırmayı ve desteklemeyi içeren bir hizmet olarak sunuyoruz.
01 Geliştirdiğimiz şeyler
Kalite kontrolü ve ürün seçimi, ürün tanıma, açı ölçme, sayma, etiket okuma – bu işlemler, grafik kartı veya işlemci üzerinde yapay zeka ağlarıyla gerçekleştirilebilir.
Her ürün türü için özel rotalar, dijital ikiz üzerinde kontrol, programın robotlara aktarılması, görüntü ve PLC'den gelen komutların alınması.
Robotlarla, PLC'ler, SCADA sistemleri ve muhasebe sistemleriyle TCP/IP ve Modbus TCP üzerinden iletişim, ayrıca dijital giriş ve çıkışlar. Diğer protokoller, proje gereği eklenir.
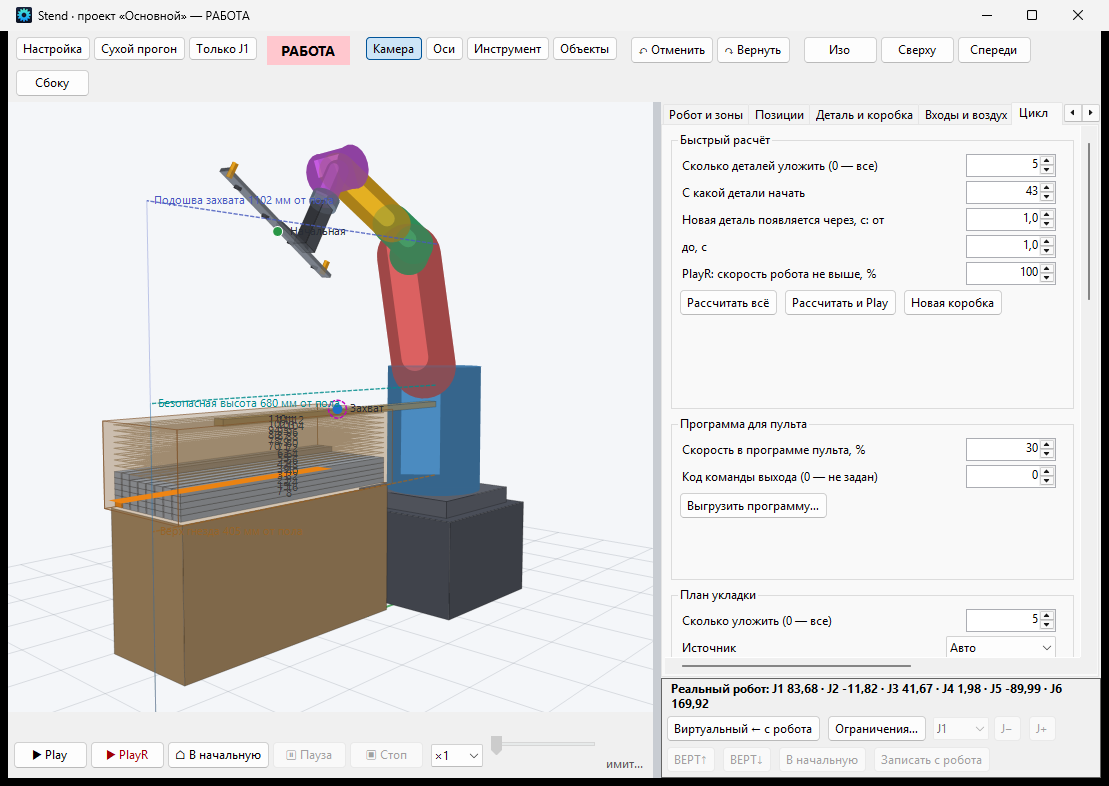
Üç boyutlu hücre modeli: Üretim ekipmanının satın alınması ve çalıştırılması öncesinde, erişim, yerleştirme planı ve döngü süresi hesaplanabilir.
Kullanıcılarınızın kullandığı dilde anlaşılır arayüzler, olay günlüğü, tetikleme veritabanı, parti raporları.
Özel fonksiyonlar, özel protokoller, özel veri formatları – belirli bir hattın ihtiyaçlarına göre, genel bir programda "oldukça" değil.
02Endüstriyel kameralar Hikrobot ve SICK
Kamera, üreticinin orijinal kütüphaneleri aracılığıyla bağlanır, bu nedenle program sadece görüntü almanın yanı sıra, tüm kamera parametrelerini kontrol eder.
| Kamera | Programlarımız şu an hangi işlevleri yerine getirebiliyor? |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | MVS SDK aracılığıyla bağlantı, seri numarasına göre kesin, pozlama, güçlendirme, kare hızı, çözünürlük gibi tüm GenICam parametrelerinin kullanımı ve kamera ayarlarının hafızaya kaydedilmesi. |
| SICK picoCam (IDS uEye, GigE) | uEye sürücüsü aracılığıyla bağlantı, pozlama, güçlendirme, piksel saat, donanım gama ve beyaz dengesi, parametrelerin kameraya kaydedilmesi. |
| USB ve IP kameraları (RTSP) | 8K'ya kadar çözünürlük, sürücü özellikleri, otomatik ayar; RTSP bağlantısı üzerinden IP kameraları. |
| Tetikleyiciler ve çıkışlar | Kamera girişindeki sensör sinyaliyle çekim (ön yüz, kare hızı 4,2 ms), enkoder, kamera çıkışındaki "kusur" sinyali. |
| Birden fazla kamera | Sınırlama yok: Standlarımızda aynı anda 8 ve 9 kamera çalışıyordu. |
03Robotlar için yazılımlar
Robot programını bilgisayarda hazırlıyoruz, her hareketi kontrol ediyoruz ve ardından gerçek robot üzerinde kullanıyoruz.
Çözüm noktaları, rotalar ve döngü mantığı, bilgisayar programında tanımlanır.
Her hareket, üç boyutlu bir model üzerinde kontrol edilir: ulaşılabilirlik, yerleştirme, döngü süresi.
Hazır program, bir USB belleğe aktarılır ve robot'a yüklenir.
Program, doğrudan robot üzerinde çalışır. Bu programa bağlanabilir, çalışmasını izleyebilir ve kontrol edebilirsiniz.
Bu, Robot1 adlı robotlar için (BORUNTE) ve HC1 kontrol cihazıyla çalışan programımızdır. Diğer üreticilerin robotları için de projeye uygun programlar yazıyoruz. Örneğin, Inovance, ESTUN, JAKA ve birçok diğer markanın TCP/IP ve Modbus TCP protokollerini kullanarak, programlarımız robot kontrol cihazındaki programla bağlantı kurabiliyor.
04 Konveyor hatlarının devreye alınması ve ayarlanması
Program, yalnızca çalışan hattında faydalıdır. Bu nedenle, sadece kodu değil, aynı zamanda sizin uzmanlarınızla birlikte hattı başlatıyoruz.
Sensör veya enkoder aracılığıyla, her ürünün tam olarak bir kez ve aynı konumdan analiz edilmesi sağlanır.
Sinyal, robot veya PLC'ye gönderilir, tüm tetiklemelerin numarası ve zamanıyla birlikte bir günlük tutulur.
Kamera, sensör, robot, PLC ve hesaplama sistemleri, tek bir hattın parçası gibi sinyaller ve verileri paylaşır.
Kamera, lens ve aydınlatmanın seçimi, sizin ürünleriniz üzerinde bir sinir ağı eğitilmesi, operatörlerin ve mühendislerin eğitimi.
05 Portföy: Programlarımız
Herhangi bir açıklamadan daha iyi olan, zaten geliştirdiğimiz programlardır. Bu programları indirebilir ve deneyebilirsiniz: Her biri, lisans olmadan 20 dakika çalışır.
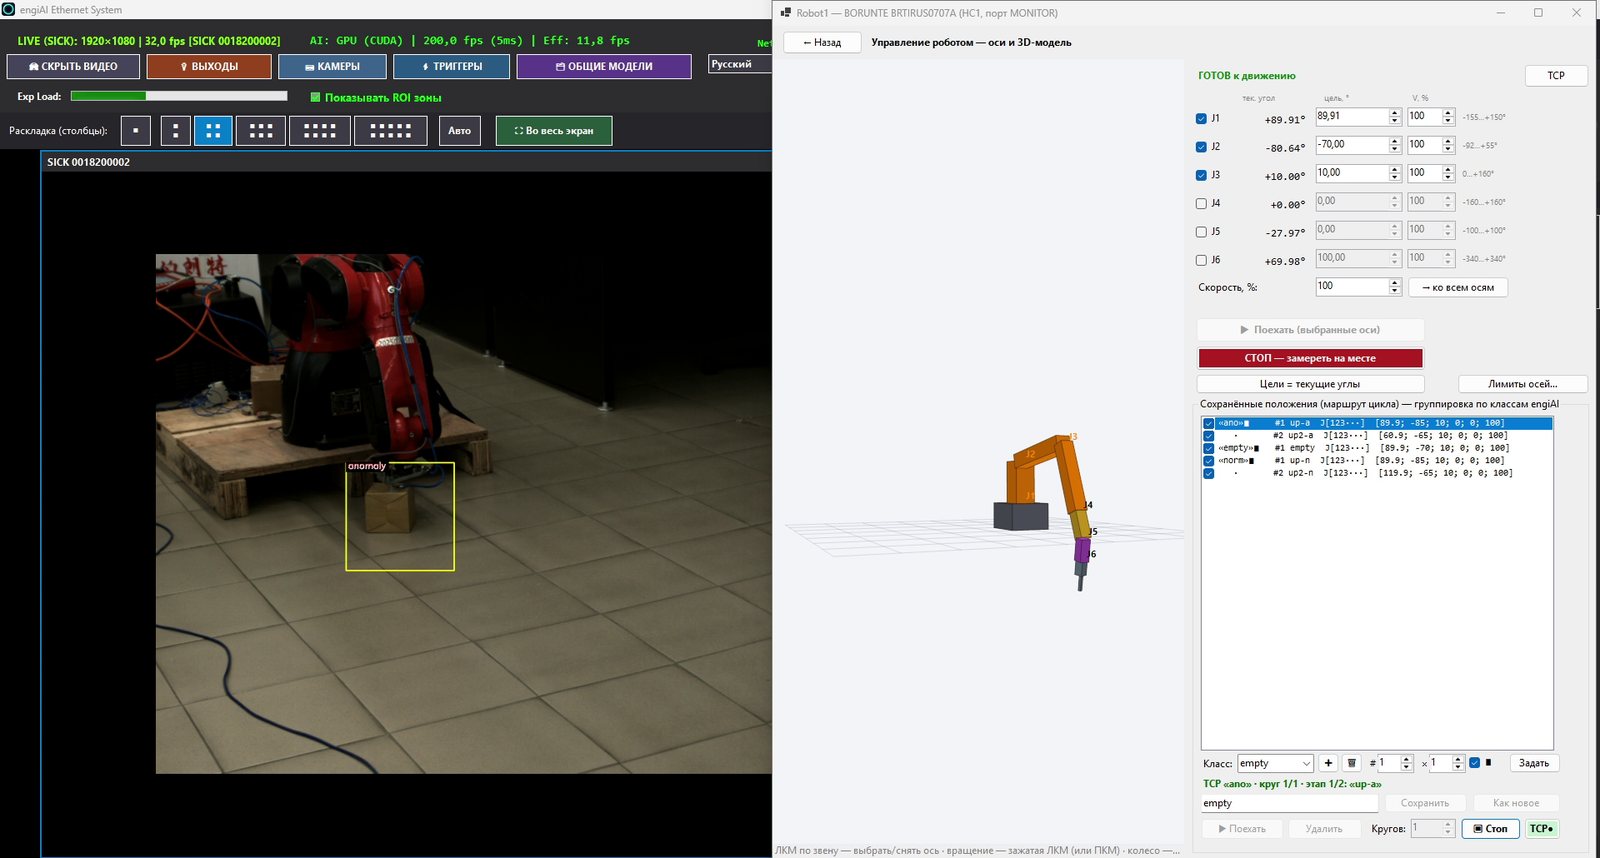
engiAI — yapay zeka destekli görüntü işleme
- Endüstriyel denetim ve üretim hattındaki kusurların tespiti, C# / .NET 9.
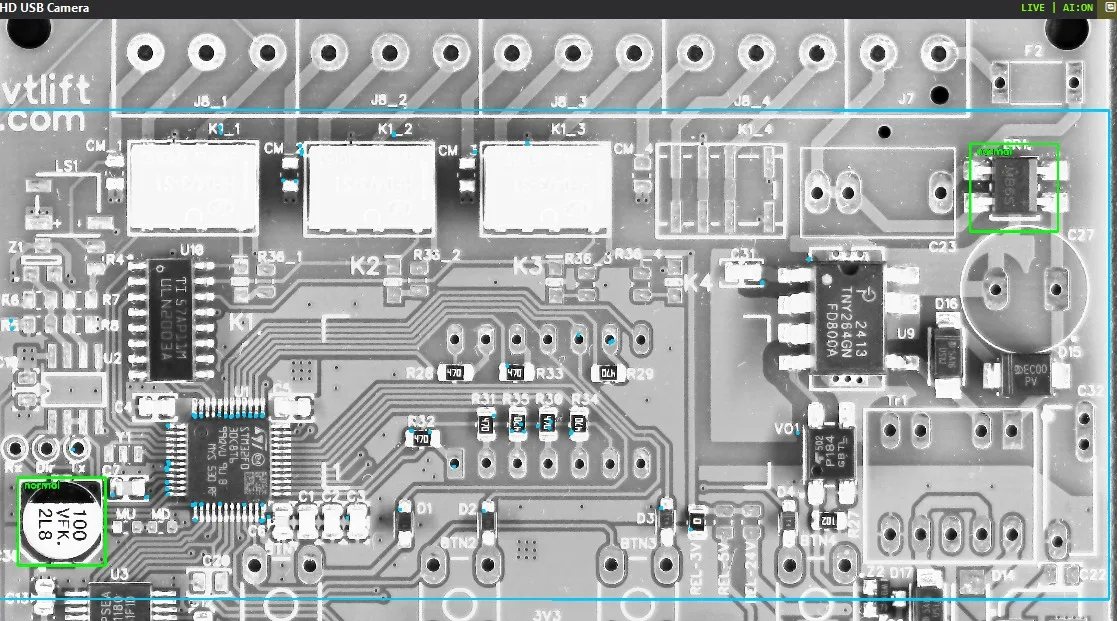
- YOLO11 yapay sinir ağları, ONNX Runtime ile grafik işlem birimi (CUDA) veya işlemci üzerinde: Her kareyi 4-5 milisaniyede analiz etme.
- Modellerin doğrudan programdan eğitilmesi; eğitim verisi, sentetik görüntülerden oluşan bir kümeden oluşturulur.
- BÖLGE-ÇİFT yöntemi: Tüm baskı kartı için tek bir model, her parça için ayrı "normal / kusur" modelleri.
- Hikrobot, SICK, USB ve IP kameraları; ayrıca ayırıcı, PLC ve robotlara TCP/IP üzerinden bağlantı imkanı.
- 14 dilde arayüz, ekipmanla ilişkilendirilmiş lisanslama, internet bağlantısı gerektirmeyen çalışma.
Robot1 – Robotun kontrolü
- Doğrudan, BORUNTE HC1 robot kontrol cihazıyla JSON/TCP protokolü üzerinden iletişim, el terminali olmadan.
- Her eksenin manuel kontrolü, kaydedilen pozlar, robotun üç boyutlu modeli.
- Stend modülü: Hücrenin dijital kopyası, erişilebilirlik, yerleştirme planı ve döngü süresi.
- Makine görüşünden gelen komutların alınması: Robot, parçaya 1° hassasiyetle dönerek tutar.
- Yapay sinir ağının komutlarından robotun korunması: Ölçekli alan, stabilite koruma, hedefi yumuşak bir şekilde yakalama, arıza durumunda otomatik kurtarma.
06 Nasıl Çalışıyoruz
Ürünün ve gerekli olan alanın açıklamasını, fotoğrafını veya videosunu gönderirsiniz.
Görevin çözüldüğünü doğrular, süre, maliyet ve ekipman listesini belirtiriz.
Programı yazıyoruz ve bunu kendi standımızda ve dijital kopyamızda test ediyoruz.
İsteğiniz üzerine, uzaktan veya saha ekibimizle birlikte, sizin mühendisinizle birlikte kurulumu gerçekleştiriyoruz.
Personeli eğitiyoruz, soruları yanıtlıyoruz, programı güncelleyip geliştiriyoruz.
07 Teknolojiler
| Bölge | Ne kullanıyoruz? |
|---|---|
| Platform | C# / .NET 9, WinForms, Windows 10/11; Python, yapay sinir ağlarını eğitmek için. |
| Yapay zeka | YOLO11 (tanıma, sınıflandırma), ONNX Runtime, CUDA, eğitim için yapay veri. |
| Kamera | Hikrobot MVS SDK, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; çift kamera ile stereo görüş. |
| İletişim | TCP/IP, Modbus TCP, dijital giriş ve çıkışlar; diğer protokoller – projenin gereksinimlerine göre. |
| Robotlar | BORUNTE (kontrol cihazı HC1, JSON/TCP); diğer üreticiler, proje bazlı olarak belirlenmiştir. |
| Veriler | SQLite, olay ve tetikleme günlükleri, ayarların dışa aktarılması. |
08 Dünyanın her yerinde faaliyet gösteriyoruz.
Geliştirme, yapılandırma, devreye alma ve eğitimler internet üzerinden yapılır: Seyahat masraflarını ödemeniz gerekmez ve süreler vize ve uçuşlarla bağımsızdır. Personelinizin kullandığı dilde arayüzler, kılavuzlar ve ticari teklifler hazırlıyoruz. Belarus'taki şirketler için, Minsk'teki standımızda çalışmayı göstermek üzere doğrudan iş yerine gidiyoruz.
Ekipmanın, ürünlerin ve alanın açıklaması, fotoğrafları veya videolarını gönderin. Değerlendirme ücretsizdir: Sorunu nasıl çözeceğimize, ne kadar sürede ve ne kadar maliyetle yanıtlayacağız.