Phát hiện Máy bay không người lái
Hình ảnh được chia thành lưới các khu vực bầu trời, mỗi khu vực được một mạng lưới xử lý riêng: khu vực đó có sạch hay có đối tượng lạ. Khu vực biết bầu trời của mình: mây, mặt trời, mép mái và cột.
Điều quan trọng là sự tương phản, chứ không phải hình dạng. Một vật thể tối màu trên bầu trời trong xanh có thể nhìn thấy từ khoảng cách 2 pixel, tương đương khoảng 2 km.
Khu vực được xác định dựa trên hướng, thứ tự và thời gian di chuyển - tốc độ góc, sự thay đổi kích thước của đối tượng trong khung hình - đối tượng có tiến lại gần hay đi qua.
Máy bay có hướng di chuyển ổn định, chim thì bay lượn. Quyết định được đưa ra dựa trên nhiều khung hình, không phải chỉ một.
01 Mục đích của việc này là gì?
Trung tâm phân phối bao gồm hàng chục nghìn mét mái nhà, khu vực mở với thiết bị, khu vực bốc dỡ, nơi luôn có người và hàng hóa được bảo hiểm. Tất cả đều nằm ngoài trời và không có ai quan sát từ bên ngoài hàng rào.
Vòng ngoài được bảo vệ bằng hàng rào, camera, bảo vệ và hệ thống kiểm soát truy cập, đồng thời không có bất kỳ yếu tố nào khác. Tuy nhiên, chính từ đó mà những hoạt động nguy hiểm nhất diễn ra: chuyến bay khảo sát trước khi đột nhập, quay phim hoạt động logistics nội bộ, thả hàng hóa xuống khu vực, gây hư hại cho mái nhà hoặc thiết bị.
Thiết bị phát hiện sóng radio có khả năng bắt tín hiệu liên lạc giữa drone và điều khiển. Đối với thiết bị, drone đang di chuyển theo một lộ trình đã được ghi lại với bộ truyền sóng tắt, không tồn tại. Camera có thể phát hiện drone bất kể tín hiệu radio. Hệ thống này chỉ giải quyết một nhiệm vụ: phát hiện sự hiện diện của một vật thể lạ trên không, xác định nguồn gốc và hướng di chuyển của nó, cũng như phát hiện khi nó tiến lại gần, và kích hoạt cảnh báo. Hệ thống này không làm gián đoạn, không chặn tín hiệu và không tác động lên drone – do đó, không cần giấy phép đặc biệt và phù hợp với mọi đối tượng thương mại.
02Ý tưởng: bầu trời được chia thành các khu vực
Một thiết bị phát hiện thông thường tìm kiếm các vật thể có hình dạng quen thuộc trong khung hình và đánh dấu chúng bằng một đường viền. Nó hoạt động kém hiệu quả trên bầu trời, nơi mà đối tượng chỉ là hai hoặc ba điểm cách xa khoảng 1,5 km. Phương pháp VÙNG-CẶP hoạt động theo một cách khác. Khung hình được đánh dấu trước bằng một lưới các khu vực cố định trên bầu trời, và cho mỗi khu vực, một cặp đáp án được huấn luyện: "bình thường" (khi mọi thứ bình yên) và "đối tượng" (khi có một vật thể lạ xuất hiện trong khu vực). Thay vì hỏi "Đây là cái gì?", hệ thống được hỏi "Khu vực bầu trời này có giống với bình thường không?", và câu trả lời có thể được đưa ra ngay cả khi chỉ có hai pixel.
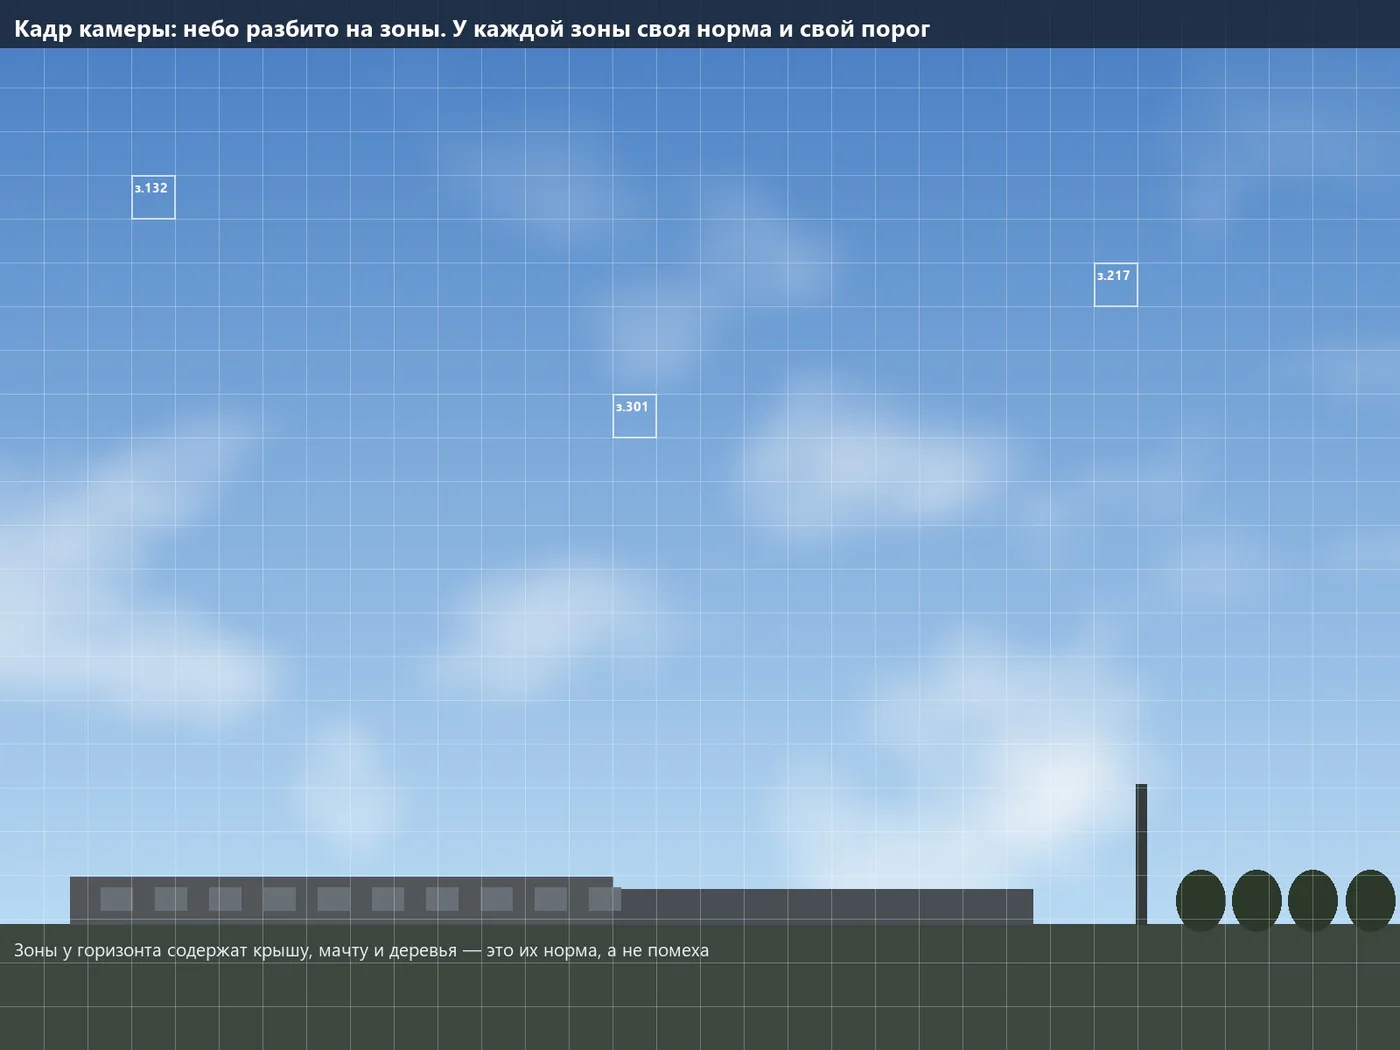
Bầu trời có vẻ đồng nhất: sương mù ở đường chân trời, màu xanh ở đỉnh, đám mây, ánh sáng từ mặt trời, cạnh mái nhà và cột buồm, cây cối và dây điện. Mô hình tổng thể buộc phải xử lý tất cả cùng một lúc và thường xuyên sai sót ở các rìa khung hình. Khu vực so sánh những gì nó nhìn thấy chỉ với trạng thái bình thường của nó: khu vực phía trên mái nhà biết rằng cạnh mái nhà luôn có, trong khi khu vực ở đỉnh chỉ nhìn thấy bầu trời và đám mây, và khu vực này có độ nhạy nhất.
Mái nhà, cột, cây và dây điện ở rìa khung hình không còn gây cản trở – chúng là một phần của khu vực bình thường.
Ở đường chân trời, nơi có tán cây và sương mù, ngưỡng nhạy cảm cao hơn; ở vị trí thẳng đứng, nơi bầu trời trong xanh, độ nhạy đạt tối đa.
Khu vực đã hoạt động là một hướng đã được tính toán: góc và hướng, được tính toán một lần khi lắp đặt.
Số lượng khu vực đã được xác định trước – không có tình huống "máy dò tìm phát hiện ra bốn trăm đối tượng và mọi việc đã hoàn tất".
Một nguồn phát hiện sai mới xuất hiện trong một khu vực – một khu vực được "tái huấn luyện", các khu vực khác không bị ảnh hưởng.
Cả người điều khiển và báo cáo đều hiển thị khu vực nào đã phát hiện và nội dung trong đó. Điều này quan trọng hơn đối với bộ phận an ninh so với một câu trả lời chung.
03 Tại sao một điểm trong bầu trời đã được phát hiện
Phát hiện dựa trên sự tương phản, chứ không phải hình dạng. Trên bầu trời không có cây bụi, xe cộ và bóng: trong phạm vi khu vực, độ sáng thay đổi theo các mức, và hình ảnh lặp lại từ khung này sang khung khác. Bất kỳ điểm tối nào trên nền này đều có thể được phát hiện một cách thống kê, ngay cả khi không nhìn thấy bằng mắt.
| Hiện tượng xảy ra | Kích thước |
|---|---|
| Độ sáng của bầu trời trong khu vực | khoảng 180 mức từ 255 |
| Tiếng ồn của cảm biến ở độ sáng này | 2-3 mức |
| Máy bay không người lái che phủ một phần tư diện tích pixel | Độ sáng của một pixel giảm khoảng 30 cấp |
| Tỷ lệ tín hiệu trên nhiễu | khoảng mười |
Độ lớn vượt trội hơn nhiều so với độ ồn – đây là tín hiệu đáng tin cậy. Ngay cả khi đối tượng nhỏ hơn một pixel, nó vẫn làm mờ đi tỷ lệ với diện tích bị che, do đó, giới hạn phát hiện sẽ nằm xa hơn so với "4 pixel trên mục tiêu" trong các phương pháp truyền thống (những phương pháp này được thiết kế cho các kỹ thuật ngụy trang trên nền phức tạp). Đối với một đối tượng tối màu trên bầu trời trong xanh, việc phát hiện chắc chắn bắt đầu từ 2 pixel, và khi đạt 3-4 pixel, sẽ có một đường theo dõi ổn định. Để phân biệt một chiếc máy bay không người lái với một con chim dựa trên hình ảnh, cần khoảng 15-20 pixel – nhưng vấn đề này được giải quyết thông qua hành vi.
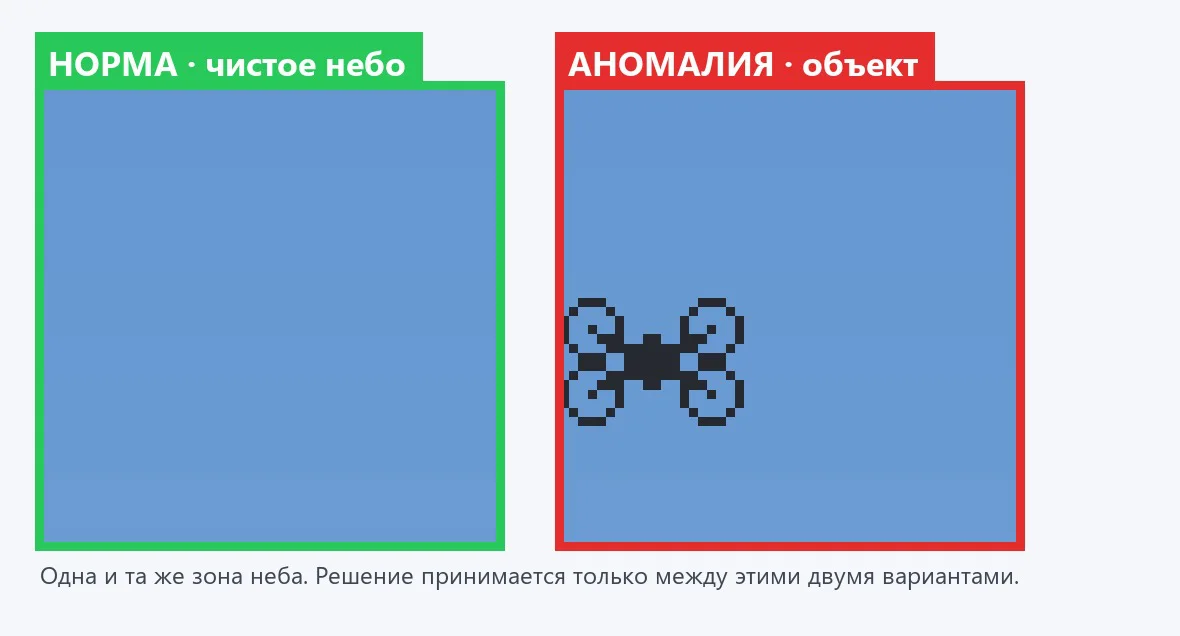
Một lần phát hiện ra tiếng động duy nhất có thể kích hoạt trong một khung hình, nhưng không lặp lại trong cùng một khu vực và đặc biệt không di chuyển sang khu vực lân cận theo hướng chính xác. Yêu cầu "vật thể được xác nhận trong ba hoặc bốn khung hình liên tiếp với sự di chuyển liên tục" loại bỏ gần như hoàn toàn các phát hiện ngẫu nhiên và chỉ mất vài phần giây.
04Tầm phát hiện: tính toán
Khoảng cách được xác định bởi kích thước góc của pixel: số pixel trên đối tượng = kích thước đối tượng × tiêu cự ÷ (kích thước pixel × khoảng cách). Tính toán cho một camera 20 megapixel với kích thước pixel là 2,4 micromet và cảm biến kích thước 1 inch; đối tượng là một máy bay không người lái (quadcopter) với sải cánh 0,4 mét.
| Ống kính | Góc nhìn | Vùng 128 pixel | Phát hiện, 2 pixel | Xác định chắc chắn, 4 pixel | Nhận dạng, 16 pixel |
|---|---|---|---|---|---|
| 25mm | 29,4° × 19,9° | 0,70° | 2.100m | 1.040 mét | 260 mét |
| 35 mm | 21,3° × 14,3° | 0,50° | 2.900 mét | 1.460 mét | 365 mét |
| 50 mm | 15,0° × 10,0° | 0,35° | 4.200 mét | 2.080 mét | 520 mét |
| 75 mm | 10,0° × 6,7° | 0,23° | 6.250 mét | 3,120 mét | 780 mét |
| 100 mm | 7,5° × 5,0° | 0,18° | 8,300 mét | 4,170 mét | 1.040 mét |
Để đạt được mục tiêu lớn hơn, tầm quan sát sẽ tăng lên tỷ lệ: thiết bị có dạng máy bay, cánh 1,2m và ống kính 50mm có thể phát hiện mục tiêu ở khoảng cách 6km. Tuy nhiên, từ khoảng 2km trở đi, không phải ống kính mà là không khí (hỗn hợp khói và sương) là yếu tố hạn chế, làm giảm độ tương phản.
| Khả năng nhìn thấy của thời tiết | Độ tương phản ở 1 km | ở 2 km | ở 3 km |
|---|---|---|---|
| 30 km, trời trong | 88 % | 77 % | 68 % |
| 20 km, ngày bình thường | 82 % | 68 % | 56 % |
| 10 km, sương mù nhẹ | 68 % | 46 % | 31 % |
| 4 km, sương mù | 38 % | 14 % | 5 % |
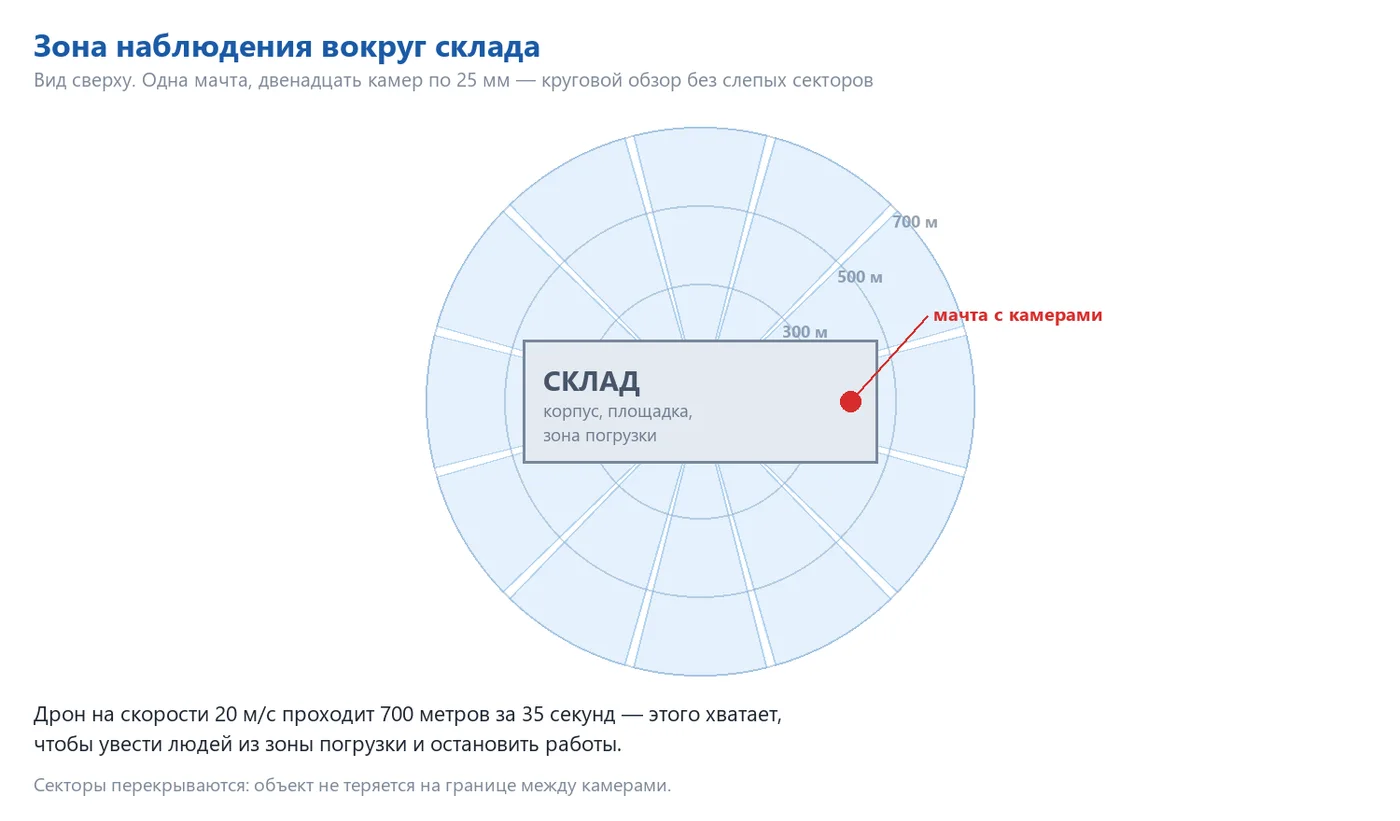
Không có lợi khi sử dụng ống kính dài hơn 75mm để đo khoảng cách: trong điều kiện thời tiết bình thường, tầm nhìn chỉ đạt khoảng 2-3km. Khoảng đo lý tưởng là từ 300m đến 2km, phù hợp với nhu cầu của kho. Máy bay không người lái có tốc độ 20m/s: phát hiện ở khoảng cách 1.500m mất 75 giây – đưa người ra khỏi khu vực bốc dỡ, dừng quá trình, đóng cổng và gọi bảo vệ; ở khoảng cách 700m, chỉ mất 35 giây, đủ thời gian để xử lý.
05Máy ảnh, ống kính và camera nhiệt
| Yêu cầu | Thông số | Mục đích |
|---|---|---|
| Độ phân giải | 20 MP, 5472 × 3648 | Càng nhỏ kích thước điểm ảnh, tầm nhìn càng xa |
| Kích thước điểm ảnh | 2,4 μm | Điểm ảnh nhỏ hơn gấp đôi, tầm nhìn xa gấp đôi |
| Mảng | 1 inch | Với điểm ảnh nhỏ, vẫn giữ được góc nhìn rộng |
| Loại | Đơn sắc | Cảm biến màu mất một nửa độ phân giải trên điểm nhỏ và tối |
| Khẩu độ | Chụp toàn cảnh hoặc chụp liên tục | Đối tượng ở xa di chuyển chậm |
| Giao diện | GigE, lên đến 6 khung hình/giây với độ phân giải 20 Mpx | Khoảng 960 Mbits/giây – tốc độ này là đủ cho bầu trời |
| Đầu gắn | C-mount | Bất kỳ ống kính công nghiệp tiêu chuẩn nào |
Tất cả các thông số được tính toán cho camera công nghiệp dòng sản xuất HIKROBOT MV-CS200-10GM (màu đen trắng): sản phẩm hiện có sẵn, giá cả ổn định, và phần mềm đã được thiết kế để hoạt động trực tiếp với camera này. Ống kính có kích thước tối thiểu 1 inch, độ phân giải mỗi pixel là 2,4 μm, khẩu độ F2.8 trở lên, tiêu cự cố định (không có zoom), và hệ thống lấy nét và điều chỉnh khẩu độ bằng vít (camera được lắp đặt ngoài trời và có thể bị rung). Các ống kính tương thích bao gồm các thương hiệu Kowa, Computar, Fujinon và ống kính của chính Hikrobot. Đối với quan sát toàn cảnh, tiêu cự tối ưu là 25mm: mười hai camera có thể bao phủ góc 360 độ với sự chồng lấn, và hệ thống phát hiện hoạt động ổn định trong phạm vi lên đến 1km.
Máy đo nhiệt hồng ngoại: hoạt động liên tục 24 giờ
Để sử dụng vào ban đêm, lúc hoàng hôn và khi làm việc đối diện với ánh mặt trời, hệ thống được bổ sung thêm camera nhiệt – không phải là một hệ thống riêng, mà là một kênh khác của cùng một phương pháp: cùng một lưới các vùng, cùng một cặp "bình thường/khu vực bất thường" cho mỗi vùng và cùng một đường theo dõi. Bầu trời vào ban đêm ở vùng hồng ngoại lạnh và đồng đều, trong khi động cơ, pin và bộ điều khiển trên máy bay sẽ xuất hiện như một điểm nóng trên nền lạnh.
| Tham số | Thông số |
|---|---|
| Cảm biến | Không cần làm mát, 640 × 512, độ phân giải 12 μm |
| Ống kính | 50mm, góc nhìn khoảng 9° × 7° |
| Phát hiện máy bay không người lái 0,4m, 2 pixel | khoảng 830m |
| Xác định chắc chắn, 4 pixel | khoảng 420m |
| Chế độ | liên tục, vào lúc bình minh, khi có ánh sáng mặt trời, trong điều kiện có sương mù nhẹ |
Các vùng của hai kênh được liên kết với cùng một tọa độ trên bầu trời: vào ban ngày, chúng xác nhận lẫn nhau – đối tượng được phát hiện trong cả hai kênh, gần như chắc chắn là thật – và vào ban đêm, hệ thống theo dõi bằng nhiệt. Người điều khiển nhìn thấy một đường theo dõi duy nhất, một màn hình và một nhật ký.
06 Chuyển đổi giữa các khu vực: đường đua
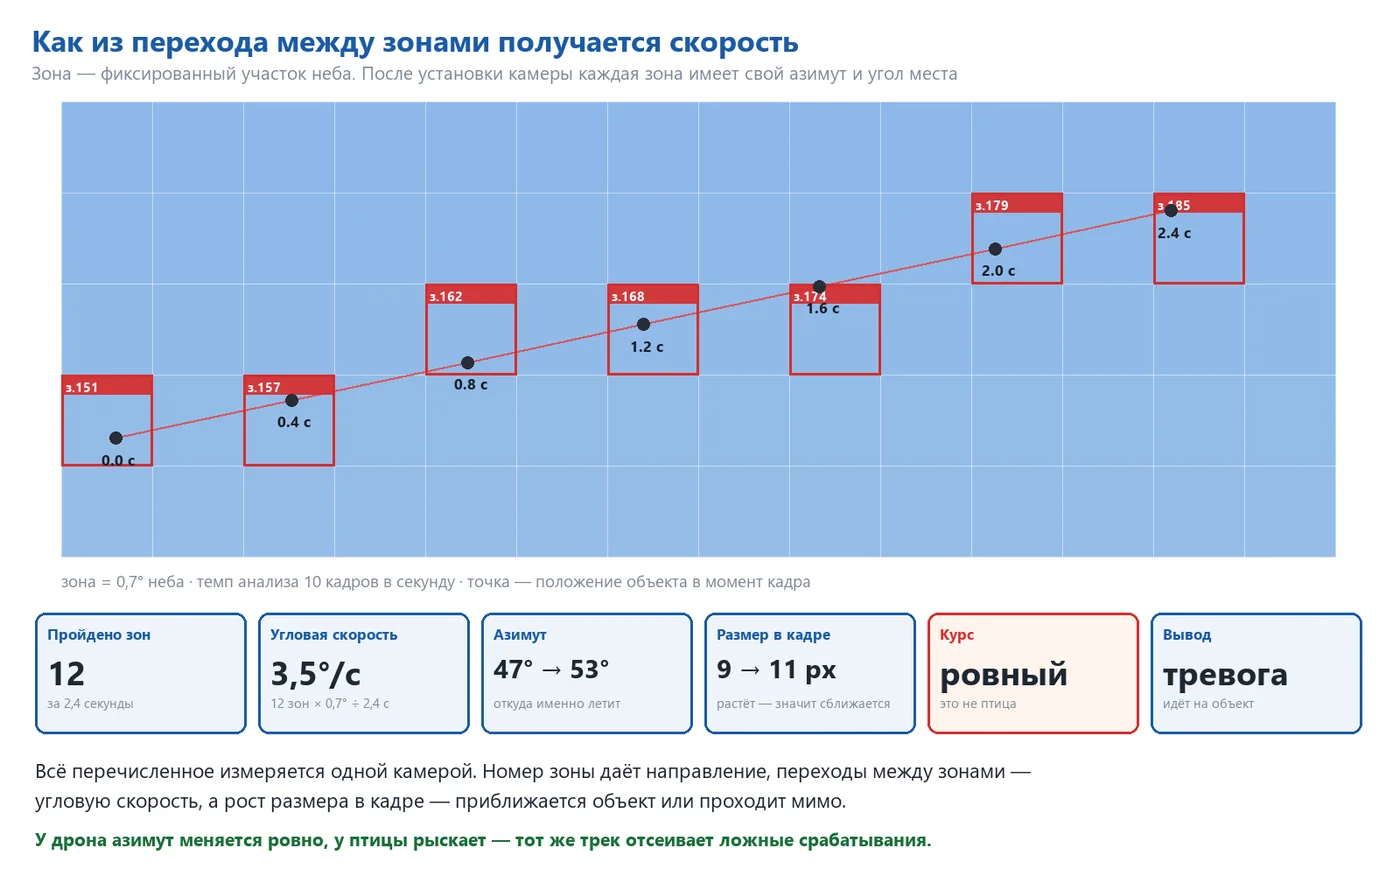
Một vùng kích hoạt đơn lẻ chưa phải là sự kiện. Sự kiện xảy ra khi đối tượng di chuyển từ vùng này sang vùng khác. Sau khi cài đặt, mỗi vùng nhận được các tọa độ cố định trên bầu trời – hướng và góc – và số vùng đã kích hoạt trở thành hướng theo độ.
| Kích thước | Nguồn gốc | Độ chính xác |
|---|---|---|
| Hướng đến đối tượng | Tọa độ của vùng đã kích hoạt | Phần khu vực, với chi tiết cụ thể trong khu vực – tốt hơn |
| Tốc độ góc | Số lượng khu vực đã đi qua ÷ thời gian | Chỉ giới hạn bởi tốc độ quay |
| Đường đi | Sự thay đổi của hướng từ khung hình này sang khung hình khác | Ngay lập tức có thể thấy, đối tượng đang đi thẳng hay vòng quanh |
| Thu hẹp khoảng cách | Kích thước của đối tượng trong khung hình có tăng lên không | Xác định chắc chắn trên một đoạn đường dài |
Khu vực: 0,7 độ của bầu trời. Đối tượng đã đi qua 12 khu vực trong 2,4 giây – tốc độ góc là 3,5 độ/giây. Ở khoảng cách gần, đối tượng di chuyển nhanh, ở độ cao, đối tượng di chuyển chậm và ổn định, đối tượng từ drone đang hướng tới đối tượng di chuyển đều đặn. Tốc độ 6-10 khung hình/giây cho phép đo lường 3-5 khu vực – đường đi mượt mà. Các camera lân cận có góc nhìn chồng chéo, và đối tượng rời khỏi khung hình của một camera sẽ được camera tiếp theo ghi lại như một đường đi liên tục.
07 Gần nhau hay đi qua
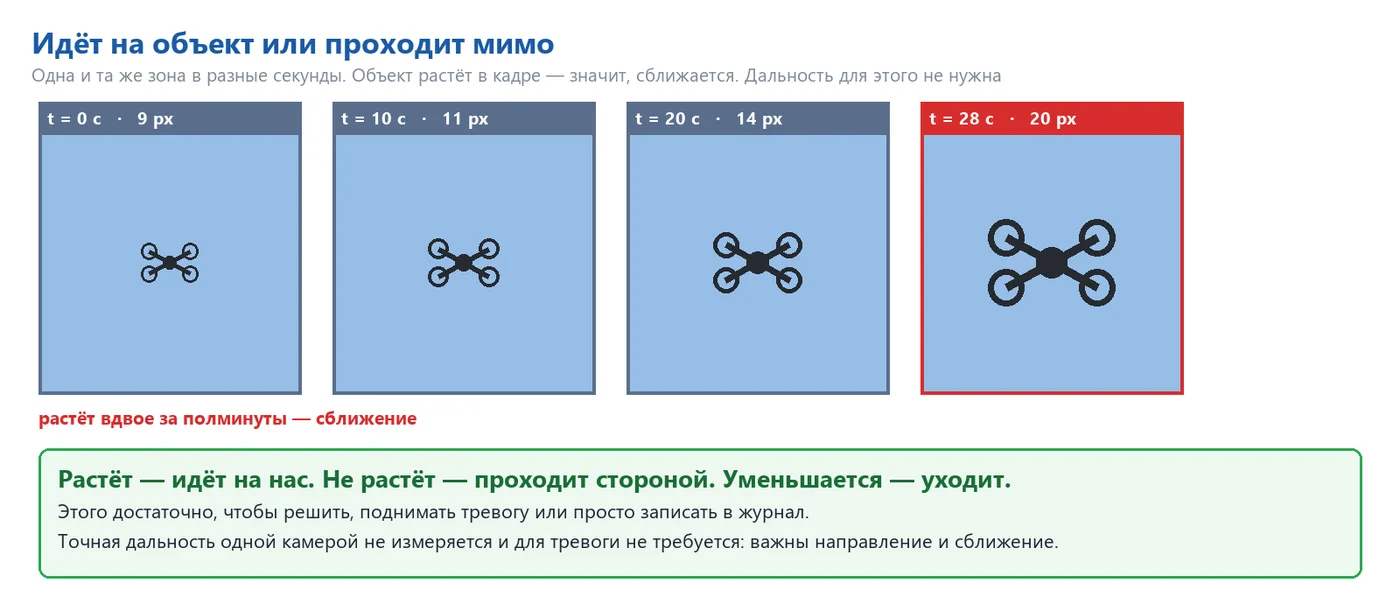
Câu trả lời cho câu hỏi này không nằm ở khoảng cách, mà là sự thay đổi kích thước của đối tượng trong khung hình. Khi kích thước tăng lên, đối tượng di chuyển về phía chúng ta; khi giữ nguyên, nhưng góc nhìn vẫn ổn định, đối tượng đi qua; khi kích thước giảm, đối tượng biến mất. Ba trạng thái tương ứng với ba phản ứng: cảnh báo, quan sát và ghi lại trong nhật ký. Không thể xác định chính xác khoảng cách bằng một camera duy nhất, và trong trường hợp cảnh báo, điều đó không cần thiết: việc phát hiện dựa trên sự kết hợp của "đối tượng lạ, hướng đi ổn định, tiến gần".
08 Chim hoặc máy bay không người lái
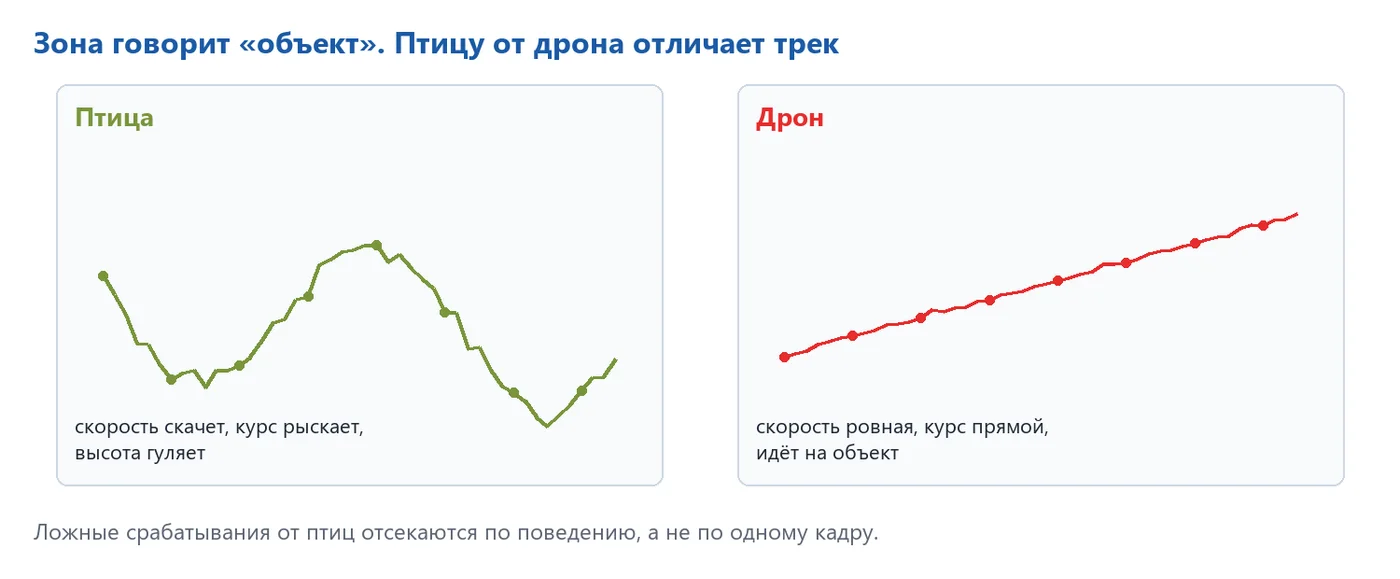
Các báo động sai do chim – là vấn đề thực tế chính của việc quan sát bầu trời bằng hình ảnh. Vấn đề này được giải quyết bằng cách phân tích hành vi, chứ không phải chỉ nhìn vào hình ảnh.
| Đặc điểm | Chim | Máy bay không người lái |
|---|---|---|
| Đường đi | di chuyển, thường xuyên thay đổi | ổn định, được kiểm soát |
| Tốc độ góc | nhảy, có những khoảng dừng và dừng lại | trơn tru, thay đổi một cách đều đặn |
| Độ cao | di chuyển lên xuống | được duy trì |
| Đường đi | ngẫu nhiên, thường theo chiều dọc | thường trực tiếp vào đối tượng hoặc xung quanh nó |
| Hành vi tập thể | thường là đàn, nhiều dấu vết | dấu vết đơn lẻ |
Mỗi khu vực được huấn luyện thêm bằng dữ liệu tổng hợp: hình ảnh bầu trời thực của khu vực đó được tạo ra bằng cách thêm các đối tượng có kích thước, vị trí, góc và độ tương phản khác nhau. Như vậy, các điều kiện mà phi công có thể không gặp trong nhiều tháng, chẳng hạn như ánh sáng mặt trời yếu vào buổi sáng và tối, thời điểm hoàng hôn, sương mù và mây, nhiễu, độ sâu trường ảnh kém, rung lắc của cột, và ánh sáng chói, đều được mô phỏng. Các nhiễu được áp dụng đồng đều cho cả tình huống bình thường và bất thường, do đó, bầu trời vào buổi tối không gây ra cảnh báo sai. Cơ sở huấn luyện là bầu trời thực của đối tượng; sau đó, các chuyến bay thực được thêm vào.
Con chim ưng cách khoảng nửa trăm mét tạo ra một dấu hiệu lớn và rõ ràng, và nếu có trong hệ thống phát hiện, sẽ trông giống một máy bay không người lái thực sự từ xa, nhưng hệ thống sẽ loại bỏ các tín hiệu sai trong vòng hai giây. Mỗi khu vực sẽ ghi lại thống kê về các lần báo động sai: nếu có chim bay xung quanh mái nhà vào mỗi buổi sáng, ngưỡng của khu vực đó sẽ tự động tăng lên.
09 Hiệu suất
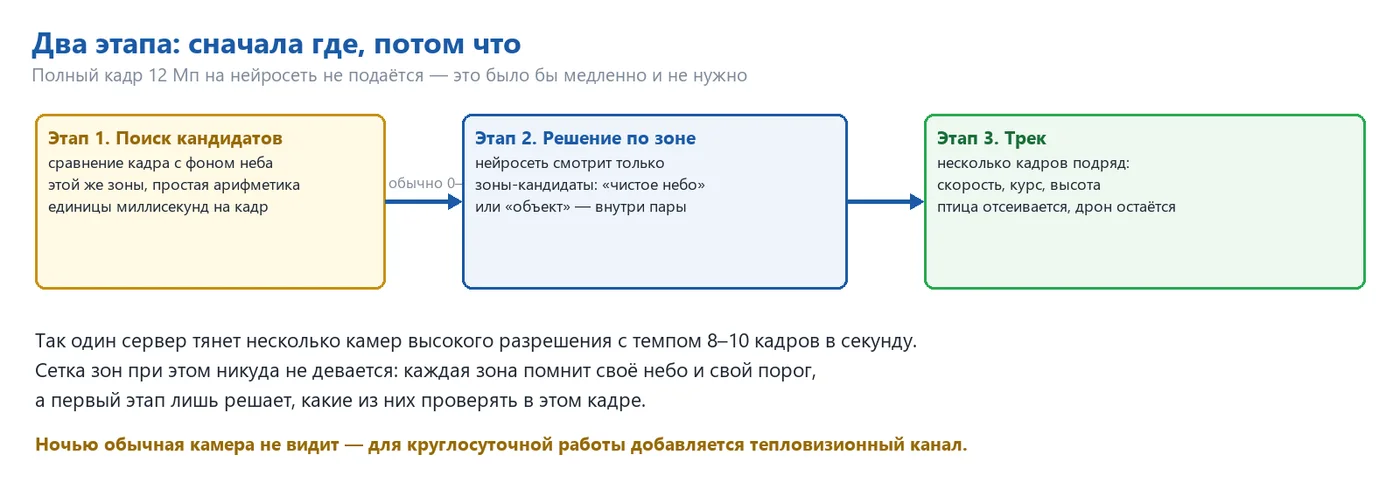
Khung 20MP chứa 1.176 vùng, mỗi vùng 128 pixel. Không cần gửi tất cả các vùng này vào mạng nơ-ron mỗi khung hình – công việc được chia thành ba giai đoạn, và mạng nơ-ron nặng cần hoạt động chỉ khi có gì để xem.
| Giai đoạn | Nó làm gì | Giá |
|---|---|---|
| 1. Tìm kiếm ứng viên | so sánh khung với mô hình bầu trời đã được tích lũy cho mỗi vùng trên card đồ họa | 1–2ms trên mỗi khung hình |
| 2. Quyết định theo vùng | Mạng lưới thần kinh chỉ tập trung vào các vùng tiềm năng, thường là từ 0 đến 5 trên khung hình. | 3–5 mili giây trên mỗi vùng (series RTX 50). |
| 3. Theo dõi | So sánh các dấu giữa các khung hình, hướng, tốc độ, khoảng cách. | Micro giây. |
Một card đồ họa NVIDIA RTX thế hệ 50 có thể xử lý đồng thời tối đa mười hai camera, với khả năng dự trữ. Giới hạn là băng thông mạng: 20 megapixel với tốc độ 6 khung hình mỗi giây, tương đương khoảng 960 megabit mỗi giây từ mỗi camera. Điều này có nghĩa là cần một cổng gigabit cho mỗi camera và một kênh truyền 10 gigabit đến máy chủ cho mỗi nhóm sáu camera. Việc kiểm tra toàn bộ bầu trời của mười hai camera liên tiếp bằng mạng nơ-ron mất từ 42 đến 71 giây mỗi lần. Với việc tìm kiếm các đối tượng tiềm năng, chế độ xem toàn cảnh được cập nhật nhiều lần mỗi giây, và mỗi khu vực vẫn ghi nhớ bầu trời, trạng thái bình thường và ngưỡng của riêng nó.
10 Thành phần và vật liệu
| Biến thể | Các camera | Điều gì đang được che |
|---|---|---|
| Phi công | 1 camera, 50mm | Một khu vực 15°, phát hiện đến 2km; kiểm tra phương pháp trên bầu trời thực tế. |
| Hướng | 3-4 camera, 35mm | Góc 60-85°, mặt tiền nhà kho và khu vực bốc dỡ |
| Góc | 12 camera, 25mm | 360 độ, bao phủ, phát hiện đến 1km |
| Góc, tăng cường | 12 x 25mm + 4 x 75mm | Quan sát toàn cảnh, cộng với khả năng tiếp cận từ xa trên các tuyến đường chính |
| 24 giờ | Bất kỳ tùy chọn nào, cộng với camera hồng ngoại 640 x 512 | Ban đêm, lúc bình minh, khi có ánh sáng mặt trời; cùng một khu vực và cùng một đường đi |
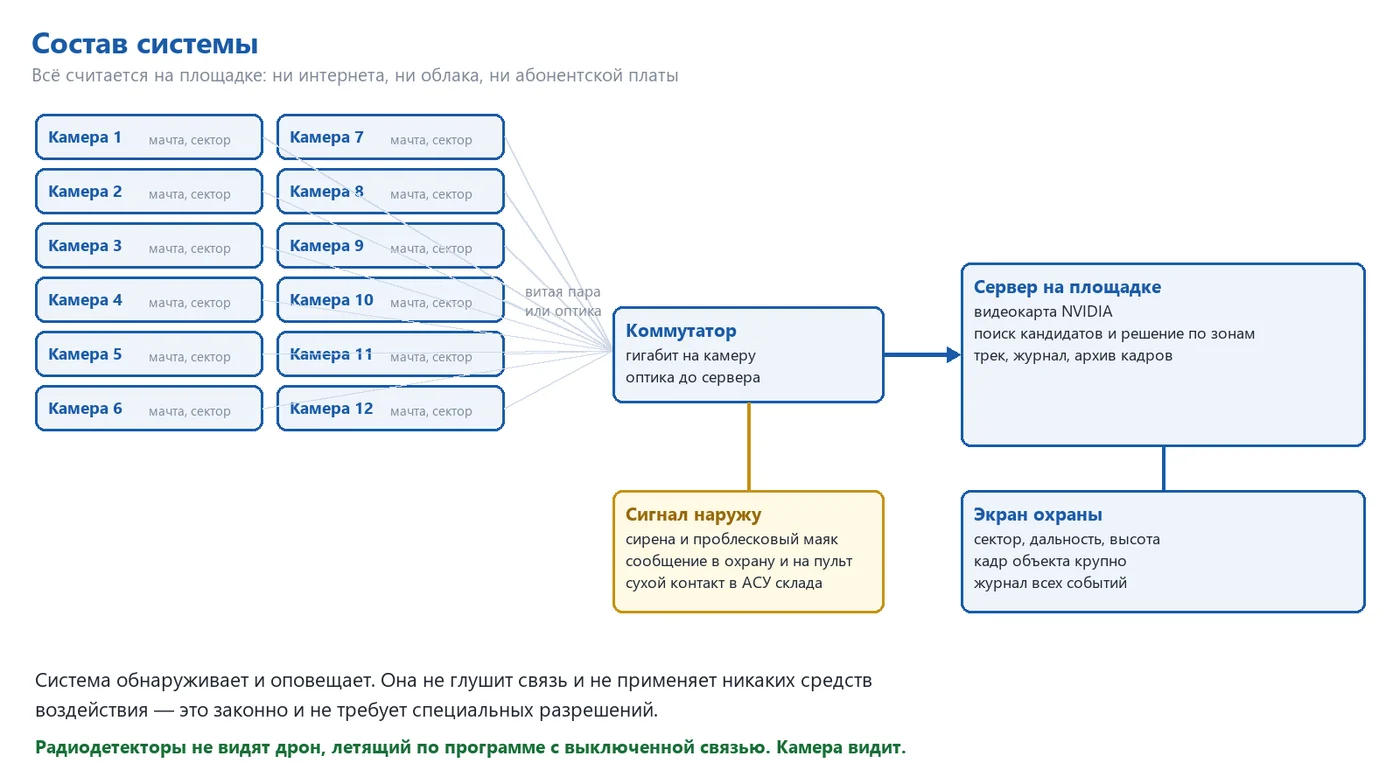
Hệ thống này có tính mô-đun: với số lượng tối thiểu, chỉ cần một camera cho mỗi khu vực có nguy cơ, hệ thống đã có thể phát tín hiệu cảnh báo. Các thông tin được hiển thị bao gồm: màn hình giám sát (vùng, hướng, góc, đường đi, hình ảnh đối tượng lớn), còi báo động và đèn báo trong khu vực bốc dỡ, kết nối khô với hệ thống tự động của kho (dừng bốc, đóng cổng), thông báo đến hệ thống an ninh hiện có và nhật ký lưu trữ hình ảnh – đây là bằng chứng cho cơ quan bảo hiểm và lực lượng chức năng.
11 Robot và camera stereo: theo dõi chính xác
Các camera quan sát giúp trả lời câu hỏi "ở đâu". Bước tiếp theo là "đây là gì và nó di chuyển với tốc độ như thế nào": hệ thống được bổ sung thêm một robot công nghiệp BORUNTE với hệ thống hai camera có ống kính dài trên một thanh cứng.
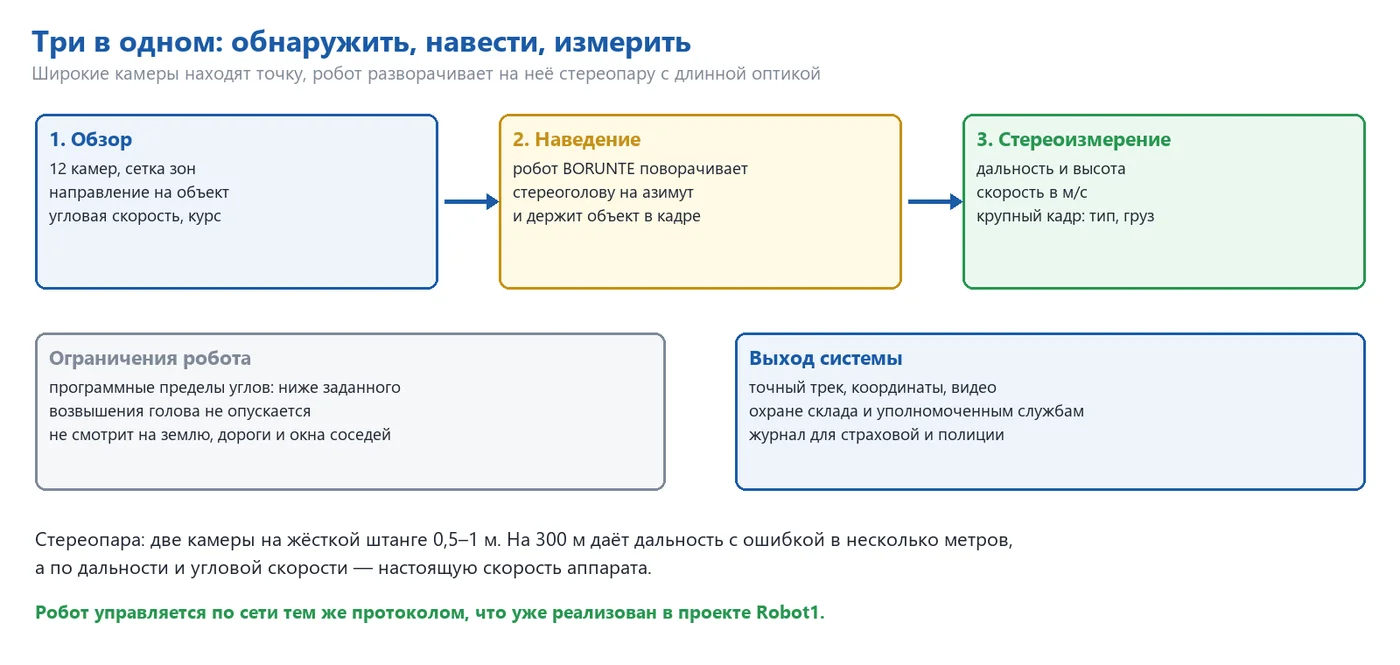
Khu vực trên camera giám sát đã được xác định, cho biết hướng và góc nhìn.
Máy chủ trên mạng điều khiển đầu robot quay theo hướng này (giao thức đã được triển khai trong Robot1).
Đối tượng trong không gian hẹp chiếm hàng chục pixel: có thể nhận biết loại thiết bị và vật thể bên dưới.
Dựa trên sự khác biệt giữa hai camera, khoảng cách được xác định, cùng với tốc độ và góc nhìn.
Robot điều khiển để hướng đầu vào hướng đối tượng trong phạm vi góc cho phép.
| Hệ thống camera stereo | Khoảng cách | Lỗi khoảng cách |
|---|---|---|
| 0,5 mét | 150 mét | khoảng 1 mét |
| 1 mét | 300 mét | khoảng 2 mét |
| 1 mét | 600 mét | khoảng 9 mét |
Lỗi tăng lên theo bình phương khoảng cách, do đó, hệ thống camera stereo là công cụ cho khu vực gần, có khoảng vài trăm mét, trong khi tầm nhìn xa vẫn nằm trong phạm vi các khu vực khác. Robot được lập trình với các giới hạn cụ thể trên mỗi trục: đầu không hạ xuống dưới góc đã định và không quay về phía các khu dân cư, đường phố và các khu vực lân cận.
Kênh âm thanh
Tiếng ồn từ động cơ của drone tạo ra âm thanh đều đặn trong khoảng 150-400 Hz với các hài âm rõ ràng, điều mà chim không tạo ra. Âm thanh này xác nhận rằng điểm trên bầu trời là một thiết bị: micro hướng vào hệ thống stereo lắng nghe vào vị trí mà camera đang nhìn, và lưới micro trên cần (6-8 micro) tự xác định hướng đến nguồn và có thể điều khiển robot, ngay cả khi hệ thống quang học chưa nhận diện đối tượng.
| Điều kiện | Khoảng cách truyền âm | Độ chính xác của hướng |
|---|---|---|
| Đêm yên tĩnh, khu vực trống trải | 300–500 mét | 2–3° |
| Một ngày bình thường | 150–300 mét | 3–5° |
| Tải hàng, xe tải, hệ thống thông gió | 50–150 mét | 5–10° |
Tùy chọn: lưới khí nén
Robot có thể được trang bị hệ thống lưới bằng khí nén: sử dụng khí nén, không cần thuốc pháo hoặc các bộ phận gây sát thương, nó sẽ bắn ra lưới để bao vây cánh quạt; phiên bản có dù sẽ hạ cánh chậmly đối với máy bay không người lái bị bắt. Khoảng cách thường là 20-100 mét, điều khiển bằng hệ thống hình ảnh stereo, hạ cánh chỉ khi có xác nhận từ người điều khiển.
Việc chặn hoặc theo dõi máy bay không người lái, ngay cả bằng mạng, là một hành động can thiệp vào hoạt động của máy bay. Quyền thực hiện các hành động này thuộc về các cơ quan có thẩm quyền, và đối với các kho hàng thương mại, quyền này không được quy định theo mặc định. Do đó, chức năng chặn là một tùy chọn dành cho những người có quyền, và chỉ hoạt động khi có sự xác nhận của con người. Việc phát hiện, theo dõi và đo đạc là hợp pháp ở mọi nơi và không cần sự tham gia của con người.
12 Hệ thống này làm gì và không làm gì
Thực hiện
- Phát hiện các vật thể lạ trên không phía trên và xung quanh đối tượng;
- Hiển thị hướng, phương hướng và tốc độ góc, trả lời câu hỏi "nó đang đến gần hay đi qua";
- Phân biệt máy bay không người lái với chim dựa trên hành vi;
- Báo động trước khi máy bay không người lái tiếp cận trong vài chục giây;
- Ghi lại nhật ký với hình ảnh và đường dẫn cho mỗi sự kiện;
- Hoạt động độc lập tại hiện trường, không cần kết nối internet và phí đăng ký.
Không thực hiện
- Không tác động đến máy bay không người lái trong phiên bản tiêu chuẩn – không gây nhiễu sóng và không làm rơi; bắt tín hiệu bằng mạng – là một tùy chọn riêng với sự xác nhận của con người.
- Camera thông thường không thể nhìn thấy vào ban đêm – vì vậy, hệ thống nhiệt ảnh cũng hoạt động trong cùng một lưới khu vực;
- Không thể nhìn xuyên qua sương mù và tuyết dày – tầm nhìn giảm trong sương mù, và hệ thống sẽ thông báo về việc giảm tầm nhìn;
- Không thay thế thiết bị phát hiện sóng vô tuyến, mà bổ sung cho nó: thiết bị phát hiện sóng vô tuyến có thể phát hiện drone khi có kết nối, trong khi camera không có kết nối.
13Hướng dẫn triển khai
| Giai đoạn | Nội dung |
|---|---|
| 1. Khảo sát | Đến hiện trường, chọn cột và hướng, đánh giá môi trường bầu trời và ánh sáng, thống nhất về các khu vực. |
| 2. Thử nghiệm | Một camera trên hướng chính, làm việc trong điều kiện thực tế của đối tượng trong hai tuần. |
| 3. Thu thập và đào tạo | Quay phim bầu trời trong mọi điều kiện – trời trong, trời nhiều mây, sương mù, bình minh, hoàng hôn; đào tạo các mô hình theo khu vực. |
| 4. Cài đặt ngưỡng | Thực hiện thử nghiệm bằng drone của khách hàng ở các khoảng cách và độ cao khác nhau, chọn ngưỡng cho từng khu vực. |
| 5. Lập trình | Một loạt kiểm tra, đo lường xác suất phát hiện và số lượng báo động sai trong một ngày |
| 6. Triển khai | các khu vực còn lại, chuyển tín hiệu đến hệ thống bảo vệ và tự động hóa kho |
| 7. Hỗ trợ | theo dõi trong những tuần đầu, đào tạo lại dựa trên số lượng báo động sai đã ghi nhận |
Trong quá trình kiểm tra, tất cả đều được đo đạc, không phải khai báo: một chiếc drone kiểm tra thực hiện theo chương trình đã được thống nhất, hệ thống ghi lại nhật ký, và nhật ký này được so sánh với chương trình bay. Phần dài nhất không phải là lắp ráp, mà là việc quan sát bầu trời: mô hình phải có thể nhìn thấy bầu trời trong xanh, mây, sương mù, ánh mặt trời yếu, mưa – một số điều kiện này phụ thuộc vào thời tiết. Do đó, phi công trên một camera sẽ khởi động sớm và làm việc song song với việc lắp ráp của các camera khác.
Đọc thêm: engiAI - Thị giác máy tính và phương pháp VÙNG-CẶP · Hướng dẫn sử dụng engiAI (PDF) · Robot1 - Điều khiển robot