Phát triển phần mềm cho thiết bị công nghiệp và hệ thống thị giác máy
Phần mềm cho robot được tạo và kiểm tra trên máy tính, sau đó chạy trên chính robot. Robot nhận lệnh từ hệ thống thị giác, PLC và người vận hành.
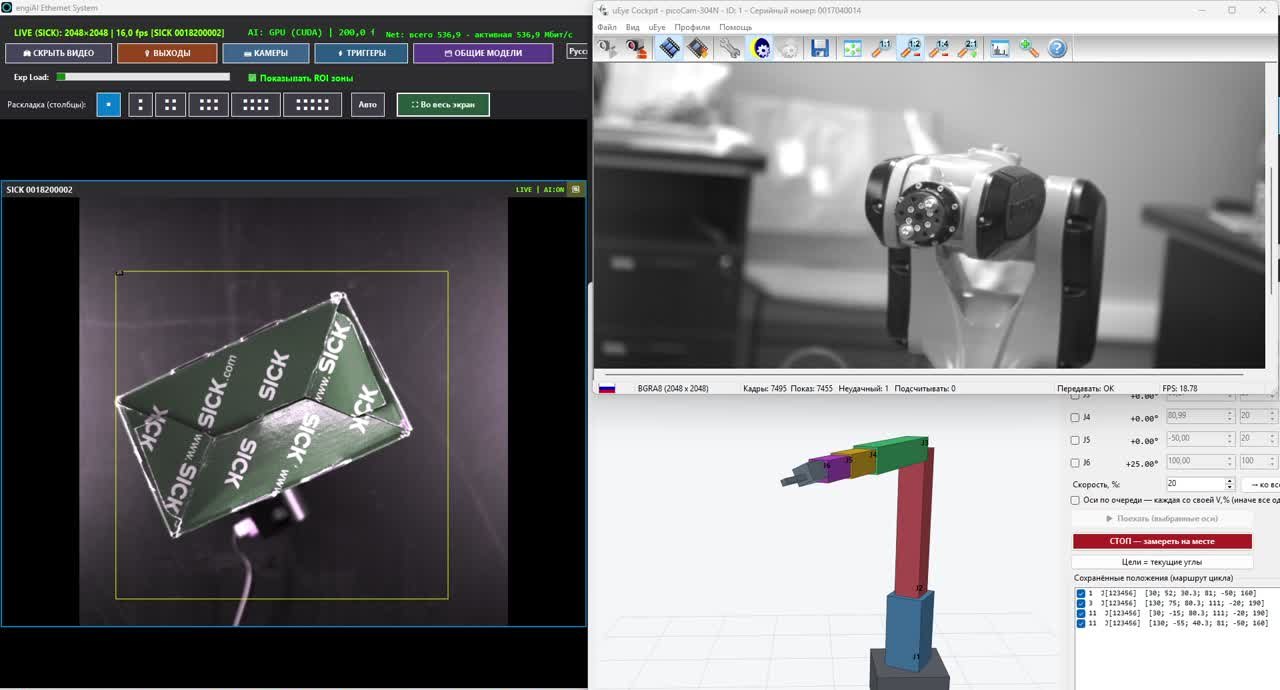
Kết nối camera công nghiệp thông qua SDK, cài đặt từ phần mềm, chụp ảnh bằng cảm biến, mạng nơ-ron và đầu ra cho việc phân loại.
Khởi động và điều chỉnh: camera, cảm biến, hệ thống phân loại, robot và PLC hoạt động như một hệ thống thống nhất.
Phát triển, khởi động và bảo trì thông qua internet. Chỉ cần kỹ sư của bạn tại chỗ.
Chúng tôi là ai
"Vector Technologies" là một công ty kỹ thuật tại Minsk. Từ năm 2009, chúng tôi sản xuất và cung cấp thiết bị và phần mềm cho tự động hóa sản xuất.
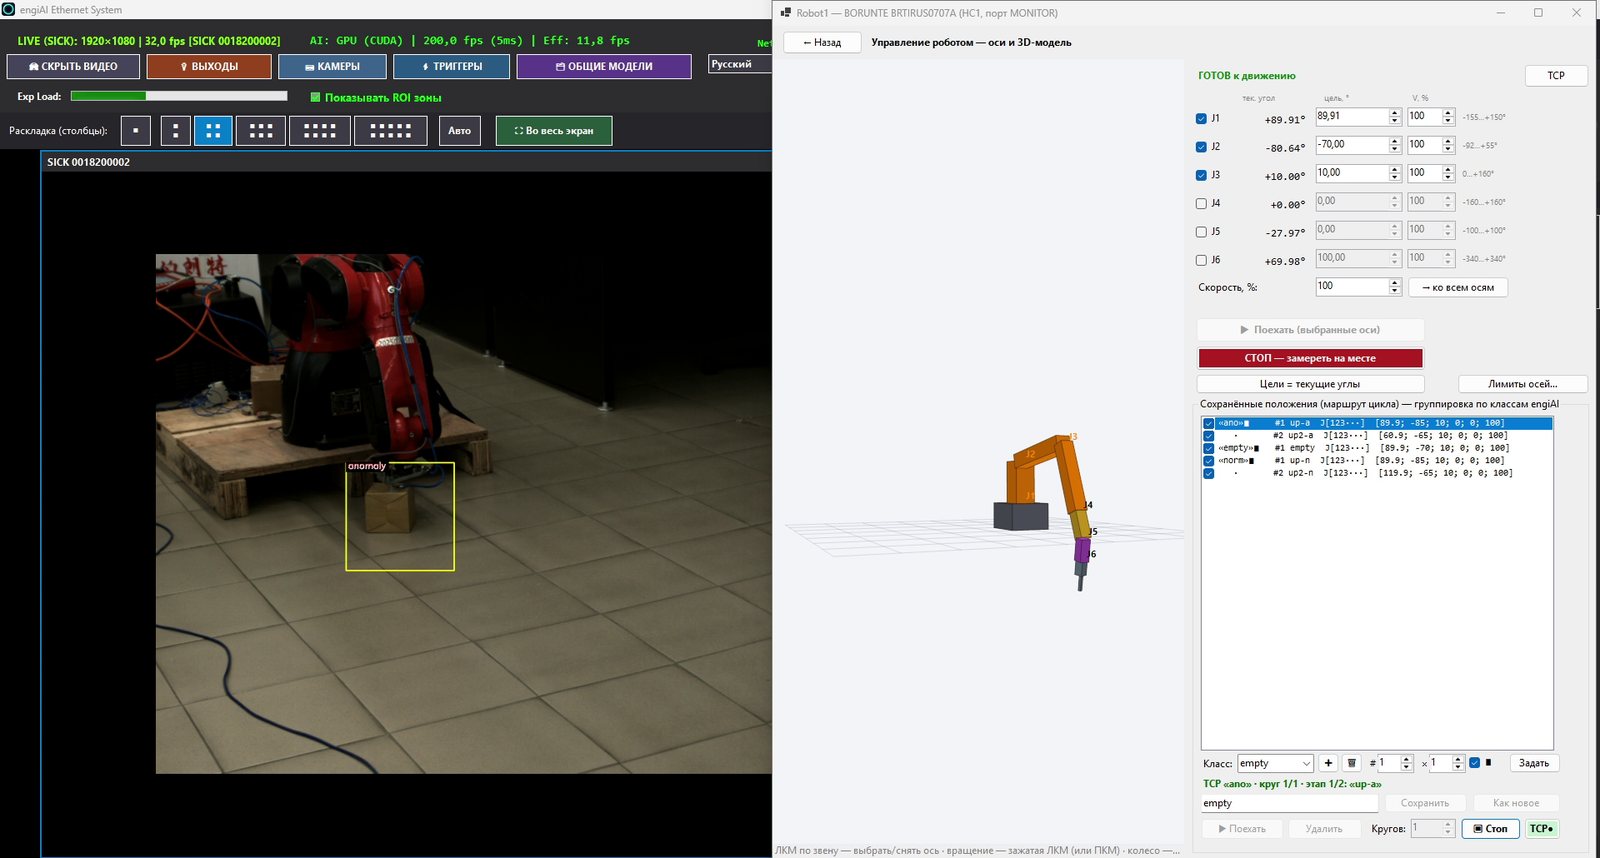
Chúng tôi tự phát triển các chương trình engiAI (thị giác máy tính) và Robot1 (điều khiển robot) và đã thực hiện toàn bộ quy trình, từ hình ảnh từ camera đến chuyển động của robot trên một hệ thống thực tế. Chúng tôi cung cấp kinh nghiệm này dưới dạng dịch vụ: chúng tôi sẽ viết chương trình cho thiết bị và nhiệm vụ của bạn, triển khai nó trên dây chuyền sản xuất và hỗ trợ bạn.
01 Chúng tôi đang phát triển
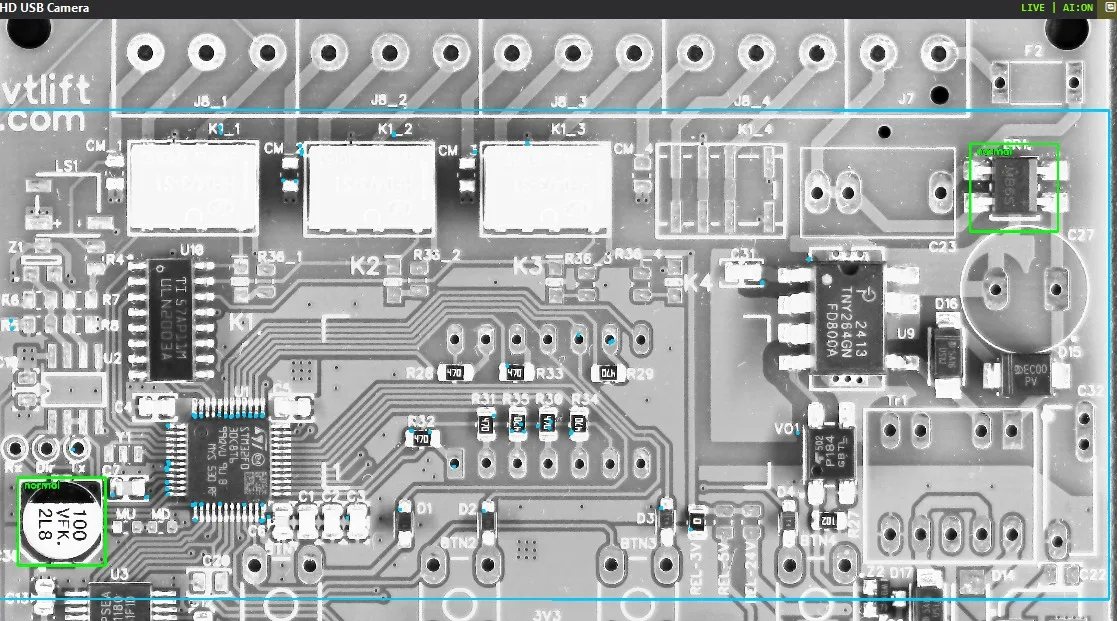
Kiểm soát chất lượng và loại bỏ, nhận dạng sản phẩm, xác định góc xoay, đếm, đọc nhãn – với mạng nơ-ron trên card đồ họa hoặc bộ xử lý.
Lập trình cho từng loại sản phẩm, kiểm tra trên bản sao số, tải chương trình cho robot, nhận lệnh từ hệ thống thị giác và PLC.
Giao tiếp với robot, PLC, SCADA và các hệ thống kế toán qua TCP/IP và Modbus TCP, cùng với các đầu vào và đầu ra rời rạc. Chúng tôi có thể thêm các giao thức khác theo yêu cầu của dự án.
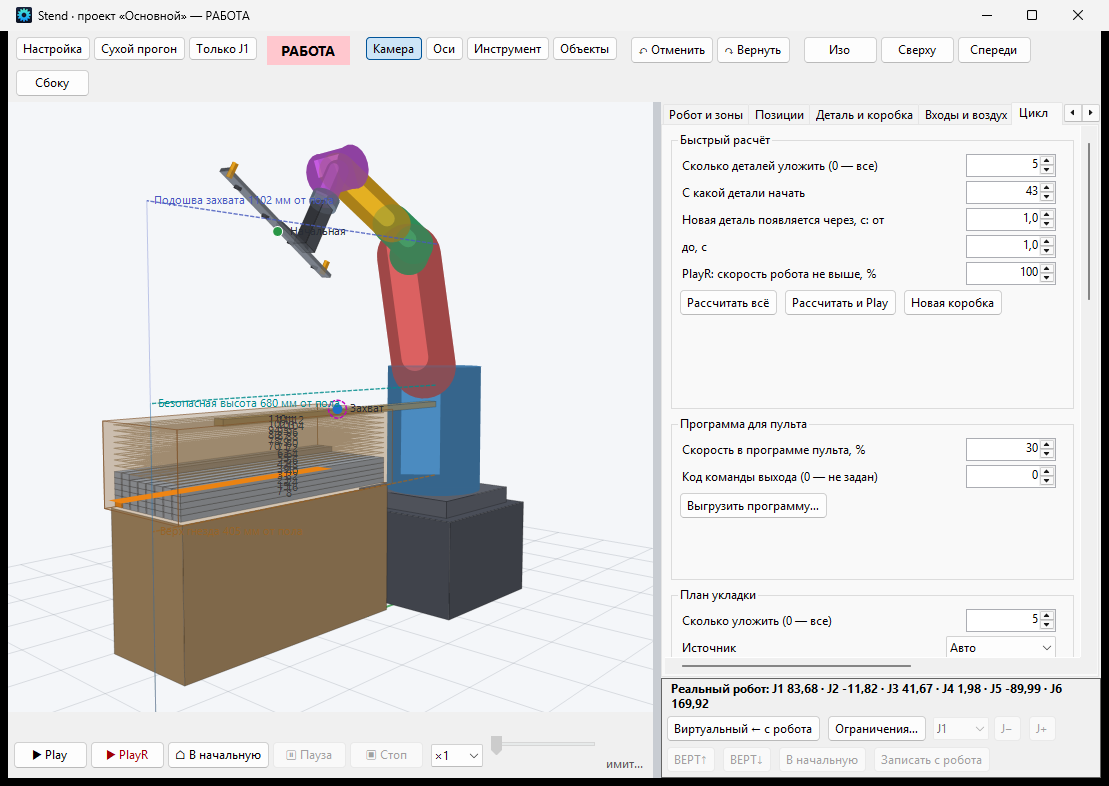
Mô hình 3D của ô: phạm vi, kế hoạch sắp xếp và thời gian chu kỳ được tính toán trước khi mua và vận hành thiết bị.
Giao diện dễ hiểu bằng ngôn ngữ của nhân viên, nhật ký sự kiện, cơ sở dữ liệu hoạt động, báo cáo theo lô.
Chức năng, quy trình và định dạng dữ liệu riêng – cho từng dây chuyền sản xuất, chứ không phải "tự do" trong một chương trình chung.
02 Camera công nghiệp của Hikrobot và SICK
Các camera kết nối thông qua thư viện của nhà sản xuất, vì vậy chương trình điều khiển tất cả các thông số của camera, chứ không chỉ lấy hình ảnh.
| Các camera | Những gì các chương trình của chúng ta đã làm được |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | Kết nối thông qua MVS SDK chỉ dựa trên số seri, thời gian phơi sáng, độ lợi, tần số khung hình, độ phân giải, tất cả các thông số GenICam, lưu trữ cài đặt vào bộ nhớ của camera. |
| SICK picoCam (IDS uEye, GigE) | Kết nối thông qua trình điều khiển uEye, thời gian phơi sáng, độ lợi, tần số xung, dải màu và cân bằng trắng, lưu trữ thông số vào camera. |
| Camera USB và IP (RTSP) | Độ phân giải lên đến 8K, thuộc tính của trình điều khiển, tự động điều chỉnh; camera IP theo liên kết RTSP. |
| Cơ chế kích hoạt và đầu ra | Ghi hình dựa trên tín hiệu từ cảm biến trên đầu vào của camera (dựa trên mặt trước – độ trễ khung hình 4,2ms), bộ mã hóa, tín hiệu "lỗi" trên đầu ra rời của camera. |
| Nhiều camera | Không có giới hạn: chúng tôi đã sử dụng tám và chín camera cùng lúc trên các thiết bị của chúng tôi. |
03 Các chương trình cho robot
Chúng tôi lập trình cho robot trên máy tính, kiểm tra từng chuyển động và sau đó mới chuyển sang robot thực tế.
Các điểm, đường dẫn và logic của chu trình được xác định trong chương trình trên máy tính.
Mỗi chuyển động được kiểm tra trên mô hình 3D: khả năng tiếp cận, sắp xếp, thời gian chu kỳ.
Phần mềm đã hoàn chỉnh được chuyển sang ổ USB và tải vào robot.
Phần mềm chạy trên chính robot. Bạn có thể kết nối, theo dõi và điều khiển.
Chương trình Robot1 dành cho robot BORUNTE với bộ điều khiển HC1 được thiết kế như vậy. Chúng tôi viết các chương trình cho các loại robot khác theo dự án: các nhà sản xuất như Inovance, ESTUN, JAKA và nhiều nhà sản xuất khác đều có giao thức TCP/IP và Modbus TCP, cho phép các chương trình của chúng tôi kết nối với chương trình trong bộ điều khiển của robot.
04 Khởi động và điều chỉnh các dây chuyền sản xuất
Phần mềm chỉ mang lại hiệu quả khi hoạt động trên dây chuyền. Vì vậy, chúng tôi không chỉ giới hạn ở mã, mà còn triển khai dây chuyền cùng với các chuyên gia của bạn.
Ghi lại bằng cảm biến hoặc bộ mã hóa, để mỗi sản phẩm được phân tích chính xác một lần và ở một vị trí khung hình duy nhất.
Gửi tín hiệu đến bộ điều khiển, robot hoặc PLC, ghi lại tất cả các lần kích hoạt với số vùng và thời gian.
Các camera, cảm biến, robot, PLC và hệ thống kế toán trao đổi tín hiệu và dữ liệu như một dây chuyền.
Chọn camera, ống kính và ánh sáng, huấn luyện mạng nơ-ron trên sản phẩm của bạn, huấn luyện cho người vận hành và kỹ sư.
05 Danh mục: Các chương trình của chúng tôi
Chính xác hơn bất kỳ mô tả nào – đó là các chương trình mà chúng tôi đã phát triển. Bạn có thể tải xuống và thử nghiệm: mỗi chương trình đều hoạt động trong 20 phút nếu không có giấy phép.
engiAI — thị giác máy
- Kiểm tra và loại bỏ trên dây chuyền sản xuất, sử dụng C# / .NET 9.
- Sử dụng mạng nơ-ron YOLO11 thông qua ONNX Runtime trên card đồ họa (CUDA) hoặc bộ xử lý: phân tích khung hình trong 4–5ms.
- Huấn luyện mô hình trực tiếp từ chương trình; tập dữ liệu huấn luyện được xây dựng từ nhiều hình ảnh tổng hợp.
- Phương pháp VÙNG-CẶP: một mô hình cho toàn bộ bảng mạch, với cặp "bình thường / lỗi" riêng cho từng chi tiết.
- Các camera Hikrobot, SICK, USB và IP; kết nối với bộ loại bỏ, PLC và robot qua TCP/IP.
- Giao diện bằng 14 ngôn ngữ, cấp phép gắn liền với thiết bị, hoạt động không cần internet.
Robot1 — điều khiển robot
- Giao tiếp trực tiếp với bộ điều khiển robot BORUNTE HC1 qua giao thức JSON/TCP, không cần sử dụng phần mềm hướng dẫn.
- Điều khiển thủ công từng trục, lưu trữ tư thế, mô hình 3D của robot.
- Mô-đun Stend: bản sao kỹ thuật của ô, phạm vi, kế hoạch bố trí và thời gian chu kỳ.
- Nhận lệnh từ hệ thống thị giác máy: robot xoay tay gắp để bắt chi tiết với độ chính xác đến 1°.
- Bảo vệ robot khỏi dòng lệnh của mạng nơ-ron: vùng chết, duy trì sự ổn định, bắt mục tiêu một cách trơn tru, tự phục hồi sau sự cố.
06 Chúng tôi hoạt động như thế nào
Bạn cung cấp mô tả, ảnh hoặc video về sản phẩm và khu vực cần được điều khiển.
Chúng tôi xác nhận rằng vấn đề có thể được giải quyết, nêu ra thời gian, chi phí và danh sách thiết bị cần thiết.
Chúng tôi viết chương trình và kiểm tra nó trên phòng thí nghiệm và bản sao số của chúng tôi.
Chúng tôi triển khai trên dây chuyền của bạn từ xa hoặc đến trực tiếp, cùng với kỹ sư của bạn.
Chúng tôi đào tạo nhân viên, trả lời các câu hỏi và cập nhật và cải tiến chương trình.
07 Công nghệ
| Phạm vi | Chúng tôi sử dụng |
|---|---|
| Nền tảng | C# / .NET 9, WinForms, Windows 10/11; Python để huấn luyện mạng nơ-ron. |
| Trí tuệ nhân tạo | YOLO11 (phát hiện, phân loại), ONNX Runtime, CUDA, dữ liệu tổng hợp để huấn luyện. |
| Các camera | Hikrobot MVS SDK, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; khả năng nhìn 3D bằng hai camera. |
| Liên hệ | TCP/IP |
| Robot | BORUNTE (bộ điều khiển HC1, JSON/TCP); các nhà sản xuất khác sẽ được cung cấp theo dự án. |
| Dữ liệu | SQLite, nhật ký sự kiện và hoạt động, xuất file cài đặt. |
08 Hoạt động trên toàn thế giới
Quá trình phát triển, cấu hình, triển khai và đào tạo diễn ra trực tuyến: bạn không phải trả chi phí đi lại, và thời gian không phụ thuộc vào thủ tục visa và chuyến bay. Chúng tôi chuẩn bị giao diện, hướng dẫn và đề xuất kinh doanh bằng ngôn ngữ mà nhân viên của bạn sử dụng. Đối với các doanh nghiệp ở Belarus, chúng tôi đến trực tiếp tại địa điểm và giới thiệu sản phẩm tại gian trưng bày của chúng tôi ở Minsk.
Vui lòng cung cấp mô tả về thiết bị, ảnh hoặc video sản phẩm và khu vực. Đánh giá miễn phí: Chúng tôi sẽ trả lời, đề xuất giải pháp, thời gian thực hiện và chi phí.