无人机探测
画面被分割成区域,每个区域由神经网络独立处理:是空无,还是异物。区域知道自己的天空——云朵、太阳、屋顶边缘和桅杆。
重点在于对比度,而不是形状。在平坦的天空下,一个深色物体可以被两个像素识别,这意味着距离可达两公里。
区域编号代表方向、顺序和时间,以及目标的速度、在画面中的大小变化——是靠近还是远离。
无人机的飞行轨迹平稳,而鸟类则在飞翔。决策不是基于单个画面,而是基于轨迹。
01 这样做有什么用
这是一个由数千平方米的屋顶、露天场地、设备、装卸区域以及人员组成的区域,所有这些都暴露在外面,并且在围墙之外没有人进行监视。
该区域周围有围墙、摄像头、安保人员和访问控制系统,并且没有任何其他干扰。然而,正是从这里,最危险的活动发生:在盗窃前进行侦察、拍摄内部物流、将货物运送到该区域、损坏屋顶或设备等。
无线探测器可以捕捉无人机与遥控器的通信。对于那些已经预先录制了无人机飞行路线,并且关闭了发射器的无人机,它们来说,无人机并不存在。 摄像头可以独立地捕捉无人机,无论是否通过无线方式。该系统只有一个目标:在空中发现不明飞行物,确定其来源和移动方向,并发出警报。它不会干扰、拦截或影响无人机,因此不需要特殊的许可,适用于任何商业用途。
02 概念:将天空划分为不同的区域
普通的探测器会扫描画面,寻找已知形状的物体,并用边框将其框定。在天空中的表现效果较差:当无人机距离地面约1.5公里时,画面中只有两到三个点,没有明显的形状。而“区域-配对”方法则采用不同的方法。画面事先被划分为若干区域,每个区域都对应一个“正常”和“物体”的标记。例如,正常表示该区域在正常情况下是这样的,而物体表示在该区域出现了异常。与神经网络的问题不是“这是什么物体”,而是“这个区域是否和正常情况下一样”,即使只有两个像素也能给出答案。
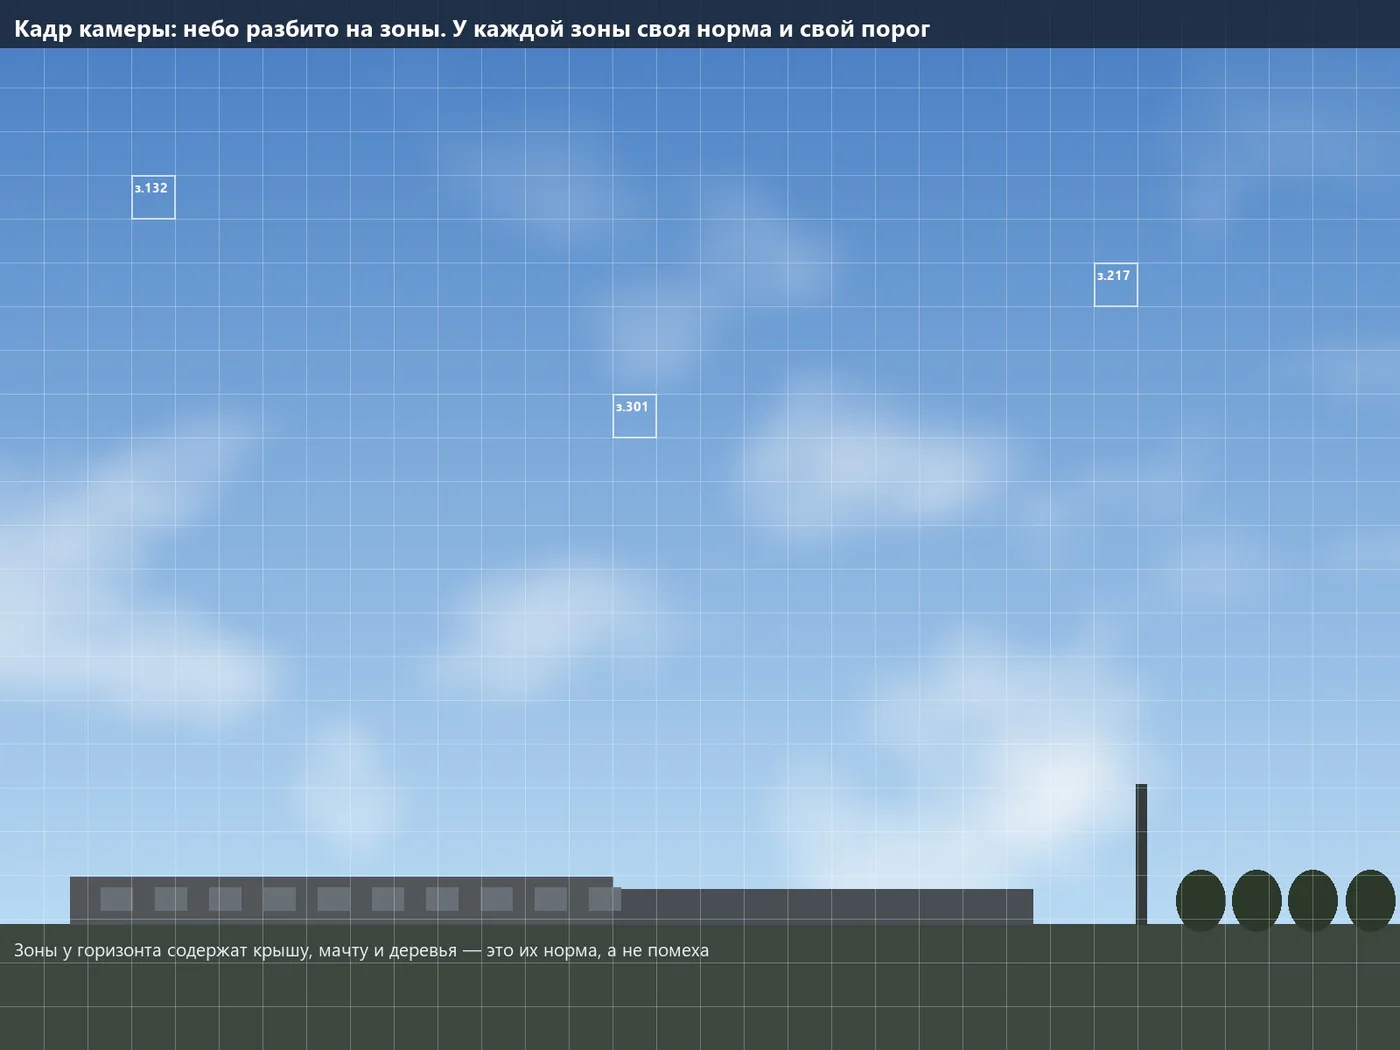
天空看起来似乎是均匀的:地平线上有雾,正上方是蓝色,还有云朵、阳光照射和屋顶、桅杆、树木和电线。由于整体模型需要同时处理所有元素,因此在图像边缘容易出现误差。位于屋顶上的区域,知道屋顶边缘总是存在的,而位于正上方的区域,只能看到天空和云朵,因此其误差阈值最高。
画面中的屋顶、桅杆、树木和电线不再是干扰,而是属于其自身的区域。
在地平线上,由于树木和雾,灵敏度较高;而在正上方,天空清晰,灵敏度最高。
已经确定区域:方位角和角度,在安装时一次性计算得出。
探测区域的信息通常是事先知道的,不会出现“探测器检测到四百个目标,一切都正常了”的情况。
在某个区域出现新的误报源:只有该区域被触发,其他区域不受影响。
无论是操作员还是报告,都能清楚地看到哪个区域被触发,以及该区域的内容。对于安保部门来说,这比一个通用的答案更重要。
03 为什么在天空中看到一个点,就意味着已经发现了?
探测是基于对比,而不是形状。天空没有树木、车辆和阴影:在区域内,亮度变化在几个级别之间,并且图像在每一帧中重复出现。即使肉眼无法察觉,任何深色区域在这样的背景下也能被统计发现。
| 发生的情况 | 亮度 |
|---|---|
| 区域内天空的亮度 | 大约 180 个级别,从 255 个级别 |
| 在这种亮度下,传感器的噪音 | 2-3 个级别 |
| 无人机覆盖了像素的四分之一 | 像素亮度降低约 30 个级别 |
| 信噪比 | 大约十 |
十倍于背景噪音的信号,是一个可靠的信号。即使是小于一个像素的物体,也会根据其被遮挡的面积进行相应的阴影处理,因此检测的边界会比经典方法的“四像素/目标”更远(这些方法是针对在彩色背景上的伪装技术而设计的)。对于在平静的天空下,深色的物体,可靠的检测可以从两个像素开始,而三个或四个像素则可以形成稳定的追踪。要通过图像来区分无人机和鸟类,需要15-20个像素,但这里可以通过行为来解决这个问题。
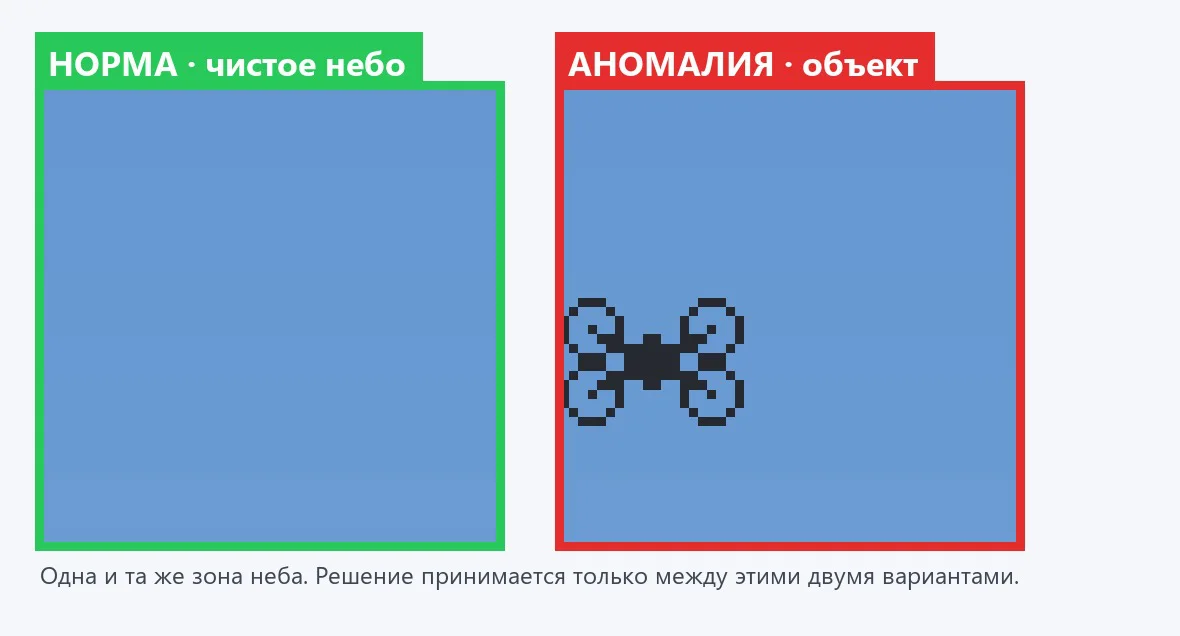
单个声音的触发可能只在单个画面中发生,但不会在同一区域再次触发,更不会在相邻区域以正确的方向移动。 “要求在连续的三个或四个画面中,以连续的方式移动目标”几乎可以完全消除随机触发,并且只需要几毫秒的时间。
04探测距离:计算
探测距离由像素的角分辨率决定:像素/目标 = 目标尺寸 × 焦距 ÷ (像素尺寸 × 探测距离)。以下是针对2000万像素、每个像素2.4微米、传感器尺寸为1英寸的相机进行的计算,目标是一个翼展为0.4米的无人机。
| 镜头 | 视野 | 128 像素区域 | 检测,2 像素 | 确定,4 像素 | 识别,16 像素 |
|---|---|---|---|---|---|
| 25 毫米 | 29,4° × 19,9° | 0,70° | 200米 | 140 米 | 260 米 |
| 35 毫米 | 21,3° × 14,3° | 0,50° | 2 900 米 | 1 460 米 | 365 米 |
| 50 毫米 | 15,0° × 10,0° | 0,35° | 4 200 米 | 2 080 米 | 520 米 |
| 75 毫米 | 10,0° × 6,7° | 0,23° | 6 250 米 | 3 120 米 | 780 米 |
| 100 毫米 | 7,5° × 5,0° | 0,18° | 8 300 米 | 4 170 米 | 140 米 |
对于更远距离的目标,探测距离会成比例增加:这种飞机类型的设备,翼展 1.2 米,50mm 镜头,可以在 6 公里范围内可靠地发现目标。但大约在 2 公里左右,不是相机的问题,而是空气本身:雾气会降低对比度。
| 气象可见度 | 1 公里处的对比度 | 2 公里处 | 3 公里处 |
|---|---|---|---|
| 30 公里,晴朗 | 88 % | 77 % | 68 % |
| 20 公里,普通天气 | 82 % | 68 % | 56 % |
| 10 公里,轻微雾 | 68 % | 46 % | 31 % |
| 4 公里,薄雾 | 38 % | 14 % | 5 % |
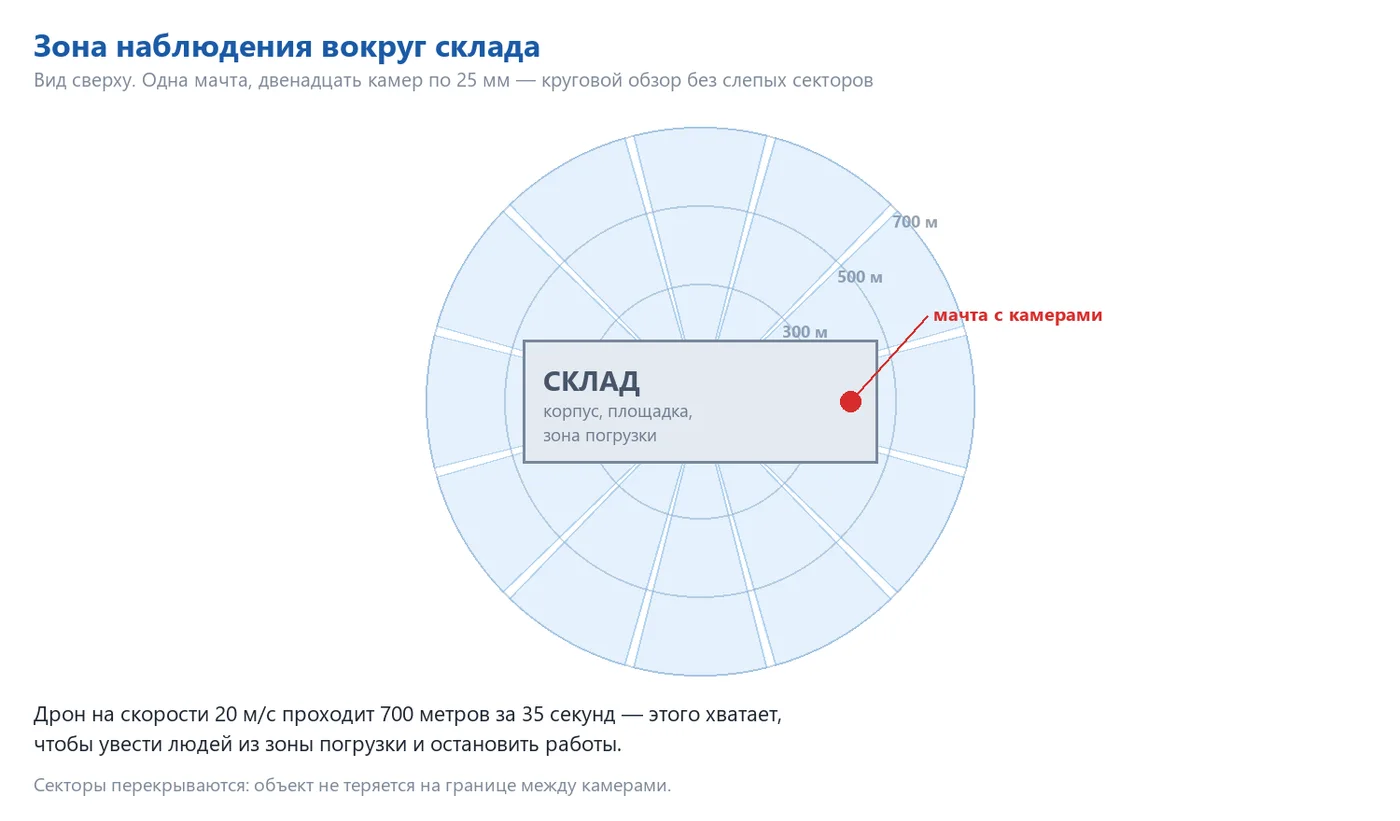
使用超过 75mm 的镜头,用于远距离拍摄,没有意义:在正常天气条件下,空气的有效探测距离通常只有 2-3 公里。 适合仓库使用的合理工作范围是 300 米到 2 公里,正好满足仓库的需求。 无人机以 20 米/秒的速度飞行:在 1500 米的距离上,可以提供 75 秒的时间,用于疏散人员、停止装卸、关闭闸门并报警;在 700 米的距离上,可以提供 35 秒的时间,足以应对人员和信号。
05 摄像头、光学系统和热成像仪
| 要求 | 参数 | 目的 |
|---|---|---|
| 像素尺寸 | 20 兆像素,5472 × 3648 | 像素越小,视野范围越远 |
| 像素尺寸 | 2.4 微米 | 像素尺寸减小,视野范围也减小 |
| 传感器 | 1 英寸 | 在小像素的情况下,视野范围更广 |
| 颜色 | 单色 | 彩色传感器在小而暗的区域会损失一半的像素 |
| 阀门 | 全局或慢速扫描 | 远距离目标缓慢移动 |
| 界面 | GigE,在 20MP 时,最高 6 帧/秒 | 约 960 Mbit/s,对于这种速度来说足够 |
| 支架 | C-mount | 任何标准的工业镜头 |
所有数据均针对量产工业相机 HIKROBOT MV-CS200-10GM(单色相机)进行计算。该相机现货供应,价格稳定,并且软件已经可以直接与其兼容。镜头规格:至少1英寸,像素尺寸2.4微米,光圈F2.8或更大,固定焦距,无变焦功能。焦距和光圈通过螺丝固定(该相机安装在室外,可能会产生振动)。兼容Kowa、Computar、Fujinon以及Hikrobot品牌的镜头。对于环形监控,最佳焦距为25毫米:十二个相机可以覆盖360°范围,并且具有重叠区域,检测范围可达1公里。
热成像相机:全天候工作
为了在夜晚、黄昏和逆光环境下使用,增加了热成像功能——这并不是一个独立的系统,而是使用相同方法的另一种途径:相同的区域网格、每个区域都有“正常/异常”的标识,以及相同的轨迹。在红外光谱下,夜晚的天空呈现出冷而均匀的景象,而无人机的电机、电池和控制器则呈现出温暖的区域,在寒冷的背景下显得格外突出。
| 参数 | 参数 |
|---|---|
| 传感器 | 无散热,640 × 512,像素 12um |
| 镜头 | 50mm,视野约 9° × 7° |
| 0.4 米,2 像素的无人机 | 约 830 米 |
| 确定,4 像素 | 约 420 米 |
| 模式 | 全天候,在黄昏时分,在阳光初现时,在淡淡的雾气中。 |
两个通道的区域都与天空的坐标关联:白天,它们相互确认——在两个通道中找到的物体,几乎可以肯定是真的,而晚上,热成像仪会显示追踪。操作员可以看到一个单一的追踪,一个屏幕和一个日志。
06区域间切换:轨迹
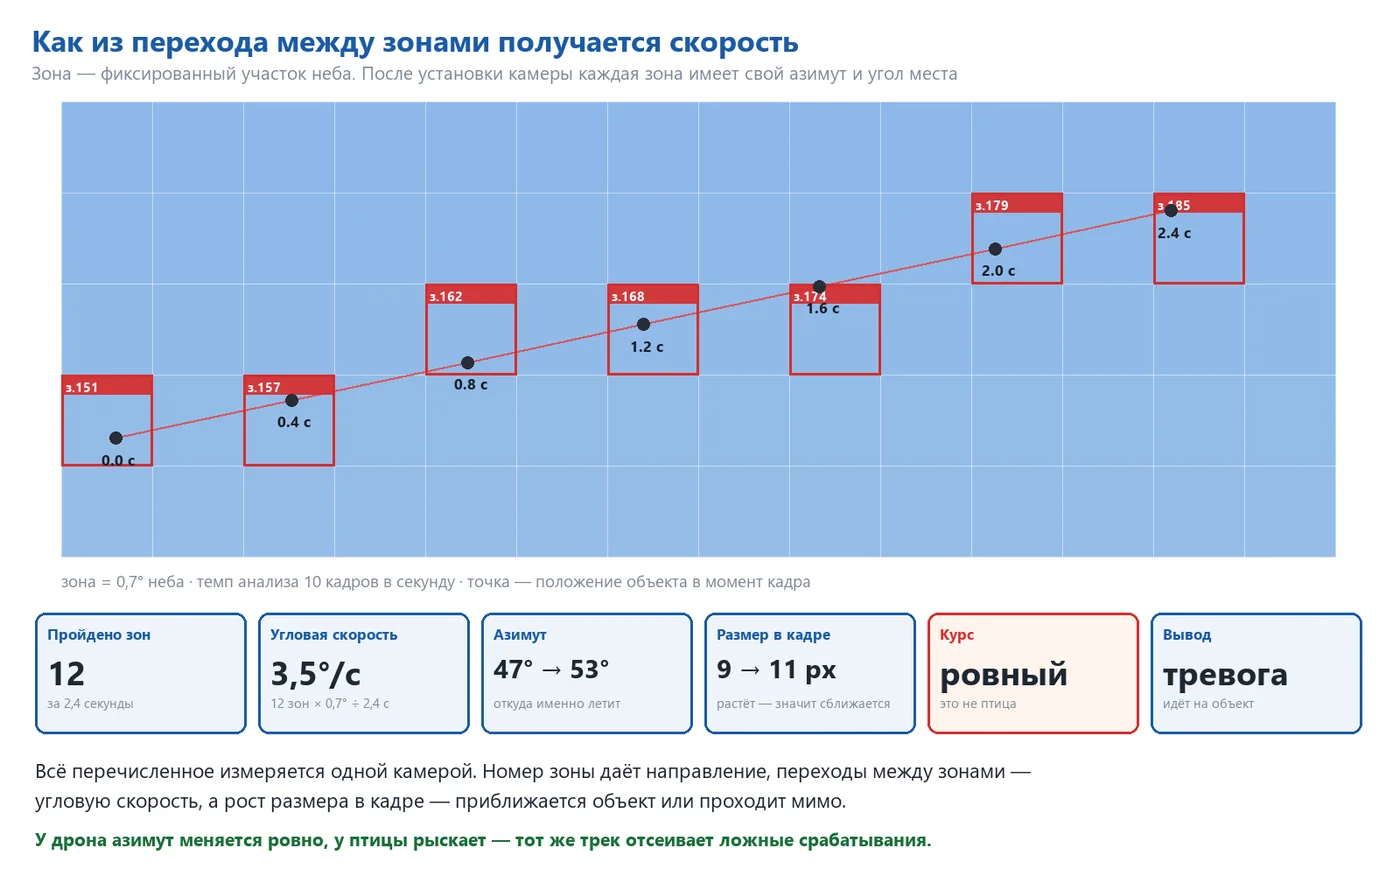
单个区域的触发并不构成事件。当物体从一个区域移动到另一个区域时,它才成为事件。在设置完成后,每个区域都会获得天空中的固定坐标——方位和仰角,以及触发区域的编号,这会显示为角度。
| 亮度 | 来源 | 精度 |
|---|---|---|
| 指向目标的方向 | 触发区域的坐标 | 区域的一半,并提供区域内的更精确信息 |
| 运动速度 | 经过区域数 ÷ 时间 | 仅受拍摄速度限制 |
| 航向 | 从一个画面到另一个画面,航向的变化 | 能够立即判断,是直线前进还是绕行 |
| 接近 | 画面中目标的大小是否在变化 | 在较长的轨道上,能够稳定地进行跟踪 |
观测范围:0.7°。该物体在2.4秒内通过了12个观测范围,平均速度为3.5°/秒。鸟类在近距离快速移动,飞机在高空速度较慢且稳定,而跟随该物体的无人机,其速度则逐渐增加。每秒6-10帧的拍摄频率,可以对每个观测范围进行3-5次测量,图像轨迹平滑。相邻的摄像头具有重叠的视野,当一个摄像头的视野中出现该物体时,下一个摄像头也会捕捉到相同的轨迹。
07 靠近还是只是擦肩而过
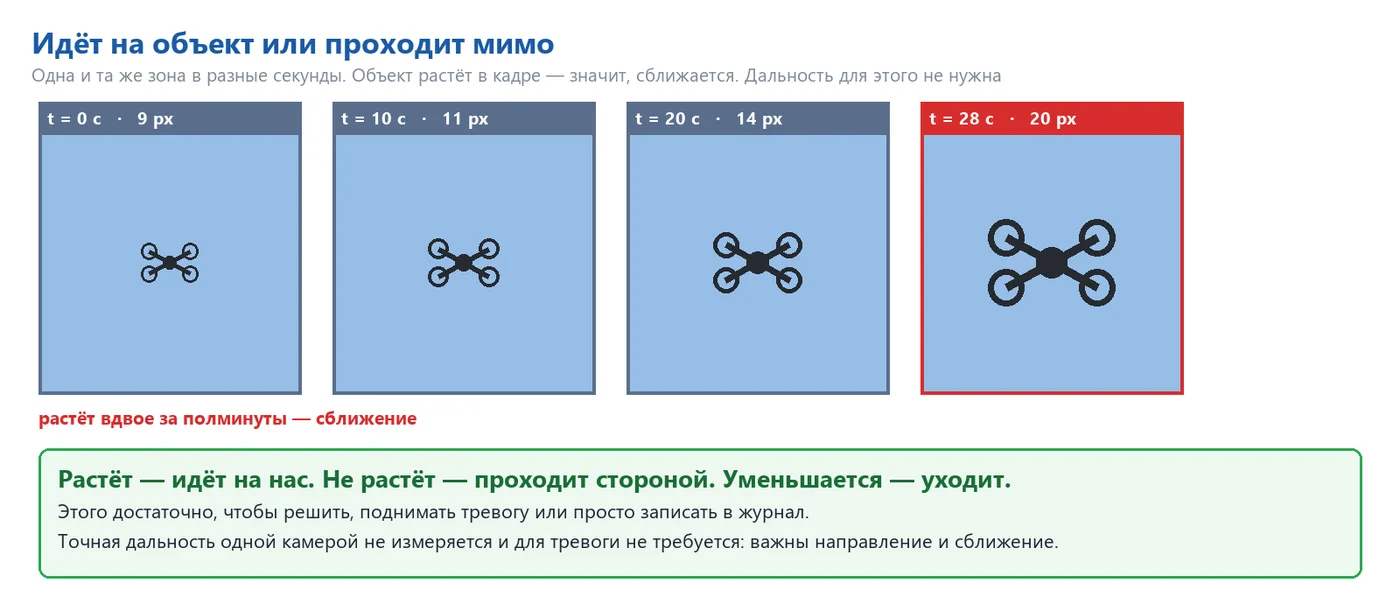
这个问题不是看距离,而是看目标在画面中的尺寸变化。尺寸增大,目标向我们靠近;尺寸保持不变,但目标以恒定的角度移动,则目标会绕过;尺寸减小,目标会消失。这三种状态对应三种反应:警惕、观察和记录。单摄像头无法精确测量距离,因此对于警惕,这种精确测量并不必要:关键在于“目标、恒定航向、逐渐靠近”。
08 鸟还是无人机
鸟类的误报是光学观测天空的主要实际问题。 解决这个问题,需要分析行为,而不是仅仅观察画面。
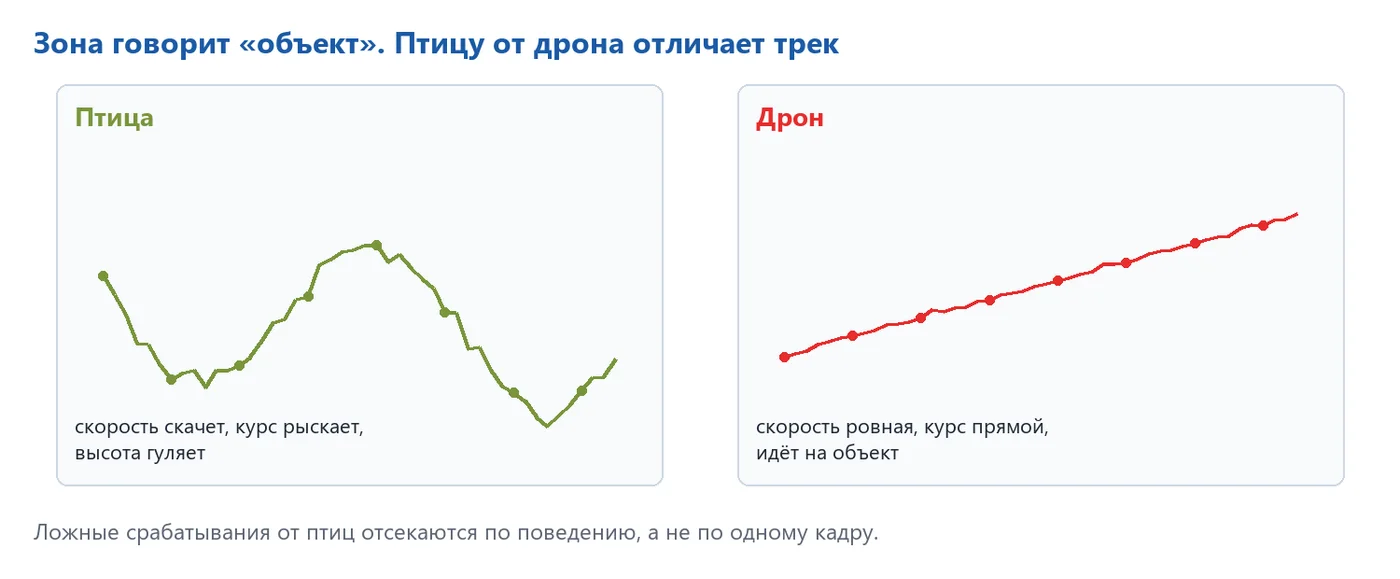
| 特征 | 鸟 | 无人机 |
|---|---|---|
| 航向 | 游荡,经常改变方向 | 平稳,保持稳定 |
| 运动速度 | 飞舞,有停顿和悬停 | 顺畅,单调地变化 |
| 飞行高度 | 上下移动 | 保持稳定 |
| 飞行轨迹 | 随机,通常是沿着 | 更多地直接指向目标或在目标上方环绕 |
| 群体行为 | 经常成群,有多个标记 | 单个标记 |
每种区域的模型,通过合成数据进行进一步训练:在真实的夜空图像上,通过程序将不同大小、位置、旋转和对比度的对象叠加,模拟出各种条件,例如:清晨和傍晚的低角度阳光、黄昏、雾、云层、噪音、模糊、桅杆振动、光线反射等。 这种方法既适用于正常情况,也适用于异常情况,因此不会产生误报。 训练的基础是真实的夜空图像,之后再添加真实的飞行数据。
在半个多米的距离,乌鸦会产生一个清晰而醒目的标记,在探测器中,它会比一公里外的真实无人机更具可信度。但通过追踪,可以在两秒内过滤掉。每个区域都有自己的虚警统计数据:如果屋顶的某个角落每天早上都有鸟飞过,该区域的阈值会自动提高。
09 性能
20兆像素的图像包含1176个128像素的区域。不需要将每个图像都输入神经网络处理——工作被分解为三个阶段,并且复杂的神经网络只在有图像可供观察的地方进行处理。
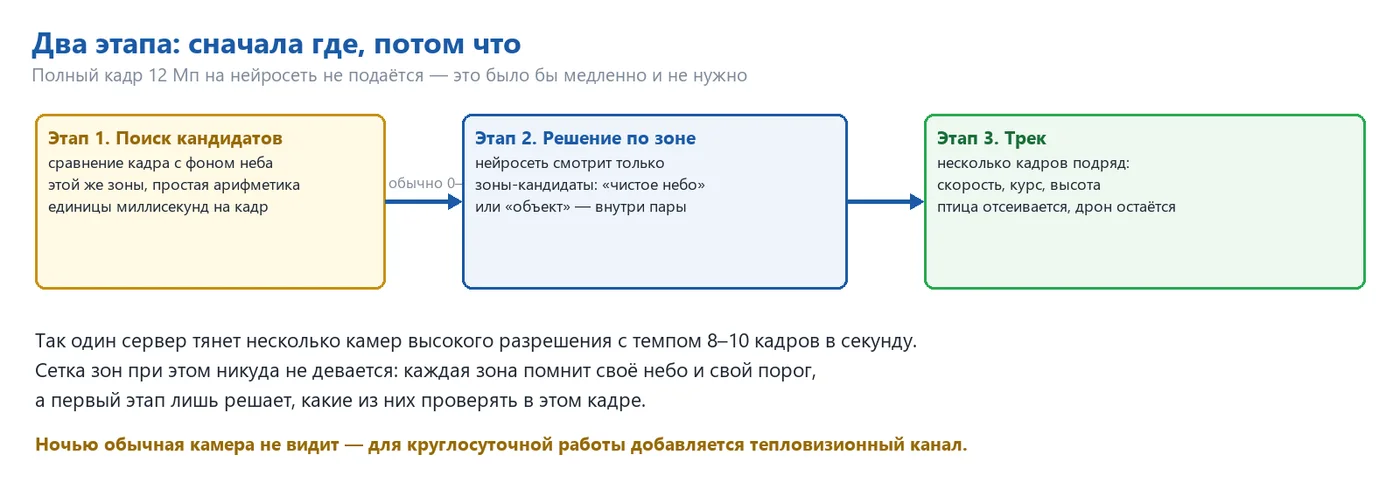
| 阶段 | 它做什么 | 价格 |
|---|---|---|
| 1. 候选对象搜索 | 将画面与每张区域在显卡上存储的“天空”模型进行比较 | 每帧 1-2 毫秒 |
| 2. 区域判断 | 神经网络只关注特定区域,通常是从图像的某个特定区域开始,范围可能从零到五个像素。 | 每区域 3–5 毫秒 (RTX 50 系列) |
| 3. 轨迹跟踪 | 帧之间的标记对齐,航向,速度,接近 | 微秒 |
一张显卡NVIDIARTX 50系列显卡可以支持最多十二个摄像头,并且具有一定的冗余。其限制在于网络:每个摄像头最高分辨率为20兆像素,帧率为6帧/秒,这意味着每个摄像头需要约960 Mbps的带宽,即每个摄像头需要一个千兆位端口,并且每六个摄像头需要一个十千兆位的通道连接到服务器。使用神经网络对十二个摄像头的整个视野进行扫描,需要42到71秒。在寻找候选对象时,环形视野会每秒更新多次,并且每个区域仍然会记住其对应的天空区域、正常状态和阈值。
10 系统构成和覆盖
| 方案 | 摄像头 | 覆盖范围 |
|---|---|---|
| 飞行员 | 1 个摄像头,50 毫米 | 一个 15° 角度的区域,探测距离可达 2 公里;在真实的天空中对该方法的有效性进行验证 |
| 方向 | 3–4 个摄像头,35 毫米 | 60–85° 区域,仓库侧面,带入口和装卸区域 |
| 圆形 | 12 个,25 毫米 | 360° 全方位,探测距离可达 1 公里 |
| 增强型圆形 | 12 × 25 毫米 + 4 × 75 毫米 | 圆形观察,以及在主要方向上的远距离探测 |
| 全天候 | 任何方案 + 640 × 512 热成像摄像头 | 夜间、黄昏、阳光照射;相同的区域和轨迹 |
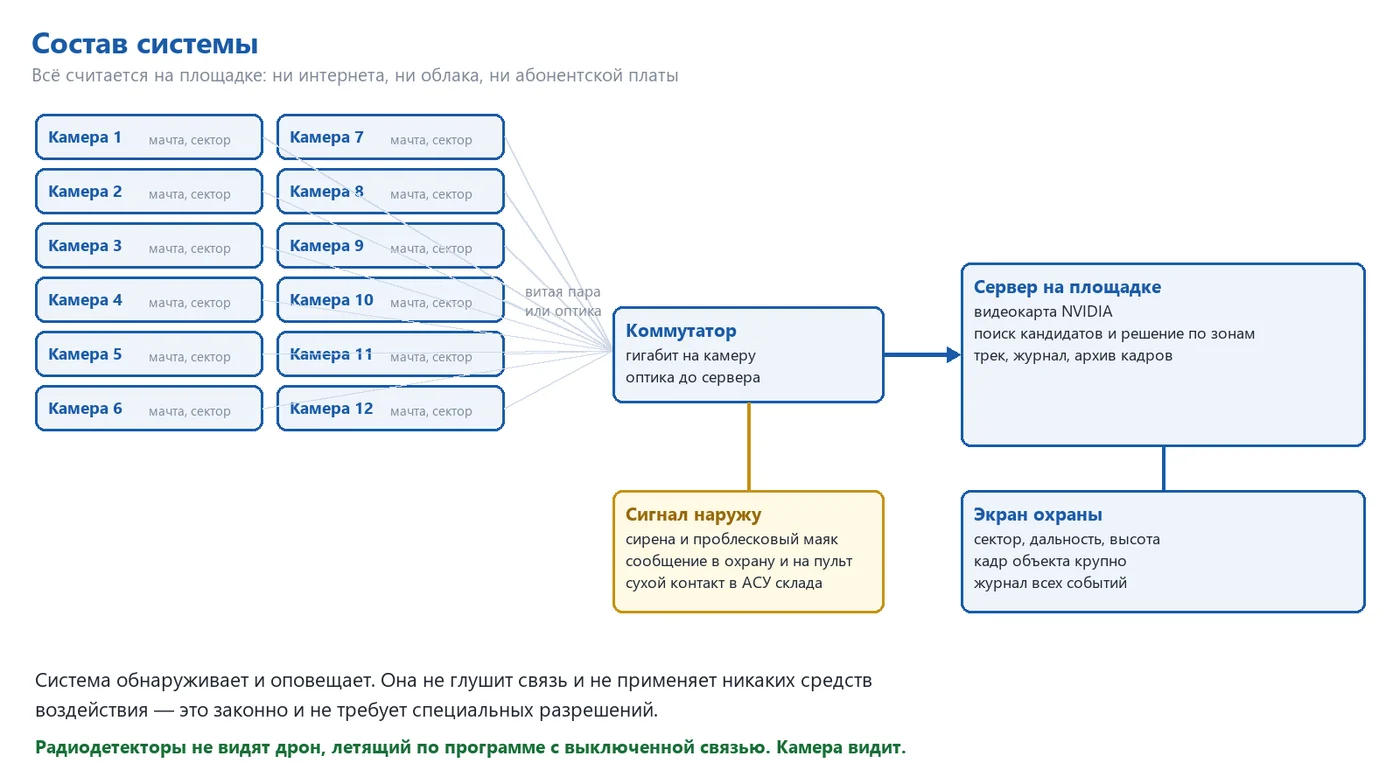
该系统采用模块化设计:最小配置包括一个摄像头,用于监控特定方向,即可发出警报。 外部输出包括:监控显示屏(显示区域、方位、角度、轨迹、目标图像)、警报器和在装卸区域的指示灯、与仓库自动化系统连接的干电开关(用于停止装卸、关闭闸门)、以及向现有安全系统发送的信息和包含图像存档的日志,这可作为保险和执法部门的证据。
11 机器人与立体摄像头:精确的协同
观察摄像头用于回答“在哪里”。下一步是“是什么,以及它以多快的速度移动”:系统增加了BORUNTE工业机器人,该机器人配备了双摄像机,具有长焦距光学,并安装在坚固的支架上。
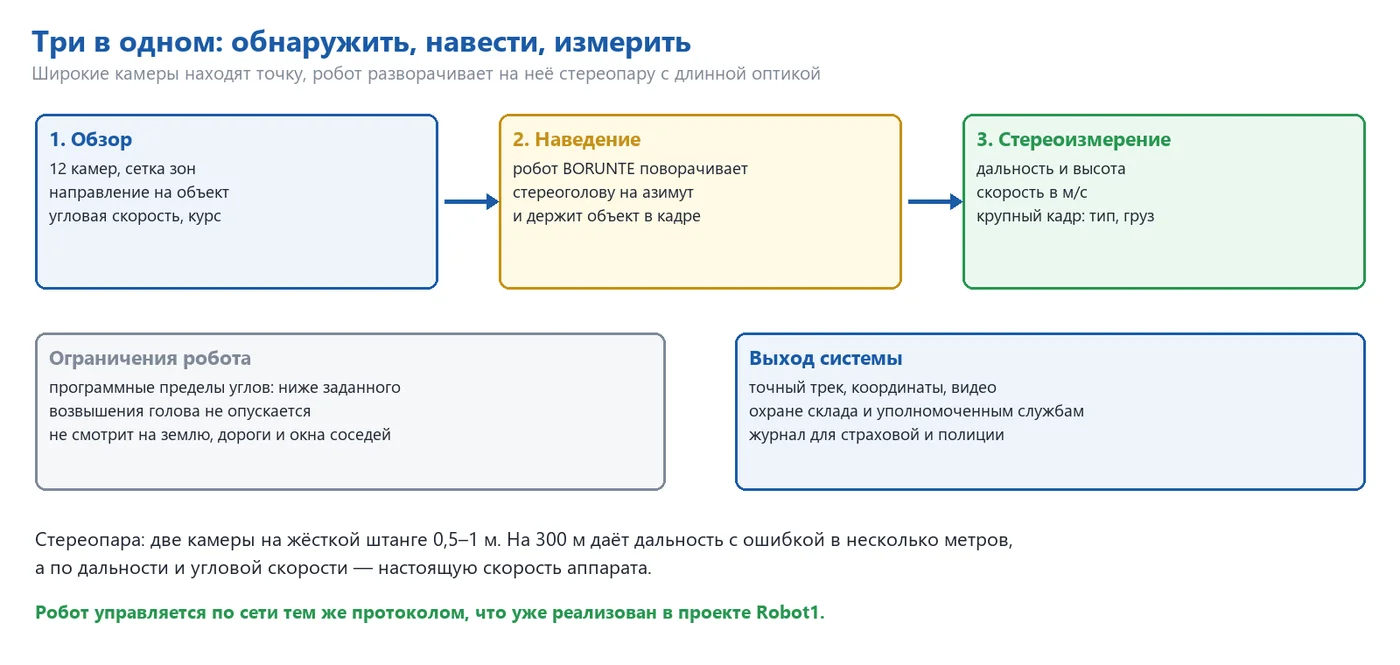
观察摄像头区域已识别,已确定方位和仰角。
通过网络控制,机器人能够将头部转向该方向(该协议已经在 Robot1 中实现)。
在狭窄的视野中,目标占据了数十个像素:可以辨认出设备类型和其下方负载。
通过两台摄像机的差异,可以确定距离;通过距离和仰角,可以计算出速度(单位:米/秒),通过仰角,可以确定高度。
机器人会跟随目标在允许的范围内移动。
| 左右两台摄像机的基准 | 距离 | 距离误差 |
|---|---|---|
| 0.5 米 | 150 米 | 约 1 米 |
| 1 米 | 300 米 | 约 2 米 |
| 1 米 | 600 米 | 约 9 米 |
错误与距离的平方成正比,因此双目相机主要用于近距离,可达数百米,而远距离的视野则由预设的区域划分。该机器人设定了在每个轴上的程序限制:头部不能低于预设的角度,也不能面向住宅、道路和相邻区域。
声道
无人机的螺旋桨发出的是一个清晰、稳定的150-400Hz的嗡嗡声,与鸟类的叫声不同。这种声音表明,天空中的那个点实际上是无人机:立体声麦克风指向天空,与摄像头的方向一致,而桅杆上的麦克风网(6-8个麦克风)可以自行确定目标方向,即使无人机的摄像头尚未捕捉到目标,也能控制无人机的转向。
| 条件 | 声的传播距离 | 方向精度 |
|---|---|---|
| 宁静的夜晚,空旷的场地 | 300–500 米 | 2–3° |
| 普通的一天 | 150–300 米 | 3–5° |
| 卸货、卡车、通风 | 50–150 米 | 5–10° |
可选:气压网
可以安装气动网投装置:通过压缩空气,无需火药和弹丸,它会发射网,将螺栓缠绕;带有降落伞的版本,可以缓慢地将捕获的无人机降落。通常的射程为20-100米,通过立体视觉进行瞄准,只有在操作员确认后才会进行降落。
拦截无人机,即使是通过网络,也属于对飞行器的干预。这种行为的权利属于有权机构,但对于商业仓库来说,默认情况下没有这项权利。因此,拦截模块是仅供拥有相关权利的机构使用的,并且必须经过人工确认才能使用。在所有情况下,发现、跟踪和测量都是合法的,并且不需要拦截模块。
12 该系统的功能和限制
能够
- 检测到目标上方和周围的天空中的异物;
- 显示方向、航向和角度速度,并回答“它正在向我们靠近还是远离”的问题;
- 通过行为区分无人机和鸟类;
- 在无人机接近前几十秒发出警报;
- 记录每个事件的画面和轨迹;
- 在现场独立工作,无需互联网和订阅费用。
不具备
- 在标准配置中,不干扰无人机——不进行信号干扰和击落;通过网络进行拦截,需要人工确认;
- 普通摄像头在夜间无法识别——因此,在同一网格中配备了热成像仪。
- 在雾和厚雪中无法穿透,能见度下降,系统会发出警告;
- 不是无线电探测器的替代品,而是作为补充:无线电可以探测到无人机的信号,而摄像头则无法。
13实施步骤
| 阶段 | 内容 |
|---|---|
| 1. 勘察 | 前往现场,选择桅杆和观测方向,评估天空背景和光照情况,协调观测区域 |
| 2. 飞行员 | 在主要方向使用单摄像头,在实际观测环境中工作两周 |
| 3. 培训和指导 | 拍摄各种天气下的天空——晴天、多云、雾、日出、日落;根据区域进行模型培训 |
| 4. 设定阈值 | 客户使用无人机进行不同距离和高度的测试飞行,并根据区域设定阈值 |
| 5. 验收 | 进行一系列测试飞行,测量不同距离和每天的误报概率 |
| 6. 部署 | 其他区域,将信号发送给仓库的安保和自动化系统 |
| 7. 维护 | 在最初几周内进行观察,并根据积累的误报进行再培训 |
在接收过程中,所有数据都是测量和记录的,而不是申报的:控制无人机按照预定的程序飞行,系统记录飞行数据,并将这些数据与飞行计划进行比对。最长的部分不是组装,而是天空的景象:模型需要看到清晰的天空、云层、雾、低角度的阳光、以及雨等景象,这些景象的出现与天气有关。因此,飞行员在单摄像机上进行操作,通常会提前启动,并与其他摄像机的组装工作并行进行。
请同时阅读:engiAI- 机器视觉和区域配对方法 · 管理;指导;领导;手册engiAI (PDF) · Robot1— 机器人控制