开发工业设备和机器视觉相关的软件
机器人程序在计算机上进行编写和测试,然后运行在机器人上。机器人接收来自视觉系统、PLC和操作员的指令。
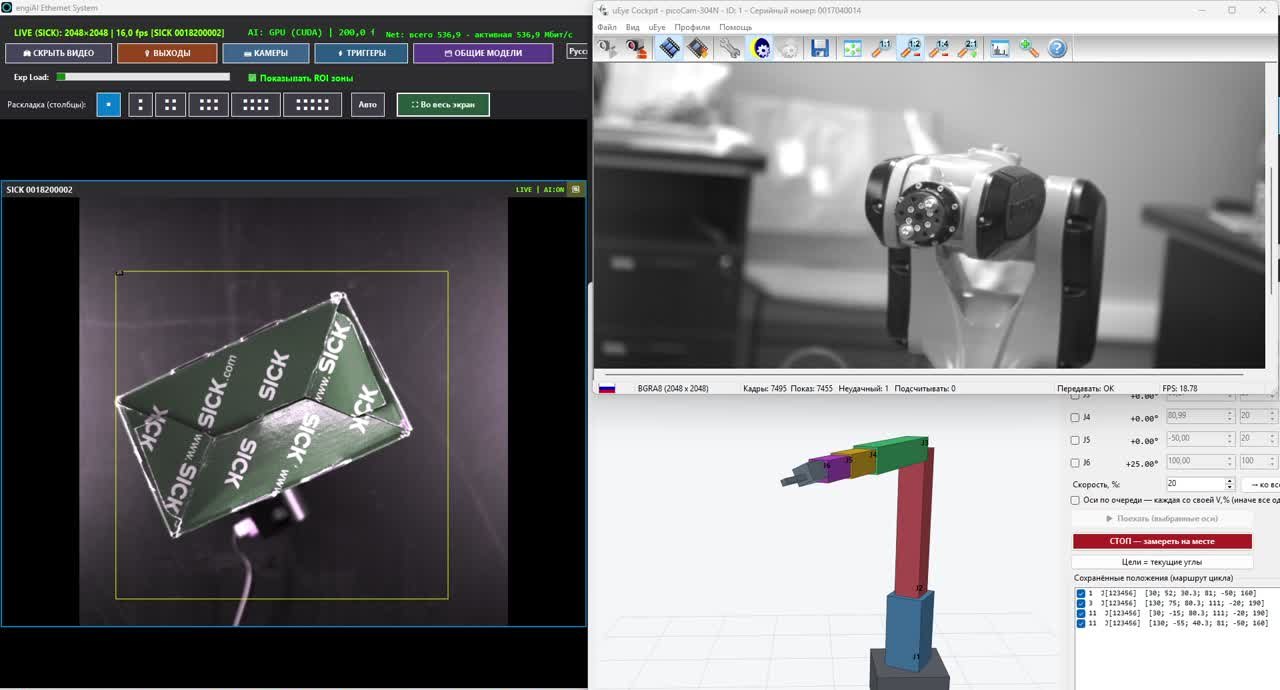
通过其 SDK 连接工业摄像头,在程序中进行配置,通过传感器进行拍摄,使用神经网络和输出到分拣系统。
启动和调试:摄像头、传感器、分拣系统、机器人和 PLC 协同工作。
通过互联网进行开发、启动和维护。现场只需要您的工程师。
关于我们
“Vector Technologies”是一家位于明斯克的工程公司。自 2009 年以来,我们生产和销售用于生产自动化设备的软件和硬件。
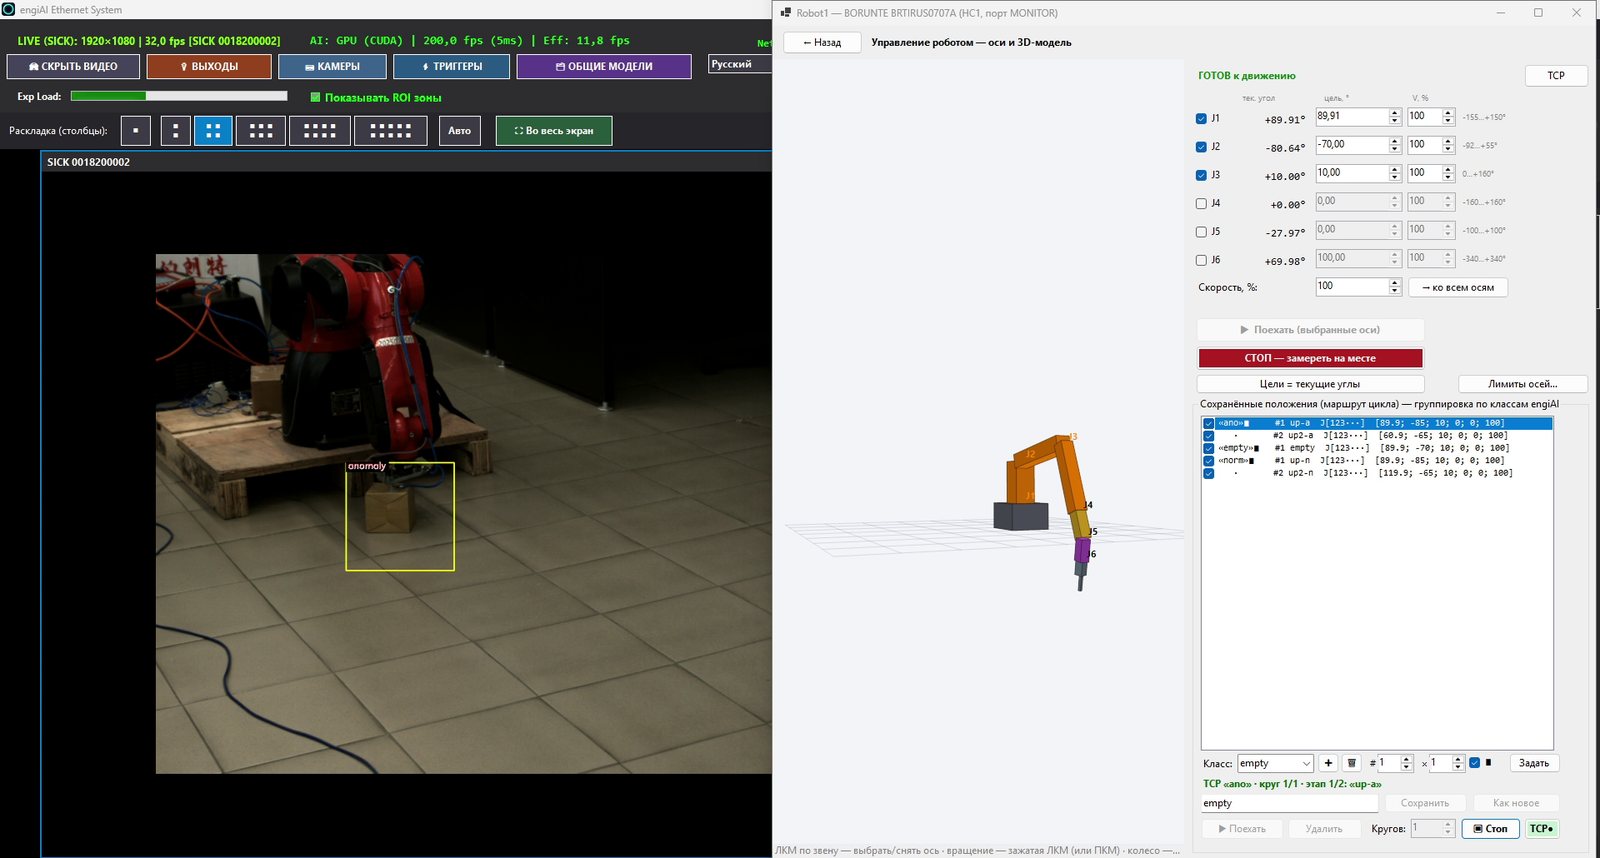
我们自主开发了engiAI(机器视觉)和Robot1(机器人控制)软件,并完成了从摄像头画面到实际工作站上机器人运动的整个流程。我们提供这项服务:根据您的设备和任务需求,编写程序,并在您的生产线上进行部署和维护。
01 我们正在开发什么
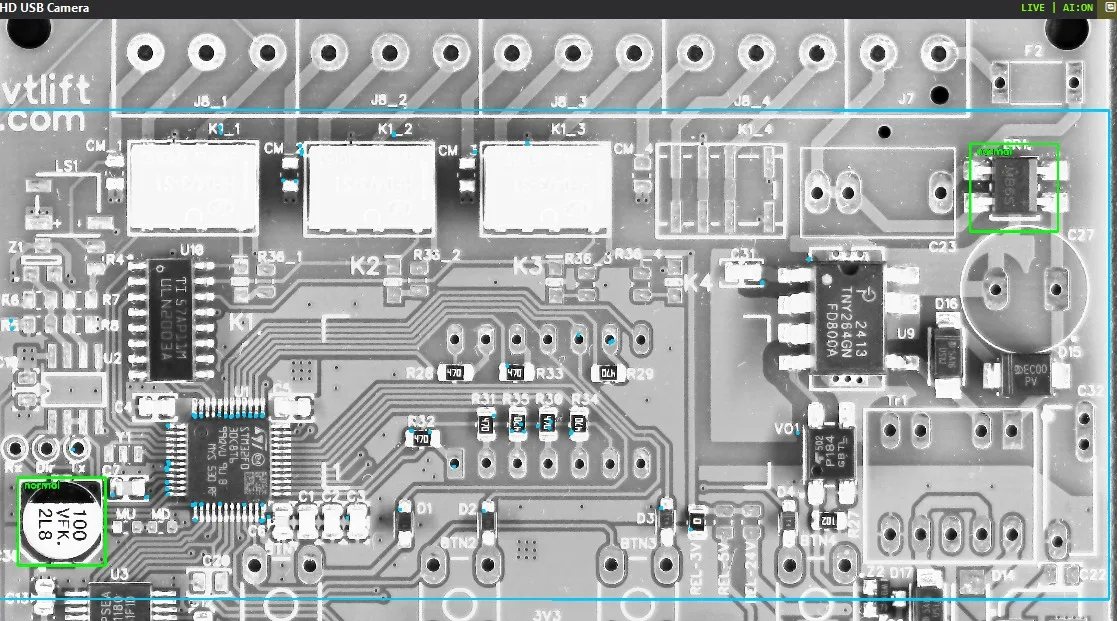
质量控制和缺陷检测、产品识别、确定旋转角度、计数、读取标签——通过在显卡或处理器上运行的人工智能。
针对不同产品的路线规划、在数字孪生中进行验证、将程序上传到机器人、接收来自视觉和PLC的指令。
与机器人、PLC、SCADA和计录系统的通信,采用TCP/IP和Modbus TCP协议,支持离散输入和输出。 此外,根据项目需求,可添加其他协议。
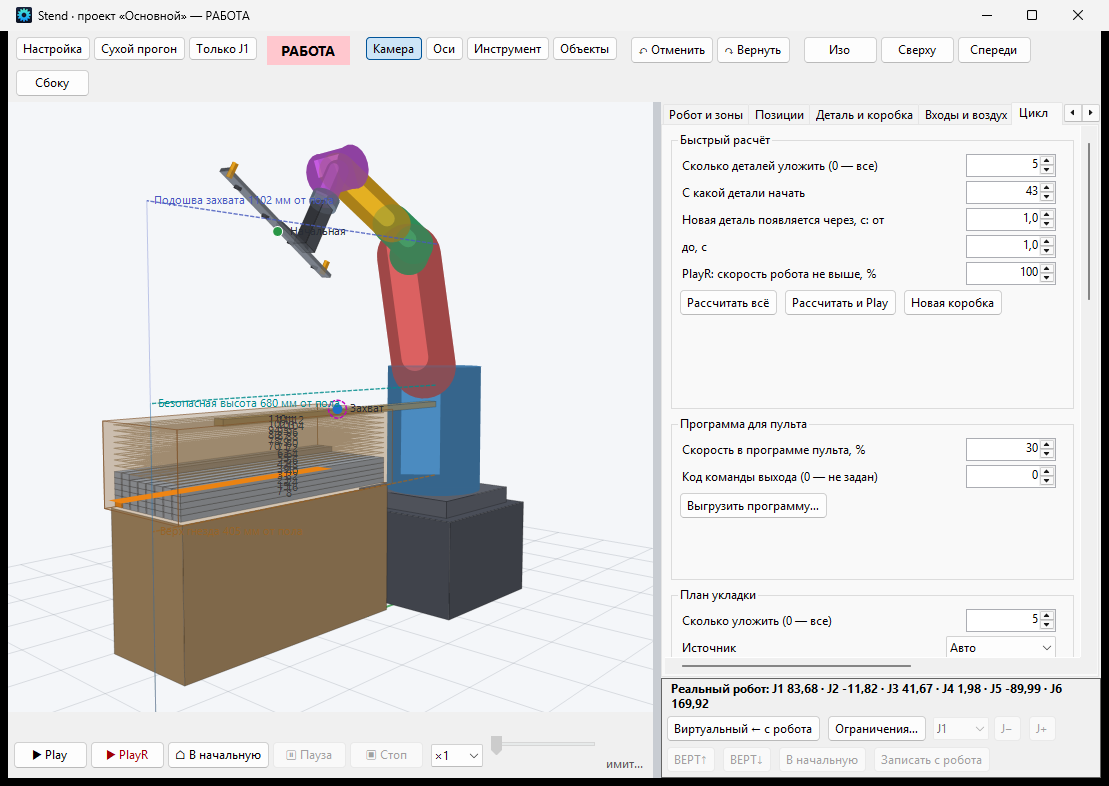
细胞的三维模型:可达范围、布局计划和周期时间在购买和启动设备之前进行计算。
使用您员工熟悉的界面、事件日志、触发数据库、批次报告。
针对特定生产线,拥有自己的功能、协议和数据格式,而不是在通用程序中“随意”地使用。
02工业相机Hikrobot以及 SICK
摄像头通过制造商的原生库连接,因此程序可以控制所有摄像头参数,而不仅仅是获取图像。
| 摄像头 | 我们的程序已经具备哪些功能 |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | 通过 MVS SDK 连接,严格按照序列号进行,设置曝光、增益、帧率、分辨率等 GenICam 参数,并将设置保存到相机内存。 |
| SICK picoCam (IDS uEye, GigE) | 通过 uEye 驱动连接,设置曝光、增益、像素时钟、硬件伽马和白平衡,并将参数保存到相机。 |
| USB 和 IP 摄像头 (RTSP) | 分辨率高达 8K,驱动程序的属性,自动设置;通过 RTSP 链接连接 IP 摄像头。 |
| 触发和输出 | 根据传感器信号在摄像头输入端的触发,实现 4.2 毫秒的帧间隔,使用编码器,并将“缺陷”信号输出到摄像机的数字输出。 |
| 多摄像头 | 没有严格限制:我们的平台上同时运行了八台和九台摄像头。 |
03 机器人程序
我们使用电脑编写机器人程序,并对每个动作进行检查,然后再将其转移到真实的机器人上。
点、路径和循环逻辑在电脑程序中定义。
每个动作都通过三维模型进行验证:可达性、堆叠、周期时间。
完成的程序通过U盘转移到机器人上,并加载到机器人中。
程序运行在机器人本身。您可以连接到程序,观察工作状态并进行控制。
我们的Robot1程序,专为BORUNTE系列机器人和HC1控制器设计。对于其他品牌的机器人,我们根据项目需求编写程序:Inovance、ESTUN、JAKA等公司都支持TCP/IP和Modbus TCP,我们的程序可以与这些协议进行连接,从而与机器人的控制器程序进行通信。
04 启动和调试传送带生产线
该程序仅在生产线上有效。因此,我们不只是提供代码,而是与您的专家一起启动生产线。
使用传感器或编码器进行拍摄,确保每个产品仅在单个位置和单个帧中进行分析。
将信号发送给控制器、机器人或PLC,记录所有触发事件,包括区域编号和时间。
摄像头、传感器、机器人、PLC和计数值系统相互交换信号和数据,就像一个完整的生产线。
选择摄像头、镜头和照明,在您的产品上训练神经网络,以及培训操作员和工程师。
05 作品集:我们的项目
比任何描述更有效的,是我们在开发的程序。您可以下载并尝试:在没有授权的情况下,每个程序都可以运行 20 分钟。
engiAI — 计算机视觉
- 工业检测和在传送带上的筛选,使用 C# / .NET 9。
- 使用 YOLO11 神经网络通过 ONNX Runtime 在显卡(CUDA)或处理器上进行视频分析:每帧分析时间为 4-5 毫秒。
- 直接在程序中训练模型;训练样本由多个图像合成数据组成。
- 区域-配对方法:针对整个电路板,每个部件都有一个“正常/缺陷”的配对模型。
- Hikrobot、SICK、USB和IP类型的摄像头;可通过TCP/IP与除尘器、PLC和机器人连接。
- 支持 14 种语言,与设备绑定授权,无需互联网连接。
Robot1 — 机器人控制
- 通过 JSON/TCP 协议,直接与机器人控制器 BORUNTE HC1 进行通信,无需使用示教器。
- 手动控制每个轴,保存姿态,三维机器人模型。
- 模块 Stend: 单元的数字孪生,可达范围、布局计划和周期时间。
- 接收来自机器视觉的指令:机器人将夹具精确到 1° 的角度调整到部件上。
- 保护机器人免受神经网络指令的影响:死区、稳定性保持、平滑目标捕捉、故障后自动恢复。
06我们的工作方式
您提供产品和所需区域的描述、照片或视频。
我们会确认任务可行,并给出时间、成本和设备清单。
我们会编写程序并在我们的测试平台和数字模型上进行测试。
我们会远程或与您的工程师一起,在您的生产线上进行部署。
我们会培训员工,解答问题,并更新和完善程序。
07 技术
| 适用范围 | 我们使用的 |
|---|---|
| 平台 | C# / .NET 9, WinForms, Windows 10/11;Python 用于神经网络的训练。 |
| 人工智能 | YOLO11 (检测、分类),ONNX Runtime, CUDA, 用于训练的合成数据。 |
| 摄像头 | Hikrobot MVS SDK,IDS uEye (SICK),GigE Vision,DirectShow,RTSP;双摄像头立体视觉。 |
| 联系方式 | TCP/IP、Modbus TCP、数字输入和输出;其他协议根据项目需求定制。 |
| 机器人 | BORUNTE (HC1 控制器,JSON/TCP 协议); 其他制造商则根据项目需求定制。 |
| 数据 | SQLite、事件和触发记录、设置导出。 |
08 业务遍及全球
开发、配置、启动和培训均通过互联网进行:您无需支付差旅费用,且时间不受签证和航班的影响。我们提供与您员工使用的语言相符的界面、手册和商业方案。对于白俄罗斯的企业,我们将前往现场演示,并在明斯克设立展台。
请提供设备、产品或工作区域的照片或视频,以及相关描述。 免费评估:我们将提供解决方案、预计时间和费用。