3D Camera and Global Positions: A Robot that Sees Height
فرز آلي ذو رؤية تقنية الآن يقيس الشحنات بثلاثة أبعاد
في برنامج التحكم الآلي (بورتي) قام ببناء كاميرا ستريو يقيس طول الصندوق، ويعرف ارتفاع " رأسه " الخاص به من قِبَل المحارم ويمنع نفسه الآلي يتحرك بشكل خطير وفيما يلي القدرات المنفذة والمختبرة على خلية حية.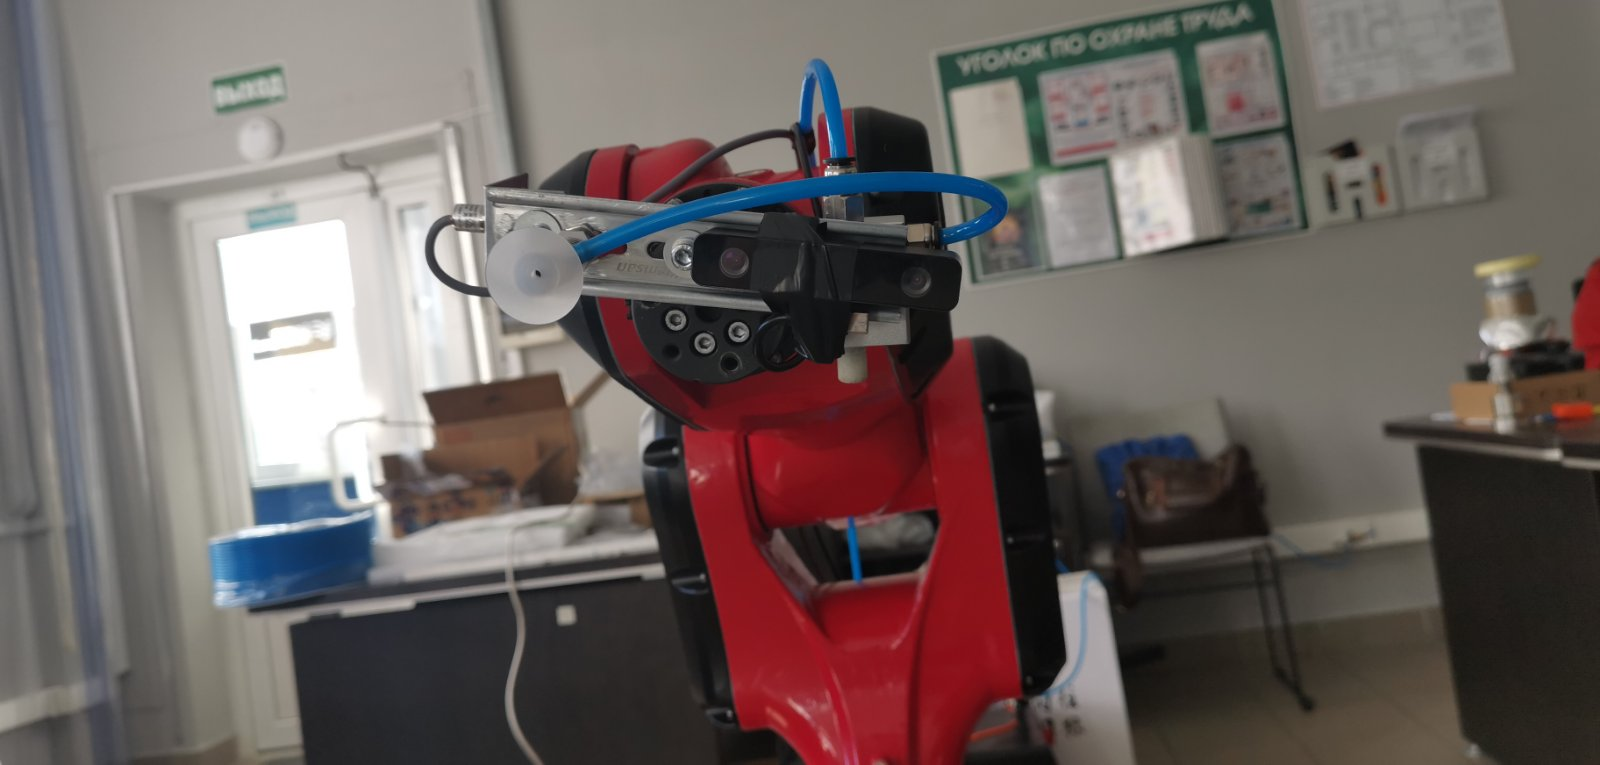
كل شيء في نافذة واحدة: الكاميرات، العمق، الأرقام
نافذة كاميرا 3D تفتح بزر واحد و تدور بالتوازي مع نافذة التحكم الرئيسية على اليسار هو صورة حية لكل من الكاميرات الغامضة وخريطة عمق على اليمين هي قواعد الأمان و التأقلم وتظهر ثلاثة معايير رئيسية وتستكمل في الوقت الحقيقي:
- ارتفاع الروبوت + التسوية ارتفاع الرأس العالمي
- المسافة إلى سطح الصندوق - كم تبقى قبل الشحنة؛
- طول الصندوق -النتيجة الرئيسية للقياس
إغلاق النافذة لا يوقف القياس: لا تزال الكاميرا تعمل في الخلفية، والقواعد الأمن موجود باستمرار
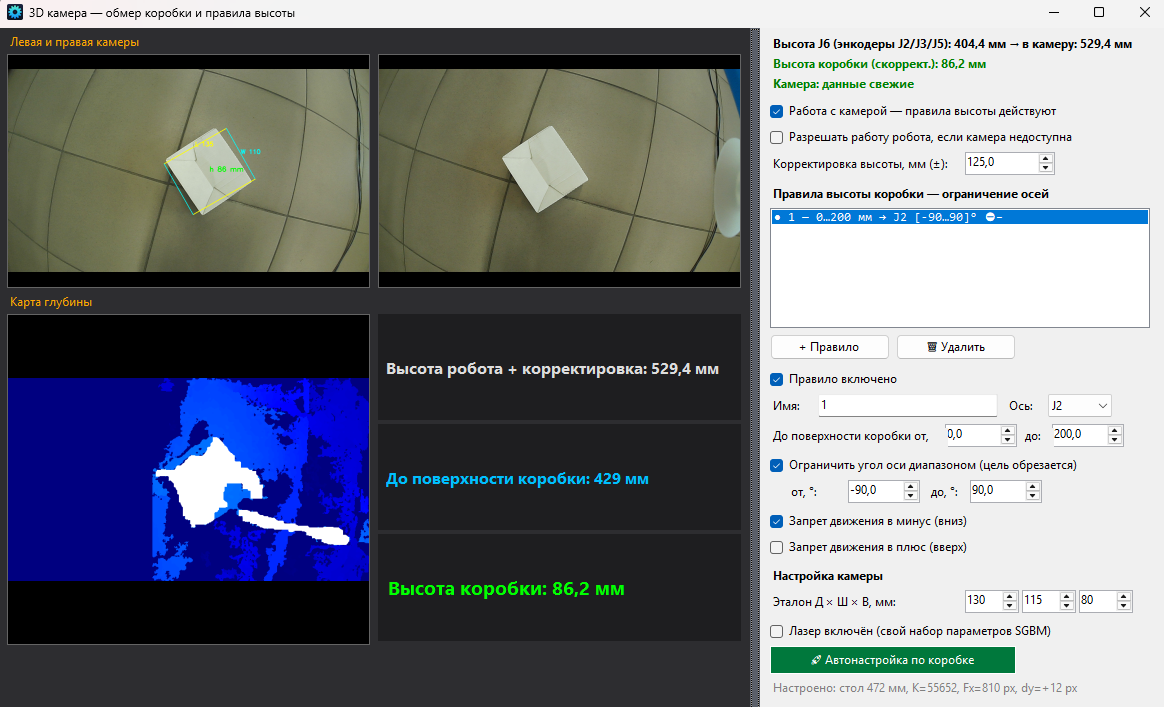
الطول العالمي لـ (جي 6) مصنوع من أجهزة الترميز الآلي
ويُعتبر ارتفاع الرأس مسيطراً على الروبوت من حفارات ج2/ج-3/ج-5 وفقاً لجواز السفر. مُستشعرين خارجيين ويراعى في أحد مجالات التكيف )مليمتر( التركيب: روبوت على شاحبة، قاعدة متوقفة، إزالة عدسة كاميرا قريبة من (فلانغ). عندما تدخل، والقراءات تتطابق مع روليت.
القياس الذي لا يخاف من الحركة الروبوتية
الكاميرا تقف على رأس متحرك وعادة ما تكون هذه مشكلة، الورد الآلي... حمولة هنا تُستبدل مسافة "الكاميرا" في الرياضيات من القياس تلقائياً: ارتفاع J6 + تعديلفي كل دورة دراسة استقصائية الروبوت ارتفع 140 مم. وظل القياس سليما دون إعادة التصحيح. مدقق: مسلسل مناظر للصناديق عيار 80 ملم 80.0 ملم في مرتفعات مختلفة من الروبوت.
- تشغيل الصندوق صنبور واحد الكاميرا تجد الطاولة (ب) يُعدّل الجدول ويُبطل خطأ الطول المتبقي؛
- عوازل القياس تم تطهيرها عند تغيير الطول
- التصفية الوسيطة بأطر تطفئ ضوضاء زوج ستريو
قواعد السلامة للشحنات البعيدة
المدير يُعرّفُ قواعدَ الاستمارةَ "المُسَاعَدَة إلى السطحِ مِنْ... :: حظر الحركة التنازلية و/أو التصاعدية أو النطاق المسموح به للزوايا. القواعد تضيف مخزنة في قاعدة البيانات وتشغيلها جميع مصادر التنقل دون استثناء: أزرار يدوية، أزياء مُنقذة، ركض، قيادة شرطة (تي سي آي)، طرق آلية.
- الحمولة قريبة - لا يمكن للآلي أن يخفض مادياً كوب الخياطة إلى الصندوق؛
- الإتجاه العكسي دائماً مجاني "الآلي يمكنه الخروج من المنطقة"
- (أ) عند تفعيل قاعدة الانتقال - وقفة سلسة بدون حادث قيادة؛
- الاتصالات مع الكاميرا مفقودة - الأكياس بموجب القواعد تتوقف (أو يستمر في العمل إذا أذنت بذلك العمدة صراحة)؛
- مبدأ كل شيء أو لا شيء: إذا كان محور واحد على الأقل يقع على قيد، ولا تنفذ هذه الحركة حتى جزئيا.
السكتة الدماغية: تغيرات الطول، لا يتحول الصندوق
The + and − blues lower and raise the Rob’s head. رأسيا: ويحل البرنامج المشكلة العكسية للكينمات، ويسافر الفأسان J2 و J3 في وقت واحد. ويظل الصندوق في الإطار موجودا - وهو التدمير المقيس أفقيا أقل من الملليمتر 10 ملم. هذه هي الطريقة التي يقترب بها المغفل من الحمولة: عموديا، دون تشحيم الإطار.
الزاوية الثابتة للكاميرا هي درجة
ويشير أحد صناديق التفتيش إلى الميل العالمي للأداة: مع أي حركة من محور J2/J3 J5 يتحول تلقائياً ويمسك بالكاميرا بموازاة الأرضية تحديد الزاوية على الشاشة، مجهزة بالوضع الحالي ومخزنة في قاعدة البيانات. الخطأ لا يتراكم ويُسحب النظام إلى الزاوية العالمية، وليس إلى الفرق في الخطوات.
🔒 تنزيل الفيديو 2026-08-31 12-31-07.mp4 — لا يوجد وصولجاهز للإنتاج
- واجهة 14 لغة (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), (ب) التحول إلى الذبابة، يتم إنقاذ الخيار؛
- جميع البيئات - في قاعدة البيانات: القواعد والمعايرة والأحجام وموقع النوافذ؛
- قطع الأشجار بالكامل: كل حركة وكل فشل وقضيته في ملف السجل.
- وهو يعمل بالاشتراك مع فرز برمجيات " إي آي " (YOLO): التصنيف حسب الكاميرا، (تي سي) يأمر الآلي بتأكيد التنفيذ
النتيجة: زنزانة لا يُكرّر فيها الروبوت فحسب، بل يُشاهد الحمولة. إنه يعرف طوله ولا يترك نفسه يخطئ اتصل بنا وأرينا العمل تعيش في مهمتك
