Acompañamiento remoto: robot con visión artificial llave en mano en cualquier país
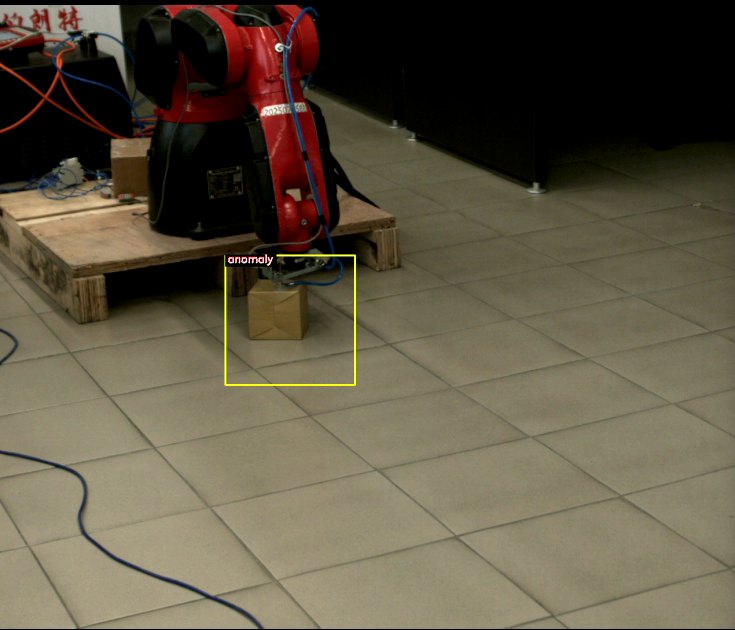
La cámara y la red neuronal informan al robot si hay una pieza, de qué tipo es y cómo está orientada. No se necesitan soportes ni dispositivos de sujeción para la colocación precisa de la pieza.
Cada respuesta de la red neuronal activa una ruta específica del robot: colocación, clasificación, rechazo o espera.
Una cámara reconoce y verifica los productos. Un sistema estéreo de dos cámaras o un módulo estéreo único mide la altura y las dimensiones.
La configuración, la puesta en marcha, la capacitación y el soporte se realizan a través de internet. Solo se necesita su ingeniero en el lugar.
Estimados directivos y especialistas:
La empresa "Vector Technologies", con sede en Minsk (Bielorrusia), opera en el campo de la automatización industrial desde 2009, con 17 años de experiencia. Hemos desarrollado nuestro propio software para robots con visión artificial y ofrecemos implementarlo en su planta de producción en cualquier país, sin necesidad de que nuestros ingenieros viajen.
El trabajo que normalmente realiza un integrador en el lugar de la instalación, nosotros lo llevamos a cabo a través de internet. Analizamos el proyecto mediante videoconferencia, elaboramos las especificaciones del equipo, configuramos los programas de forma remota, entrenamos la red neuronal con sus productos, supervisamos la puesta en marcha del robot junto con su ingeniero y capacitamos al personal en línea. Usted no tiene que pagar gastos de viaje, y los plazos de ejecución no dependen de los trámites de visados ni de los vuelos.
Los programas para la visión artificial y para el control del robot fueron desarrollados en nuestra empresa. Por lo tanto, somos responsables de toda la cadena, desde la imagen capturada por la cámara hasta el movimiento del robot, y podemos adaptar los programas a sus necesidades específicas.
¿Qué obtienen?
El robot realiza operaciones repetitivas en cada turno: toma, orienta, coloca y clasifica los productos.
La misma cámara que guía al robot, inspecciona cada producto y, si detecta un defecto, lo envía a la zona de rechazo.
El nuevo producto requiere un nuevo modelo de red neuronal y nuevas rutas de operación, y no de nuevos equipos mecánicos.
Un solo equipo se encarga de la programación, la configuración y el inicio del proceso, y este equipo mismo desarrolló el software.
Atentamente,
Sergey Kuntsevich
Técnico de la empresa "Vector Technologies", ingeniero de programación, desarrollador de software engiAI y Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01Un robot que puede ver
Un robot industrial estándar simplemente repite la trayectoria programada. No sabe si la pieza está en su lugar, qué tipo de pieza es ni cómo está orientada.
Por lo tanto, alrededor del robot tradicional se construye un sistema de herramientas mecánicas: soportes, bases, tolvas vibratorias y estaciones de centrado. A menudo, el costo de estas herramientas para un solo producto es igual al costo del propio robot, y el cambio a otro producto requiere modificar estas herramientas. Este enfoque no es rentable para la producción de lotes pequeños.
Un robot con visión artificial primero "observa" y luego se mueve. La cámara captura la imagen del producto, la red neuronal responde a preguntas sobre él, y, basándose en esa respuesta, el robot elige la acción a realizar.
| ¿Qué determina la cámara? | ¿Qué hace el robot? |
|---|---|
| Determina si la pieza está presente en la zona de sujeción o no. | El robot inicia un ciclo cuando detecta una pieza y espera a que el área esté vacía. |
| Tipo de producto: modelo, color, tamaño o variante. | El robot ejecuta una ruta programada específicamente para ese tipo de producto. |
| El ángulo de rotación del producto varía de 0 a 359 grados, con un incremento de 1 grado. | El robot ajusta la pinza para que se adapte al producto, y no se necesitan soportes de orientación. |
| Defecto: astilla, desplazamiento de un componente, falta de un elemento, objeto extraño. | El robot coloca el producto en la zona de rechazo, y el evento se registra en el registro. |
| La altura, la longitud y el ancho de la caja se miden mediante la cámara estereoscópica. | El robot desciende con precisión hasta la superficie y no ejerce presión sobre el cartón. |
02 ¿Cómo está estructurado el sistema?
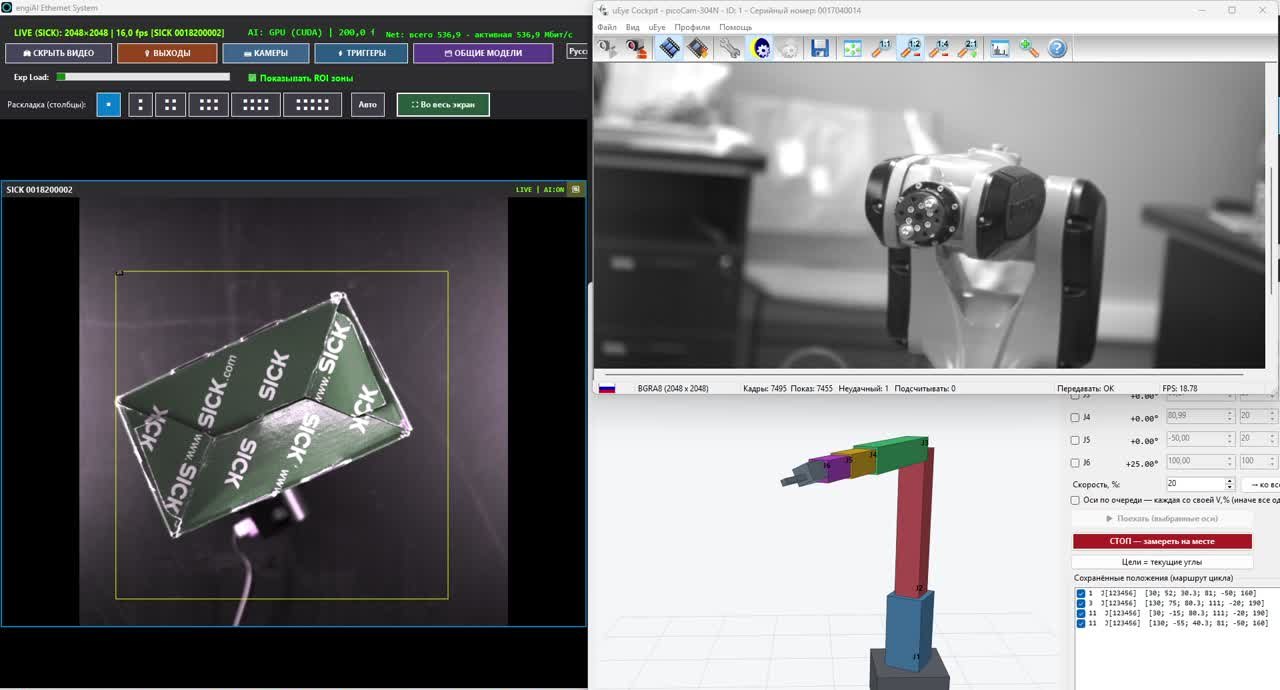
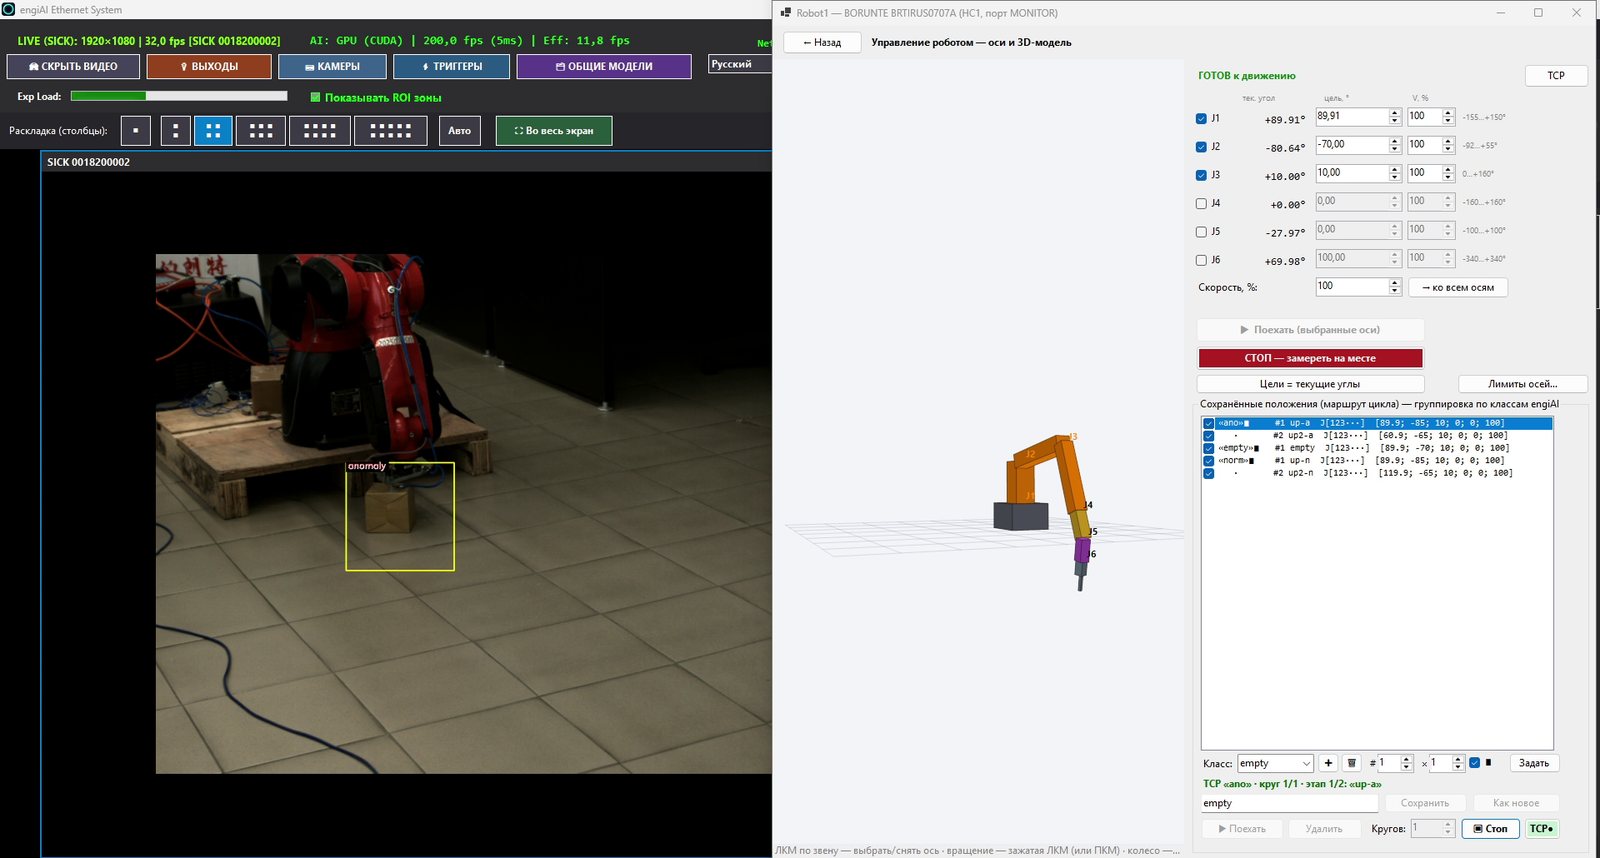
El sistema consta de dos programas desarrollados por nosotros: engiAI se encarga de la visión, y Robot1 controla el robot. Los programas pueden ejecutarse en un solo ordenador o en diferentes ordenadores, y se comunican mediante una red estándar.
La cámara captura imágenes del producto de forma continua o mediante una señal del sensor.
La red neuronal analiza cada zona del fotograma y proporciona información sobre: estado normal, defecto, tipo de producto o ángulo.
La regla envía un comando a través de la red TCP/IP o activa la salida de la cámara.
El programa recibe una instrucción y selecciona la ruta del robot.
El robot ejecuta la ruta, activa la pinza y envía señales a los equipos.
La información proveniente de la cámara no solo es recibida por el robot. También puede ser recibida por un controlador de PLC, una mesa giratoria, otro manipulador o un sistema SCADA, siempre y cuando el dispositivo sea capaz de establecer una conexión de red.
La red neuronal se procesa en un ordenador ubicado en la línea de producción. Las imágenes no se envían a internet, y el funcionamiento del sistema no depende de servicios en la nube.
La red neuronal procesa y responde decenas de veces por segundo. Robot1 solo acepta un nuevo objetivo después de verificar la estabilidad y ignora las pequeñas fluctuaciones en la respuesta, lo que evita que los motores del robot fallen.
Desde el cambio de posición de la pieza hasta el inicio del movimiento del eje, transcurre aproximadamente 1 segundo. Todos los tiempos de espera se configuran en la configuración.
03Un robot puede realizar múltiples tareas
En el programa Robot1, cada respuesta de la red neuronal tiene su propio recorrido asignado al robot. El recorrido es una secuencia de posiciones, velocidad de movimiento y número de repeticiones.
Cuando la cámara indica "normal", el robot ejecuta la ruta para un producto válido. Cuando la cámara indica "defecto", el robot ejecuta la ruta para el descarte. Repetir la misma instrucción durante el movimiento no desestabiliza al robot, y para rutas críticas, se puede prohibir la interrupción.
| Respuesta de la red neuronal | Ruta del robot | Ejemplo en nuestro banco de pruebas |
|---|---|---|
| "normal" | El robot toma el producto válido y lo transporta al lugar de almacenamiento. | Ruta de dos posiciones para un producto válido. |
| "defecto" | El robot transporta el producto a la zona de rechazo. | Ruta de dos posiciones para los productos defectuosos. |
| "vacío" | El robot regresa a la posición de espera y espera el siguiente producto. | Una posición de espera. |
| Ángulo de 0–359° | El robot orienta la pinza al ángulo del producto. | El eje J6 gira siguiendo la caja. |
¿Qué operaciones combina el robot en una misma celda?
El robot coloca los productos en la caja en filas y capas. El programa calcula automáticamente la posición de cada elemento.
El robot clasifica los productos por tipo, tamaño o calidad según la respuesta de la red neuronal.
El robot orienta el producto al ángulo determinado por la cámara.
La cámara que guía al robot, al mismo tiempo, verifica el producto en busca de defectos.
El robot carga la máquina, la prensa o la línea de producción según las señales de los sensores y las entradas.
El robot retira los productos defectuosos de la línea y los deposita en un contenedor separado.
Para cada nuevo producto, se crea un nuevo modelo de red neuronal y un nuevo conjunto de rutas. Toda la información relacionada con el producto se almacena en un archivo del proyecto. El cambio a otro producto se realiza seleccionando el proyecto y el conjunto de modelos, sin necesidad de reprogramar el robot ni de utilizar nuevos accesorios.
04Arranque y soporte remoto disponibles en cualquier país
Nuestros programas están diseñados de manera que el sistema pueda ser preparado, probado y puesto en marcha sin la presencia de un ingeniero de integración. Trabajamos desde Minsk con clientes en cualquier país y en cualquier zona horaria, siguiendo un horario acordado.
Él prepara el proyecto, configura los programas y entrena la red neuronal.
Acceso remoto al ordenador de la celda y comunicación por videoconferencia con su ingeniero.
Ordenador, cámara y robot en su fábrica, en cualquier país.
Se encuentra junto al robot, supervisa el movimiento y tiene el botón de parada de emergencia al alcance.
¿Por qué el inicio remoto es fiable?
La celda del robot se ensambla en un modelo tridimensional utilizando el software Stend. La accesibilidad, el plan de colocación y el tiempo de ciclo se verifican antes de que el robot real realice su primer movimiento.
El modelo de red neuronal se entrena con imágenes de sus productos. Las imágenes se pueden enviar como archivos o capturar durante la conexión remota.
Las poses, rutas, reglas de entrada y salida, configuraciones de la cámara y modelos se almacenan en archivos. Nosotros preparamos el proyecto en nuestras instalaciones y se lo entregamos a usted.
Ambos programas registran cada acción. A través de los registros, podemos ver qué ha ocurrido en la celda de trabajo, sin necesidad de desplazarnos al lugar.
El operador trabaja con el programa en su propio idioma. Los manuales de los programas también están disponibles en 14 idiomas.
Los programas engiAI y Robot1 se pueden descargar del sitio web engi.live y probar de inmediato: funcionan durante 20 minutos sin necesidad de una licencia.
¿Cómo se lleva a cabo la implementación remota?
| Etapa | Lo que hacemos de forma remota | Lo que usted hace en el lugar |
|---|---|---|
| Análisis de la tarea | Realizamos una videoconferencia, analizamos fotos y videos de la instalación, y proponemos un esquema de la celda. | Usted nos envía videos de la operación, las dimensiones y el peso de los productos. |
| Especificaciones | Elaboramos una lista de equipos: robot, cámara, lente, iluminación, ordenador con tarjeta gráfica, pinzas, sensores. | Usted adquiere los equipos a proveedores locales, siguiendo nuestras especificaciones. |
| Diseño de la celda | Montamos la celda en un modelo digital, calculamos las rutas, el alcance y el tiempo del ciclo. | Usted nos envía las dimensiones del lugar de instalación y fotos de la instalación. |
| Montaje | Le brindamos asesoramiento por videoconferencia y le proporcionamos los esquemas de conexión de las cámaras, los sensores y las salidas. | Su mecánico y electricista instalan el equipo. |
| Visión artificial | Conectamos el sistema a la computadora de la celda, configuramos la cámara, definimos las zonas y entrenamos la red neuronal con sus productos. | Coloca los productos debajo de la cámara según nuestras indicaciones. |
| Puesta en marcha del robot | Realizamos la puesta en marcha por etapas: prueba sin carga, movimiento de un solo eje a baja velocidad, y luego un ciclo completo a velocidad limitada. | Su ingeniero se encuentra junto al robot, cerca del botón de parada de emergencia. |
| Formación | Ofrecemos clases en línea para operadores, técnicos de mantenimiento e ingenieros de procesos, y proporcionamos las grabaciones de las clases. | Los empleados se forman en su propia celda. |
| Soporte técnico | Optimizamos el modelo, agregamos rutas, analizamos los registros y ajustamos los programas. | Nos informa sobre nuevos productos o nuevas tareas. |
El robot siempre se pone en marcha con la presencia de una persona en el lugar. Nosotros configuramos el sistema y supervisamos el proceso a través de videoconferencia, mientras que su ingeniero activa y controla el movimiento del robot, permaneciendo cerca del botón de parada de emergencia. Durante las primeras puestas en marcha, la velocidad del robot está limitada por el programa.
Formación a distancia en nuestros programas
Programa engiAI: visión artificial
- Conexión y configuración de cámaras industriales.
- Delimitación de zonas de control en la imagen en tiempo real.
- Recopilación de imágenes y datos sintéticos para el entrenamiento.
- Entrenamiento de la red neuronal y verificación de los resultados.
- Reglas de salida: comandos al robot y al controlador PLC, salidas discretas, sonido.
- Captura de imágenes mediante la señal de un sensor y funcionamiento con el encoder de la cinta transportadora.
Programa Robot1: control de robots
- Conexión del robot, control manual de los ejes y guardado de posiciones.
- Rutas y ciclos, apilamiento en cajas por filas y capas.
- Reglas de entrada y salida, sistema de succión neumático, protecciones mediante sensores.
- Recepción de comandos desde el sistema de visión artificial.
- El gemelo digital de Stend y la transición segura hacia el robot real.
- Exportación del ciclo al programa de la consola de programación del robot.
Para el trabajo remoto, se requiere una conexión a internet estable en el ordenador, un programa de acceso remoto que esté aprobado por su departamento de TI, y una conexión de video desde un teléfono inteligente o un portátil para el robot.
05 Visión monocular: engiAI
engiAI es un programa de visión artificial que utiliza una red neuronal. A través de un solo programa, el operador conecta las cámaras, define las zonas de control, entrena la red neuronal, inspecciona los productos y gestiona el proceso de rechazo.
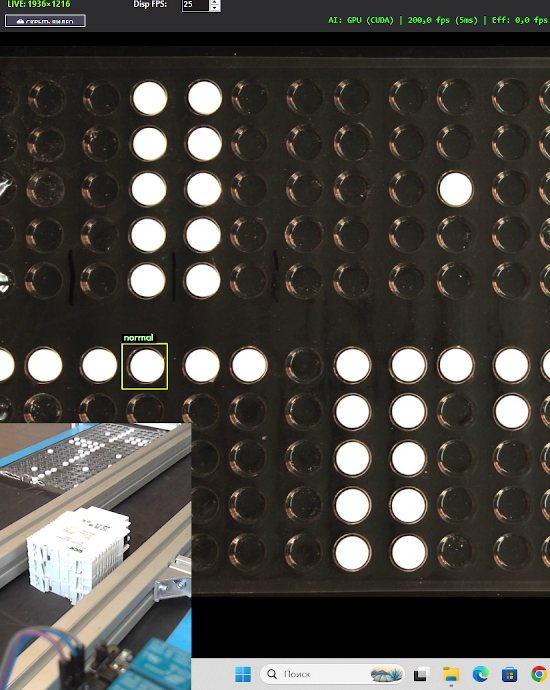
El programa verifica la presencia de la pieza y si todos los elementos están en su lugar.
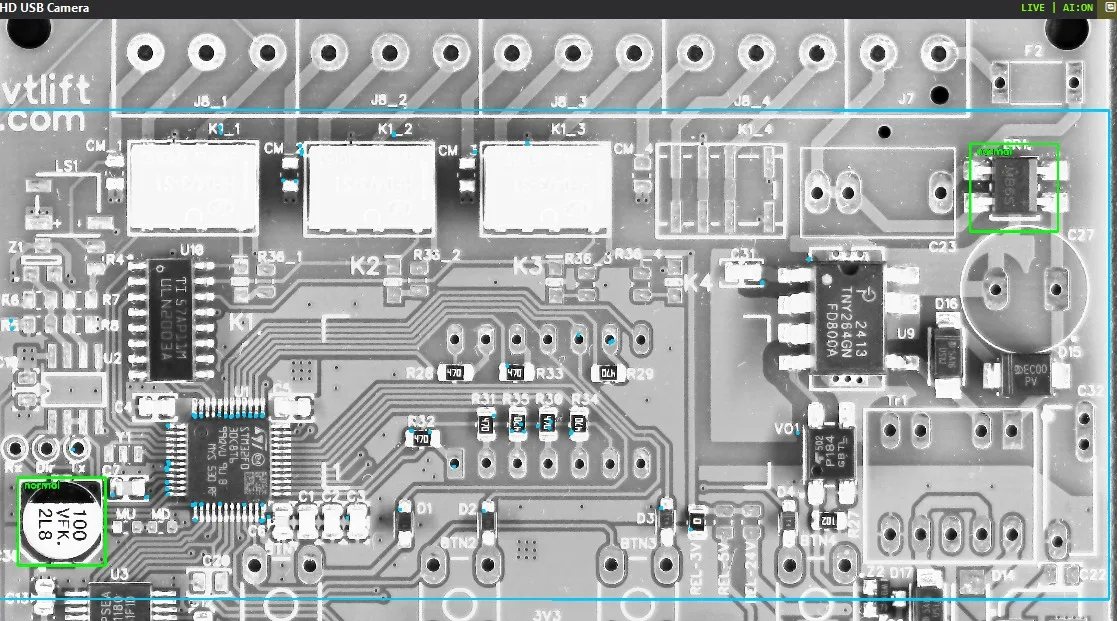
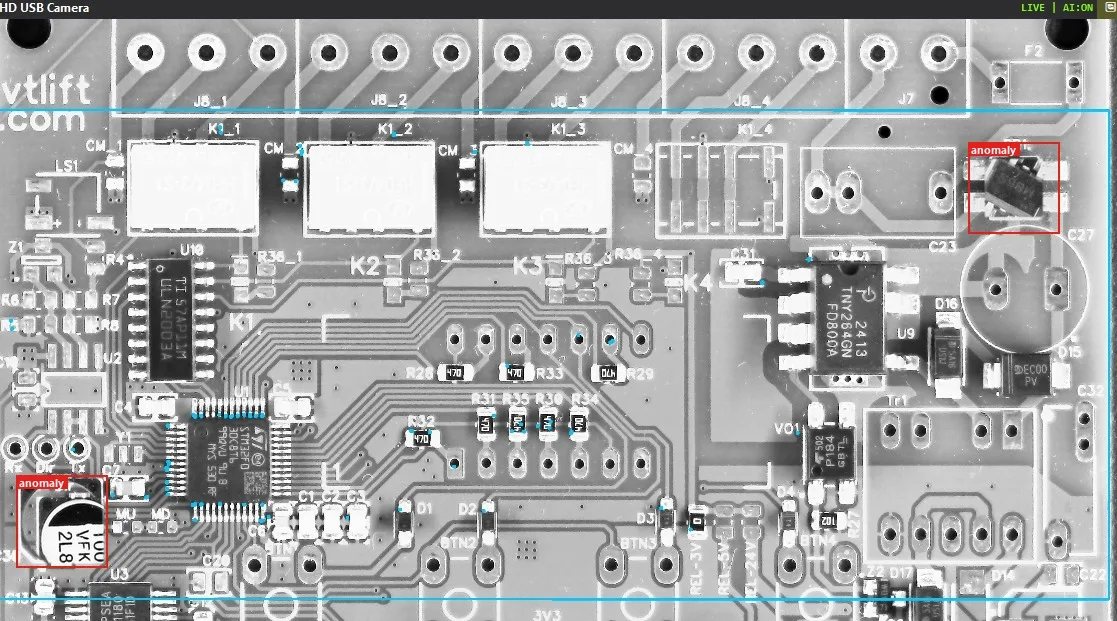
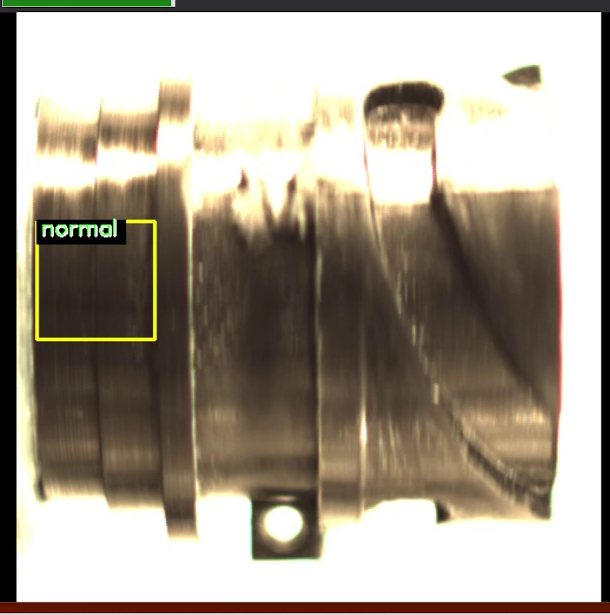
El programa detecta grietas, desplazamientos de componentes, errores de ensamblaje y objetos extraños.
La red neuronal determina el tipo, el color o la variante del producto para su clasificación.
La red neuronal determina el ángulo del producto, desde 0 hasta 359 grados, con un intervalo de 1 grado.
Un modelo inspecciona cientos de zonas de la placa de circuito impreso, y cada zona tiene su propio perfil de referencia.
El programa localiza la placa en la línea de producción, incluso si está desplazada o girada hasta 180 grados.
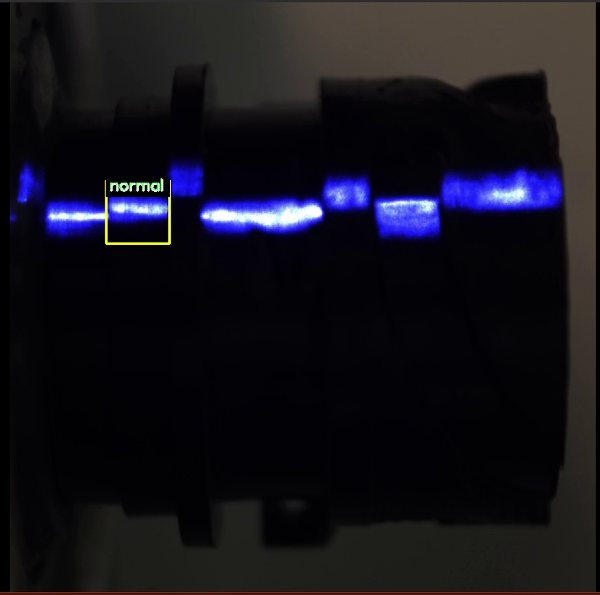
Entrenamiento con un conjunto de imágenes reducido
Normalmente, el entrenamiento de una red neuronal requiere miles de imágenes etiquetadas. En engiAI, el operador toma varias fotografías del producto, y el programa genera automáticamente el conjunto de datos de entrenamiento. El programa desplaza y rota la zona, modifica el brillo y el contraste, añade imágenes espejo y organiza las imágenes en diferentes categorías. Para las placas de circuito impreso, el programa crea automáticamente un defecto sintético: desplaza un componente junto con la textura real de la placa. A partir de una sola imagen, se generan cientos de imágenes de entrenamiento.
El proceso de entrenamiento se inicia con un solo botón. Se ejecuta en la tarjeta gráfica NVIDIA o en el procesador. Todo el ciclo, que incluye "mostrar el producto, entrenar el modelo y que el sistema funcione", lo lleva a cabo el técnico o el operador de la línea, y no un especialista externo en aprendizaje automático.
Cámaras y salidas
| Qué se conecta | Funcionalidades |
|---|---|
| Cámaras Hikrobot | Cámaras industriales GigE y USB3: tiempo de exposición, ganancia, resolución, entradas y salidas discretas. |
| Cámaras SICK picoCam | Cámaras industriales IDS uEye: tiempo de exposición, ganancia, salida para el actuador. |
| Cámaras USB e IP | Webcams y cámaras de vigilancia mediante el protocolo RTSP. Para un proyecto piloto, incluso una cámara de smartphone puede ser suficiente. |
| Sensores y codificadores | El fotograma se captura mediante la señal de un sensor, y la variación en el momento de la captura no supera los 4 milisegundos. El rechazo de imágenes se sincroniza con el codificador de la cinta transportadora. |
| Salidas | Se puede conectar el dispositivo a un robot o a un controlador PLC mediante TCP/IP, y su salida discreta puede controlar un empujador o una lámpara, además de emitir una señal sonora. |
| Escalabilidad | Un programa controla varias cámaras simultáneamente, y cada cámara puede utilizar hasta 20 modelos de red neuronal. Los conjuntos de "cámara y modelo" se cambian con un solo clic al cambiar el producto. |
06Visión estereoscópica: altura y dimensiones en 3D
Una cámara captura una imagen plana. Cuando el robot necesita conocer la altura, por ejemplo, la altura de una pila de cajas o el nivel de un producto en un contenedor, se conecta al sistema un sistema de visión estereoscópica.
Dos cámaras observan la escena con un ligero desplazamiento, imitando la visión de los ojos humanos. A partir de la diferencia entre las dos imágenes, el programa crea un mapa de profundidad y calcula, en milímetros, la altura, la longitud y el ancho de la caja, así como la distancia desde la cámara hasta su parte superior. Se pueden utilizar dos cámaras industriales SICK, dos cámaras USB o un módulo estéreo preconfigurado, es decir, una cámara con dos lentes.
H Altura de la caja por encima de la mesa, en milímetros.
L, A Longitud y anchura de la superficie superior de la caja.
Z Distancia desde la cámara hasta la parte superior de la caja. Cuando la cámara está montada en la cabeza del robot, esta distancia limita el recorrido de los ejes.
Mapa de profundidad 3D: Cada punto de la imagen recibe una distancia a la cámara, y el objeto se destaca por encima del plano de la mesa.
Funciones del sistema de visión estereoscópica en nuestro sistema
- Calibración de dos maneras. La calibración precisa se realiza utilizando un tablero de ajedrez. Una configuración simplificada se realiza sin el tablero, basándose en la distancia a la mesa y utilizando una única caja de referencia.
- Proyector de puntos láser. El proyector añade un patrón a las superficies de color uniforme, lo que permite obtener un mapa de profundidad más detallado. Se guardan configuraciones separadas para el modo con láser y para el modo sin láser.
- Cámara montada en la cabeza del robot. El programa Robot1 tiene en cuenta la altura actual de la cabeza del robot y recalcula la medición teniendo en cuenta su elevación.
- Reglas de altura. Para cada rango de distancia a la superficie, se establecen límites para los ejes del robot. Cuanto más alta es la pila, menos se permite que el robot baje, y la ventosa no ejerce presión sobre el cartón. Estas reglas se aplican a todas las fuentes de movimiento del robot.
- Protección con datos obsoletos. Si los datos de la cámara están desactualizados, los ejes especificados en las reglas no se moverán. Este comportamiento se puede desactivar en la configuración.
| Pruebas en un banco de pruebas | Resultado |
|---|---|
| Módulo estereoscópico económico: dos sensores de 1280 x 720 píxeles, la distancia entre las lentes es de aproximadamente 60 mm, y la cámara está a una altura de 255 mm. | El error en la medición de la altura de una caja es de 1 a 3 mm, sin utilizar un láser ni un patrón de tablero de ajedrez. |
| El mismo módulo estéreo en un modo de configuración simplificado. | La precisión en la longitud y el ancho es de aproximadamente el 10%. La precisión aumenta con el proyector láser y la calibración mediante un tablero de ajedrez. |
07Robot1: Control del robot desde la computadora
Robot1 controla directamente un robot industrial a través de la red, utilizando el controlador del robot. No es necesario utilizar un software específico del fabricante del robot. La consola de programación del robot se utiliza para activar el modo de funcionamiento y para detener el proceso en caso de emergencia.
| Función | ¿Qué ofrece? |
|---|---|
| Control manual | Cada eje se mueve con botones que permiten seleccionar el paso y la velocidad. La cabeza del robot se mueve estrictamente en vertical y en línea recta, mientras que la pieza, sujetada por la pinza, mantiene su orientación. |
| Posiciones y ciclos | Las posiciones se guardan con un solo clic y se combinan en un ciclo con la velocidad, las pausas y el número de repeticiones deseados. |
| Colocación en cajas | El operador define el número de piezas por fila, el espaciado y el número de capas, y el programa calcula la posición de cada elemento. La caja se adapta al robot real. |
| Entradas y salidas | La pinza neumática se activa en la posición de agarre. Los ciclos se inician y se detienen mediante señales de los sensores. Si el sensor no detecta la pieza después del agarre, el robot repite el proceso o se detiene. |
| Limitaciones | El programa establece límites suaves para los ejes, zonas prohibidas, una limitación de velocidad y un botón de parada suave que limpia la cola de comandos. |
| Comandos desde la visión | El programa recibe comandos a través de la red. Para cada eje, se definen la instrucción, la velocidad, el desplazamiento y la dirección, y para cada clase se define una ruta específica. |
| Funcionamiento sin ordenador | Un ciclo completo se descarga en una memoria USB mediante los archivos del programa "consola de programación", y el robot lo ejecuta de forma autónoma. |
| Proyectos y registro | Toda la información relacionada con una celda se almacena en un único archivo de proyecto. El registro guarda cada instrucción enviada al robot. |
Gemelo digital Stend
En el módulo Stend, el robot, la caja, el punto de recogida y la propia pieza se colocan mediante el ratón en una escena tridimensional. La pinza se ensambla directamente sobre el modelo, a partir de una estructura, una viga y ventosas. El programa calcula el alcance, el plan de colocación y el tiempo del ciclo, y luego muestra todo el ciclo con una simulación de los sensores y la neumática.
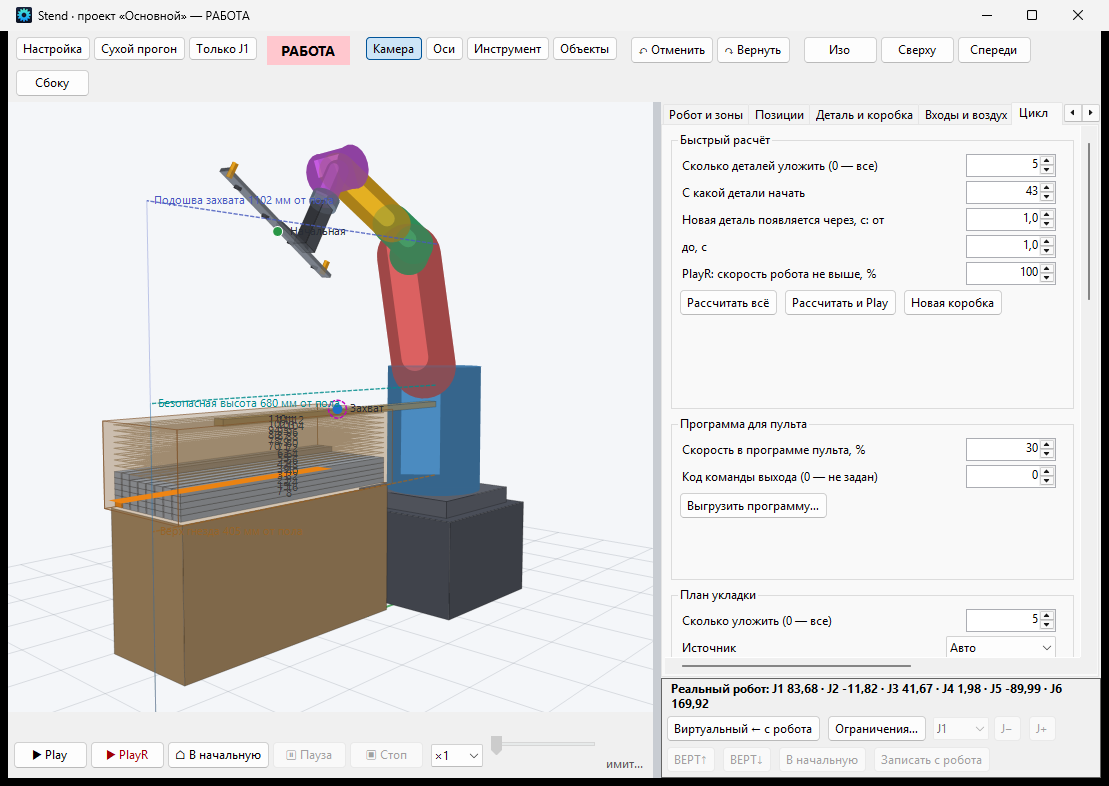
La transición al trabajo real se realiza por etapas. Primero, el ciclo se muestra en un modelo. Luego, una simulación en seco registra los pasos sin enviar ninguna instrucción al robot. Posteriormente, el robot mueve solo un eje a una velocidad máxima del 5%. Finalmente, se ejecuta el ciclo completo, con confirmación de los puntos y un límite de velocidad.
08Todo el software es de nuestra propia creación
Los programas engiAI y Robot1 fueron desarrollados por especialistas de "Vector Technologies". Esto se traduce en varias ventajas prácticas para usted.
Si una tarea requiere una nueva función, un nuevo protocolo de comunicación o un nuevo informe, nosotros los implementamos.
La visión, la comunicación y el control del robot están integrados en un único sistema, por lo que los problemas se resuelven sin necesidad de comunicación entre diferentes proveedores.
El reconocimiento de imágenes se realiza en un ordenador de la línea de producción, y las imágenes de su proceso productivo no abandonan la empresa.
Los programas funcionan en ruso, inglés, alemán, francés, español, italiano, portugués, chino, japonés, coreano, hindi, árabe, indonesio y vietnamita.
Los registros de funcionamiento y la base de datos de los programas almacenan el historial de eventos. Estos datos son útiles para el análisis de defectos y el rendimiento de la línea de producción.
La segunda celda se inicia copiando el proyecto y el modelo de la red neuronal, en lugar de crear un nuevo proyecto de integración.
| Requisitos | Valor |
|---|---|
| Computadora | Windows 10 o Windows 11, versión de 64 bits. La tarjeta gráfica NVIDIA acelera el entrenamiento y el análisis; sin ella, el programa funciona utilizando el procesador. |
| Robot | Hoy en día, Robot1 controla robots BORUNTE utilizando el controlador HC1. Los robots de otras marcas y los controladores PLC reciben comandos a través de la red TCP/IP desde engiAI. |
| Versión de prueba | Los programas se pueden descargar desde el sitio web engi.live. Sin una licencia, cada programa funciona durante 20 minutos. |
09Sobre la empresa "Vector Technologies"
"Vector Technologies" es el desarrollador, fabricante y proveedor de equipos para la automatización industrial con sede en Minsk. La empresa ofrece una gama completa de servicios de ingeniería, desde el diseño del proyecto hasta su puesta en marcha.
Proyectos de la empresa
Visión artificial y robótica
- Adaptación de un robot industrial a la posición del objeto mediante visión artificial.
- 3DStereo: Medición sin contacto de las dimensiones utilizando dos cámaras.
- Análisis automático de placas de circuito impreso.
- Inspección de tabletas por zonas.
- Sistema de control del embalaje de productos farmacéuticos.
- Inspección automática de la marca.
- Control de la marca y el aislamiento de cables y alambres.
Automatización de la producción
- Sistema AGV para el transporte de bobinas y carretes de alambre, con capacidad de carga de hasta 2900 kg.
- Modernización de la línea de corte de cintas bimetálicas.
- Modernización integral de la línea de control de las propiedades de las cintas bimetálicas.
- Modernización del sistema de control del horno de vacío.
- Sistema integral de tratamiento de agua, preparación y envasado de agua potable.
- Banco de pruebas en el laboratorio de Belshina S.A.
- Estación de lavado automatizada.
Las descripciones de los proyectos se encuentran disponibles en el sitio web vec-tech.by en la sección "Proyectos".
La empresa produce convertidores de frecuencia de las series VTD, con potencias de 0,4 a 630 kW, y VTD20, con potencias de 0,75 a 15 kW, arrancadores suaves de 11 a 600 kW, variadores, paneles de control y dispositivos electrónicos, todo ello fabricado en sus propias líneas de producción SMT y DIP. "Vector Technologies" es distribuidor oficial de YASKAWA, SICK, WEG, VIPA y FATEK. Realizamos el diseño de la instalación, los sistemas de control y los paneles de control según los datos proporcionados por el cliente, y entregamos la documentación necesaria para el montaje en el sitio. La entrega de equipos a su país se discute por separado.
10 ¿Dónde se aplica esto y cómo se calcula el beneficio?
| Sector | ¿Qué se automatiza? |
|---|---|
| Embalaje y logística | Orientación y apilamiento de cajas, paletización, clasificación, medición de dimensiones con cámara estéreo. |
| Industria farmacéutica | Control de tabletas en blísteres, control de embalaje y etiquetado, rechazo de productos defectuosos. |
| Electrónica | Control del ensamblaje de placas de circuito impreso mediante el método ZONA-PAR: verificación de la presencia, posición y orientación de los componentes. |
| Maquinaria y procesamiento de metales | Carga de máquinas y prensas, control de piezas, colocación de piezas en embalajes. |
| Fabricación de cables | Control de la marca y el aislamiento, transporte de bobinas mediante carros automatizados. |
| Industria alimentaria y bebidas | Control del flujo de productos en la línea de producción, detección de embalajes caídos, apilamiento. |
| Almacenes | Apilamiento y desapilamiento de palets, medición de las dimensiones de las mercancías. |
Ventajas de un robot con visión artificial frente a la automatización tradicional
- No se requiere equipo costoso. No son necesarios soportes, contrafuertes ni tolvas vibratorias específicos para cada pieza, ya que el robot se adapta a la pieza por sí mismo.
- La reconfiguración requiere varias horas. Para cada nuevo producto, se entrena un nuevo modelo y se definen nuevas rutas de proceso, mientras que la mecánica interna de la celda permanece igual.
- Los lotes de producción pequeños se vuelven rentables. Cuando la reprogramación de la maquinaria es prácticamente gratuita, incluso es rentable automatizar la producción de lotes que solo duran un turno.
- Una cámara realiza tres funciones. La cámara guía al robot, verifica la calidad y controla el proceso de selección de productos defectuosos.
- El sistema opera en condiciones reales. Si una pieza está colocada incorrectamente o llega un lote de un color diferente, el robot con visión artificial continúa trabajando porque se enfoca en la pieza en sí, y no en sus coordenadas.
11 ¿Cómo empezar?
Cómo calculamos el retorno de la inversión
Calculamos el período de retorno de la inversión basándonos en sus datos. Para el cálculo, necesitamos la información de la tabla a continuación, y el resultado se incluirá en el análisis económico.
| Datos proporcionados por usted | Lo que se deduce de estos datos |
|---|---|
| Número de empleados que trabajan en la operación en un turno y número de turnos por día. | Número de horas de trabajo anuales que reemplaza el robot. |
| Costo por hora de trabajo, incluyendo impuestos. | Ahorro anual en costos laborales. |
| Tasa de defectos y costo de cada error. | Ahorro gracias al control de calidad automatizado. |
| Número de veces que se cambia el producto al mes y duración del cambio. | Ahorro en herramientas y tiempos de inactividad. |
| Costo del espacio o área necesaria para su aplicación. | Plazo de recuperación: el costo total dividido por el ahorro anual. |
Los programas engiAI y Robot1, así como los manuales y los vídeos, están disponibles en el sitio web engi.live. Sin una licencia, cada programa funciona durante 20 minutos.