3D कैमरा और वैश्विक स्थिति: एक रोबोट जो ऊंचाई देखता है
तकनीकी दृष्टि के साथ एक रोबोट सॉर्टर अब तीन आयामों में कार्गो को मापता है।
सीधे रोबोट BORUNTE के नियंत्रण कार्यक्रम में स्टीरियो कैमरा बनाया: यह वास्तविक समय में है बॉक्स की ऊंचाई को मापता है, एन्कोडर्स द्वारा अपने स्वयं के "हेड" की ऊंचाई को जानता है और खुद को मना करता है रोबोट खतरनाक रूप से चलता है। नीचे एक जीवित कक्ष पर कार्यान्वित और परीक्षण की क्षमताएं हैं।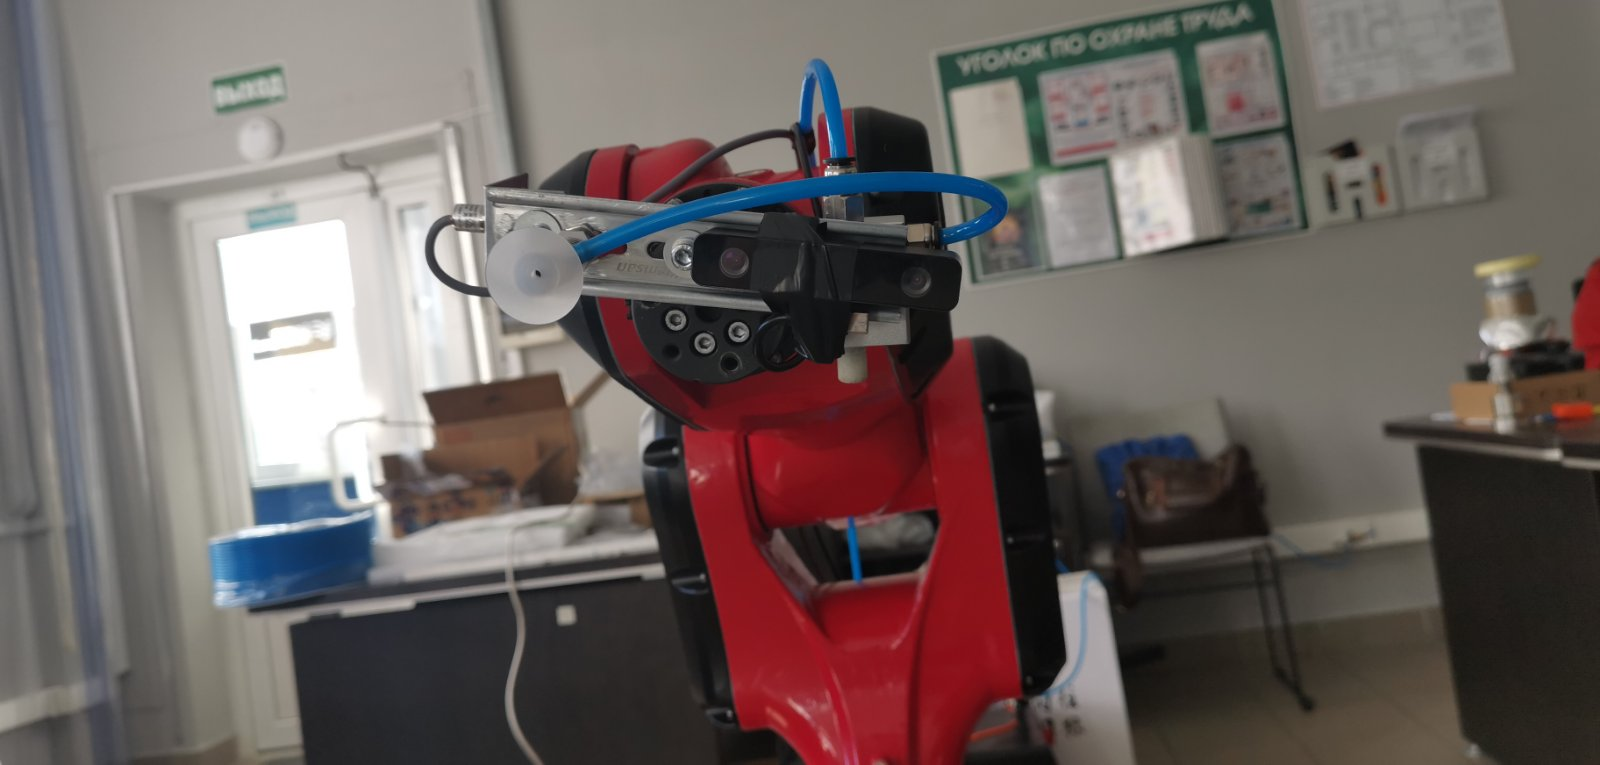
एक विंडो में सब कुछ: कैमरे, गहराई, संख्या
3D कैमरा विंडो एक बटन के साथ खुलती है और मुख्य नियंत्रण विंडो के समानांतर चलती है। बाईं ओर स्टीरियो जोड़ी कैमरों और एक गहराई के नक्शे की लाइव छवि है, दाईं ओर सुरक्षा नियम हैं। और ट्यूनिंग। वास्तविक समय में तीन प्रमुख मापदंडों को प्रदर्शित और अद्यतन किया गया है:
- रोबोट ऊंचाई + समायोजन वैश्विक सिर की ऊंचाई J6;
- बॉक्स की सतह पर दूरी - कार्गो से पहले कितना बचा है;
- बॉक्स की ऊंचाई - माप का मुख्य परिणाम।
समापन खिड़की माप को बंद नहीं करता है: कैमरा पृष्ठभूमि में काम करना जारी रखता है, और नियम सुरक्षा लगातार होती है।
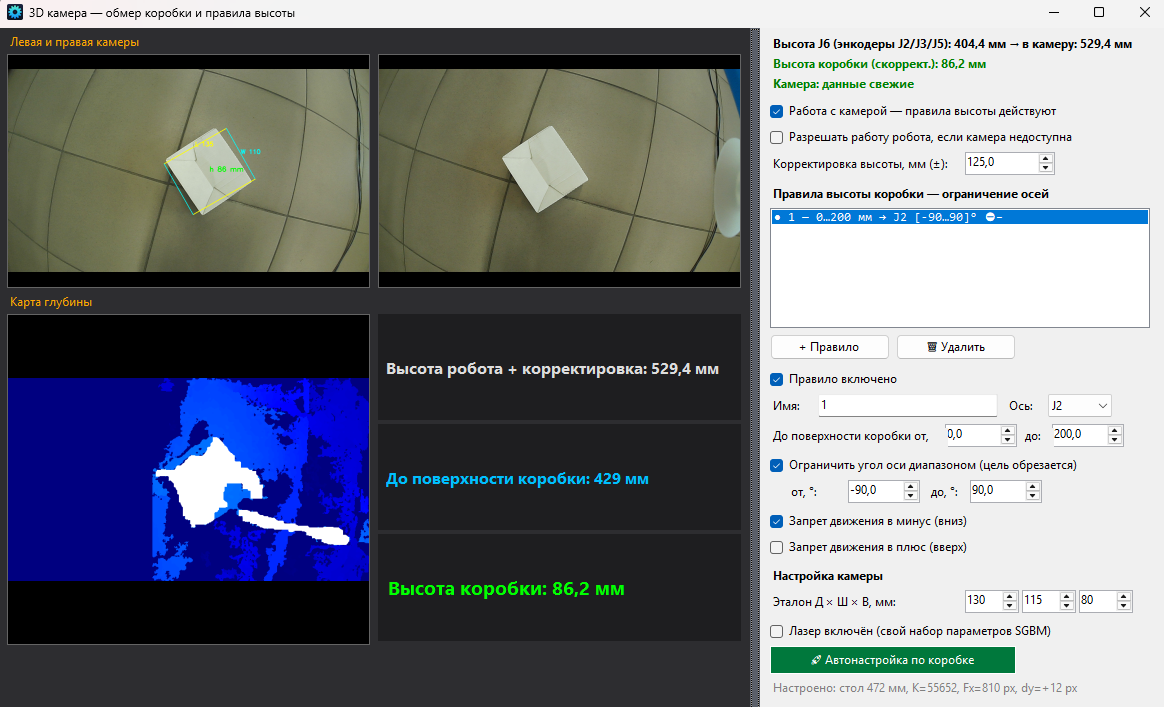
J6 की वैश्विक ऊंचाई रोबोट एन्कोडर्स से बनी है।
सिर की ऊंचाई को पासपोर्ट के अनुसार J2 / J3 / J5 अक्ष के एन्कोडर्स से रोबोट का नियंत्रक माना जाता है। Kinematics - बाहरी सेंसर के बिना। एक समायोजन क्षेत्र (±, mm) स्थापना को ध्यान में रखता है: एक फूस पर रोबोट, अवकाश आधार, कैमरा लेंस हटाने flange के सापेक्ष। एक बार प्रवेश करने के बाद, और रीडिंग रूले के साथ मेल खाती है।
मापन जो रोबोट आंदोलन से डरता नहीं है
कैमरा एक चलती सिर पर खड़ा है, और आमतौर पर यह एक समस्या है: रोबोट गुलाब - "स्विम्ड" ऊंचाई। कार्गो यहाँ दूरी "कैमरा → टेबल" को स्वचालित रूप से माप के गणित में प्रतिस्थापित किया जाता है: ऊंचाई J6 + समायोजनहर सर्वेक्षण चक्र पर। रोबोट 140 मिमी तक चला गया। माप बिना पुनरावृत्ति के सही रहा है। चेक: बॉक्स-मानक 80 मिमी शो रोबोट की विभिन्न ऊंचाई पर 80.0 मिमी।
- बॉक्स को स्वचालित करना एक टैप: कैमरा तालिका पाता है। पैमाने को समायोजित करता है और अवशिष्ट ऊंचाई त्रुटि को शून्य करता है;
- ऊंचाई बदलने पर मापन बफर को साफ़ किया जाता है - पहले और बाद में कोई "औसत" नहीं
- फ्रेम द्वारा मीडिया फ़िल्टरिंग स्टीरियो जोड़ी के शोर को extinguished।
कार्गो की दूरी के लिए सुरक्षा नियम
व्यवस्थापक फॉर्म के नियमों को परिभाषित करता है "सतह से ... से ... मिमी → अक्ष सीमा": नीचे की ओर और / या ऊपर की ओर आंदोलन या कोणों की अनुमति रेंज का निषेध। नियम जोड़ते हैं। डेटाबेस में संग्रहीत और चालू अपवाद के बिना आंदोलन के सभी स्रोत: हाथ बटन, बचाया पोज, जोग, टीसीपी एआई कमांड, स्वचालित मार्ग।
- लोड करीब है - रोबोट शारीरिक रूप से चूषण कप को बॉक्स में कम नहीं कर सकता है;
- रिवर्स दिशा हमेशा मुफ़्त होती है - रोबोट जोन के "खुले" हो सकता है।
- इस कदम पर नियम को सक्रिय करते समय - ड्राइव दुर्घटना के बिना एक चिकनी स्टॉप;
- कैमरे के साथ संचार खो गया है - नियमों के तहत धुरी बंद हो जाती है (या यदि व्यवस्थापक स्पष्ट रूप से इसे अधिकृत करता है);
- सभी या nothing सिद्धांत: अगर कम से कम एक अक्ष एक बाधा पर रहता है, आंदोलन आंशिक रूप से नहीं किया जाता है।
ऊर्ध्वाधर स्ट्रोक: ऊंचाई में बदलाव, बॉक्स शिफ्ट नहीं होता है
+ और - बटन कम होते हैं और रोबोट के सिर को बढ़ाते हैं। लंबवत: कार्यक्रम एक गति में kinematics, अक्ष J2 और J3 यात्रा की उलटा समस्या को हल करता है। फ्रेम में बॉक्स जगह में रहता है - मापा विध्वंस क्षैतिज रूप से एक मिलीमीटर से कम 10 मिमी। यह कैसे चूसने वाला लोड को दृष्टिकोण देता है: लंबवत, फ्रेम को चिकनाई के बिना।
कैमरे का स्थिर कोण "डिग्री" है
एक चेकबॉक्स उपकरण के वैश्विक झुकाव को इंगित करता है: किसी भी आंदोलन के साथ J2 / J3 अक्ष J5 यह स्वचालित रूप से बदल जाता है, कैमरे को फर्श के समानांतर रखता है। कोण दिखाई देना स्क्रीन पर, वर्तमान मुद्रा द्वारा निर्धारित और डेटाबेस में संग्रहीत। गलती जमा नहीं है। सिस्टम वैश्विक कोण पर खींचा जाता है, चरणों का अंतर नहीं है।
🔒 वीडियो डाउनलोड करें 2026-08-31 12-31-07.mp4 — कोई पहुँच नहींउत्पादन के लिए तैयार
- इंटरफ़ेस 14 भाषाओं (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), उड़ान पर स्विचन, विकल्प बचाया जाता है;
- सभी सेटिंग्स - डेटाबेस में: नियम, अंशांकन, आकार और खिड़कियों का स्थान;
- पूर्ण लॉगिंग: प्रत्येक आंदोलन, हर विफलता और इसका कारण लॉग फ़ाइल में है।
- यह engiAI AI सॉर्टिंग (YOLO) के साथ मिलकर काम करता है: कैमरा द्वारा वर्गीकरण, टीसीपी निष्पादन पुष्टि के साथ रोबोट को आदेश देता है।
परिणाम: एक सेल जहां रोबोट सिर्फ poses को दोहराता नहीं है, लेकिन लोड को देखता है। वह अपनी ऊंचाई को जानता है और खुद को गलती नहीं करता है। हमसे संपर्क करें और हमें कार्य दिखाएं। अपने मिशन पर रहते हैं।
