3D-камера и глобальные позиции: робот, который видит высоту груза
Робот-сортировщик с техническим зрением теперь измеряет груз в трёх измерениях.
Прямо в программу управления роботом BORUNTE встроена стереокамера: она в реальном времени меряет высоту коробки, знает высоту собственной «головы» по энкодерам и сама запрещает роботу опасные движения. Ниже — возможности, реализованные и проверенные на живой ячейке.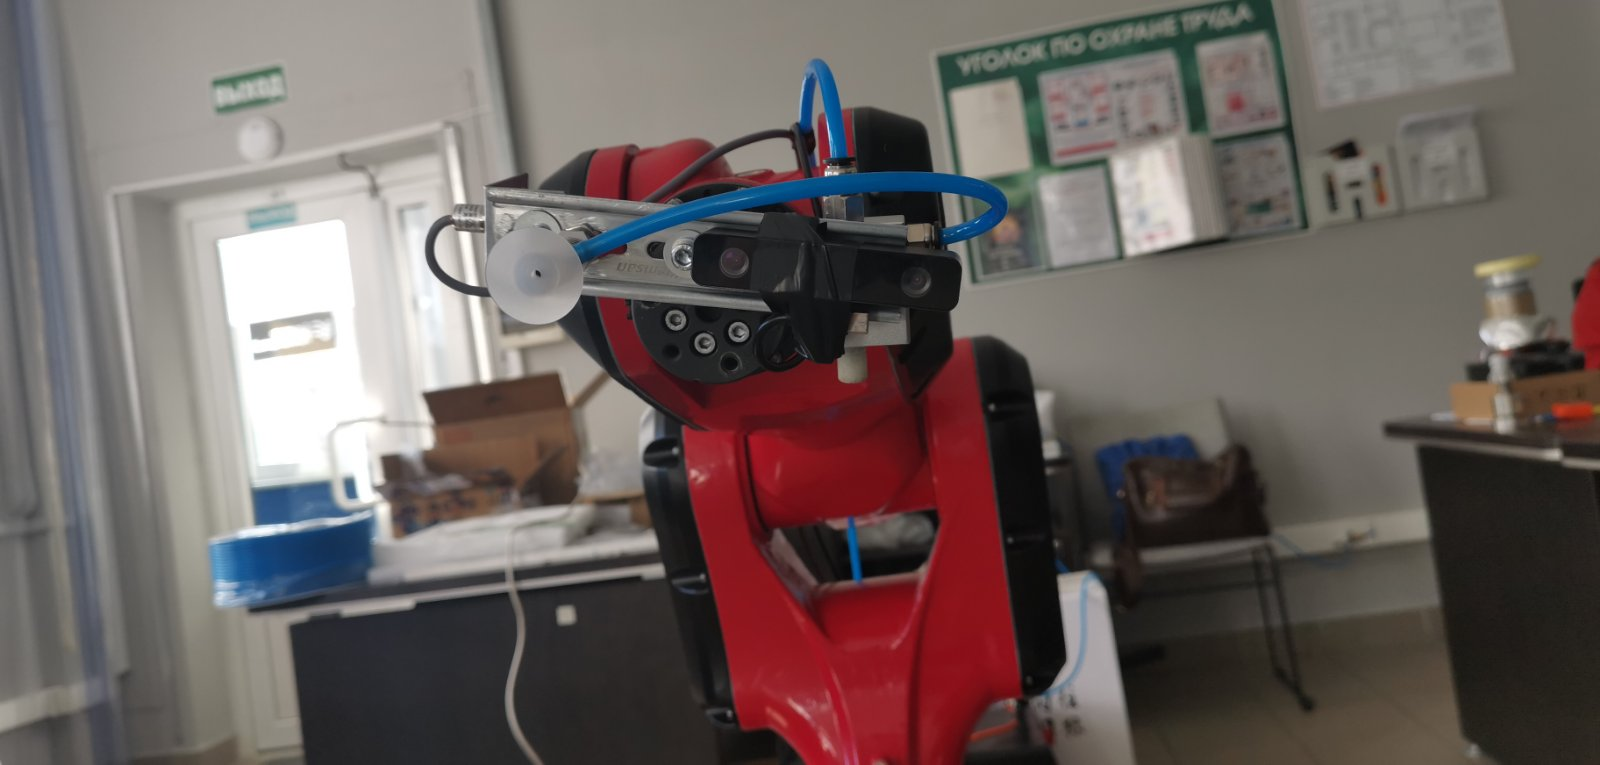
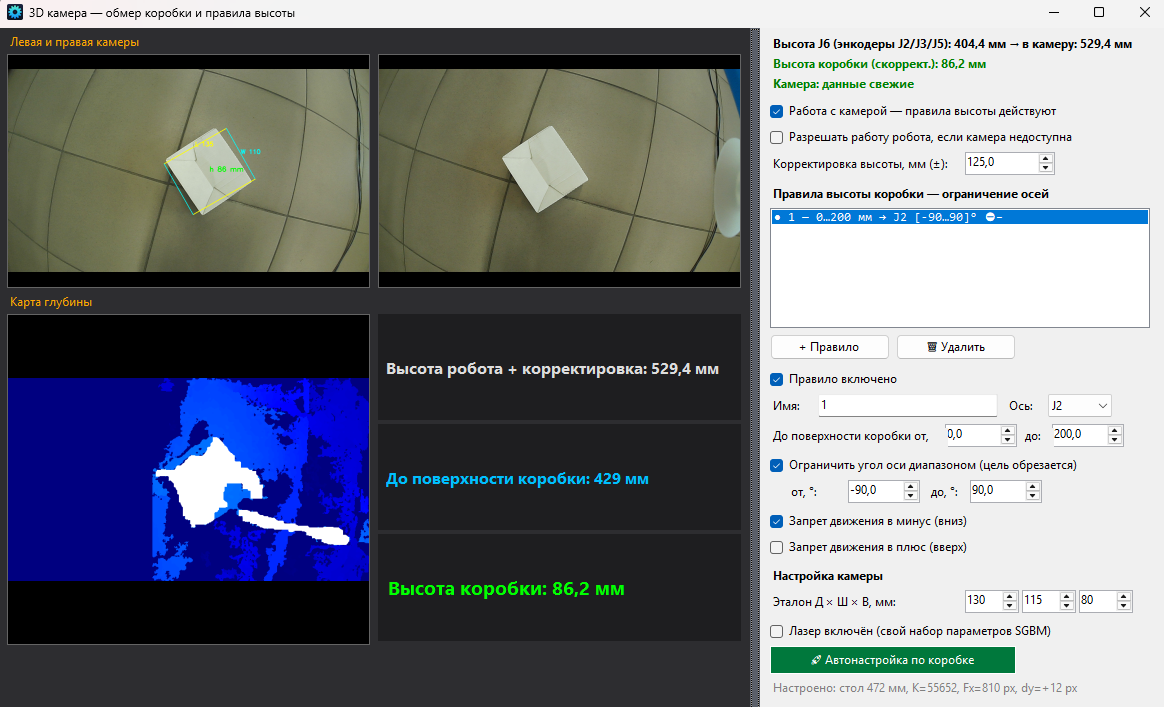
Всё в одном окне: камеры, глубина, цифры
Окно «3D камера» открывается одной кнопкой и работает параллельно с главным окном управления. Слева — живое изображение обеих камер стереопары и карта глубины, справа — правила безопасности и настройка. Три ключевых параметра выводятся крупно и обновляются в реальном времени:
- Высота робота + корректировка — глобальная высота головы J6;
- Расстояние до поверхности коробки — сколько осталось до груза;
- Высота коробки — главный результат обмера.
Закрытие окна не останавливает обмер: камера продолжает работать в фоне, а правила безопасности действуют постоянно.
Глобальная высота J6 — из энкодеров робота
Высота головы считается контроллером робота из энкодеров осей J2/J3/J5 по паспортной кинематике — без внешних датчиков. Одно поле корректировки (±, мм) учитывает монтаж: робот на поддоне, утопленное основание, вынос объектива камеры относительно фланца. Ввели один раз — и показания совпадают с рулеткой.
Обмер, который не боится движения робота
Камера стоит на подвижной голове, и обычно это проблема: поднялся робот — «уплыла» высота груза. Здесь расстояние «камера → стол» подставляется в математику обмера автоматически: высота J6 + корректировка, на каждом цикле опроса. Робот поднялся на 140 мм — обмер остался верным без перекалибровки. Проверено: коробка-эталон 80 мм показывает 80,0 мм на разных высотах робота.
- Автонастройка по коробке — одно нажатие: камера находит стол, подстраивает масштаб и обнуляет остаточную ошибку высоты;
- буферы измерений очищаются при смене высоты — никаких «средних между до и после»;
- медианная фильтрация по кадрам гасит шум стереопары.
Правила безопасности по расстоянию до груза
Администратор задаёт правила вида «расстояние до поверхности от … до … мм → ограничение оси»: запрет движения вниз и/или вверх, либо разрешённый диапазон углов. Правила складываются, хранятся в базе и действуют на все источники движения без исключения: ручные кнопки, сохранённые позы, джог, команды ИИ по TCP, автоматические маршруты.
- груз близко — робот физически не может опустить присоску в коробку;
- обратное направление всегда свободно — робот может «выехать» из зоны;
- при активации правила на ходу — плавная остановка без аварии привода;
- связь с камерой потеряна — оси под правилами останавливаются (либо продолжают работу, если админ явно это разрешил);
- принцип «всё или ничего»: если хоть одна ось упирается в ограничение, движение не выполняется даже частично.
Вертикальный ход: высота меняется, коробка не смещается
Кнопки «+» и «−» опускают и поднимают голову робота строго по вертикали: программа решает обратную задачу кинематики, оси J2 и J3 едут одновременно одним движением. Коробка в кадре остаётся на месте — измеренный снос по горизонтали меньше миллиметра на шаг 10 мм. Именно так присоска подходит к грузу: вертикально, без смаза кадра.
Постоянный угол камеры — «градус»
Один флажок фиксирует глобальный наклон инструмента: при любом движении J2/J3 ось J5 доворачивается автоматически, удерживая камеру параллельно полу. Установочный угол виден на экране, задаётся текущей позой и сохраняется в базе. Ошибка не накапливается — система тянется к глобальному углу, а не к разности шагов.
🔒 Скачать видео 2026-08-31 12-31-07.mp4 — нет доступаГотово к производству
- интерфейс на 14 языках (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), переключение на лету, выбор сохраняется;
- все настройки — в базе данных: правила, калибровки, размеры и расположение окон;
- полное журналирование: каждое движение, каждый отказ и его причина — в файле лога;
- работает в связке с ИИ-сортировкой engiAI (YOLO): классификация по камере, команды роботу по TCP с подтверждением исполнения.
Итог: ячейка, где робот не просто повторяет позы, а видит груз, знает свою высоту и сам не даёт себе ошибиться. Свяжитесь с нами — покажем работу вживую на вашей задаче.
