3D-Kamera und globale Positionen: Ein Roboter, der Höhe sieht
Ein Robotersortierer mit technischem Sehen misst nun Fracht in drei Dimensionen.
Direkt im Steuerungsprogramm des Roboters BORUNTE gebaut Stereokamera: es ist in Echtzeit misst die Höhe der Box, kennt die Höhe des eigenen "Kopfes" von Encodern und verbietet sich selbst Der Roboter bewegt sich gefährlich. Im Folgenden sind die Fähigkeiten implementiert und getestet auf einer lebenden Zelle.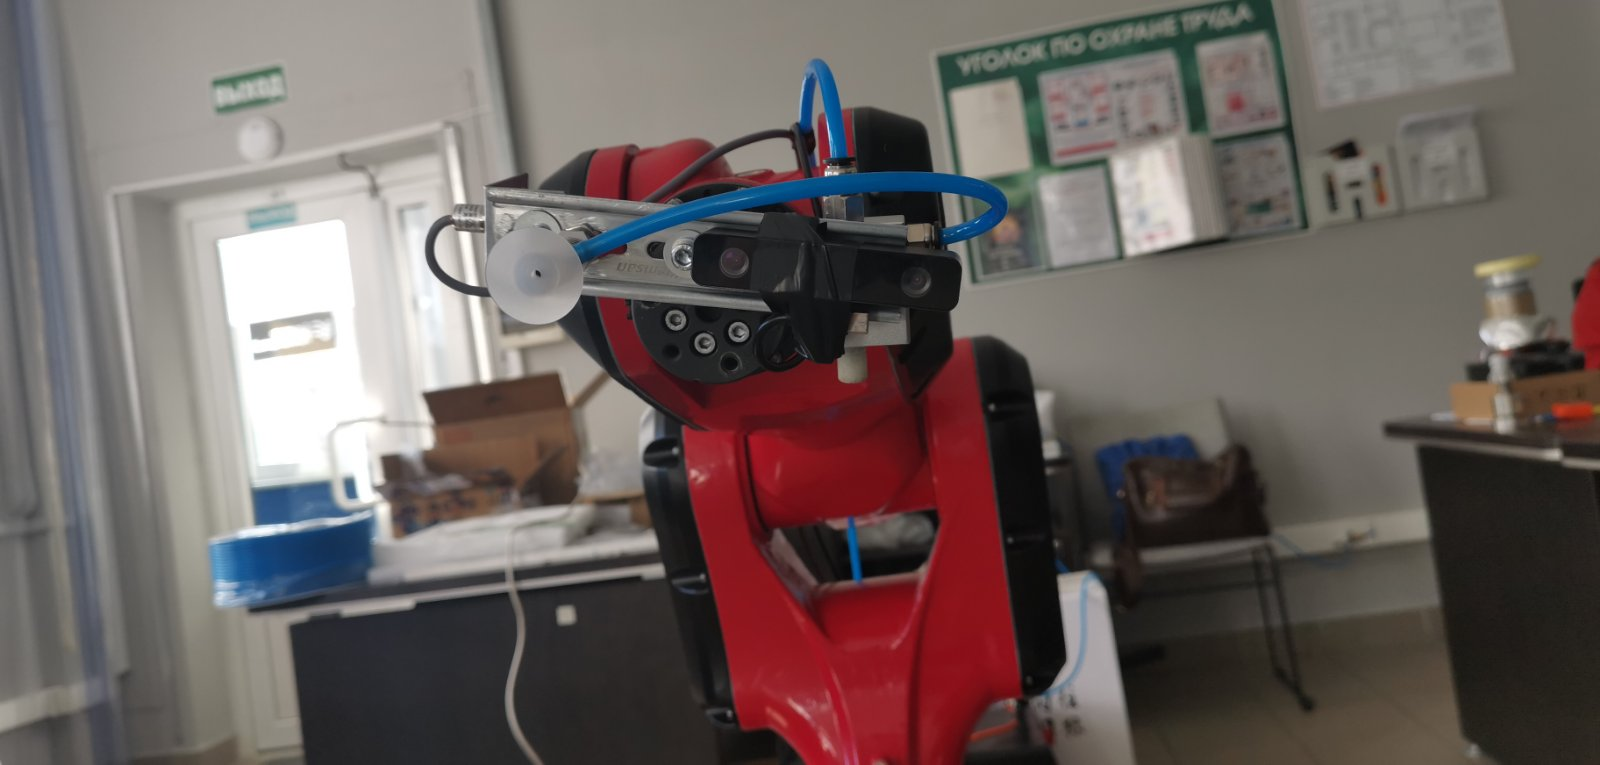
Alles in einem Fenster: Kameras, Tiefe, Zahlen
Das 3D-Kamerafenster öffnet sich mit einer einzigen Taste und läuft parallel zum Hauptsteuerungsfenster. Auf der linken Seite ist ein Live-Bild von beiden Stereo-Paar-Kameras und eine Tiefenkarte, auf der rechten Seite sind Sicherheitsregeln. und Tuning. Drei wichtige Parameter werden in Echtzeit angezeigt und aktualisiert:
- Roboterhöhe und -einstellung globale Kopfhöhe J6;
- Abstand zur Oberfläche des Kastens - wie viel vor der Ladung übrig bleibt;
- Die Höhe der Box - das Hauptergebnis der Messung.
Das Schließen des Fensters stoppt die Messung nicht: Die Kamera arbeitet weiterhin im Hintergrund und die Regeln Sicherheit ist ständig vorhanden.
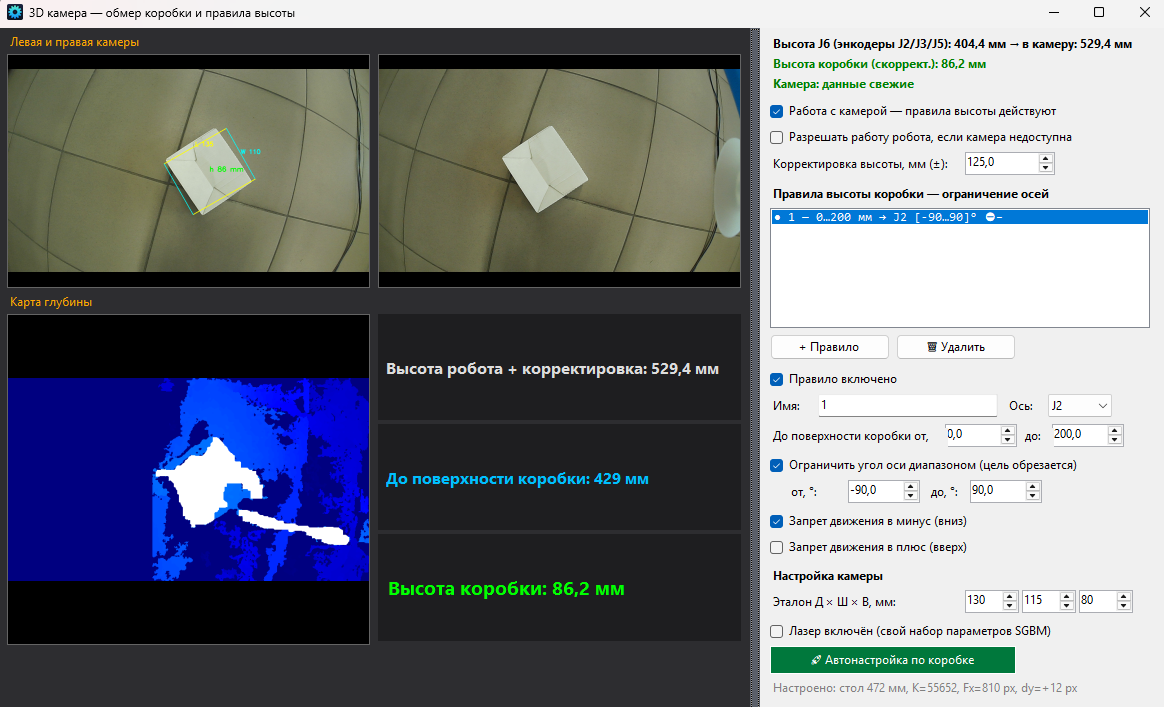
Die globale Höhe von J6 besteht aus Roboter-Encodern.
Die Höhe des Kopfes gilt als die Steuerung des Roboters von den Encodern der J2/J3/J5-Achsen gemäß dem Pass. Kinematik - ohne externe Sensoren. Ein Einstellfeld (±, mm) berücksichtigt die Installation: Roboter auf einer Palette, versenkter Boden, Entfernung des Kameraobjektivs relativ zum Flansch. Einmal eingegeben, und die lesungen stimmen mit roulette überein.
Messung, die keine Angst vor Roboterbewegung hat
Die Kamera steht auf einem beweglichen Kopf, und normalerweise ist das ein Problem: Der Roboter erhob sich - "schwimmte" die Höhe. Ladung. Hier wird der Abstand "Kamera → Tabelle" in der Messmathematik automatisch ersetzt: Höhe J6 + Einstellung, in jedem Umfragezyklus. Der Roboter stieg um 140 mm. Die Messung blieb ohne Rekalibrierung korrekt. Geprüft: Box-Standard 80 mm zeigt 80,0 mm in verschiedenen Höhen des Roboters.
- Autotuning der Box Ein Tipp: Die Kamera findet den Tisch. die Skala anpasst und den Resthöhenfehler auf Null setzt;
- Messpuffer werden beim Höhenwechsel geräumt - kein "Durchschnitt vorher und nachher"
- Mediane Filterung durch Frames löscht das Rauschen des Stereopaares.
Sicherheitsvorschriften für den Abstand zur Ladung
Administrator definiert die Regeln der Form "Abstand zur Oberfläche von ... bis ... mm → Achsbegrenzung": Verbot der Abwärts- und/oder Aufwärtsbewegung oder zulässiger Winkelbereich. Die Regeln addieren sich. in der Datenbank gespeichert sind und Alle Quellen der Bewegung ohne Ausnahme: Handtasten, gespeicherte Posen, Joggen, TCP AI-Befehle, automatische Routen.
- die Last ist nah – der Roboter kann den Saugnapf nicht physisch in den Kasten senken;
- Die umgekehrte Richtung ist immer frei - der Roboter kann aus der Zone "aussteigen".
- beim Aktivieren der Regel unterwegs - ein glatter Stopp ohne Fahrunfall;
- Kommunikation mit der Kamera geht verloren - die Achsen unter den Regeln stoppen (oder weiterarbeiten, wenn der Administrator dies ausdrücklich genehmigt hat);
- Das Alles-oder-Nichts-Prinzip: Wenn mindestens eine Achse auf einer Einschränkung ruht, Die Bewegung wird nicht einmal teilweise ausgeführt.
Vertikalstrich: Höhenänderungen, Box nicht verschieben
Die + und - Tasten senken und heben den Kopf des Roboters an. vertikal: Das Programm löst das inverse Problem der Kinematik, die Achsen J2 und J3 bewegen sich gleichzeitig in einer Bewegung. Die Box im Rahmen bleibt an Ort und Stelle - der gemessene Abriss horizontal weniger als einen Millimeter 10 mm. So nähert sich der Sauger der Last: vertikal, ohne den Rahmen zu schmieren.
Der konstante Winkel der Kamera ist "Grad"
Ein Kontrollkästchen zeigt die globale Neigung des Werkzeugs an: mit jeder Bewegung J2/J3 Achse J5 Es dreht sich automatisch und hält die Kamera parallel zum Boden. Sichtbarer Einstellwinkel auf dem Bildschirm, durch die aktuelle Pose eingestellt und in der Datenbank gespeichert. Der Fehler häuft sich nicht an. Das System ist auf den globalen Blickwinkel ausgerichtet, nicht auf den Unterschied der Schritte.
🔒 Video herunterladen 2026-08-31 12-31-07.mp4 — kein ZugriffBereit für die Produktion
- Schnittstelle 14 Sprachen (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI) Einschalten der Fliege, die Auswahl wird gespeichert;
- alle Einstellungen - in der Datenbank: Regeln, Kalibrierungen, Größen und Lage der Fenster;
- Vollständige Protokollierung: Jede Bewegung, jeder Fehler und seine Ursache befindet sich in der Protokolldatei.
- Es funktioniert in Verbindung mit der engiAI AI Sortierung (YOLO): Klassifizierung nach Kamera, TCP-Befehle an den Roboter mit Ausführungsbestätigung.
Ergebnis: Eine Zelle, in der der Roboter nicht nur wiederholt posiert, sondern die Last sieht. Er kennt seine Größe und lässt sich nicht irren. Kontaktieren Sie uns und zeigen Sie uns die Arbeit. Lebe auf deiner Mission.
