Cámara 3D y posiciones globales: un robot que ve la altura
Un clasificador robot con visión técnica ahora mide carga en tres dimensiones.
Directamente en el programa de control del robot BORUNTE construyó cámara estéreo: es en tiempo real mide la altura de la caja, conoce la altura de su propia “cabeza” por los encoderes y por sí mismo prohíbe El robot se mueve peligrosamente. A continuación se presentan las capacidades implementadas y probadas en una célula viviente.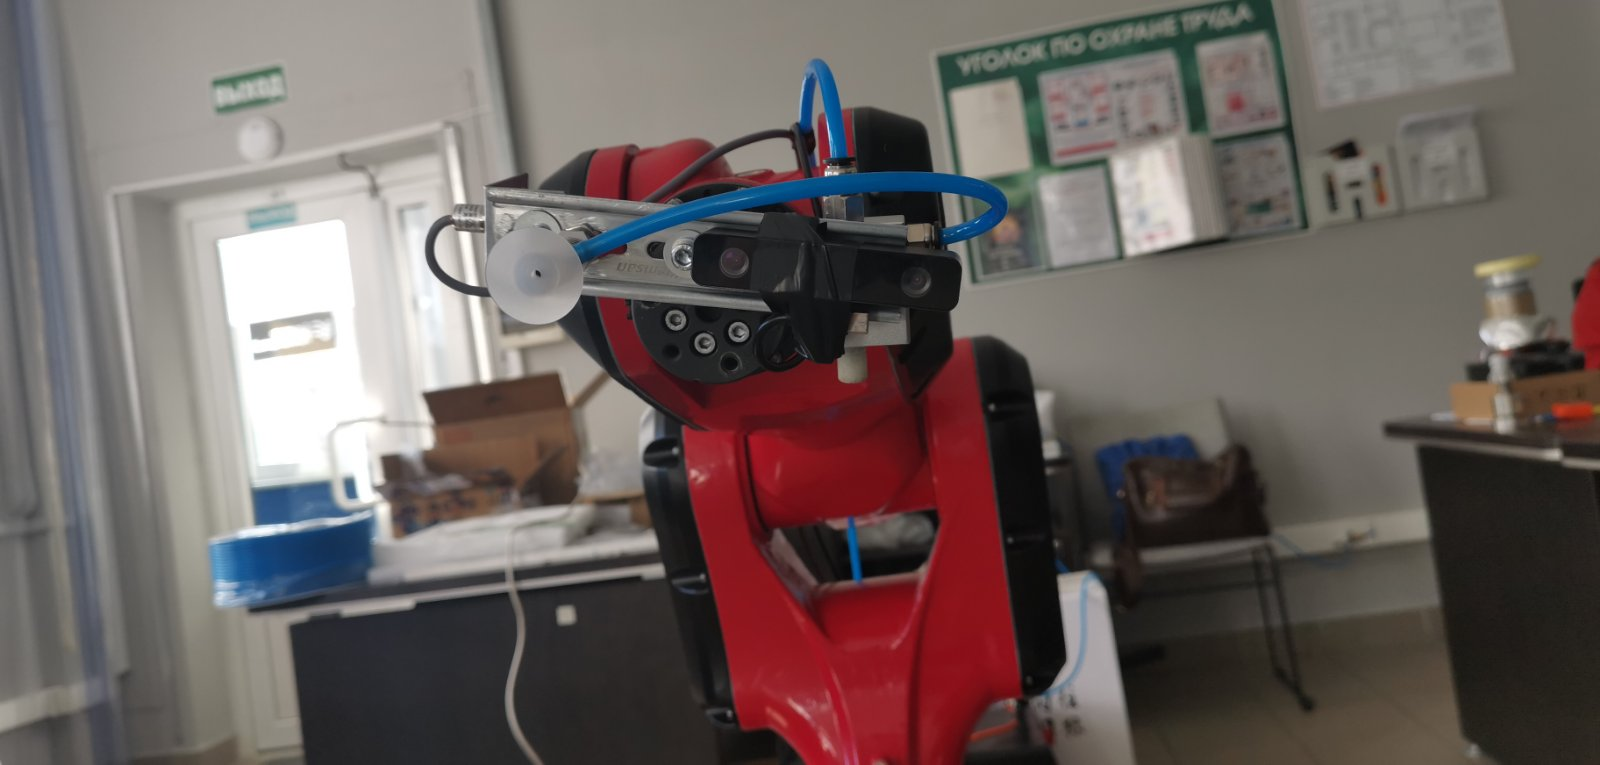
Todo en una ventana: cámaras, profundidad, números
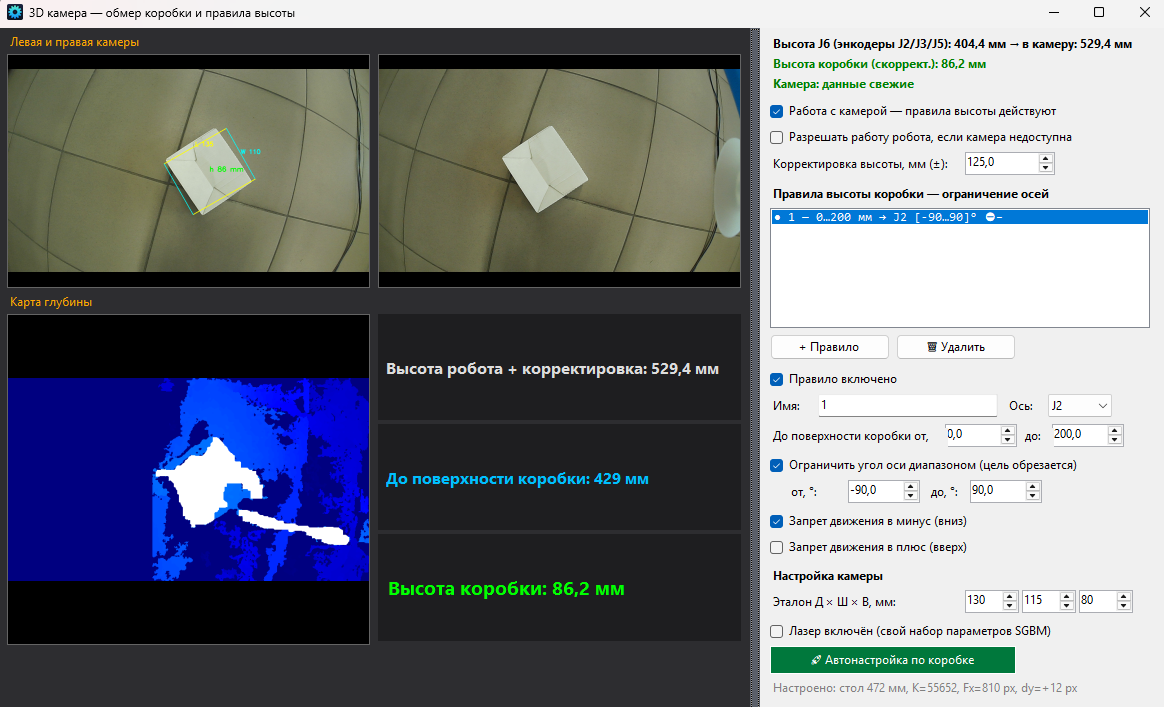
La ventana de cámara 3D se abre con un solo botón y se ejecuta paralelamente a la ventana de control principal. A la izquierda hay una imagen en vivo de ambas cámaras estereotipadas y un mapa de profundidad, a la derecha son reglas de seguridad. y afinación. Tres parámetros clave se muestran y actualizan en tiempo real:
- Altura de robot + ajuste nivel mundial de la cabeza J6;
- Distancia a la superficie de la caja - cuánto queda antes de la carga;
- La altura de la caja - el resultado principal de la medición.
Cerrar la ventana no detiene la medición: la cámara continúa trabajando en el fondo, y las reglas La seguridad está constantemente en su lugar.
La altura global de J6 está hecha de encoders robot.
La altura de la cabeza se considera el controlador del robot de los encoders de los ejes J2 / J3 / J5 según el pasaporte. Kinematics - sin sensores externos. Un campo de ajuste (±, mm) tiene en cuenta la instalación: Robot en una paleta, base empotrada, extracción de lentes de cámara relativa a la brida. Una vez entrado, las lecturas coinciden con la ruleta.
Medición que no tiene miedo del movimiento robot
La cámara se coloca sobre una cabeza en movimiento, y generalmente este es un problema: el robot rosa - "swimmed" la altura. Carga. Aquí la distancia "camera → tabla" se sustituye en las matemáticas de la medición automáticamente: altura J6 + ajuste, en cada ciclo de encuesta. El robot subió 140 mm. La medición siguió siendo correcta sin recalibración. Comprobado: caja estándar de 80 mm muestra 80.0 mm a diferentes alturas del robot.
- Automatización de la caja Un toque: la cámara encuentra la mesa. ajusta la escala y elimina el error de altura residual;
- Los amortiguadores de medición se limpian cuando cambian de altura - no "promedio antes y después"
- Filtración mediana por marcos apaga el ruido del par estéreo.
Normas de seguridad para la distancia a la carga
Administrador define las reglas de la forma "distancia a la superficie de ... a ... mm → limitación del eje": Prohibición de movimiento hacia abajo o hacia arriba o rango permitido de ángulos. Las reglas se suman. almacenados en la base de datos y operan en Todas las fuentes de movimiento sin excepción: Botones de mano, poses guardadas, jog, comandos TCP AI, rutas automáticas.
- la carga es cercana – el robot no puede bajar físicamente la ventosa de succión en la caja;
- La dirección inversa es siempre libre - el robot puede "salir" de la zona.
- al activar la regla en el movimiento - una parada suave sin un accidente de unidad;
- La comunicación con la cámara se pierde - los ejes bajo las reglas paran (o seguir trabajando si el administrador lo autorizó explícitamente);
- El principio de todo o nada: si al menos un eje descansa en una restricción, El movimiento ni siquiera se lleva a cabo parcialmente.
Apoplejía vertical: cambios de altura, caja no cambia
Los botones + y − bajan y levantan la cabeza del robot. verticalmente: El programa resuelve el problema inverso de las cinemáticas, los ejes J2 y J3 viajan simultáneamente en un movimiento. La caja en el marco permanece en su lugar - la demolición medida horizontalmente menos de un milímetro 10 mm. Así es como el sucker se acerca a la carga: verticalmente, sin lubricar el marco.
El ángulo constante de la cámara es "de acuerdo"
Una casilla indica la inclinación global de la herramienta: con cualquier movimiento J2/J3 eje J5 Se vuelve automáticamente, manteniendo la cámara paralela al suelo. Ajuste de ángulo visible en la pantalla, establecida por la pose actual y almacenada en la base de datos. El error no se acumula. El sistema se dibuja en el ángulo global, no en la diferencia de pasos.
🔒 Descargar vídeo 2026-08-31 12-31-07.mp4 — sin accesoListo para la producción
- interfaz 14 idiomas (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), encender la mosca, la elección se salva;
- todos los ajustes - en la base de datos: reglas, calibraciones, tamaños y ubicación de ventanas;
- Registro completo: cada movimiento, cada falla y su causa está en el archivo de registro.
- Funciona en conjunto con la clasificación engiAI AI (YOLO): clasificación por cámara, TCP ordena al robot con confirmación de ejecución.
Resultado: Una célula donde el robot no sólo repite poses, sino que ve la carga. Sabe su altura y no se deja confundir. Contacta con nosotros y muéstranos el trabajo. Vive en tu misión.
