Accompagnement à distance : un robot à vision industrielle clé en main, dans tous les pays
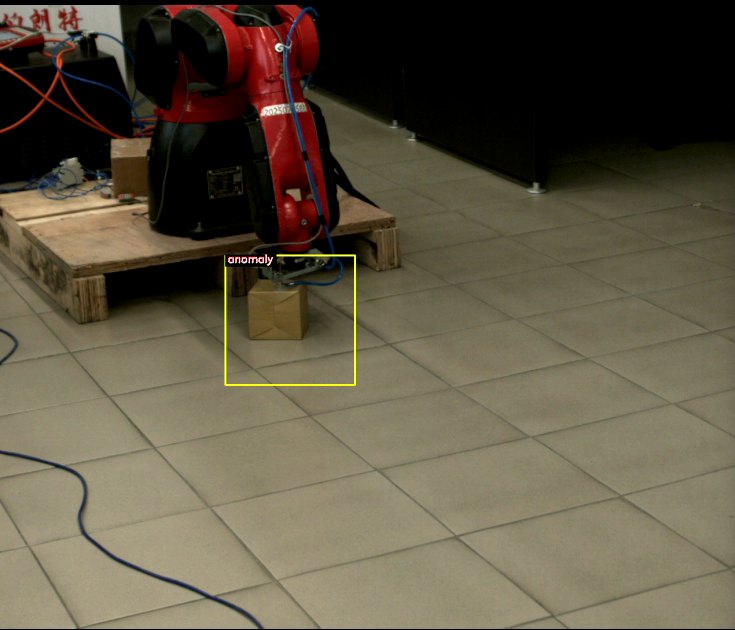
La caméra et le réseau neuronal indiquent au robot si une pièce est présente, de quel type il s'agit et comment elle est orientée. Il n'est pas nécessaire d'utiliser des supports ou des fixations pour un positionnement précis de la pièce.
Chaque réponse du réseau neuronal déclenche un itinéraire spécifique pour le robot : placement, tri, rejet ou attente.
Une seule caméra reconnaît et vérifie les produits. Une paire stéréo de deux caméras ou un module stéréo unique mesure la hauteur et les dimensions.
La configuration, le démarrage, la formation et le support technique se font via Internet. Seul votre ingénieur est nécessaire sur site.
Chers dirigeants et spécialistes,
L'entreprise "Vector Technologies", basée à Minsk (Biélorussie), est spécialisée dans l'automatisation industrielle depuis 17 ans, depuis 2009. Nous avons développé notre propre logiciel pour les robots équipés de systèmes de vision artificielle et nous proposons de l'implémenter dans votre usine, dans n'importe quel pays, sans que nos ingénieurs aient à se déplacer.
Les tâches que l'on effectue habituellement sur site par un intégrateur, nous les réalisons à distance, via internet. Nous analysons le projet en vidéo, établissons les spécifications techniques du matériel, configurons les logiciels à distance, entraînons les réseaux neuronaux sur vos produits, supervisons le démarrage du robot en collaboration avec votre ingénieur et formons le personnel en ligne. Vous n'avez pas à payer les frais de déplacement, et les délais de réalisation ne sont pas affectés par les visas ou les vols.
Les programmes de vision artificielle et de contrôle des robots ont été développés par notre entreprise. C'est pourquoi nous sommes responsables de l'ensemble du processus, de l'image capturée par la caméra au mouvement du robot, et nous pouvons adapter les programmes à vos besoins spécifiques.
Ce que vous obtenez
Le robot effectue des opérations répétitives à chaque poste de travail : il prend, oriente, place et trie les produits.
La même caméra qui guide le robot vérifie chaque produit et envoie une alerte "défaut" pour le placement dans la zone de rebut.
Le nouveau produit nécessite un nouveau modèle de réseau neuronal et de nouvelles procédures, et non de nouveaux équipements mécaniques.
Un seul groupe est responsable de la programmation, de la configuration et du lancement, et ce groupe a lui-même développé le logiciel.
Cordialement,
Sergey Kuntsevich
Spécialiste technique chez "Vector Technologies", ingénieur en programmation, développeur de logiciels engiAI et Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01Un robot qui voit
Un robot industriel classique répète simplement une trajectoire enregistrée. Il ne sait pas si la pièce est présente, de quel type il s'agit et comment elle est orientée.
C'est pourquoi, autour d'un robot classique, on construit des équipements mécaniques : des supports, des plateaux, des trémies vibrantes et des stations de centrage. L'équipement pour un seul produit coûte souvent autant que le robot lui-même, et le passage à un autre produit nécessite sa modification. Cette approche n'est pas rentable pour les petites séries.
Un robot doté d'une vision artificielle observe d'abord, puis agit. La caméra capture l'image du produit, le réseau neuronal répond à des questions à son sujet, et le robot choisit ensuite l'action à effectuer en fonction de cette réponse.
| Ce que la caméra détermine | Ce que le robot fait |
|---|---|
| La pièce est-elle présente dans la zone de préhension, ou non. | Le robot démarre un cycle lorsqu'une pièce est détectée et attend que la zone soit vide. |
| Type de produit : modèle, couleur, taille ou variante. | Le robot exécute un itinéraire spécifique à ce type de produit. |
| L'angle de rotation du produit varie de 0 à 359 degrés, par incréments de 1 degré. | Le robot ajuste la pince pour qu'elle corresponde au produit, et des repères d'orientation ne sont pas nécessaires. |
| Défaut : ébréchure, décalage d'un composant, absence d'un élément, présence d'un corps étranger. | Le robot déplace le produit vers la zone de rebut, et l'événement est enregistré dans le journal. |
| Les dimensions (hauteur, longueur, largeur) de la boîte sont déterminées par la caméra stéréo. | Le robot descend précisément jusqu'à la surface et ne fait pas pression sur le carton. |
02Comment fonctionne le système
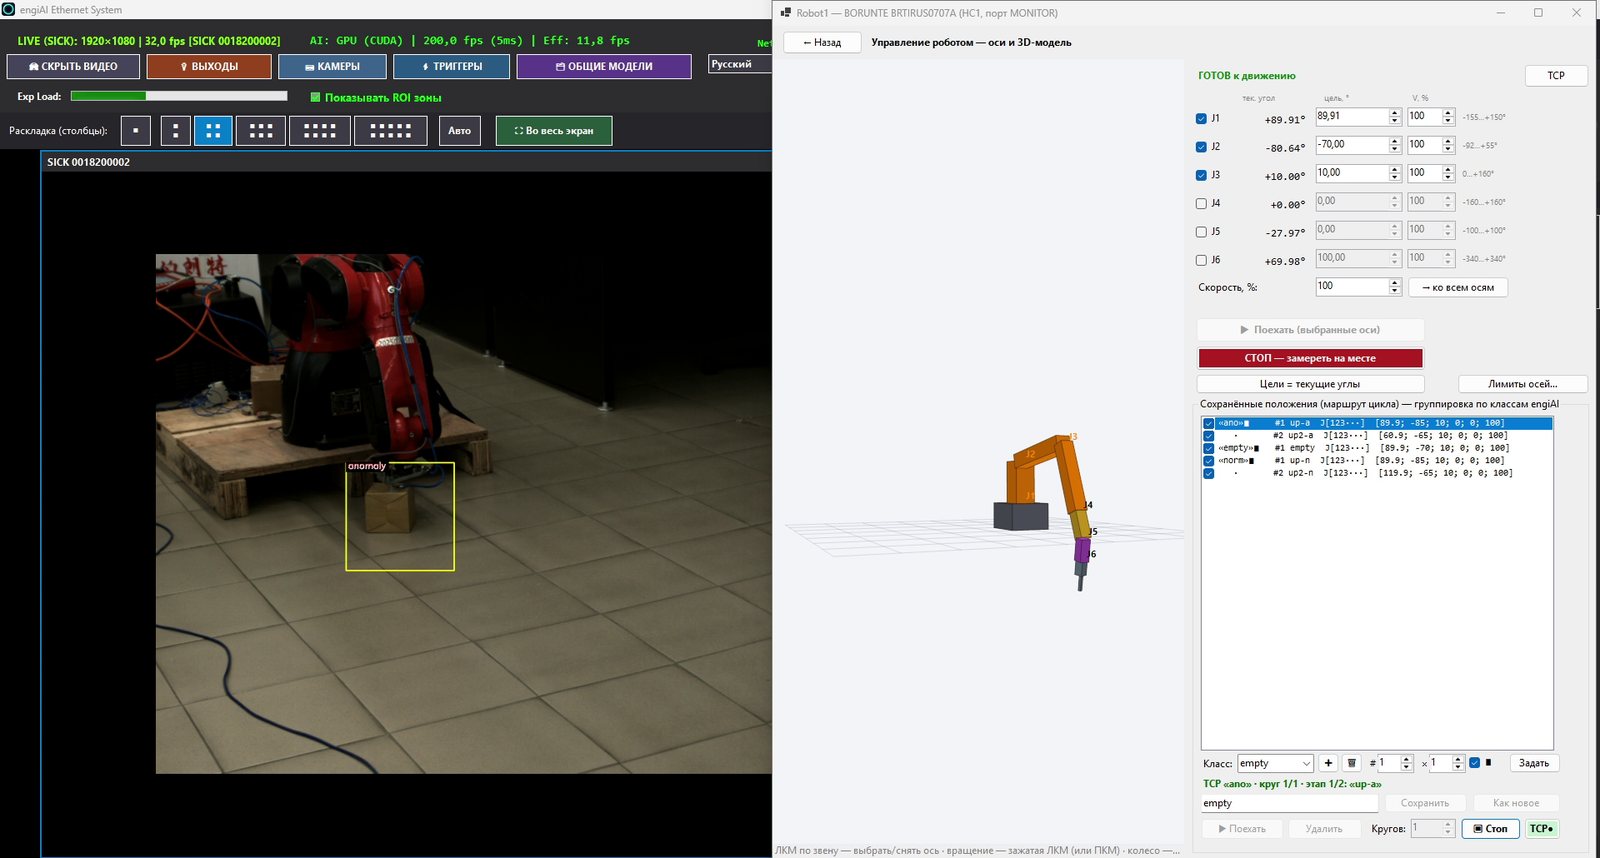
Le système est composé de deux programmes développés par nos soins : engiAI est responsable de la vision, et Robot1 contrôle le robot. Les programmes fonctionnent sur un seul ordinateur ou sur des ordinateurs différents, et échangent des commandes via un réseau standard.
La caméra filme le produit en continu ou selon un signal du capteur.
Un réseau neuronal analyse chaque zone de l'image et fournit les informations suivantes : normal, défaut, type de produit ou angle.
La règle envoie une commande via le réseau TCP/IP ou active la sortie de la caméra.
Le programme reçoit une commande et sélectionne le trajet du robot.
Le robot exécute le trajet, active la pince et envoie des signaux aux équipements.
La commande provenant de la caméra n'est pas seulement reçue par le robot. Elle peut également être reçue par un contrôleur PLC, une table rotative, un autre manipulateur ou un système SCADA, à condition que l'appareil soit capable d'établir une connexion réseau.
Le réseau neuronal effectue ses calculs sur un ordinateur local. Les images ne sont pas envoyées sur Internet, et le fonctionnement du système ne dépend pas des services cloud.
Le réseau neuronal répond des dizaines de fois par seconde. Robot1 n'accepte une nouvelle cible qu'après avoir vérifié la stabilité et ignore les petites fluctuations de la réponse, ce qui évite que les moteurs du robot ne tombent en panne.
Le temps écoulé entre le changement de position de la pièce et le début du mouvement de l'axe est d'environ 1 seconde. Tous les paramètres sont définis dans les réglages.
03Un seul robot peut effectuer plusieurs tâches
Dans le programme Robot1, chaque réponse de l'intelligence artificielle est associée à un itinéraire spécifique pour le robot. Cet itinéraire est une séquence de positions, de vitesses de déplacement et de nombres de répétitions.
Lorsque la caméra indique "normal", le robot exécute le trajet pour les pièces conformes. Lorsque la caméra indique "défaut", le robot exécute le trajet pour les pièces défectueuses. La répétition de la même commande pendant le mouvement ne perturbe pas le robot, et il est possible d'interdire l'interruption pour les trajets importants.
| Réponse du réseau neuronal | Trajet du robot | Exemple sur notre banc d'essai |
|---|---|---|
| "normal" | Le robot prend la pièce conforme et la déplace vers le point de stockage. | Trajet en deux positions pour les pièces conformes. |
| "défaut" | Le robot déplace la pièce vers la zone de rebut. | Un itinéraire en deux positions pour les pièces défectueuses. |
| "vide" | Le robot retourne à la position de veille et attend la pièce suivante. | Une position de veille. |
| Angle : 0–359° | Le robot oriente la pince en fonction de l'angle de la pièce. | L'axe J6 pivote en suivant la boîte. |
Quelles opérations le robot combine-t-il dans une seule cellule ?
Le robot dispose les pièces dans la boîte en rangées et en couches. Le programme calcule automatiquement la position de chaque emplacement.
Le robot trie les pièces par type, taille ou qualité en fonction de la réponse du réseau neuronal.
Le robot oriente la pièce selon l'angle déterminé par la caméra.
La caméra qui guide le robot effectue également un contrôle qualité du produit.
Le robot charge la machine, la presse ou la chaîne de production en fonction des signaux des capteurs et des entrées.
Le robot retire les produits défectueux de la chaîne et les place dans un conteneur séparé.
Pour chaque nouveau produit, un nouveau modèle de réseau neuronal et un nouvel ensemble de trajets sont créés. Toutes les informations relatives à un produit sont stockées dans le fichier du projet. Le passage à un autre produit se fait par la sélection du projet et de l'ensemble de modèles, sans nécessiter de reprogrammation du robot ni de nouveaux équipements.
04Démarrage et support à distance, disponibles dans tous les pays
Nos programmes sont conçus de manière à ce que le système puisse être préparé, testé et mis en service sans la présence d'un ingénieur sur site. Nous travaillons depuis Minsk avec des clients dans tous les pays et tous les fuseaux horaires, selon un calendrier convenu.
Il prépare le projet, configure les programmes et entraîne le réseau neuronal.
Accès à distance au poste informatique de la cellule et visioconférence avec votre ingénieur.
Ordinateur, caméra et robot pour votre usine, où que vous soyez dans le monde.
Il se trouve près du robot, surveille les mouvements et maintient le bouton d'arrêt d'urgence à portée de main.
Pourquoi le démarrage à distance est-il fiable ?
Nous assemblons le module du robot dans un modèle tridimensionnel, utilisant le logiciel Stend. La portée, le plan de placement et le temps de cycle sont vérifiés avant la première opération du robot réel.
Le modèle de réseau neuronal est entraîné sur des images de vos produits. Vous pouvez envoyer les images sous forme de fichiers ou les capturer pendant la connexion à distance.
Les poses, les itinéraires, les règles d'entrée et de sortie, les paramètres de la caméra et les modèles sont stockés dans des fichiers. Nous préparons le projet chez nous et vous le transmettons.
Les deux programmes enregistrent chaque action. Grâce aux journaux, nous pouvons voir ce qui s'est passé sur la ligne de production, sans avoir à vous déplacer sur place.
L'opérateur travaille dans le programme dans sa propre langue. Les manuels des programmes sont également disponibles en 14 langues.
Les programmes engiAI et Robot1 peuvent être téléchargés depuis le site web engi.live et testés immédiatement : ils fonctionnent pendant 20 minutes sans nécessiter de licence.
Comment se déroule la mise en œuvre à distance ?
| Étape | Ce que nous faisons à distance | Ce que vous faites sur place |
|---|---|---|
| Analyse de la tâche | Nous organisons une visioconférence, étudions les photos et vidéos de l'installation, et proposons un schéma de la cellule. | Vous nous envoyez des vidéos de l'opération, les dimensions et la masse des produits. |
| Spécifications techniques | Nous établissons une liste des équipements nécessaires : robot, caméra, objectif, éclairage, ordinateur avec carte graphique, préhenseur, capteurs. | Vous achetez les équipements auprès de fournisseurs locaux, en suivant nos spécifications. |
| Conception de la cellule | Nous assemblons la cellule dans un modèle numérique, calculons les trajets, la portée et le temps de cycle. | Vous nous envoyez les dimensions de l'emplacement d'installation et des photos de l'installation. |
| Installation | Nous vous conseillons par visioconférence et vous transmettons les schémas de connexion des caméras, des capteurs et des sorties. | Votre mécanicien et votre électricien installent les équipements. |
| Vision | Nous nous connectons à l'ordinateur de la cellule, configurons la caméra, définissons les zones et entraînons le réseau neuronal sur vos produits. | Vous placez les produits sous la caméra, comme nous vous le demandons. |
| Démarrage du robot | Nous procédons par étapes : mouvement à vide, déplacement d'un seul axe à faible vitesse, puis cycle complet à vitesse limitée. | Votre ingénieur se trouve près du robot, à côté du bouton d'arrêt d'urgence. |
| Formation | Nous organisons des sessions de formation en ligne pour les opérateurs, les techniciens de maintenance et les ingénieurs de production, et nous vous fournissons les enregistrements de ces sessions. | Les employés se forment sur leur propre cellule. |
| Support | Nous affinons les modèles, ajoutons des itinéraires, analysons les journaux et modifions les programmes. | Vous nous informez de nouveaux produits ou de nouvelles tâches. |
Le robot est toujours démarré en présence d'une personne sur place. Nous configurons le système et suivons le processus par visioconférence, tandis que votre ingénieur active et contrôle le mouvement du robot, près du bouton d'arrêt d'urgence. Lors des premiers démarrages, la vitesse du robot est limitée par le programme.
Formation à distance pour nos programmes
Programme engiAI : vision par ordinateur
- Connexion et configuration de caméras industrielles.
- Définition des zones de contrôle sur l'image en direct.
- Collecte d'images et de données synthétiques pour l'apprentissage.
- Entraînement du réseau neuronal et vérification des résultats.
- Règles de sortie : commandes au robot et au contrôleur PLC, sorties discrètes, signal sonore.
- Acquisition d'images par signal de capteur et fonctionnement par encodeur de convoyeur.
Programme Robot1 : contrôle d'un robot
- Connexion du robot, contrôle manuel des axes et enregistrement des positions.
- Trajets et cycles, placement en boîtes par rangées et couches.
- Règles d'entrée et de sortie, préhension pneumatique, protections par capteurs.
- Réception de commandes provenant du système de vision artificielle.
- Le jumeau numérique de Stend et la transition sécurisée vers un robot réel.
- Exportation du cycle vers le programme de la station d'apprentissage du robot.
Pour le travail à distance, vous avez besoin d'une connexion internet stable sur l'ordinateur de la cellule, d'un logiciel d'accès à distance approuvé par votre service informatique, et d'une connexion vidéo depuis un smartphone ou un ordinateur portable pour le robot.
05 Vision par une seule caméra : engiAI
engiAI est un logiciel de vision artificielle intégrant un réseau neuronal. Grâce à ce programme, l'opérateur peut connecter des caméras, définir des zones de contrôle, entraîner le réseau neuronal, vérifier les produits et gérer le processus de rejet.
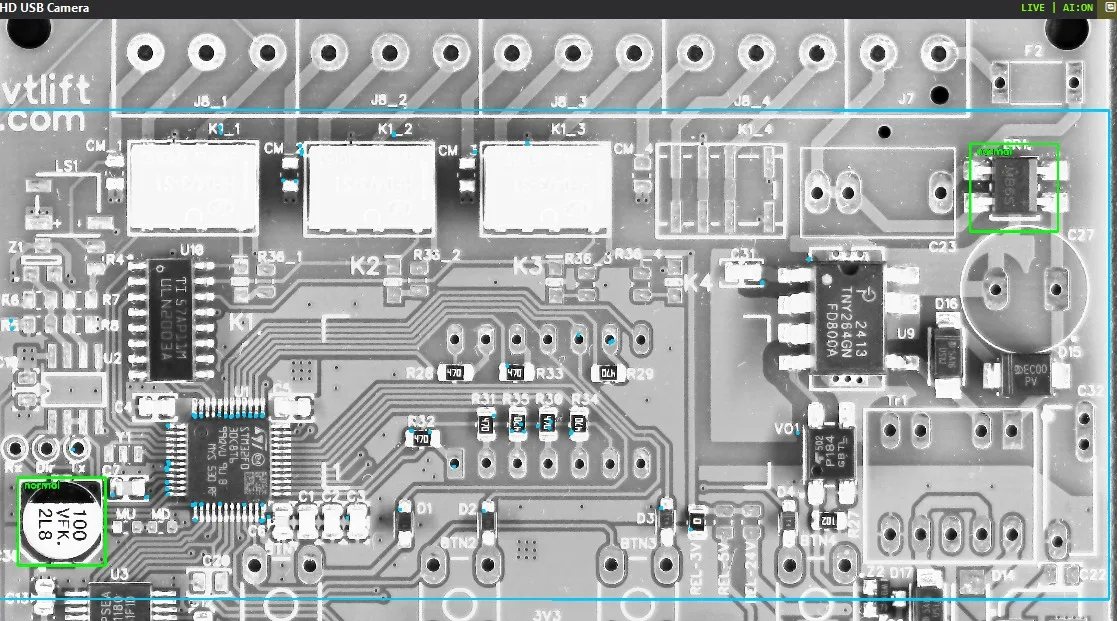
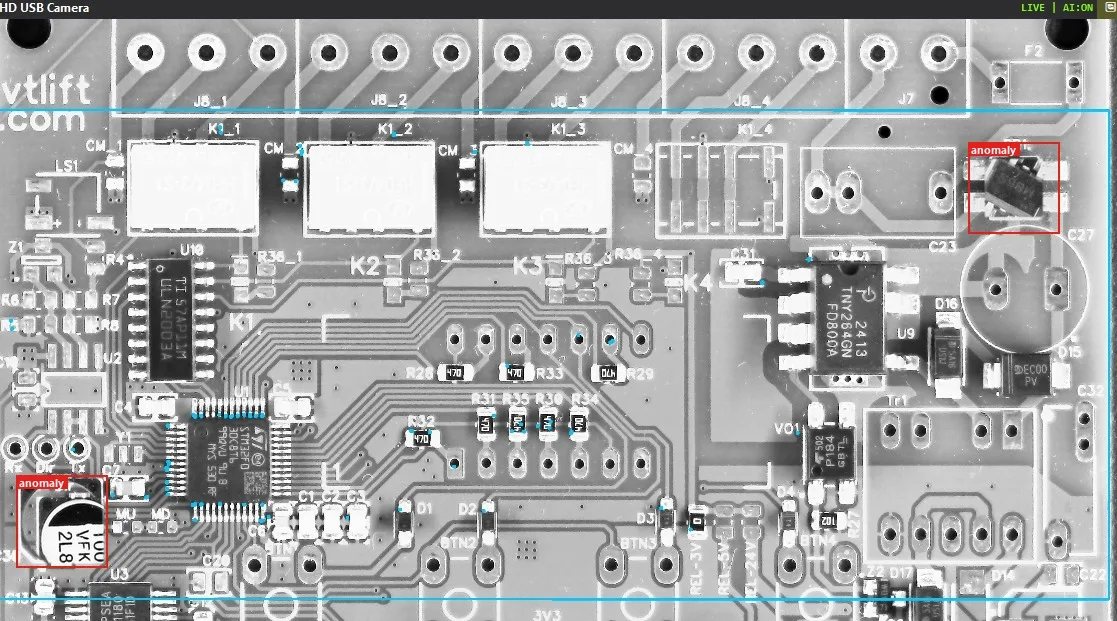
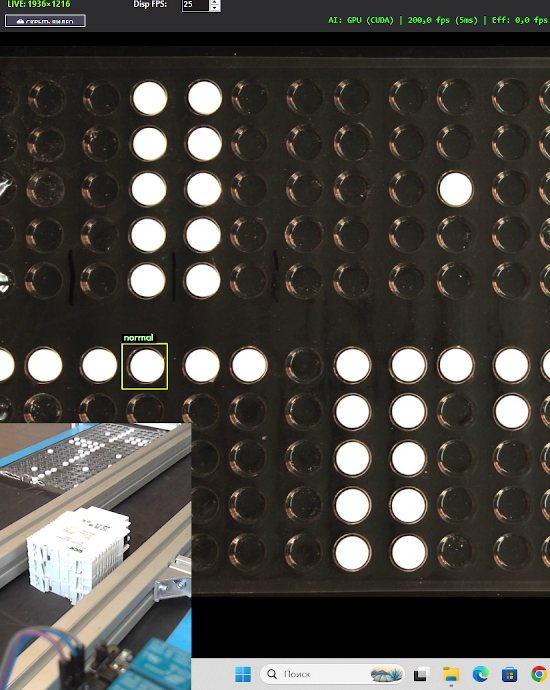
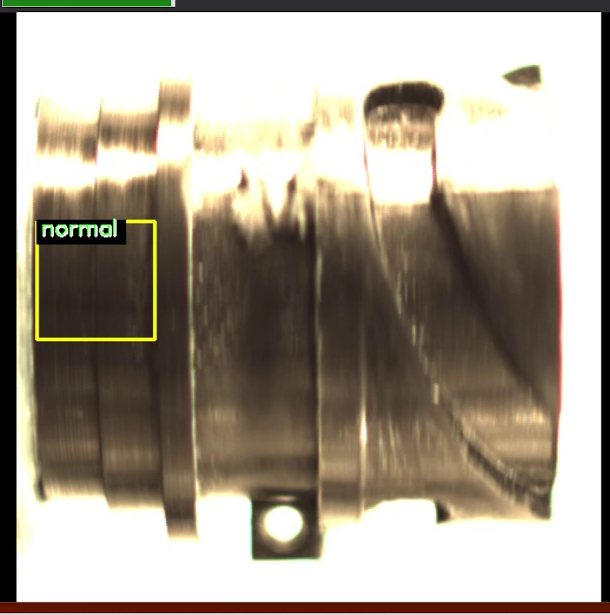
Le logiciel vérifie la présence de la pièce et la position de tous les éléments.
Le logiciel détecte les fissures, les décalages de composants, les erreurs d'assemblage et les corps étrangers.
Un réseau neuronal détermine le type, la couleur ou la variante du produit pour le tri.
Le réseau neuronal détermine l'angle du produit, de 0 à 359 degrés, par incréments de 1 degré.
Un seul modèle vérifie des centaines de zones sur le circuit imprimé, et chaque zone a sa propre référence.
Le logiciel localise le circuit imprimé sur la chaîne de production, même s'il est décalé et tourné jusqu'à 180 degrés.
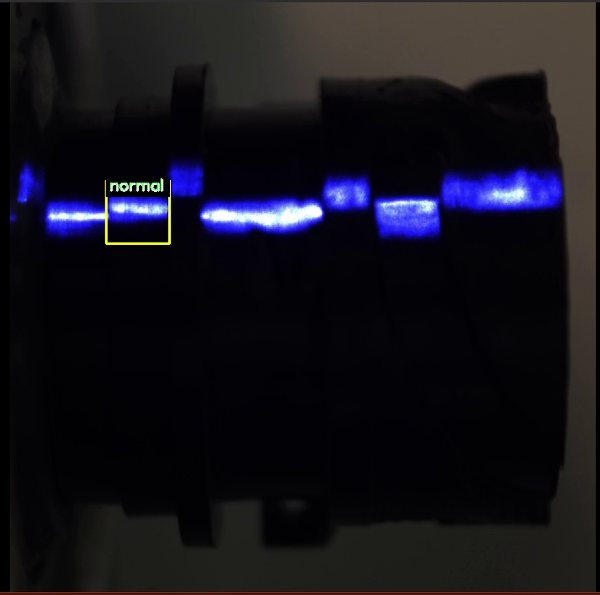
Formation sans nécessiter un grand nombre d'images
Généralement, l'entraînement d'un réseau neuronal nécessite des milliers d'images annotées. Avec engiAI, l'opérateur prend quelques photos d'un produit, et le logiciel génère automatiquement un ensemble de données d'entraînement. Le programme déplace et fait pivoter la zone, modifie la luminosité et le contraste, ajoute des images miroir et classe les images par catégories. Pour les cartes de circuits imprimés, le programme crée automatiquement un défaut synthétique : il déplace un composant tout en conservant la texture réelle de la carte. À partir d'une seule image, des centaines d'images d'entraînement sont générées.
La formation est lancée par un simple bouton. Elle s'effectue soit sur la carte graphique NVIDIA, soit sur le processeur. L'ensemble du cycle, qui comprend les étapes de "présentation du produit, entraînement du modèle, et mise en service du système", est réalisé par le technicien ou l'opérateur de la ligne, et non par un spécialiste externe en apprentissage automatique.
Caméras et sorties
| Ce qui peut être connecté | Fonctionnalités |
|---|---|
| Caméras Hikrobot | Caméras industrielles GigE et USB3 : temps d'exposition, gain, résolution, entrées et sorties discrètes. |
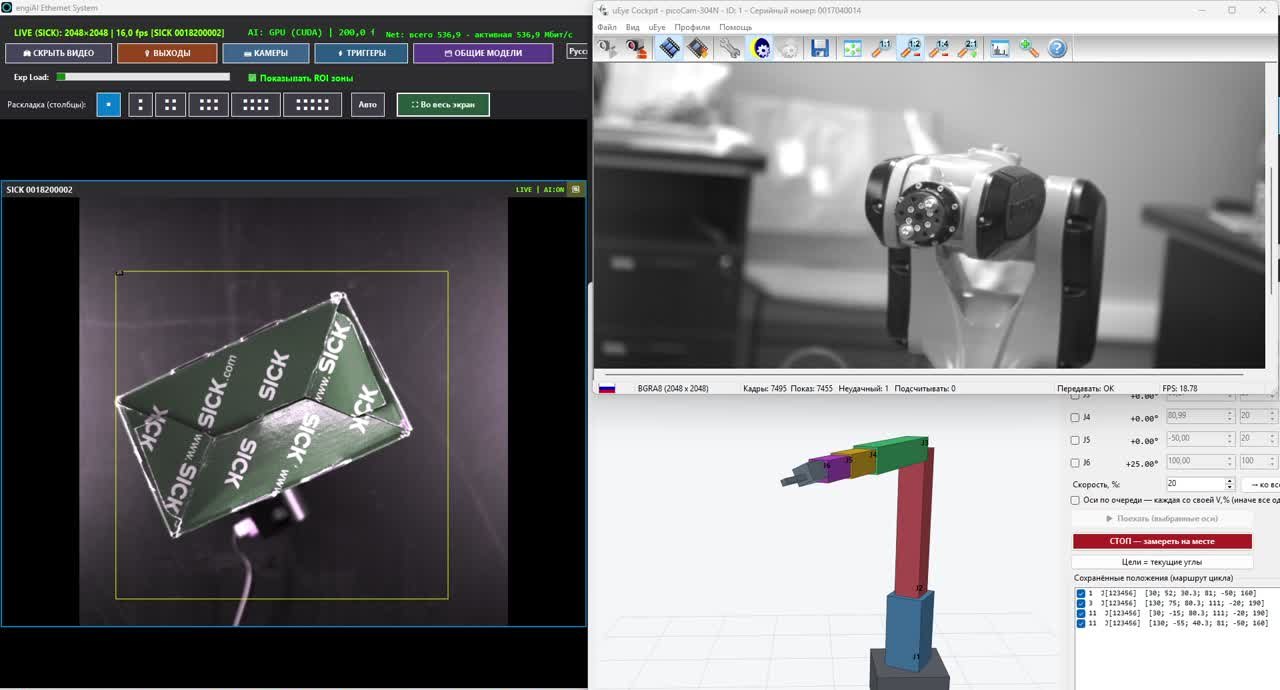
| Les caméras SICK picoCam | Caméras industrielles IDS uEye : temps d'exposition, gain, sortie vers un actionneur. |
| Caméras USB et IP | Webcams et caméras de surveillance via le protocole RTSP. Pour un projet pilote, même une caméra de smartphone peut être utilisée. |
| Capteurs et encodeurs | L'image est capturée en fonction du signal du capteur, et la variation du moment de capture ne dépasse pas 4 millisecondes. Le rejet des images est synchronisé avec l'encodeur de la chaîne de production. |
| Sorties | L'appareil peut être contrôlé via TCP/IP par un ordinateur ou un automate, et dispose d'une sortie discrète pour actionner un poussoir ou une lampe, ainsi que d'un signal sonore. |
| Évolutivité | Un seul programme peut contrôler plusieurs caméras simultanément, chaque caméra pouvant être associée à jusqu'à 20 modèles de réseaux neuronaux. Les ensembles "caméra et modèle" sont commutés en une seule pression lors du changement de produit. |
06Vision stéréoscopique : hauteur et dimensions en 3D
Une caméra capture une image bidimensionnelle. Lorsque le robot doit connaître la hauteur, par exemple le sommet d'une pile de boîtes ou le niveau d'un produit dans un emballage, un système de vision stéréoscopique est connecté au système.
Deux caméras observent la scène avec un léger décalage, comme les yeux d'une personne. À partir de la différence entre les deux images, le logiciel crée une carte de profondeur et calcule, en millimètres, la hauteur, la longueur et la largeur de l'objet, ainsi que la distance entre la caméra et le sommet de l'objet. On peut utiliser deux caméras industrielles SICK, deux caméras USB, ou un module stéréo prêt à l'emploi, c'est-à-dire une caméra équipée de deux objectifs.
H Hauteur de la boîte au-dessus du bureau, en millimètres.
L, W Longueur et largeur de la face supérieure de la boîte.
Z Distance entre la caméra et le sommet de la boîte. Lorsque la caméra est fixée à la tête du robot, cette distance limite la course des axes.
Carte 3D de profondeur : chaque point de l'image reçoit une valeur de distance par rapport à la caméra, et la boîte se détache de la surface de la table.
Ce que permet la vision stéréoscopique dans notre système
- Calibrage par deux méthodes. Le calibrage précis se fait à l'aide d'un damier. Un calibrage simplifié peut être effectué sans damier, en se basant sur la distance par rapport à la table et en utilisant une boîte de référence.
- Projecteur laser de points. Le projecteur ajoute un motif aux surfaces unies, ce qui rend la carte de profondeur plus détaillée. Les paramètres pour le mode avec laser et sans laser sont stockés séparément.
- Caméra fixée sur la tête du robot. Le programme Robot1 prend en compte la hauteur actuelle de la tête du robot et recalcule les mesures en tenant compte de son élévation.
- Règles concernant la hauteur. Pour chaque plage de distance par rapport à la surface, des limitations sont définies pour les axes du robot. Plus la pile est haute, moins le robot est autorisé à descendre, et la ventouse ne fait pas pression sur le carton. Ces règles s'appliquent à toutes les sources de mouvement du robot.
- Protection en cas de données obsolètes. Si les données de la caméra sont obsolètes, les axes indiqués dans les paramètres ne bougent pas. Ce comportement peut être désactivé dans les paramètres.
| Tests sur banc d'essai | Résultat |
|---|---|
| Module stéréo peu coûteux : deux capteurs de 1280 × 720 pixels, distance entre les objectifs d'environ 60 mm, la caméra est placée à une hauteur de 255 mm. | L'erreur de mesure de la hauteur d'une boîte est de 1 à 3 mm, sans laser et sans damier. |
| Le même module stéréo, en mode de configuration simplifié. | L'erreur de longueur et de largeur est d'environ 10 %. La précision augmente avec un projecteur laser et un étalonnage à l'aide d'un damier. |
07Robot1: Contrôle du robot via ordinateur
Robot1 contrôle directement un robot industriel via le réseau, en utilisant le contrôleur du robot. Aucun logiciel spécifique du fabricant du robot n'est nécessaire. Le pupitre de contrôle du robot est conservé pour activer le mode de fonctionnement et pour effectuer une arrêt d'urgence.
| Fonctionnalités | Avantages |
|---|---|
| Contrôle manuel | Chaque axe est actionné par des boutons, avec un pas et une vitesse sélectionnés. La tête du robot se déplace strictement verticalement et en ligne droite, tandis que la pièce, maintenue par la pince, conserve son orientation. |
| Positions et cycles | Les positions sont enregistrées en un seul clic et peuvent être assemblées en un cycle, avec la vitesse, les pauses et le nombre de répétitions souhaités. |
| Mise en carton | L'opérateur définit le nombre de pièces par rangée, le pas et le nombre de couches, et le programme calcule la position de chaque emplacement. La boîte est ajustée en fonction du robot réel. |
| Entrées et sorties | La pince pneumatique s'active dans la position de préhension. Les cycles sont démarrés et arrêtés par des signaux de capteurs. Si un capteur ne détecte pas la pièce après la préhension, le robot répète la préhension ou s'arrête. |
| Limitations | Le programme définit des limites douces pour les axes, des zones interdites, une limitation de vitesse et un bouton d'arrêt progressif avec effacement de la file d'attente de commandes. |
| Commandes du système de vision | Le programme reçoit des commandes via le réseau. Pour chaque axe, on peut définir une commande, une vitesse, un décalage et une direction, et chaque classe est associée à son propre itinéraire. |
| Fonctionnement sans ordinateur | Un cycle de travail complet est exporté sur une clé USB sous forme de fichiers du programme "pupitre d'apprentissage", et le robot l'exécute de manière autonome. |
| Projets et journal | Tout ce qui concerne une cellule est stocké dans un seul fichier de projet. Le journal enregistre chaque commande envoyée au robot. |
Jumeau numérique Stend
Dans le module Stend, le robot, la boîte, le point de préhension et la pièce à manipuler sont positionnés par l'utilisateur à l'aide de la souris sur une scène tridimensionnelle. Le système de préhension est assemblé directement sur le modèle, à partir d'une colonne, d'une poutre et de ventouses. Le logiciel calcule la portée, le plan de manipulation et le temps de cycle, puis simule l'ensemble du processus, y compris les capteurs et la pneumatique.
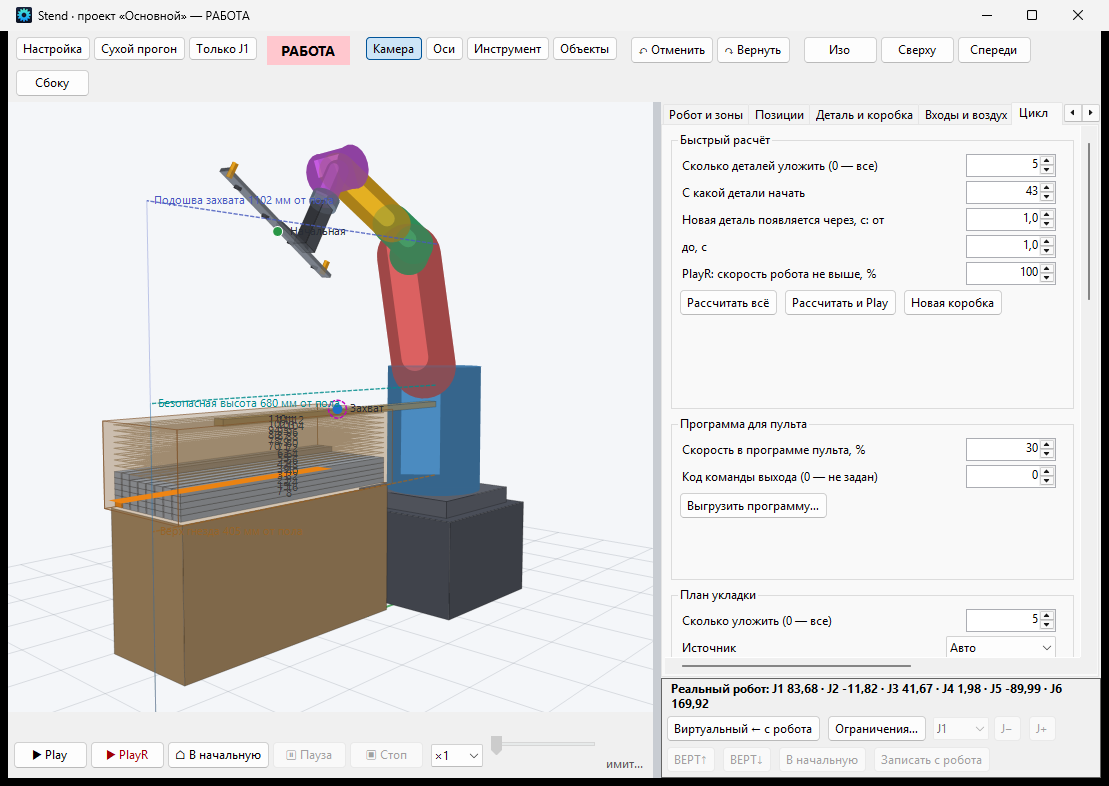
La séquence de démarrage du robot se déroule par étapes. Tout d'abord, le cycle est visualisé sur le modèle. Ensuite, une phase de test enregistre les étapes dans un journal, sans envoyer de commandes au robot. Par la suite, le robot effectue une rotation d'un seul axe, à une vitesse maximale de 5 %. Enfin, le cycle complet est lancé, avec confirmation des points et une limite de vitesse.
08Tous nos logiciels sont développés par nos propres équipes
Les programmes engiAI et Robot1 ont été développés par les experts de "Vector Technologies". Cela se traduit pour vous par plusieurs avantages pratiques.
Si une tâche nécessite une nouvelle fonctionnalité, un nouveau protocole de communication ou un nouveau rapport, nous les ajoutons nous-mêmes.
La vision, la communication et le contrôle du robot sont gérés par une seule équipe, ce qui permet de résoudre les problèmes sans avoir à correspondre avec différents fournisseurs.
La reconnaissance fonctionne sur un ordinateur situé sur le site de l'entreprise, et les images de votre production ne quittent pas l'établissement.
Les programmes fonctionnent en russe, anglais, allemand, français, espagnol, italien, portugais, chinois, japonais, coréen, hindi, arabe, indonésien et vietnamien.
Les journaux de fonctionnement et la base de données des programmes conservent l'historique des événements. Ces données sont utiles pour l'analyse statistique des défauts et pour l'analyse du fonctionnement de la ligne.
La deuxième cellule est créée en dupliquant le projet et le modèle du réseau neuronal, et non en créant un nouveau projet d'intégration.
| Exigences | Valeur |
|---|---|
| Ordinateur | Windows 10 ou Windows 11, version 64 bits. La carte graphique NVIDIA accélère l'apprentissage et l'analyse ; sans elle, le programme fonctionne en utilisant le processeur. |
| Robot | Aujourd'hui, le système Robot1 contrôle les robots BORUNTE à l'aide du contrôleur HC1. Les robots d'autres marques et les contrôleurs automates (PLC) reçoivent des commandes de engiAI via le réseau TCP/IP. |
| Version d'essai | Les programmes peuvent être téléchargés depuis le site web engi.live. Sans licence, chaque programme fonctionne pendant 20 minutes. |
09À propos de la société "Vector Technologies"
"Vector Technologies" est un développeur, fabricant et fournisseur d'équipements pour l'automatisation industrielle, basé à Minsk. L'entreprise propose une gamme complète de services d'ingénierie, de la conception à la mise en service.
Projets de l'entreprise
Vision artificielle et robots
- Adaptation d'un robot industriel à la position de l'objet grâce à la vision artificielle.
- 3DStereo : Mesure des dimensions sans contact grâce à l'utilisation de deux caméras.
- Analyse automatique de cartes de circuits imprimés.
- Inspection de comprimés par zones.
- Système de contrôle de l'emballage de médicaments.
- Inspection automatique de l'étiquetage.
- Contrôle de l'étiquetage et de l'isolation des câbles et des fils.
Automatisation de la production
- Système de transport AGV pour bobines et spools de fil, avec une capacité de charge allant jusqu'à 2 900 kg.
- Modernisation de la ligne de découpe de ruban bimétallique.
- Modernisation complète de la ligne de contrôle des propriétés du ruban bimétallique.
- Modernisation du système de contrôle du four à vide.
- Installation complète de traitement, de préparation et de distribution d'eau potable.
- Banc d'essai dans le laboratoire de Belshina SA.
- Station de lavage automatisée.
Les descriptions des projets sont disponibles sur le site web vec-tech.by dans la section "Projets".
L'entreprise fabrique des convertisseurs de fréquence des séries VTD d'une puissance de 0,4 à 630 kW et VTD20 d'une puissance de 0,75 à 15 kW, des dispositifs de démarrage progressif d'une puissance de 11 à 600 kW, des réducteurs, des tableaux de commande et des appareils électroniques, le tout fabriqué selon les gammes SMT et DIP. "Vector Technologies" est un distributeur officiel de YASKAWA, SICK, WEG, VIPA et FATEK. Nous réalisons la conception des installations, des systèmes de contrôle et des tableaux de commande en fonction de vos données, et nous fournissons la documentation nécessaire pour l'installation sur site. La livraison de l'équipement dans votre pays est discutée séparément.
10 Dans quels domaines est-ce utilisé, et comment calcule-t-on les avantages qu'il procure ?
| Secteur d'activité | Ce qui est automatisé |
|---|---|
| Emballage et logistique | Orientation et placement des boîtes, palettisation, tri, mesure des dimensions par caméra stéréoscopique. |
| Pharmaceutique | Contrôle des comprimés dans les blisters, contrôle de l'emballage et de l'étiquetage, rejet des produits défectueux. |
| Électronique | Contrôle de l'assemblage de cartes électroniques par la méthode ZONE-PAIRE : vérification de la présence, du positionnement et de l'orientation des composants. |
| Construction mécanique et usinage des métaux | Chargement de machines-outils et de presses, contrôle des pièces, placement des pièces dans des emballages. |
| Fabrication de câbles | Contrôle de la marquage et de l'isolation, transport des bobines par des chariots automatiques. |
| Industrie agroalimentaire et boissons | Contrôle du flux de produits sur les chaînes de production, détection des emballages tombés, placement. |
| Entrepôts | Palettisation et dépalettisation, mesure des dimensions des marchandises. |
Avantages d'un robot équipé de vision par rapport à une automatisation classique
- Pas de matériel coûteux nécessaire. Il n'est pas nécessaire d'utiliser des fixations, des supports ou des trémies spécifiques pour chaque pièce, car le robot s'adapte automatiquement à la pièce.
- La reconfiguration prend plusieurs heures. Pour chaque nouveau produit, un nouveau modèle est entraîné et de nouveaux itinéraires sont définis, tandis que le fonctionnement de la cellule reste inchangé.
- Les petites séries deviennent rentables. Lorsque le réajustement des machines est quasiment sans coût, il est avantageux d'automatiser même les productions de petites séries, équivalentes à une seule équipe de travail.
- Une seule caméra remplit trois fonctions. Cette caméra guide le robot, contrôle la qualité et gère le processus de rejet des produits défectueux.
- Le système est conçu pour fonctionner dans des conditions réelles. Si une pièce est mal positionnée ou si une série de pièces présente une nuance de couleur différente, le robot équipé d'un système de vision continue de fonctionner, car il analyse la pièce elle-même, et non ses coordonnées.
11 Comment commencer ?
Comment nous calculons le retour sur investissement
Nous calculons le délai de retour sur investissement en utilisant vos données. Pour effectuer ce calcul, nous avons besoin des informations figurant dans le tableau ci-dessous, et le résultat sera intégré à l'analyse commerciale.
| Données fournies par vous | Ce que ces données impliquent |
|---|---|
| Nombre de collaborateurs affectés à l'opération en une seule équipe et nombre d'équipes par jour. | Nombre d'heures de travail par an que le robot remplace. |
| Coût horaire de la main-d'œuvre, taxes comprises. | Économies annuelles réalisées grâce à la réduction des coûts salariaux. |
| Taux de défaut et coût d'une erreur non détectée. | Économies réalisées grâce au contrôle qualité automatisé. |
| Nombre de fois par mois que le produit change et durée de la reconfiguration. | Économies réalisées sur les outillages et les temps d'arrêt. |
| Coût de l'espace ou de la zone nécessaire pour votre application. | Durée de retour sur investissement : coût divisé par les économies annuelles réalisées. |
Les programmes engiAI et Robot1, ainsi que les manuels et les vidéos, sont disponibles sur le site web engi.live. Sans licence, chaque programme fonctionne pendant 20 minutes.