Caméra 3D et positions mondiales : un robot qui voit la hauteur
Un robot trieur avec vision technique mesure désormais la cargaison en trois dimensions.
Directement dans le programme de contrôle du robot BORRENTE intégré caméra stéréo: il est en temps réel mesure la hauteur de la boîte, connaît la hauteur de sa propre tête de codeur et lui-même interdit Le robot bouge dangereusement. Voici les capacités mises en œuvre et testées sur une cellule vivante.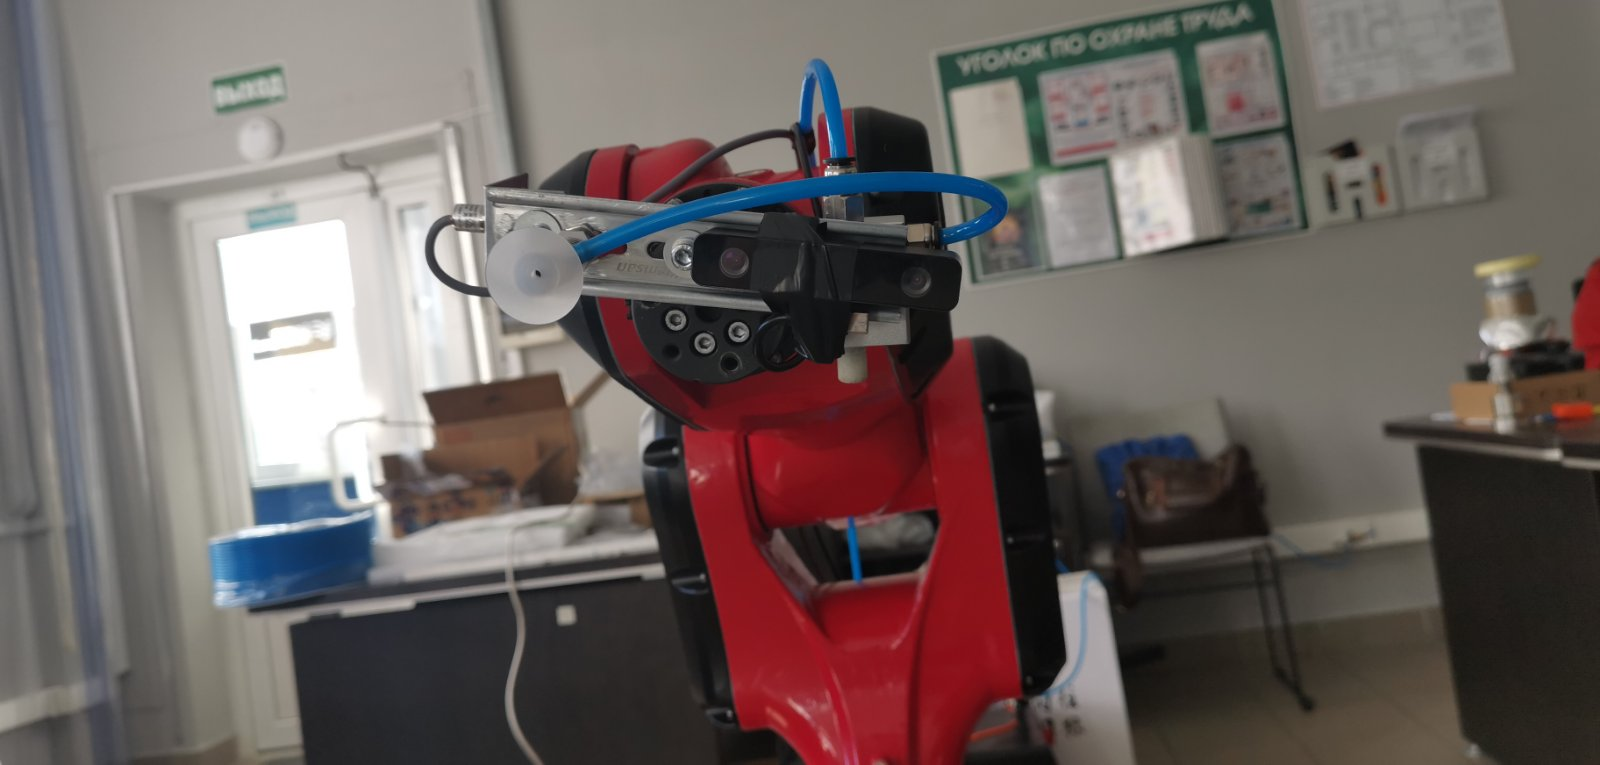
Tout dans une fenêtre: caméras, profondeur, nombres
La fenêtre de la caméra 3D s'ouvre avec un seul bouton et est parallèle à la fenêtre de commande principale. Sur la gauche est une image en direct des deux caméras stéréo paires et une carte de profondeur, sur la droite sont des règles de sécurité. et d'accord. Trois paramètres clés sont affichés et mis à jour en temps réel:
- Hauteur du robot + réglage hauteur globale de la tête J6;
- Distance par rapport à la surface de la boîte - combien reste-t-il avant la cargaison;
- La hauteur de la boîte - le résultat principal de la mesure.
La fermeture de la fenêtre n'arrête pas la mesure : la caméra continue de fonctionner en arrière-plan, et les règles La sécurité est constamment en place.
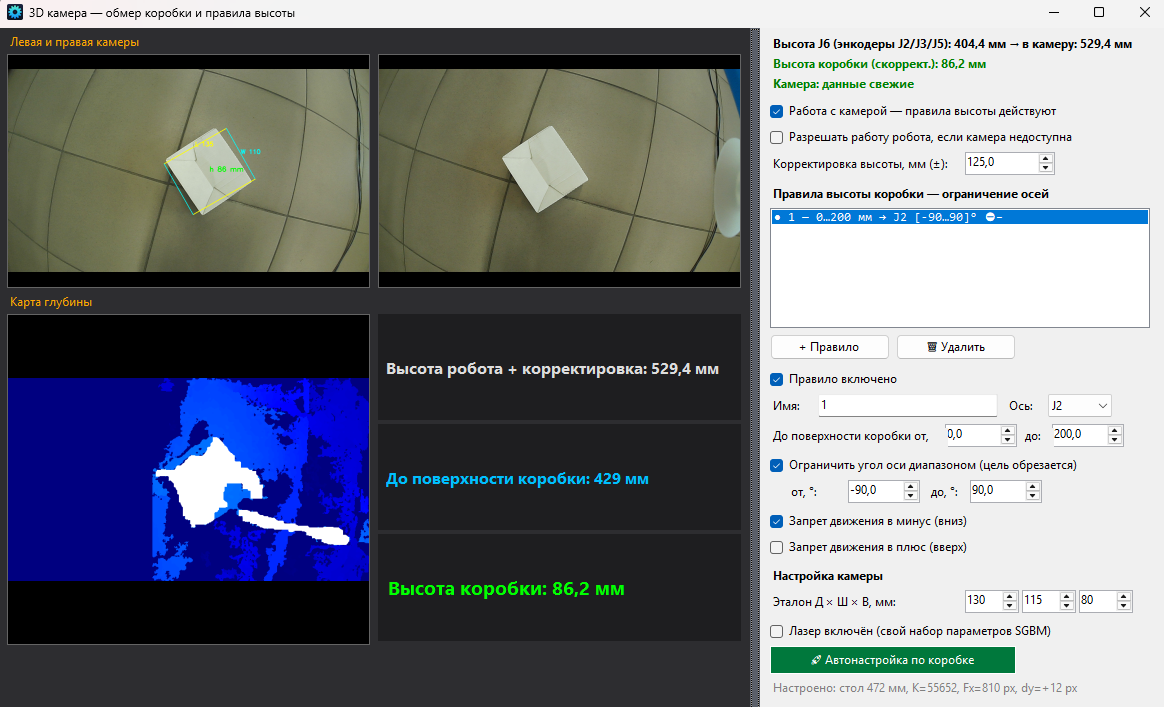
La hauteur globale de J6 est faite d'encodeurs de robots.
La hauteur de la tête est considérée comme le contrôleur du robot des encodeurs des axes J2 / J3 / J5 selon le passeport. Kinématique - sans capteurs externes. Un champ de réglage (±, mm) tient compte de l'installation: Robot sur palette, base encastrée, enlèvement de l'objectif de la caméra par rapport à la bride. Une fois entrés, et les lectures coïncident avec la roulette.
Mesure qui n'a pas peur du mouvement du robot
La caméra se tient sur une tête en mouvement, et c'est généralement un problème: le robot rose - "swimmed" la hauteur. la cargaison. Ici la distance "camera → table" est substituée automatiquement dans les mathématiques de mesure: hauteur J6 + réglage, sur chaque cycle d'enquête. Le robot est monté de 140 mm. La mesure est restée correcte sans recalibrage. Contrôle: boîte-standard 80 mm montre 80,0 mm à différentes hauteurs du robot.
- Automatiser la boîte Une touche : la caméra trouve la table. ajuste l'échelle et élimine l'erreur de hauteur résiduelle;
- Les tampons de mesure sont nettoyés lorsque la hauteur change - pas de "moyenne avant et après"
- Le filtrage médian par les cadres éteint le bruit de la paire stéréo.
Règles de sécurité pour la distance entre les marchandises
Administrateur définit les règles de la forme "distance à la surface de ... à ... mm → limitation de l'axe": Interdiction de se déplacer vers le bas et/ou vers le haut ou portée autorisée des angles. Les règles s'additionnent. stocké dans la base de données et Toutes les sources de mouvement sans exception: Boutons à main, poses sauvegardées, jog, commandes TCP AI, itinéraires automatiques.
- la charge est proche – le robot ne peut pas abaisser physiquement la ventouse dans la boîte;
- La direction inverse est toujours libre - le robot peut « sortir » de la zone.
- lors de l'activation de la règle en mouvement - un arrêt en douceur sans accident de conduite;
- La communication avec la caméra est perdue - les essieux en vertu des règles s'arrêtent (ou continuer à travailler si l'administrateur l'a explicitement autorisé);
- Principe tout ou rien: si au moins un axe repose sur une contrainte, Le mouvement n'est même pas partiellement effectué.
Course verticale: changement de hauteur, boîte ne change pas
Les boutons + et − descendent et lèvent la tête du robot. verticalement: Le programme résout le problème inverse de la cinématique, les axes J2 et J3 se déplacent simultanément en un seul mouvement. La boîte dans le cadre reste en place - la démolition mesurée horizontalement moins d'un millimètre 10 mm. C'est ainsi que le suceur s'approche de la charge : verticalement, sans lubrifier le cadre.
L'angle constant de la caméra est "degré"
Une case à cocher indique l'inclinaison globale de l'outil: avec tout mouvement J2/J3 axe J5 Il tourne automatiquement, tenant la caméra parallèle au sol. Angle de réglage visible sur l'écran, défini par la pose actuelle et stocké dans la base de données. L'erreur ne s'accumule pas. Le système est orienté vers l'angle global, et non vers la différence des étapes.
🔒 Télécharger la vidéo 2026-08-31 12-31-07.mp4 — pas d’accèsPrêt à la production
- interface 14 langues (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), à la volée, le choix est sauvegardé;
- tous les paramètres - dans la base de données: règles, calibrations, tailles et emplacement des fenêtres;
- Logage complet : chaque mouvement, chaque échec et sa cause sont dans le fichier journal.
- Il fonctionne en liaison avec le triage engiAI AI (YOLO): classement par caméra, Commandes TCP au robot avec confirmation d'exécution.
Résultat : Une cellule où le robot ne se contente pas de répéter pose, mais voit la charge. Il connaît sa taille et ne se laisse pas se tromper. Contactez-nous et montrez-nous le travail. Vivez dans votre mission.
