Pendampingan jarak jauh: robot dengan visi mesin siap pakai di negara mana pun
Kamera dan jaringan saraf memberi tahu robot apakah ada komponen, komponen apa itu, dan bagaimana posisinya. Tidak diperlukan penyangga atau dudukan untuk penempatan komponen yang presisi.
Setiap respons dari jaringan saraf memicu rute robot yang berbeda: penempatan, penyortiran, penolakan, atau menunggu.
Satu kamera mengenali dan memeriksa produk. Pasangan stereo dari dua kamera atau satu modul stereo mengukur tinggi dan dimensi.
Konfigurasi, pengoperasian, pelatihan, dan dukungan dilakukan melalui internet. Hanya insinyur Anda yang diperlukan di lokasi.
Kepada para pemimpin dan para ahli,
Perusahaan "Vector Technologies" dari Minsk, Belarus, telah beroperasi di bidang otomatisasi industri selama 17 tahun, sejak tahun 2009. Kami telah mengembangkan perangkat lunak khusus untuk robot dengan kemampuan penglihatan mesin, dan kami menawarkan untuk mengimplementasikannya di fasilitas produksi Anda di negara mana pun, tanpa perlu mengirimkan teknisi kami secara langsung.
Pekerjaan yang biasanya dilakukan oleh seorang integrator di lokasi, kami lakukan melalui internet. Kami menganalisis masalah melalui video, menyusun spesifikasi peralatan, mengkonfigurasi program dari jarak jauh, melatih jaringan saraf menggunakan produk Anda, memandu proses penyalaan robot bersama dengan insinyur Anda, dan melatih staf secara online. Anda tidak perlu membayar biaya perjalanan, dan jangka waktu pekerjaan tidak bergantung pada masalah visa atau penerbangan.
Program-program untuk penglihatan mesin dan pengendalian robot telah dikembangkan oleh perusahaan kami. Oleh karena itu, kami bertanggung jawab penuh atas seluruh proses, mulai dari gambar yang diambil oleh kamera hingga pergerakan robot, dan kami dapat menyesuaikan program-program tersebut sesuai dengan kebutuhan Anda.
Apa yang Anda dapatkan?
Robot tersebut melakukan operasi-operasi yang repetitif pada setiap shift: mengambil, memposisikan, menata, dan menyortir produk.
Kamera yang sama yang memandu robot juga memeriksa setiap produk dan mengirimkan produk yang cacat ke bagian penolakan.
Produk baru memerlukan model jaringan saraf yang baru dan jalur yang baru, bukan perlengkapan mekanis yang baru.
Program, konfigurasi, dan pengoperasian dilakukan oleh satu tim yang juga mengembangkan perangkat lunaknya.
Hormat saya,
Sergey Kuntsevich
spesialis teknis dari perusahaan "Vector Technologies", insinyur perangkat lunak, pengembang program engiAI dan Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01Robot yang dapat melihat
Robot industri biasa hanya mengulangi jalur yang telah diprogram. Robot tersebut tidak mengetahui apakah komponen sudah berada di tempat yang tepat, komponen apa itu, dan bagaimana posisinya.
Oleh karena itu, perlengkapan mekanis dibangun di sekitar robot konvensional: penyangga, dudukan, bunker getar, dan stasiun pemusatan. Perlengkapan untuk satu produk seringkali harganya sama dengan robot itu sendiri, dan perubahan ke produk lain memerlukan modifikasi pada perlengkapan tersebut. Pendekatan ini tidak menguntungkan untuk produksi dalam jumlah kecil.
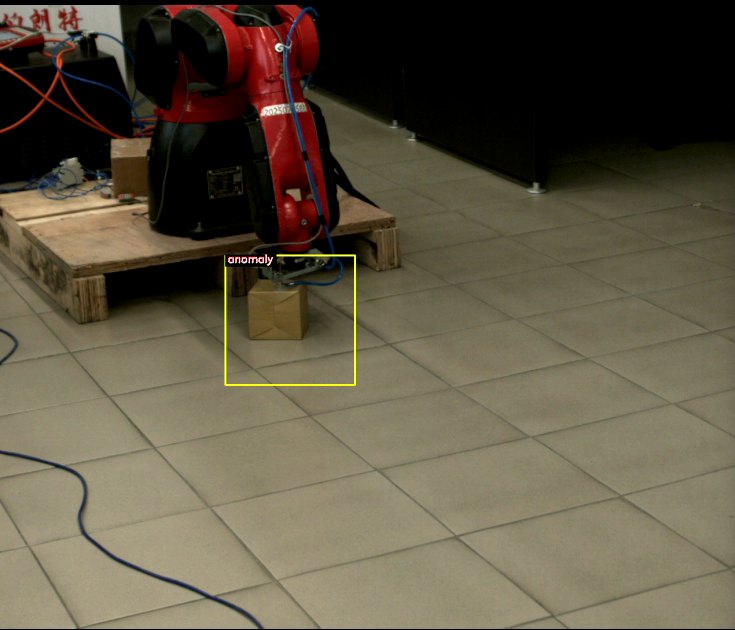
Robot dengan penglihatan mesin (machine vision) pertama-tama "melihat," kemudian bergerak. Kamera merekam produk, jaringan saraf memberikan jawaban tentang produk tersebut, dan berdasarkan jawaban tersebut, robot memilih tindakan yang akan diambil.
| Yang dideteksi kamera | Yang dilakukan robot |
|---|---|
| Apakah komponen berada dalam jangkauan gripper atau tidak. | Robot memulai siklus ketika sebuah komponen muncul, dan menunggu hingga area tersebut kosong. |
| Jenis produk: model, warna, ukuran, atau varian. | Robot menjalankan rute yang telah diprogram khusus untuk jenis produk tersebut. |
| Sudut putaran produk berkisar dari 0 hingga 359 derajat dengan interval 1 derajat. | Robot memutar gripper hingga sejajar dengan produk, dan tidak memerlukan penyangga untuk orientasi. |
| Cacat: retakan, pergeseran komponen, hilangnya elemen, benda asing. | Robot memindahkan produk yang cacat ke area penolakan, dan kejadian tersebut dicatat dalam log. |
| Dimensi tinggi, panjang, dan lebar kotak diukur menggunakan kamera stereo. | Robot bergerak turun tepat ke permukaan dan tidak menekan kardus. |
02 Bagaimana sistem ini bekerja?
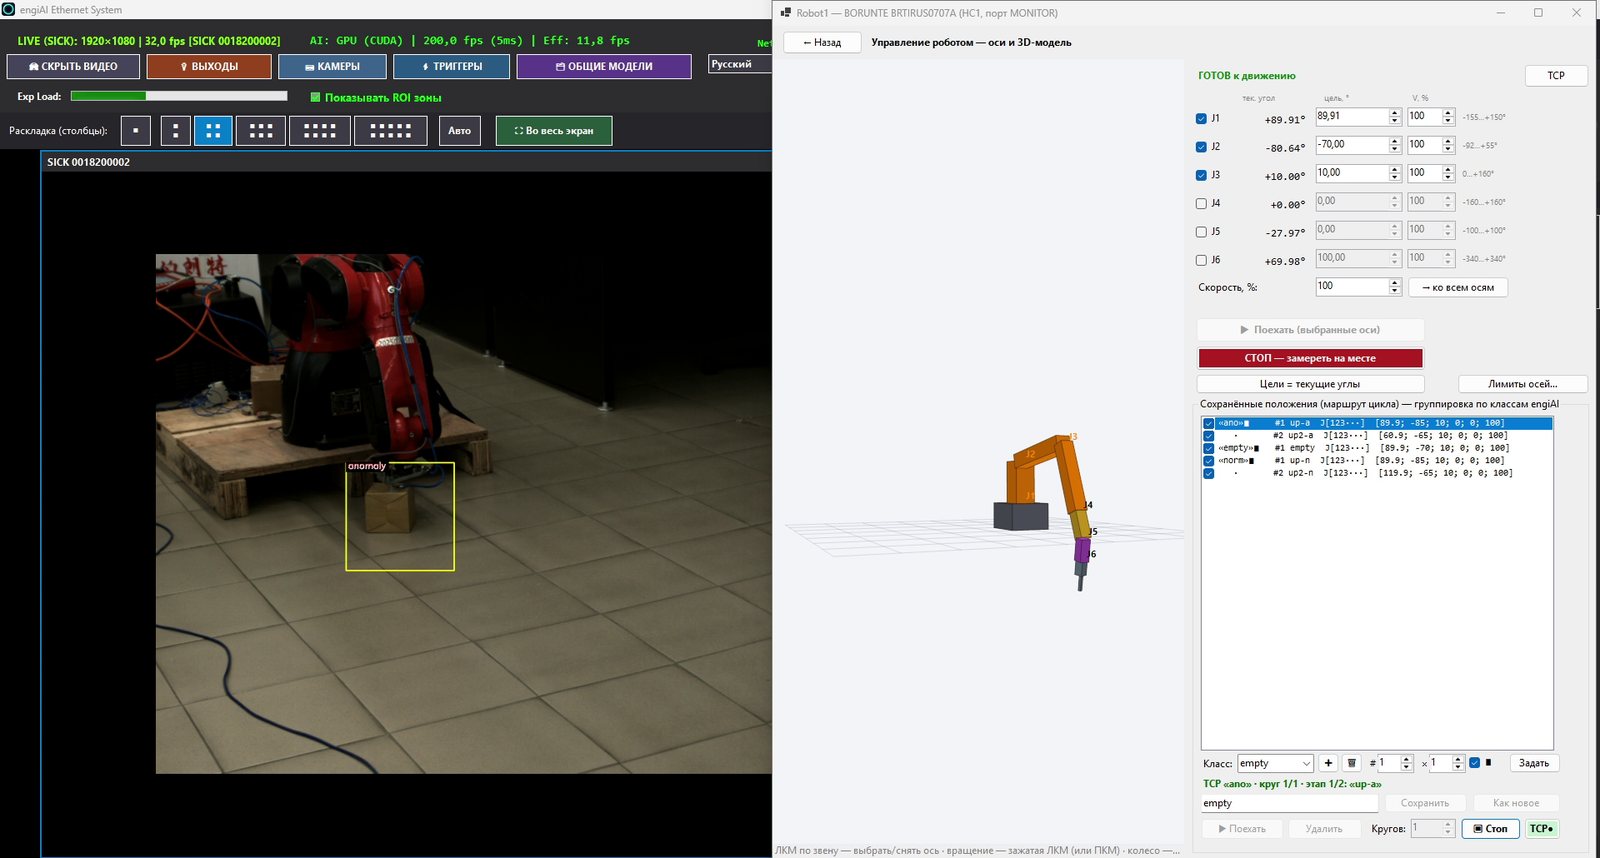
Sistem ini terdiri dari dua program yang kami kembangkan: engiAI bertanggung jawab untuk penglihatan, dan Robot1 mengendalikan robot. Kedua program ini dapat berjalan pada satu komputer atau pada komputer yang berbeda, dan saling bertukar perintah melalui jaringan biasa.
Kamera merekam produk secara terus-menerus atau berdasarkan sinyal dari sensor.
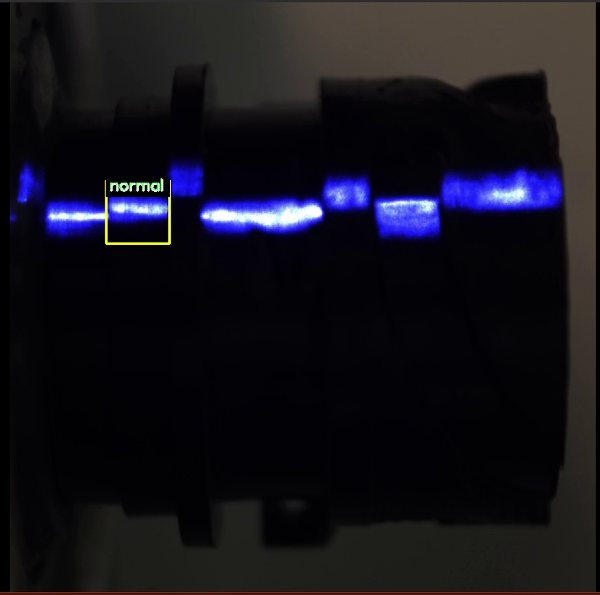
Jaringan saraf memberikan informasi untuk setiap area dalam bingkai: normal, cacat, jenis produk, atau sudut.
Perintah tersebut mengirimkan instruksi melalui jaringan TCP/IP atau mengaktifkan output kamera.
Program ini menerima perintah dan menentukan rute yang akan diambil oleh robot.
Robot tersebut mengikuti rute yang telah diprogram, mengaktifkan penjepitnya, dan mengirimkan sinyal ke peralatan lainnya.
Data dari kamera tidak hanya diterima oleh robot. Data tersebut juga dapat diterima oleh pengontrol PLC, meja putar, manipulator lain, atau sistem SCADA, asalkan perangkat tersebut memiliki kemampuan untuk membuka koneksi jaringan.
Jaringan saraf ini diproses di komputer secara lokal. Frame (gambar) tidak dikirim ke internet, dan kinerja sistem tidak bergantung pada layanan berbasis cloud.
Jaringan saraf memproses informasi puluhan kali setiap detik. Robot1 hanya menerima target baru setelah memastikan kestabilan dan mengabaikan fluktuasi kecil dalam respons, sehingga sistem penggerak robot tidak mengalami kerusakan.
Waktu yang dibutuhkan dari perubahan posisi komponen hingga dimulainya gerakan poros adalah sekitar 1 detik. Semua pengaturan waktu dapat diatur dalam konfigurasi.
03Satu robot dapat melakukan beberapa tugas
Dalam program Robot1, setiap jawaban yang dihasilkan oleh jaringan saraf memiliki jalur robot yang berbeda. Jalur tersebut merupakan urutan gerakan, kecepatan, dan jumlah pengulangan.
Ketika kamera memberikan sinyal "normal", robot akan mengikuti jalur untuk produk yang berkualitas. Ketika kamera memberikan sinyal "cacat", robot akan mengikuti jalur untuk penolakan produk. Pengulangan perintah yang sama saat robot sedang bergerak tidak akan mengganggu operasinya, dan untuk jalur yang sangat penting, penghentian sementara dapat dilarang.
| Jawaban jaringan saraf | Rute robot | Contoh pada bangku uji kami |
|---|---|---|
| "normal" | Robot tersebut mengambil produk yang sudah jadi dan memindahkannya ke tempat penyimpanan. | Rute dengan dua tahapan untuk menghasilkan produk berkualitas. |
| "cacat" | Robot memindahkan produk ke area penolakan. | Rute terdiri dari dua posisi untuk produk yang cacat. |
| "kosong" | Robot kembali ke posisi tunggu dan menunggu produk berikutnya. | Satu posisi tunggu. |
| Sudut 0–359° | Robot memutar gripper sesuai dengan sudut produk. | Sumbu J6 berputar mengikuti kotak. |
Operasi apa saja yang digabungkan oleh robot dalam satu sel?
Robot menempatkan produk ke dalam kotak dalam baris dan lapisan. Program secara otomatis menghitung posisi setiap tempat.
Robot menyortir produk berdasarkan jenis, ukuran, atau kualitas berdasarkan hasil dari jaringan saraf tiruan.
Robot memutar produk sesuai dengan sudut yang ditentukan oleh kamera.
Kamera yang mengendalikan robot juga secara bersamaan memeriksa produk untuk mencari cacat.
Robot memuat mesin, alat press, atau jalur perakitan berdasarkan sinyal dari sensor dan input.
Robot mengambil produk cacat dari jalur produksi dan menyimpannya di wadah terpisah.
Untuk produk baru, dibuat model jaringan saraf baru dan serangkaian jalur baru. Semua yang terkait dengan produk disimpan dalam file proyek. Peralihan ke produk lain dilakukan dengan memilih proyek dan serangkaian model, tanpa perlu memprogram ulang robot atau menggunakan perlengkapan baru.
04Pengoperasian awal dan pendampingan jarak jauh di negara mana pun
Program kami dirancang sejak awal agar sistem dapat disiapkan, diuji, dan dijalankan tanpa kehadiran seorang insinyur integrasi di lokasi. Kami bekerja dari Minsk dan melayani pelanggan di negara mana pun dan zona waktu mana pun, sesuai dengan jadwal yang disepakati.
Dia menyiapkan proyek, mengkonfigurasi program, dan melatih jaringan saraf.
Akses jarak jauh ke komputer unit dan komunikasi video dengan insinyur Anda.
Komputer, kamera, dan robot untuk pabrik Anda, di mana pun di negara mana pun.
Perangkat tersebut berada di dekat robot, memantau pergerakan, dan menjaga tombol penghentian darurat dalam jangkauan.
Mengapa pengoperasian awal jarak jauh andal
Sel-sel robot dirakit dalam model tiga dimensi menggunakan perangkat lunak Stend. Jangkauan, rencana penempatan, dan waktu siklus diperiksa sebelum robot fisik yang sebenarnya mulai beroperasi.
Model jaringan saraf dilatih menggunakan gambar produk Anda. Gambar dapat dikirim melalui file atau diambil selama koneksi jarak jauh.
Pose, rute, aturan masuk dan keluar, pengaturan kamera, dan model disimpan dalam file. Kami menyiapkan proyek di pihak kami dan menyerahkannya kepada Anda.
Kedua program merekam setiap tindakan. Melalui log, kami dapat melihat apa yang terjadi di lokasi, tanpa harus pergi ke sana.
Operator bekerja menggunakan program dalam bahasa mereka sendiri. Manual untuk program juga tersedia dalam 14 bahasa.
Program engiAI dan Robot1 dapat diunduh dari situs web engi.live dan dapat langsung dicoba: tanpa lisensi, program tersebut berfungsi selama 20 menit.
Bagaimana proses implementasi jarak jauh berlangsung
| Tahap | Apa yang kami lakukan dari jarak jauh | Apa yang Anda lakukan di lokasi |
|---|---|---|
| Analisis tugas | Kami mengadakan pertemuan video, mempelajari foto dan video area tersebut, dan menawarkan skema sel kerja. | Anda mengirimkan video proses, dimensi, dan berat produk. |
| Spesifikasi | Kami menyusun daftar peralatan: robot, kamera, lensa, pencahayaan, komputer dengan kartu grafis, gripper, sensor. | Anda membeli peralatan dari pemasok lokal sesuai dengan spesifikasi kami. |
| Desain Sel Kerja | Kami merakit sel kerja dalam model digital, menghitung rute, jangkauan, dan waktu siklus. | Anda mengirimkan dimensi lokasi pemasangan dan foto area tersebut. |
| Pemasangan | Kami memberikan konsultasi melalui video, dan mengirimkan diagram koneksi kamera, sensor, dan output. | Mekanik dan teknisi listrik Anda memasang peralatan. |
| Sistem Penglihatan | Kami menghubungkan perangkat ke komputer sel, menyesuaikan kamera, menandai area, dan melatih jaringan saraf menggunakan produk Anda. | Anda menempatkan produk-produk tersebut di bawah kamera sesuai dengan permintaan kami. |
| Pengoperasian awal robot | Kami melakukan proses pengujian secara bertahap: pengujian awal, penggerakan satu poros pada kecepatan rendah, kemudian siklus lengkap pada kecepatan terbatas. | Insinyur Anda berada di dekat robot, di samping tombol penghentian darurat. |
| Pelatihan | Kami menyelenggarakan pelatihan daring untuk operator, teknisi, dan ahli teknologi, serta menyediakan rekaman dari sesi pelatihan tersebut. | Para karyawan belajar melalui pengalaman langsung di unit kerja mereka. |
| Pendampingan | Kami terus melatih model, menambahkan rute, menganalisis log, dan menyempurnakan program. | Anda melaporkan tentang produk baru atau tugas baru. |
Robot selalu dioperasikan dengan kehadiran seorang operator manusia di lokasi. Kami mengkonfigurasi sistem dan memantau proses melalui komunikasi video, sementara seorang insinyur Anda yang bertugas mengendalikan dan memantau pergerakan robot melalui tombol penghentian darurat. Pada saat pertama kali digunakan, kecepatan robot dibatasi oleh program.
Pelatihan jarak jauh untuk program kami
Program engiAI: visi mesin
- Koneksi dan konfigurasi kamera industri.
- Penandaan area kontrol pada gambar langsung.
- Pengumpulan gambar dan data sintetis untuk pelatihan.
- Pelatihan jaringan saraf dan pengujian hasilnya.
- Pengaturan output: perintah ke robot dan pengontrol PLC, output diskrit, suara.
- Pengambilan gambar berdasarkan sinyal sensor dan pengoperasian berdasarkan encoder konveyor.
Program Robot1: pengendalian robot
- Koneksi robot, kontrol manual sumbu, dan penyimpanan posisi.
- Rute dan siklus, penataan dalam kotak secara berbaris dan berlapis.
- Pengaturan input dan output, sistem pneumatik, perlindungan berdasarkan sensor.
- Penerimaan perintah dari sistem penglihatan mesin.
- Kembaran digital Stend dan transisi yang aman menuju robot fisik.
- Pengunduhan siklus ke program teach pendant robot.
Untuk bekerja dari jarak jauh, Anda memerlukan koneksi internet yang stabil pada komputer, perangkat lunak akses jarak jauh yang disetujui oleh departemen TI Anda, dan kemampuan video melalui smartphone atau laptop untuk digunakan oleh robot.
05 Penglihatan dengan satu kamera: engiAI
engiAI adalah program penglihatan mesin yang menggunakan jaringan saraf. Dalam satu program, operator dapat menghubungkan kamera, menandai area pemantauan, melatih jaringan saraf, memeriksa produk, dan mengelola proses penolakan produk cacat.
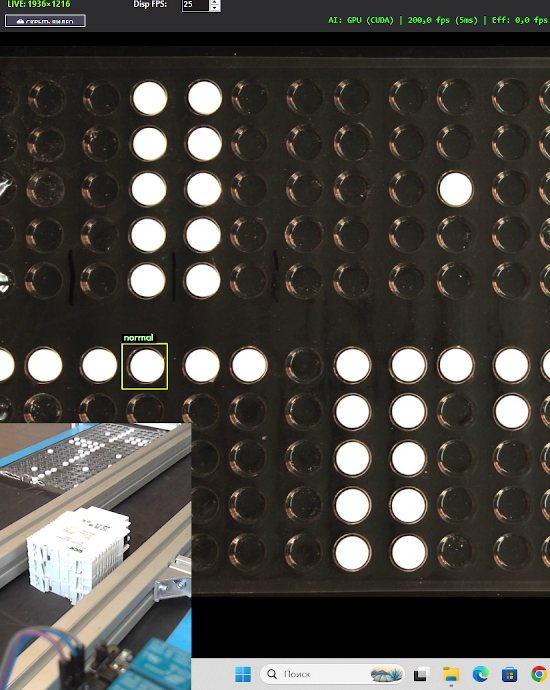
Program ini memeriksa apakah suatu komponen ada dan apakah semua elemen berada pada tempatnya.
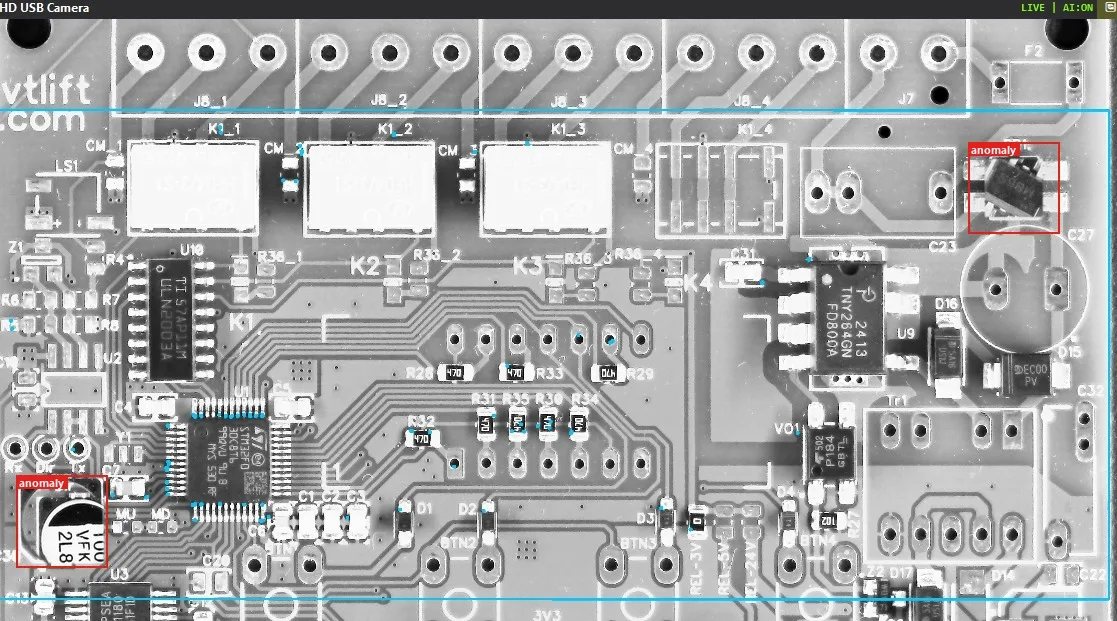
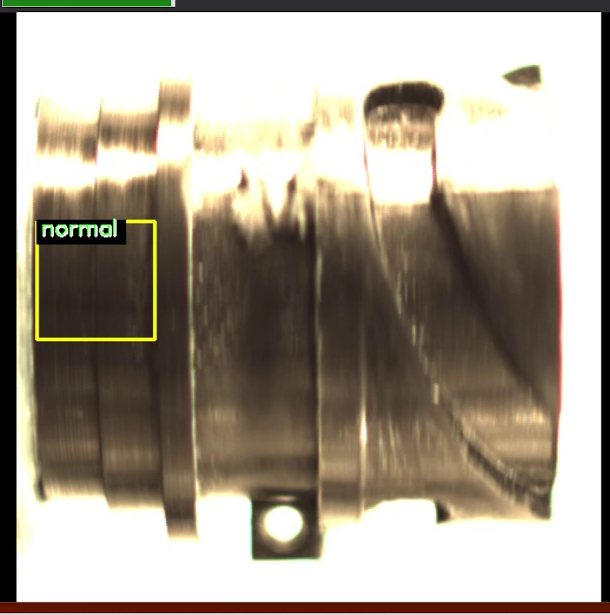
Program ini mendeteksi retakan, pergeseran komponen, kesalahan perakitan, dan benda asing.
Jaringan saraf (neural network) menentukan jenis, warna, atau varian produk untuk keperluan penyortiran.
Jaringan saraf menentukan sudut produk dari 0 hingga 359 derajat dengan interval 1 derajat.
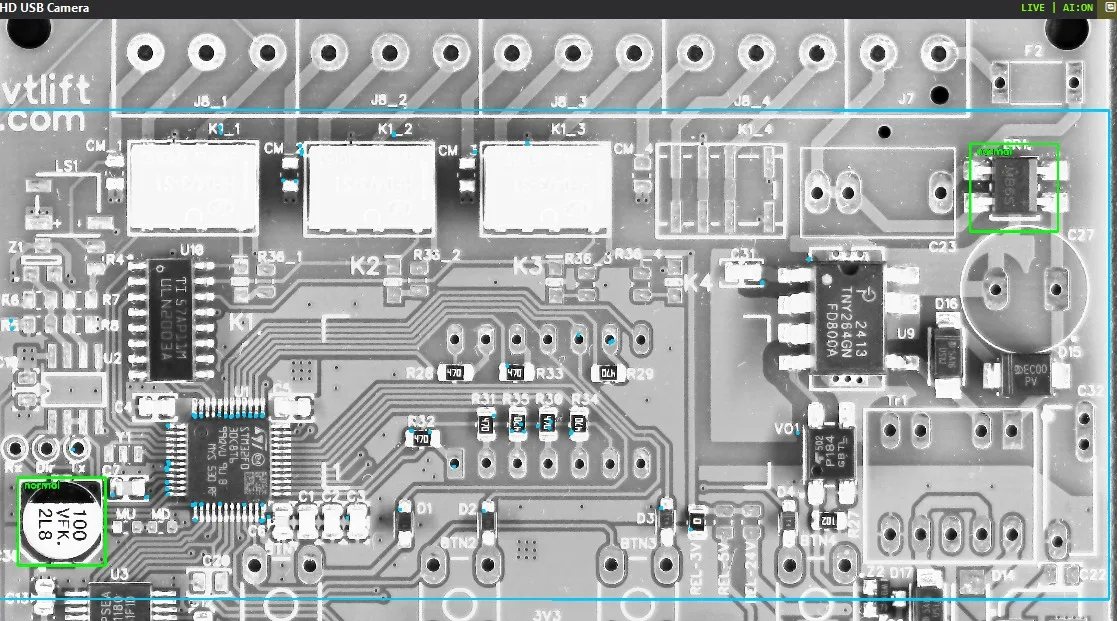
Satu model memeriksa ratusan area pada papan sirkuit, dan setiap area memiliki standar normalnya masing-masing.
Program ini menemukan papan sirkuit pada jalur perakitan dengan pergeseran dan rotasi hingga 180 derajat.
Pelatihan tanpa memerlukan banyak gambar
Biasanya, untuk melatih jaringan saraf tiruan, dibutuhkan ribuan gambar yang telah diberi label. Di engiAI, operator mengambil beberapa gambar produk, dan program secara otomatis membuat kumpulan data pelatihan. Program tersebut menggeser dan memutar area gambar, mengubah kecerahan dan kontras, menambahkan salinan cermin, dan mengelompokkan gambar berdasarkan kategori. Untuk papan sirkuit cetak, program secara otomatis menciptakan cacat sintetis: komponen digeser bersama dengan tekstur papan yang sebenarnya. Dari satu gambar, dihasilkan ratusan gambar pelatihan.
Pelatihan dimulai dengan satu tombol. Proses ini dapat dilakukan pada kartu grafis NVIDIA atau pada prosesor. Seluruh siklus "menampilkan produk, melatih model, sistem berfungsi" dilakukan oleh teknisi atau operator lini, bukan oleh seorang ahli pembelajaran mesin yang diundang.
Kamera dan output
| Perangkat yang dapat dihubungkan | Fitur-fitur |
|---|---|
| Kamera Hikrobot | Kamera industri GigE dan USB3: kecepatan rana, penguatan, resolusi, input dan output diskrit. |
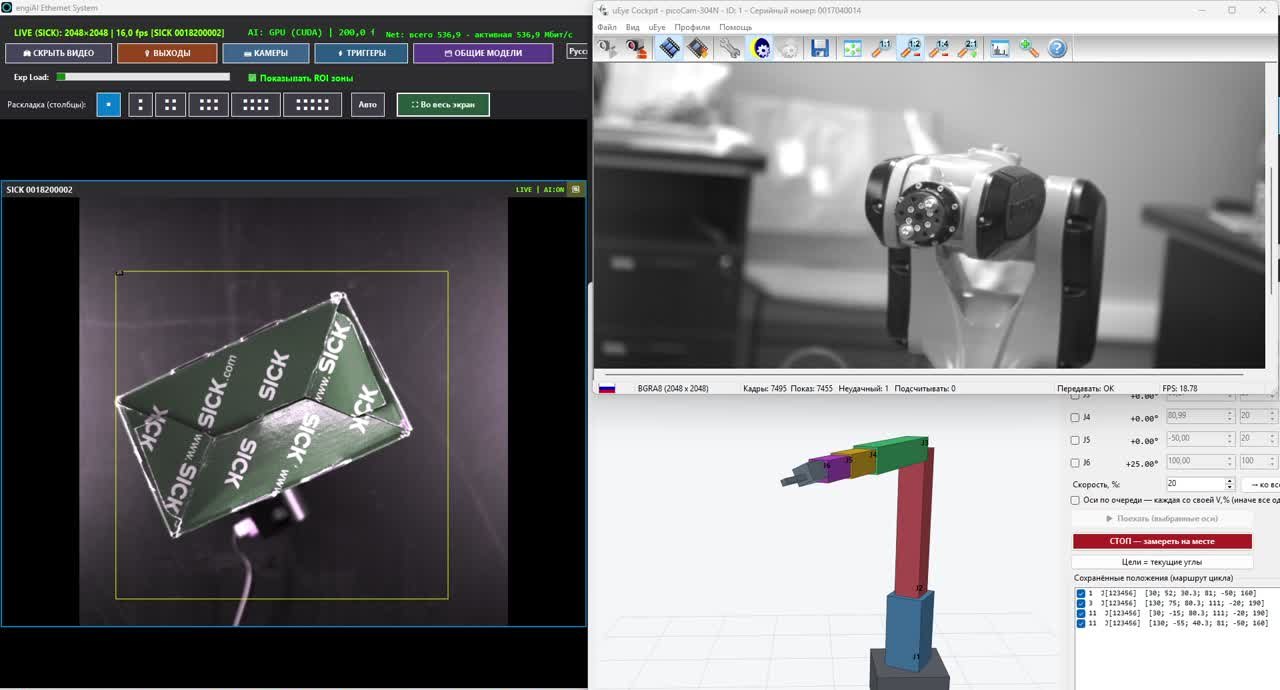
| Kamera SICK picoCam | Kamera industri IDS uEye: pengaturan kecepatan rana, penguatan, dan output ke perangkat eksekusi. |
| Kamera USB dan IP | Webcam dan kamera pengawas menggunakan protokol RTSP. Bahkan kamera ponsel dapat digunakan untuk proyek percontohan. |
| Sensor dan Encoder | Sebuah frame diambil berdasarkan sinyal dari sensor, dan variasi waktu pengambilan gambar tidak melebihi 4 milidetik. Penolakan (reject) disinkronkan dengan encoder konveyor. |
| Output | Tim tersebut dapat mengontrol perangkat atau pengontrol PLC melalui protokol TCP/IP, mengaktifkan output digital kamera untuk menggerakkan aktuator atau menyalakan lampu, serta menghasilkan sinyal suara. |
| Skalabilitas | Satu program dapat mengoperasikan beberapa kamera secara bersamaan, dengan setiap kamera dapat menggunakan hingga 20 model jaringan saraf. Kombinasi "kamera dan model" dapat diubah hanya dengan satu sentuhan saat mengganti produk. |
06Penglihatan stereoskopik: tinggi dan dimensi dalam 3D
Satu kamera menghasilkan gambar 2 dimensi. Ketika robot perlu mengetahui ketinggian, misalnya bagian atas tumpukan kotak atau level produk di dalam wadah, sistem dilengkapi dengan sistem penglihatan stereoskopik.
Dua kamera mengarah ke objek dengan sedikit perbedaan sudut, seperti mata manusia. Berdasarkan perbedaan antara kedua gambar tersebut, program membuat peta kedalaman dan menghitung, dalam milimeter, tinggi, panjang, dan lebar kotak, serta jarak dari kamera ke bagian atas kotak. Sistem ini dapat menggunakan dua kamera industri SICK, dua kamera USB, atau satu modul stereo siap pakai, yaitu satu kamera dengan dua lensa.
H Tinggi kotak di atas meja, dalam milimeter.
L, W Panjang dan lebar bagian atas kotak.
Z Jarak dari kamera ke bagian atas kotak. Ketika kamera dipasang di kepala robot, jarak ini membatasi pergerakan sumbu-sumbu.
Peta kedalaman 3D: Setiap titik pada gambar menerima informasi tentang jaraknya dari kamera, sehingga objek yang ditampilkan tampak menonjol di atas bidang meja.
Kemampuan sistem penglihatan stereoskopik kami
- Kalibrasi dengan dua metode. Kalibrasi yang akurat dilakukan menggunakan papan catur. Pengaturan yang lebih sederhana dilakukan tanpa papan catur, berdasarkan jarak ke meja dan menggunakan satu kotak referensi.
- Proyektor titik laser. Proyektor menambahkan gambar pada permukaan yang seragam, sehingga peta kedalaman menjadi lebih detail. Pengaturan yang berbeda disimpan untuk mode dengan laser dan tanpa laser.
- Kamera yang dipasang di kepala robot. Program Robot1 mempertimbangkan ketinggian kepala robot saat ini dan menyesuaikan pengukuran berdasarkan ketinggian tersebut.
- Aturan terkait ketinggian. Untuk setiap rentang jarak ke permukaan, terdapat batasan pada sumbu robot. Semakin tinggi tumpukan, semakin rendah robot diperbolehkan turun, dan penyedot tidak menekan kardus. Aturan ini berlaku untuk semua sumber gerakan robot.
- Perlindungan saat menggunakan data yang sudah usang. Jika data kamera sudah usang, sumbu yang tertera dalam pengaturan tidak akan bergerak. Perilaku ini dapat dinonaktifkan dalam pengaturan.
| Pengujian pada stand uji | Hasil |
|---|---|
| Modul stereoskopik yang terjangkau: dua sensor dengan resolusi 1280 x 720 piksel, jarak antara lensa sekitar 60 mm, kamera berada pada ketinggian 255 mm. | Akurasi pengukuran ketinggian kotak adalah antara 1 hingga 3 mm, tanpa menggunakan laser atau papan catur. |
| Modul stereo yang sama, tetapi dalam mode konfigurasi yang lebih sederhana. | Akurasi panjang dan lebar sekitar 10%. Akurasi meningkat dengan penggunaan proyektor laser dan kalibrasi menggunakan papan catur. |
07Robot1: Pengendalian robot melalui komputer
Robot1 mengendalikan robot industri secara langsung melalui jaringan, menggunakan pengontrol robot. Tidak diperlukan perangkat lunak khusus dari produsen robot. Panel kontrol robot tetap digunakan untuk mengaktifkan mode operasi dan melakukan penghentian darurat.
| Fungsi | Manfaatnya |
|---|---|
| Pengendalian Manual | Setiap sumbu digerakkan dengan tombol yang memungkinkan pengaturan langkah dan kecepatan. Kepala robot bergerak secara vertikal dan lurus, sementara benda kerja yang dipegang mempertahankan orientasinya. |
| Posisi dan Siklus | Posisi disimpan dengan satu sentuhan tombol dan dapat dikelompokkan menjadi siklus dengan kecepatan, jeda, dan jumlah pengulangan yang diinginkan. |
| Penempatan ke dalam kotak | Operator menentukan jumlah benda kerja per baris, jarak antar benda, dan jumlah lapisan, dan program akan menghitung posisi setiap tempat. Kotak disesuaikan agar sesuai dengan robot. |
| Input dan Output | Cengkeraman pneumatik diaktifkan pada posisi pengambilan. Siklus dimulai dan dihentikan oleh sinyal dari sensor. Jika sensor tidak mendeteksi benda kerja setelah pengambilan, robot akan mengulangi proses pengambilan atau berhenti. |
| Batasan | Program ini menetapkan batas-batas sumbu, zona terlarang, batasan kecepatan, dan tombol berhenti halus yang membersihkan antrian perintah. |
| Perintah dari sistem penglihatan | Program menerima perintah melalui jaringan. Untuk setiap sumbu, perintah, kecepatan, pergeseran, dan arah ditentukan, dan untuk setiap kelas, rute yang berbeda ditentukan. |
| Operasi tanpa komputer | Siklus yang telah selesai dapat diunduh ke flash drive menggunakan file program "teach pendant", dan robot akan menjalankannya secara mandiri. |
| Proyek dan log | Semua yang terkait dengan sel disimpan dalam satu file proyek. Log mencatat setiap perintah yang diberikan kepada robot. |
Kembaran digital Stend
Dalam modul Stend, robot, kotak, posisi pengambilan, dan komponennya ditempatkan pada adegan tiga dimensi menggunakan mouse. Alat penjepit (gripper) dirakit dari penyangga, balok, dan penyedot langsung pada model. Program menghitung jangkauan, rencana penataan, dan waktu siklus, kemudian menampilkan seluruh siklus dengan simulasi sensor dan pneumatik.
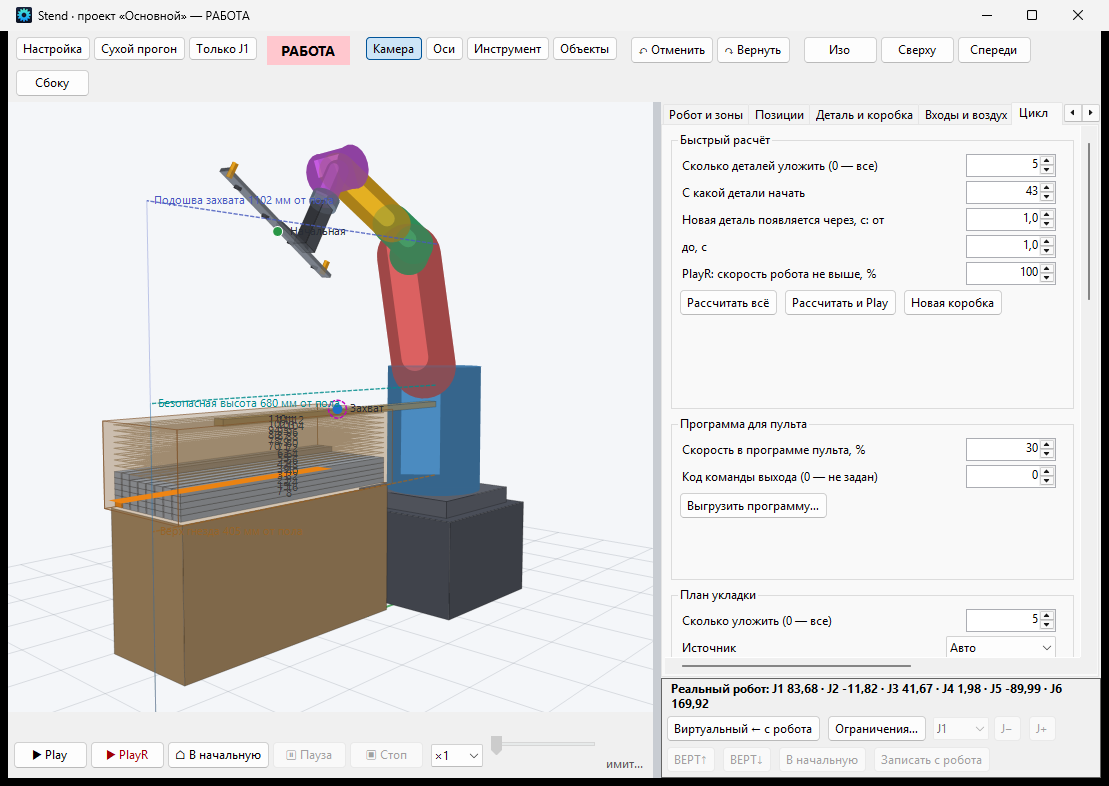
Proses transisi ke operasi sebenarnya dilakukan secara bertahap. Pertama, siklus tersebut ditampilkan pada model. Kemudian, sistem pengujian (uji kering) mencatat langkah-langkah tersebut dalam log, tanpa mengirimkan perintah apa pun ke robot. Selanjutnya, robot hanya memutar satu sumbu dengan kecepatan tidak lebih dari 5%. Terakhir, siklus lengkap dijalankan, dengan konfirmasi pada titik-titik tertentu dan batasan kecepatan.
08Seluruh perangkat lunak adalah hasil pengembangan kami
Program engiAI dan Robot1 telah dikembangkan oleh para ahli dari "Vector Technologies". Hal ini memberikan beberapa keuntungan praktis bagi Anda.
Jika suatu tugas memerlukan fungsi baru, protokol komunikasi baru, atau laporan baru, kami akan menambahkannya sendiri.
Sistem penglihatan, komunikasi, dan pengendalian robot dikelola oleh satu tim, sehingga masalah dapat diselesaikan tanpa perlu berkoordinasi dengan berbagai pemasok.
Pengenalan gambar dilakukan pada komputer di lini produksi, sehingga gambar dari proses produksi Anda tidak meninggalkan perusahaan.
Program ini tersedia dalam bahasa Rusia, Inggris, Jerman, Prancis, Spanyol, Italia, Portugis, Mandarin, Jepang, Korea, Hindi, Arab, Indonesia, dan Vietnam.
Log aktivitas dan basis data program menyimpan riwayat kejadian. Data ini berguna untuk analisis statistik cacat dan kinerja lini produksi.
Sel kedua yang serupa dibuat dengan menyalin proyek dan model jaringan saraf, bukan dengan membuat proyek integrasi baru.
| Persyaratan | Nilai |
|---|---|
| Komputer | Windows 10 atau Windows 11, 64-bit. Kartu grafis NVIDIA mempercepat proses pembelajaran dan analisis; tanpa kartu grafis tersebut, program akan berjalan menggunakan prosesor. |
| Robot | Robot1 saat ini mengendalikan robot BORUNTE menggunakan kontroler HC1. Robot dari merek lain dan kontroler PLC menerima perintah dari engiAI melalui jaringan TCP/IP. |
| Versi percobaan | Program-program tersebut dapat diunduh dari situs web engi.live. Tanpa lisensi, setiap program hanya dapat digunakan selama 20 menit. |
09 Tentang Perusahaan "Vector Technologies"
"Vector Technologies" adalah pengembang, produsen, dan pemasok peralatan untuk otomatisasi industri yang berbasis di Minsk. Perusahaan ini menyediakan berbagai layanan rekayasa, mulai dari pengembangan proyek hingga implementasi dalam produksi.
Proyek perusahaan
Visi mesin dan robot
- Adaptasi robot industri terhadap posisi objek menggunakan penglihatan mesin.
- 3DStereo: Pengukuran dimensi tanpa kontak menggunakan dua kamera.
- Analisis otomatis papan sirkuit cetak.
- Inspeksi tablet berdasarkan zona.
- Sistem kontrol pengemasan obat-obatan.
- Inspeksi otomatis pelabelan.
- Kontrol pelabelan dan isolasi kabel dan kawat.
Otomatisasi produksi
- Sistem AGV (Automated Guided Vehicle) untuk transportasi gulungan dan bobin berisi kawat, dengan kapasitas beban hingga 2.900 kg.
- Modernisasi jalur pemotongan pita bimetal.
- Modernisasi komprehensif jalur pengujian kualitas pita bimetal.
- Modernisasi sistem kontrol tungku vakum.
- Sistem pengolahan air lengkap, termasuk persiapan dan pengisian air minum.
- Rak pengujian di laboratorium PT Belshina.
- Stasiun pencuci otomatis.
Deskripsi proyek-proyek tersebut dapat ditemukan di situs web vec-tech.by pada bagian "Proyek".
Perusahaan memproduksi konverter frekuensi seri VTD dengan daya mulai dari 0,4 hingga 630 kW, dan seri VTD20 dengan daya mulai dari 0,75 hingga 15 kW, perangkat *soft starter* dengan daya mulai dari 11 hingga 600 kW, *gear motor*, panel kontrol, dan perangkat elektronik yang diproduksi sendiri dengan lini SMT dan DIP. "Vector Technologies" adalah distributor resmi untuk YASKAWA, SICK, WEG, VIPA, dan FATEK. Kami merancang bagian sistem, sistem kontrol dan otomatisasi industri (SCADA), dan panel kontrol berdasarkan data yang Anda berikan, dan kami menyediakan dokumentasi untuk pemasangan di lokasi. Pengiriman peralatan ke negara Anda akan didiskusikan secara terpisah.
10 Di mana ini diterapkan, dan bagaimana keuntungan dihitung?
| Industri | Apa yang akan diotomatisasi |
|---|---|
| Pengemasan dan logistik | Orientasi dan penataan kotak, pemuatan palet, penyortiran, pengukuran dimensi menggunakan kamera stereoskopik. |
| Farmasi | Pengawasan tablet dalam blister, pengawasan kemasan dan pelabelan, penolakan produk cacat. |
| Elektronika | Kontrol perakitan papan sirkuit menggunakan metode ZONA-PASANGAN: pemeriksaan keberadaan, posisi, dan orientasi komponen. |
| Teknik Mesin dan Pengolahan Logam | Pemuatan mesin dan press, pemeriksaan komponen, penataan komponen ke dalam wadah. |
| Industri Kabel | Pemeriksaan pelabelan dan isolasi, pengangkutan gulungan kabel menggunakan troli otomatis. |
| Industri Makanan dan Minuman | Pengawasan aliran produk pada jalur perakitan, deteksi wadah yang terjatuh, penataan. |
| Gudang | Pengemasan dan pembongkaran palet, pengukuran dimensi barang. |
Keunggulan robot dengan sistem penglihatan dibandingkan otomatisasi konvensional
- Tidak memerlukan perlengkapan mahal. Tidak diperlukan perlengkapan khusus seperti dudukan, penyangga, atau wadah getaran untuk setiap produk, karena robot dapat menyesuaikan diri dengan setiap komponen secara otomatis.
- Proses penyesuaian memerlukan waktu berjam-jam. Untuk produk baru, model baru dilatih dan rute baru diprogramkan, sementara mekanisme dasar sel tetap sama.
- Produksi dalam jumlah kecil menjadi lebih menguntungkan. Ketika biaya penyesuaian produksi sangat rendah, otomatisasi menjadi menguntungkan bahkan untuk produksi dalam jumlah kecil, hanya untuk satu shift kerja.
- Satu kamera memiliki tiga fungsi. Kamera tersebut berfungsi untuk mengarahkan robot, memeriksa kualitas, dan mengendalikan proses penolakan produk cacat.
- Sistem ini dapat beroperasi dalam kondisi nyata. Jika sebuah komponen terpasang tidak tepat atau jika ada perbedaan warna pada sejumlah komponen, robot yang dilengkapi dengan sistem penglihatan tetap dapat berfungsi karena fokus pada komponen itu sendiri, bukan pada koordinatnya.
11 Bagaimana cara memulai?
Bagaimana kami menghitung tingkat pengembalian investasi
Kami menghitung periode pengembalian investasi berdasarkan data yang Anda berikan. Untuk perhitungan, kami memerlukan data dari tabel di bawah ini, dan hasilnya akan dimasukkan dalam perhitungan komersial.
| Data dari Anda | Kesimpulan dari data tersebut |
|---|---|
| Jumlah karyawan yang terlibat dalam operasi dalam satu shift, dan jumlah shift per hari. | Jumlah jam kerja per tahun yang dapat digantikan oleh robot. |
| Biaya per jam kerja, termasuk pajak. | Penghematan tahunan dalam biaya tenaga kerja. |
| Tingkat cacat dan biaya untuk setiap kesalahan yang terjadi. | Penghematan dari kontrol kualitas otomatis. |
| Seberapa sering produk berubah setiap bulan, dan berapa lama waktu yang dibutuhkan untuk pengaturan ulang. | Penghematan pada perlengkapan dan waktu henti. |
| Biaya ruang atau area yang dibutuhkan untuk tugas Anda. | Periode pengembalian investasi: biaya yang dikeluarkan dibagi dengan penghematan tahunan. |
Program-program engiAI dan Robot1, beserta panduan dan video, tersedia di situs web engi.live. Tanpa lisensi, setiap program hanya dapat digunakan selama 20 menit.