Kamera 3D dan Posisi Global: Sebuah Robot Yang Melihat Tinggi
Sebuah robot sorter dengan visi teknis sekarang mengukur kargo dalam tiga dimensi.
Langsung dalam program kontrol robot BORUNTE dibangun kamera stereo: dalam real time mengukur tinggi kotak, mengetahui tinggi sendiri "kepala" oleh penyandi dan sendiri melarang Robot bergerak berbahaya. Di bawah ini adalah kemampuan yang diimplementasikan dan diuji pada sel yang hidup.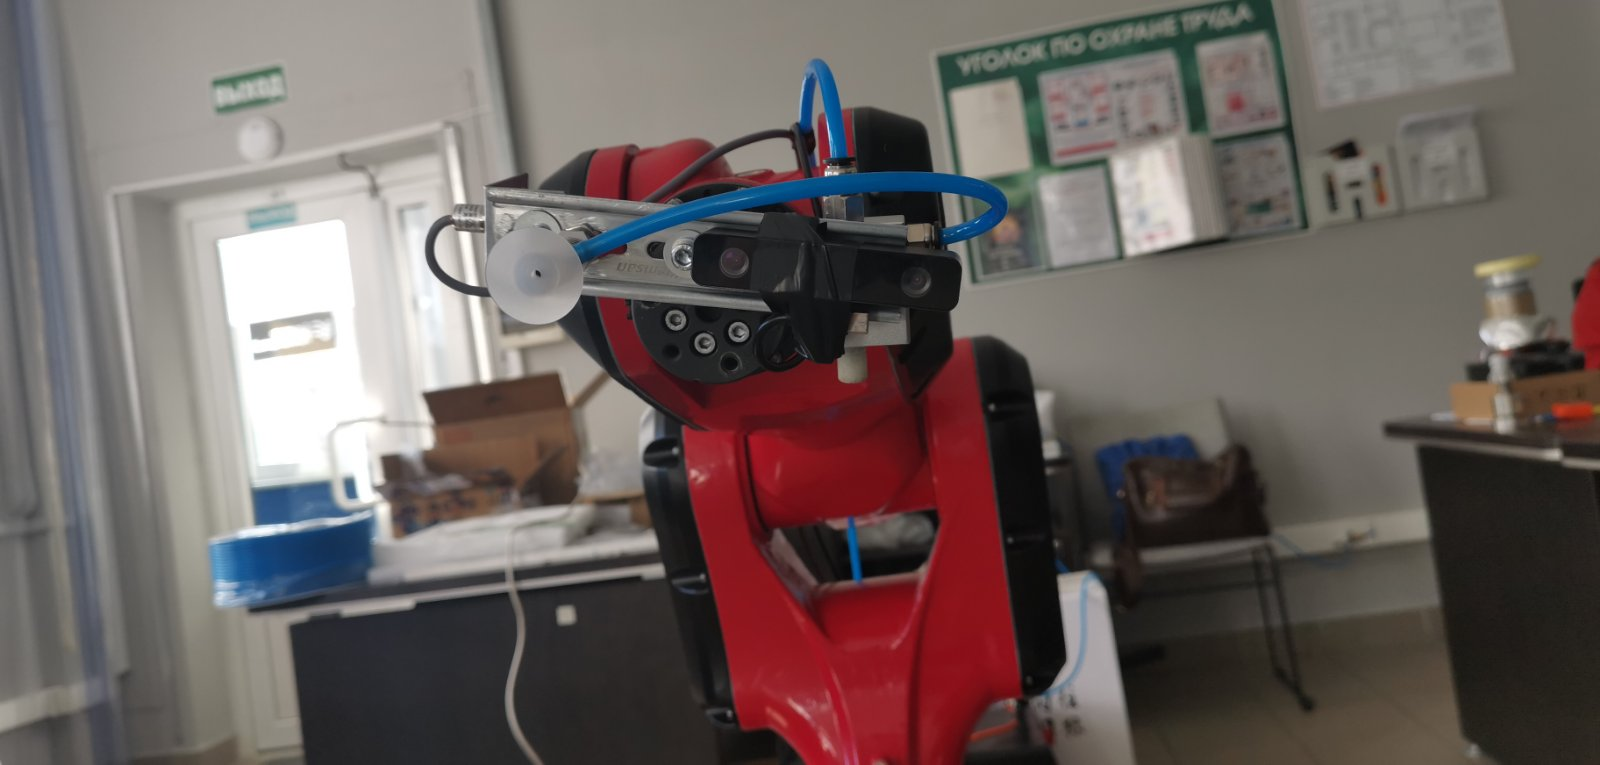
Semuanya dalam satu jendela: kamera, kedalaman, angka
Jendela kamera 3D terbuka dengan satu tombol dan berjalan paralel ke jendela kontrol utama. Di sebelah kiri adalah gambar langsung dari kedua stereo pasangan kamera dan peta kedalaman, di sebelah kanan adalah aturan keselamatan. dan tuning. Tiga parameter kunci ditampilkan dan diperbarui secara real time:
- Penyesuaian tinggi robot + tinggi kepala global J6;
- Jarak ke permukaan kotak - Berapa banyak yang tersisa sebelum kargo;
- Tinggi kotak - hasil utama pengukuran.
Menutup jendela tidak menghentikan pengukuran: kamera terus bekerja di latar belakang, dan aturan Keamanan terus-menerus di tempat.
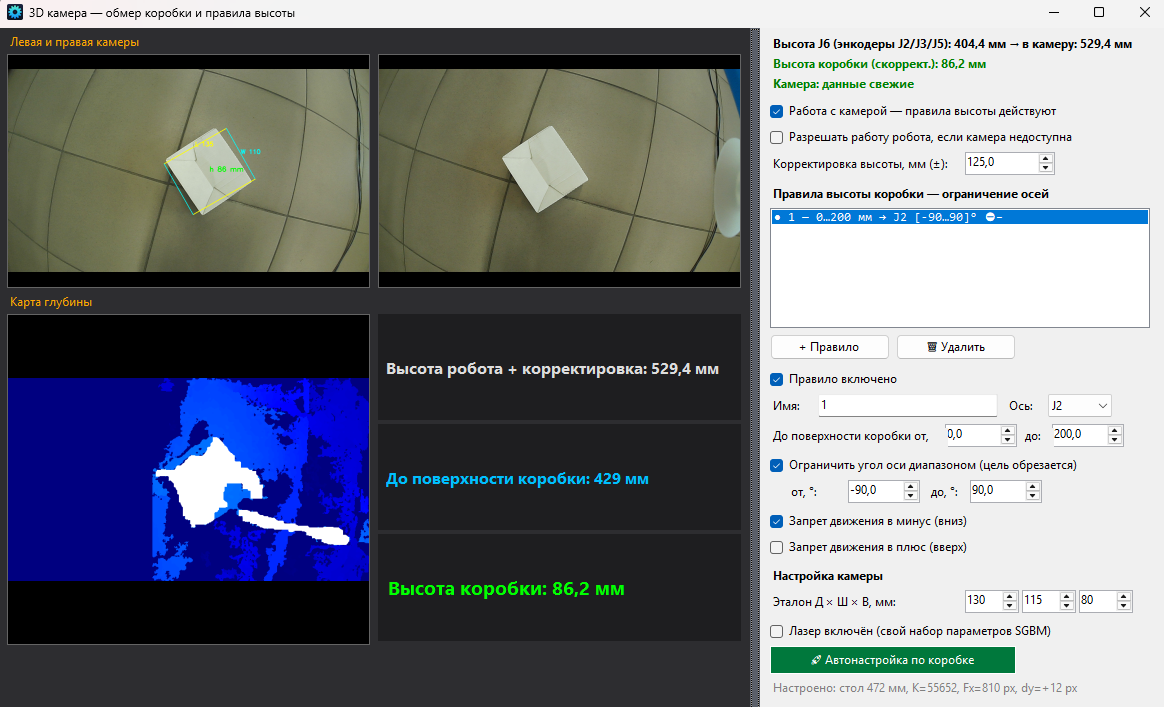
Tinggi global J6 terbuat dari enkoder robot.
Tinggi kepala dianggap sebagai pengendali robot dari penyandi sumbu J2 / J3 / J5 menurut paspor. Kinematika - tanpa sensor eksternal. Satu bidang penyesuaian (±, mm) memperhitungkan instalasi: Robot pada pallet, kembali dasar, lensa kamera menghapus relatif terhadap flange. Setelah masuk, dan pembacaan bertepatan dengan rolet.
Pengukuran yang tidak takut bergerak robot
Kamera berdiri di atas kepala yang bergerak, dan biasanya ini adalah masalah: robot naik - "swimmed" tinggi. kargo. Di sini, jarak "kamera sugtabel" diganti dengan matematika pengukuran secara otomatis: penyesuaian tinggi J6 +, di setiap siklus survei. Robot naik 140 mm. Pengukuran tetap benar tanpa kalibrasi ulang. Diperiksa: box- standar 80 mm menunjukkan 80.0 mm pada ketinggian yang berbeda dari robot.
- Autotuning kotak Satu ketukan: kamera menemukan meja. menyesuaikan skala dan nol keluar residual tinggi error;
- buffer pengukuran dibersihkan ketika mengubah tinggi - tidak ada "rata-rata sebelum dan sesudah"
- Median penyaringan dengan frame memadamkan suara pasangan stereo.
Aturan keselamatan untuk jarak ke kargo
Administrator mendefinisikan aturan bentuk "jarak ke permukaan dari... ke... mm batas sumbu": Larangan ke bawah dan / atau ke atas gerakan atau jangkauan diperbolehkan sudut. Aturan menambahkan. disimpan dalam database dan beroperasi pada Semua sumber gerakan tanpa pengecualian: Tombol tangan, pose disimpan, joging, perintah TCP AI, rute otomatis.
- muatannya dekat - robot tidak bisa secara fisik menurunkan cangkir penyedot ke dalam kotak;
- Arah sebaliknya selalu bebas - robot bisa "keluar" dari zona.
- ketika mengaktifkan aturan pada bergerak - berhenti halus tanpa kecelakaan drive;
- Komunikasi dengan kamera hilang - sumbu di bawah aturan berhenti (atau melanjutkan bekerja jika admin secara eksplisit berwenang itu);
- Semua-atau-tidak ada prinsip: jika setidaknya satu sumbu bersandar pada sebuah kendala, Gerakan ini bahkan tidak dilakukan sebagian.
stroke vertikal: tinggi perubahan, kotak tidak bergeser
Tombol + dan sodium lebih rendah dan mengangkat kepala robot. vertikal: Program ini memecahkan masalah terbalik kinematika, sumbu J2 dan J3 perjalanan secara bersamaan dalam satu gerakan. Kotak dalam bingkai tetap di tempat - pembongkaran diukur horizontal kurang dari milimeter 10 mm. Ini adalah bagaimana pengisap mendekati beban: vertikal, tanpa melumasi frame.
Sudut konstan dari kamera adalah "derajat"
Satu kotak cek menunjukkan kecenderungan global dari alat: dengan gerakan apapun J2 / J3 sumbu J5 Ternyata secara otomatis, memegang kamera sejajar dengan lantai. Menata sudut yang nampak pada layar, diatur oleh pose saat ini dan disimpan dalam database. Kesalahan tidak menumpuk. Sistem ini ditarik ke sudut global, bukan perbedaan langkah.
🔒 Unduh video 2026-08-31 12-31-07.mp4 — tidak ada aksesSiap untuk produksi
- antar muka 14 bahasa (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), beralih pada lalat, pilihan disimpan;
- semua pengaturan - dalam basis data: aturan, kalibrasi, ukuran dan lokasi jendela;
- Pencatatan penuh: setiap gerakan, setiap kegagalan dan penyebabnya adalah dalam berkas log.
- Ia bekerja sama dengan pengurutan AI engiAI (YOLO): klasifikasi oleh kamera, TCP perintah ke robot dengan konfirmasi eksekusi.
Outcome: Sebuah sel di mana robot tidak hanya mengulang pose, tetapi melihat beban. Dia tahu tingginya dan tidak membiarkan dirinya salah. Hubungi kami dan tunjukkan pekerjaan kami. Hidup pada misi Anda.
