リモートサポート:マシンビジョン搭載ロボットを世界中でターンキー導入
カメラとニューラルネットワークが、部品の有無、種類、および向きをロボットに伝えます。正確な部品の配置のために、固定具や治具は不要です。
ニューラルネットワークからの各応答に基づいて、ロボットは特定の動作(部品の配置、選別、不良品の排除、または待機)を実行します。
1つのカメラが製品を認識し、検査します。ステレオカメラ(2つのカメラまたは1つのステレオモジュール)を使用して、高さと寸法を測定します。
設定、起動、トレーニング、およびサポートはすべてインターネット経由で行われます。現場では、お客様の技術者のみが必要となります。
経営陣および専門家の皆様へ。
ベラルーシのミンスクにある「Vector Technologies」は、2009年から17年間、産業自動化の分野で事業を展開しています。当社は、画像認識機能を備えたロボット用の独自のソフトウェアを開発しており、弊社のエンジニアが現地に赴くことなく、世界中のあらゆる工場でその導入をサポートいたします。
通常、現地での技術者が行う作業を、弊社はインターネットを通じて提供します。ビデオを通じて課題を分析し、機器の仕様を策定し、プログラムをリモートで設定し、お客様の製品を使用してAIモデルをトレーニングし、お客様の技術者と連携してロボットの稼働を開始し、オンラインでスタッフのトレーニングを実施します。これにより、出張費用を削減でき、作業期間はビザや航空便に左右されることがありません。
画像認識ソフトウェアとロボット制御ソフトウェアは、すべて当社で開発しています。そのため、カメラからの画像データからロボットの動作まで、一連のプロセス全体を当社が責任を持って管理し、お客様のニーズに合わせてソフトウェアをカスタマイズすることができます。
お客様が得られるメリット
ロボットは、毎回の作業で同じような単純な作業(製品の把持、位置調整、積み込み、選別など)を繰り返します。
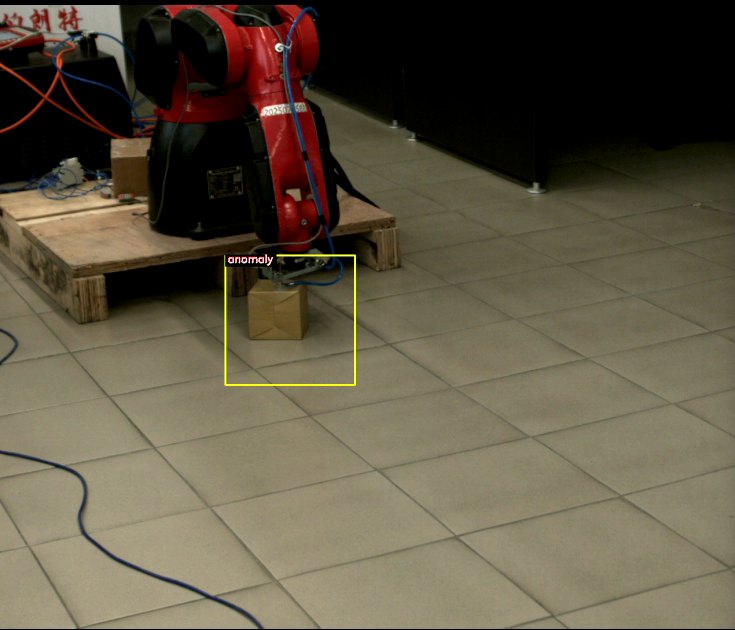
ロボットの動作を制御するカメラは、すべての製品を検査し、「不良」と判断された製品を不良品として処理します。
新しい製品には、新しいニューラルネットワークモデルと新しい動作経路が必要であり、新しい機械的な治具は必要ありません。
プログラムの作成、設定、および実行は、ソフトウェアを自社で開発したチームによって行われます。
敬具
セルゲイ・クンツェヴィチ
ベクターテクノロジーズ社の技術専門家、ソフトウェアエンジニア、プログラマーengiAIそしてRobot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01見るロボット
通常の産業用ロボットは、あらかじめ記録された軌道を繰り返します。 部品が正しい位置にあるか、それがどの部品であるか、そしてどのように向き付けられているかを知りません。
そのため、従来のロボットの周りには、機械的な治具(ストッパー、受け台、振動ホッパー、センタリングステーションなど)が設置されます。 これらの治具は、1つの製品に対してしばしばロボット本体と同程度の費用がかかり、別の製品に切り替えるには、治具の改造が必要になります。 このようなアプローチでは、少量生産を自動化することはコスト的に不利です。
機械視覚を搭載したロボットは、まず「見る」動作を行い、その後「動く」動作を行います。 カメラが製品を撮影し、ニューラルネットワークがその製品に関する質問に回答し、その回答に基づいてロボットが動作を選択します。
| カメラが判定する内容 | ロボットの動作 |
|---|---|
| グリッパーの範囲内に部品があるかどうか。 | ロボットは、部品が供給されるとサイクルを開始し、作業エリアが空になるのを待ちます。 |
| 製品の種類:モデル、色、サイズ、またはバリエーション。 | ロボットは、その製品の種類に特化した経路を実行します。 |
| 製品の回転角度は、0度から359度まで、1度刻みで調整可能です。 | ロボットは、グリッパーを製品の下に正確に位置させ、製品の姿勢を調整するための追加の機構は不要です。 |
| 不良品:欠け、部品のずれ、部品の欠損、異物混入。 | ロボットは、不良品を不良品用のエリアに移動させ、その事象をログに記録します。 |
| 立体カメラを使用して、箱の高さ、長さ、幅を測定します。 | ロボットは、正確に箱の表面に接触し、段ボールを押しつぶしません。 |
02システムの構成
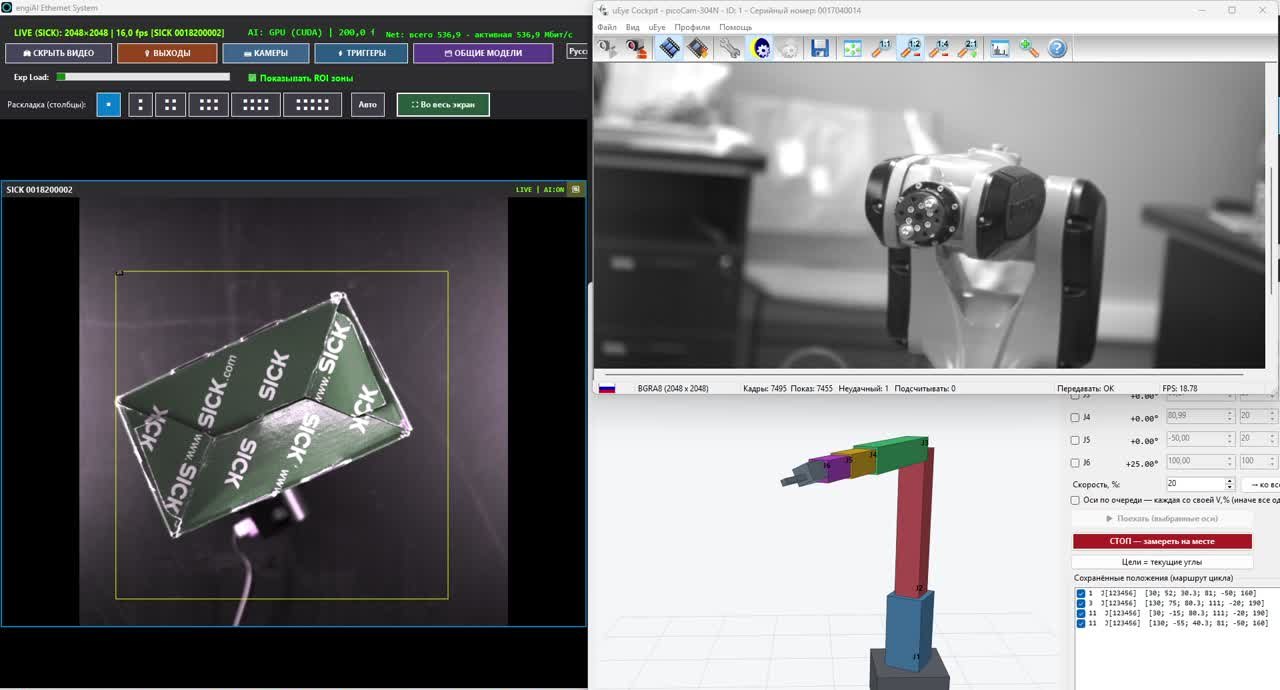
このシステムは、弊社が開発した2つのプログラムで構成されています。`engiAI` は視覚機能を担当し、`Robot1` はロボットの制御を担当します。これらのプログラムは、同じコンピューター上、または異なるコンピューター上で動作し、通常のネットワークを通じてコマンドを交換します。
カメラは、製品を連続的に、またはセンサーからの信号に応じて撮影します。
ニューラルネットワークは、フレームの各領域について、「正常」「不良」「製品の種類」「角度」などの情報を出力します。
このコマンドは、TCP/IP ネットワーク経由で指令を送信するか、カメラの出力を有効にします。
プログラムはコマンドを受け取り、ロボットの経路を選択します。
ロボットは選択された経路を実行し、グリッパーを作動させ、機器に信号を送ります。
カメラからのコマンドは、ロボットだけでなく、PLCコントローラー、回転テーブル、他のマニピュレーター、またはSCADAシステムなど、ネットワーク接続機能を持つデバイスであれば、どのデバイスも受信できます。
ニューラルネットワークは、ライン上のコンピューターで動作します。画像データはインターネットに送信されず、システムの動作はクラウドサービスに依存しません。
ニューラルネットワークは、1秒間に数十回の応答速度で動作します。Robot1は、安定性を確認してから新しい目標を設定し、わずかな応答の変動を無視するため、ロボットの駆動システムが故障することはありません。
部品の位置が変化してから軸の動きが開始されるまで、約1秒かかります。すべての設定は、設定画面で行います。
031つのロボットが複数のタスクをこなします
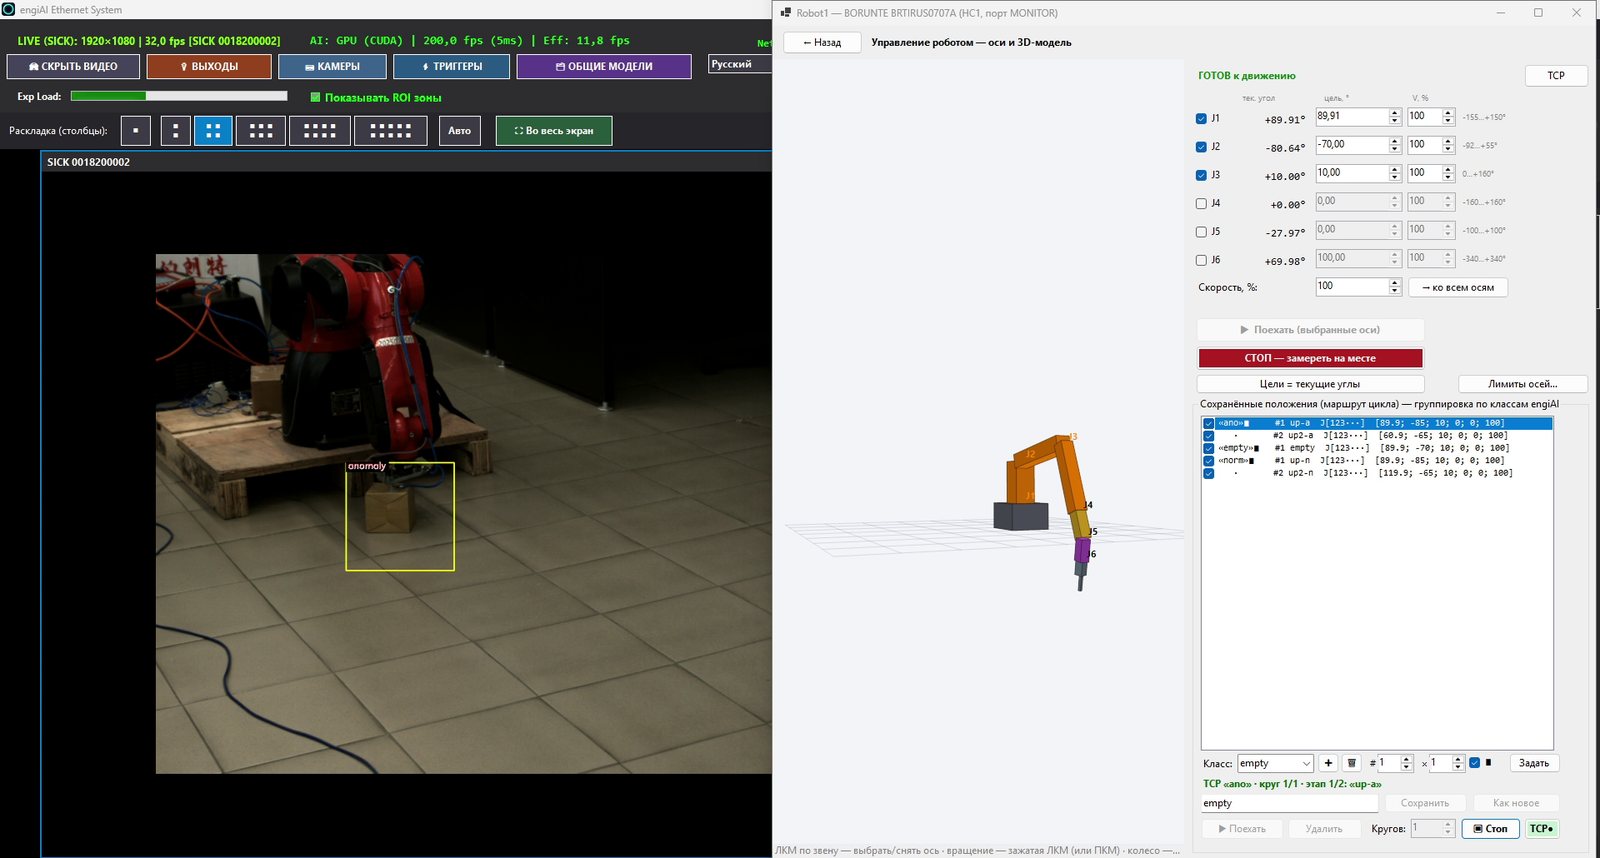
Robot1 プログラムでは、ニューラルネットワークが生成する各回答に対して、それぞれ異なるロボットの動作パターンが設定されています。この動作パターンは、姿勢、移動速度、および繰り返しの回数といった要素で構成されています。
カメラが「正常」と判断した場合、ロボットは良品の経路を実行します。カメラが「不良」と判断した場合、ロボットは不良品の経路を実行します。動作中に同じコマンドを繰り返しても、ロボットは停止せず、重要な経路については、中断を禁止することも可能です。
| ニューラルネットワークからの応答 | ロボットの経路 | 当社の試験装置での動作例 |
|---|---|---|
| 「正常」 | ロボットは良品を取り、指定された場所に移動させます。 | 良品の経路(2つの位置)。 |
| 「不良」 | ロボットが不良品を不良品回収エリアへ移動します。 | 不良品の処理には、2つのポジションを使用します。 |
| 「空」 | ロボットは待機ポジションに戻り、次の製品を待ちます。 | 待機ポジションは1つです。 |
| 角度:0~359度 | ロボットはグリッパーを回転させ、製品の角度を調整します。 | J6軸は、箱に合わせて回転します。 |
1つのセルでロボットが兼ねる作業
ロボットは、製品を箱の中に、並びと層状に配置します。プログラムが、各製品の正確な位置を自動的に計算します。
ロボットは、ニューラルネットワークの判断に基づいて、製品を種類、サイズ、またはグレードごとに分類します。
ロボットは、カメラが特定した角度で製品を回転させます。
カメラがロボットの動作を制御すると同時に、製品の不良箇所を検査します。
ロボットは、センサーや入力信号に基づいて、工作機械、プレス機、またはコンベアに製品を投入します。
不良品は、ロボットによって生産ラインから取り除かれ、別の容器に保管されます。
新しい製品の場合、新しいニューラルネットワークモデルと、それに合わせた作業ルートが作成されます。 製品に関するすべての情報は、プロジェクトファイルに保存されます。 ロボットの再プログラムや新しい治具なしに、プロジェクトとモデルを選択するだけで、別の製品への切り替えが可能です。
04どの国でも、リモートでのセットアップとサポートを提供します
当社のソフトウェアは、システムを現場の技術者なしで、準備、テスト、そして稼働させることができるように設計されています。 私たちはミンスクから、世界中の顧客を、調整されたスケジュールに基づいてサポートしています。
担当者は、プロジェクトを作成し、プログラムを設定し、ニューラルネットワークをトレーニングします。
セルのコンピューターへのリモートアクセスと、お客様の技術者とのビデオ通話が可能です。
あなたの工場で、どの国でも、コンピューター、カメラ、そしてロボットを活用できます。
ロボットの近くに設置され、動きを監視し、緊急停止ボタンがすぐに手の届く場所にあります。
リモート起動の信頼性について
ロボットのモジュールは、3次元モデルを使用して組み立てられますStend動作を開始する前に、ロボットの可動範囲、部品の配置計画、およびサイクルタイムが検証されます。
ニューラルネットワークのモデルは、お客様の製品の画像で学習されます。画像はファイルで送信することも、リモート接続中に撮影することも可能です。
姿勢、経路、入出力ルール、カメラの設定、モデルなどは、ファイルに保存されます。弊社でプロジェクトを準備し、お客様に提供します。
両方のプログラムは、すべての動作を記録します。ログを通じて、現場に赴くことなく、何が起こったのかを確認できます。
オペレーターは、自分の言語でプログラムを使用できます。プログラムのマニュアルも、14の言語で提供されています。
engiAIとRobot1のプログラムは、engi.liveのウェブサイトからダウンロードできます。試用版では、ライセンスなしで20分間利用可能です。
リモート導入の手順
| 段階 | 弊社がリモートで行うこと | お客様が現地で行うこと |
|---|---|---|
| タスクの分析 | ビデオ会議を行い、作業エリアの写真や動画を確認し、セル(作業スペース)のレイアウト案を提案します。 | お客様から、作業の動画、製品のサイズと重量、仕様書をお送りいただきます。 |
| 仕様書 | 必要な機器のリストを作成します:ロボット、カメラ、レンズ、照明、ビデオカード搭載のコンピューター、グリッパー、センサーなど。 | お客様は、当社の仕様書に基づいて、地元のサプライヤーから機器を購入します。 |
| セル設計 | デジタルシミュレーション上でセルを構築し、作業経路、到達範囲、サイクルタイムを計算します。 | 設置場所のサイズと作業エリアの写真をお客様からお送りいただきます。 |
| 設置 | ビデオ会議を通じて、設置に関するアドバイスを行い、カメラ、センサー、出力ポートの接続図を提供します。 | お客様の技術者(機械工および電気技術者)が機器の設置を行います。 |
| ビジョン設定 | セルに接続し、カメラを設定し、領域を定義し、お客様の製品を使用してニューラルネットワークを学習させます。 | お客様には、指示に従って製品をカメラの下に置いていただきます。 |
| ロボットの起動 | 起動手順を段階的に実行します。まず、シミュレーション、次に単一の軸を低速で動かし、最後に制限された速度で完全なサイクルを実行します。 | お客様の担当技術者は、ロボットの近くにある非常停止ボタンの場所にいます。 |
| トレーニング | オペレーター、調整技術者、および技術者向けのオンライン講習を実施し、講習の記録を提供します。 | 従業員は、それぞれのセルでトレーニングを行います。 |
| サポート | モデルの再学習、ルートの追加、ログの分析、およびプログラムの改良を行います。 | 新しい製品やタスクに関する情報を共有してください。 |
ロボットは常に、現場の担当者が立ち会う状態で起動されます。当社はシステムを設定し、ビデオ通話を通じてプロセスを管理します。ロボットの動作は、お客様の担当技術者が非常停止ボタンの場所で操作し、制御します。最初の起動時には、ロボットの速度はプログラムによって制限されます。
当社のプログラムを使用した遠隔学習
engiAI:マシンビジョン
- 産業用カメラの接続と設定。
- リアルタイム画像上での制御領域のマーキング。
- 学習用の画像データと合成データの収集。
- ニューラルネットワークの学習と結果の検証。
- 出力制御:ロボットおよびPLCコントローラーへのコマンド送信、デジタル出力、音声出力。
- センサー信号による撮影と、コンベヤーエンコーダーによる動作。
Robot1:ロボット制御
- ロボットの接続、手動による軸の操作、および位置の保存。
- 経路とサイクル、箱への整列積み込み(横方向と縦方向)。
- 入力と出力の制御、 pneumatic グリップ、センサーによる保護。
- 画像認識システムからのコマンド受信。
- Stend社のデジタルツイン技術と、安全な実機への移行。
- サイクルデータのロボットティーチングペンダントプログラムへのエクスポート。
リモート作業には、コンピューターやセルに安定したインターネット接続、IT部門との連携が取れたリモートアクセスソフトウェア、およびスマートフォンまたはノートパソコンを使用したロボット側のビデオ通話が必要です。
05 単眼カメラによる視覚認識:engiAI
engiAIは、ニューラルネットワークを搭載した画像認識ソフトウェアです。このソフトウェアを使用すると、オペレーターはカメラを接続し、監視エリアを設定し、ニューラルネットワークをトレーニングし、製品を検査し、不良品の選別を管理することができます。
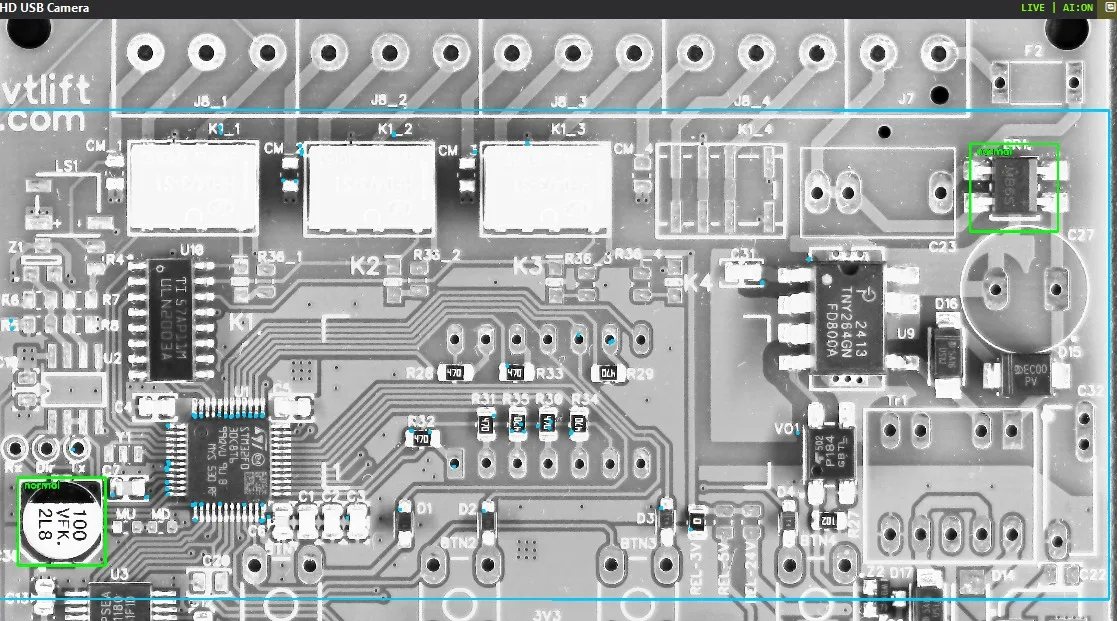
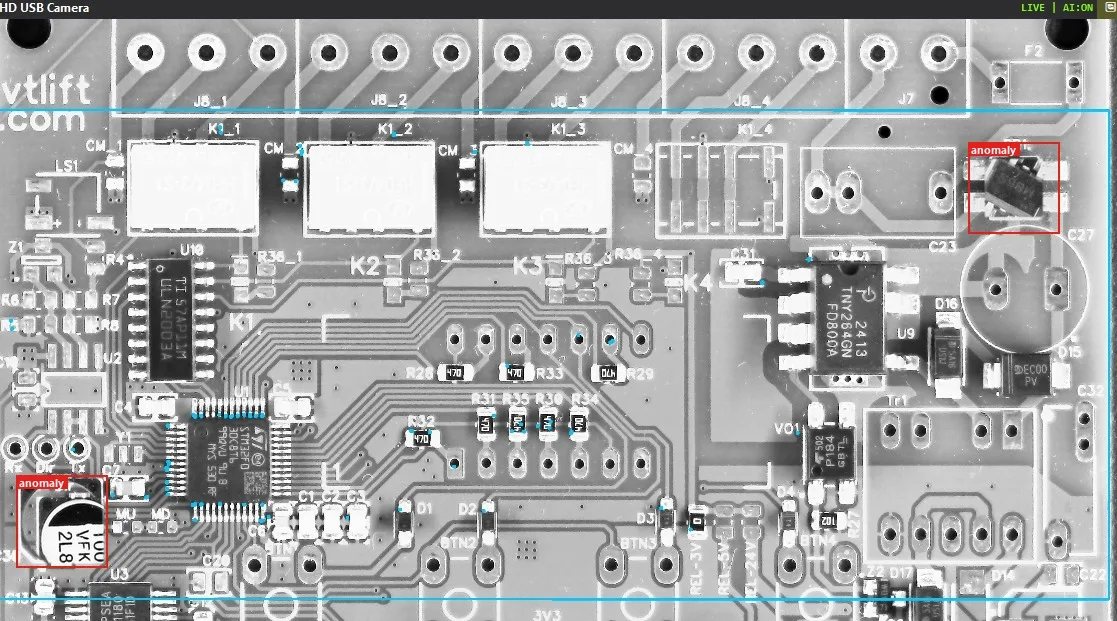
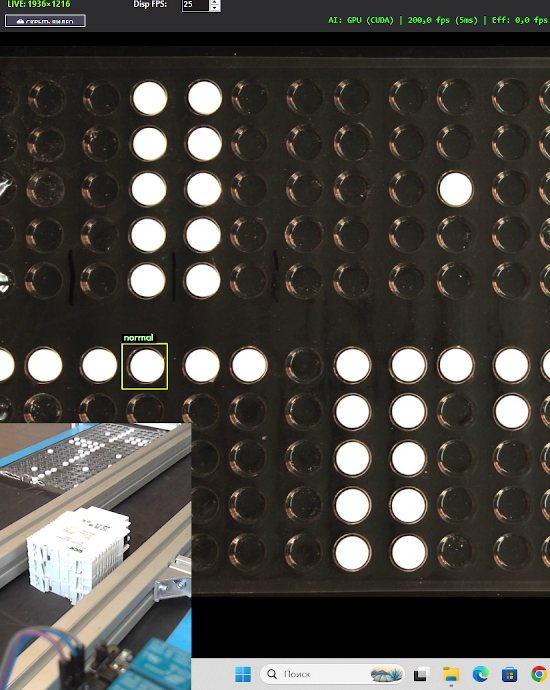
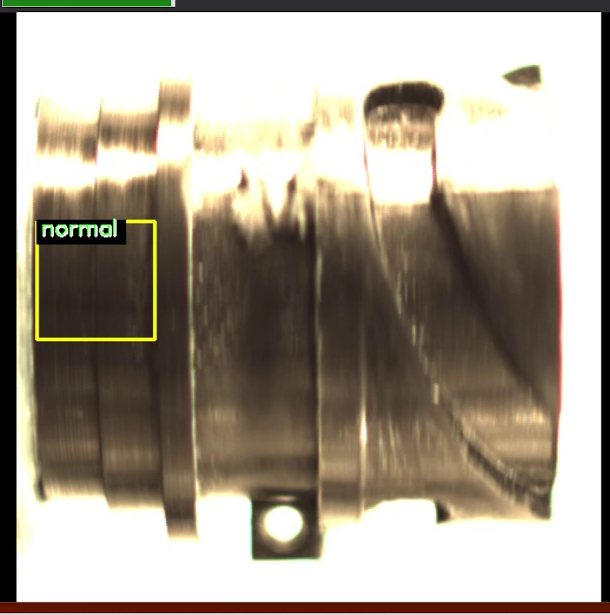
このプログラムは、部品が存在するかどうか、およびすべての要素が正しい位置にあるかどうかを確認します。
プログラムは、欠け、部品のずれ、組み立てエラー、および異物の有無を検出します。
ニューラルネットワークは、製品のタイプ、色、またはバリエーションを識別し、分類に使用します。
ニューラルネットワークは、製品の角度を0度から359度まで、1度刻みで測定します。
1つのモデルが、プリント基板の数百の領域を検査し、各領域にはそれぞれ正常な状態が定義されています。
プログラムは、コンベア上のプリント基板を、最大180度までのずれや回転で検出します。
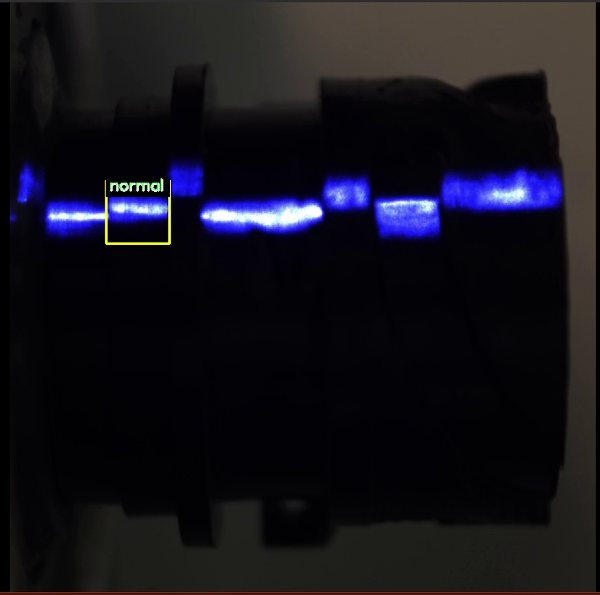
大量の画像データが不要な学習
通常、ニューラルネットワークの学習には数千枚のラベル付けされた画像が必要です。しかし、engiAIでは、オペレーターが製品の数枚の画像を撮影するだけで、プログラムが自動的に学習データセットを構築します。プログラムは、画像の領域を移動・回転させたり、明るさやコントラストを調整したり、鏡像を作成したり、画像をクラスごとに分類したりします。プリント基板の場合、プログラムは合成の不良品を自動的に生成します。例えば、基板の実際のテクスチャと一緒に部品をずらすといった処理を行います。1枚の画像から、数百枚の学習画像が生成されます。
トレーニングは、一つのボタンを押すだけで開始されます。これは、NVIDIA製のグラフィックボードまたはプロセッサを使用して実行されます。製品の提示、モデルのトレーニング、システムの動作といった一連のプロセスは、機械学習の専門家ではなく、技術者やラインのオペレーターによって行われます。
カメラと出力
| 接続するもの | 機能 |
|---|---|
| Hikrobot カメラ | GigEおよびUSB3産業用カメラ:シャッタースピード、ゲイン、解像度、デジタル入出力。 |
| SICK社製SICK picoCam カメラ。 | 産業用カメラ IDS uEye: シャッタースピード、ゲイン、出力制御。 |
| USBおよびIPカメラ | RTSPプロトコルに対応したウェブカメラおよび監視カメラ。パイロットプロジェクトでは、スマートフォンのカメラでも利用可能です。 |
| センサーとエンコーダー | 画像はセンサーの信号に基づいて撮影され、撮影タイミングのずれは4ミリ秒以内です。不良品の検出は、コンベアのエンコーダーと同期されます。 |
| 出力 | TCP/IP経由でロボットまたはPLCコントローラーに信号を送信し、カメラのデジタル出力信号をプッシャーやランプに接続し、音声アラームを発する。 |
| 拡張性 | 1つのプログラムで複数のカメラを同時に制御でき、各カメラには最大20個のニューラルネットワークモデルを搭載できます。「カメラとモデル」の組み合わせは、製品の切り替え時にワンタッチで変更できます。 |
06立体視:3D環境における高さと寸法
1つのカメラは平面画像を取得します。ロボットが高さ情報を必要とする場合(例えば、箱の積み重ねの高さや、容器内の製品のレベルなど)、ステレオビジョンシステムが接続されます。
2つのカメラが、人間の目のように、わずかに異なる角度から同じシーンを捉えます。プログラムは、2つの画像間の差を利用して、奥行きマップを作成し、箱の高さ、長さ、幅をミリメートル単位で計算します。また、カメラから箱の上部までの距離も算出します。使用できるのは、SICK社の産業用カメラ2台、USBカメラ2台、またはステレオモジュール1台(つまり、2つのレンズを搭載した1つのカメラ)です。
H 机の上にある箱の高さ(ミリメートル)。
L, W 箱の上部の長さと幅。
Z カメラから箱の上部までの距離。ロボットの頭部にカメラが設置されている場合、この距離が軸の動作範囲を制限します。
3D深度マップ:画像の各ピクセルに対して、カメラまでの距離が割り当てられ、その結果、箱が机の平面から浮き上がって見えるようになります。
当社のシステムにおけるステレオビジョンの機能
- 2つの方法によるキャリブレーション。 正確なキャリブレーションは、チェス盤を使用して行います。簡略化された設定は、チェス盤を使用せず、テーブルまでの距離と、1つの標準ボックスを使用して行います。
- レーザー点投影機。このプロジェクターは、単色の表面に模様を投影し、深度マップをより詳細にします。レーザー機能の有無によって、それぞれ異なる設定が保存されます。
- ロボットの頭部に設置されたカメラ。 Robot1 プログラムは、ロボットの頭部の現在の高さを考慮し、頭部が上昇した場合の測定値を再計算します。
- 高さに関する規定。 各距離範囲において、ロボットのアクチュエーター(動作軸)に関する制限が設けられています。積み重ねられた物の高さが高いほど、ロボットが下がることは制限され、吸着パッドが段ボールに押し付けられることがありません。これらの規定は、ロボットのすべての動作に適用されます。
- 古いデータによる保護機能。 カメラのデータが古い場合、設定で指定された軸が動かないことがあります。この動作は、設定で無効にすることができます。
| 試験台での検証 | 結果 |
|---|---|
| 安価なステレオモジュール:1280×720ピクセルの2つのセンサーを使用し、レンズ間の距離は約60mm、カメラの高さは255mmです。 | レーザーやチェッカーボードを使用せずに、箱の高さの測定誤差は1~3mmです。 |
| 同じステレオモジュールを、より簡素な設定モードで使用できます。 | 長さと幅の誤差は、約10%です。レーザープロジェクターを使用し、チェッカーボードによるキャリブレーションを行うことで、精度が向上します。 |
07Robot1: コンピュータからのロボット制御
Robot1は、ロボットコントローラーを介してネットワーク経由で産業用ロボットを直接制御します。ロボットメーカーが提供する特別なソフトウェアは必要ありません。ロボットのティーチングペンダントは、動作モードの起動や緊急停止に使用されます。
| 機能 | この機能の利点 |
|---|---|
| 手動操作 | 各軸は、選択されたステップと速度でボタン操作によって動きます。ロボットアームは、厳密に垂直方向および直線方向に動き、ワークピースは保持された状態で向きを維持します。 |
| ポーズとサイクル | ポーズはワンクリックで保存され、必要な速度、一時停止、および繰り返し回数でサイクルとして構成されます。 |
| 箱への積み込み | オペレーターは、1列あたりの製品数、間隔、および層数を設定し、プログラムが各位置を計算します。箱は、実際のロボットに合わせて調整されます。 |
| 入力と出力 | エアチャックは、把持ポーズで作動します。サイクルは、センサー信号によって開始および停止されます。センサーが把持後にワークピースを検知しない場合、ロボットは把持を繰り返すか、停止します。 |
| 制限 | このプログラムは、軸の制限値、禁止領域、速度制限、およびコマンドキューをクリアするスムーズ停止ボタンを設定できます。 |
| ビジョンによる制御 | このプログラムは、ネットワーク経由でコマンドを受け取ります。 各軸に対して、コマンド、速度、オフセット、および方向が設定され、各クラスに対して独自の動作シーケンスが定義されます。 |
| PCなしでの動作 | あらかじめ作成された動作シーケンスは、プログラムのティーチペンダント用のファイルとしてUSBメモリに保存され、ロボットが単独で実行します。 |
| プロジェクトとログ | セルに関連するすべての情報は、1つのプロジェクトファイルに保存されます。 ログは、ロボットに送信されるすべてのコマンドを記録します。 |
Stend デジタルツイン
Stendモジュールでは、ロボット、部品ボックス、取り出し位置、そして部品自体を、マウスを使って3次元の画面上に配置します。 グリッパーは、支柱、梁、吸着パッドで構成され、モデルそのものに直接組み付けられます。 プログラムは、可動範囲、部品の配置計画、サイクルタイムを計算し、その後、センサーや pneumatic システムのシミュレーションを含めた、全体のサイクルを可視化します。
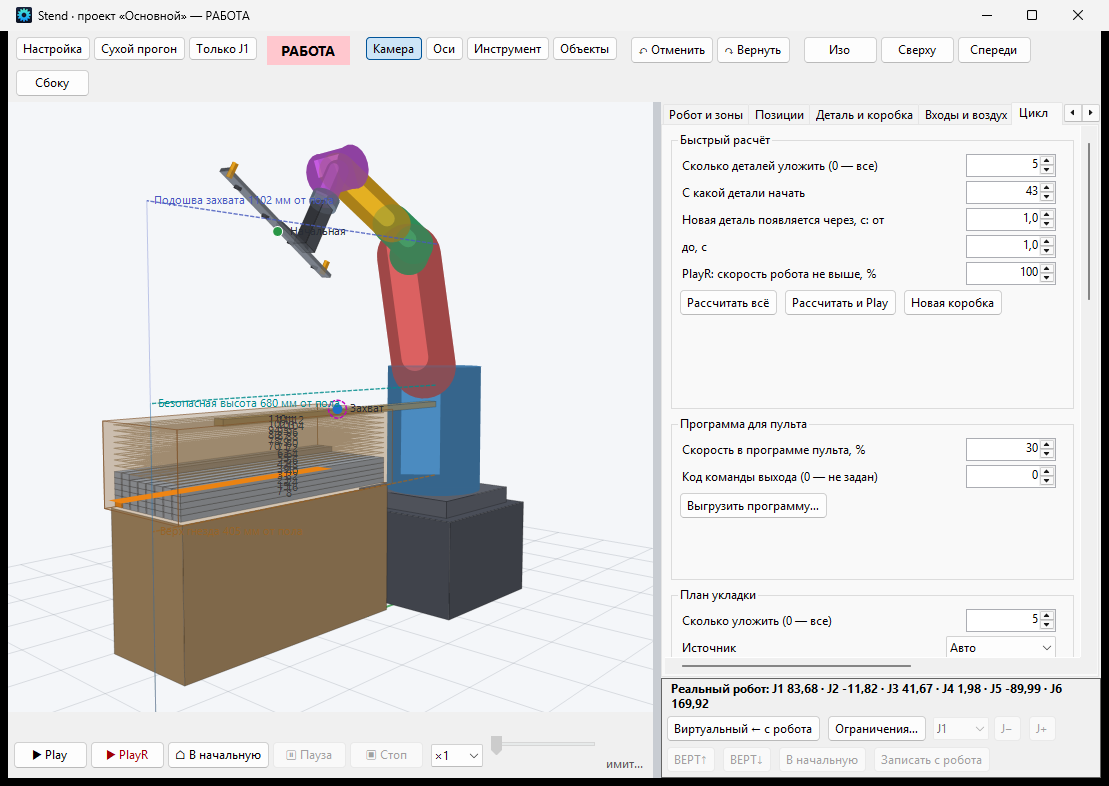
実際の作業に移るには、段階的な手順が必要です。まず、動作シーケンスをモデル上で確認します。次に、ドライラン(試運転)モードで、ロボットにコマンドを送信することなく、動作手順をログに記録します。その後、ロボットは速度を最大5%に抑え、1つの軸のみを回転させます。最後に、すべての動作シーケンスを起動し、各ポイントを確認しながら、速度制限を設定します。
08全てのソフトウェアは、弊社の開発によるものです
engiAIとRobot1のプログラムは、Vector Technologiesの専門家によって開発されました。これは、お客様にとっていくつかの具体的な利点をもたらします。
新しい機能、新しい通信プロトコル、または新しいレポートが必要な場合は、弊社が独自に追加します。
ビジョン、通信、およびロボット制御は、同じチームによって行われるため、異なるサプライヤー間のやり取りが不要で、問題を迅速に解決できます。
画像処理は、生産ラインのコンピュータで行われ、お客様の製造現場の画像データは、外部に送信されることはありません。
これらのプログラムは、ロシア語、英語、ドイツ語、フランス語、スペイン語、イタリア語、ポルトガル語、中国語、日本語、韓国語、ヒンディー語、アラビア語、インドネシア語、ベトナム語で利用可能です。
プログラムの動作ログとデータベースは、動作履歴を記録します。これらのデータは、不良品の統計分析や生産ラインの動作分析に役立ちます。
もう一つの同様のユニットは、新しい統合プロジェクトではなく、プロジェクトとニューラルネットワークモデルをコピーすることで起動されます。
| 要件 | 内容 |
|---|---|
| コンピュータ | Windows 10またはWindows 11 (64ビット)。 NVIDIA製のグラフィックボードを使用することで、学習と分析の処理が高速化されます。グラフィックボードがない場合、プログラムはCPUを使用して動作します。 |
| ロボット | Robot1は、本日、HC1コントローラーを使用してBORUNTEロボットを制御しています。 他のメーカーのロボットやPLCコントローラーは、engiAIからTCP/IPネットワーク経由でコマンドを受け取ります。 |
| 試用版 | プログラムは、engi.liveというウェブサイトからダウンロードできます。ライセンスがない場合、各プログラムは20分間しか動作しません。 |
09Vector Technologies について
「Vector Technologies」は、ベラルーシのミンスクに拠点を置く、産業用オートメーション機器の開発・製造・販売企業です。同社は、プロジェクトの設計から実際の稼働まで、幅広いエンジニアリングサービスを提供しています。
当社のプロジェクト
マシンビジョンとロボット
- 画像認識技術を用いた、製品の位置合わせ。
- 3DStereo: 2つのカメラを使用した、非接触での寸法測定システム。
- プリント基板の自動分析。
- 錠剤のゾーンごとの検査。
- 医薬品の包装に関する管理システム。
- 自動によるラベルの検査。
- ケーブルおよびワイヤのラベルおよび絶縁に関する検査。
生産の自動化
- AGV
- 二重金属帯の切断ラインの近代化。
- 二重金属帯の特性検査ラインの総合的な近代化。
- 真空炉の制御システムの近代化。
- 飲料水処理、調合、充填システム。
- ベルシナ社内の実験設備。
- 自動洗浄ステーション。
プロジェクトに関する詳細は、vec-tech.by のウェブサイトの「プロジェクト」セクションで公開されています。
弊社は、0.4~630kWのVTDシリーズ、および0.75~15kWのVTD20シリーズのインバーター、11~600kWのソフトスターター、モーター減速機、制御盤、およびSMTおよびDIP技術を用いた電子機器を製造しています。「Vector Technologies」は、YASKAWA、SICK、WEG、VIPA、およびFATEKの正規販売代理店です。プラントの設計、自動化システム、および制御盤は、お客様のデータに基づいて設計し、現地での設置に必要な資料を提供いたします。お客様の国への機器の納入については、別途ご相談ください。
10適用分野と効果の算出
| 産業分野 | 自動化対象 |
|---|---|
| 梱包と物流 | 箱の向き合わせと積み重ね、パレット化、仕分け、ステレオカメラによる寸法測定。 |
| 製薬 | ブリスターパック内の錠剤の検査、包装およびラベルの検査、不良品の排除。 |
| 電子機器 | プリント基板の組み立て検査:部品の有無、位置ずれ、回転の確認。 |
| 機械工学および金属加工 | 工作機械およびプレスへの材料供給、部品の検査、部品の容器への積み込み。 |
| ケーブル製造 | ケーブルのマーキングおよび絶縁の検査、自動トランクによるボビンの輸送。 |
| 食品および飲料産業 | コンベア上の製品の流れの監視、落下した容器の検知、容器の積み込み。 |
| 倉庫 | パレットへの積み付けおよび取り外し、貨物の寸法測定。 |
画像認識機能を備えたロボットが、従来の自動化よりも優れている理由
- 高価な専用部品は不要です。各製品に対応した治具、位置決め機構、振動フィーダーなどは必要ありません。なぜなら、ロボット自体が製品に合わせて調整できるからです。
- 設定変更には数時間かかります。 新しい製品の場合、新しいモデルを学習させ、新しい製造プロセスを登録しますが、セルの基本的な仕組みは変わりません。
- 少量生産が有利になる。 生産ラインの切り替えにかかるコストがほとんどない場合、たとえ1シフト分の少量生産でも、自動化が有利になることがあります。
- 一つのカメラが、3つの機能を果たします。 そのカメラは、ロボットの誘導、品質検査、および不良品の選別を制御します。
- システムは実際の環境下で動作します。 部品が不正確に配置されていたり、色合いが異なるものが含まれている場合でも、画像認識機能を備えたロボットは、座標ではなく部品そのものを認識して作業を継続します。
11 始め方
投資回収期間の算出方法
投資回収期間は、お客様が提供されたデータに基づいて算出します。計算には、以下の表に記載されているデータが必要であり、その結果は商業的な計算の一部として反映されます。
| お客様にご提供いただくデータ | そこから分かること |
|---|---|
| 1シフトあたりの従業員数と、1日あたりのシフト数を教えてください。 | ロボットが1年間で代替できる労働時間数は? |
| 税込みの1時間あたりの料金です。 | 年間の人件費の削減額。 |
| 不良率と、1つのエラーが発生した場合のコスト。 | 自動品質管理によるコスト削減。 |
| 月に何回製品の変更があり、その際の切り替え作業にはどれくらいの時間がかかりますか? | 工具のコスト削減と稼働停止時間の短縮。 |
| ストレージスペースまたは区画の料金は、お客様のニーズに合わせて異なります。 | 回収期間:費用を、年間で得られる節約額で割った値。 |
engiAIとRobot1のプログラム、マニュアル、およびビデオは、engi.liveのウェブサイトで公開されています。ライセンスなしで利用する場合、各プログラムは20分間しか動作しません。