3Dカメラとグローバルポジション:高さを見ているロボット
技術的なビジョンを持つロボット選別機が、貨物を3次元で測定できるようになりました。
ロボットの制御プログラムのBORUNTEはステレオのカメラを造りました:それは実時間にあります 箱の高さを測定し、エンコーダによる「頭」の高さとその禁止を把握 ロボットは危険な動きをします。 以下は、ライブセルで実装およびテストされた機能です。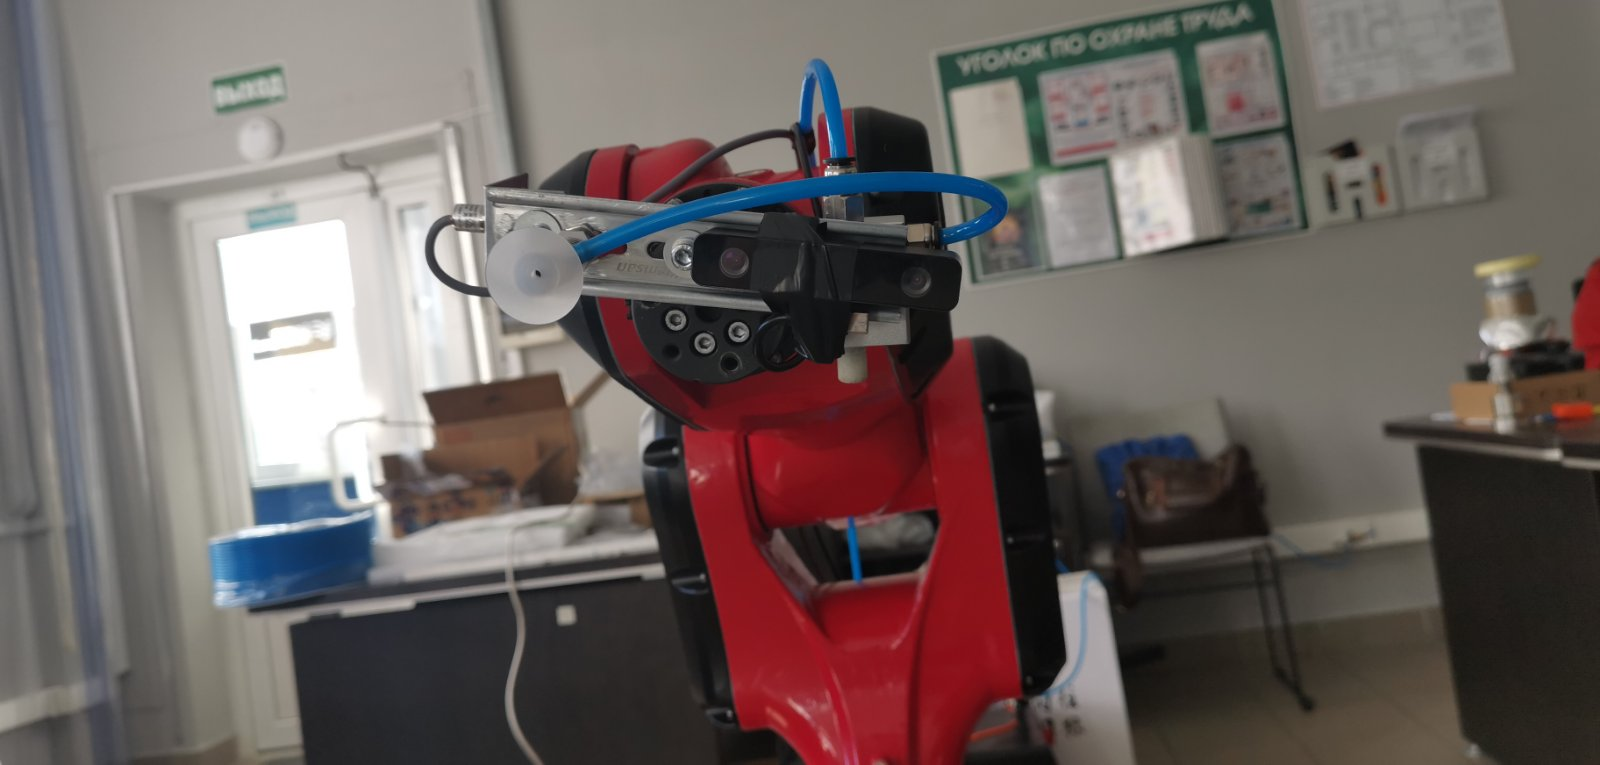
1つのウィンドウですべて:カメラ、深さ、数字
3Dカメラウィンドウは1つのボタンで開き、メインコントロールウィンドウに並行して動作します。 左は、ステレオペアカメラと深さのマップの両方のライブイメージです。右側は安全ルールです。 そして調整。 リアルタイムで3つのキーパラメータを表示し更新します。
- ロボット高さ+調整 全体的な頭部の高さ J6;
- 箱の表面への間隔 - 貨物の前にどのくらい残っているか。
- 箱の高さ - 測定の主な結果。
ウィンドウを閉じると、測定を停止しません。カメラはバックグラウンドで動作し続け、ルール 常にセキュリティが確保されています。
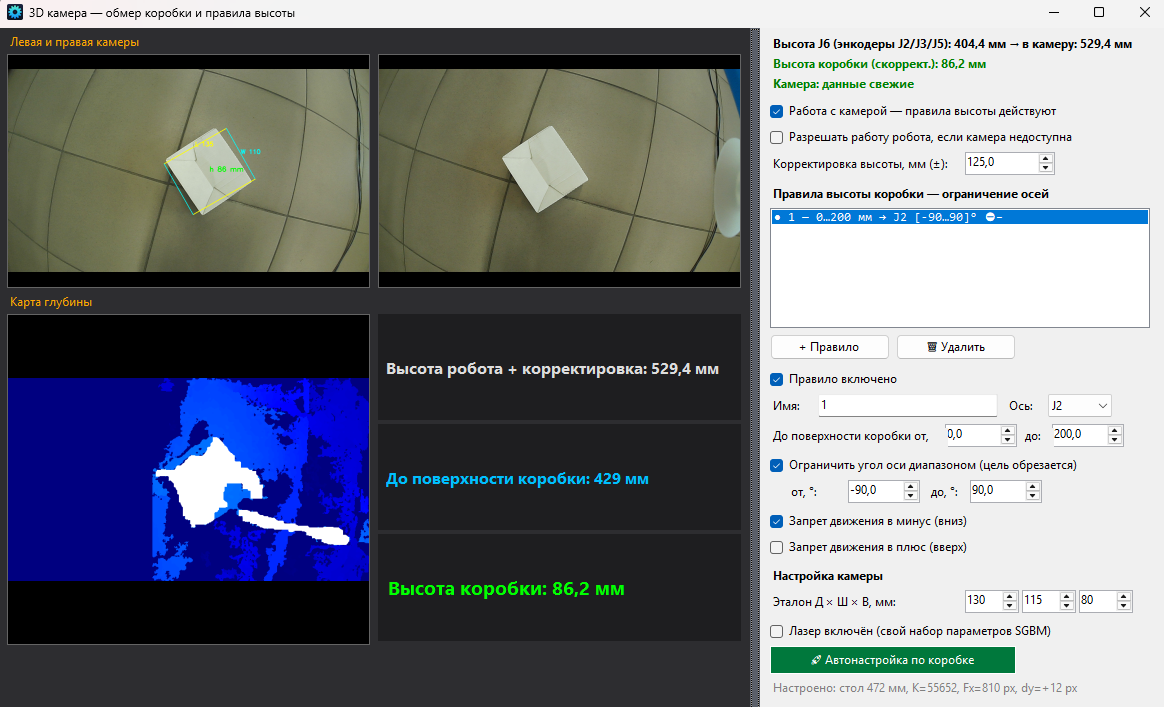
J6のグローバル高さは、ロボットエンコーダーで作られています。
ヘッドの高さは、パスポートによると、J2 / J3 / J5軸のエンコーダからロボットのコントローラと見なされます。 Kinematics - 外部センサーなし。 1つの調節分野(±、mm)は取付けを考慮に入れます: パレット、引込められた基盤、フランジに相対的なカメラ レンズの取り外しのロボット。 一度入力すると、読み物はルーレットでコインライドします。
ロボットの動きを恐れない測定
カメラは移動ヘッドに立っていて、通常これは問題です:ロボットがバラ - 「泳いだ」の高さ。 貨物。 ここでは "camera → テーブル" は、測定の数学に自動的に置換されます。 高さJ6 +調節、あらゆる調査周期で。 ロボットが140mmを上回りました。 再較正なしで測定は正しいままです。 チェック: 箱標準的な 80 の mm ショー ロボットの異なる高さで80.0 mm。
- 箱をオートチューニング ワンタップ:カメラはテーブルを見つけます。 スケールを調節し、残りの高さの間違いをゼロにします;
- 測定バッファは、高さを変更したときにクリアされます - "前後の平均"
- ステレオのペアのノイズを消すフレームでフィルタリングするメディアン。
貨物への安全ルール
管理者は、フォームのルールを定義します。 "... mm → 軸制限から表面への距離": 下方および/または上方の動きまたは角度の範囲の禁止。 ルールを追加。 データベースに保存され、操作 例外なく動きのすべてのソース: : : ハンドボタン、保存ポーズ、ジョグ、TCP AI コマンド、自動ルート。
- 負荷は閉まります - ロボットは箱に吸引のコップを物理的に下げることができません;
- リバース・ディレクションは、常に自由です。ロボットはゾーンの「取り出し」ができます。
- 移動のルールをアクティブにするとき - ドライブ事故なしでスムーズな停止。
- カメラとの通信が失われる - ルールの下の車軸が止まる (または管理者が明示的に承認した場合には、引き続き働き続ける)
- オール・ノージングの原則: 少なくとも 1 つの軸が制約に残ります、 動きは部分的に行わない。
縦の打撃:高さの変更、箱は転位しません
+ボタンを下げてロボットの頭を上げます。 垂直方向: : : 本プログラムは、キネマティックス、アクセシズJ2、J3の不利な問題を同時に解決します。 フレームの箱は場所-ミリメートルより横に測定された解体で残ります 10ミリメートル。 これは吸盤が負荷に近づく方法です:垂直に、フレームを潤滑することなく。
カメラの一定角度は「度」です
1つのチェックボックスは、ツールのグローバル統合を示しています:任意の動作J2 / J3軸J5で 自動的に回ります、カメラを床に平行に握って下さい。 視野角 目に見える 画面上に、現在のポーズで設定し、データベースに保存されます。 間違いは蓄積しません。 このシステムは、ステップの違いではなく、グローバルな角度に描画されます。
🔒 動画をダウンロード 2026-08-31 12-31-07.mp4 — アクセス権なし生産のための準備
- インターフェース 14 言語 (RU、EN、DE、FR、ZH、IT、ES、JA、PT、KO、HI、AR、ID、VI)、 フライに切り替えると、選択が保存されます。
- すべての設定 - データベース: ルール、校正、サイズ、ウィンドウの場所;
- 完全なロギング:すべての動き、すべての失敗およびその原因はログファイルにあります。
- カメラによる分類(YOLO):engiAI AIのソート(YOLO)と組み合わせて動作します。 実行確認でロボットにTCPコマンドを実行します。
アウトカム: ロボットがポーズを繰り返すだけでなく、負荷が見えるセル。 彼が彼の身長を知り、自分自身を間違いにさせない。 弊社までお問い合わせください。 あなたの使命に生きる。
