원격 지원: 어느 나라에서나 머신 비전 로봇을 턴키로 도입
카메라와 인공 신경망은 로봇에게 부품의 유무, 종류, 방향을 알려줍니다. 정밀한 부품 배치를 위한 지지대나 고정 장치가 필요하지 않습니다.
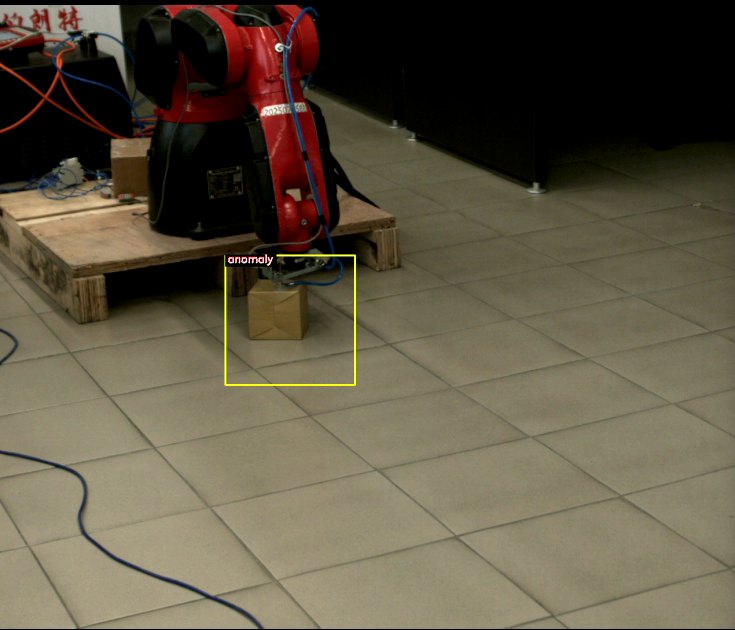
인공 신경망의 각 응답은 로봇의 특정 동작(배치, 분류, 불량품 제거 또는 대기)을 시작합니다.
하나의 카메라로 제품을 인식하고 검사합니다. 스테레오 카메라 쌍 또는 하나의 스테레오 모듈을 사용하여 높이와 크기를 측정합니다.
설정, 가동, 교육 및 지원은 인터넷을 통해 이루어집니다. 현장에서는 고객님의 엔지니어만 필요합니다.
존경하는 경영진 및 전문가 여러분께,
"Vector Technologies"는 벨라루스 민스크에 위치한 회사로, 2009년부터 산업 자동화 분야에서 17년간 활동해 왔습니다. 저희는 머신 비전을 활용한 로봇 제어 소프트웨어를 자체 개발했으며, 당사의 엔지니어들이 직접 방문하지 않고도 전 세계의 고객사에서 해당 소프트웨어를 적용할 수 있도록 지원합니다.
저희는 일반적으로 현장에 있는 통합 전문가가 수행하는 작업을 인터넷을 통해 제공합니다. 저희는 영상으로 작업 내용을 설명하고, 장비 사양을 작성하며, 원격으로 프로그램을 설정하고, 고객의 제품을 사용하여 인공지능 모델을 학습시키고, 고객의 엔지니어와 함께 로봇 작동을 시작하며, 온라인으로 직원 교육을 진행합니다. 고객님은 출장 비용을 지불하지 않으시고, 작업 기간은 비자 발급 및 항공편과 같은 요인에 영향을 받지 않습니다.
저희 회사는 머신 비전 시스템과 로봇 제어 프로그램을 모두 자체적으로 개발했습니다. 따라서 카메라에서 촬영된 이미지부터 로봇의 움직임까지 전체 과정을 직접 관리하며, 고객의 특정 요구사항에 맞춰 프로그램을 개선할 수 있습니다.
고객님께서 얻으시는 이점
로봇은 매 근무 시간 동안 반복적인 작업을 수행합니다. 제품을 집어 올리고, 위치를 조정하고, 배치하고, 분류하는 작업을 자동화합니다.
로봇을 제어하는 동일한 카메라 시스템은 각 제품을 검사하고, 불량 제품은 자동으로 폐기합니다.
새로운 제품은 새로운 신경망 모델과 새로운 경로를 필요로 하지만, 새로운 기계 장치를 필요로 하지 않습니다.
프로그램 개발, 설정 및 작동은 소프트웨어를 직접 개발한 팀에서 담당합니다.
존경을 표하며,
세르게이 쿤체비치
"벡터 테크놀로지스" 회사의 기술 전문가, 소프트웨어 엔지니어, 프로그래머 engiAI 그리고 Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01시각 기능을 갖춘 로봇
일반적인 산업용 로봇은 기록된 경로를 반복합니다. 로봇은 부품이 제자리에 있는지, 어떤 부품인지, 그리고 어떻게 놓여 있는지 알지 못합니다.
따라서 기존 로봇 주변에는 기계 장치(지지대, 받침대, 진동 호퍼, 중앙 정렬 스테이션 등)가 설치됩니다. 이러한 장치는 하나의 제품에 맞춰 제작되는 경우가 많으며, 로봇 자체의 가격과 거의 동일한 비용이 들 수 있습니다. 다른 제품으로 전환하려면 이러한 장치를 재작업해야 합니다. 이러한 방식으로는 소량 생산을 자동화하는 것이 비효율적입니다.
머신 비전을 갖춘 로봇은 먼저 보고, 그 다음에 움직입니다. 카메라는 제품을 촬영하고, 신경망은 해당 제품에 대한 질문에 답변하며, 로봇은 이 답변을 바탕으로 동작을 결정합니다.
| 카메라가 판단하는 것 | 로봇이 하는 일 |
|---|---|
| 그리퍼 영역에 부품이 있는지, 없는지를 판단합니다. | 로봇은 부품이 나타나면 작동을 시작하고, 작업 공간이 비워질 때까지 기다립니다. |
| 제품 유형: 모델, 색상, 크기 또는 모델 변형. | 로봇은 해당 제품 유형에 맞춰 설정된 경로를 따라 움직입니다. |
| 제품의 회전 각도는 0도에서 359도까지 1도 단위로 조절 가능합니다. | 로봇은 그리퍼를 제품 아래로 정확하게 이동시키며, 제품의 위치를 잡기 위한 추가적인 지지 장치는 필요하지 않습니다. |
| 불량 유형: 흠집, 부품 이탈, 부품 누락, 이물질. | 로봇은 불량 제품을 폐기 구역으로 이동시키고, 해당 이벤트는 기록에 저장됩니다. |
| 스테레오 카메라를 사용하여 상자의 높이, 길이, 폭을 측정합니다. | 로봇은 정확하게 표면에 닿도록 작동하며, 상자에 압력을 가하지 않습니다. |
02 시스템 구성 방식
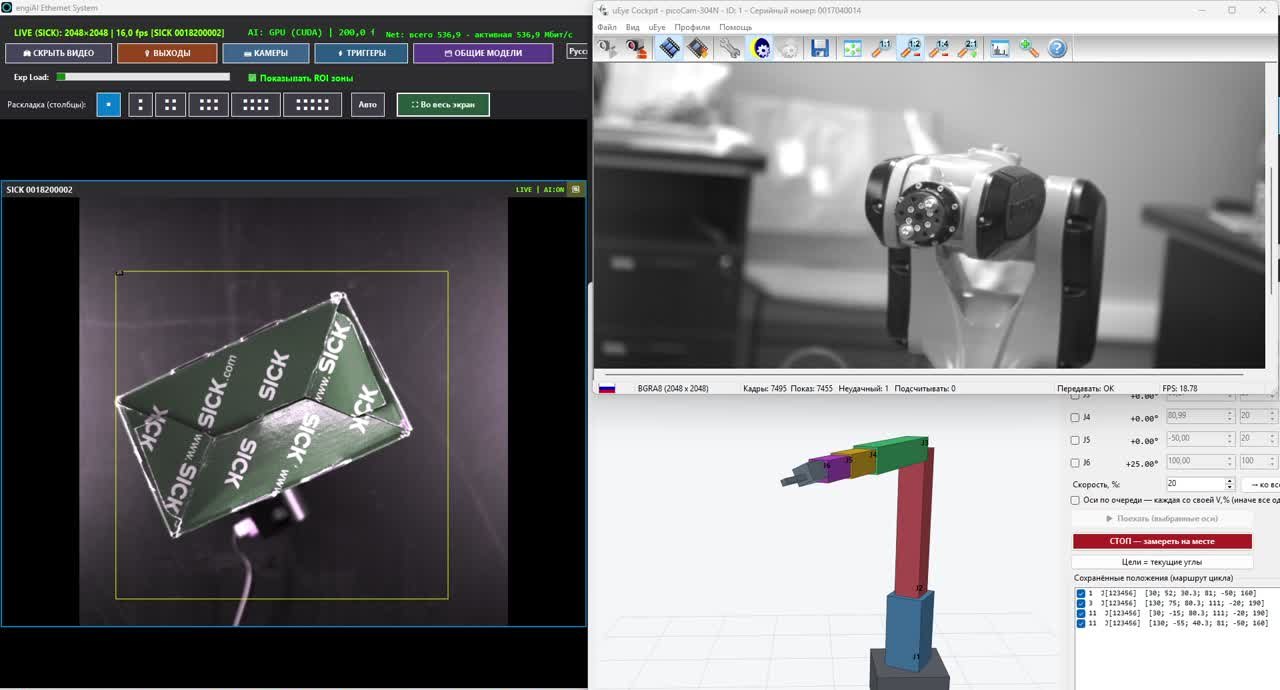
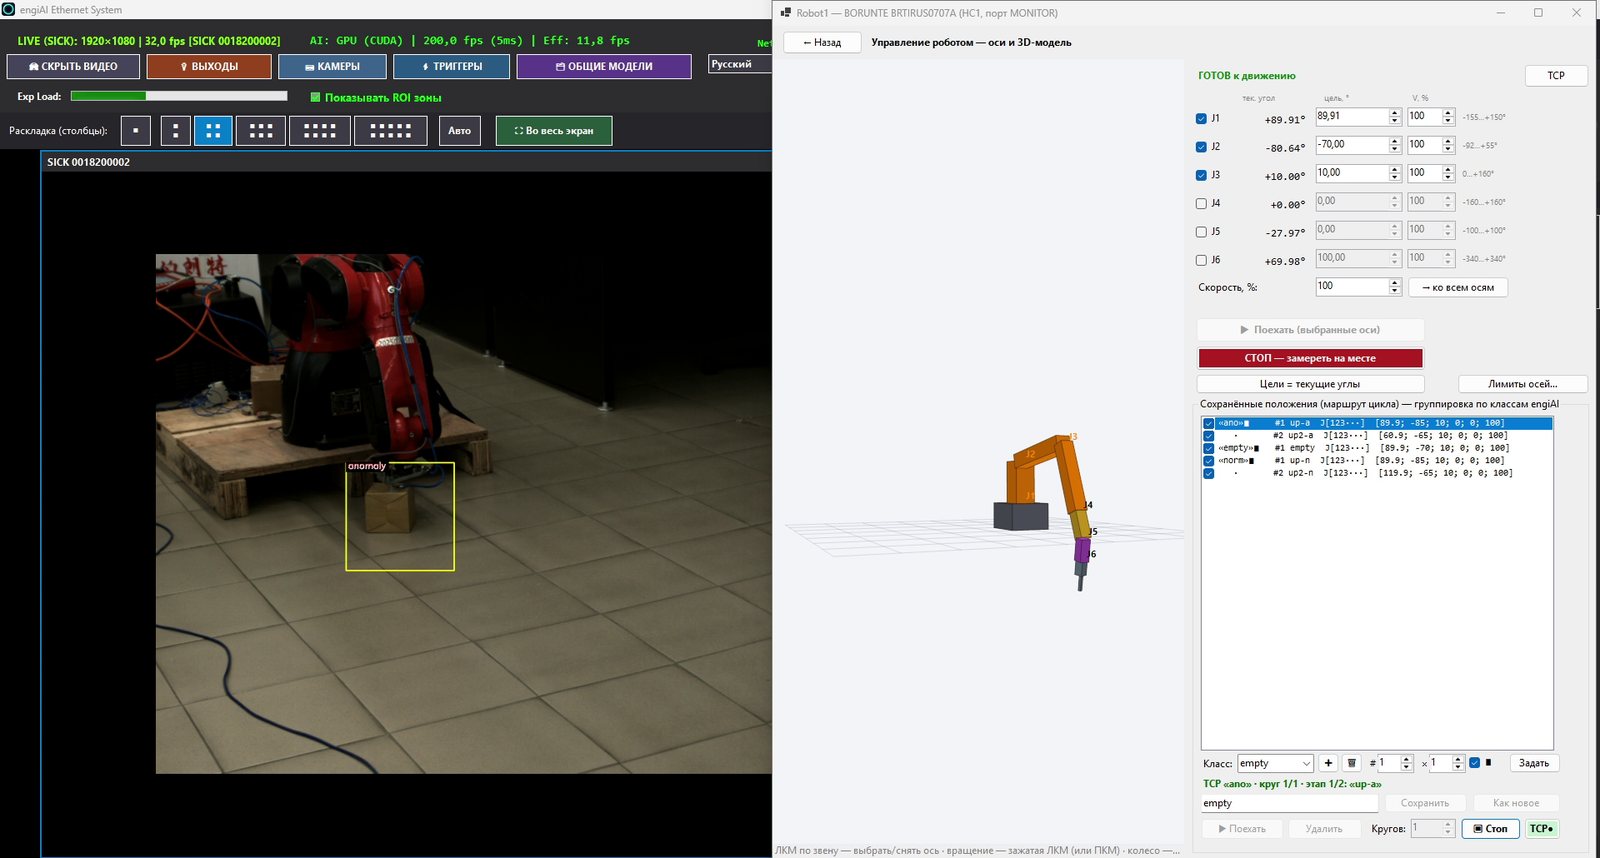
이 시스템은 당사에서 개발한 두 가지 프로그램으로 구성됩니다. `engiAI`는 시각 기능을 담당하고, `Robot1`은 로봇을 제어합니다. 이 프로그램들은 하나의 컴퓨터에서 실행될 수도 있고, 여러 대의 컴퓨터에서 실행될 수도 있으며, 일반적인 네트워크를 통해 명령을 주고받습니다.
카메라는 제품을 지속적으로 촬영하거나, 센서 신호에 따라 촬영합니다.
신경망은 이미지의 각 영역에 대해 "정상", "불량", "제품 유형" 또는 "회전 각도"와 같은 정보를 제공합니다.
이 명령은 네트워크를 통해 TCP/IP 프로토콜을 사용하여 명령을 전송하거나, 카메라의 출력 기능을 활성화합니다.
프로그램은 명령을 받고 로봇의 이동 경로를 선택합니다.
로봇은 설정된 경로를 따라 이동하며, 그리퍼를 작동시키고 장비에 신호를 보냅니다.
카메라에서 나오는 데이터는 로봇뿐만 아니라 PLC 제어기, 회전 테이블, 다른 로봇 팔, 또는 SCADA 시스템과 같은 장치에서도 받을 수 있습니다. 단, 해당 장치가 네트워크 연결을 설정할 수 있어야 합니다.
신경망은 라인에 연결된 컴퓨터에서 작동하며, 영상 데이터는 인터넷으로 전송되지 않습니다. 시스템 작동은 클라우드 서비스에 의존하지 않습니다.
신경망은 초당 수십 번 응답합니다. Robot1은 안정성을 확인한 후에만 새로운 목표를 설정하며, 응답의 미세한 변화는 무시하기 때문에 로봇의 작동 장치가 고장으로 멈추는 일이 없습니다.
부품의 위치 변경부터 축의 움직임 시작까지 약 1초가 소요됩니다. 모든 설정 값은 설정 메뉴에서 조정할 수 있습니다.
03하나의 로봇이 여러 가지 작업을 수행합니다
Robot1 프로그램에서, 각 신경망의 답변은 로봇의 고유한 동작 경로와 연결됩니다. 이 동작 경로는 자세, 이동 속도, 반복 횟수 등의 순서로 구성됩니다.
카메라가 "정상"이라고 보고하면, 로봇은 양품을 처리하는 경로를 따릅니다. 카메라가 "불량"이라고 보고하면, 로봇은 불량품을 처리하는 경로를 따릅니다. 이동 중 동일한 명령이 반복되어도 로봇은 오류가 발생하지 않으며, 중요한 경로의 경우 중단을 방지할 수 있습니다.
| 신경망의 응답 | 로봇의 이동 경로 | 저희 시험 설비에서의 예시 |
|---|---|---|
| "정상" | 로봇은 양품을 집어들어 지정된 장소로 옮깁니다. | 양품을 처리하기 위한 두 단계로 구성된 경로입니다. |
| "불량" | 로봇이 불량 제품을 폐기 구역으로 옮깁니다. | 불량 제품을 처리하기 위한 두 가지 동작 경로가 있습니다. |
| "비어 있음" | 로봇은 대기 자세로 돌아가 다음 제품을 기다립니다. | 대기 자세는 하나입니다. |
| 각도: 0° ~ 359° | 로봇은 그리퍼를 사용하여 제품의 각도를 조절합니다. | J6 축은 상자 회전에 따라 회전합니다. |
하나의 셀에서 로봇이 겸하는 작업
로봇은 제품을 상자에 일렬로, 층층이 쌓습니다. 프로그램은 각 위치의 정확한 위치를 자동으로 계산합니다.
로봇은 신경망의 분석 결과에 따라 제품을 종류, 크기 또는 등급별로 분류하여 배치합니다.
로봇은 카메라가 판단한 각도에 맞춰 제품을 회전시킵니다.
로봇을 제어하는 카메라는 동시에 제품의 불량 여부를 검사합니다.
로봇은 센서 신호와 입력에 따라 기계, 프레스 또는 컨베이어 시스템에 재료를 투입합니다.
로봇은 불량 제품을 생산 라인에서 분리하여 별도의 용기에 보관합니다.
새로운 제품의 경우, 새로운 신경망 모델과 경로 세트가 생성됩니다. 제품과 관련된 모든 정보는 프로젝트 파일에 저장됩니다. 로봇을 재프로그래밍하거나 새로운 장비를 사용할 필요 없이, 프로젝트와 모델 세트를 선택하여 다른 제품으로 전환할 수 있습니다.
04모든 국가에서 원격 시운전 및 지원
저희 프로그램은 시스템을 현장 엔지니어 없이도 준비, 테스트 및 실행할 수 있도록 설계되었습니다. 저희는 민스크에서 고객사, 어느 나라든, 어떤 시간대에든 협의된 일정에 따라 서비스를 제공합니다.
저희는 프로젝트를 준비하고, 프로그램을 설정하며, 신경망을 훈련합니다.
고객은 작업 모듈의 컴퓨터에 원격으로 접속하고, 자사 엔지니어와 화상 통화를 할 수 있습니다.
귀사의 공장에서, 어느 나라든 컴퓨터, 카메라, 로봇을 활용할 수 있습니다.
로봇 옆에 위치하여 움직임을 감시하고, 비상 정지 버튼을 바로 누를 수 있도록 합니다.
원격 제어 시스템의 신뢰성
로봇의 각 부품은 3차원 모델링 소프트웨어인 Stend를 사용하여 조립됩니다. 실제 로봇이 작동하기 전에 작업 범위, 부품 배치 계획, 그리고 작동 주기 시간이 검증됩니다.
인공 신경망 모델은 귀사의 제품 사진으로 학습됩니다. 사진은 파일로 보내주시거나, 원격 연결 중에 촬영할 수 있습니다.
자세, 경로, 입출구 규칙, 카메라 설정 및 모델 정보는 파일로 저장됩니다. 저희는 프로젝트를 준비하여 귀사로 전달합니다.
두 프로그램 모두 모든 동작을 기록합니다. 로그를 통해 현장에 방문하지 않고도 해당 작업 영역에서 무슨 일이 발생했는지 확인할 수 있습니다.
작업자는 자신의 언어로 프로그램을 사용합니다. 프로그램 사용 설명서도 14개 언어로 제공됩니다.
engiAI 및 Robot1 프로그램은 engi.live 웹사이트에서 다운로드할 수 있으며, 바로 사용해 볼 수 있습니다. 단, 라이선스 없이 사용할 경우 20분 동안만 작동합니다.
원격 시스템 구축 과정
| 단계 | 저희가 원격으로 수행하는 작업 | 현장에서 귀하가 수행하는 작업 |
|---|---|---|
| 작업 분석 | 화상 회의를 통해 작업 영역의 사진 및 영상을 확인하고, 작업 공간의 레이아웃을 제안합니다. | 작업 과정의 영상, 제품의 크기 및 무게 정보를 보내주십시오. |
| 사양 | 필요 장비 목록을 작성합니다: 로봇, 카메라, 렌즈, 조명, 비디오 카드 장착 컴퓨터, 그리퍼, 센서 등. | 제공된 사양에 따라 현지 공급업체로부터 장비를 구매하십시오. |
| 작업 공간 설계 | 디지털 트윈 환경에서 작업 공간을 설계하고, 작업 경로, 접근 가능 범위 및 작업 주기 시간을 계산합니다. | 설치 공간의 크기와 작업 영역 사진을 보내주십시오. |
| 설치 | 화상 회의를 통해 기술 지원을 제공하며, 카메라, 센서 및 출력 장치의 연결 다이어그램을 제공합니다. | 귀사의 기술자 및 전기 기술자가 장비를 설치합니다. |
| 비전 설정 | 셀(작업 스테이션)의 컴퓨터에 연결하고, 카메라를 설정하고, 구역을 표시한 다음, 인공 신경망을 고객님의 제품을 사용하여 학습시킵니다. | 고객님께서 요청에 따라 제품을 카메라 아래에 놓아주세요. |
| 로봇 작동 시작 | 작동 과정을 단계별로 진행합니다: 시뮬레이션 테스트, 한 축의 저속 움직임, 그 후 제한된 속도로 전체 사이클을 실행합니다. | 고객님의 엔지니어가 로봇 옆, 비상 정지 버튼 근처에 위치합니다. |
| 교육 | 운영자, 기술자 및 기술자를 위한 온라인 교육을 진행하고, 교육 녹화본을 제공합니다. | 직원들은 자신의 작업 스테이션에서 교육을 받습니다. |
| 지원 | 모델을 추가 학습시키고, 경로를 추가하며, 로그를 분석하고, 프로그램을 개선합니다. | 새로운 제품이나 작업에 대한 정보를 알려주세요. |
로봇은 항상 현장에 있는 사람이 있는 상태에서 작동합니다. 저희는 시스템을 설정하고, 비디오 통신을 통해 과정을 진행하며, 고객님의 엔지니어가 비상 정지 버튼 근처에서 로봇의 작동을 시작하고 제어합니다. 초기 작동 시에는 로봇의 속도가 프로그램에 의해 제한됩니다.
저희 프로그램의 원격 교육
engiAI 프로그램: 머신 비전
- 산업용 카메라 연결 및 설정.
- 실시간 이미지에 제어 영역 표시.
- 학습을 위한 이미지 수집 및 합성 데이터 생성.
- 신경망 학습 및 결과 검증.
- 출력 규칙: 로봇 및 PLC 제어기에 명령 전달, 디지털 출력, 음성 출력.
- 센서 신호에 따른 촬영 및 컨베이어 인코더 기반 작동.
Robot1 프로그램: 로봇 제어
- 로봇 연결, 수동 축 제어 및 위치 저장.
- 경로 및 반복 작업, 상자 내 제품 정렬 (행 및 층).
- 입력 및 출력 규칙, 공압 그리퍼, 센서 기반 안전 기능.
- 머신 비전 시스템으로부터 명령 수신.
- Stend의 디지털 트윈 기술과 실제 로봇으로의 안전한 전환.
- 작업 주기 데이터를 로봇 티치 펜던트 프로그램으로 내보내기.
원격 작업에는 컴퓨터, 셀, IT 부서와 호환되는 원격 접속 프로그램, 그리고 스마트폰 또는 노트북을 이용한 로봇의 영상 통신이 필요합니다.
05 단일 카메라를 이용한 시각 인식: engiAI
engiAI는 인공지능 기반의 머신 비전 프로그램입니다. 이 프로그램 하나로 작업자는 카메라를 연결하고, 감시 구역을 설정하며, 인공지능 모델을 학습시키고, 제품을 검사하고, 불량품 처리 과정을 관리할 수 있습니다.
이 프로그램은 부품이 있는지, 그리고 모든 요소가 제자리에 있는지 확인합니다.
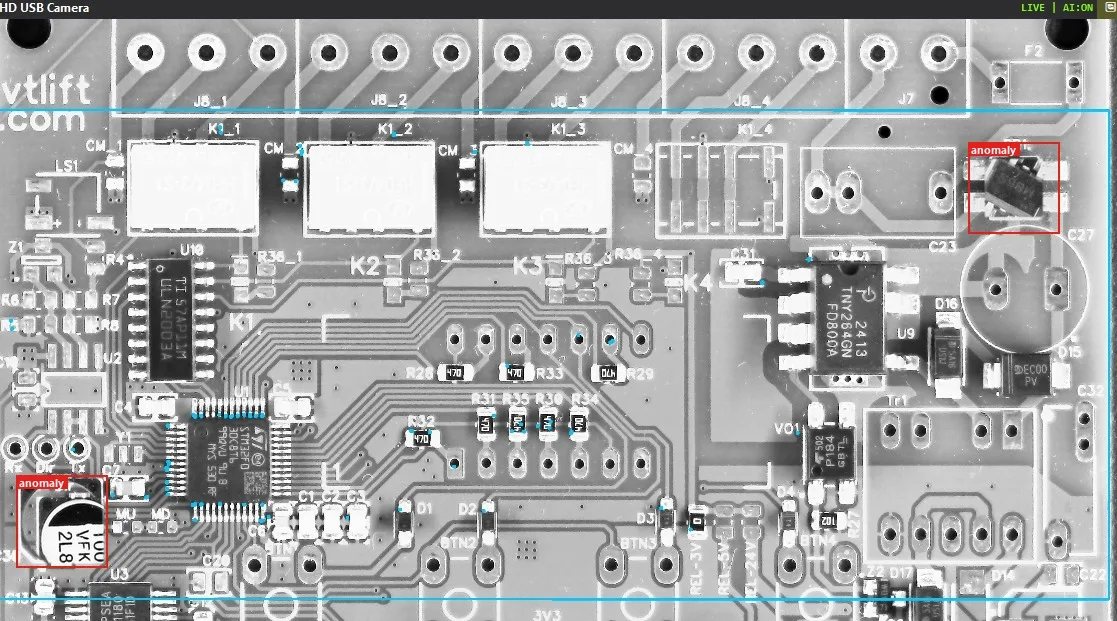
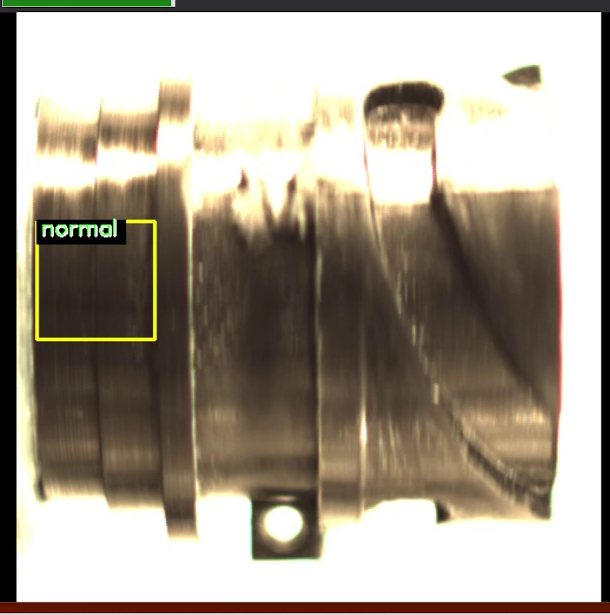
이 프로그램은 균열, 부품의 위치 이동, 조립 오류, 그리고 이물질을 감지합니다.
인공 신경망은 제품의 종류, 색상 또는 모델을 식별하여 분류합니다.
인공 신경망은 제품의 각도를 0도에서 359도까지 1도 단위로 측정합니다.
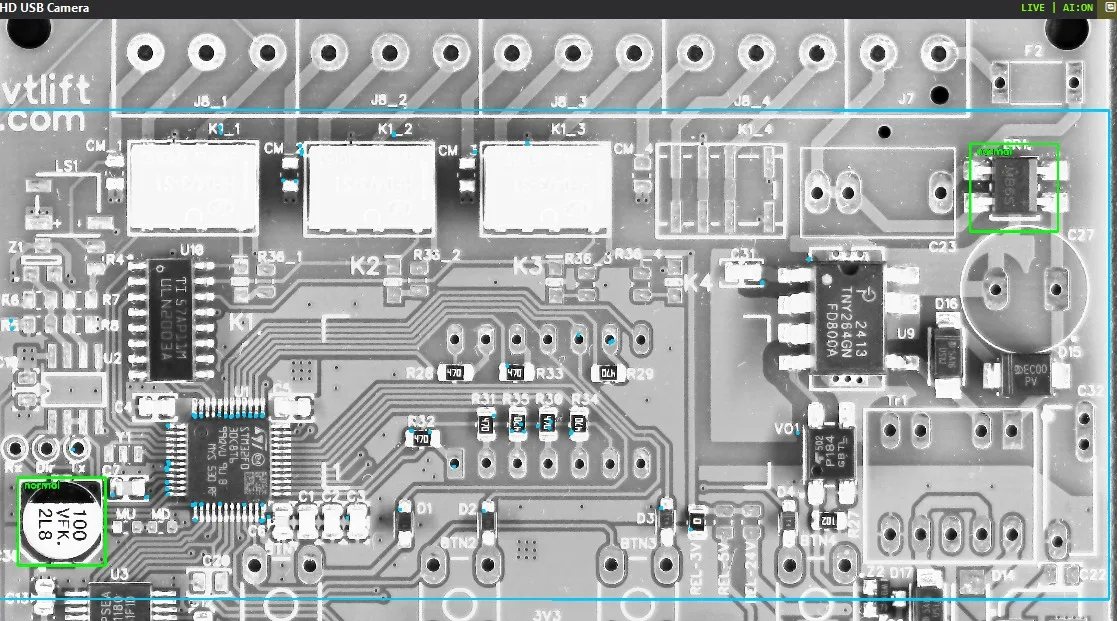
하나의 모델은 수백 개의 회로 기판 영역을 검사하며, 각 영역마다 정상 기준이 다릅니다.
이 프로그램은 컨베이어 벨트 위에서 최대 180도까지 이동하거나 회전된 회로 기판을 찾습니다.
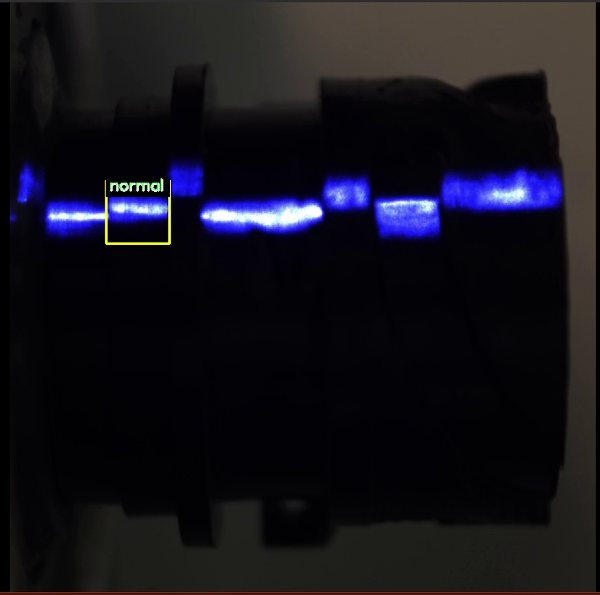
적은 수의 이미지로 학습 가능
일반적으로 신경망을 훈련시키려면 수천 장의 레이블이 지정된 이미지가 필요합니다. engiAI에서는 작업자가 제품의 몇 장의 이미지를 촬영하면, 프로그램이 자동으로 훈련 데이터 세트를 생성합니다. 프로그램은 영역을 이동하고 회전시키고, 밝기와 대비를 변경하고, 거울 이미지를 추가하며, 이미지를 클래스별로 분류합니다. 인쇄 회로 기판의 경우, 프로그램은 실제 기판의 질감을 유지하면서 부품을 이동시켜 인공적인 불량 이미지를 자동으로 생성합니다. 하나의 이미지에서 수백 장의 훈련 이미지를 얻을 수 있습니다.
이 시스템은 단 한 번의 버튼 클릭으로 작동이 시작됩니다. 학습은 NVIDIA 그래픽 카드 또는 프로세서를 사용하여 진행됩니다. "제품을 보여주고, 모델을 학습시키고, 시스템이 작동한다"는 전체 과정은 전문적인 머신러닝 전문가가 아닌, 해당 기술자 또는 생산 라인 운영자가 수행합니다.
카메라 및 출력
| 연결 가능한 장치 | 기능 |
|---|---|
| Hikrobot 카메라 | GigE 및 USB3 산업용 카메라: 셔터 속도, 증폭, 해상도, 디지털 입력/출력. |
| SICK picoCam 카메라 | 산업용 카메라 IDS uEye: 노출 시간, 증폭, 제어 장치 연결. |
| USB 및 IP 카메라 | RTSP 프로토콜을 사용하는 웹캠 및 감시 카메라. 파일럿 프로젝트에는 스마트폰 카메라로도 충분합니다. |
| 센서 및 인코더 | 카드는 센서의 신호에 따라 촬영되며, 촬영 시점의 오차는 4밀리초를 넘지 않습니다. 불량품은 컨베이어 벨트의 인코더와 동기화되어 처리됩니다. |
| 출력 | TCP/IP를 통해 로봇 또는 PLC 제어기에 명령을 전달하고, 카메라의 디지털 출력을 푸셔 또는 램프에 연결하며, 음향 신호를 발생시킵니다. |
| 확장성 | 하나의 프로그램은 여러 대의 카메라를 동시에 제어하며, 각 카메라마다 최대 20개의 인공 신경망 모델을 사용할 수 있습니다. "카메라 및 모델" 조합은 제품 변경 시 단 한 번의 클릭으로 전환됩니다. |
06입체 시각: 3D 환경에서의 높이 및 크기 측정
한 대의 카메라는 평면 이미지를 제공합니다. 로봇이 높이를 알아야 할 때, 예를 들어 상자 더미의 맨 위 또는 용기 안의 제품의 높이를 측정해야 할 때, 스테레오 비전 시스템이 연결되어 사용됩니다.
두 대의 카메라는 사람의 눈처럼 약간의 각도 차이로 장면을 촬영합니다. 프로그램은 두 이미지 간의 차이를 분석하여 깊이 지도를 생성하고, 상자의 높이, 길이, 폭을 밀리미터 단위로 계산하며, 카메라와 상자 상단 사이의 거리를 측정합니다. 사용할 수 있는 장비는 SICK 산업용 카메라 2대, USB 카메라 2대, 또는 스테레오 모듈 1개 (즉, 2개의 렌즈를 가진 단일 카메라)입니다.
H: 탁자 위에서 상자의 높이 (밀리미터 단위).
L, W 상자 윗면의 길이와 폭.
Z 카메라에서 상자 상단까지의 거리입니다. 로봇의 머리에 카메라가 장착된 경우, 이 거리는 축의 움직임 범위를 제한합니다.
3D 깊이 맵: 이미지의 각 지점에 카메라와의 거리가 할당되며, 상자는 테이블 표면 위로 솟아오른 것처럼 표현됩니다.
당사 시스템의 스테레오 비전 기능
- 두 가지 방법으로의 교정. 정확한 교정은 체스판을 사용하여 진행됩니다. 간편한 교정은 체스판 없이, 테이블과의 거리와 하나의 표준 상자를 사용하여 진행됩니다.
- 레이저 점 투사기. 이 투사기는 단색 표면에 그림을 추가하여 깊이 지도를 더욱 선명하게 만들어줍니다. 레이저 기능이 있는 모드와 없는 모드 각각에 대해 별도의 설정이 저장됩니다.
- 로봇의 머리 부분에 장착된 카메라. Robot1 프로그램은 로봇 머리의 현재 높이를 고려하여, 머리 높이 변화에 따른 측정값을 재계산합니다.
- 높이 제한 규칙. 로봇과 표면 사이의 거리에 따라 로봇의 각 축에 대한 제한이 설정됩니다. 쌓아 올린 높이가 높을수록 로봇이 내려갈 수 있는 거리가 제한되며, 흡착 장치가 판지를 누르지 않도록 합니다. 이러한 규칙은 로봇의 모든 움직임에 적용됩니다.
- 오래된 데이터로 인한 오류 방지. 카메라의 데이터가 최신 상태가 아닌 경우, 설정에 명시된 축들이 움직이지 않습니다. 이러한 동작은 설정에서 비활성화할 수 있습니다.
| 시험 장비 검증 | 결과 |
|---|---|
| 저렴한 스테레오 모듈: 1280 x 720 픽셀의 두 개의 센서, 렌즈 간 거리 약 60mm, 카메라 높이 255mm. | 레이저나 체커보드 패턴 없이 상자의 높이를 측정할 때, 오차 범위는 1mm에서 3mm입니다. |
| 동일한 스테레오 모듈을 간소화된 설정 모드로 사용합니다. | 길이와 너비의 오차는 약 10%입니다. 레이저 프로젝터와 체스판을 이용한 교정을 통해 정확도를 높일 수 있습니다. |
07Robot1: 컴퓨터를 사용하여 로봇 제어.
Robot1은 로봇 컨트롤러를 통해 네트워크를 통해 산업용 로봇을 직접 제어합니다. 로봇 제조업체의 별도 소프트웨어는 필요하지 않습니다. 로봇의 티치 펜던트는 로봇 작동 모드 활성화 및 비상 정지 기능을 위해 사용됩니다.
| 기능 | 기능의 장점 |
|---|---|
| 수동 제어 | 각 축은 선택한 단계와 속도로 버튼을 사용하여 움직입니다. 로봇의 헤드는 정확히 수직 및 직선으로 움직이며, 작업물은 그립 상태에서 방향을 유지합니다. |
| 포즈 및 반복 | 포즈는 한 번의 클릭으로 저장되며, 원하는 속도, 일시 정지 시간 및 반복 횟수로 구성된 반복 루프를 만들 수 있습니다. |
| 박스 적재 | 작업자는 한 줄에 들어가는 제품의 개수, 간격 및 층수를 설정하면, 프로그램이 각 위치를 계산합니다. 상자는 실제 로봇에 맞춰 조정됩니다. |
| 입력 및 출력 | 공압 그리퍼는 작업 포즈에서 작동됩니다. 반복 루프는 센서 신호를 통해 시작 및 중지됩니다. 센서가 작업물을 감지하지 못하면, 로봇은 작업물을 다시 집거나 작동을 중단합니다. |
| 제한 사항 | 이 프로그램은 축의 제한 범위, 금지 구역, 속도 제한 및 명령 큐를 정리하는 부드러운 정지 버튼을 설정할 수 있습니다. |
| 시각 기반 제어 | 이 프로그램은 네트워크를 통해 명령을 받습니다. 각 축에 대해 명령, 속도, 이동 거리 및 방향을 설정할 수 있으며, 각 클래스에 대해 고유한 경로를 지정할 수 있습니다. |
| 컴퓨터 없이 작동 | 미리 설정된 작업 순서는 프로그램 파일 형태로 USB 메모리에 저장되고, 로봇은 이를 자체적으로 실행합니다. |
| 프로젝트 및 로그 | 셀과 관련된 모든 정보는 하나의 프로젝트 파일에 저장됩니다. 로그는 로봇에게 전달되는 모든 명령을 기록합니다. |
Stend 디지털 트윈
"Stend 모듈에서는 로봇, 박스, 피킹 위치, 그리고 부품 자체를 마우스로 조작하여 3차원 시뮬레이션 환경에 배치합니다. 그리퍼는 지지대, 빔, 그리고 흡착 패드 등으로 구성되며, 모델 위에 직접 조립됩니다. 프로그램은 작업 범위, 부품 배치 계획, 그리고 작업 주기 시간을 계산한 후, 센서 및 공압 시스템 시뮬레이션을 포함한 전체 작업 과정을 보여줍니다.
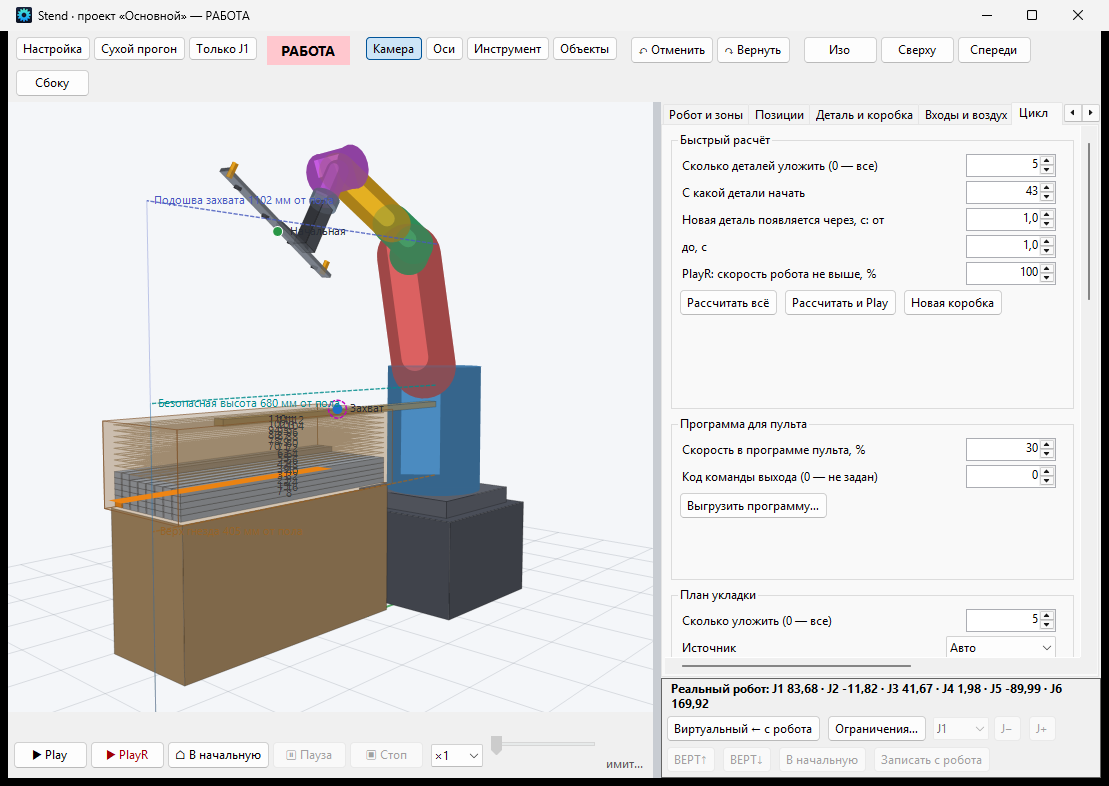
작업을 시작하기 전에 여러 단계를 거칩니다. 먼저, 전체 동작 과정을 시뮬레이션 모델에서 확인합니다. 다음으로, "드라이런" 모드에서 실제 로봇에게 명령을 보내지 않고 동작 과정을 기록합니다. 그 후, 로봇은 속도가 5%를 넘지 않는 상태에서 하나의 축만 움직이도록 설정됩니다. 마지막으로, 전체 동작 과정을 실행하며, 각 단계별로 확인 과정을 거치고 속도 제한을 설정합니다.
08모든 소프트웨어는 당사에서 개발한 것입니다
engiAI 및 Robot1 프로그램은 "Vector Technologies"의 전문가들이 개발했습니다. 이는 사용자 여러분께 다음과 같은 실질적인 이점을 제공합니다.
새로운 기능, 통신 프로토콜 또는 보고서가 필요한 경우, 저희가 직접 추가합니다.
시각, 통신 및 로봇 제어는 하나의 팀에서 담당하므로, 다양한 공급업체 간의 복잡한 문제 해결이 필요하지 않습니다.
이미지 인식은 생산 라인의 컴퓨터에서 이루어지므로, 생산 과정의 이미지는 기업 외부로 유출되지 않습니다.
이 프로그램은 러시아어, 영어, 독일어, 프랑스어, 스페인어, 이탈리아어, 포르투갈어, 중국어, 일본어, 한국어, 힌디어, 아랍어, 인도네시아어, 베트남어를 지원합니다.
프로그램의 작업 기록 및 데이터베이스는 작동 이력을 저장하며, 이러한 데이터는 불량 분석 및 생산 라인 성능 분석에 유용합니다.
두 번째 동일한 셀은 새로운 통합 프로젝트가 아닌, 기존 프로젝트와 신경망 모델을 복사하여 실행됩니다.
| 요구 사항 | 내용 |
|---|---|
| 컴퓨터 | Windows 10 또는 Windows 11 (64비트) 운영체제가 필요합니다. NVIDIA 그래픽 카드를 사용하면 학습 및 분석 속도가 향상되며, 그래픽 카드 없이도 프로그램은 CPU를 사용하여 작동합니다. |
| 로봇 | 오늘, Robot1은 HC1 제어기를 사용하여 BORUNTE 로봇을 제어하고 있습니다. 다른 브랜드의 로봇과 PLC 제어기는 TCP/IP 네트워크를 통해 engiAI로부터 명령을 받습니다. |
| 시험 버전 | 프로그램은 engi.live 웹사이트에서 다운로드할 수 있습니다. 라이선스 없이 각 프로그램은 20분 동안만 작동합니다. |
09Vector Technologies 소개
"Vector Technologies"는 민스크에 위치한 산업 자동화 장비 개발, 제조 및 공급 회사입니다. 이 회사는 프로젝트 설계부터 실제 운영 시작까지, 종합적인 엔지니어링 서비스를 제공합니다.
회사 프로젝트
머신 비전 및 로봇
- 머신 비전을 활용하여 산업용 로봇이 작업 대상의 위치에 적응하도록 하는 기술.
- 3DStereo: 두 개의 카메라를 사용하여 비접촉 방식으로 크기를 측정하는 기술.
- 인쇄 회로 기판의 자동 분석.
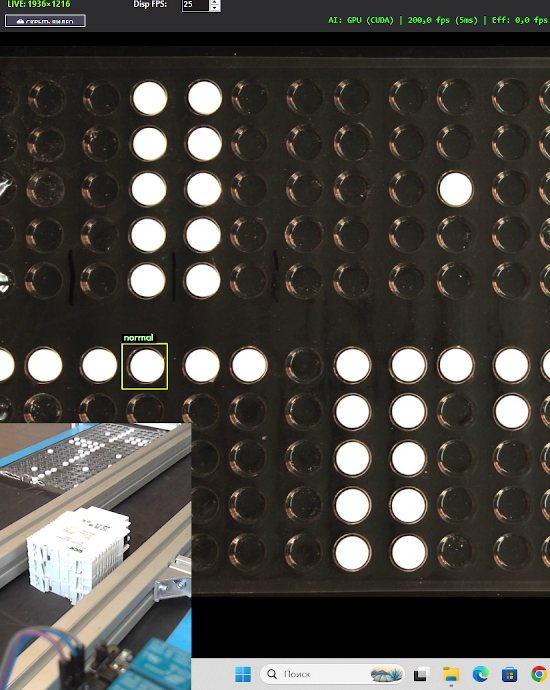
- 정제된 영역별 약품 검사.
- 의약품 포장 품질 관리 시스템.
- 자동 라벨 검사.
- 케이블 및 전선 라벨링 및 절연 상태 검사.
생산 자동화
- AGV
- 양금속 스트립 절단 라인 현대화.
- 양금속 스트립의 특성 검사 라인 종합 현대화.
- 진공로 시스템 제어 시스템 현대화.
- 정수, 음용수 제조 및 포장 시스템.
- Belshina 사 연구소의 시험 설비.
- 자동 세척 스테이션.
프로젝트에 대한 자세한 내용은 vec-tech.by 웹사이트의 "프로젝트" 섹션에서 확인하실 수 있습니다.
당사는 0.4kW에서 630kW까지의 VTD 시리즈, 그리고 0.75kW에서 15kW까지의 VTD20 시리즈 주파수 인버터를 생산합니다. 또한 11kW에서 600kW까지의 부드러운 시동 장치, 모터 감속기, 제어반, 그리고 자체 SMT 및 DIP 생산 라인을 통해 제작되는 전자 장치를 제공합니다. "Vector Technologies"는 YASKAWA, SICK, WEG, VIPA, 그리고 FATEK의 공식 유통 파트너입니다. 당사는 고객의 데이터를 기반으로 시스템 설계, 자동화 제어 시스템, 그리고 제어반 설계를 수행하며, 현장 설치를 위한 관련 문서를 제공합니다. 귀국으로의 장비 공급은 별도로 협의됩니다.
10적용 분야와 효과 산정
| 산업 분야 | 자동화 대상 |
|---|---|
| 포장 및 물류 | 상자 정렬 및 적재, 팔레트화, 분류, 스테레오 카메라를 이용한 크기 측정. |
| 제약 | 블리스터 포장된 정제 검사, 포장 및 라벨링 검사, 불량품 제거. |
| 전자 제품 | 인쇄 회로 기판 조립 검사 (존-페어 방식): 부품의 존재 여부, 위치 오차, 회전 각도 검사. |
| 기계 공학 및 금속 가공 | 기계 및 프레스 장비 로딩, 부품 검사, 부품 포장 용기에 넣기. |
| 케이블 제조 | 마킹 및 절연 상태 검사, 자동 운반차를 이용한 릴 운송. |
| 식품 및 음료 산업 | 컨베이어 벨트 상의 제품 흐름 검사, 떨어진 포장 용기 감지, 포장. |
| 창고 | 팔레트 적재 및 하역, 화물 크기 측정. |
비전 로봇이 기존 자동화보다 유리한 점
- 비싼 특수 장비가 필요하지 않습니다. 각 제품에 맞는 고정 장치, 지지대, 진동 호퍼 등이 필요하지 않습니다. 왜냐하면 로봇이 자체적으로 부품에 맞춰 조정되기 때문입니다.
- 새로운 설정을 완료하는 데는 몇 시간이 소요됩니다. 새로운 제품을 생산하기 위해서는 새로운 모델을 학습시키고 새로운 공정 경로를 설정해야 하지만, 셀의 기본적인 작동 방식은 동일하게 유지됩니다.
- 소량 생산이 경제적으로 유리해집니다. 생산 설정을 변경하는 데 거의 비용이 들지 않는다면, 심지어 하루 한 번 생산하는 소량 생산도 자동화하는 것이 유리할 수 있습니다.
- 하나의 카메라가 세 가지 기능을 수행합니다. 이 카메라는 로봇의 움직임을 안내하고, 품질을 검사하며, 불량품을 선별하는 역할을 합니다.
- 시스템은 실제 환경에서 작동합니다. 부품이 잘못 장착되거나 다른 색상의 부품이 들어오는 경우에도, 로봇은 시각 시스템을 통해 부품 자체를 확인하므로 계속 작동합니다. 좌표 정보에 의존하는 것이 아니라 부품의 상태를 직접 파악하기 때문입니다.
11 시작하는 방법
투자 회수 기간 산정 방법
투자 회수 기간은 고객님의 데이터를 기준으로 산정합니다. 계산을 위해서는 아래 표의 데이터가 필요하며, 결과는 사업성 분석에 포함됩니다.
| 고객 제공 데이터 | 도출되는 결과 |
|---|---|
| 1교대 근무 직원 수 및 하루 교대 근무 횟수 | 로봇이 연간으로 대체할 수 있는 작업 시간 |
| 세금을 포함한 시간당 작업 비용 | 연간 인건비 절감액 |
| 불량률 및 오류 1건당 비용 | 자동 품질 검사를 통한 절감 효과 |
| 월간 제품 변경 횟수 및 재설정 시간 | 설비 및 가동 중단 시간 절감 효과 |
| 고객님의 작업에 필요한 공간 또는 구역의 비용 | 회수 기간: 총 비용을 연간 절감액으로 나눈 값. |
engiAI 및 Robot1 프로그램, 매뉴얼 및 비디오는 engi.live 웹사이트에서 확인할 수 있습니다. 라이선스 없이 각 프로그램을 사용할 경우, 20분 동안만 작동합니다.