3D 카메라 및 글로벌 위치 : 높이를 보는 로봇
기술적인 비전을 가진 로봇 정렬기는 지금 3 차원에서 화물을 측정합니다.
로봇 BORUNTE 내장 스테레오 카메라의 제어 프로그램에서 직접 : 그것은 실시간으로 상자의 높이를 측정, 자신의 "머리"의 높이를 알고 encoders 및 자체 금지 로봇은 위험한 이동. 아래는 살아있는 세포에 구현하고 테스트하는 기능입니다.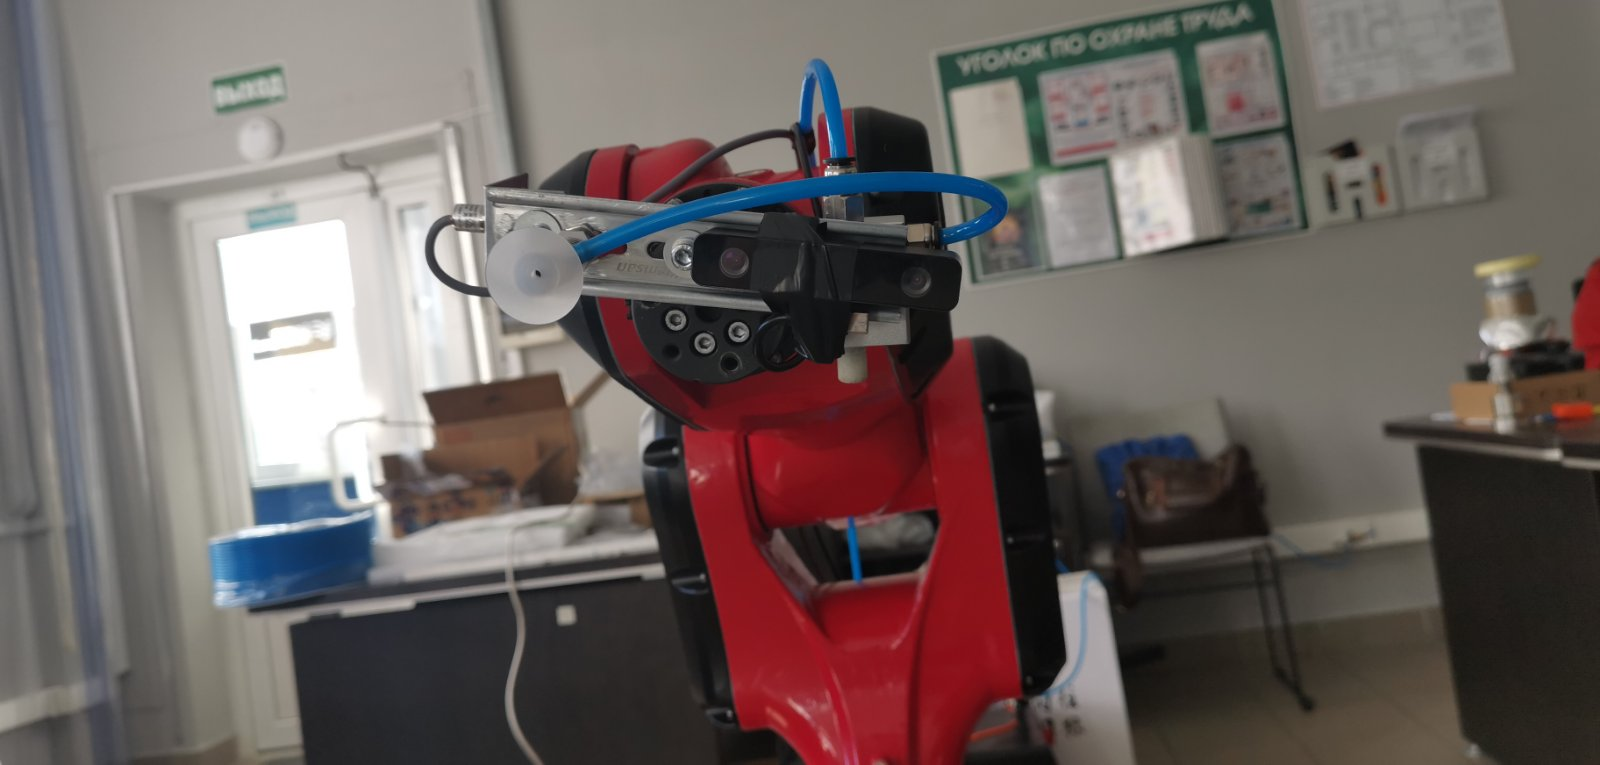
1개의 창에서 모두: 사진기, 깊이, 수
3D 카메라 창은 단일 버튼으로 열고 메인 컨트롤 창에 병렬을 실행합니다. 왼쪽에는 스테레오 쌍 카메라와 깊이 맵 모두의 라이브 이미지이며 오른쪽에는 안전 규칙이 있습니다. 튜닝. 3개의 중요한 모수는 즉시에서 표시되고 새롭게 합니다:
- 로봇 높이 + 조정 세계적인 맨 위 고도 J6;
- 상자의 표면에 거리 -화물의 앞에 얼마나 왼쪽;
- 상자의 높이 - 측정의 주요 결과.
창을 닫는 것은 측정을 멈추지 않습니다 : 카메라는 배경에서 계속 작동하고 규칙 보안은 계속됩니다.
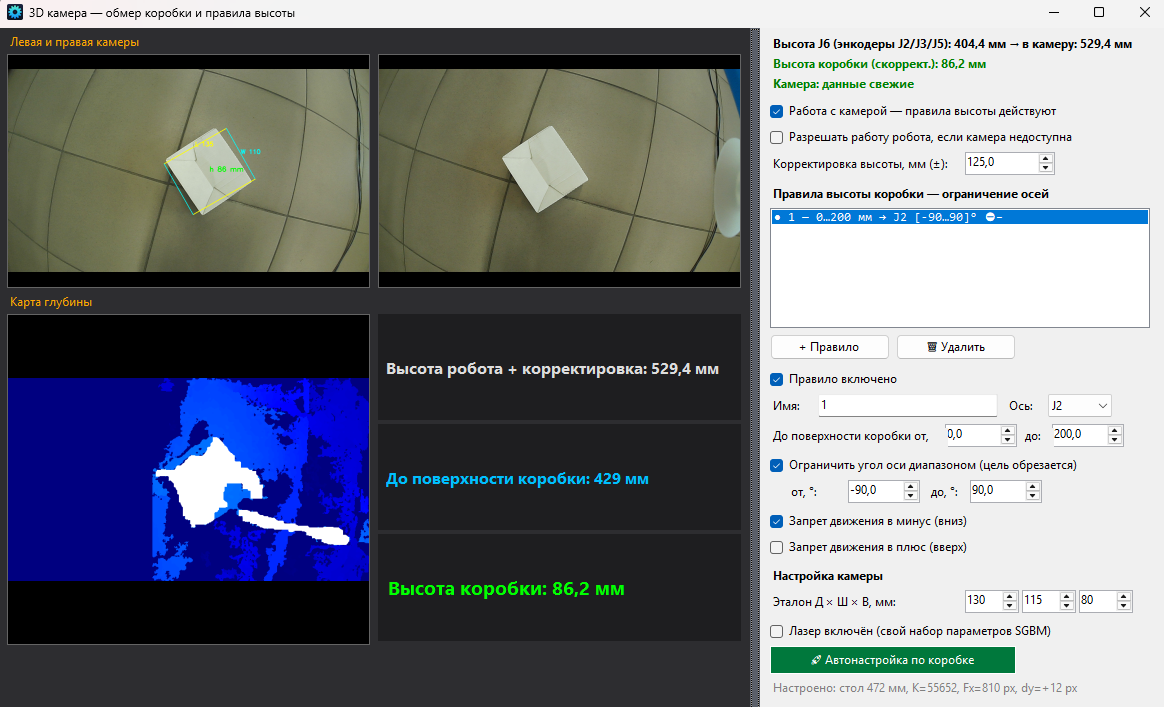
J6의 세계적인 고도는 로봇 인코더로 만듭니다.
머리의 높이는 여권에 따라 J2 / J3 / J5 axes의 인코딩에서 로봇의 컨트롤러로 간주됩니다. Kinematics - 외부 감지기 없이. 1개의 조정 분야 (±, mm)는 임명을 계정으로 가지고 갑니다: 깔판에 로봇, 중단된 기초, flange에 관계되는 사진기 렌즈 제거. 일단 입력하고, roulette을 가진 판독.
로봇 운동을 두려워하지 않는 측정
카메라는 움직이는 머리에 서, 일반적으로 이것은 문제입니다 : 로봇 장미 - "swimmed"높이. 화물. 여기에 거리 "camera → 테이블"은 측정의 수학에 대 한 자동적으로: 고도 J6 + 조정, 각 조사 주기에. 로봇은 140 mm를 갔다. 측정은 recalibration 없이 정확합니다. 검사: 상자 표준 80 mm 쇼 로봇의 다른 고도에 80.0 mm.
- Autotuning 상자 원 탭: 카메라는 테이블을 찾습니다. 스케일을 조정하고 잔여 높이 오류를 0es;
- 측정 버퍼는 고도를 변화할 때 명확합니다 - "전후에 평균 없음"
- 프레임에 의해 필터링 extinguishes 스테레오 쌍의 소음.
화물에 대한 안전 규칙
Administrator는 "거리에서 표면에 ...에서 ... mm → 축 제한"의 규칙을 정의합니다. 아래 및 / 또는 위쪽 운동 또는 각도의 허용 범위의 금지. 규칙이 추가됩니다. 데이터베이스에 저장하고 작동 예외없이 운동의 모든 소스:: 손 단추, 저장된 포즈, 조그, TCP AI 명령, 자동 노선.
- 부하가 닫힙니다. 로봇은 물리적으로 흡입 컵을 상자로 낮출 수 없습니다.
- 역 방향은 항상 무료입니다 - 로봇은 영역의 "get out"할 수 있습니다.
- 이동 규칙을 활성화 할 때 - 운전 사고없이 부드러운 중지;
- 카메라와 통신은 손실 - 규칙의 밑에 차축 (또는 admin이 명시적으로 승인되면 계속 작동);
- all-or-nothing 원리: 적어도 1개의 축선이 constraint에 휴식하는 경우에, 운동은 부분적으로 수행되지 않습니다.
수직 치기: 고도 변화, 상자는 교대하지 않습니다
+ 및 − 버튼이 낮고 로봇의 머리를 올리십시오. 수직으로:: 이 프로그램은 kinematics, axes J2 및 J3의 역방향 문제를 동시에 하나의 모션으로 해결합니다. 프레임의 상자는 장소에 남아있다 - 측정 된 철거 수평으로 밀리미터 미만 두께: 10mm 이것은 빨판이 짐을 접근하는 방법 입니다: 수직으로, 구조를 윤활 없이.
카메라의 일정한 각도는 "도"
1개의 체크박스는 공구의 세계적인 inclination를 나타냅니다: 어떤 운동 J2/J3 축선 J5로 그것은 자동적으로, 바닥에 사진기 평행선을 붙들. 설정 각도 표시 화면에 현재 pose에 의해 설정하고 데이터베이스에 저장. 실수가 축적되지 않습니다. 시스템은 글로벌 각도로 그려져 단계의 차이는 아닙니다.
🔒 동영상 다운로드 2026-08-31 12-31-07.mp4 — 접근 불가생산 준비
- (주) 14 개 언어 (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), 비행에 전환, 선택은 저장됩니다;
- 모든 설정 - 데이터베이스 : 규칙, 교정, 크기 및 창의 위치;
- 전체 로깅 : 모든 운동, 모든 실패 및 그 원인은 로그 파일에 있습니다.
- 그것은 engiAI AI 분류와 함께 작동 (YOLO) : 카메라 분류, TCP 명령을 실행 확인으로 로봇에.
단점 : 로봇이 단지 반복 포즈가 아니라 부하를 볼 수있는 세포. 그는 그의 높이를 알고 자신을 실수하지 않습니다. 저희에게 연락하고 저희를 보여주십시오. 당신의 임무에 살고.
