산업 장비 및 머신 비전 관련 소프트웨어 개발
로봇 소프트웨어는 컴퓨터에서 작성 및 테스트한 후 실제 로봇에서 실행됩니다. 로봇은 비전, PLC(Programmable Logic Controller), 운영자의 명령을 받습니다.
산업용 카메라를 SDK(Software Development Kit)를 통해 연결하고, 프로그램을 통해 설정하며, 센서, 신경망 및 분류 시스템으로 작동합니다.
시작 및 설정: 카메라, 센서, 분류 시스템, 로봇 및 PLC는 하나의 시스템처럼 작동합니다.
개발, 시작 및 유지 관리를 인터넷을 통해 진행합니다. 현장에 필요한 것은 귀하의 엔지니어뿐입니다.
저희는
"Vector Technologies"는 미ンス크에 위치한 엔지니어링 회사입니다. 2009년부터 생산 및 자동화 장비 및 소프트웨어 판매를 하고 있습니다.
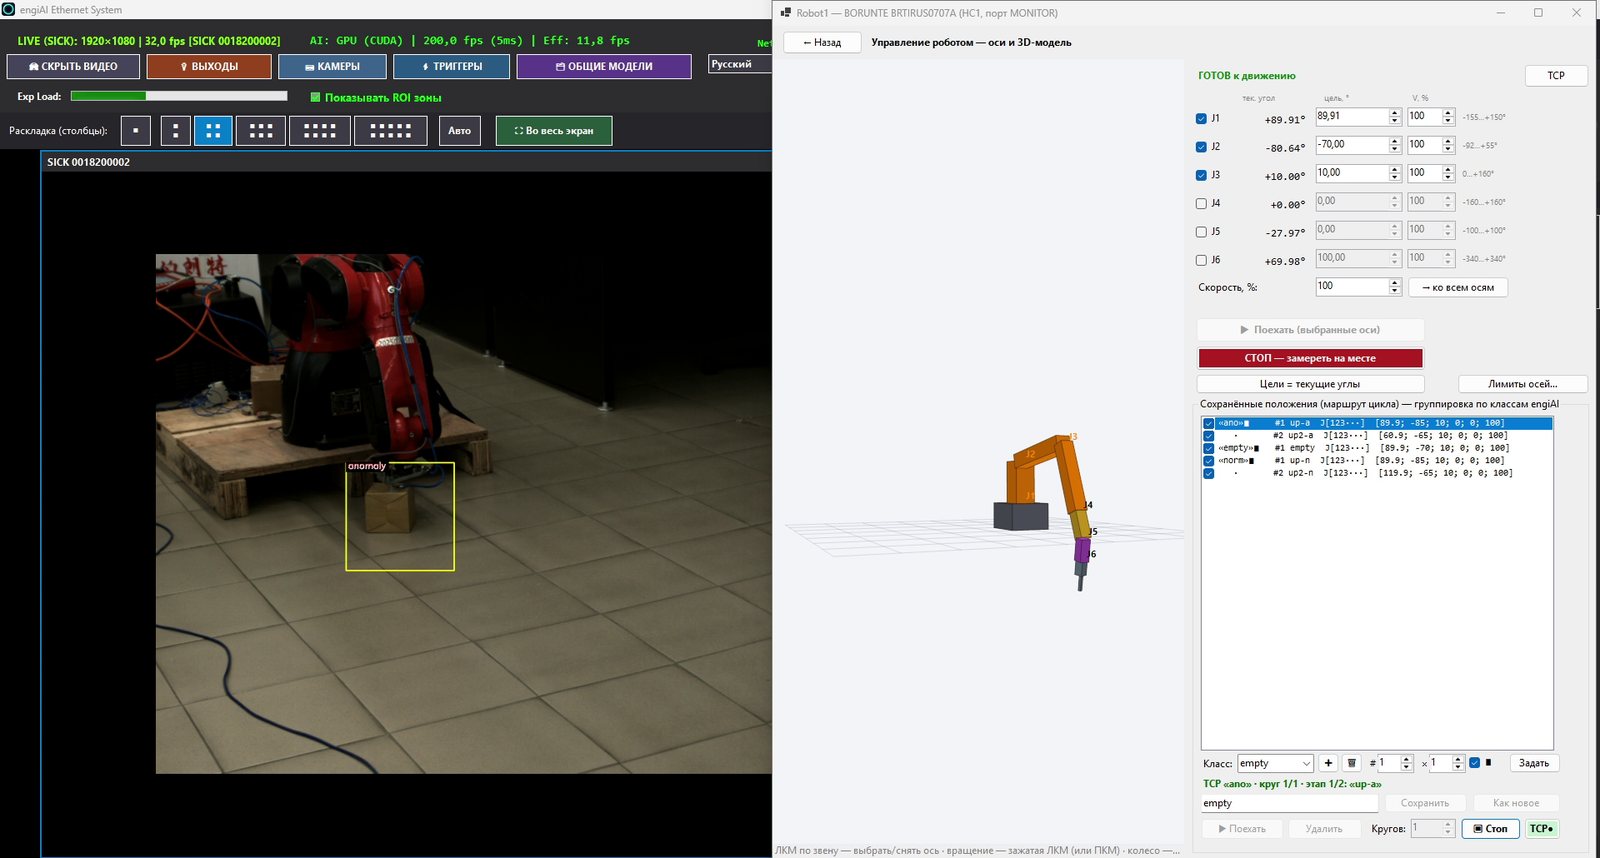
저희는 자체적으로 engiAI (컴퓨터 비전) 및 Robot1 (로봇 제어) 프로그램을 개발하고, 카메라 이미지에서 실제 스테이지에서 로봇의 움직임까지 전 과정을 수행했습니다. 이러한 경험을 서비스 형태로 제공합니다. 귀하의 장비와 목표에 맞는 프로그램을 개발하고, 테스트 및 유지보수를 지원합니다.
01 저희가 개발 중인 것
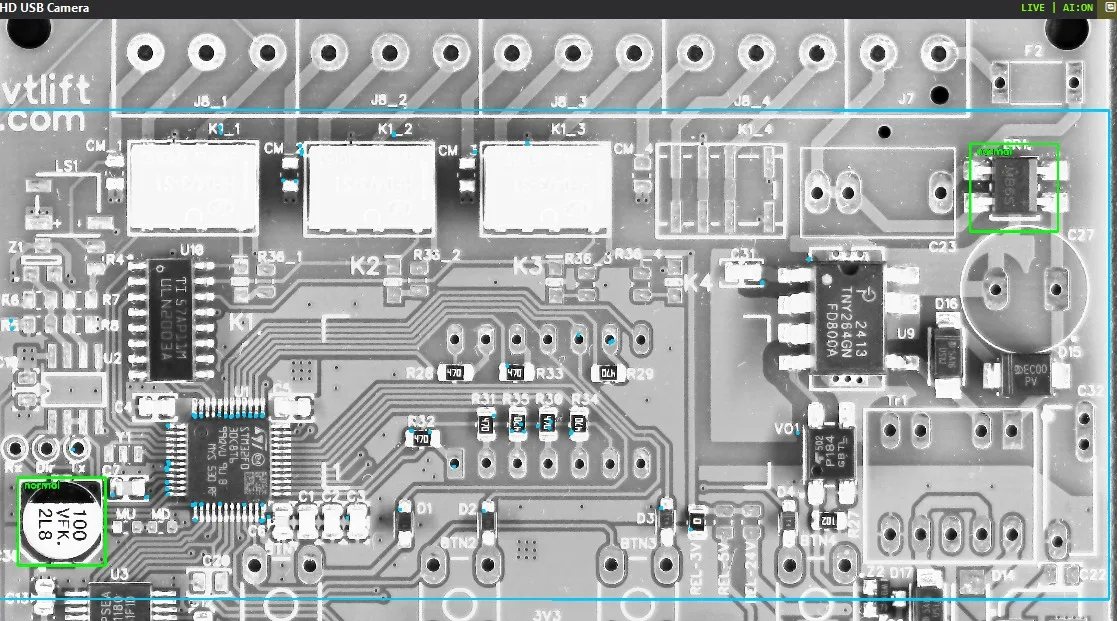
품질 관리 및 불량 검출, 제품 식별, 각도 측정, 계산, 라벨 읽기 – GPU 또는 프로세서에서 딥러닝을 사용.
각 제품 유형에 맞는 경로, 디지털 모델을 통한 검사, 로봇으로 프로그램 전송, 시각 및 PLC에서 명령 수신.
로봇, PLC, SCADA 및 계정 시스템과의 TCP/IP 및 Modbus TCP를 통한 통신, 디지털 입력 및 출력. 프로젝트에 따라 다른 프로토콜도 추가 가능.
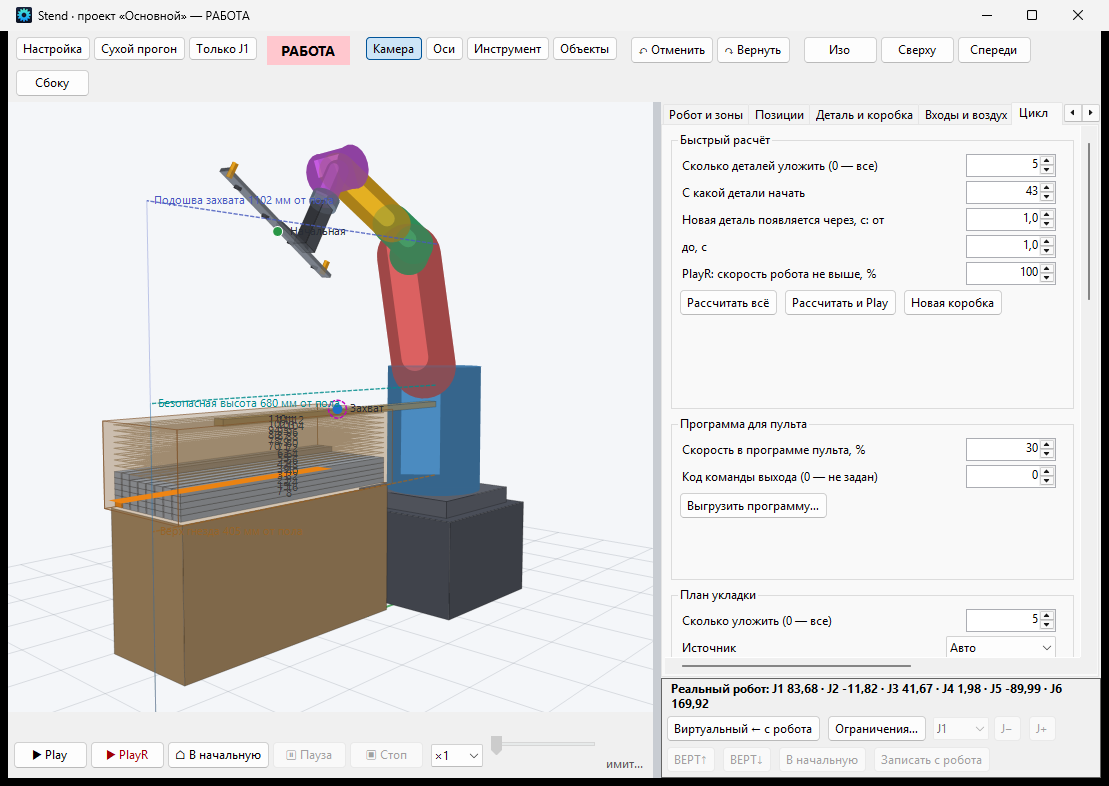
세 개의 차원 셀 모델: 도달 범위, 배치 계획 및 사이클 시간을 장비 구매 및 시작 전에 계산.
직원들이 이해하기 쉬운 인터페이스, 이벤트 로그, 작동 데이터베이스, 배치별 보고서.
특정 라인에 맞게, "무조건" 방식으로 작동하는 일반 프로그램이 아닌, 자체 기능, 자체 프로토콜, 자체 데이터 형식을 사용.
Hikrobot 및 SICK 산업용 카메라
카메라는 제조사에서 제공하는 라이브러리를 통해 연결되므로, 프로그램이 카메라의 모든 파라미터를 제어하며, 단순히 이미지를 가져오는 것이 아닙니다.
| 카메라 | 저희 프로그램이 이미 할 수 있는 것 |
|---|---|
| Hikrobot MV-CS (GigE, USB3) | MVS SDK를 통한 연결은 시리얼 번호, 셔터 속도, 감도, 프레임 속도, 해상도 등 GenICam의 모든 파라미터를 엄격하게 제어하며, 카메라 설정 값을 저장합니다. |
| SICK picoCam (IDS uEye, GigE) | uEye 드라이버를 통한 연결은 셔터 속도, 감도, 픽셀 클럭, 하드웨어 감도 및 화이트 밸런스, 카메라에 파라미터를 저장합니다. |
| USB 및 IP 카메라 (RTSP) | 8K 해상도, 드라이버 속성, 자동 설정 기능; RTSP 링크를 통해 IP 카메라 연결. |
| 트리거 및 출력 | 카메라 입력에서 센서 신호에 따라 촬영 (프론트 셔터, 4.2ms 셔터 속도), 인코더, 카메라의 디지털 출력에 "오류" 신호. |
| 여러 카메라 | 제한 사항은 없습니다: 저희 스테이션에서는 동시에 8대 또는 9대의 카메라를 사용했습니다. |
03 로봇용 소프트웨어
로봇 프로그램을 컴퓨터에서 만들고, 각 움직임을 확인한 후 실제 로봇으로 옮깁니다.
카메라에 설정된 포인트, 경로 및 루프 로직은 컴퓨터 프로그램에서 정의됩니다.
각 동작은 3차원 모델에서 확인되며, 도달 가능성, 배치, 사이클 시간 등이 검사됩니다.
완성된 프로그램은 USB에 저장되어 로봇에 업로드됩니다.
프로그램은 로봇 자체에서 실행됩니다. 이를 통해 작업 상태를 모니터링하고 제어할 수 있습니다.
이 프로그램 Robot1은 BORUNTE 로봇용이며, HC1 컨트롤러와 함께 사용됩니다. 다른 제조사의 로봇용 프로그램은 다음과 같은 방식으로 개발됩니다: Inovance, ESTUN, JAKA 등 여러 회사의 경우 TCP/IP 및 Modbus TCP를 지원하며, 이를 통해 저희 프로그램은 로봇 컨트롤러 내의 프로그램과 연결됩니다.
04 컨베이어 라인 설치 및 시운전
프로그램은 작동하는 생산 라인에서만 유용합니다. 따라서 코드를 제한하는 대신, 귀사의 전문가와 함께 생산 라인을 시작합니다.
센서 또는 엔코더를 사용하여 각 제품이 정확히 한 번, 한 장의 이미지에서 분석되도록 합니다.
센서, 로봇 또는 PLC에 신호를 보내고, 모든 작동 기록을 영역 번호와 시간과 함께 기록합니다.
카메라, 센서, 로봇, PLC 및 계정 시스템은 하나의 생산 라인처럼 신호와 데이터를 교환합니다.
카메라, 렌즈 및 조명 선택, 귀사의 제품에 대한 신경망 훈련, 운영자와 엔지니어 훈련.
05 포트폴리오: 저희 프로그램
더 나은 설명은 이미 개발한 프로그램입니다. 다운로드하여 사용해 볼 수 있습니다. 라이선스가 없으면 각각 20분 동안 작동합니다.
engiAI – 컴퓨터 비전
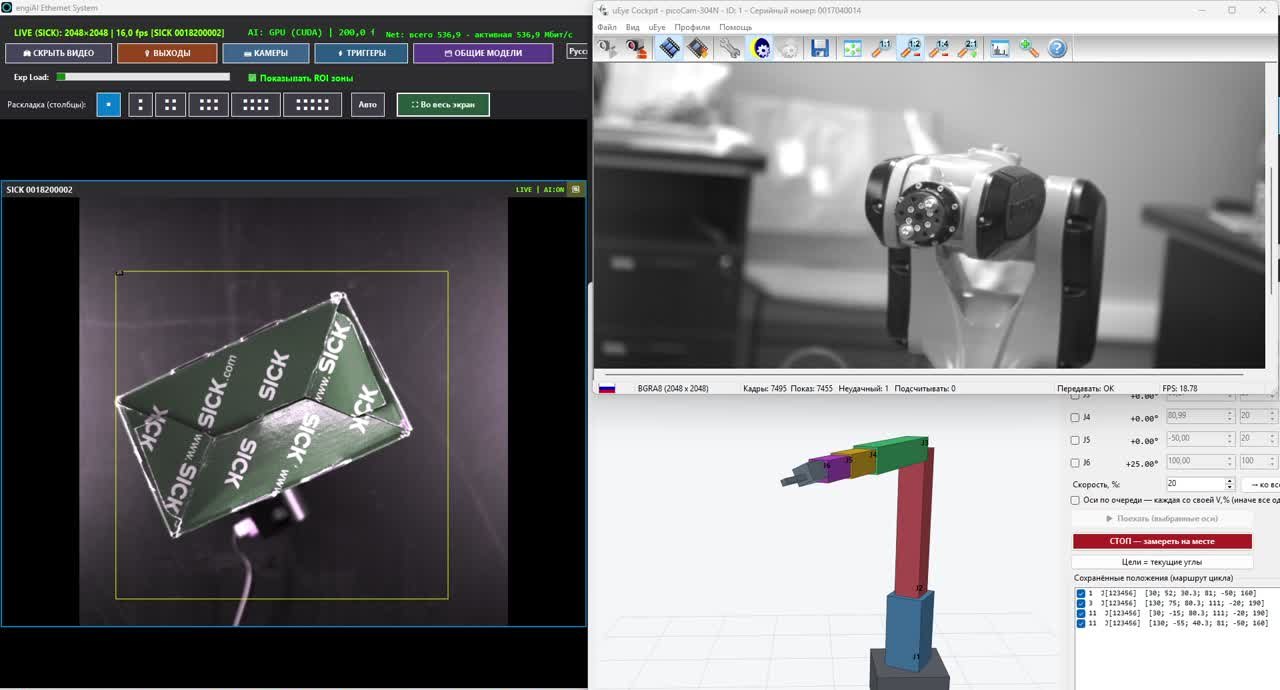
- 산업 검사 및 컨베이어 라인에서 불량품 제거, C# / .NET 9
- YOLO11 딥러닝 모델을 ONNX Runtime을 통해 GPU (CUDA) 또는 CPU에서 실행: 프레임 분석 4~5ms
- 프로그램 내에서 직접 모델 학습: 학습 데이터는 여러 이미지로 구성됩니다.
- 존-페어 방식: 전체 PCB에 하나의 모델, 각 부품마다 "정상/불량" 파라미터 설정
- Hikrobot, SICK, USB, IP 카메라; 리젝터, PLC, 로봇과의 TCP/IP 통신 지원.
- 14개 언어 인터페이스, 장비 연동 라이선스, 인터넷 연결 없이 작동
Robot1 — 로봇 제어
- 로봇 컨트롤러 BORUNTE HC1와의 JSON/TCP를 통한 직접적인 교환, 티치 펜던트 없이.
- 각 축 수동 제어, 저장된 자세, 3D 로봇 모델
- Stend 모듈: 셀의 디지털 복제, 접근 가능성, 레이아웃 계획 및 사이클 시간.
- 머신 비전으로부터 명령 수신: 로봇은 1° 정확도로 그리퍼를 특정 부품에 맞춥니다.
- 딥러닝 모델의 명령으로부터 로봇 보호: 안전 영역, 안정성 유지, 부드러운 목표 획득, 사고 후 자동 복구.
06 저희가 어떻게 운영되는지
제품 및 해당 부위에 필요한 정보를 (설명, 사진 또는 동영상) 보내주시면 됩니다.
우리는 이 과제가 해결될 것이라고 확인하고, 예상 기간, 비용 및 필요한 장비 목록을 제시합니다.
우리는 프로그램을 작성하고, 우리 연구실의 데스크탑 환경과 디지털 모델에서 테스트합니다.
원격으로 또는 현장 엔지니어와 함께 설치를 진행합니다.
직원을 교육하고, 질문에 답변하며, 프로그램을 업데이트하고 개선합니다.
07 기술
| 지역 | 어떤 것을 사용하나요 |
|---|---|
| 플랫폼 | C# / .NET 9, WinForms, Windows 10/11; Python을 사용하여 신경망 학습 |
| 인공지능 | YOLO11 (객체 감지, 분류), ONNX Runtime, CUDA, 학습용 합성 데이터 |
| 카메라 | Hikrobot MVS SDK, IDS uEye (SICK), GigE Vision, DirectShow, RTSP; 듀얼 카메라를 이용한 스테레오 비전. |
| 연결 | TCP/IP, Modbus TCP, 디지털 입력 및 출력; 기타 프로토콜은 프로젝트에 따라 다름. |
| 로봇 | BORUNTE (HC1 제어 장치, JSON/TCP); 다른 제조사: 프로젝트에 따라 |
| 데이터 | SQLite, 이벤트 로그 및 작동 기록, 설정 내보내기 |
08 전 세계에서 활동 중
개발, 설정, 실행 및 교육은 온라인으로 진행됩니다. 출장 비용은 발생하지 않으며, 일정은 비자 및 항공편에 영향을 받지 않습니다. 인터페이스, 매뉴얼 및 상업 제안은 귀하의 직원들이 사용하는 언어로 준비됩니다. 벨라루스 기업의 경우, 현장에 방문하여 민스크에 있는 저희 테스트 스탠드에서 작동을 시연합니다.
장비, 제품 또는 작업장의 설명, 사진 또는 동영상을 보내주세요. 무료 평가: 문제 해결 방법, 예상 기간 및 비용에 대한 답변을 제공해 드립니다.