Acompanhamento remoto: robô com visão de máquina chave na mão em qualquer país
A câmera e a rede neural informam ao robô se há uma peça, qual é ela e como está orientada. Não são necessários suportes ou dispositivos de fixação para o posicionamento preciso da peça.
Cada resposta da rede neural inicia uma rota específica do robô: posicionamento, classificação, rejeição ou espera.
Uma câmera reconhece e verifica os produtos. Um sistema estéreo, composto por duas câmeras ou um único módulo estéreo, mede a altura e as dimensões.
A configuração, a inicialização, o treinamento e o suporte são realizados pela internet. Apenas seu engenheiro precisa estar presente no local.
Prezados líderes e especialistas!
A empresa "Vector Technologies", de Minsk (Bielorrússia), atua na área de automação industrial há 17 anos, desde 2009. Desenvolvemos nosso próprio software para robôs com visão computacional e oferecemos implementá-lo em sua produção, em qualquer país, sem a necessidade de deslocamento de nossos engenheiros.
O trabalho que normalmente é realizado por um integrador no local, nós o realizamos através da internet. Analisamos o projeto em vídeo, elaboramos a especificação dos equipamentos, configuramos os programas remotamente, treinamos a rede neural com seus produtos, acompanhamos a inicialização do robô junto com seu engenheiro e treinamos a equipe online. Você não precisa arcar com custos de viagens, e os prazos de execução não dependem de vistos ou voos.
Os programas para visão computacional e para o controle do robô foram desenvolvidos em nossa empresa. Portanto, somos responsáveis por toda a cadeia, desde a imagem capturada pela câmera até o movimento do robô, e podemos adaptar os programas para atender às suas necessidades específicas.
O que você obtém
O robô executa operações repetitivas em cada turno: pega, orienta, empilha e classifica os produtos.
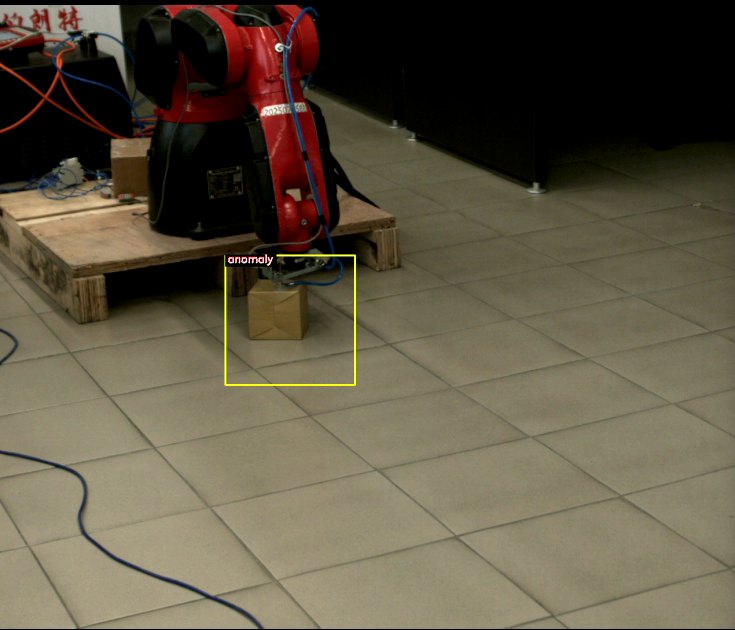
A mesma câmera que guia o robô verifica cada produto e, caso detecte um "defeito", o envia para a área de descarte.
O novo produto exige um novo modelo de rede neural e novas rotas de operação, e não novos equipamentos mecânicos.
Um único grupo de especialistas é responsável pelos programas, configuração e inicialização, e este grupo desenvolveu o software.
Com os melhores cumprimentos,
Sergey Kuntsevich
Técnico da empresa "Vector Technologies", engenheiro de programação, desenvolvedor de software engiAI e Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01Um robô que enxerga
Um robô industrial convencional repete a trajetória programada. Ele não sabe se a peça está no lugar correto, qual é a peça e como está orientada.
Por isso, em torno do robô tradicional, são construídos equipamentos mecânicos: suportes, bases, vibradores e estações de centralização. Esses equipamentos, projetados para uma única peça, muitas vezes custam tanto quanto o próprio robô, e a mudança para outro produto exige sua modificação. Com essa abordagem, a automação de pequenas produções não é economicamente viável.
Um robô com visão computacional primeiro "observa" e depois se move. A câmera captura a imagem do produto, a rede neural responde a perguntas sobre ele, e com base nessa resposta, o robô escolhe a ação a ser executada.
| O que a câmera determina | O que o robô faz |
|---|---|
| Verifica se a peça está na área de alcance da garra ou não. | O robô inicia um ciclo quando uma peça é detectada e espera até que a área esteja livre. |
| Tipo de produto: modelo, cor, tamanho ou variação. | O robô executa a sequência de movimentos programada especificamente para esse tipo de produto. |
| O ângulo de rotação do produto varia de 0 a 359 graus, com incrementos de 1 grau. | O robô ajusta a garra para posicioná-la sob o produto, e não são necessários suportes para orientação. |
| Defeito: lasca, deslocamento de componente, ausência de elemento, objeto estranho. | O robô move o produto para a área de rejeição, e o evento é registrado no log. |
| As dimensões (altura, comprimento e largura) da caixa são determinadas por meio da câmera estéreo. | O robô desce precisamente até a superfície e não pressiona a caixa. |
02Como o sistema funciona
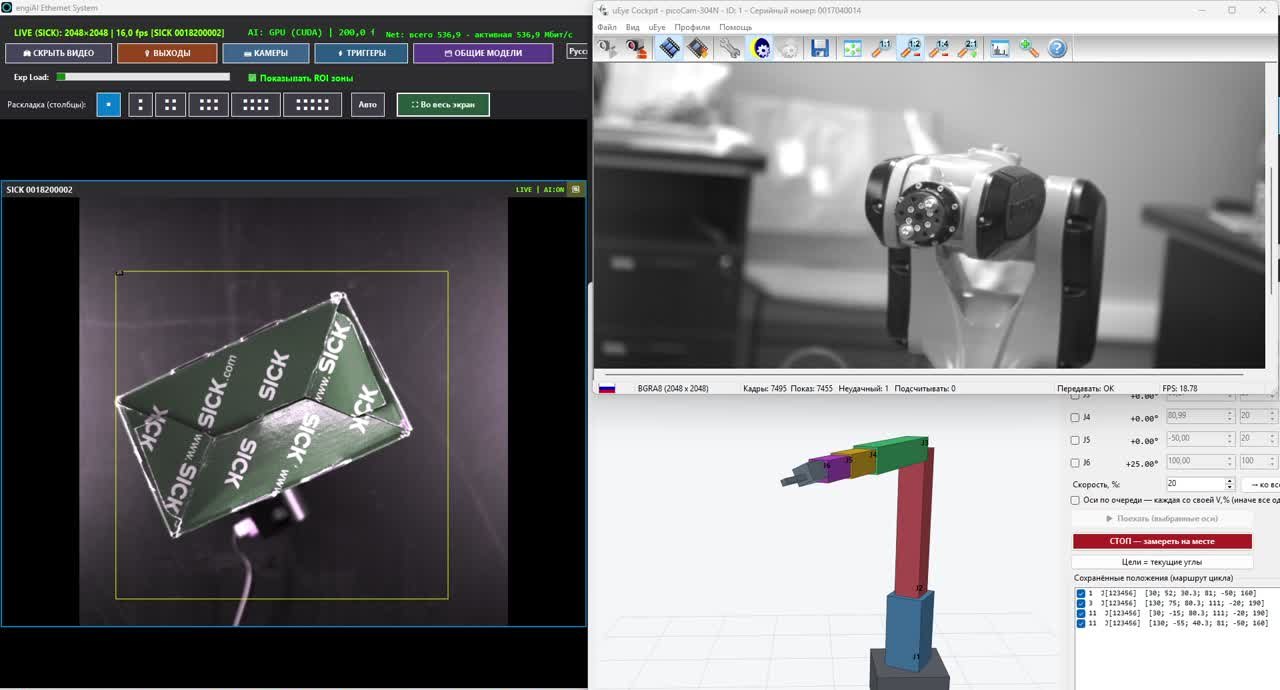
O sistema é composto por dois programas desenvolvidos por nós: o engiAI é responsável pela visão, e o Robot1 controla o robô. Os programas podem ser executados em um único computador ou em computadores diferentes, e se comunicam através de uma rede comum.
A câmera captura imagens do produto continuamente ou mediante um sinal do sensor.
Uma rede neural analisa cada área do quadro e identifica: normal, defeito, tipo de produto ou ângulo.
A regra envia um comando pela rede TCP/IP ou ativa a saída da câmera.
O programa recebe um comando e seleciona a rota do robô.
O robô executa a rota, ativa a garra e envia sinais para os equipamentos.
A imagem capturada pela câmera pode ser recebida não apenas pelo robô. Ela também pode ser acessada por um controlador de automação programável (PLC), uma mesa rotativa, outro manipulador ou um sistema SCADA, desde que o dispositivo seja capaz de estabelecer uma conexão de rede.
A rede neural é processada em um computador local. As imagens não são enviadas para a internet, e o funcionamento do sistema não depende de serviços em nuvem.
A rede neural responde dezenas de vezes por segundo. O robô Robot1 só aceita um novo objetivo após verificar a estabilidade e ignora pequenas variações na resposta, o que evita que os sistemas de acionamento do robô entrem em modo de emergência.
O tempo que passa entre a mudança de posição da peça e o início do movimento do eixo é de aproximadamente 1 segundo. Todos os tempos de espera são definidos nas configurações.
03Um robô executa várias tarefas
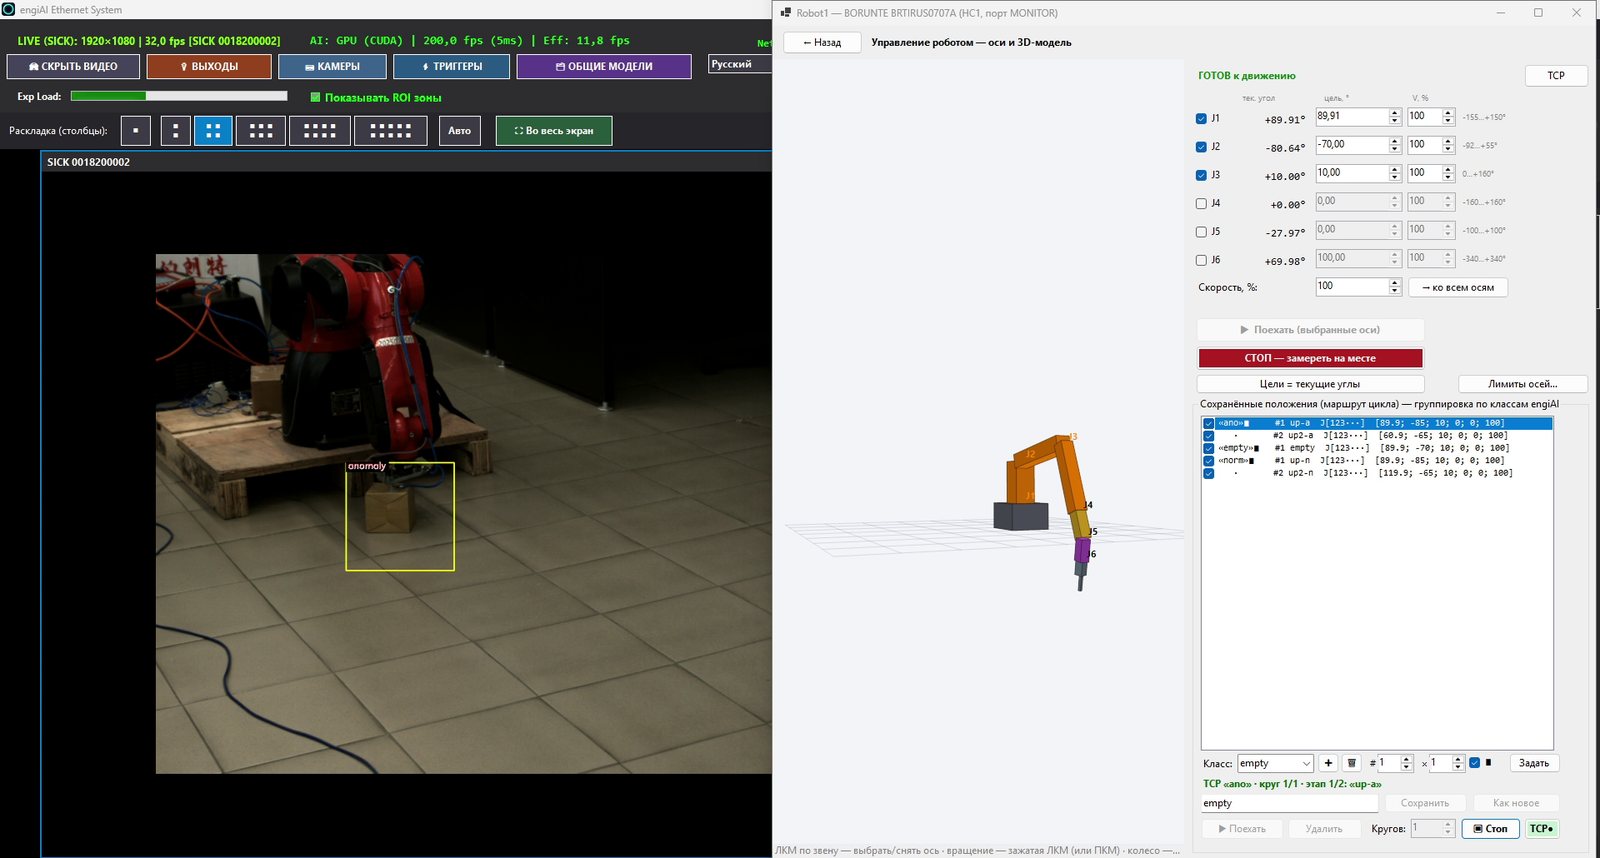
No programa Robot1, cada resposta da rede neural corresponde a um percurso específico do robô. O percurso é definido por uma sequência de posições, velocidade de movimento e número de repetições.
Quando a câmera indica "normal", o robô executa a rota para peças aprovadas. Quando a câmera indica "defeito", o robô executa a rota para peças rejeitadas. A repetição do mesmo comando durante o movimento não desorienta o robô, e é possível desativar a interrupção para rotas importantes.
| Resposta da rede neural | Rota do robô | Exemplo em nossa bancada de testes |
|---|---|---|
| "normal" | O robô pega a peça aprovada e a transporta para o local de empilhamento. | Rota de duas posições para peças aprovadas. |
| "defeito" | O robô transporta a peça para a área de descarte. | Rota com duas posições para peças defeituosas. |
| "vazio" | O robô retorna à posição de espera e aguarda a próxima peça. | Uma posição de espera. |
| Ângulo de 0–359° | O robô orienta a garra de acordo com o ângulo da peça. | O eixo J6 gira em sincronia com a caixa. |
Quais operações o robô combina em uma única célula?
O robô organiza as peças na caixa em fileiras e camadas. O programa calcula automaticamente a posição de cada compartimento.
O robô separa as peças por tipo, tamanho ou qualidade, com base na análise da rede neural.
O robô orienta a peça no ângulo determinado pela câmera.
A câmera que guia o robô, ao mesmo tempo, verifica o produto em busca de defeitos.
O robô carrega a máquina, a prensa ou a esteira, seguindo os sinais dos sensores e das entradas.
O robô remove os produtos defeituosos da linha de produção e os coloca em um recipiente separado.
Para cada novo produto, é criada uma nova rede neural e um novo conjunto de rotas. Todas as informações relacionadas à célula são armazenadas em um arquivo do projeto. A mudança para outro produto é realizada selecionando o projeto e o conjunto de modelos, sem a necessidade de reprogramar o robô ou usar novas ferramentas.
04Inicialização e suporte remotos em qualquer país
Nossos programas são projetados para que o sistema possa ser preparado, testado e iniciado sem a presença de um engenheiro de integração no local. Trabalhamos a partir de Minsk com clientes em qualquer país e fuso horário, seguindo um cronograma acordado.
Ele prepara o projeto, configura os programas e treina a rede neural.
Acesso remoto ao computador da célula e videoconferência com seu engenheiro.
Um computador, uma câmera e um robô na sua fábrica, em qualquer país.
Ele está localizado no robô, monitora os movimentos e mantém o botão de parada de emergência ao alcance.
Por que a inicialização remota é confiável?
Montamos a célula robótica em um modelo tridimensional chamado Stend. A área de alcance, o plano de layout e o tempo de ciclo são verificados antes do primeiro movimento do robô real.
O modelo de rede neural é treinado com imagens dos seus produtos. As imagens podem ser enviadas em arquivos ou capturadas durante a conexão remota.
Posições, rotas, regras de entrada e saída, configurações da câmera e modelos são armazenados em arquivos. Nós preparamos o projeto aqui e o entregamos a você.
Ambos os programas registram cada ação. Através dos registros, podemos ver o que aconteceu na célula, sem precisar ir até o local.
O operador trabalha no programa em seu próprio idioma. Os manuais dos programas também são disponibilizados em 14 idiomas.
Os programas engiAI e Robot1 podem ser baixados do site engi.live e testados imediatamente: eles funcionam por 20 minutos sem a necessidade de uma licença.
Como ocorre a implementação remota
| Etapa | O que fazemos remotamente | O que você faz no local |
|---|---|---|
| Análise da tarefa | Realizamos uma videoconferência, analisamos fotos e vídeos da área, e propomos um esquema da célula de trabalho. | Você nos envia vídeos da operação, as dimensões e o peso dos produtos. |
| Especificação técnica | Elaboramos uma lista de equipamentos: robô, câmera, lente, iluminação, computador com placa de vídeo, garra, sensores. | Você adquire os equipamentos de fornecedores locais, seguindo nossa especificação técnica. |
| Projeto da célula de trabalho | Montamos a célula de trabalho em um modelo digital, calculamos as rotas, o alcance e o tempo do ciclo. | Você nos envia as dimensões do local de instalação e fotos da área. |
| Instalação | Oferecemos suporte por videoconferência, fornecendo diagramas de conexão para as câmeras, sensores e saídas. | Seu técnico e eletricista instalam os equipamentos. |
| Visão computacional | Conectamos o sistema ao computador da célula, configuramos a câmera, definimos as áreas e treinamos a rede neural com seus produtos. | Você posiciona os produtos sob a câmera, conforme solicitado. |
| Inicialização do robô | Realizamos a inicialização em etapas: teste inicial, movimento de um único eixo em baixa velocidade, seguido de um ciclo completo em velocidade limitada. | Seu engenheiro está próximo ao robô, ao lado do botão de parada de emergência. |
| Treinamento | Realizamos aulas online para operadores, técnicos e engenheiros, e fornecemos as gravações das aulas. | Os funcionários são treinados em sua própria célula. |
| Suporte | Aprimoramos o modelo, adicionamos rotas, analisamos os registros e ajustamos os programas. | Você nos informa sobre novos produtos ou novas tarefas. |
O robô é sempre iniciado com a presença de uma pessoa no local. Nós configuramos o sistema e acompanhamos o processo por videoconferência, enquanto seu engenheiro ativa e controla o movimento do robô, próximo ao botão de parada de emergência. Nas primeiras inicializações, a velocidade do robô é limitada por programação.
Aprendizagem remota em nossos programas
Programa engiAI: Visão computacional
- Conexão e configuração de câmeras industriais.
- Marcação de áreas de controle em imagens em tempo real.
- Coleta de imagens e dados sintéticos para treinamento.
- Treinamento da rede neural e verificação dos resultados.
- Regras de saída: comandos para o robô e o controlador PLC, saídas discretas, áudio.
- Captura de imagens por sinal do sensor e operação com o encoder da esteira.
Programa Robot1: controle de robô
- Conexão do robô, controle manual dos eixos e salvamento de posições.
- Rotas e ciclos, empilhamento em caixas em fileiras e camadas.
- Regras de entrada e saída, sistema pneumático de fixação, proteções por sensores.
- Recepção de comandos do sistema de visão artificial.
- Gêmeo digital da Stend e transição segura para o robô real.
- Exportação do ciclo para o programa da consola de programação do robô.
Para o trabalho remoto, são necessários uma conexão de internet estável no computador da célula, um programa de acesso remoto, aprovado pelo seu departamento de TI, e videoconferência a partir de um smartphone ou laptop no robô.
05 Visão com uma única câmera: engiAI
engiAI é um programa de visão computacional que utiliza redes neurais. Em um único programa, o operador conecta as câmeras, define as áreas de monitoramento, treina a rede neural, inspeciona os produtos e gerencia o processo de descarte de itens defeituosos.
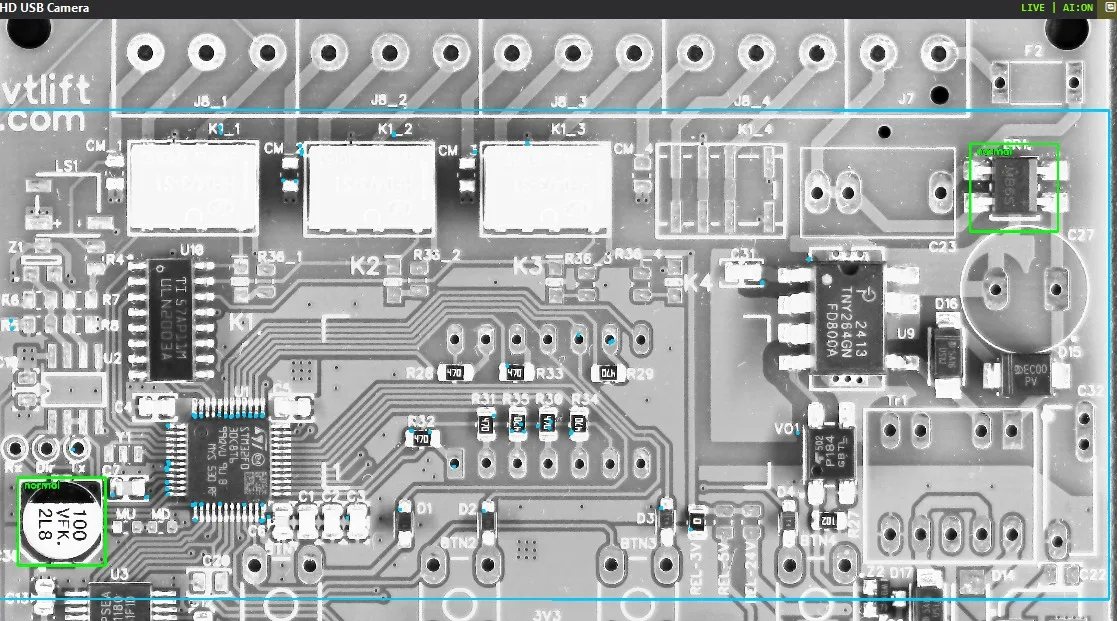
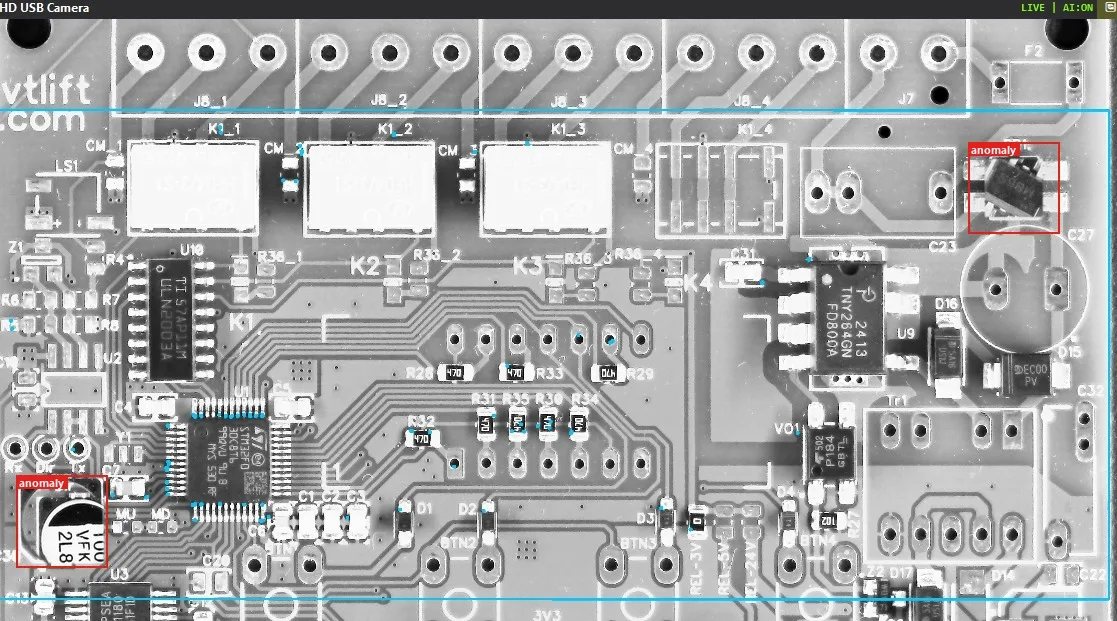
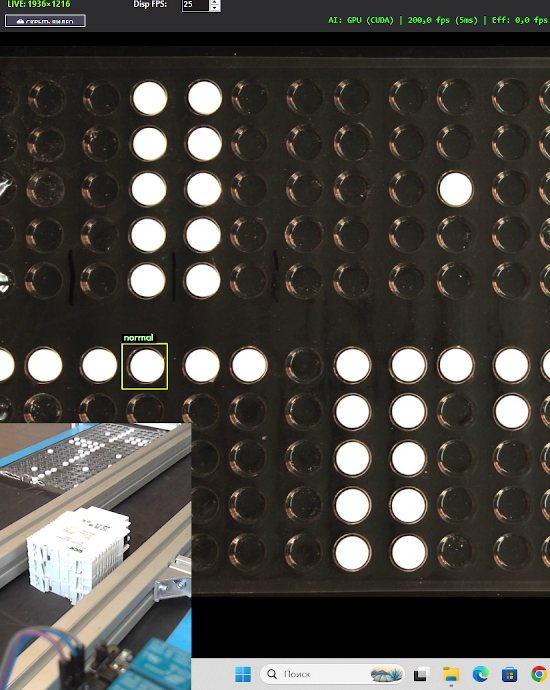
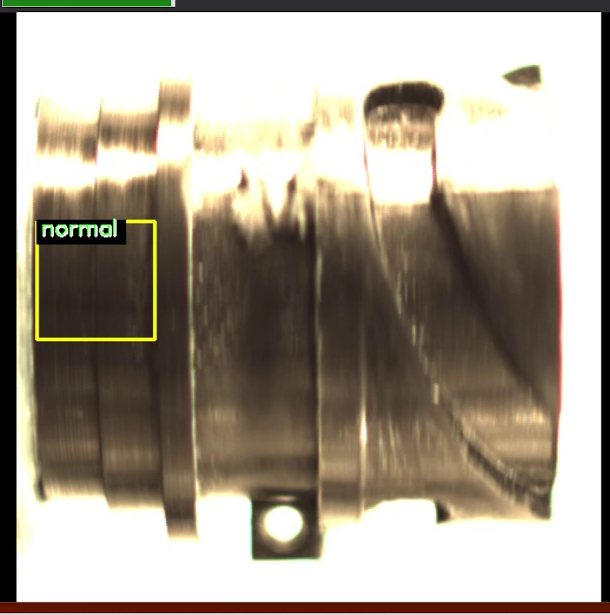
O programa verifica se a peça está presente e se todos os elementos estão no lugar.
O programa detecta lascas, desalinhamento de componentes, erros de montagem e objetos estranhos.
A rede neural determina o tipo, a cor ou a variante do produto para fins de classificação.
A rede neural determina o ângulo do produto de 0 a 359 graus, com uma precisão de 1 grau.
Um único modelo verifica centenas de áreas da placa de circuito impresso, e cada área possui um perfil de referência.
O programa localiza a placa no transportador, mesmo com desalinhamentos e rotações de até 180 graus.
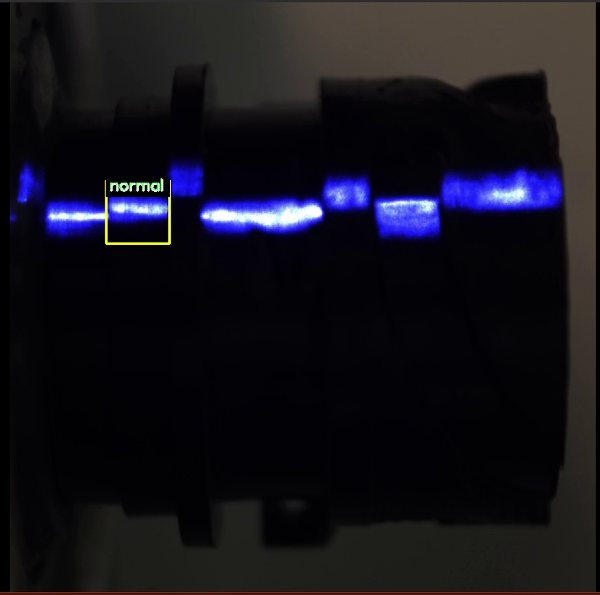
Treinamento com um conjunto limitado de imagens
Normalmente, o treinamento de uma rede neural requer milhares de imagens rotuladas. No engiAI, o operador tira algumas fotos do produto, e o programa gera automaticamente um conjunto de dados de treinamento. O programa desloca e rotaciona a área, altera o brilho e o contraste, adiciona imagens espelhadas e organiza as imagens em diferentes categorias. Para placas de circuito impresso, o programa cria automaticamente um defeito sintético: desloca um componente juntamente com a textura real da placa. A partir de uma única imagem, são geradas centenas de imagens de treinamento.
O treinamento é iniciado com um único botão. Ele é executado na placa de vídeo NVIDIA ou no processador. Todo o ciclo, que envolve "apresentar o produto, treinar o modelo e colocar o sistema em funcionamento", é realizado pelo técnico ou operador da linha de produção, e não por um especialista externo em aprendizado de máquina.
Câmeras e saídas
| O que pode ser conectado | Funcionalidades |
|---|---|
| Câmeras Hikrobot | Câmeras industriais GigE e USB3: tempo de exposição, amplificação, resolução, entradas e saídas discretas. |
| Câmeras SICK picoCam | Câmeras industriais IDS uEye: tempo de exposição, amplificação, saída para atuador. |
| Câmeras USB e IP | Webcams e câmeras de vigilância via protocolo RTSP. Para um projeto piloto, até mesmo a câmera de um smartphone pode ser utilizada. |
| Sensores e codificadores | O quadro é capturado com base no sinal do sensor, e a variação no momento da captura não excede 4 milissegundos. A rejeição é sincronizada com o codificador da esteira transportadora. |
| Saídas | A equipe pode controlar o robô ou o controlador de automação programável (PLC) via TCP/IP, e a saída discreta da câmera pode ser conectada a um atuador ou a uma lâmpada, além de emitir um sinal sonoro. |
| Escalabilidade | Um único programa controla várias câmeras simultaneamente, e cada câmera pode utilizar até 20 modelos de rede neural. Os conjuntos de "câmera e modelo" são alternados com um único clique ao trocar o produto. |
06Visão estereoscópica: altura e dimensões em 3D
Uma câmera captura uma imagem bidimensional. Quando o robô precisa determinar a altura de algo, como a parte superior de uma pilha de caixas ou o nível de um produto em uma embalagem, um sistema de visão estereoscópica é conectado.
Duas câmeras observam a cena com um pequeno deslocamento, como os olhos de uma pessoa. A partir da diferença entre as duas imagens, o software constrói um mapa de profundidade e calcula, em milímetros, a altura, o comprimento e a largura da caixa, bem como a distância da câmera até a parte superior dela. São necessárias duas câmeras industriais SICK, duas câmeras USB ou um módulo estéreo pronto, ou seja, uma câmera com dois objetivos.
H Altura da caixa acima da mesa, em milímetros.
L, W Comprimento e largura da face superior da caixa.
Z Distância da câmera até a parte superior da caixa. Quando a câmera é instalada na cabeça do robô, essa distância limita o alcance dos eixos.
Mapa de profundidade 3D: Cada ponto da imagem recebe uma distância em relação à câmera, e o objeto se destaca em relação ao plano da mesa.
O que a visão estereoscópica faz em nosso sistema
- Calibração de duas maneiras. A calibração precisa é realizada utilizando um tabuleiro de xadrez. Uma configuração simplificada é feita sem o tabuleiro, utilizando a distância até a mesa e uma única caixa de referência.
- Projetor de pontos a laser. O projetor adiciona um padrão a superfícies uniformes, tornando o mapa de profundidade mais detalhado. As configurações são separadas para o modo com laser e para o modo sem laser.
- Câmera montada na cabeça do robô. O programa Robot1 leva em consideração a altura atual da cabeça do robô e recalcula a medição, levando em conta o seu deslocamento vertical.
- Regras de altura. Para cada faixa de distância em relação à superfície, são definidas restrições para os eixos do robô. Quanto mais alta a pilha, menor é a distância que o robô pode descer, e a ventosa não pressiona o papelão. Essas regras se aplicam a todas as fontes de movimento do robô.
- Proteção com dados desatualizados. Se os dados da câmera estiverem desatualizados, os eixos especificados nas configurações não se moverão. É possível desativar esse comportamento nas configurações.
| Teste em bancada | Resultado |
|---|---|
| Módulo estereoscópico de baixo custo: dois sensores de 1280 x 720 pixels, distância entre as lentes de aproximadamente 60 mm, a câmera está a uma altura de 255 mm. | A precisão na medição da altura de uma caixa varia de 1 a 3 mm, sem o uso de laser ou de um padrão de tabuleiro de xadrez. |
| O mesmo módulo estéreo, em um modo de configuração simplificado. | A margem de erro no comprimento e na largura é de aproximadamente 10%. A precisão aumenta com o uso de um projetor a laser e a calibração com um padrão de tabuleiro de xadrez. |
07Robot1: Controle de robô via computador
Robot1 controla diretamente um robô industrial através da rede, utilizando o controlador do robô. Não é necessário software específico do fabricante do robô. O console de programação do robô é utilizado para ativar o modo de operação e para realizar paradas de emergência.
| Função | O que isso proporciona |
|---|---|
| Controle manual | Cada eixo é movido por botões, com um passo e velocidade selecionáveis. A cabeça do robô se move estritamente na vertical e em linha reta, enquanto a peça, presa, mantém sua orientação. |
| Posições e ciclos | As posições são salvas com um único clique e podem ser combinadas em um ciclo, com a velocidade, pausas e número de repetições desejados. |
| Colocação em caixas | O operador define o número de peças por linha, o espaçamento e o número de camadas, e o programa calcula a posição de cada local. A caixa é ajustada para se adequar ao robô real. |
| Entradas e saídas | A pinça pneumática é ativada na posição de pegada. Os ciclos são iniciados e interrompidos por sinais de sensores. Se o sensor não detectar a peça após a pegada, o robô repete a operação ou para. |
| Limitações | O programa define limites suaves para os eixos, zonas proibidas, restrição de velocidade e um botão de parada suave que limpa a fila de comandos. |
| Comandos do sistema de visão | O programa recebe comandos através da rede. Para cada eixo, são definidos o comando, a velocidade, o deslocamento e a direção, e para cada classe, é definido um percurso específico. |
| Funcionamento sem computador | Um ciclo de trabalho completo é exportado para um pendrive através dos arquivos do programa "console de programação", e o robô o executa de forma autônoma. |
| Projetos e registro | Tudo o que se refere a uma célula é armazenado em um único arquivo de projeto. O registro (log) registra cada comando enviado ao robô. |
Gêmeo digital Stend
No módulo Stend, o robô, a caixa, o ponto de coleta e a própria peça são posicionados com o mouse em uma cena tridimensional. A garra é montada diretamente no modelo, a partir de suportes, vigas e ventosas. O programa calcula o alcance, o plano de montagem e o tempo do ciclo, e então exibe todo o ciclo, simulando sensores e sistemas pneumáticos.
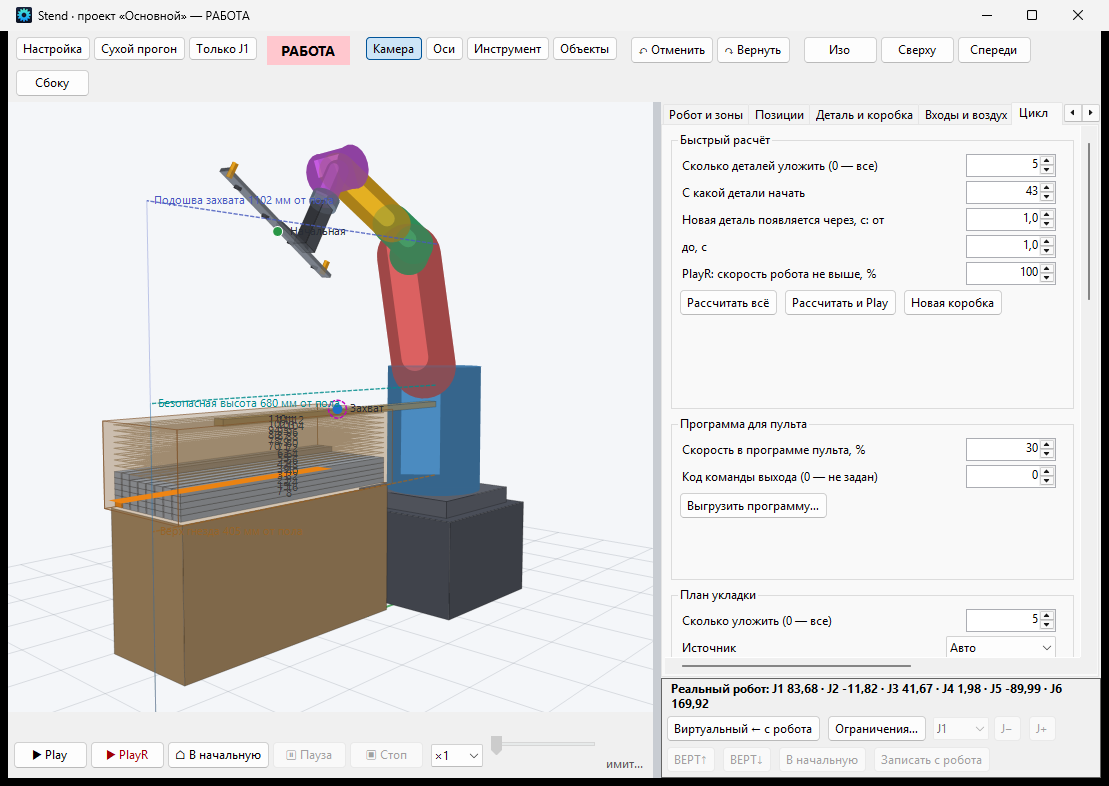
A transição para a operação real é realizada em etapas. Inicialmente, o ciclo é demonstrado em um modelo. Em seguida, uma simulação a seco registra os passos em um log, sem enviar nenhum comando para o robô. Posteriormente, o robô move apenas um eixo, com uma velocidade máxima de 5%. Finalmente, o ciclo completo é iniciado, com a confirmação de pontos específicos e um limite de velocidade.
08Todo o software é desenvolvido por nós
Os programas engiAI e Robot1 foram desenvolvidos por especialistas da "Vector Technologies". Isso significa várias vantagens práticas para você.
Se uma tarefa requer uma nova função, um novo protocolo de comunicação ou um novo relatório, nós os adicionamos.
A visão, a comunicação e o controle do robô são realizados por uma única equipe, o que significa que os problemas são resolvidos sem a necessidade de correspondência entre diferentes fornecedores.
O reconhecimento de imagem é realizado em um computador na linha de produção, e as imagens do seu processo de fabricação não saem da empresa.
Os programas funcionam em russo, inglês, alemão, francês, espanhol, italiano, português, chinês, japonês, coreano, hindi, árabe, indonésio e vietnamita.
Os registros de operação e o banco de dados dos programas armazenam o histórico de eventos. Esses dados são úteis para análise estatística de defeitos e para a análise do desempenho do sistema.
Uma segunda célula idêntica é iniciada copiando o projeto e o modelo da rede neural, em vez de criar um novo projeto de integração.
| Requisitos | Valor |
|---|---|
| Computador | Windows 10 ou Windows 11, versão de 64 bits. A placa de vídeo NVIDIA acelera o treinamento e a análise; sem ela, o programa funciona utilizando o processador. |
| Robô | Hoje, o sistema Robot1 controla robôs da marca BORUNTE utilizando o controlador HC1. Robôs de outras marcas e controladores de automação industrial (CLP) recebem comandos do sistema engiAI através da rede TCP/IP. |
| Versão de avaliação | Os programas podem ser baixados do site engi.live. Sem uma licença, cada programa funciona por apenas 20 minutos. |
09Sobre a empresa "Vector Technologies"
"Vector Technologies" é uma empresa de Minsk, desenvolvedora, fabricante e fornecedora de equipamentos para automação industrial. A empresa oferece uma gama completa de serviços de engenharia, desde o desenvolvimento do projeto até a sua implementação em produção.
Projetos da empresa
Visão computacional e robótica
- Adaptação de um robô industrial à posição do objeto por meio de visão computacional.
- 3DStereo: Medição de dimensões sem contato, utilizando duas câmeras.
- Análise automática de placas de circuito impresso.
- Inspeção de comprimidos por zonas.
- Sistema de controle de embalagem de medicamentos.
- Inspeção automática de marcações.
- Controle de marcação e isolamento de cabos e fios.
Automação da produção
- Sistema AGV para transporte de bobinas e carretéis de fio, com capacidade de carga de até 2.900 kg.
- Modernização da linha de corte de fitas bimetálicas.
- Modernização abrangente da linha de controle de propriedades de fitas bimetálicas.
- Modernização do sistema de controle do forno a vácuo.
- Sistema completo de tratamento, preparação e distribuição de água potável.
- Banco de testes no laboratório da Belshina S.A.
- Estação de lavagem automatizada.
As descrições dos projetos estão disponíveis no site vec-tech.by, na seção "Projetos".
A empresa produz inversores de frequência das séries VTD, com potência de 0,4 a 630 kW, e VTD20, com potência de 0,75 a 15 kW, dispositivos de partida suave com potência de 11 a 600 kW, redutores de velocidade, painéis de controle e dispositivos eletrônicos, fabricados sob as linhas SMT e DIP. A "Vector Technologies" é distribuidora oficial das marcas YASKAWA, SICK, WEG, VIPA e FATEK. Projetamos a instalação, os sistemas de controle e os painéis de controle com base nos seus dados e fornecemos a documentação necessária para a montagem no local. A entrega de equipamentos para o seu país é discutida separadamente.
10 Onde é aplicado e como se calcula o benefício?
| Setor de atuação | O que será automatizado |
|---|---|
| Embalagem e logística | Orientação e empilhamento de caixas, paletização, triagem, medição de dimensões por câmera estéreo. |
| Indústria farmacêutica | Controle de comprimidos em embalagens blister, controle de embalagem e rotulagem, rejeição de produtos. |
| Eletrônica | Controle da montagem de placas de circuito impresso pelo método ZONA-PAR: verificação da presença, alinhamento e orientação dos componentes. |
| Engenharia mecânica e metalurgia | Carregamento de máquinas e prensas, controle de peças, empilhamento de peças em embalagens. |
| Indústria de cabos | Controle da marcação e isolamento, transporte de bobinas por meio de carrinhos automatizados. |
| Indústria alimentícia e de bebidas | Controle do fluxo de produtos em esteiras transportadoras, detecção de embalagens caídas, empilhamento. |
| Armazéns | Paletização e despaletização, medição das dimensões das cargas. |
Vantagens do robô com visão em comparação com a automação tradicional
- Não requer equipamentos caros. Não são necessárias fixações, suportes ou vibrações específicas para cada produto, pois o robô se adapta à peça individualmente.
- A reconfiguração leva horas. Para cada novo produto, é treinado um novo modelo e são definadas novas rotas, enquanto a mecânica da célula permanece a mesma.
- Pequenos lotes tornam-se economicamente viáveis. Quando a adaptação da produção tem um custo muito baixo, automatizar pode ser vantajoso mesmo para lotes que correspondem a apenas um turno de trabalho.
- Uma câmera desempenha três funções. A câmera guia o robô, verifica a qualidade e controla o processo de descarte de produtos defeituosos.
- O sistema opera em condições reais. Se uma peça estiver posicionada incorretamente ou se chegar um lote com uma tonalidade diferente, o robô com visão continua a funcionar, pois ele analisa a peça em si, e não as coordenadas.
11Como começar
Como calculamos o retorno do investimento
O período de retorno do investimento é calculado com base nos seus dados. Para o cálculo, são necessárias as informações da tabela abaixo, e o resultado será incluído na análise comercial.
| Dados fornecidos por você | O que se conclui |
|---|---|
| Número de funcionários envolvidos na operação em um turno e número de turnos por dia. | Número de horas de trabalho por ano que o robô substitui. |
| Custo de uma hora de trabalho, incluindo impostos. | Economia anual com salários. |
| Taxa de defeitos e custo de cada erro. | Economia resultante do controle de qualidade automatizado. |
| Número de vezes que o produto é alterado por mês e duração da reconfiguração. | Economia em ferramentas e tempo de inatividade. |
| Custo do espaço ou da área necessária para a sua aplicação. | Prazo de retorno do investimento: o custo total dividido pela economia anual gerada. |
Os programas engiAI e Robot1, juntamente com os manuais e vídeos, estão disponíveis no site engi.live. Sem uma licença, cada programa funciona por 20 minutos.