Câmera 3D e posições globais: um robô que vê altura
Um classificador de robôs com visão técnica agora mede carga em três dimensões.
Diretamente no programa de controle do robô BORUNTE construído câmera estéreo: é em tempo real mede a altura da caixa, sabe a altura da sua própria “cabeça” por codificadores e ele próprio proíbe O robô move-se perigosamente. Abaixo estão as capacidades implementadas e testadas em uma célula viva.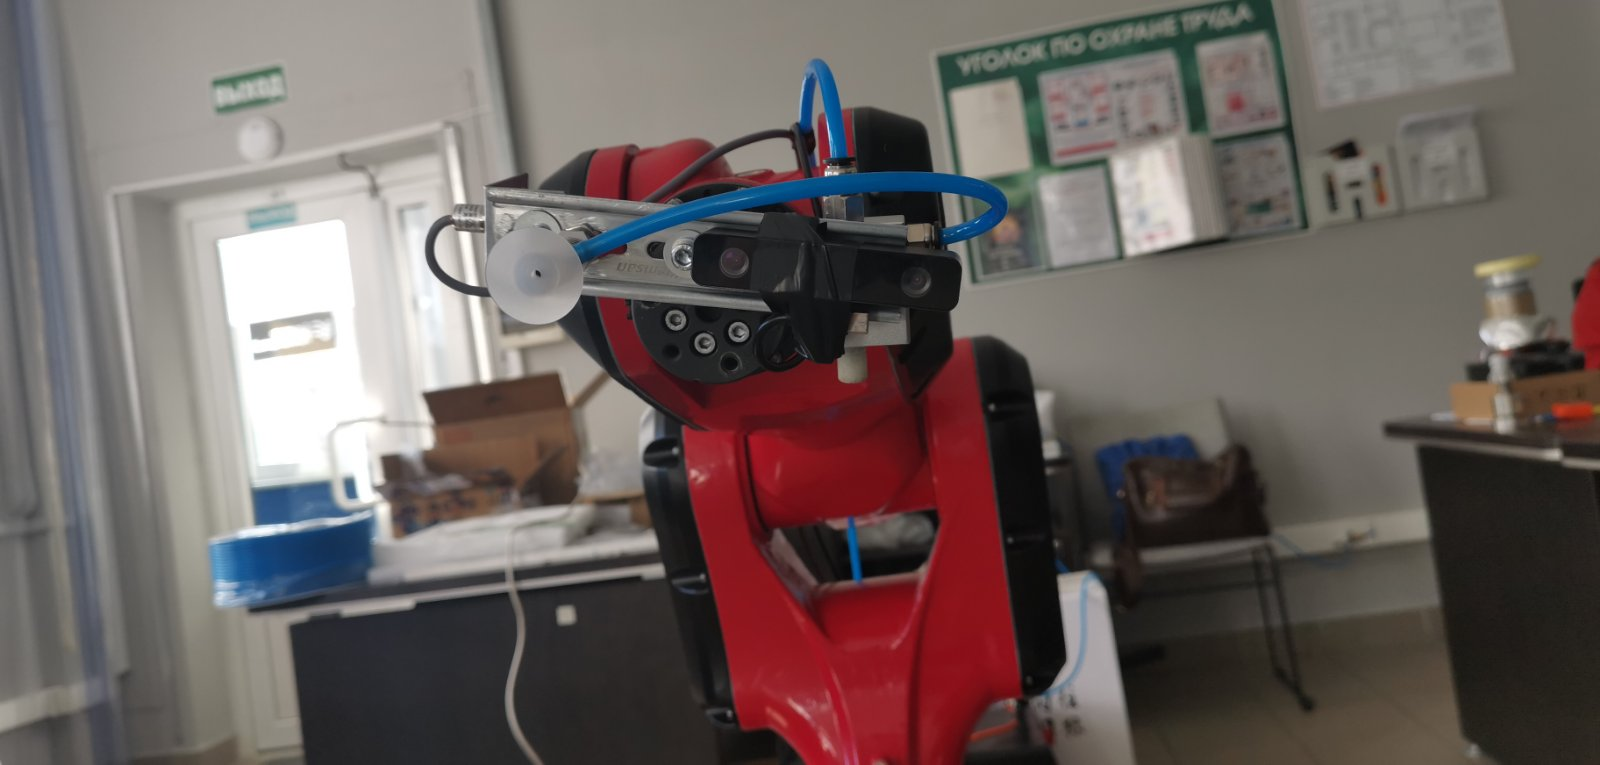
Tudo em uma janela: câmeras, profundidade, números
A janela da câmera 3D abre com um único botão e é paralela à janela de controle principal. À esquerda está uma imagem ao vivo de ambas as câmeras estéreo par e um mapa de profundidade, à direita são regras de segurança. e afinação. Três parâmetros chave são exibidos e atualizados em tempo real:
- Altura do robô + ajuste altura global da cabeça J6;
- Distância à superfície da caixa - quanto resta da carga;
- A altura da caixa - o principal resultado da medição.
Fechando a janela não pára a medição: a câmera continua a funcionar no fundo, e as regras A segurança está constantemente no lugar.
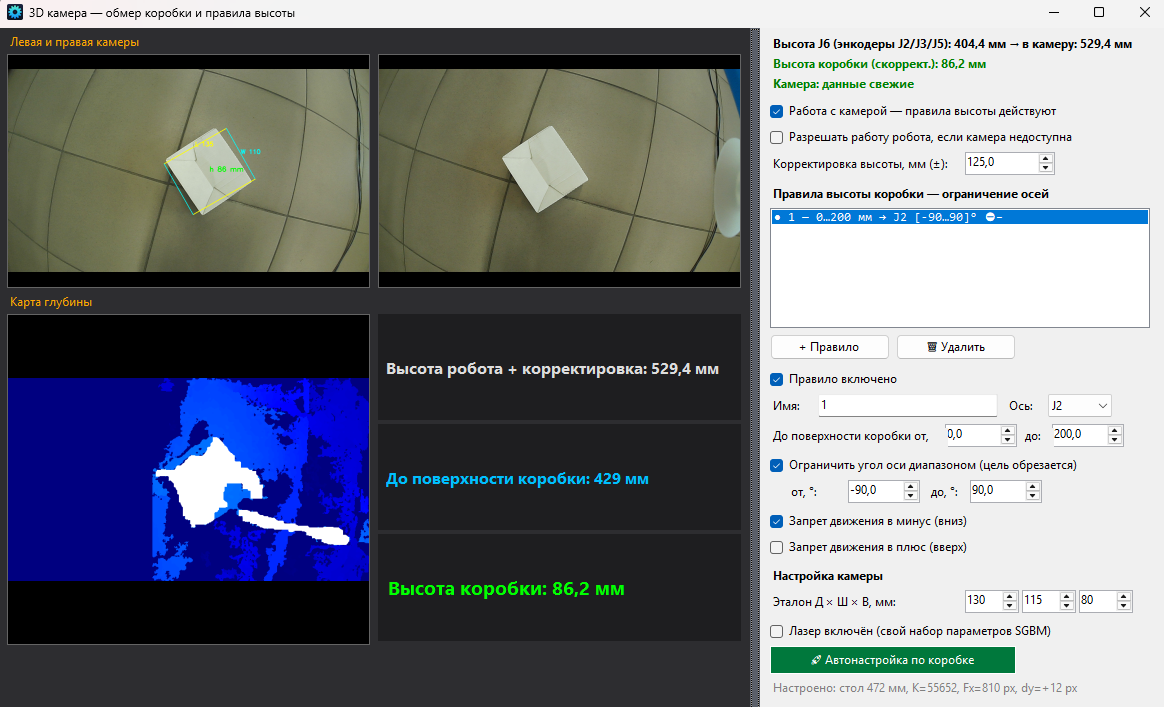
A altura global de J6 é feita de codificadores de robôs.
A altura da cabeça é considerada o controlador do robô dos codificadores dos eixos J2 / J3 / J5 de acordo com o passaporte. Kinematics - sem sensores externos. Um campo de regulação (±, mm) tem em conta a instalação: Robô em um palete, base recesso, remoção de lente de câmera em relação ao flange. Uma vez inserida, e as leituras coincidem com a roleta.
Medição que não tem medo do movimento do robô
A câmera está em uma cabeça em movimento, e geralmente este é um problema: o robô subiu - "nadou" a altura. carga. Aqui a distância "câmera → tabela" é substituída na matemática de medição automaticamente: altura J6 + ajuste, em cada ciclo de pesquisa. O robô subiu 140 mm. A medida permaneceu correta sem recalibração. Marcado: caixa padrão 80 mm mostra 80,0 mm em diferentes alturas do robô.
- Ajustar automaticamente a caixa Um toque: a câmera encontra a mesa. Ajusta a escala e elimina o erro de altura residual;
- Os buffers de medição são limpos ao mudar de altura - sem "média antes e depois"
- A filtragem mediana por quadros apaga o ruído do par estéreo.
Regras de segurança para a distância à carga
O administrador define as regras do formulário "distância para a superfície de ... até ... mm → limitação do eixo": Proibição de movimentos para baixo e/ou para cima ou gama permitida de ângulos. As regras somam-se. armazenado na base de dados e operando em Todas as fontes de movimento sem exceção: Botões de mão, poses salvas, corrida, comandos de IA TCP, rotas automáticas.
- a carga está próxima – o robô não pode abaixar fisicamente o copo de sucção na caixa;
- A direção inversa é sempre livre - o robô pode "sair" da zona.
- ao activar a regra em movimento - uma paragem suave sem acidente de condução;
- A comunicação com a câmara é perdida - os eixos sob as regras param (ou continuar a trabalhar se o administrador explicitamente o autorizou);
- O princípio tudo-ou-nada: se pelo menos um eixo repousa sobre uma restrição, O movimento nem é parcialmente realizado.
Curso vertical: mudanças de altura, caixa não muda
Os botões + e − baixam e levantam a cabeça do robô. vertical: O programa resolve o problema inverso da cinemática, os eixos J2 e J3 viajam simultaneamente em um movimento. A caixa no quadro permanece no lugar - a demolição medida horizontalmente menos de um milímetro 10 mm. É assim que o otário se aproxima da carga: verticalmente, sem lubrificar o quadro.
O ângulo constante da câmera é "grau"
Uma caixa de seleção indica a inclinação global da ferramenta: com qualquer movimento eixo J2/J3 J5 Ele gira automaticamente, segurando a câmera paralela ao chão. Configuração do ângulo visível na tela, definida pela pose atual e armazenada no banco de dados. O erro não se acumula. O sistema é atraído para o ângulo global, não para a diferença de passos.
🔒 Baixar vídeo 2026-08-31 12-31-07.mp4 — sem acessoProntos para a produção
- interface 14 línguas (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI), Ligando na mosca, a escolha é salva;
- todas as configurações - no banco de dados: regras, calibrações, tamanhos e localização das janelas;
- Registro completo: cada movimento, cada falha e sua causa estão no arquivo de registro.
- Funciona em conjunto com a classificação de IA da engiAI (YOLO): classificação por câmara, Comandos TCP para o robô com confirmação de execução.
Resultado: Uma célula onde o robô não apenas repete poses, mas vê a carga. Ele conhece a sua altura e não se deixa enganar. Contacte-nos e mostre-nos o trabalho. Vive na tua missão.
