Máy ảnh 3D và vị trí toàn cầu: Một Robot nhìn thấy chiều cao
Một robot phân loại với tầm nhìn kỹ thuật bây giờ đo đạc hàng hóa trong không gian ba chiều.
Trực tiếp trong chương trình điều khiển của robot BORTE xây dựng máy ảnh âm thanh: nó đang trong thời gian thực Tính độ cao của cái hộp, biết chiều cao của cái hộp “bằng cách dùng bộ phận mã hóa và chính nó cấm Robot di chuyển rất nguy hiểm. Bên dưới là khả năng thực hiện và kiểm tra tế bào sống.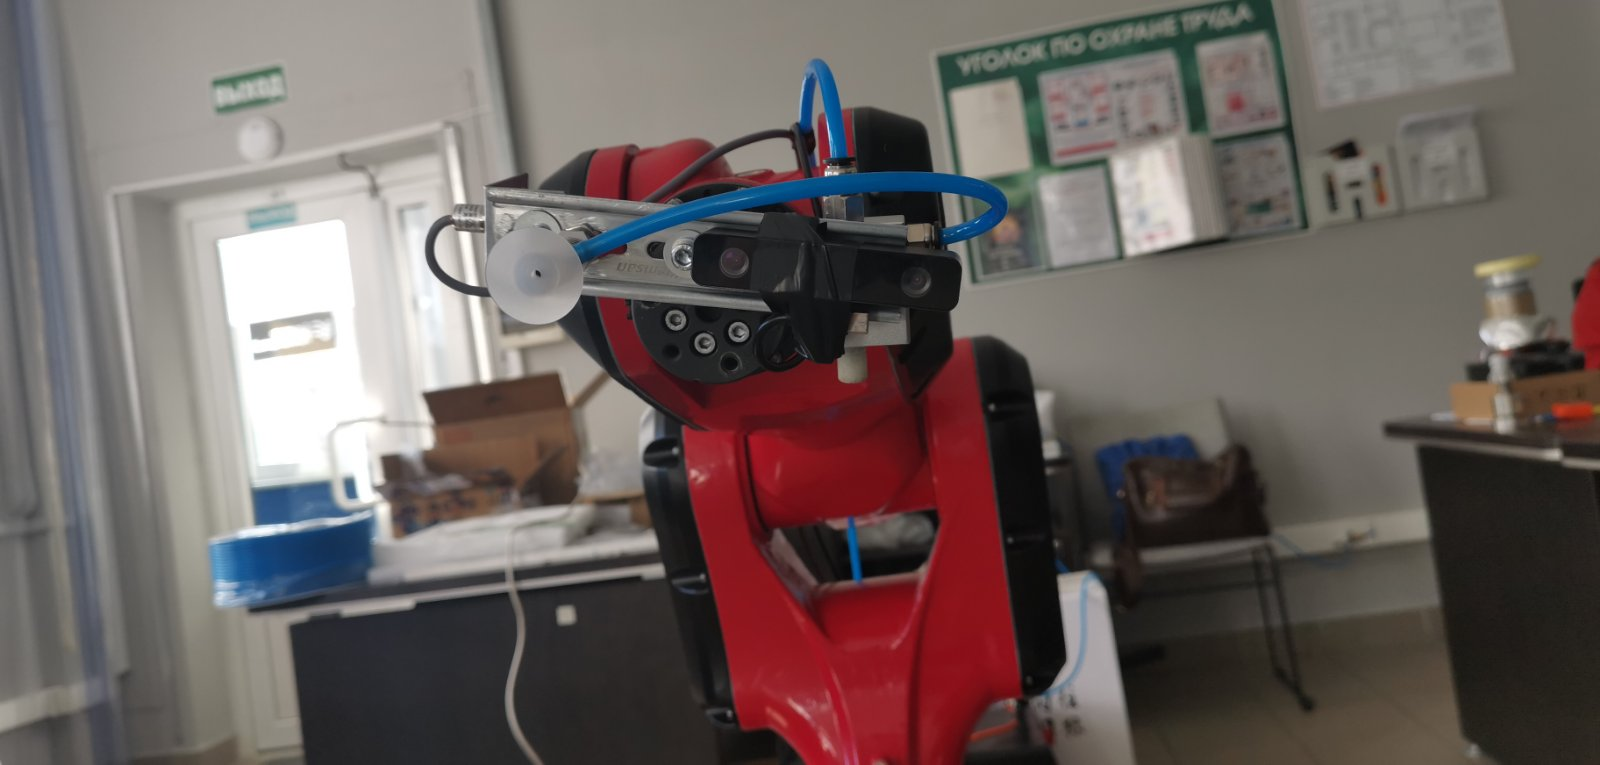
Mọi thứ trong một cửa sổ: máy ảnh, độ sâu, số điện thoại
Cửa sổ máy ảnh 3D mở ra với một nút đơn và chạy song song với cửa sổ điều khiển chính. Bên trái là hình ảnh trực tiếp của cả hai máy quay và bản đồ độ sâu bên phải là những quy tắc an toàn. và điều chỉnh. Ba tham số khóa được hiển thị và cập nhật trong thời gian thực:
- Chiều cao và điều chỉnh Chiều cao đầu toàn cầu J6;
- Khoảng cách tới bề mặt hộp - còn lại bao nhiêu trước khi chở hàng;
- Chiều cao của hộp - kết quả chính của việc đo lường.
Đóng cửa sổ không dừng lại đo: máy ảnh tiếp tục hoạt động trong nền, và các quy tắc An ninh luôn luôn đúng chỗ.
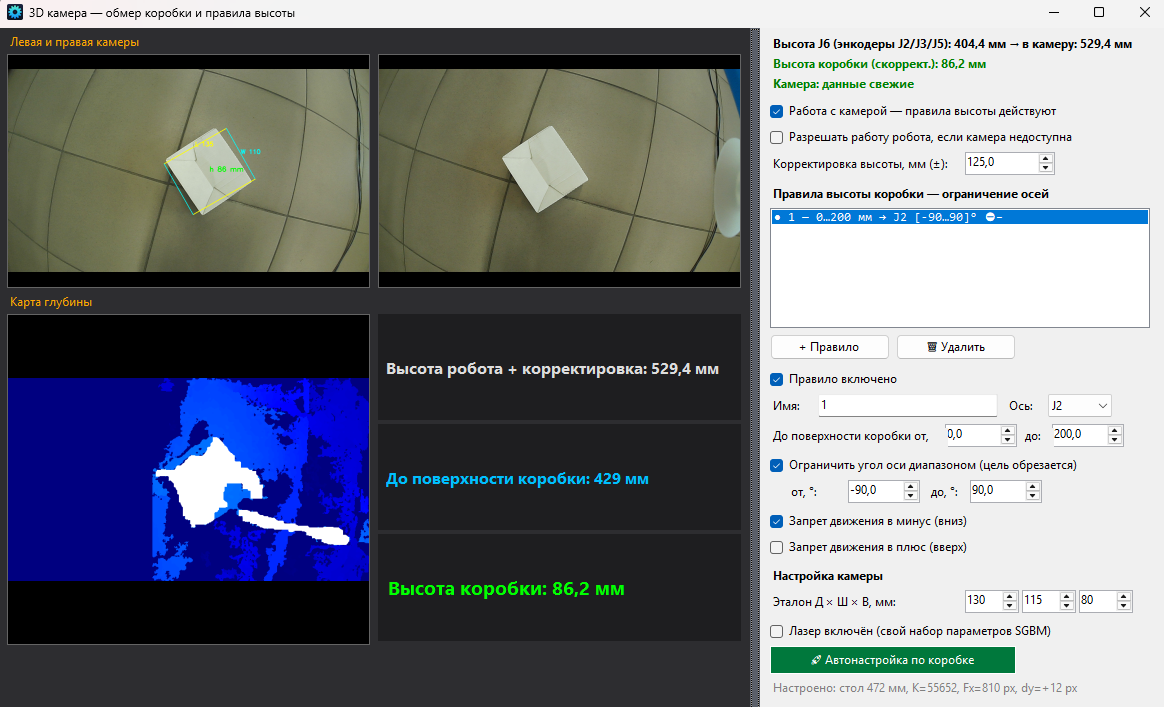
Chiều cao toàn cầu của J6 được làm từ những người máy mã hóa.
Chiều cao của đầu được xem là bộ điều khiển của robot từ bộ mã hóa của J2 / J3 / J5 trục theo hộ chiếu. Kinematics - không có cảm biến bên ngoài. Một lĩnh vực điều chỉnh (Graz, mm) tính đến việc cài đặt: Robot trên một chiếc palet, căn cứ được giải lao, máy quay được gỡ bỏ tương đối so với flange. Có lần vào nhà, và các phần đọc trùng với trò chơi điện tử.
Đo mà không sợ chuyển động robot
Máy quay đứng trên một cái đầu di chuyển, và thường thì đây là một vấn đề: con robot tăng - "đã đi qua" chiều cao. Hàng hóa. Ở đây khoảng cách "máy tính bảng hình ảnh" được thay thế trong toán học của tự động đo lường: độ cao J6 + điều chỉnhtrong mỗi vòng thăm dò. Con robot đi lên 140 mm. Đo lường vẫn đúng mà không điều chỉnh lại. Đánh dấu: 80.0 mm ở độ cao khác nhau của robot.
- Tự động in hộp Một cái: máy quay tìm thấy cái bàn. Điều chỉnh tỷ lệ và số không ra lỗi chiều cao còn thừa;
- Bộ đệm đo lường được xoá khi thay đổi chiều cao - không có " trước và sau"
- Bộ lọc phương tiện bằng khung giúp dập tắt tiếng ồn của cặp âm thanh.
Quy tắc an toàn cho khoảng cách đến hàng hóa
Quản trị định nghĩa các quy tắc của hình thức "xa xăm đến bề mặt từ ... mm trục giới hạn" Cấm vận động xuống hoặc lên trên hoặc cho phép phạm vi góc độ. Luật lệ đã được đặt ra. lưu vào cơ sở dữ liệu và hoạt động Name: Nút tay, tư thế, chạy bộ, lệnh truy nã, đường đi tự động.
- Trọng tải đóng lại - rô bốt không thể làm giảm trọng lượng vào hộp;
- Hướng ngược luôn miễn phí - robot có thể "ra khỏi khu vực".
- Khi khởi động quy tắc di chuyển - một trạm dừng trơn tru mà không có một tai nạn ổ đĩa;
- Liên lạc với máy ảnh đã bị mất - trục dưới các quy tắc dừng (hoặc tiếp tục làm việc nếu quảng cáo rõ ràng cho phép nó);
- Nguyên tắc tất cả hoặc không có gì: nếu ít nhất một trục nằm trên một ràng buộc, Phong trào này thậm chí không được thực hiện một phần.
Sóng dọc: thay đổi chiều cao, hộp không thay đổi
Những cái nút + và dao động nhỏ hơn và ngẩng đầu con robot lên. Dọc: Chương trình giải quyết vấn đề nghịch đảo của động vật học, rìu J2 và J3 di chuyển cùng một lúc. Hộp trong khung còn lại tại chỗ - các phá hủy đo ngang ít hơn một mm 10mm. Đây là cách mà người hút tiếp cận với tải: theo chiều dọc, không bôi trơn khung.
Góc không đổi của máy ảnh là độ
Một hộp đánh dấu cho thấy xu hướng toàn cục của công cụ: với bất kỳ chuyển động J2/J3 trục J5 Nó quay tự động, giữ máy ảnh song song với sàn nhà. Đặt góc nhìn trên màn hình, đặt theo tư thế hiện tại và cất giữ trong cơ sở dữ liệu. Sai lầm không tích lũy được. Hệ thống được vẽ theo góc độ toàn cầu, chứ không phải sự khác biệt của bước.
🔒 Tải video 2026-08-31 12-31-07.mp4 — không có quyền truy cậpSẵn sàng sản xuất
- Giao diện 14 ngôn ngữ (RU, EN, DE, FR, ZH, IT, ES, JA, PT, KO, HI, AR, ID, VI) Bật con ruồi lên, sự lựa chọn được lưu lại;
- mọi thiết lập - trong cơ sở dữ liệu: quy tắc, cân chỉnh, kích cỡ và vị trí cửa sổ;
- Đăng nhập đầy đủ: mỗi di chuyển, mỗi thất bại và nguyên nhân của nó đều nằm trong tập tin nhật ký.
- Nó hoạt động cùng với sự sắp xếp AI engimai (YOLO): phân loại bởi máy ảnh, TCP ra lệnh cho robot xác nhận hành hình.
Kết quả: Một tế bào mà con robot không chỉ lặp lại những tư thế, mà còn nhìn thấy trọng lượng. Ngài biết chiều cao của mình và không để mình sai lầm. Liên lạc với chúng tôi và chỉ cho chúng tôi công việc. Sống theo nhiệm vụ của mình.
