Fernbetreuung: Roboter mit maschinellem Sehen schlüsselfertig in jedem Land
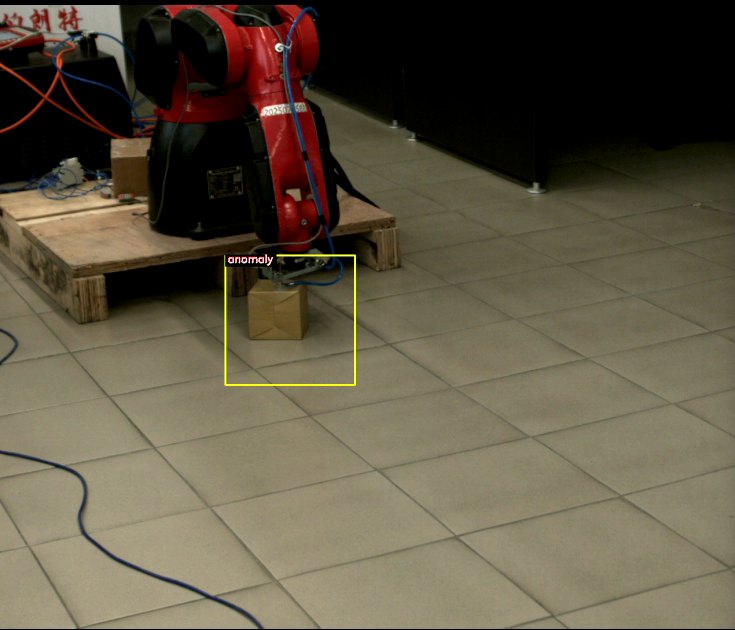
Die Kamera und das neuronale Netzwerk informieren den Roboter darüber, ob ein Bauteil vorhanden ist, welche Art von Bauteil es ist und wie es ausgerichtet ist. Es sind keine Fixierungen oder Aufnahmen für die präzise Positionierung des Bauteils erforderlich.
Jede Antwort des neuronalen Netzwerks löst eine bestimmte Bewegungssequenz des Roboters aus: Positionierung, Sortierung, Ausschuss oder Warten.
Eine Kamera erkennt und prüft die Produkte. Ein Stereopaar aus zwei Kameras oder ein einzelnes Stereomodul misst die Höhe und die Abmessungen.
Die Konfiguration, der Start, die Schulung und der Support erfolgen über das Internet. Vor Ort ist nur Ihr Ingenieur erforderlich.
Sehr geehrte Führungskräfte und Spezialisten!
Das Unternehmen "Vector Technologies" aus Minsk (Belarus) ist seit 17 Jahren, seit 2009, im Bereich der industriellen Automatisierung tätig. Wir haben eine eigene Software für Roboter mit maschinellem Sehen entwickelt und bieten an, diese in Ihrer Produktion in jedem Land einzusetzen, ohne dass unsere Ingenieure vor Ort sein müssen.
Die Aufgaben, die normalerweise von einem Integrator vor Ort ausgeführt werden, erledigen wir über das Internet. Wir analysieren die Aufgabe anhand von Videos, erstellen eine Geräteausstattung, konfigurieren Programme aus der Ferne, trainieren das neuronale Netzwerk mit Ihren Produkten, begleiten den Inbetriebnahme-Prozess des Roboters zusammen mit Ihrem Ingenieur und schulen das Personal online. Sie sparen Reisekosten, und die Bearbeitungszeiten sind nicht von Visa oder Flugreisen abhängig.
Die Programme für maschinelles Sehen und für die Robotersteuerung wurden in unserem Unternehmen entwickelt. Daher übernehmen wir die Verantwortung für die gesamte Prozesskette, von der Bildaufnahme der Kamera bis zur Bewegung des Roboters, und können die Programme an Ihre spezifischen Anforderungen anpassen.
Was Sie erhalten
Der Roboter führt in jeder Schicht monotone Aufgaben aus: Er nimmt Produkte auf, orientiert sie, legt sie ab und sortiert sie.
Die gleiche Kamera, die den Roboter steuert, prüft jedes Produkt und leitet fehlerhafte Produkte zur Ausstoßsortierung.
Das neue Produkt erfordert ein neues neuronales Netzwerk und neue Algorithmen, aber nicht unbedingt neue mechanische Vorrichtungen.
Ein Team, das selbst die Software entwickelt hat, ist für die Programmierung, Konfiguration und den Betrieb verantwortlich.
Mit freundlichen Grüßen,
Sergey Kuntsevich
Technischer Spezialist der Firma "Vector Technologies", Softwareentwickler, Programmierer engiAI und Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01Ein Roboter, der sehen kann
Ein herkömmlicher Industrieroboter wiederholt lediglich eine vorgegebene Bahn. Er weiß nicht, ob ein Werkstück vorhanden ist, um welches Werkstück es sich handelt und wie es ausgerichtet ist.
Deshalb werden um klassische Roboter mechanische Vorrichtungen wie Halterungen, Aufnahmen, Vibrationsbehälter und Zentrierstationen angebracht. Diese Vorrichtungen für ein einzelnes Produkt können oft genauso teuer sein wie der Roboter selbst, und der Wechsel zu einem anderen Produkt erfordert deren Umbau. Bei diesem Ansatz ist die Automatisierung von Kleinserien unwirtschaftlich.
Ein Roboter mit maschinellem Sehen betrachtet zuerst und bewegt sich dann. Eine Kamera erfasst das Werkstück, ein neuronales Netzwerk beantwortet Fragen dazu, und basierend auf dieser Antwort wählt der Roboter die entsprechende Aktion.
| Was die Kamera erkennt | Was der Roboter tut |
|---|---|
| Ob sich ein Werkstück im Greifbereich befindet oder nicht. | Der Roboter startet den Zyklus, sobald ein Produkt erkannt wird, und wartet, bis der Bereich frei ist. |
| Produkttyp: Modell, Farbe, Größe oder Ausführungsvariante. | Der Roboter führt den Ablauf aus, der speziell für diesen Produkttyp programmiert ist. |
| Der Drehwinkel des Produkts beträgt von 0 bis 359 Grad in 1-Grad-Schritten. | Der Roboter dreht den Greifer unter das Produkt, und Orientierungshilfen sind nicht erforderlich. |
| Ausschuss: Riss, Verschiebung eines Bauteils, fehlendes Element, Fremdkörper. | Der Roboter legt das Produkt in den Ausschussbereich, und das Ereignis wird in einem Protokoll gespeichert. |
| Die Höhe, Länge und Breite der Verpackung werden durch die Stereokamera erfasst. | Der Roboter senkt sich präzise bis zur Oberfläche ab und übt keinen Druck auf den Karton aus. |
02 Wie ist das System aufgebaut?
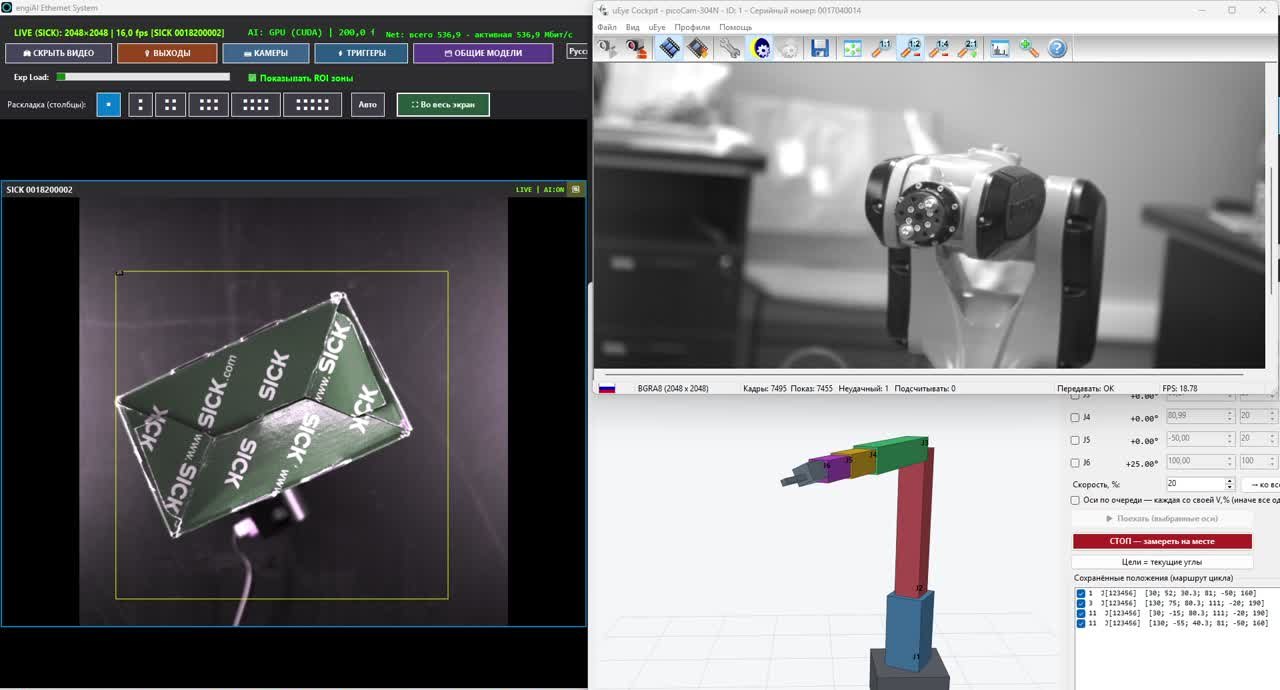
Das System besteht aus zwei von uns entwickelten Programmen: engiAI ist für die Bildverarbeitung zuständig, während Robot1 die Steuerung des Roboters übernimmt. Die Programme können auf einem einzigen Computer oder auf verschiedenen Computern laufen und kommunizieren über ein herkömmliches Netzwerk.
Die Kamera nimmt das Produkt entweder kontinuierlich oder bei Signal eines Sensors auf.
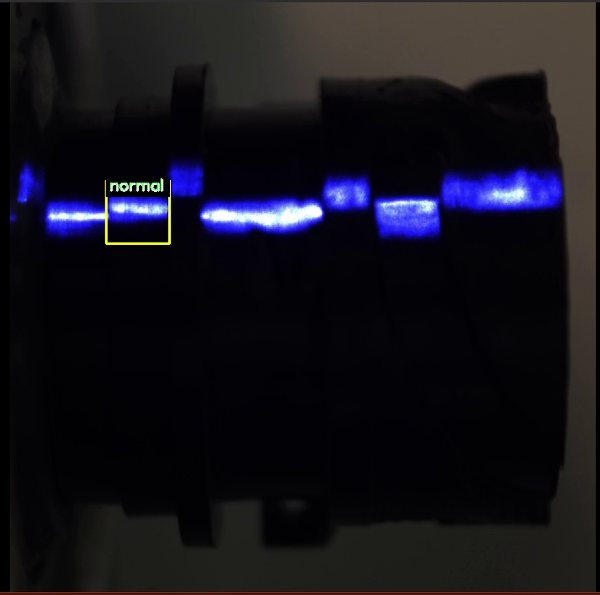
Das neuronale Netzwerk analysiert jeden Bereich des Bildes und gibt Auskunft über: Normal, Ausschuss, Produkttyp oder Winkel.
Der Befehl sendet eine Nachricht über das Netzwerkprotokoll TCP/IP oder aktiviert die Kameraausgabe.
Das Programm empfängt einen Befehl und wählt den entsprechenden Roboterpfad aus.
Der Roboter führt den Pfad aus, aktiviert den Greifer und sendet Signale an die Anlage.
Die Befehle von der Kamera empfängt nicht nur der Roboter. Sie können auch von einer SPS-Steuerung, einer Drehscheibe, einem anderen Manipulator oder einem SCADA-System empfangen werden, sofern das Gerät eine Netzwerkverbindung herstellen kann.
Die Bildanalyse erfolgt auf einem Computer direkt in der Produktionslinie. Die Bilder werden nicht an das Internet gesendet, und die Funktionalität des Systems ist nicht von Cloud-Diensten abhängig.
Das neuronale Netzwerk liefert Antworten dutzende Male pro Sekunde. Robot1 nimmt erst dann ein neues Ziel entgegen, wenn die Stabilität gewährleistet ist, und ignoriert dabei kleinere Schwankungen in den Antworten. Dadurch kommen die Antriebe des Roboters nicht in einen Notbetrieb.
Die Zeitspanne zwischen der Änderung der Position eines Bauteils und dem Beginn der Bewegung der Achse beträgt etwa 1 Sekunde. Alle Verzögerungen können in den Einstellungen konfiguriert werden.
03Ein Roboter erledigt mehrere Aufgaben
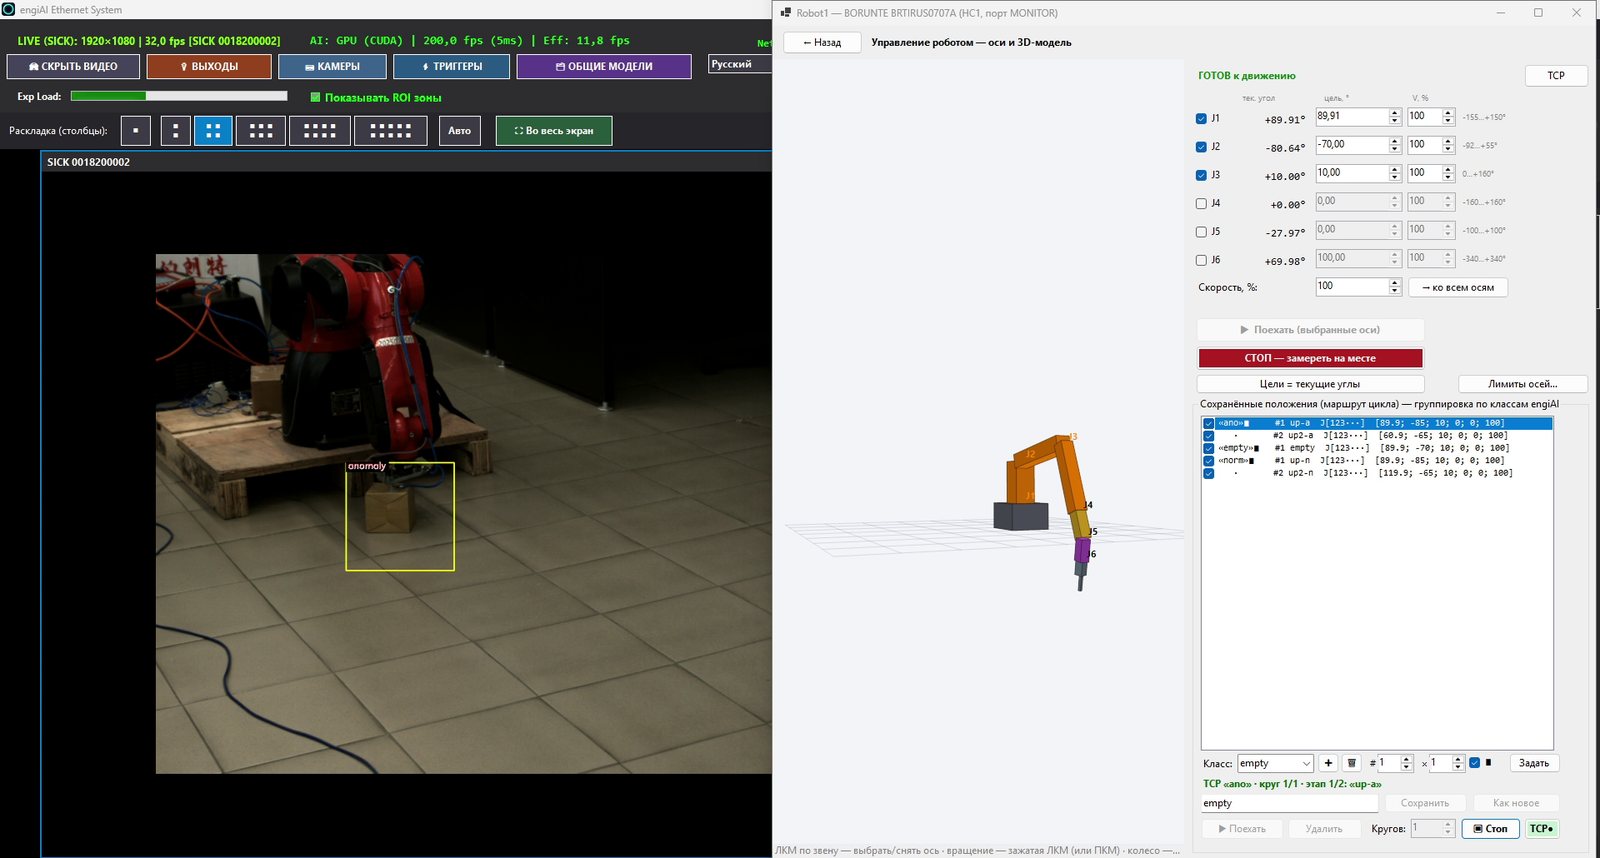
Im Programm Robot1 hat jede Antwort des neuronalen Netzes einen eigenen Bewegungsablauf für den Roboter. Dieser Bewegungsablauf besteht aus einer Sequenz von Positionen, der Bewegungsgeschwindigkeit und der Anzahl der Wiederholungen.
Wenn die Kamera "Normal" meldet, führt der Roboter den Pfad für ein einwandfreies Produkt aus. Wenn die Kamera "Ausschuss" meldet, führt der Roboter den Pfad zur Ausstoßzone aus. Die Wiederholung desselben Befehls während der Bewegung führt nicht zu Fehlfunktionen des Roboters, und für kritische Pfade kann die Unterbrechung deaktiviert werden.
| Antwort des neuronalen Netzwerks | Roboterpfad | Beispiel an unserem Prüfstand |
|---|---|---|
| "Normal" | Der Roboter nimmt das einwandfreie Produkt auf und transportiert es zum Ablageort. | Der Pfad besteht aus zwei Positionen für einwandfreie Produkte. |
| "Ausschuss" | Der Roboter transportiert das defekte Produkt zur Ausschleisung. | Ein zweistufiger Prozess für defekte Produkte. |
| "Leer" | Der Roboter kehrt in die Warteposition zurück und wartet auf das nächste Produkt. | Eine Warteposition. |
| Winkel: 0–359° | Der Roboter dreht den Greifer um den Winkel des Produkts. | Die Achse J6 dreht sich entsprechend der Ausrichtung der Box. |
Welche Operationen führt der Roboter in einer Zelle zusammen?
Der Roboter legt die Produkte in Reihen und Schichten in die Box. Das Programm berechnet automatisch die Position jedes Produkts.
Der Roboter sortiert die Produkte nach Typ, Größe oder Qualität, basierend auf der Antwort eines neuronalen Netzes.
Der Roboter dreht das Werkstück in den von der Kamera bestimmten Winkel.
Die Kamera, die den Roboter steuert, prüft gleichzeitig das Werkstück auf Fehler.
Der Roboter befüllt die Maschine, die Presse oder das Förderband anhand von Signalen von Sensoren und Eingängen.
Der Roboter entnimmt fehlerhafte Werkstücke aus dem Produktionsfluss und legt sie in einen separaten Behälter.
Für jedes neue Werkstück wird ein neues neuronales Netzwerk und ein neuer Satz von Abläufen erstellt. Alle Informationen, die sich auf ein bestimmtes Werkstück beziehen, werden in einer Projektdatei gespeichert. Der Wechsel zu einem anderen Werkstück erfolgt durch die Auswahl eines Projekts und eines Satzes von Modellen, ohne dass der Roboter neu programmiert oder neue Vorrichtungen benötigt werden.
04Fernstart und -betreuung in jedem Land
Unsere Programme sind von Anfang an so konzipiert, dass das System von einem Techniker vor Ort vorbereitet, geprüft und in Betrieb genommen werden kann. Wir arbeiten von Minsk aus mit Kunden in jedem Land und in jeder Zeitzone nach einem abgestimmten Zeitplan.
Er erstellt das Projekt, konfiguriert die Programme und trainiert das neuronale Netzwerk.
Fernzugriff auf den Computer der Zelle und Videoverbindung mit Ihrem Ingenieur.
Computer, Kameras und Roboter für Ihre Produktion – überall auf der Welt.
Er befindet sich in der Nähe des Roboters, überwacht dessen Bewegungen und hat den Not-Aus-Schalter griffbereit.
Warum ist ein ferngesteuerter Start zuverlässig?
Die Roboterzelle wird in einem dreidimensionalen Modell simuliert. Die Reichweite, der Layoutplan und die Zykluszeit werden vor dem Stend tatsächlichen Betrieb des Roboters überprüft.
Das neuronale Netzwerk wird anhand von Bildern Ihrer Produkte trainiert. Die Bilder können als Dateien übermittelt oder während einer Fernverbindung aufgenommen werden.
Die Posen, Routen, Ein- und Ausgänge, Kameraeinstellungen und Modelle werden in Dateien gespeichert. Wir erstellen das Projekt intern und übergeben es Ihnen.
Beide Programme protokollieren jede Aktion. Durch die Protokolle können wir sehen, was an einem bestimmten Gerät oder Ort passiert ist, ohne vor Ort sein zu müssen.
Der Benutzer arbeitet mit der Software in seiner eigenen Sprache. Die Handbücher zu den Programmen werden ebenfalls in 14 Sprachen veröffentlicht.
Die Programme engiAI und Robot1 können von der Website engi.live heruntergeladen und sofort ausprobiert werden: Sie funktionieren 20 Minuten lang ohne Lizenz.
Wie läuft die Remote-Implementierung?
| Phase | Was machen wir remote? | Was machen Sie vor Ort? |
|---|---|---|
| Analyse der Aufgabe | Wir führen ein Videogespräch, analysieren Fotos und Videos des Arbeitsbereichs und erstellen ein Layout für die Zelle. | Sie senden uns Videos der Abläufe, die Abmessungen und das Gewicht der Produkte. |
| Spezifikation | Wir erstellen eine Liste der benötigten Geräte: Roboter, Kamera, Objektiv, Beleuchtung, Computer mit Grafikkarte, Greifer, Sensoren. | Sie kaufen die Geräte bei lokalen Lieferanten gemäß unserer Spezifikation. |
| Zellendesign | Wir erstellen ein digitales Modell der Zelle, berechnen die Routen, die Reichweite und die Zykluszeit. | Sie senden uns die Abmessungen des Installationsortes und Fotos des Arbeitsbereichs. |
| Installation | Wir bieten Unterstützung per Videokonferenz und stellen Schaltpläne für die Verbindung von Kameras, Sensoren und Ausgängen zur Verfügung. | Ihre Mechaniker und Elektriker installieren die Geräte. |
| Sichtsystem | Wir verbinden die Zelle mit dem Computer, konfigurieren die Kamera, definieren Bereiche und trainieren das neuronale Netzwerk anhand Ihrer Produkte. | Sie legen die Produkte gemäß unserer Anweisung unter die Kamera. |
| Inbetriebnahme des Roboters | Wir führen die Inbetriebnahme Schritt für Schritt durch: Trockenlauf, Bewegung einer Achse bei geringer Geschwindigkeit, anschließend ein vollständiger Zyklus bei begrenzter Geschwindigkeit. | Ihr Ingenieur befindet sich am Roboter, in der Nähe des Not-Aus-Knopfes. |
| Schulung | Wir führen Online-Schulungen für Bediener, Techniker und Prozessingenieure durch und stellen Aufzeichnungen der Schulungen zur Verfügung. | Die Mitarbeiter werden an ihrer jeweiligen Zelle geschult. |
| Betreuung | Wir optimieren die Modelle weiter, fügen Routen hinzu, analysieren Protokolle und verfeinern die Programme. | Sie informieren uns über neue Produkte oder neue Aufgaben. |
Der Roboter wird immer in Anwesenheit eines Menschen vor Ort in Betrieb genommen. Wir konfigurieren das System und führen den Prozess per Videokonferenz durch, während ein Ingenieur vor Ort den Roboter steuert und die Not-Aus-Taste bedient. Bei den ersten Betriebnahmen ist die Geschwindigkeit des Roboters durch ein Programm begrenzt.
Fernschulungen zu unseren Programmen
Das Programm engiAI: Maschinelles Sehen
- Anschluss und Konfiguration von Industriekameras.
- Markierung von Kontrollbereichen im Live-Bild.
- Erfassung von Bildern und synthetischen Daten für das Training.
- Training eines neuronalen Netzes und Überprüfung der Ergebnisse.
- Steuerung: Befehle an den Roboter und die SPS-Steuerung, diskrete Ausgänge, Audio.
- Aufnahme von Bildern basierend auf Sensordaten und Betrieb mit einem Förderband-Encoder.
Programm Robot1: Steuerung eines Roboters
- Anschluss des Roboters, manuelle Steuerung der Achsen und Speichern von Positionen.
- Pfade und Zyklen, Einlegen in Kartons in Reihen und Schichten.
- Steuerung: Ein- und Ausgänge, pneumatische Greifer, Sensorschutz.
- Empfang von Befehlen von Bildverarbeitungssystemen.
- Digitaler Zwilling von Stend und ein sicherer Übergang zur realen Robotik.
- Übertragung des Programms auf das Bedienfeld des Roboters.
Für die Fernbedienung sind eine stabile Internetverbindung am Computer der Zelle, eine Fernzugriffsprogramm, die mit Ihrer IT-Abteilung abgestimmt ist, sowie eine Videoübertragung von einem Smartphone oder Laptop am Roboter erforderlich.
05 Bilderkennung mit einer einzigen Kamera: engiAI
engiAI ist eine Software für maschinelles Sehen, die auf neuronalen Netzen basiert. Mit einem einzigen Programm können Bediener Kameras anschließen, Kontrollzonen definieren, das neuronale Netz trainieren, Produkte prüfen und die Qualitätskontrolle durchführen.
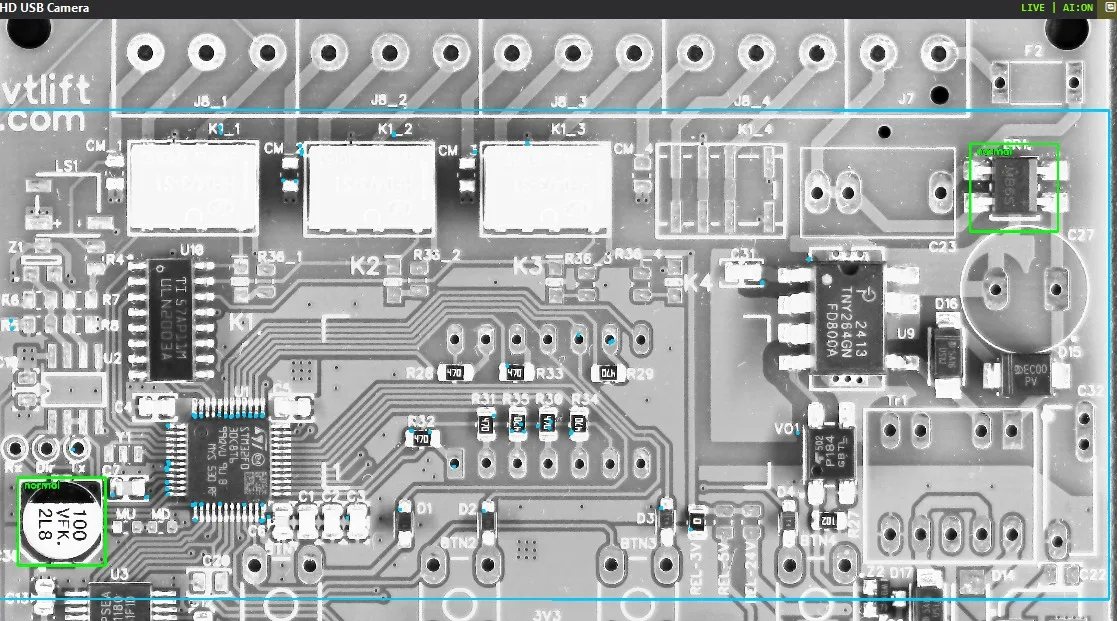
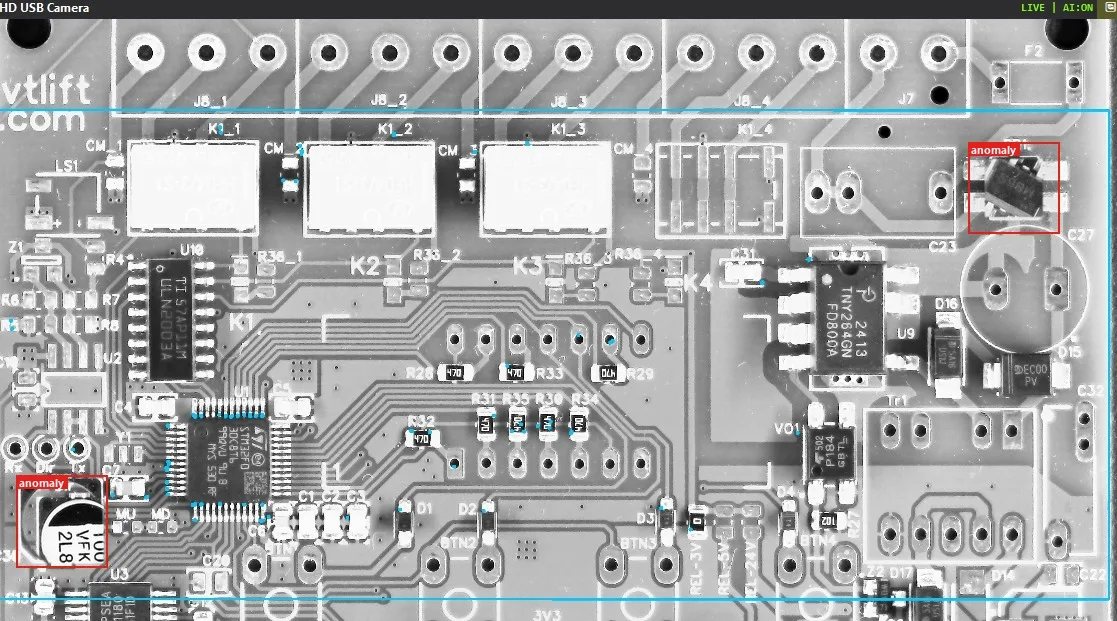
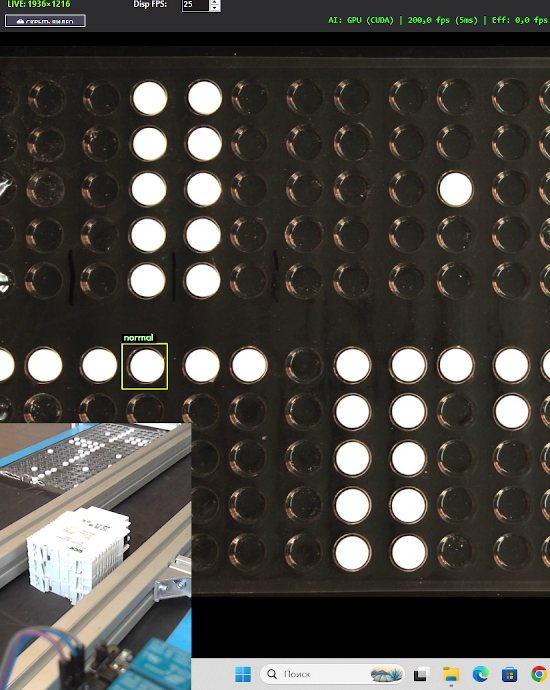
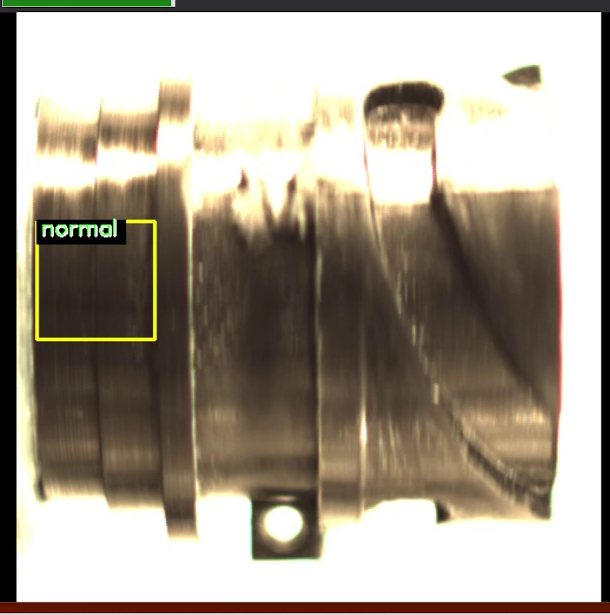
Das Programm prüft, ob ein Bauteil vorhanden ist und ob alle Elemente an ihrem Platz sind.
Das Programm erkennt Risse, Verschiebungen von Komponenten, Montagefehler und Fremdkörper.
Ein neuronales Netzwerk bestimmt den Typ, die Farbe oder die Variante des Produkts zur Sortierung.
Das neuronale Netzwerk bestimmt den Winkel des Produkts von 0 bis 359 Grad in 1-Grad-Schritten.
Ein Modell überprüft Hunderte von Bereichen auf der Leiterplatte, und jeder Bereich hat seine eigene Referenz.
Das Programm findet die Leiterplatte auf dem Förderband, auch wenn sie um bis zu 180 Grad verschoben oder gedreht ist.
Training ohne großen Bilddatensatz
Normalerweise benötigt das Training eines neuronalen Netzes Tausende von annotierten Bildern. Bei engiAI nimmt ein Bediener einige Bilder eines Produkts auf, und das Programm erstellt automatisch einen Trainingsdatensatz. Das Programm verschiebt und dreht den Bildbereich, ändert Helligkeit und Kontrast, fügt Spiegelbilder hinzu und ordnet die Bilder verschiedenen Kategorien zu. Bei Leiterplatten erstellt das Programm automatisch synthetische Fehlerbilder: Es verschiebt ein Bauteil zusammen mit der tatsächlichen Leiterplattenstruktur. Aus einem einzelnen Bild entstehen Hunderte von Trainingsbildern.
Die Schulung wird mit einem einzigen Knopfdruck gestartet. Sie wird entweder auf der Grafikkarte von NVIDIA oder auf dem Prozessor ausgeführt. Den gesamten Zyklus – "Produkt präsentieren, Modell trainieren, System in Betrieb nehmen" – führt ein Techniker oder ein Bediener der Produktionslinie durch, und nicht ein externer Spezialist für maschinelles Lernen.
Kameras und Ausgänge
| Was wird angeschlossen? | Funktionen |
|---|---|
| Hikrobot-Kameras | Industriekameras mit GigE- und USB3-Anschluss: Belichtungszeit, Verstärkung, Auflösung, diskrete Ein- und Ausgänge. |
| SICK picoCam-Kameras | Industriekameras IDS uEye: Belichtungszeit, Verstärkung, Ansteuerung von Aktuatoren. |
| USB- und IP-Kameras | Webcams und Überwachungskameras über das RTSP-Protokoll. Für ein Pilotprojekt kann sogar eine Smartphone-Kamera verwendet werden. |
| Sensoren und Encoder | Ein Bild wird durch ein Sensorsignal ausgelöst, und die Abweichung des Aufnahmezeitpunkts beträgt nicht mehr als 4 Millisekunden. Die Verwerfung wird mit dem Encoder des Förderbands synchronisiert. |
| Ausgänge | Das System steuert einen Roboter oder eine SPS-Steuerung über TCP/IP, ein diskreter Ausgang der Kamera steuert einen Schalter oder eine Lampe, und ein akustisches Signal wird ausgegeben. |
| Skalierbarkeit | Ein Programm steuert mehrere Kameras gleichzeitig, wobei jede Kamera bis zu 20 verschiedene neuronale Netzmodelle verwenden kann. Die Kombinationen aus "Kamera und Modell" können mit einem einzigen Klick gewechselt werden, wenn ein anderes Produkt bearbeitet wird. |
06Stereosicht: Höhe und Abmessungen in 3D
Eine Kamera erfasst ein zweidimensionales Bild. Wenn ein Roboter die Höhe eines Objekts bestimmen muss, beispielsweise die Höhe einer Stapel von Kartons oder das Füllniveau eines Behälters, wird ein Stereosichtsystem an das System angeschlossen.
Zwei Kameras beobachten die Szene mit einer leichten Verschiebung, ähnlich wie die Augen eines Menschen. Aus der Differenz zwischen den beiden Bildern erstellt ein Programm eine Tiefenkarte und berechnet in Millimetern die Höhe, Länge und Breite des Objekts sowie den Abstand von der Kamera zu dessen Oberkante. Es können zwei industrielle Kameras von SICK, zwei USB-Kameras oder ein fertiger Stereomodul verwendet werden, d.h. eine Kamera mit zwei Objektiven.
H Höhe der Box über dem Tisch in Millimetern.
L, B Länge und Breite der oberen Fläche des Gehäuses.
Z Der Abstand von der Kamera zur Oberseite der Box. Wenn die Kamera am Kopf des Roboters montiert ist, begrenzt dieser Abstand die Bewegungsfreiheit der Achsen.
3D-Tiefenkarte: Jeder Punkt im Bild erhält eine Entfernung zur Kamera, wodurch die Box über der Ebene des Tisches hervorzuheben erscheint.
Was das Stereosichtsystem in unserem System leisten kann
- Kalibrierung auf zwei Arten. Die präzise Kalibrierung erfolgt mit einem Schachbrettmuster. Eine vereinfachte Einstellung kann ohne Schachbrettmuster durchgeführt werden, wobei lediglich der Abstand zur Tischplatte und eine Referenzbox berücksichtigt werden.
- Laser-Punktprojektor. Der Projektor fügt ein Muster auf einfarbige Oberflächen hinzu, wodurch die Tiefenkarte detaillierter wird. Für den Betrieb mit und ohne Laser werden separate Einstellungen gespeichert.
- Kamera am Kopf des Roboters. Das Programm Robot1 berücksichtigt die aktuelle Höhe des Roboterkopfes und korrigiert die Messwerte entsprechend seiner Position.
- Höhenregeln. Für jeden Bereich des Abstands zur Oberfläche werden Beschränkungen für die Ausrichtung der Roboterachse festgelegt. Je höher der Stapel, desto weniger darf der Roboter absinken, und der Sauger übt keinen Druck auf das Karton aus. Diese Regeln gelten für alle Bewegungsquellen des Roboters.
- Verhalten bei veralteten Daten. Wenn die Kameradaten veraltet sind, bewegen sich die in den Einstellungen angegebenen Achsen nicht. Dieses Verhalten kann in den Einstellungen deaktiviert werden.
| Prüfung auf einem Prüfstand | Ergebnis |
|---|---|
| Ein kostengünstiges Stereomodul: zwei Sensoren mit einer Auflösung von 1280 x 720 Pixeln, der Abstand zwischen den Objektiven beträgt etwa 60 mm, die Kamera befindet sich in einer Höhe von 255 mm. | Abweichung bei der Höhenmessung des Behälters: 1 bis 3 mm, ohne Laser und ohne Schachbrettmuster. |
| Das gleiche Stereomodul in einem vereinfachten Konfigurationsmodus. | Abweichung bei Länge und Breite: ca. 10 %. Die Genauigkeit verbessert sich mit einem Laserprojektor und einer Kalibrierung mit einem Schachbrettmuster. |
07Robot1: Steuerung eines Roboters über einen Computer
Robot1 steuert einen Industrieroboter direkt über das Netzwerk und den Robotercontroller. Es ist keine separate Software des Roboterherstellers erforderlich. Das Bedienfeld des Roboters bleibt für die Aktivierung des Betriebsmodus und die Not-Aus-Funktion erhalten.
| Funktion | Was es ermöglicht |
|---|---|
| Manuelle Steuerung | Jede Achse wird mit Tasten gesteuert, wobei Schrittweite und Geschwindigkeit wählbar sind. Der Roboterkopf bewegt sich ausschließlich vertikal und in geraden Linien, während das Werkstück in der Greifvorrichtung seine Orientierung beibehält. |
| Positionen und Zyklen | Positionen können mit einem einzigen Klick gespeichert und zu einem Zyklus zusammengefügt werden, wobei Geschwindigkeit, Pausen und die Anzahl der Wiederholungen eingestellt werden können. |
| Einlegen in Kartons | Der Bediener gibt die Anzahl der Teile pro Reihe, den Abstand und die Anzahl der Schichten an, und das Programm berechnet die Position jedes einzelnen Teils. Der Behälter wird an den tatsächlichen Roboter angepasst. |
| Eingänge und Ausgänge | Der pneumatische Greifer wird in der Greifposition aktiviert. Die Zyklen werden durch Signale von Sensoren gestartet und gestoppt. Wenn ein Sensor ein Werkstück nach dem Greifen nicht erkennt, wiederholt der Roboter den Greifvorgang oder stoppt. |
| Einschränkungen | Das Programm legt weiche Grenzwerte für die Achsen, Sperrzonen, eine Geschwindigkeitsbegrenzung und einen sanften Stopp-Knopf mit Löschung der Befehlsqueue fest. |
| Befehle von der Bildverarbeitung | Das Programm empfängt Befehle über das Netzwerk. Für jede Achse werden Befehl, Geschwindigkeit, Versatz und Richtung definiert, und für jede Klasse wird ein eigener Pfad festgelegt. |
| Betrieb ohne Computer | Ein fertiger Zyklus wird auf einem USB-Stick als Programmdateien für das Bedienfeld gespeichert, und der Roboter führt ihn selbstständig aus. |
| Projekte und Protokoll | Alle Informationen, die sich auf eine Zelle beziehen, werden in einer einzigen Projektdatei gespeichert. Das Protokoll zeichnet jeden Befehl, der an den Roboter gesendet wird, auf. |
Digitaler Zwilling Stend
Im Modul "Stend" werden Roboter, Behälter, Aufnahmeplätze und das Bauteil selbst mit der Maus in einer dreidimensionalen Szene platziert. Der Greifer wird aus einem Ständer, einem Träger und Saugnäpfen direkt am Modell zusammengebaut. Das Programm berechnet die Reichweite, den Anlagungsplan und die Zykluszeit und zeigt anschließend den gesamten Zyklus mit einer Simulation von Sensoren und Pneumatik.
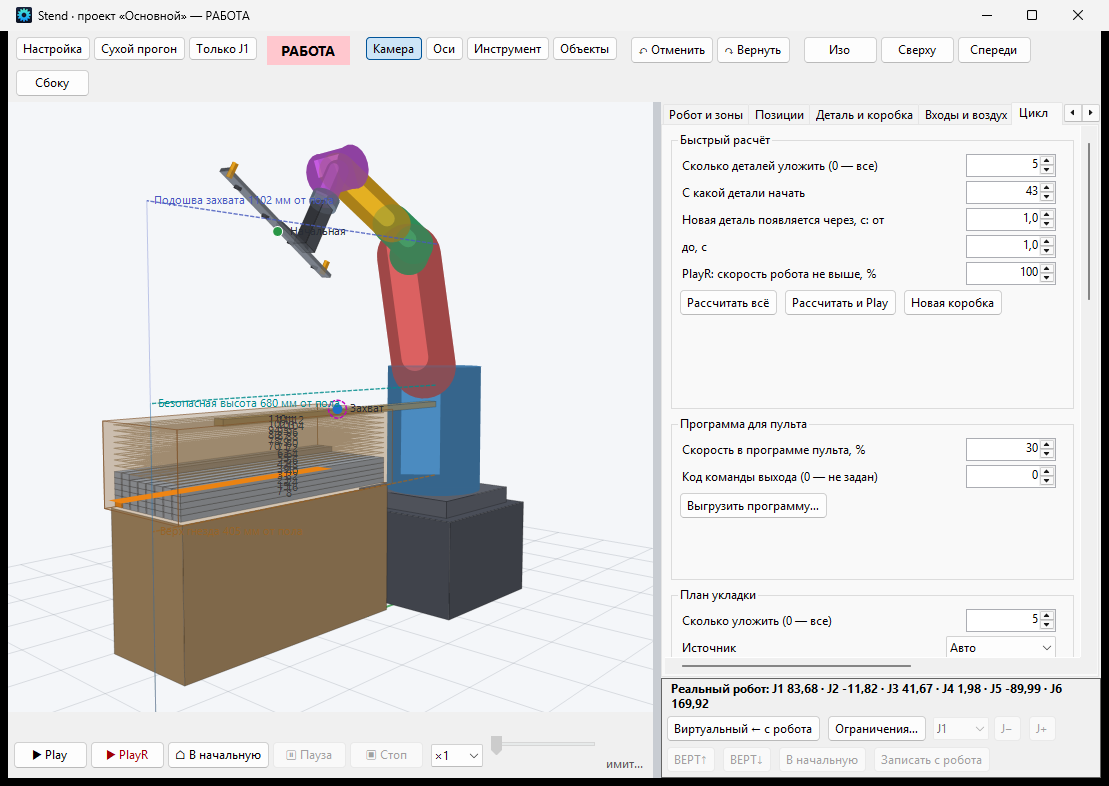
Der Übergang zur eigentlichen Arbeit erfolgt schrittweise. Zuerst wird der Zyklus an einem Modell demonstriert. Anschließend protokolliert der "Trockenlauf"-Modus die einzelnen Schritte, ohne dabei Befehle an den Roboter zu senden. Danach bewegt der Roboter nur eine einzelne Achse mit einer Geschwindigkeit von maximal 5 %. Der vollständige Zyklus wird zuletzt gestartet, wobei die einzelnen Punkte bestätigt und eine Geschwindigkeitsbegrenzung eingestellt wird.
08Alle Softwareprodukte sind von uns entwickelt
Die Programme engiAI und Robot1 wurden von Experten von "Vector Technologies" entwickelt. Das bedeutet für Sie mehrere praktische Vorteile.
Wenn eine Aufgabe eine neue Funktion, ein neues Kommunikationsprotokoll oder einen neuen Bericht benötigt, fügen wir diese selbst hinzu.
Die Steuerung, die Kommunikation und die Bedienung des Roboters werden von einem einzigen Team übernommen, wodurch Probleme ohne Rücksprache zwischen verschiedenen Anbietern gelöst werden können.
Die Bildverarbeitung erfolgt auf einem Computer direkt in der Produktionslinie, und die Bilddaten verlassen das Unternehmen nicht.
Die Software ist in den folgenden Sprachen verfügbar: Russisch, Englisch, Deutsch, Französisch, Spanisch, Italienisch, Portugiesisch, Chinesisch, Japanisch, Koreanisch, Hindi, Arabisch, Indonesisch und Vietnamesisch.
Die Protokolle und die Datenbank der Programme speichern die Historie der Ereignisse. Diese Daten eignen sich für statistische Auswertungen von Ausschuss und zur Analyse der Produktionslinie.
Eine zweite, identische Zelle wird durch Kopieren des Projekts und des neuronalen Netzmodells erstellt, anstatt ein neues Integrationsprojekt zu starten.
| Anforderungen | Wert |
|---|---|
| Computer | Windows 10 oder Windows 11, 64-Bit-Version. Eine NVIDIA-Grafikkarte beschleunigt das Training und die Analyse; ohne sie läuft das Programm auf dem Prozessor. |
| Roboter | Robot1 steuert heute BORUNTE-Roboter mit dem Controller HC1. Roboter anderer Marken sowie SPS-Controller empfangen Befehle über das TCP/IP-Netzwerk von engiAI. |
| Testversion | Die Programme können von der Website engi.live heruntergeladen werden. Ohne Lizenz funktioniert jedes Programm nur 20 Minuten lang. |
09Informationen über das Unternehmen "Vector Technologies"
"Vector Technologies" ist ein in Minsk ansässiges Unternehmen, das sich mit der Entwicklung, Herstellung und Lieferung von Anlagen für die industrielle Automatisierung beschäftigt. Das Unternehmen bietet ein umfassendes Spektrum an Ingenieurdienstleistungen, von der Projektentwicklung bis zur Inbetriebnahme.
Projekte des Unternehmens
Maschinelles Sehen und Robotik
- Anpassung eines Industrieroboters an die Position eines Objekts mithilfe von maschinellem Sehen.
- 3DStereo: Berührungslose Messung von Abmessungen mithilfe von zwei Kameras.
- Automatische Analyse von Leiterplatten.
- Inspektion von Tabletten nach Zonen.
- System zur Qualitätskontrolle von Arzneimittelverpackungen.
- Automatische Inspektion der Kennzeichnung.
- Kontrolle der Kennzeichnung und Isolierung von Kabeln und Leitungen.
Automatisierung der Produktion
- AGV für den Transport von Spulen und Wickeln mit Draht, Tragfähigkeit bis zu 2.900 kg.
- Modernisierung der Schneidlinie für Bimetallbänder.
- Umfassende Modernisierung der Prüflinie für die Eigenschaften von Bimetallbändern.
- Modernisierung des Steuerungssystems für den Vakuumofen.
- Komplexe Anlage zur Wasseraufbereitung, -vorbereitung und -abfüllung von Trinkwasser.
- Prüfstand im Labor der Belshina AG.
- Automatisierte Waschstation.
Die Projektbeschreibungen sind auf der Website vec-tech.by im Bereich "Projekte" veröffentlicht.
Das Unternehmen produziert Frequenzumrichter der Serien VTD mit einer Leistung von 0,4 bis 630 kW und VTD20 mit einer Leistung von 0,75 bis 15 kW, Sanftanläufer mit einer Leistung von 11 bis 600 kW, Motor-Getriebe, Schaltschränke und elektronische Geräte unter den Eigenmarken SMT und DIP. "Vector Technologies" ist offizieller Distributor von YASKAWA, SICK, WEG, VIPA und FATEK. Die Planung von Anlagen, Automatisierungssystemen und Schaltschränken erfolgt auf Basis Ihrer Daten, und die Montageunterlagen werden für die Installation vor Ort bereitgestellt. Die Lieferung von Geräten in Ihr Land wird gesondert besprochen.
10 Wo wird dies angewendet und wie wird der Nutzen berechnet?
| Branche | Was wird automatisiert? |
|---|---|
| Verpackung und Logistik | Ausrichtung und Positionierung von Kartons, Palettierung, Sortierung, Messung der Abmessungen mit einer Stereokamera. |
| Pharmazie | Kontrolle von Tabletten in Blisterverpackungen, Kontrolle von Verpackung und Etikettierung, Aussortierung. |
| Elektronik | Kontrolle der Montage von Leiterplatten mit der ZONE-PAAR-Methode: Überprüfung von Position, Versatz und Drehung der Komponenten. |
| Maschinenbau und Metallverarbeitung | Befüllung von Maschinen und Pressen, Kontrolle von Werkstücken, Einlegen von Werkstücken in Behälter. |
| Kabelherstellung | Kontrolle von Kennzeichnungen und Isolierungen, Transport von Spulen mit automatischen Wagen. |
| Lebensmittel- und Getränkeindustrie | Überwachung des Produktflusses auf dem Förderband, Erkennung heruntergefallener Verpackungen, Einlegen. |
| Lager | Palettierung und Entpalettierung, Messung der Abmessungen von Gütern. |
Welche Vorteile bietet ein Roboter mit Bildverarbeitung gegenüber herkömmlicher Automatisierung?
- Keine teure Ausrüstung erforderlich. Spezielle Vorrichtungen, Halterungen und Vibrationsbehälter sind für jedes Produkt nicht notwendig, da der Roboter sich selbst an das jeweilige Werkstück anpasst.
- Die Umstellung erfordert mehrere Stunden. Für jedes neue Produkt wird ein neues Modell trainiert und neue Abläufe definiert, während die grundlegende Funktionsweise der Anlage unverändert bleibt.
- Kleine Produktionsmengen werden wirtschaftlich. Wenn die Umstellungskosten gering sind, kann es sich auch für Produktionsmengen lohnen, die nur für eine Schicht ausreichen.
- Eine Kamera erfüllt drei Funktionen. Sie steuert die Bewegung des Roboters, prüft die Qualität und verwaltet die Ausstoßkontrolle.
- Das System funktioniert unter realen Bedingungen. Wenn ein Bauteil falsch positioniert ist oder eine Lieferung eine andere Farbe aufweist, arbeitet der Roboter mit Bilderkennung weiterhin, da er das Bauteil selbst betrachtet und nicht nur die Koordinaten.
11 Wie fange ich an?
Wie berechnen wir die Amortisationszeit?
Die Amortisationszeit berechnen wir anhand Ihrer Angaben. Für die Berechnung benötigen wir die Daten aus der folgenden Tabelle, und das Ergebnis wird in die Wirtschaftlichkeitsberechnung einbezogen.
| Ihre Daten | Was ergibt sich daraus? |
|---|---|
| Anzahl der Mitarbeiter, die pro Schicht an der jeweiligen Aufgabe beteiligt sind, und Anzahl der Schichten pro Tag. | Anzahl der Arbeitsstunden pro Jahr, die durch den Roboter ersetzt werden. |
| Kosten pro Arbeitsstunde, einschließlich Steuern. | Jährliche Einsparungen bei den Personalkosten. |
| Anteil an Ausschuss und Kosten pro Fehler. | Einsparungen durch automatische Qualitätskontrolle. |
| Wie oft wird das Produkt pro Monat geändert und wie lange dauert die Umstellung? | Einsparungen bei Werkzeugen und Stillstandzeiten. |
| Kosten für eine Zelle oder einen Bereich, angepasst an Ihre Anforderungen. | Amortisationszeit: Kosten geteilt durch die jährliche Einsparung. |
Die Programme engiAI und Robot1, sowie die dazugehörigen Anleitungen und Videos, sind auf der Website engi.live verfügbar. Ohne Lizenz funktioniert jedes Programm für 20 Minuten.