दूरस्थ सहायता: किसी भी देश में मशीन विज़न वाला रोबोट, टर्नकी समाधान
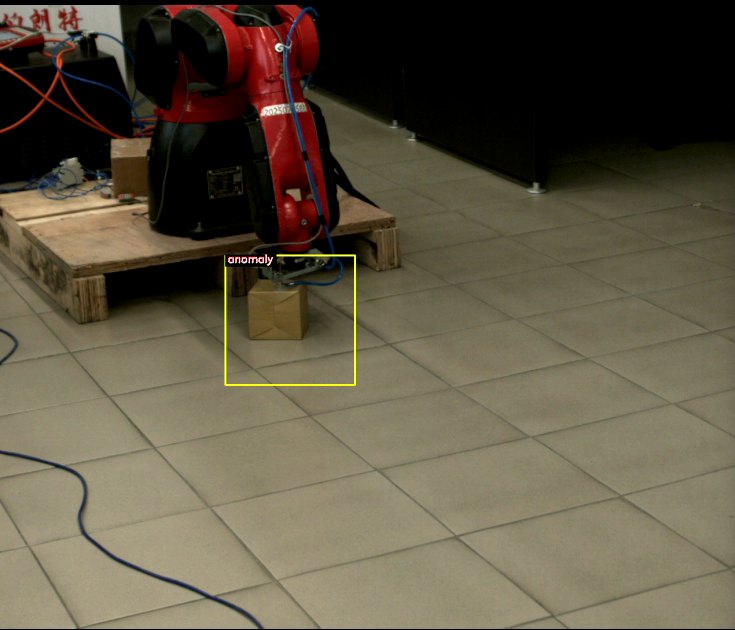
कैमरा और तंत्रिका नेटवर्क रोबोट को बताते हैं कि क्या कोई पुर्जा मौजूद है, वह किस प्रकार का है और वह किस दिशा में है। सटीक ढंग से पुर्जों को रखने के लिए किसी सहारे या आधार की आवश्यकता नहीं होती है।
तंत्रिका नेटवर्क का प्रत्येक उत्तर रोबोट के लिए एक विशिष्ट मार्ग शुरू करता है: पुर्जों को रखना, छांटना, अस्वीकार करना या प्रतीक्षा करना।
एक कैमरा उत्पादों को पहचानता है और उनका निरीक्षण करता है। दो कैमरों की "स्टीरियो" जोड़ी या एक "स्टीरियो" मॉड्यूल ऊंचाई और आयामों को मापता है।
कॉन्फ़िगरेशन, शुरुआत, प्रशिक्षण और समर्थन इंटरनेट के माध्यम से किए जाते हैं। केवल आपके इंजीनियर की ही साइट पर उपस्थिति की आवश्यकता होती है।
प्रिय प्रबंधक और विशेषज्ञ!
"वेक्टर टेक्नोलॉजीज" कंपनी, जो मिन्स्क (बेलारूस) में स्थित है, 17 वर्षों से, यानी 2009 से, औद्योगिक स्वचालन के क्षेत्र में काम कर रही है। हमने रोबोट के लिए एक विशेष सॉफ्टवेयर विकसित किया है जो मशीन विज़न का उपयोग करता है, और हम इसे आपके कारखाने में, किसी भी देश में, हमारे इंजीनियरों के बिना स्थापित करने की पेशकश करते हैं।
हम वह काम करते हैं जो आमतौर पर एक ऑन-साइट विशेषज्ञ करता है, लेकिन हम इसे इंटरनेट के माध्यम से करते हैं। हम वीडियो के माध्यम से समस्या का विश्लेषण करते हैं, उपकरणों की विशिष्टताओं का निर्माण करते हैं, दूर से ही सॉफ्टवेयर को कॉन्फ़िगर करते हैं, आपके उत्पादों पर तंत्रिका नेटवर्क को प्रशिक्षित करते हैं, आपके इंजीनियर के साथ मिलकर रोबोट के संचालन की प्रक्रिया को चलाते हैं, और कर्मचारियों को ऑनलाइन प्रशिक्षण प्रदान करते हैं। आपको यात्रा व्यय का भुगतान नहीं करना पड़ता, और काम की समय-सीमा वीजा और उड़ानों पर निर्भर नहीं करती है।
मशीन विज़न और रोबोट नियंत्रण के लिए प्रोग्राम हमारी कंपनी द्वारा विकसित किए गए हैं। इसलिए, हम कैमरा से लेकर रोबोट की गति तक, पूरी प्रक्रिया के लिए जिम्मेदार हैं, और हम आपके विशिष्ट आवश्यकताओं के अनुसार प्रोग्राम को अनुकूलित कर सकते हैं।
आपको क्या मिलता है
रोबोट हर पारी में एक ही तरह के काम करता है: वह वस्तुओं को उठाता है, उन्मुख करता है, व्यवस्थित करता है और छांटता है।
उसी कैमरा का उपयोग जो रोबोट को निर्देशित करता है, वह प्रत्येक वस्तु की जांच करता है और किसी भी दोष को अस्वीकार कर देता है।
नया उत्पाद एक नए तंत्रिका नेटवर्क मॉडल और नए मार्गों की मांग करता है, न कि नए यांत्रिक उपकरणों की।
प्रोग्रामिंग, कॉन्फ़िगरेशन और संचालन एक ही टीम द्वारा किया जाता है, जिसने स्वयं सॉफ्टवेयर विकसित किया है।
सादर,
सर्गेई कुंत्सेविच।
वेक्टर टेक्नोलॉजीज" कंपनी के एक तकनीकी विशेषज्ञ, एक सॉफ्टवेयर इंजीनियर और एक सॉफ्टवेयर डेवलपर। engiAI और। Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01एक ऐसा रोबोट जो देख सकता है
एक सामान्य औद्योगिक रोबोट, एक पूर्व-निर्धारित पथ का अनुसरण करता है। यह नहीं जानता कि कोई पुर्जा सही जगह पर है या नहीं, वह कौन सा पुर्जा है, और वह किस दिशा में घुमा हुआ है।
इसलिए, एक पारंपरिक रोबोट के चारों ओर यांत्रिक उपकरण बनाए जाते हैं: जैसे कि सपोर्ट, होल्डिंग डिवाइस, वाइब्रेटरी हॉपर और सेंट्रिंग स्टेशन। अक्सर, एक विशेष उत्पाद के लिए आवश्यक यह उपकरण, रोबोट की कीमत के बराबर या उससे भी अधिक महंगा होता है, और किसी अन्य उत्पाद पर स्विच करने के लिए, इसे बदलना पड़ता है। इस दृष्टिकोण के साथ, छोटे बैचों का स्वचालन आर्थिक रूप से व्यवहार्य नहीं होता है।
मशीन विजन (कंप्यूटर दृष्टि) वाले रोबोट पहले देखते हैं, और फिर चलते हैं। कैमरा उत्पाद की तस्वीर लेता है, तंत्रिका नेटवर्क उसके बारे में सवालों के जवाब देता है, और उस उत्तर के आधार पर, रोबोट कार्रवाई का चयन करता है।
| कैमरा क्या पहचानता है | रोबोट क्या करता है |
|---|---|
| क्या पुर्जा ग्रिपर के क्षेत्र में मौजूद है, या नहीं। | रोबोट एक चक्र शुरू करता है जब कोई पुर्जा उपलब्ध होता है, और तब तक प्रतीक्षा करता है जब तक कि क्षेत्र खाली न हो जाए। |
| उत्पाद का प्रकार: मॉडल, रंग, आकार या विनिर्देश। | रोबोट उस विशिष्ट उत्पाद प्रकार के लिए निर्धारित मार्ग का पालन करता है। |
| उत्पाद को 0 से 359 डिग्री तक घुमाया जा सकता है, जिसमें 1 डिग्री की वृद्धि होती है। | रोबोट ग्रिपर को उत्पाद के नीचे घुमाता है, और अभिविन्यास के लिए किसी सहारे की आवश्यकता नहीं होती है। |
| दोष: खरोंच, घटक का विस्थापन, किसी तत्व की अनुपस्थिति, कोई बाहरी वस्तु। | रोबोट उत्पाद को अस्वीकृत सामग्री के ढेर में रखता है, और यह घटना लॉग में दर्ज की जाती है। |
| स्टीरियो कैमरे के माध्यम से बॉक्स की ऊंचाई, लंबाई और चौड़ाई मापी जाती है। | रोबोट सटीक रूप से सतह तक नीचे जाता है और कार्डबोर्ड पर दबाव नहीं डालता है। |
02प्रणाली कैसे काम करती है
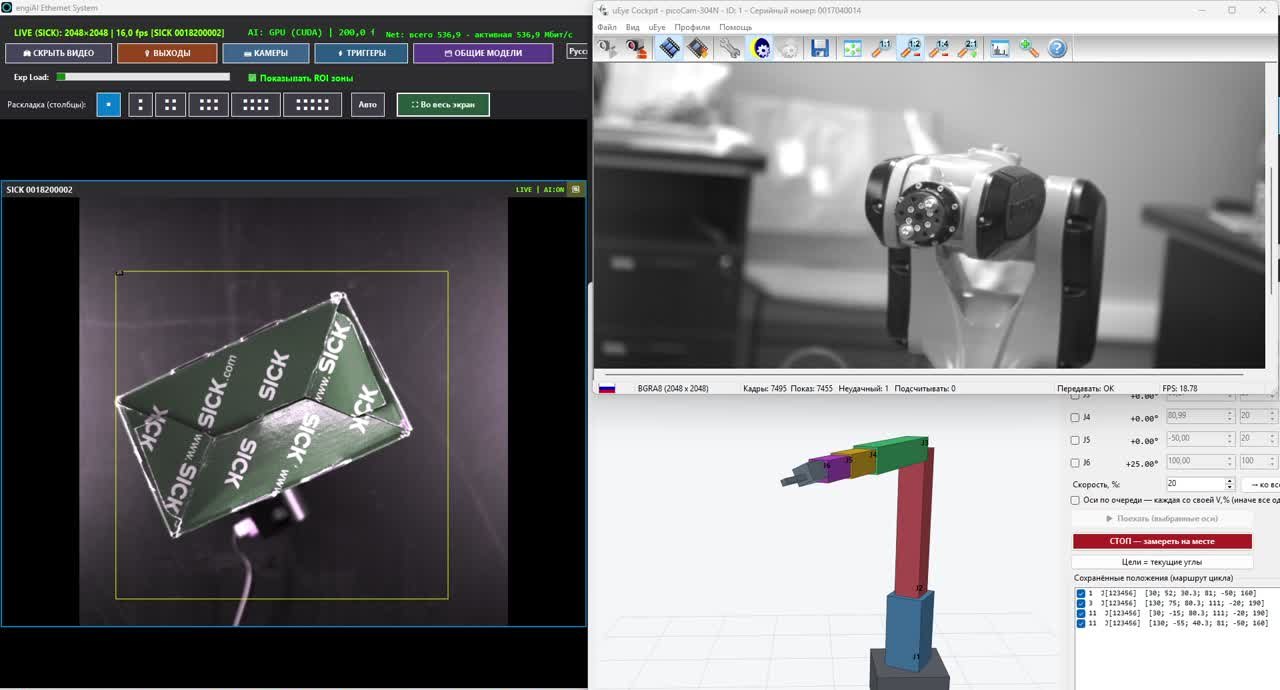
यह प्रणाली दो प्रोग्रामों से मिलकर बनी है, जिन्हें हमने स्वयं विकसित किया है: `engiAI` दृश्य प्रसंस्करण (दृष्टि) का कार्य करता है, और `Robot1` रोबोट को नियंत्रित करता है। ये प्रोग्राम या तो एक ही कंप्यूटर पर या अलग-अलग कंप्यूटरों पर चल सकते हैं, और वे सामान्य नेटवर्क के माध्यम से एक-दूसरे के साथ जानकारी का आदान-प्रदान करते हैं।
कैमरा लगातार या सेंसर सिग्नल के आधार पर उत्पाद की तस्वीरें लेता है।
न्यूरल नेटवर्क फ्रेम के प्रत्येक क्षेत्र के लिए प्रतिक्रिया देता है: सामान्य, दोष, उत्पाद का प्रकार या कोण।
यह नियम या तो नेटवर्क पर TCP/IP प्रोटोकॉल के माध्यम से एक कमांड भेजता है, या कैमरे को सक्रिय करता है।
प्रोग्राम एक कमांड प्राप्त करता है और रोबोट के लिए मार्ग का चयन करता है।
रोबोट चयनित मार्ग का अनुसरण करता है, ग्रिपर को सक्रिय करता है और उपकरणों को संकेत भेजता है।
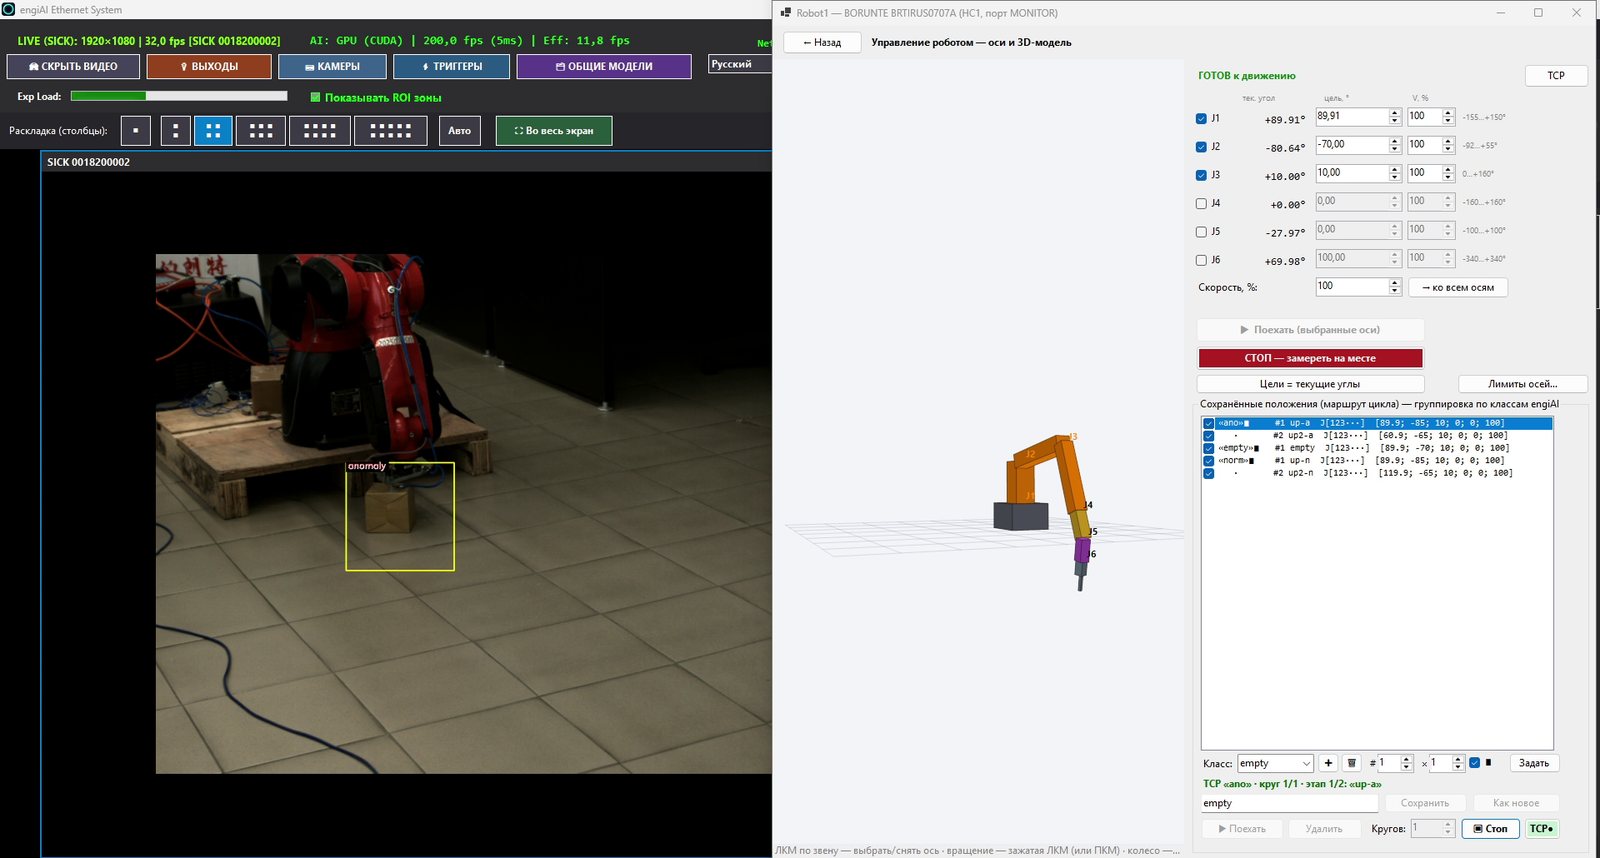
कैमरे से प्राप्त होने वाले डेटा को केवल रोबोट ही प्राप्त नहीं करता है। यह डेटा एक पीएलसी (PLC) नियंत्रक, एक घूमने वाली टेबल, किसी अन्य रोबोटिक आर्म या किसी अन्य सिस्टम द्वारा भी प्राप्त किया जा सकता है। SCADAयदि उपकरण में नेटवर्क कनेक्शन स्थापित करने की क्षमता है, तो...
न्यूरल नेटवर्क कंप्यूटर पर, उत्पादन लाइन पर काम करता है। छवियों को इंटरनेट पर नहीं भेजा जाता है, और सिस्टम का कार्य क्लाउड सेवाओं पर निर्भर नहीं करता है।
तंत्रिका नेटवर्क प्रति सेकंड दर्जनों बार प्रतिक्रिया देता है। Robot1 केवल स्थिरता की पुष्टि होने के बाद ही एक नया लक्ष्य स्वीकार करता है और प्रतिक्रिया में होने वाले मामूली बदलावों को अनदेखा करता है, इसलिए रोबोट के ड्राइव सिस्टम में खराबी नहीं आती है।
किसी पुर्जे की स्थिति में बदलाव से लेकर अक्ष की गति शुरू होने तक लगभग 1 सेकंड का समय लगता है। सभी सेटिंग्स कॉन्फ़िगरेशन में दी गई हैं।
03एक रोबोट कई कार्य करता है
कार्यक्रम में। Robot1 प्रत्येक उत्तर के लिए, न्यूरल नेटवर्क एक रोबोट के लिए एक विशिष्ट मार्ग निर्धारित करता है। यह मार्ग, मुद्राओं की एक श्रृंखला, गति और दोहराव की संख्या को दर्शाता है।
जब कैमरा "सामान्य" रिपोर्ट करता है, तो रोबोट अच्छी गुणवत्ता वाले उत्पाद के लिए मार्ग का अनुसरण करता है। जब कैमरा "दोष" रिपोर्ट करता है, तो रोबोट खराब उत्पादों को हटाने के लिए मार्ग का अनुसरण करता है। गति के दौरान समान कमांड को दोहराने से रोबोट भ्रमित नहीं होता है, और महत्वपूर्ण मार्गों के लिए, व्यवधान को रोका जा सकता है।
| न्यूरल नेटवर्क का उत्तर | रोबोट का मार्ग | हमारे परीक्षण स्टैंड पर एक उदाहरण |
|---|---|---|
| "सामान्य" | रोबोट एक अच्छी गुणवत्ता वाला उत्पाद लेता है और उसे प्लेसमेंट क्षेत्र में ले जाता है। | अच्छी गुणवत्ता वाले उत्पाद के लिए दो पदों वाला मार्ग। |
| "दोष" | रोबोट खराब उत्पाद को अस्वीकृति क्षेत्र में ले जाता है। | खराब उत्पाद के लिए दो चरणों वाला मार्ग। |
| "खाली" | रोबोट प्रतीक्षा स्थिति में वापस जाता है और अगले उत्पाद की प्रतीक्षा करता है। | एक प्रतीक्षा स्थिति। |
| कोण: 0–359° | रोबोट ग्रिपर को उत्पाद के कोण के अनुसार घुमाता है। | J6 अक्ष बॉक्स के साथ घूमता है। |
रोबोट एक ही सेल में कौन से कार्य करता है?
रोबोट उत्पादों को पंक्तियों और परतों में बॉक्स में रखता है। प्रोग्राम स्वचालित रूप से प्रत्येक स्थान की स्थिति की गणना करता है।
रोबोट उत्पादों को उनके प्रकार, आकार या श्रेणी के अनुसार, न्यूरल नेटवर्क के उत्तर के आधार पर, व्यवस्थित करता है।
रोबोट उत्पाद को उस कोण पर घुमाता है जिसे कैमरा निर्धारित करता है।
एक कैमरा, जो रोबोट को मार्गदर्शन करता है, साथ ही उत्पाद में किसी भी दोष की जांच करता है।
रोबोट, सेंसर और इनपुट संकेतों के आधार पर, मशीन, प्रेस या कन्वेयर बेल्ट में सामग्री लोड करता है।
रोबोट दोषपूर्ण उत्पादों को उत्पादन लाइन से हटा देता है और उन्हें एक अलग कंटेनर में रखता है।
प्रत्येक नए उत्पाद के लिए, एक नया तंत्रिका नेटवर्क मॉडल और मार्गों का एक नया सेट बनाया जाता है। उत्पाद से संबंधित सभी जानकारी परियोजना फ़ाइल में संग्रहीत की जाती है। किसी अन्य उत्पाद पर स्विच करने के लिए, केवल परियोजना और मॉडलों का चयन किया जाता है, जिसके लिए रोबोट को फिर से प्रोग्राम करने या नए उपकरणों का उपयोग करने की आवश्यकता नहीं होती है।
04किसी भी देश में दूरस्थ रूप से शुरू करना और समर्थन प्रदान करना
हमारे प्रोग्राम इस तरह से डिज़ाइन किए गए हैं कि सिस्टम को किसी इंजीनियर की उपस्थिति के बिना तैयार, जांच और चालू किया जा सकता है। हम मिन्स्क से काम करते हैं और दुनिया के किसी भी देश और समय क्षेत्र के ग्राहकों के साथ, एक निर्धारित समय-सारणी के अनुसार काम करते हैं।
वह परियोजना तैयार करता है, प्रोग्राम को कॉन्फ़िगर करता है और तंत्रिका नेटवर्क को प्रशिक्षित करता है।
आपकी सुविधा के लिए, आप सेल के कंप्यूटर तक दूर से पहुंच सकते हैं और अपने इंजीनियर के साथ वीडियो कॉन्फ्रेंसिंग कर सकते हैं।
आपके कारखाने में, किसी भी देश में, कंप्यूटर, कैमरा और रोबोट।
यह रोबोट पर लगा होता है, जो गति की निगरानी करता है और आपातकालीन स्टॉप बटन को आसानी से उपलब्ध कराता है।
दूरस्थ शुरुआत विश्वसनीय क्यों है
हम रोबोट के एक हिस्से को त्रि-आयामी मॉडल में इकट्ठा करते हैं। Stendपहुंच की सीमा, लेआउट योजना और चक्र समय की जांच वास्तविक रोबोट के पहले संचालन से पहले की जाती है।
न्यूरल नेटवर्क मॉडल को आपके उत्पादों की छवियों पर प्रशिक्षित किया जाता है। आप छवियों को फ़ाइलों के रूप में भेज सकते हैं या दूरस्थ कनेक्शन के दौरान उन्हें कैप्चर कर सकते हैं।
पोज़, मार्ग, प्रवेश और निकास नियम, कैमरा सेटिंग्स और मॉडल सभी फ़ाइलों में संग्रहीत होते हैं। हम यहां एक परियोजना तैयार करते हैं और फिर उसे आपको भेजते हैं।
दोनों प्रोग्राम प्रत्येक क्रिया को रिकॉर्ड करते हैं। लॉग के माध्यम से, हम देख सकते हैं कि सेल में क्या हुआ, बिना घटनास्थल पर जाने के।
ऑपरेटर अपने पसंदीदा भाषा में प्रोग्राम का उपयोग करता है। प्रोग्राम के लिए मैनुअल भी 14 भाषाओं में उपलब्ध हैं।
engiAI और Robot1 प्रोग्राम्स को आप engi.live वेबसाइट से डाउनलोड कर सकते हैं और तुरंत उनका परीक्षण कर सकते हैं। बिना लाइसेंस के, ये प्रोग्राम 20 मिनट तक काम करते हैं।
दूरस्थ कार्यान्वयन की प्रक्रिया
| चरण | हम दूर से क्या करते हैं | आप स्थानीय स्तर पर क्या करते हैं |
|---|---|---|
| समस्या का विश्लेषण | हम एक वीडियो मीटिंग आयोजित करते हैं, क्षेत्र की तस्वीरें और वीडियो का अध्ययन करते हैं, और एक सेल (यूनिट) का डिज़ाइन प्रस्तावित करते हैं। | आप ऑपरेशन का वीडियो, उत्पादों के आयाम और वजन भेजते हैं। |
| विनिर्देश | हम उपकरणों की एक सूची तैयार करते हैं: रोबोट, कैमरा, लेंस, प्रकाश व्यवस्था, वीडियो कार्ड वाला कंप्यूटर, ग्रिपर, सेंसर। | आप हमारे द्वारा दिए गए विशिष्टताओं के अनुसार स्थानीय आपूर्तिकर्ताओं से उपकरण खरीदते हैं। |
| सेल का डिज़ाइन | हम एक डिजिटल मॉडल में सेल को इकट्ठा करते हैं, मार्गों, पहुंच की सीमा और चक्र समय की गणना करते हैं। | आप स्थापना स्थान के आयाम और क्षेत्र की तस्वीरें भेजते हैं। |
| स्थापना | हम वीडियो कॉल के माध्यम से मार्गदर्शन करते हैं और कैमरों, सेंसर और आउटपुट के कनेक्शन आरेख प्रदान करते हैं। | आपका मैकेनिक और इलेक्ट्रीशियन उपकरण स्थापित करते हैं। |
| विज़न सिस्टम | हम सेल (यूनिट) को कंप्यूटर से जोड़ते हैं, कैमरे को कॉन्फ़िगर करते हैं, क्षेत्रों को चिह्नित करते हैं और आपके उत्पादों पर एक तंत्रिका नेटवर्क (न्यूरल नेटवर्क) को प्रशिक्षित करते हैं। | कृपया हमारे अनुरोध पर उत्पादों को कैमरे के नीचे रखें। |
| रोबोट का संचालन | हम चरण-दर-चरण प्रक्रिया का पालन करते हैं: पहले एक परीक्षण रन, फिर एक अक्ष को कम गति पर चलाएं, और फिर सीमित गति पर पूरी प्रक्रिया। | आपका इंजीनियर रोबोट के पास, आपातकालीन स्टॉप बटन के पास मौजूद रहेगा। |
| प्रशिक्षण | हम ऑपरेटरों, तकनीशियनों और प्रौद्योगिकीविदों के लिए ऑनलाइन कक्षाएं आयोजित करते हैं और कक्षाओं के रिकॉर्ड प्रदान करते हैं। | कर्मचारी अपने स्वयं के सेल में प्रशिक्षण लेते हैं। |
| समर्थन | हम मॉडल को और प्रशिक्षित करते हैं, नए मार्ग जोड़ते हैं, लॉग (रिकॉर्ड) का विश्लेषण करते हैं और प्रोग्रामों को परिष्कृत करते हैं। | आप हमें नए उत्पाद या नए कार्य के बारे में सूचित करते हैं। |
रोबोट हमेशा किसी व्यक्ति की उपस्थिति में ही शुरू किया जाता है। हम सिस्टम को कॉन्फ़िगर करते हैं और वीडियो कॉन्फ्रेंसिंग के माध्यम से प्रक्रिया का प्रबंधन करते हैं, जबकि आपके इंजीनियर रोबोट को शुरू करते हैं और आपातकालीन स्टॉप बटन के पास रहकर उसकी गति को नियंत्रित करते हैं। शुरुआती चरणों में, रोबोट की गति प्रोग्राम द्वारा सीमित होती है।
हमारे कार्यक्रमों के लिए दूरस्थ शिक्षा
engiAI प्रोग्राम: मशीन विज़न
- औद्योगिक कैमरों का कनेक्शन और सेटअप।
- लाइव इमेज पर नियंत्रण क्षेत्रों का निर्धारण।
- प्रशिक्षण के लिए छवियों और सिंथेटिक डेटा का संग्रह।
- न्यूरल नेटवर्क का प्रशिक्षण और परिणाम की जांच।
- आउटपुट नियम: रोबोट और पीएलसी कंट्रोलर को कमांड, डिजिटल आउटपुट, ध्वनि।
- सेंसर सिग्नल के माध्यम से रिकॉर्डिंग और कन्वेयर एन्कोडर के साथ काम करना।
Robot1 प्रोग्राम: रोबोट नियंत्रण
- रोबोट का कनेक्शन, अक्षों का मैनुअल नियंत्रण और पोजिशन का सहेजना।
- मार्ग और चक्र, बॉक्स में पंक्तियों और परतों में पैकिंग।
- इनपुट और आउटपुट नियम, वायवीय ग्रिप, सेंसर द्वारा सुरक्षा।
- मशीन विजन से कमांड प्राप्त करना।
- डिजिटल प्रतिकृति। Stend और वास्तविक काम शुरू करने की सुरक्षित प्रक्रिया।
- चक्र को रोबोट के "टीच पेंडेंट" प्रोग्राम में लोड करना।
दूरस्थ कार्य के लिए, आपको कंप्यूटर और सेल में स्थिर इंटरनेट कनेक्शन, आपके आईटी विभाग द्वारा स्वीकृत एक दूरस्थ पहुंच प्रोग्राम, और रोबोट में स्मार्टफोन या लैपटॉप के माध्यम से वीडियो कनेक्शन की आवश्यकता होती है।
05 एक कैमरे से दृश्य: engiAI
engiAI एक मशीन लर्निंग प्रोग्राम है जो कंप्यूटर विज़न तकनीक का उपयोग करता है। इस एक ही प्रोग्राम के माध्यम से, एक ऑपरेटर कैमरों को कनेक्ट करता है, निगरानी क्षेत्रों को परिभाषित करता है, न्यूरल नेटवर्क को प्रशिक्षित करता है, उत्पादों की जांच करता है और अस्वीकृत उत्पादों को प्रबंधित करता है।
यह प्रोग्राम जांचता है कि क्या कोई पुर्जा मौजूद है और क्या सभी तत्व अपनी जगह पर हैं।
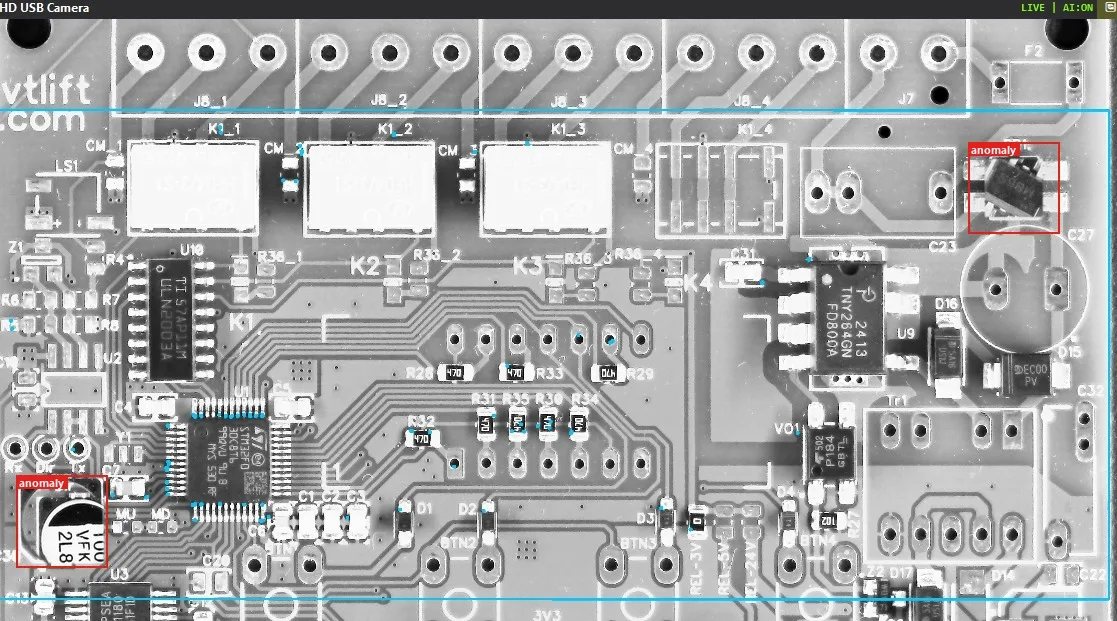
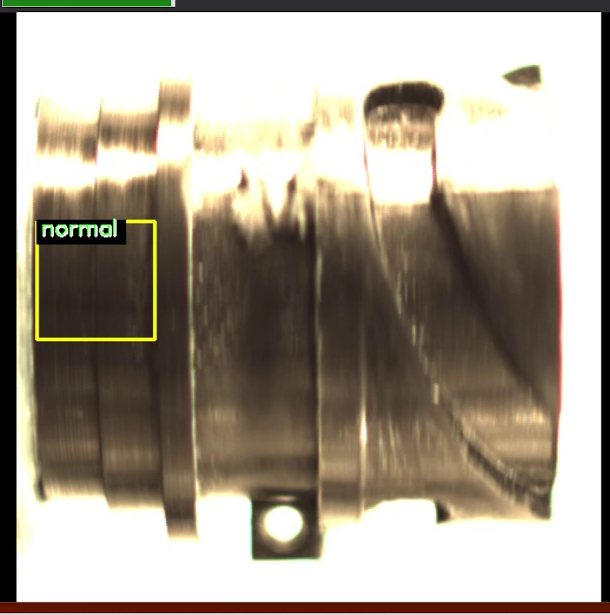
यह प्रोग्राम खरोंच, घटक का विचलन, असेंबली में त्रुटि और किसी भी बाहरी वस्तु का पता लगाता है।
एक तंत्रिका नेटवर्क (न्यूरल नेटवर्क) उत्पाद के प्रकार, रंग या संस्करण को छांटने के लिए निर्धारित करता है।
तंत्रिका नेटवर्क उत्पाद के कोण को 0 से 359 डिग्री तक, 1 डिग्री के अंतराल पर निर्धारित करता है।
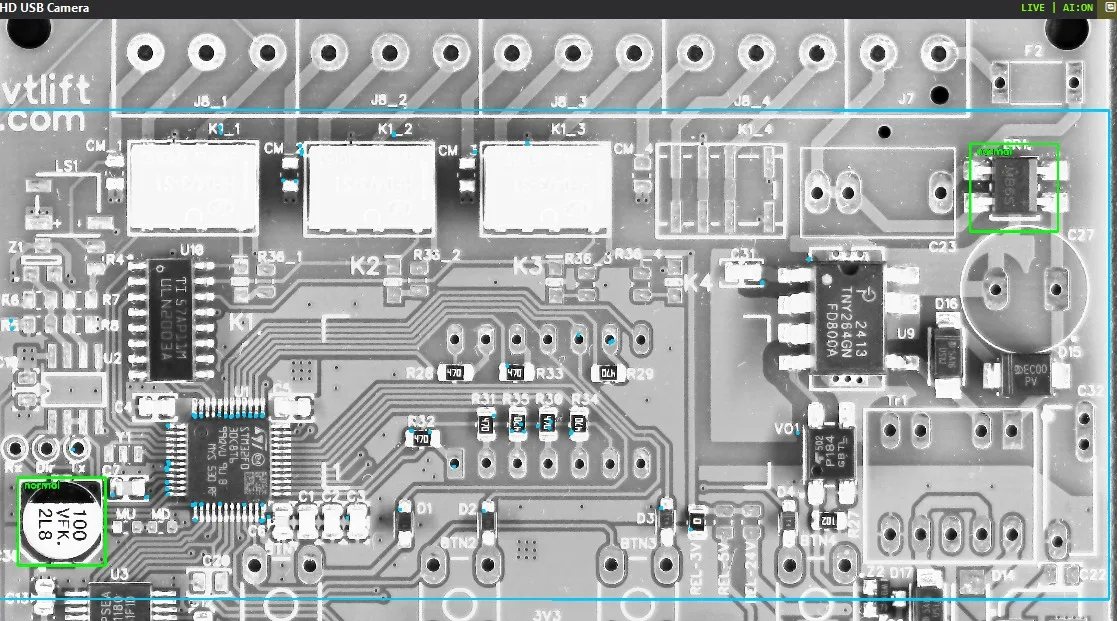
एक मॉडल सैकड़ों सर्किट बोर्ड क्षेत्रों की जांच करता है, और प्रत्येक क्षेत्र का अपना सामान्य मान होता है।
यह प्रोग्राम कन्वेयर पर सर्किट बोर्ड को 180 डिग्री तक विचलन और घुमाव के साथ ढूंढता है।
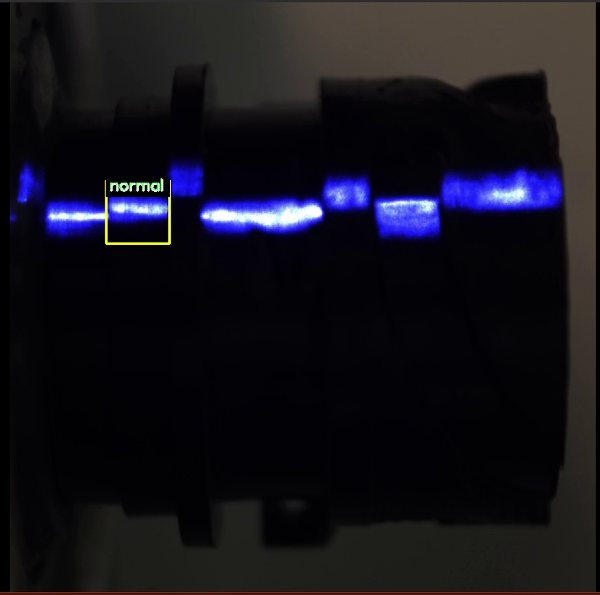
कम छवियों के साथ प्रशिक्षण
आमतौर पर, एक न्यूरल नेटवर्क को प्रशिक्षित करने के लिए हजारों लेबल किए गए चित्रों की आवश्यकता होती है। engiAI में, ऑपरेटर उत्पाद की कुछ तस्वीरें लेता है, और फिर प्रोग्राम स्वचालित रूप से एक प्रशिक्षण डेटासेट बनाता है। प्रोग्राम क्षेत्र को स्थानांतरित और घुमाता है, चमक और कंट्रास्ट बदलता है, दर्पण छवियां जोड़ता है, और छवियों को विभिन्न श्रेणियों में व्यवस्थित करता है। मुद्रित सर्किट बोर्डों के लिए, प्रोग्राम स्वचालित रूप से एक कृत्रिम दोष उत्पन्न करता है: यह वास्तविक सर्किट बोर्ड के बनावट के साथ एक घटक को स्थानांतरित करता है। एक ही छवि से सैकड़ों प्रशिक्षण चित्र प्राप्त होते हैं।
प्रशिक्षण एक बटन के क्लिक से शुरू होता है। यह या तो NVIDIA के ग्राफिक्स कार्ड पर या प्रोसेसर पर किया जाता है। "उत्पाद दिखाया गया, मॉडल प्रशिक्षित किया गया, सिस्टम काम कर रहा है" - यह पूरा चक्र एक तकनीशियन या उत्पादन लाइन के ऑपरेटर द्वारा पूरा किया जाता है, न कि किसी विशेष मशीन लर्निंग विशेषज्ञ द्वारा।
कैमरे और आउटपुट
| क्या जोड़ा जा सकता है | सुविधाएँ |
|---|---|
| Hikrobot कैमरे | गीग (GigE) और यूएसबी3 (USB3) औद्योगिक कैमरे: एक्सपोज़र (एक्सपोज़र), गेन (गेन), रिज़ॉल्यूशन (रिज़ॉल्यूशन), और अलग-अलग इनपुट और आउटपुट। |
| SICK picoCam कैमरे | औद्योगिक कैमरे IDS uEye: एक्सपोज़र, गेन (संवेदनशीलता), और एक्चुएटर (क्रियान्वयन तंत्र) के साथ इंटरफेस। |
| यूएसबी और आईपी कैमरे | आरटीएसपी प्रोटोकॉल के माध्यम से काम करने वाले वेबकैम और निगरानी कैमरे। एक प्रारंभिक परियोजना के लिए, यहां तक कि स्मार्टफोन का कैमरा भी उपयुक्त हो सकता है। |
| सेंसर और एन्कोडर | कैमरा एक सेंसर के सिग्नल के आधार पर तस्वीरें लेता है, और तस्वीरों के समय में अंतर 4 मिलीसेकंड से अधिक नहीं होता है। अस्वीकृत छवियों को कन्वेयर सिस्टम के एन्कोडर के साथ सिंक्रोनाइज़ किया जाता है। |
| आउटपुट | यह सिस्टम एक रोबोट या पीएलसी (PLC) कंट्रोलर को टीसीपी/आईपी (TCP/IP) के माध्यम से नियंत्रित कर सकता है, कैमरे के डिजिटल आउटपुट को किसी धकेलने वाले उपकरण या लैंप से जोड़ सकता है, और एक ध्वनि संकेत उत्पन्न कर सकता है। |
| विस्तार क्षमता | एक प्रोग्राम एक साथ कई कैमरों को चला सकता है, और प्रत्येक कैमरे में 20 तक न्यूरल नेटवर्क मॉडल हो सकते हैं। "कैमरा और मॉडल" के सेट को एक बटन दबाकर बदला जा सकता है जब उत्पाद बदलता है। |
06स्टीरियो विज़न: 3D में ऊँचाई और आयाम
एक कैमरा एक सपाट छवि दिखाता है। जब रोबोट को ऊंचाई जानने की आवश्यकता होती है, जैसे कि बक्से के ढेर की ऊंचाई या कंटेनर में उत्पाद का स्तर, तो सिस्टम में स्टीरियो विज़न जोड़ा जाता है।
दो कैमरे एक छोटे से कोण पर दृश्य को देखते हैं, जैसे कि मानव आँखें। दो छवियों के बीच के अंतर का उपयोग करके, एक प्रोग्राम गहराई का मानचित्र बनाता है और मिलीमीटर में बॉक्स की ऊंचाई, लंबाई और चौड़ाई, साथ ही कैमरे से बॉक्स के ऊपरी हिस्से तक की दूरी की गणना करता है। इसके लिए दो औद्योगिक SICK कैमरे, दो USB कैमरे, या एक तैयार स्टीरियो मॉड्यूल (यानी, दो लेंस वाला एक कैमरा) का उपयोग किया जा सकता है।
H मेज के ऊपर बॉक्स की ऊंचाई मिलीमीटर में।
L, W बॉक्स के ऊपरी हिस्से की लंबाई और चौड़ाई।
ज़ेड: कैमरे से बॉक्स के ऊपरी हिस्से तक की दूरी। जब कैमरा रोबोट के सिर पर लगाया जाता है, तो यह दूरी अक्षों की गति को सीमित करती है।
3डी गहराई मानचित्र: छवि के प्रत्येक बिंदु को कैमरे से उसकी दूरी मिलती है, और बॉक्स मेज की सतह से ऊपर उठकर दिखाई देता है।
हमारे सिस्टम में स्टीरियो विज़न क्या कर सकता है
- दो तरीकों से अंशांकन (कैलिब्रेशन)। सटीक अंशांकन एक चेसबोर्ड (शतरंज बोर्ड) का उपयोग करके किया जाता है। एक सरल अंशांकन, जिसमें बोर्ड का उपयोग नहीं किया जाता है, केवल टेबल से दूरी और एक मानक बॉक्स का उपयोग करके किया जाता है।
- लेजर पॉइंट प्रोजेक्टर। यह प्रोजेक्टर एकसमान सतहों पर डिज़ाइन प्रदर्शित करता है, जिससे गहराई का मानचित्र अधिक स्पष्ट हो जाता है। लेजर के साथ और बिना लेजर के उपयोग के लिए अलग-अलग सेटिंग्स उपलब्ध हैं।
- रोबोट के सिर पर लगा कैमरा। कार्यक्रम। Robot1 यह प्रणाली रोबोट के वर्तमान सिर की ऊंचाई को ध्यान में रखती है और फिर ऊंचाई में वृद्धि को ध्यान में रखते हुए माप को फिर से गणना करती है।
- ऊंचाई संबंधी नियम। सतह से दूरी की प्रत्येक श्रेणी के लिए, रोबोट के अक्षों पर कुछ सीमाएं निर्धारित की जाती हैं। जितना ऊंचा ढेर होगा, रोबोट को उतना ही कम नीचे जाने की अनुमति होगी, और सक्शन कप कार्डबोर्ड पर दबाव नहीं डालेगा। ये नियम रोबोट की सभी गति प्रणालियों पर लागू होते हैं।
- पुराने डेटा के साथ सुरक्षा: यदि कैमरे का डेटा पुराना है, तो नियमों में उल्लिखित अक्ष (एक्सिस) नहीं हिलेंगे। इस व्यवहार को सेटिंग्स में बंद किया जा सकता है।
| परीक्षण स्टैंड पर जांच | परिणाम |
|---|---|
| एक सस्ता स्टीरियो मॉड्यूल: दो 1280 × 720 पिक्सेल सेंसर, लेंसों के बीच की दूरी लगभग 60 मिमी, कैमरा 255 मिमी की ऊंचाई पर स्थित है। | लेजर या चेकरबोर्ड पैटर्न के बिना, बक्से की ऊंचाई को मापने की त्रुटि 1 से 3 मिमी तक है। |
| वही स्टीरियो मॉड्यूल, लेकिन सरलीकृत कॉन्फ़िगरेशन में। | लंबाई और चौड़ाई में त्रुटि लगभग 10% है। लेजर प्रोजेक्टर और चेसबोर्ड कैलिब्रेशन के साथ सटीकता बढ़ती है। |
07Robot1: कंप्यूटर से रोबोट का नियंत्रण।
Robot1 एक औद्योगिक रोबोट को सीधे नेटवर्क के माध्यम से, रोबोट कंट्रोलर के ज़रिए नियंत्रित करता है। इसके लिए रोबोट निर्माता के किसी विशेष सॉफ्टवेयर की आवश्यकता नहीं होती है। रोबोट का "टीच पेंडेंट" (शिक्षण उपकरण) अभी भी रोबोट को चालू करने और आपातकालीन स्थिति में उसे रोकने के लिए उपयोग किया जाता है।
| कार्यक्षमता | यह क्या प्रदान करता है |
|---|---|
| मैनुअल नियंत्रण | प्रत्येक अक्ष को चुने गए चरण और गति के साथ बटनों का उपयोग करके नियंत्रित किया जाता है। रोबोट का हेड सख्ती से लंबवत और सीधी रेखा में चलता है, जबकि पकड़ में मौजूद वस्तु अपनी दिशा बनाए रखती है। |
| पोजीशन और चक्र | पोजीशन को एक बटन के क्लिक से सेव किया जा सकता है और उन्हें वांछित गति, विराम और दोहराव की संख्या के साथ एक चक्र में व्यवस्थित किया जा सकता है। |
| बक्सों में रखना | ऑपरेटर पंक्ति में वस्तुओं की संख्या, अंतराल और परतों की संख्या निर्धारित करता है, और प्रोग्राम प्रत्येक स्थान की स्थिति की गणना करता है। बॉक्स को वास्तविक रोबोट के अनुसार समायोजित किया जाता है। |
| इनपुट और आउटपुट | पिनचिंग (पकड़ने) की स्थिति में वायवीय ग्रिप सक्रिय होता है। चक्र सेंसर सिग्नल द्वारा शुरू और बंद किए जाते हैं। यदि सेंसर वस्तु को पकड़ने के बाद भी नहीं देखता है, तो रोबोट पकड़ने की प्रक्रिया को दोहराता है या रुक जाता है। |
| सीमाएं | यह प्रोग्राम अक्षों की सीमाओं, प्रतिबंधित क्षेत्रों, गति सीमा और एक "नरम" स्टॉप बटन को परिभाषित करता है, जो कमांड कतार को साफ़ करता है। |
| दृष्टि-आधारित नियंत्रण | यह प्रोग्राम नेटवर्क के माध्यम से कमांड प्राप्त करता है। प्रत्येक अक्ष के लिए, कमांड, गति, ऑफ़सेट और दिशा निर्दिष्ट की जा सकती है, और प्रत्येक श्रेणी के लिए एक अलग मार्ग निर्धारित किया जा सकता है। |
| कंप्यूटर के बिना संचालन | तैयार प्रोग्राम को "टीच पेंडेंट" सॉफ्टवेयर फ़ाइलों के माध्यम से एक यूएसबी ड्राइव पर लोड किया जाता है, और रोबोट इसे स्वयं निष्पादित करता है। |
| परियोजनाएं और लॉग | किसी भी सेल से संबंधित सभी जानकारी एक ही प्रोजेक्ट फ़ाइल में संग्रहीत की जाती है। लॉग प्रत्येक कमांड को रोबोट को रिकॉर्ड करता है। |
Stend डिजिटल ट्विन
"Stend" मॉड्यूल में, रोबोट, बॉक्स, पिक-अप स्थान और स्वयं घटक, सभी को माउस का उपयोग करके त्रि-आयामी दृश्य पर व्यवस्थित किया जाता है। ग्रिपर, एक स्टैंड, बीम और सक्शन कप से सीधे मॉडल पर बनाया जाता है। प्रोग्राम पहुंच, लेआउट योजना और चक्र समय की गणना करता है, और फिर सेंसर और वायवीय प्रणालियों के अनुकरण के साथ पूरे चक्र को प्रदर्शित करता है।
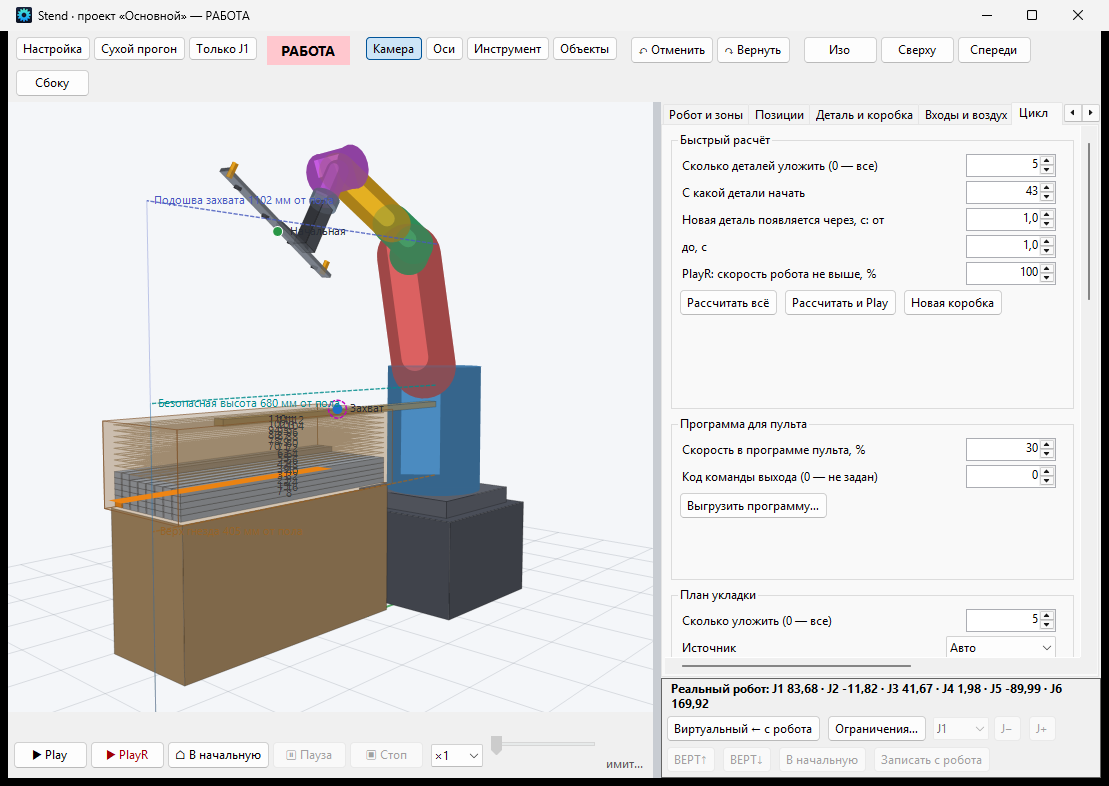
वास्तविक कार्य शुरू करने की प्रक्रिया कई चरणों में पूरी होती है। सबसे पहले, प्रक्रिया का प्रदर्शन एक मॉडल पर किया जाता है। फिर, एक "ड्राई रन" (बिना किसी वास्तविक क्रियान्वयन के परीक्षण) के दौरान, सभी चरण एक लॉग में दर्ज किए जाते हैं, लेकिन रोबोट को कोई भी कमांड नहीं भेजा जाता है। इसके बाद, रोबोट केवल एक अक्ष को, अधिकतम 5% की गति पर घुमाता है। अंत में, पूरी प्रक्रिया शुरू की जाती है, जिसमें सभी बिंदुओं की पुष्टि की जाती है और गति की सीमा निर्धारित की जाती है।
08सभी सॉफ्टवेयर हमारे द्वारा विकसित किए गए हैं
"engiAI" और "Robot1" जैसे प्रोग्राम "वेक्टर टेक्नोलॉजीज" के विशेषज्ञों द्वारा विकसित किए गए हैं। इसका आपके लिए कई व्यावहारिक लाभ हैं।
यदि किसी कार्य के लिए एक नई सुविधा, एक नया संचार प्रोटोकॉल या एक नई रिपोर्ट की आवश्यकता होती है, तो हम उन्हें स्वयं जोड़ते हैं।
रोबोट का विज़न, संचार और नियंत्रण एक ही टीम द्वारा किया जाता है, इसलिए विभिन्न आपूर्तिकर्ताओं के बीच पत्राचार की आवश्यकता नहीं होती है।
पहचान प्रक्रिया कंप्यूटर पर होती है जो उत्पादन लाइन पर स्थित है, और आपकी उत्पादन प्रक्रिया की छवियां उद्यम से बाहर नहीं जाती हैं।
ये प्रोग्राम रूसी, अंग्रेजी, जर्मन, फ्रेंच, स्पेनिश, इतालवी, पुर्तगाली, चीनी, जापानी, कोरियाई, हिंदी, अरबी, इंडोनेशियाई और वियतनामी भाषाओं में काम करते हैं।
प्रोग्राम के कार्य लॉग और डेटाबेस, घटनाओं के इतिहास को संग्रहीत करते हैं। ये डेटा, त्रुटियों के विश्लेषण और सिस्टम के प्रदर्शन मूल्यांकन के लिए उपयोगी हैं।
दूसरा समान मॉड्यूल, एक नई परियोजना के बजाय, मौजूदा परियोजना और तंत्रिका नेटवर्क मॉडल की प्रतिलिपि बनाकर शुरू किया जाता है।
| आवश्यकताएं | विवरण |
|---|---|
| कंप्यूटर | विंडोज 10 या विंडोज 11, 64-बिट। NVIDIA ग्राफिक्स कार्ड प्रशिक्षण और विश्लेषण की गति को बढ़ाता है; इसके बिना, यह प्रोग्राम प्रोसेसर पर काम करता है। |
| रोबोट | आज, Robot1, HC1 कंट्रोलर का उपयोग करके BORUNTE रोबोटों को नियंत्रित कर रहा है। अन्य ब्रांडों के रोबोट और पीएलसी कंट्रोलर, engiAI से TCP/IP नेटवर्क के माध्यम से कमांड प्राप्त करते हैं। |
| परीक्षण संस्करण | ये प्रोग्राम engi.live वेबसाइट से डाउनलोड किए जा सकते हैं। लाइसेंस के बिना, प्रत्येक प्रोग्राम केवल 20 मिनट तक ही काम करेगा। |
09Vector Technologies के बारे में
"वेक्टर टेक्नोलॉजीज" मिन्स्क स्थित एक कंपनी है, जो औद्योगिक स्वचालन के लिए उपकरण का विकास, उत्पादन और आपूर्तिकर्ता है। कंपनी इंजीनियरिंग सेवाओं की पूरी श्रृंखला प्रदान करती है: परियोजना विकास से लेकर औद्योगिक संचालन में कार्यान्वयन तक।
कंपनी के परियोजनाएं
मशीनी दृष्टि और रोबोट
- मशीनी दृष्टि का उपयोग करके औद्योगिक रोबोट को वस्तु की स्थिति के अनुसार अनुकूलित करना।
- 3DStereo: दो कैमरों का उपयोग करके संपर्क रहित तरीके से वस्तुओं के आकार का मापन।
- मुद्रित सर्किट बोर्डों का स्वचालित विश्लेषण।
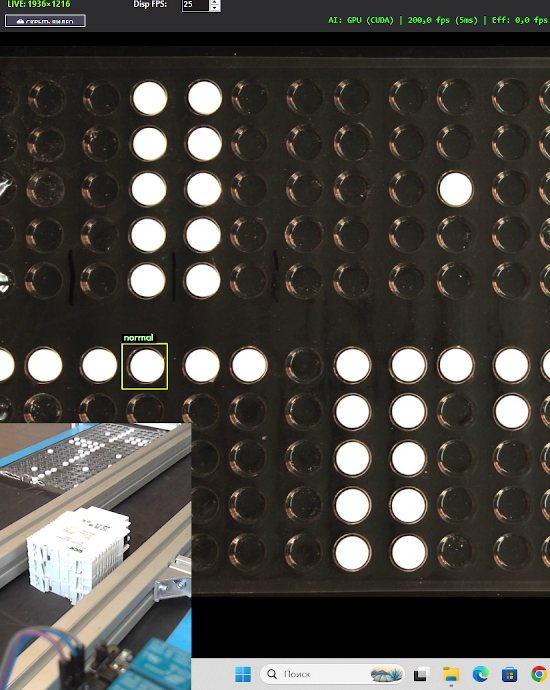
- गोलियों का क्षेत्र-आधारित निरीक्षण।
- दवा उत्पादों के पैकेजिंग की निगरानी प्रणाली।
- स्वचालित लेबल निरीक्षण।
- केबल और तारों के लेबल और इन्सुलेशन की निगरानी।
उत्पादन का स्वचालन
- AGV प्रणाली: यह प्रणाली तारों से भरे कॉइल और स्पूल को ले जाने के लिए उपयोग की जाती है, और यह 2900 किलोग्राम तक का भार संभाल सकती है।
- द्वि-धातु पट्टियों को काटने वाली लाइन का आधुनिकीकरण।
- द्वि-धातु पट्टियों के गुणों की जांच करने वाली लाइन का व्यापक आधुनिकीकरण।
- वैक्यूम भट्टी के नियंत्रण प्रणाली का आधुनिकीकरण।
- पानी के उपचार, तैयारी और वितरण की एक एकीकृत प्रणाली।
- बेलशिना जेएससी प्रयोगशाला में परीक्षण स्टैंड।
- स्वचालित धुलाई स्टेशन।
परियोजनाओं का विवरण वेबसाइट vec-tech.by पर "परियोजनाएं" अनुभाग में उपलब्ध है।
कंपनी 0.4 से 630 किलोवाट तक की क्षमता वाले VTD और 0.75 से 15 किलोवाट तक की क्षमता वाले VTD20 श्रृंखला के आवृत्ति कन्वर्टर, 11 से 600 किलोवाट तक की क्षमता वाले सॉफ्ट स्टार्टर, मोटर-रिड्यूसर, नियंत्रण पैनल और SMT और DIP तकनीकों का उपयोग करके निर्मित इलेक्ट्रॉनिक उपकरण बनाती है। "वेक्टर टेक्नोलॉजीज" YASKAWA, SICK, WEG, VIPA और FATEK के आधिकारिक वितरक हैं। हम आपके द्वारा प्रदान की गई जानकारी के आधार पर, नियंत्रण पैनल सहित, किसी भी प्रणाली के डिजाइन, स्वचालन और नियंत्रण प्रणाली (ACS) को तैयार करते हैं, और स्थापना के लिए आवश्यक दस्तावेज़ प्रदान करते हैं। आपके देश में उपकरणों की आपूर्ति के बारे में अलग से चर्चा की जाएगी।
10 यह कहाँ उपयोग किया जाता है और इसका लाभ कैसे मापा जाता है?
| उद्योग | हम क्या स्वचालित कर रहे हैं |
|---|---|
| पैकेजिंग और लॉजिस्टिक्स | बक्से का अभिविन्यास और संरेखण, पैलेटिंग, छंटाई, और त्रिविम कैमरे से आयामों का मापन। |
| फार्मास्युटिकल्स | ब्लिस्टर में गोलियों की जांच, पैकेजिंग और लेबलिंग की जांच, और अस्वीकृति प्रक्रिया। |
| इलेक्ट्रॉनिक्स | मुद्रित सर्किट बोर्डों के असेंबली की "ज़ोन-पेयर" विधि द्वारा निरीक्षण: घटकों की उपस्थिति, स्थिति (शिफ्ट) और अभिविन्यास (रोटेशन) की जांच। |
| मशीनरी निर्माण और धातु प्रसंस्करण | मशीनों और प्रेसों का लोडिंग, भागों का निरीक्षण, और भागों को पैकेजिंग में व्यवस्थित करना। |
| केबल उत्पादन | चिह्नांकन और इन्सुलेशन की जांच, स्वचालित ट्रॉलियों द्वारा रील का परिवहन। |
| खाद्य उद्योग और पेय पदार्थ | उत्पाद प्रवाह की कन्वेयर पर निगरानी, गिरे हुए पैकेजिंग सामग्री का पता लगाना, और उन्हें व्यवस्थित करना। |
| गोदाम | पैलेट पर सामान रखना और उतारना, और कार्गो के आयामों का मापन। |
दृष्टि प्रणाली वाले रोबोट, पारंपरिक स्वचालन की तुलना में कैसे अधिक फायदेमंद हैं
- महंगे उपकरणों की आवश्यकता नहीं है। प्रत्येक उत्पाद के लिए विशेष आधार, सपोर्ट और वाइब्रेशन चैंबर की आवश्यकता नहीं होती है, क्योंकि रोबोट स्वयं ही उत्पाद के अनुसार समायोजित हो जाता है।
- इस प्रक्रिया को पूरा करने में कई घंटे लग सकते हैं। नए उत्पाद के लिए, एक नया मॉडल बनाया जाता है और नए उत्पादन मार्ग निर्धारित किए जाते हैं, जबकि सेल की बुनियादी कार्यप्रणाली वही रहती है।
- छोटे उत्पादन बैच अब अधिक लाभदायक होते जा रहे हैं। जब उत्पादन प्रक्रिया को बदलने की लागत लगभग शून्य होती है, तो भी एक शिफ्ट के लिए एक छोटा बैच उत्पादन करना फायदेमंद हो सकता है, क्योंकि इससे स्वचालन संभव हो जाता है।
- एक कैमरा तीन कार्य करता है। यह कैमरा रोबोट को मार्गदर्शन देता है, गुणवत्ता की जांच करता है, और खराब उत्पादों को छांटने का काम करता है।
- यह प्रणाली वास्तविक परिस्थितियों में काम करती है। यदि कोई पुर्जा गलत तरीके से लगा है या यदि किसी अलग रंग का बैच आ गया है, तो भी रोबोट, जो दृष्टि प्रणाली से लैस है, काम करना जारी रखता है, क्योंकि यह पुर्जे को देखता है, न कि उसके निर्देशांकों को।
11 शुरुआत कैसे करें?
हम निवेश पर प्रतिफल (रिटर्न ऑन इन्वेस्टमेंट) की गणना कैसे करते हैं
हम निवेश पर प्रतिफल की अवधि आपकी दी गई जानकारी के आधार पर गणना करते हैं। गणना के लिए, नीचे दिए गए तालिका से डेटा की आवश्यकता होगी, और परिणाम व्यावसायिक गणना में शामिल किया जाएगा।
| आपके द्वारा प्रदान किया गया डेटा | इन आंकड़ों से क्या निष्कर्ष निकलता है? |
|---|---|
| एक शिफ्ट में कितने कर्मचारी इस प्रक्रिया में लगे हैं, और प्रतिदिन कितनी शिफ्ट होती हैं। | एक रोबोट प्रति वर्ष कितने काम के घंटों को प्रतिस्थापित करता है। |
| करों सहित, एक घंटे के काम की लागत। | वेतन में वार्षिक बचत। |
| दोषों का अनुपात और एक त्रुटि की लागत। | गुणवत्ता नियंत्रण के स्वचालन से होने वाली बचत। |
| उत्पाद प्रति माह कितनी बार बदलता है, और पुन: कॉन्फ़िगरेशन में कितना समय लगता है। | उपकरण और निष्क्रियता से होने वाली बचत। |
| आपके कार्य के लिए आवश्यक स्थान या क्षेत्र की लागत। | निवेश पर प्रतिफल की अवधि: लागत को वार्षिक बचत से विभाजित करने पर प्राप्त होने वाला मान। |
engiAI और Robot1 नामक प्रोग्राम, साथ ही संबंधित गाइड और वीडियो, engi.live वेबसाइट पर उपलब्ध हैं। लाइसेंस के बिना, प्रत्येक प्रोग्राम 20 मिनट तक ही काम करता है।