Uzak Destek: Her Ülkede, Görüntü İşleme Yetenekli Robot Çözümleri
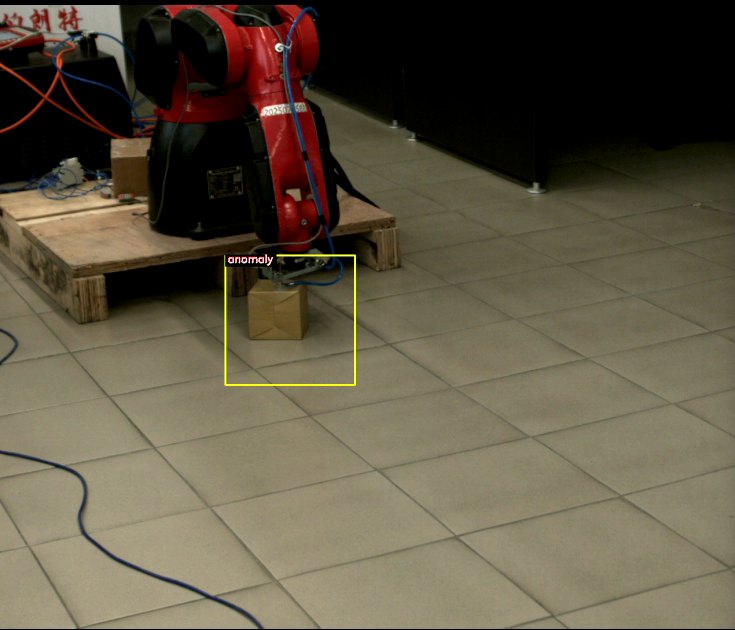
Kamera ve yapay zeka, robota bir parçanın olup olmadığını, ne tür bir parça olduğunu ve nasıl konumlandığını bildirir. Hassas yerleştirme için destekler veya yuvalar gerekmez.
Yapay zekanın her yanıtı, robotun farklı bir işlem gerçekleştirmesine neden olur: yerleştirme, sıralama, kalite kontrolü veya bekleme.
Tek bir kamera ürünleri tanır ve kontrol eder. İki kameradan oluşan stereo sistem veya tek bir stereo modül, yüksekliği ve boyutları ölçer.
Yapılandırma, başlatma, eğitim ve destek işlemleri internet üzerinden yapılır. Yerinde sadece mühendisinizin bulunması yeterlidir.
Sayın yöneticiler ve uzmanlar!
"Vector Technologies" şirketi, Belarus'un Minsk şehrinde, 2009'dan beri 17 yıldır endüstriyel otomasyon alanında faaliyet göstermektedir. Görüntü işleme yeteneklerine sahip robotlar için geliştirdiğimiz özel yazılımı, mühendislerimizin seyahat etmesine gerek kalmadan, herhangi bir ülkede üretim tesislerinize entegre etme imkanı sunuyoruz.
Genellikle bir saha entegratörünün yaptığı işleri, biz internet üzerinden gerçekleştiriyoruz. Videolar aracılığıyla projeyi analiz ediyoruz, ekipman özelliklerini belirliyoruz, programları uzaktan yapılandırıyoruz, yapay zeka sistemlerini sizin ürünleriniz üzerinde eğitiyoruz, robotun devreye alınmasını sizin mühendisinizle birlikte yürütüyoruz ve personelinizi online olarak eğitiyoruz. Seyahat masraflarını ödemek zorunda kalmıyorsunuz ve işlerin tamamlanma süresi, vize veya uçak seyahatleriyle ilgili gecikmelerden etkilenmiyor.
Görüntü işleme ve robot kontrol yazılımları şirketimizde geliştirilmiştir. Bu nedenle, kameranın görüntüsünden robotun hareketine kadar tüm süreçten biz sorumluyuz ve yazılımları, sizin özel ihtiyaçlarınıza göre geliştirebiliriz.
Ne Elde Ediyorsunuz:
Robot, her vardiyada aynı tekrarlayan işlemleri gerçekleştirir: Ürünleri alır, yönlendirir, yerleştirir ve sınıflandırır.
Robotu yönlendiren aynı kamera, her bir ürünü kontrol eder ve kusurlu olanları ayırma alanına gönderir.
Yeni bir ürün, yeni bir yapay sinir ağı modeli ve yeni yollar gerektirir, ancak yeni bir mekanik aparat gerektirmez.
Programlama, ayar ve çalıştırma işlemlerini aynı ekip gerçekleştirir ve bu ekip kendi yazılımını geliştirmiştir.
Saygılarımla,
Sergey Kuntsevich
"Vector Technologies" şirketinin teknik uzmanı, yazılım mühendisi, yazılım geliştiricisi engiAI Ve Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01 Gören robot
Standart bir endüstriyel robot, kaydedilmiş bir yolu tekrar eder. Parçanın yerinde olup olmadığını, hangi parça olduğunu ve nasıl konumlandığını bilmez.
Bu nedenle, klasik robotların etrafında mekanik aparatlar bulunur: destekler, yuvalar, titreşimli bunkerler ve merkezleme istasyonları. Tek bir ürün için kullanılan bu aparatların maliyeti, bazen robotun kendisi kadar olabilir ve farklı bir ürüne geçiş, aparatın yeniden düzenlenmesini gerektirir. Bu yaklaşım, küçük üretim partileri için uygun değildir.
Görüntü işleme yeteneğine sahip bir robot, önce bakar ve sonra hareket eder. Kamera, ürünü görüntüler, yapay sinir ağı, ürün hakkında sorulara cevap verir ve robot, bu cevaba göre bir eylem seçer.
| Kamera neyi belirler? | Robot ne yapar? |
|---|---|
| Parça, "tutucu" alanında mı, yoksa değil mi? | Robot, bir parça algılandığında döngüyü başlatır ve alanın boş kalmasını bekler. |
| Ürün tipi: model, renk, boyut veya varyant. | Robot, bu ürün tipine özel olarak kaydedilmiş bir rotayı takip eder. |
| Ürünün dönüş açısı 0 ile 359 derece arasında, 1 dereklik artışlarla ayarlanabilir. | Robot, ürünü sabitleyen bir parçayı (tutucu) ürüne göre konumlandırır ve yönlendirme için ek desteklere gerek yoktur. |
| Hata: çizik, parçanın kayması, eksik bir eleman, yabancı bir cisim. | Robot, kusurlu ürünü hurda alanına yerleştirir ve bu olay bir log dosyasına kaydedilir. |
| Kutunun yüksekliği, uzunluğu ve genişliği, stereo kamera tarafından ölçülür. | Robot, kutuyu tam olarak yüzeye kadar indirir ve kartona baskı yapmaz. |
02 Sistem nasıl yapılandırılmıştır?
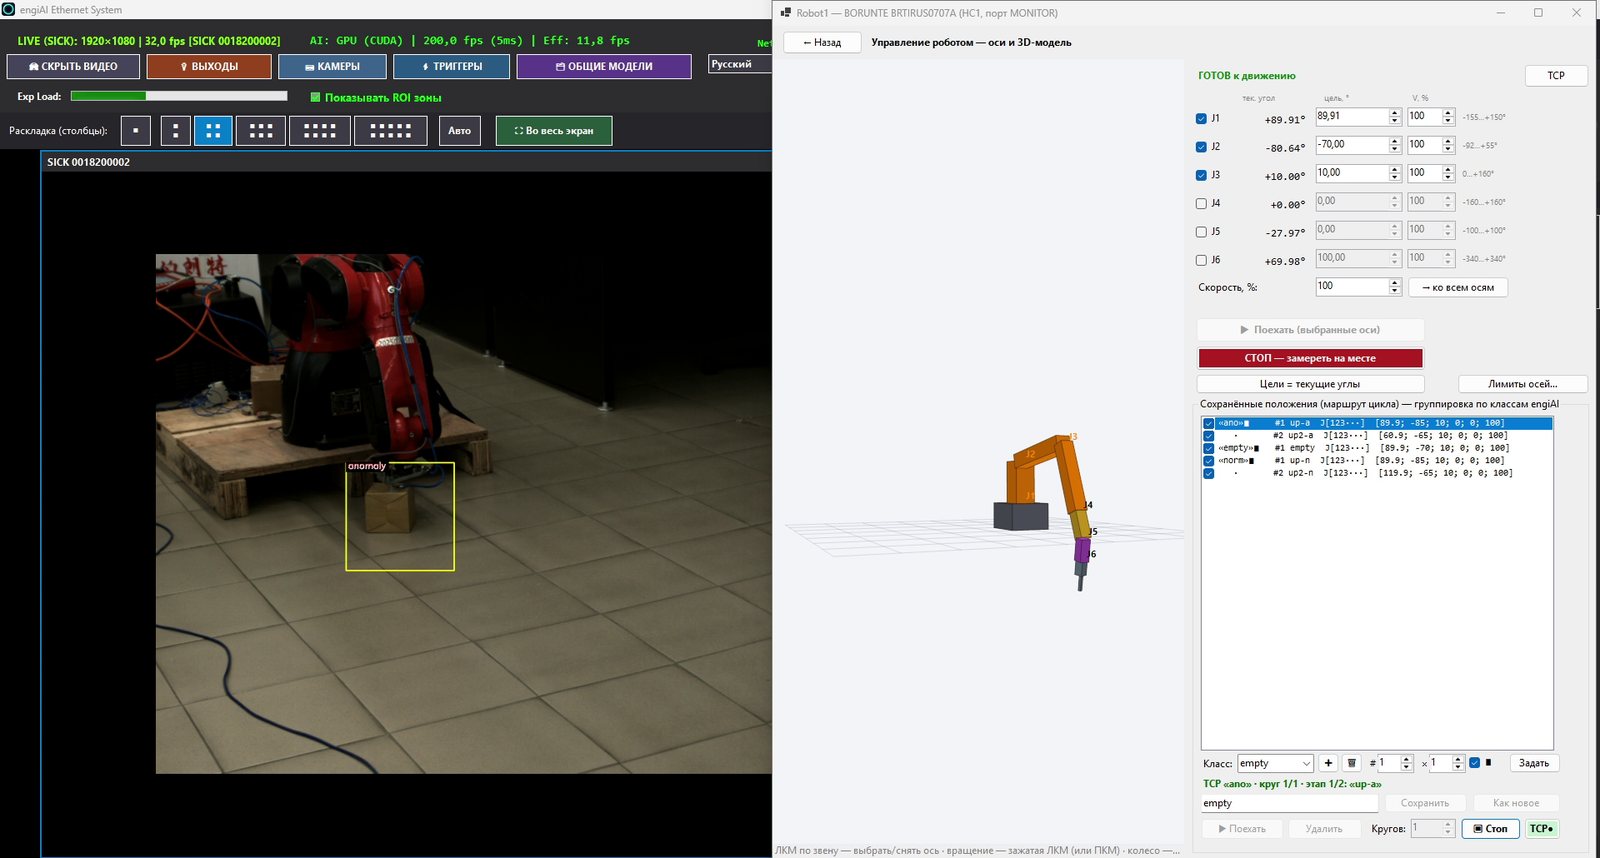
Sistem, iki adet kendi geliştirdiğimiz programdan oluşuyor: engiAI görsel işleme görevini üstlenirken, Robot1 robotun kontrolünü sağlıyor. Bu programlar, tek bir bilgisayarda veya farklı bilgisayarlarda çalışabilir ve normal bir ağ üzerinden komut alışverişi yapabilirler.
Kamera, ürünü sürekli olarak veya bir sensör sinyaliyle kaydeder.
Yapay zeka ağı, her bir kare bölgesine göre şu bilgileri sağlar: normal, hata, ürün tipi veya açı.
Bu komut, veriyi TCP/IP ağı üzerinden gönderir veya kameranın çıkışını etkinleştirir.
Program, bir komut alır ve robotun izleyeceği rotayı belirler.
Robot, belirlenmiş rotayı takip eder, "tutucu" (tutucu cihazı) etkinleştirir ve ekipmanlara sinyaller gönderir.
Kamera tarafından gelen komutları sadece robotlar değil, aynı zamanda bir PLC kontrol cihazı, dönebilen bir tabla, başka bir manipülatör veya bir SCADA sistemi de alabilir; ancak bunun için cihazın bir ağ bağlantısı kurabilmesi gerekir.
Bu yapay zeka sistemi, verileri doğrudan bilgisayar üzerinde işler. Görüntüler internete gönderilmez ve sistemin çalışması bulut tabanlı hizmetlere bağlı değildir.
Sinir ağı, saniyede onlarca kez yanıt veriyor. Robot1, kararlılığı sağladıktan sonra yeni bir hedef alır ve yanıtlarındaki küçük dalgalanmaları göz ardı eder, bu nedenle robotun motorları arızalanmaz.
Bir parçanın konumunun değişmesinden eksenin harekete başlamasına kadar yaklaşık 1 saniye geçmektedir. Tüm ayarlar, ayarlar menüsünden yapılabilir.
03 Bir robot, aynı anda birden fazla görevi yerine getirebilir
Robot1 programında, her bir yapay sinir ağı yanıtı için farklı bir robot yolu tanımlanmıştır. Bu yol, robotun alması gereken pozisyonların, hareket hızının ve tekrar sayısının bir dizisidir.
Kamera "normal" olarak algıladığında, robot, kusursuz bir ürünün üretimi için belirlenmiş rotayı izler. Kamera "kusurlu" olarak algıladığında, robot, ürünün hurdalığa gönderilmesi için belirlenmiş rotayı izler. Aynı komutun hareket halindeyken tekrar verilmesi, robotun işleyişini etkilemez. Ayrıca, önemli bir rotada, işlemin kesilmesini engellemek için bir kısıtlama uygulanabilir.
| Sinir ağının cevabı. | Robotun rotası. | Örneğimiz, test cihazımız üzerinde denenmektedir. |
|---|---|---|
| "normal" | Robot, uygun kalitede olan parçayı alır ve yerleştirileceği yere taşır. | İyi bir ürün elde etmek için iki aşamalı bir süreç. |
| "kusur" (veya "hata") | Robot, kusurlu parçayı hurda alanına taşıyor. | Kusurlu parçalar için iki farklı pozisyon tanımlanmış. |
| "Boş" | Robot, bekleme pozisyonuna geri dönüyor ve bir sonraki parçayı bekliyor. | Tek bir bekleme pozisyonu mevcut. |
| Açı: 0–359° | Robot, parçanın tutucusunu belirli bir açıya getiriyor. | J6 ekseni, kutunun hareketine paralel olarak dönüyor. |
Robot, tek bir hücrede hangi işlemleri birleştiriyor?
Robot, parçaları kutuya sıralar halinde ve katmanlar halinde yerleştiriyor. Program, her bir parçanın konumunu otomatik olarak hesaplıyor.
Robot, parçaları, bir yapay zeka ağının verdiği yanıta göre, türlerine, boyutlarına veya kalitelerine göre ayırıyor.
Robot, kameranın belirlediği açıya göre parçayı döndürüyor.
Robotu yönlendiren kamera, aynı zamanda ürünü kusurlara karşı kontrol eder.
Robot, sensörlerden ve girişlerden gelen sinyallerle tezgahı, presi veya konveyörü yükler.
Robot, kusurlu ürünleri üretim hattından ayırır ve ayrı bir bölmeye yerleştirir.
Yeni bir ürün için, yeni bir yapay sinir ağı modeli ve yeni bir rota seti oluşturulur. Hücreyle ilgili her şey, proje dosyasında saklanır. Farklı bir ürüne geçiş, robotun yeniden programlanması veya yeni ekipman kullanılmasına gerek kalmadan, proje ve model setinin seçilmesiyle yapılır.
04 Herhangi bir ülkede uzaktan başlatma ve destek hizmetleri
Programlarımız, sistemin bir mühendis tarafından yerinde olmadan hazırlanabilmesi, test edilebilmesi ve çalıştırılabilmesi için tasarlanmıştır. Minsk'ten, dünyanın her ülkesindeki ve zaman dilimindeki müşterilerimizle, belirlenen bir program çerçevesinde çalışıyoruz.
O, projeyi hazırlar, programları yapılandırır ve yapay sinir ağını eğitir.
Hücrenin bilgisayarına uzaktan erişim ve şirketinizdeki mühendisle video konferans imkanı.
Üretim tesisinizdeki bilgisayar, kamera ve robot, hangi ülkede olursa olsun.
Cihaz, robotun yanında bulunur, hareketleri izler ve acil durdurma düğmesine kolay erişim sağlar.
Uzak çalıştırmanın güvenilirliği
Robotun çalışma alanını, üç boyutlu bir model olan Stend üzerinde tasarlıyoruz. Çalışma alanının erişilebilirliği, parça yerleştirme planı ve döngü süresi, gerçek robotun ilk hareketinden önce kontrol ediliyor.
Yapay zeka modeli, ürünlerinizin fotoğraflarıyla eğitilir. Fotoğrafları dosya olarak gönderebilir veya uzaktan bağlantı sırasında çekebilirsiniz.
Pozlar, rotalar, giriş ve çıkış kuralları, kamera ayarları ve modeller, dosyalarda saklanır. Biz projeyi hazırlayıp size iletiriz.
Her iki program da her eylemi kaydeder. Kayıtları inceleyerek, sahaya gitmeden hücrede neler olduğunu görebiliriz.
Operatör, kendi dilinde programı kullanır. Programların kullanım kılavuzları da 14 farklı dilde yayınlanır.
engiAI ve Robot1 programlarını engi.live web sitesinden indirebilir ve hemen deneyebilirsiniz: Lisans gerektirmeden 20 dakika boyunca kullanılabilirler.
Uzak kurulum süreci
| Aşama | Biz uzaktan neler yapıyoruz | Siz yerinde neler yapıyorsunuz |
|---|---|---|
| Görev analizi | Video konferans düzenliyoruz, alanın fotoğraflarını ve videolarını inceliyoruz ve hücre düzeni için bir şema öneriyoruz. | Operasyonun videosunu, ürünlerin boyutlarını ve ağırlıklarını bize gönderin. |
| Teknik özellikler | Gerekli ekipmanların listesini hazırlıyoruz: robot, kamera, lens, aydınlatma, video kartı olan bilgisayar, kontrol cihazı, sensörler. | Ekipmanları, bizim teknik özelliklerimize uygun olarak yerel tedarikçilerden satın alıyorsunuz. |
| Hücre projesi | Hücreyi dijital bir model üzerinde birleştiriyoruz, rotaları, erişilebilirliği ve döngü süresini hesaplıyoruz. | Kurulum alanının boyutlarını ve alanın fotoğraflarını bize gönderin. |
| Montaj | Video konferans yoluyla size rehberlik ediyoruz ve kameraların, sensörlerin ve çıkışların bağlantı şemalarını iletiyoruz. | Sizin mekanik ve elektrik teknisyenleriniz ekipmanın montajını yapıyor. |
| Görsel sistemler. | Hücredeki bilgisayara bağlanıyoruz, kamerayı ayarlıyoruz, bölgeleri işaretliyoruz ve nöral ağı, sizin ürünleriniz üzerinde eğitiyoruz. | Lütfen ürünleri, isteğimiz üzerine kameranın altına yerleştirin. |
| Robotun çalıştırılması | Çalıştırma işlemini adım adım gerçekleştiriyoruz: öncelikle sistemin başlatılması, ardından bir eksenin düşük hızda hareketi ve son olarak, sınırlı hızda tam bir döngü. | Mühendisiniz, robotun yanında, acil durdurma düğmesinin yakınında bulunmaktadır. |
| Eğitim | Operatörler, teknisyenler ve teknoloji uzmanları için online eğitimler düzenliyoruz ve eğitim kayıtlarını paylaşıyoruz. | Çalışanlar, kendi hücrelerinde eğitim alırlar. |
| Destek | Modeli daha da geliştiriyoruz, yeni rotalar ekliyoruz, kayıtları inceliyoruz ve programları optimize ediyoruz. | Yeni bir ürün veya yeni bir görev hakkında bize bilgi verin. |
Robot, her zaman birinin gözetiminde çalıştırılır. Biz sistemi ayarlıyor ve süreci video konferans yoluyla yönetiyoruz, ancak robotun hareketi, mühendisiniz tarafından, acil durdurma düğmesinin yanında başlatılır ve kontrol edilir. İlk çalıştırmalarda, robotun hızı program tarafından sınırlandırılmıştır.
Programlarımıza yönelik uzaktan eğitim.
engiAI programı: Makine öğrenimi (veya yapay zeka) ile desteklenen görüntü işleme teknolojisi.
- Endüstriyel kameraların bağlanması ve ayarlanması.
- Canlı görüntü üzerinde kontrol bölgelerinin işaretlenmesi.
- Eğitim için görüntülerin ve sentetik verilerin toplanması.
- Sinir ağının eğitilmesi ve sonuçların kontrol edilmesi.
- Çalışma prensipleri: Robot ve PLC kontrol ünitesine komutlar verilmesi, dijital çıkışlar, ses.
- Sensör sinyaline göre çekim yapılması ve konveyör enkoderi ile birlikte çalışılması.
"Robot1 programı: Robot kontrolü."
- Robotun bağlanması, eksenlerin manuel olarak kontrol edilmesi ve pozisyonların kaydedilmesi.
- Yollar ve döngüler, kutuya sıralı ve katlı olarak yerleştirme.
- Giriş ve çıkış kuralları, pnömatik tutucu, sensörlerle koruma.
- Görüntü işleme sisteminden gelen komutların alınması.
- Stend'in dijital ikizi ve gerçek bir robota güvenli geçiş.
- Döngünün, robotun kontrol terminaline aktarılması.
Uzak çalışma için, hücredeki bilgisayarda istikrarlı bir internet bağlantısı, şirketinizin BT departmanı ile uyumlu bir uzaktan erişim programı ve robotun akıllı telefon veya dizüstü bilgisayarı üzerinden video bağlantısı gereklidir.
05 Tek kamera ile görüntü işleme: engiAI
engiAI, yapay zeka tabanlı bir görüntü işleme yazılımıdır. Bu yazılım sayesinde operatörler kameraları bağlayabilir, izleme bölgelerini tanımlayabilir, yapay zeka modelini eğitebilir, ürünleri kontrol edebilir ve hatalı ürünlerin ayıklanmasını yönetebilir.
Program, parçanın mevcut olup olmadığını ve tüm elemanların yerinde olup olmadığını kontrol eder.
Program, çatlakları, bileşenlerin yer değiştirmesini, montaj hatalarını ve yabancı cisimleri tespit eder.
Yapay zeka, ürünün türünü, rengini veya modelini sınıflandırmak için kullanılır.
Yapay zeka, ürünün 0 ila 359 derece arasındaki açısını 1 dereklik adımlarla belirler.
Tek bir model, baskılı kart üzerindeki yüzlerce alanı kontrol eder ve her alanın kendine özgü bir referans değeri vardır.
Program, baskılı kartı, 180 dereceye kadar kayma ve dönmeyle birlikte, bir üretim hattında bulur.
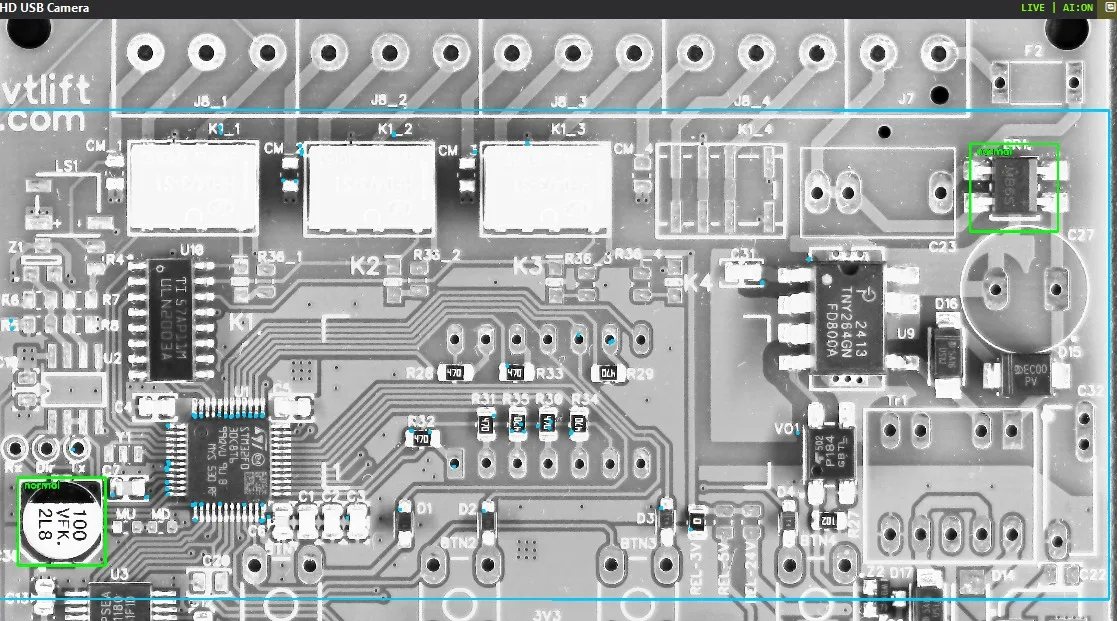
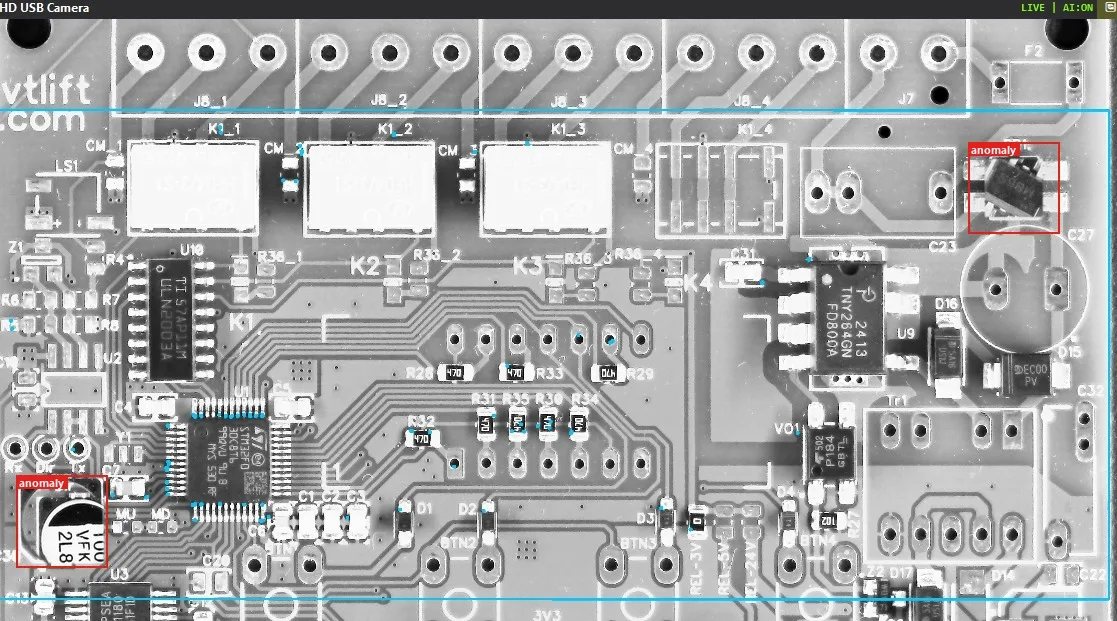
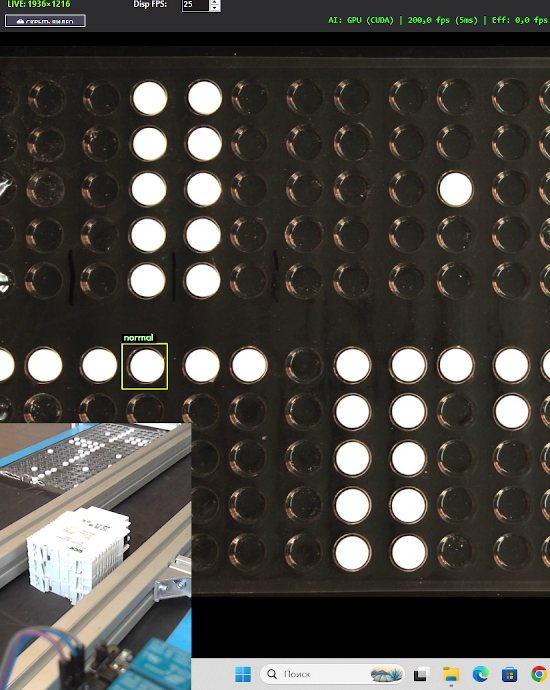
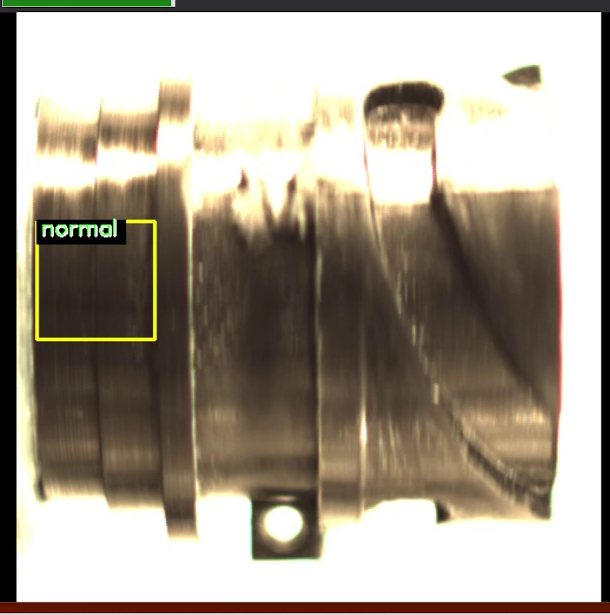
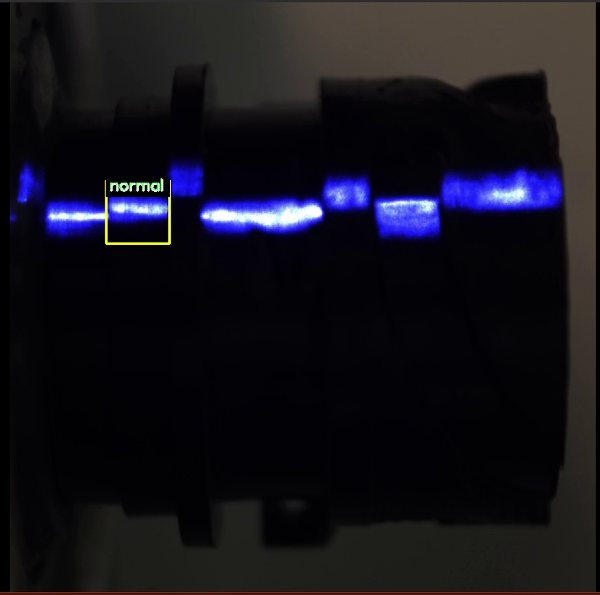
Daha az sayıda örnekle eğitim.
Genellikle bir yapay sinir ağını eğitmek için binlerce etiketlenmiş görüntüye ihtiyaç vardır. engiAI platformunda, operatör birkaç ürün fotoğrafı çeker ve program otomatik olarak bir eğitim veri seti oluşturur. Program, alanı kaydırır ve döndürür, parlaklığı ve kontrastı değiştirir, aynalı kopyalar ekler ve görüntüleri sınıflara ayırır. Baskılı devre kartları için, program kendisi sentetik hatalar oluşturur: bir bileşeni, gerçek devre kartı dokusuyla birlikte kaydırır. Tek bir görüntüden yüzlerce eğitim görüntüsü elde edilir.
Eğitim, tek bir düğmeyle başlatılır. Bu işlem, NVIDIA ekran kartı veya işlemci tarafından gerçekleştirilir. "Ürünü göster, modeli eğit, sistem çalışıyor" döngüsü, genellikle bir üretim mühendisi veya üretim hattı operatörü tarafından tamamlanır, özel bir makine öğrenimi uzmanı tarafından değil.
Kameralar ve bağlantı noktaları.
| Bağlanabilecek cihazlar. | Özellikler. |
|---|---|
| Hikrobot kameraları. | GigE ve USB3 endüstriyel kameralar: Enkoder, pozlama, kazanç, çözünürlük, dijital girişler ve çıkışlar. |
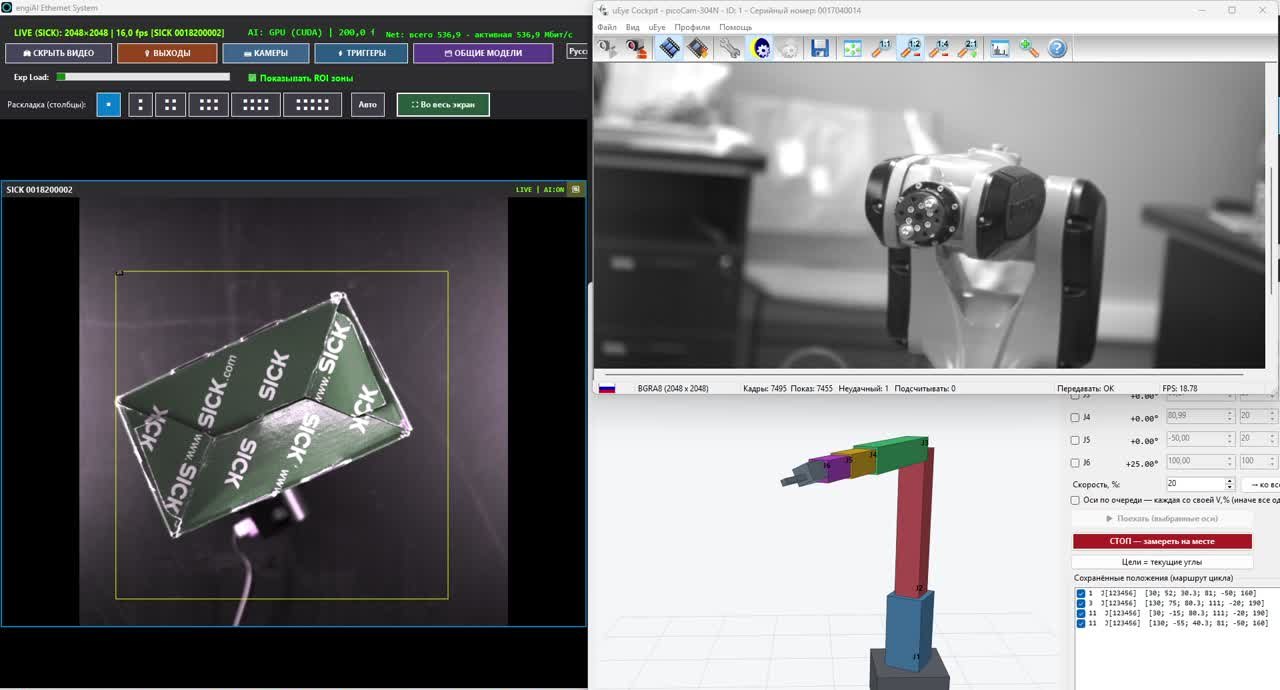
| SICK picoCam kameraları. | IDS uEye endüstriyel kameraları: pozlama, kazanç ayarı, çıkış kontrolü. |
| USB ve IP kameraları. | Web kameraları ve RTSP protokolü ile güvenlik kameraları. Pilot proje için, hatta bir akıllı telefon kamerası bile kullanılabilir. |
| Sensörler ve Enkoder | Kareler, sensör sinyalinden alınır ve çekim zamanındaki sapma 4 milisaniyeyi geçmez. Reddedilen ürünler, konveyörün enkoderiyle senkronize edilir. |
| Çıkışlar | Bu sistem, TCP/IP üzerinden bir robota veya PLC kontrol ünitesine bağlanabilir, kameranın diskret çıkışı bir iticiye veya lambaya bağlanabilir ve bir sesli uyarı sinyali tetiklenebilir. |
| Ölçek | Tek bir program, aynı anda birden fazla kamerayı çalıştırabilir ve her kamera için 20'ye kadar farklı yapay zeka modeli kullanılabilir. "Kamera ve model" kombinasyonları, ürün değiştirildiğinde tek bir tıklamayla değiştirilebilir. |
06 Stereo görüş: 3 boyutlu ortamda yükseklik ve boyutlar
Tek bir kamera, düz bir görüntü sağlar. Robotun yüksekliği bilmesi gerektiği durumlarda (örneğin, kutu yığınının üst kısmı veya bir kap içindeki ürün seviyesi), sisteme stereoskopik görüş eklenir.
İki kamera, insan gözleri gibi hafif bir açıyla sahneyi izler. Program, iki görüntü arasındaki farkı kullanarak derinlik haritası oluşturur ve kutunun yüksekliğini, uzunluğunu ve genişliğini milimetre cinsinden hesaplar, ayrıca kameradan kutunun üst kısmına olan mesafeyi belirler. Kullanılabilecek seçenekler arasında iki adet SICK endüstriyel kamera, iki adet USB kamera veya tek bir stereo modül (yani, iki objektife sahip tek bir kamera) bulunmaktadır.
H Masanın üzerindeki kutunun yüksekliği (milimetre cinsinden).
L, W Kutunun üst yüzeyinin uzunluğu ve genişliği.
Z Kameradan kutunun üst kısmına olan mesafe. Robotun kafasına monte edildiğinde, bu mesafe eksenlerin hareket aralığını sınırlar.
3D Derinlik haritası: Her bir görüntü noktasının kameraya olan uzaklığı belirlenir ve kutu, masa düzleminin üzerinde yükselir.
Sistemimizdeki stereoskopik görüşün yetenekleri
- İki farklı yöntemle kalibrasyon. Hassas kalibrasyon, bir satranç tahtası kullanılarak yapılır. Basitleştirilmiş kalibrasyon ise, tahtaya olan mesafeye ve tek bir referans kutusuna göre, tahta kullanılmadan gerçekleştirilir.
- Lazerli nokta projektörü. Projektör, tek renkli yüzeylere desenler ekler ve derinlik haritasını daha belirgin hale getirir. Lazerli ve lazerli olmayan modlar için ayrı ayrı ayarlar kaydedilir.
- Robotun kafasına monte edilmiş kamera. Robot1 programı, robotun mevcut baş yüksekliğini dikkate alır ve ölçümü, başın yükselmesiyle birlikte buna göre ayarlar.
- Yükseklik Kuralları. Her mesafe aralığı için, robotun eksenleriyle ilgili kısıtlamalar belirlenir. Yığın ne kadar yüksekse, robotun o kadar az aşağı inmesine izin verilir ve vakum pompası kartonu sıkmaz. Bu kurallar, robotun tüm hareket kaynakları için geçerlidir.
- Eski verilere sahipken oluşan sorunlar. Eğer kamera verileri güncel değilse, kurallarda belirtilen eksenler hareket etmez. Bu davranışı ayarlar menüsünden devre dışı bırakabilirsiniz.
| Test Tezgahında Kontrol | Sonuç |
|---|---|
| Uygun fiyatlı stereoskopik modül: İki adet 1280 x 720 piksel sensör, lensler arasındaki mesafe yaklaşık 60 mm, kamera yüksekliği 255 mm. | Lazer veya satranç tahtası kullanılmadan, kutu yüksekliğinin ölçüm hatası 1 ila 3 mm arasındadır. |
| Aynı stereo modülü, daha basit bir yapılandırma ile. | Uzunluk ve genişlik hataları yaklaşık %10 civarındadır. Doğruluk, lazer projektör ve satranç tahtası kalibrasyonu ile artar. |
07Robot1: Bilgisayar üzerinden robot kontrolü
Robot1, endüstriyel bir robotu, doğrudan ağ üzerinden ve robot kontrol cihazı aracılığıyla yönetir. Robot üreticisinin ayrı bir yazılımına gerek yoktur. Robotun terminali, çalışma modunu etkinleştirmek ve acil durdurma işlemlerini gerçekleştirmek için kullanılır.
| Fonksiyon | Bu ne sağlıyor? |
|---|---|
| Manuel kontrol | Her eksen, seçilen adım ve hızda düğmelerle hareket ettirilir. Robotun başı kesinlikle dikey ve düz bir şekilde hareket ederken, parçanın tutucu üzerindeki yönü korunur. |
| Pozisyonlar ve döngüler | Pozisyonlar tek bir tıklamayla kaydedilir ve istenen hız, duraklama süreleri ve tekrar sayısı ile bir döngü oluşturulur. |
| Kutuya yerleştirme | Operatör, sıra başına düşen parça sayısı, adım ve katman sayısı gibi değerleri belirler ve program, her bir yerin konumunu hesaplar. Kutunun konumu, gerçek robotla uyumlu olacak şekilde ayarlanır. |
| Girişler ve çıkışlar | Pneumatik tutucu, "yakalama" pozisyonunda etkinleştirilir. Döngüler, sensör sinyalleriyle başlatılır ve durdurulur. Sensör, parça yakalandıktan sonra parçayı algılamazsa, robot yakalama işlemini tekrarlar veya durur. |
| Sınırlamalar | Program, eksen limitlerini, yasak bölgeleri, hız sınırlamasını ve komut kuyruğunu temizleyerek yumuşak bir durdurma düğmesini tanımlar. |
| Görsel Komutlar | Program, ağ üzerinden komutları alır. Her eksen için komut, hız, kayma ve yön tanımlanır, ayrıca her sınıf için ayrı bir rota belirlenir. |
| Bilgisayar Olmadan Çalışma | Hazır bir döngü, "el terminali" programının dosyalarıyla bir USB belleğe aktarılır ve robot, bu döngüyü kendi başına çalıştırır. |
| Projeler ve Günlük | Hücreyle ilgili her şey, tek bir proje dosyasında saklanır. Günlük, robota gönderilen her komutu kaydeder. |
Stend'in dijital ikizi.
"Stend modülünde, robot, kutu, alma noktası ve parça, fare kullanılarak üç boyutlu ortamda yerleştirilir. Tutucu, bir direk, bir kiriş ve vantuzlardan oluşur ve doğrudan modelin üzerine monte edilir. Program, ulaşılabilirliği, yerleştirme planını ve döngü süresini hesaplar ve ardından tüm döngüyü, sensör ve pnömatik sistemlerin simülasyonuyla birlikte gösterir."
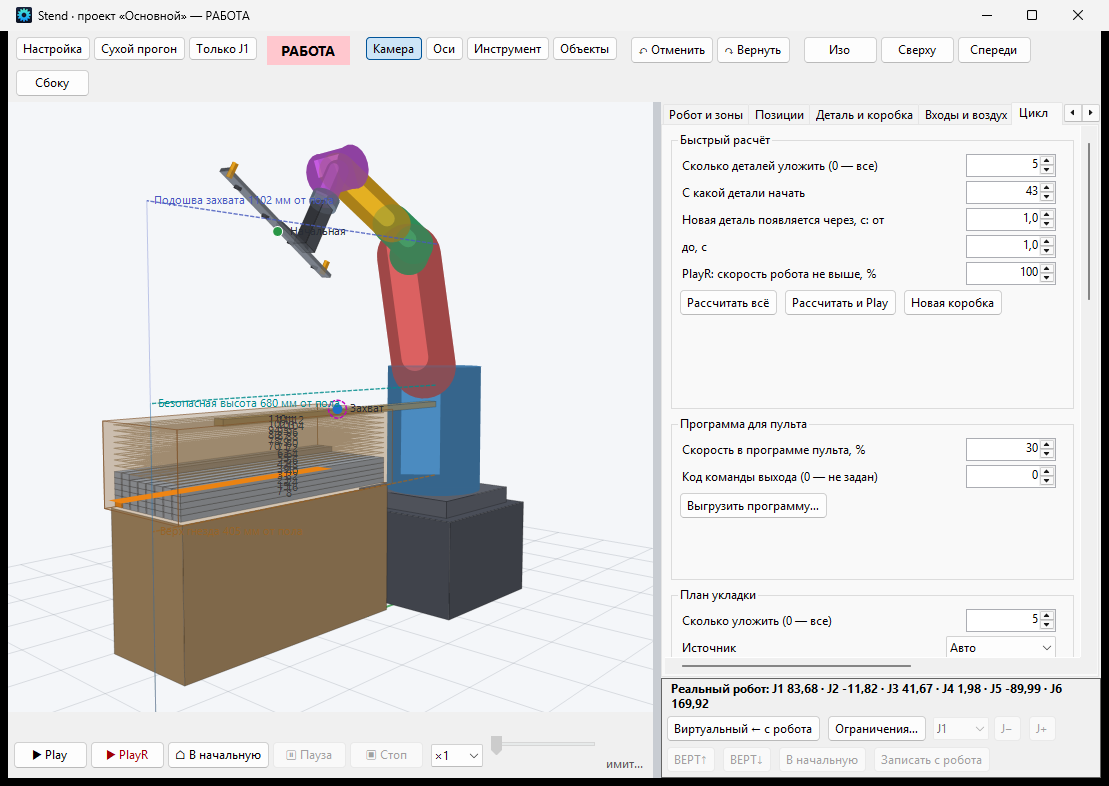
İşlem başlatma, aşamalar halinde gerçekleşir. Öncelikle, işlem modeli üzerinde gösterilir. Daha sonra, "kuru çalıştırma" (simülasyon) aşamasında, robot herhangi bir komut almadan, işlemlerin adımları bir log dosyasına kaydedilir. Ardından, robot sadece tek bir ekseni, maksimum %5 hızla hareket ettirir. Son olarak, tüm işlem başlatılır; bu aşamada, belirli noktalar doğrulanır ve hız sınırı uygulanır.
08 Tüm yazılımlar tarafımızca geliştirilmiştir
"engiAI" ve "Robot1" programları, "Vector Technologies" şirketinin uzmanları tarafından geliştirilmiştir. Bu, sizin için birkaç pratik avantaj anlamına gelmektedir.
Bir göreve yeni bir özellik, yeni bir iletişim protokolü veya yeni bir rapor eklenmesi gerektiğinde, bunları biz kendimiz ekleriz.
Robotun görsel işleme, iletişim ve kontrolü aynı ekip tarafından yapıldığı için, sorunlar farklı tedarikçiler arasında yazışmalara gerek kalmadan çözülür.
Tanıma işlemi, üretim hattındaki bir bilgisayarda yapılır ve üretiminizin görüntüleri işletmeden dışarı çıkmaz.
Programlar, Rusça, İngilizce, Almanca, Fransızca, İspanyolca, İtalyanca, Portekizce, Çince, Japonca, Korece, Hintçe, Arapça, Endonezce ve Vietnamca dillerinde çalışmaktadır.
Programların çalışma kayıtları ve veritabanı, hataların geçmişini kaydeder. Bu veriler, hata analizi ve sistem performansının değerlendirilmesi için kullanılabilir.
İkinci birim, yeni bir entegrasyon projesi yerine, mevcut projenin ve yapay zeka modelinin kopyalanmasıyla başlatılır.
| Gereksinimler. | Anlamı |
|---|---|
| Bilgisayar | Windows 10 veya Windows 11, 64 bit. NVIDIA ekran kartı, öğrenme ve analiz süreçlerini hızlandırır; bu kart olmadan program, işlemci üzerinde çalışır. |
| Robot | Bugün, Robot1, BORUNTE robotlarını HC1 kontrol cihazı aracılığıyla yönetiyor. Diğer markalara ait robotlar ve PLC kontrol cihazları, engiAI tarafından gönderilen komutları TCP/IP ağı üzerinden alıyor. |
| Deneme sürümü | Programlar, engi.live adresindeki web sitesinden indirilebilir. Lisans olmadan, her bir program 20 dakika boyunca çalışır. |
09 Vector Technologies hakkında
"Vector Technologies", Minsk merkezli, endüstriyel otomasyon ekipmanları geliştiren, üreten ve tedarik eden bir şirkettir. Şirket, proje geliştirme aşamasından, üretim ortamına entegrasyonuna kadar geniş bir yelpazede mühendislik hizmetleri sunmaktadır.
Şirketin Projeleri
Görsel Sistemler ve Robotlar
- Görsel sistemler kullanarak bir endüstriyel robotun, bir parçanın konumuna uyum sağlaması.
- 3DStereo: İki kamera kullanarak, temas gerektirmeyen, boyut ölçümü.
- Baskılı devre kartlarının otomatik analizi.
- Tabletlerin bölgelere göre kontrolü.
- İlaç ambalajlarının kontrol sistemi.
- Etiketlerin otomatik kontrolü.
- Kablo ve tel etiketleme ve yalıtımının kontrolü.
Üretim Otomasyonu
- AGV sistemi, tel sarılı bobinlerin ve makaraların taşınması için kullanılır, taşıma kapasitesi 2900 kg'a kadar ulaşır.
- Bimetal şerit kesme hattının modernizasyonu.
- Bimetal şerit özelliklerinin kontrol hattının kapsamlı modernizasyonu.
- Vakum fırın kontrol sisteminin modernizasyonu.
- İçme suyu arıtma, hazırlama ve şişeleme tesisi.
- Belshina A.Ş. laboratuvarındaki test platformu.
- Otomatik yıkama istasyonu.
Proje açıklamaları, vec-tech.by web sitesinin "Projeler" bölümünde yayınlanmıştır.
Şirket, 0,4 ila 630 kW güç aralığındaki VTD serisi ve 0,75 ila 15 kW güç aralığındaki VTD20 serisi frekans konvertörleri, 11 ila 600 kW güç aralığındaki yumuşak başlatıcılar, motor redüktörler, kontrol panelleri ve kendi SMT ve DIP markalarıyla elektronik cihazlar üretmektedir. "Vector Technologies", YASKAWA, SICK, WEG, VIPA ve FATEK'in resmi distribütörüdür. Proje tasarımı, endüstriyel otomasyon sistemleri ve kontrol panellerini, sizin sağladığınız verilere göre gerçekleştiriyor ve montaj için gerekli belgeleri sağlıyoruz. Ekipmanın ülkenize gönderimi, ayrıca görüşülecektir.
10 Bu ne amaçla kullanılır ve faydası nasıl hesaplanır?
| Sektörler: | Otomasyonun uygulanacağı alanlar: |
|---|---|
| Ambalaj ve lojistik: | Kutuların yönlendirilmesi ve yerleştirilmesi, paletleme, sıralama, stereokamera ile boyut ölçümü. |
| Farmasötik: | Blisterlerdeki tabletlerin kontrolü, ambalaj ve etiketlemenin kontrolü, hatalı ürünlerin ayıklanması. |
| Elektronik: | Bölge-Çift yöntemiyle baskılı devre kartı montajının kontrolü: bileşenlerin varlığı, kayması ve dönmesi. |
| Makine mühendisliği ve metal işleme. | Makine ve preslerin yüklenmesi, parçaların kontrolü, parçaların ambalaja yerleştirilmesi. |
| Kablo üretimi | Etiketleme ve izolasyonun kontrolü, bobinlerin otomatik arabalarla taşınması. |
| Gıda ve içecek endüstrisi | Ürün akışının konveyör hattında kontrolü, düşen ambalajların tespiti ve yerleştirilmesi. |
| Depolar | Paletleme ve paletlerden ürünlerin indirilmesi, yüklerin boyutlarının ölçülmesi. |
Görüş yeteneğine sahip bir robotun, geleneksel otomasyona göre avantajları nelerdir?
- Maliyetli ek parçalar gerekmiyor. Her ürün için özel olarak tasarlanmış aparatlar, destekler ve titreşim üniteleri kullanılmamaktadır, çünkü robot, parçaya kendisi uyum sağlamaktadır.
- Ayarlamalar saatler sürebilir. Yeni bir ürün için, yeni bir model eğitilir ve yeni üretim süreçleri kaydedilirken, hücrenin temel mekanizması aynı kalır.
- Küçük üretim partileri daha avantajlı hale geliyor. Makine ayarlarının neredeyse hiç maliyeti olmadığı durumlarda, hatta tek bir vardiyada üretilecek küçük partileri otomatikleştirmenin avantajları olabilir.
- Bir kamera üç farklı işlevi yerine getiriyor. Bu kamera, robotun yönlendirilmesini sağlıyor, ürün kalitesini kontrol ediyor ve hatalı ürünlerin ayıklanmasını yönetiyor.
- Sistem, gerçek dünya koşullarına dayanıklıdır. Eğer bir parça yanlış bir şekilde yerleştirilmişse veya farklı bir renkte bir parti gelmişse, görüntü sensörüne sahip robot çalışmaya devam eder çünkü parçayı, koordinatları değil, kendisini inceler.
11 Nasıl başlanır?
Geri ödeme süresini nasıl hesaplıyoruz?
Geri ödeme süresini, sizin sağladığınız verilere göre hesaplıyoruz. Hesaplama için aşağıdaki tablodaki verilere ihtiyaç duyulmaktadır ve sonuç, ticari hesaplamaya dahil edilecektir.
| Veriler sizden alınmaktadır. | Bunlardan ne çıkar? |
|---|---|
| Tek vardiyada kaç çalışanın görev aldığı ve günde kaç vardiya olduğu. | Bir robotun yılda kaç işçi saatini eşdeğer olduğu. |
| Vergiler dahil, bir çalışma saatinin maliyeti. | Yıllık işgücü maliyetlerindeki tasarruf. |
| Hataların oranı ve bir hatanın maliyeti. | Otomatik kalite kontrolünden kaynaklanan tasarruf. |
| Ürünün ayda kaç kez değiştirildiği ve yeniden ayarlamanın ne kadar sürdüğü. | Ekipman ve üretim duruşlarından kaynaklanan tasarruf. |
| İhtiyaçlarınıza uygun bir alanın veya bölümün maliyeti. | Geri ödeme süresi: Maliyetin, yıllık tasarrufa bölünmesiyle elde edilen değer. |
engiAI ve Robot1 programları, kılavuzları ve videoları engi.live web sitesinde yayınlanmıştır. Lisans olmadan her bir program 20 dakika çalışır.