三维相机和全局位置:一个看到高度的机器人
一个具有技术视野的机器人分拣器现在在三个维度上测量货物.
直接在机器人BORUNTE的控制程序中构建了立体相机:它是实时的 以编码器衡量盒子的高度,了解其“头”的高度,其本身禁止 机器人动作危险 以下是在活细胞上实施和测试的能力。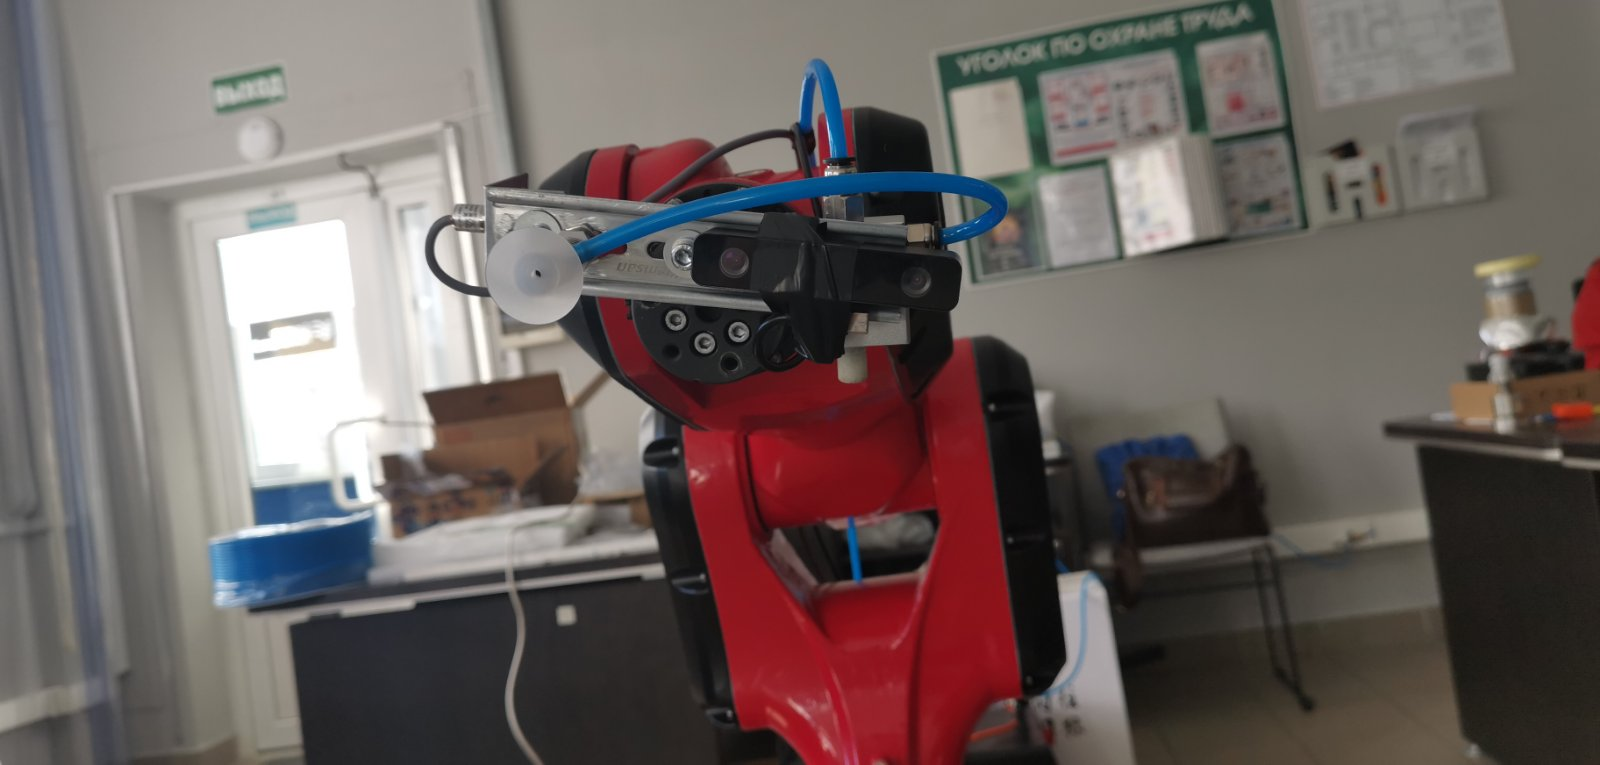
全部在一个窗口:相机、深度、数字
3D相机窗口以单一按钮打开并运行与主控制窗口平行. 左边是立体对相机和深度图的活像,右边是安全规则. 和调音。 三个关键参数被实时显示和更新:
- 机器人高度+调整 全球头高J6;
- 与盒子表面的距离 - 货物之前还剩多少;
- 箱子的高度 : - 测量的主要结果。
关闭窗口不停止测量:相机继续在背景中工作,规则 安全不断到位。
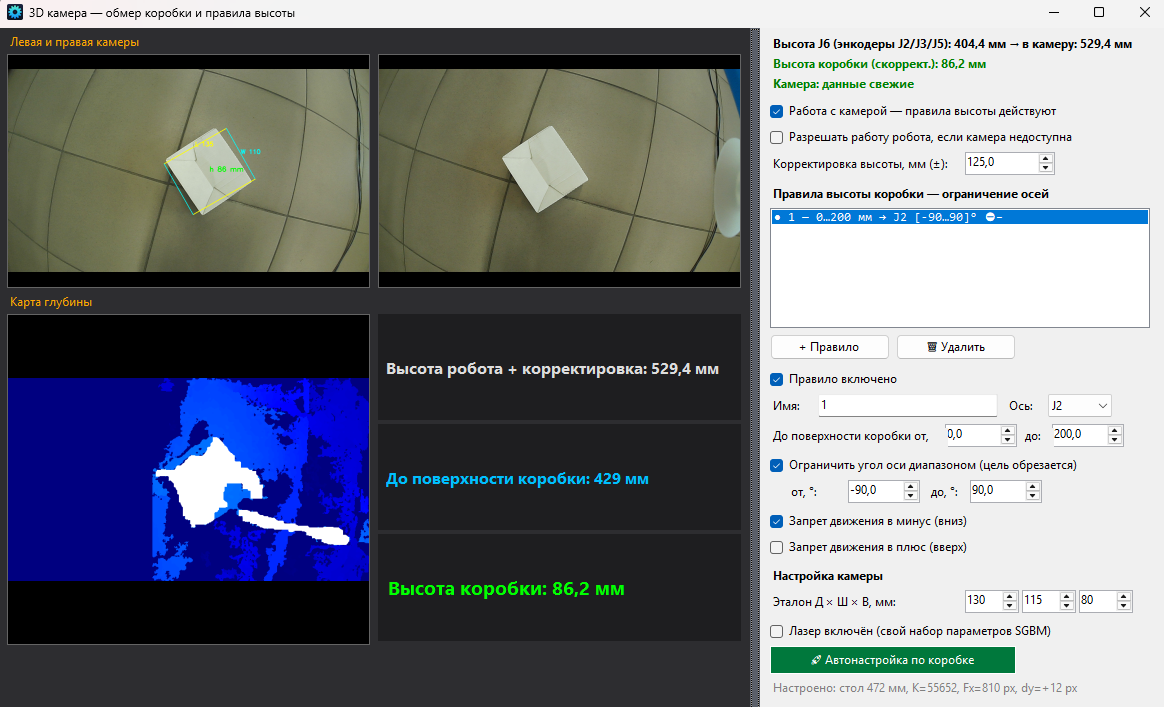
J6的全球高度由机器人编码器所制成.
根据护照,头高从J2 / J3 / J5轴的编码器中被认为是机器人的控制器. 动能 - 没有外部传感器。 一个调整场(±,mm)考虑到安装: 盘子上的机器人 底座 相机镜头的取出 相对于花瓶 入入后,读取与轮回相合.
不害怕机器人运动的测量
相机站在移动的头上,通常这是个问题: 机器人升起——"闪"高. 货物。 这里的相距"相机~表"在测量数学中自动被替换: 高度 J6 + 调整在每一个调查周期。 机器人上升了140毫米. 未经重新校正,测量仍然正确。 已选中: 盒标准 80 毫米 显示 机器人不同高度的80.0毫米.
- 自动调整框 一拍:相机找到桌子了. 调整尺度并消除剩余高度错误;
- 测量缓冲器在改变高度时被清除 - 没有“前后平均”
- 通过帧进行中间过滤可以消除立体对的噪音.
货物距离安全规则
管理员定义了形式规则"从.到.到.毫米-轴限制的距离": 禁止向下和/或向上移动或允许的角度范围。 规则加起来。 存储在数据库中并运行于 所有流动来源无一例外数字 : 手按键,被保存的姿势,慢跑,TCP AI命令,自动路线.
- 负载接近 — 机器人无法在物理上将吸管杯放入盒子;
- 反向的方向总是自由的——机器人可以"出"出区.
- 当启动移动规则时 -- -- 无驾驶事故的平稳停站;
- 与相机的通讯断了 - 规则下的轴停止 (或如果行政部门明确授权继续工作);
- 万能或无所事事的原则:如果至少有一个轴线建立在制约之上, 运动甚至没有部分进行.
垂直中键:高度变化,框不移动
+和- 按钮降低并提升机器人的头部. 纵向数字 : 程序解决了动能的反向问题,轴J2和J3在一个运动中同时出行. 框架中的盒子仍在原地 -- -- 测量到的拆除水平小于一毫米 10毫米口径. 这就是吸尘器如何接近负载: 垂直地,而不润滑相框.
相机的恒定角度为"度"
一个复选框表示工具的全局倾角: 带有任何运动 J2/J3轴 J5 它会自动转动,把相机和地板平行. 设置可见角度 在屏幕上,由当前姿势设置并存储在数据库中。 误取不积. 这个系统被引向全局角度,而不是步骤的不同.
🔒 下载视频 2026-08-31 12-31-07.mp4 — 无访问权限准备生产
- 接口 14种语言 (RU、EN、DE、FR、ZH、IT、ES、JA、PT、KO、HI、AR、ID、VI), 在苍蝇上切换,选择被保存;
- 数据库中的所有设置:规则、校正、大小和窗口位置;
- 完整日志:每个动作,每个失败及其原因都在日志文件中.
- 它与engiAI AI分类(YOLO):通过相机分类, TCP向机器人发出带有执行确认的指令.
结果: 机器人不只重复姿势,而是看到负载的细胞. 他知道自己的身高,不会犯错。 联系我们,给我们看工作 执行你的任务
