Assistenza da remoto: robot con visione artificiale chiavi in mano in qualsiasi paese
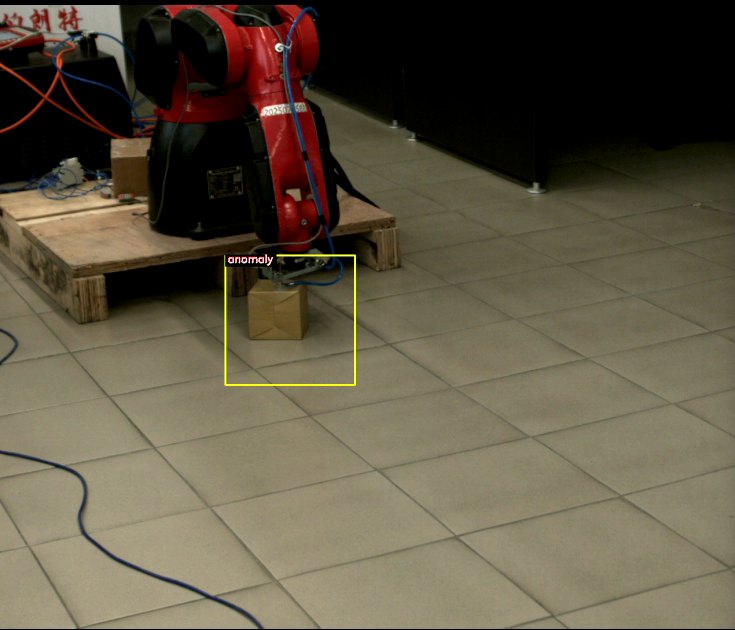
La telecamera e la rete neurale comunicano al robot se è presente un pezzo, di che tipo si tratta e come è orientato. Non sono necessari supporti o alloggiamenti per un posizionamento preciso del pezzo.
Ogni risposta della rete neurale avvia un percorso specifico del robot: posizionamento, smistamento, scarto o attesa.
Una telecamera riconosce e controlla i prodotti. Una coppia stereo di telecamere o un modulo stereo singolo misurano l'altezza e le dimensioni.
La configurazione, l'avvio, la formazione e l'assistenza vengono effettuati tramite internet. Sul posto è necessario solo il vostro ingegnere.
Gentili dirigenti e specialisti!
L'azienda "Vector Technologies" di Minsk (Bielorussia) opera nel settore dell'automazione industriale da 17 anni, a partire dal 2009. Abbiamo sviluppato un software proprietario per robot dotati di visione artificiale e offriamo la possibilità di implementarlo nella vostra azienda, in qualsiasi paese, senza la necessità che i nostri tecnici si rechino in loco.
Il lavoro che normalmente viene svolto da un integratore in loco, lo eseguiamo tramite internet. Analizziamo il progetto attraverso video, creiamo le specifiche dell'hardware, configuriamo i programmi da remoto, addestriamo la rete neurale sui vostri prodotti, supervisioniamo l'avvio del robot insieme al vostro ingegnere e formiamo il personale online. Non dovete sostenere costi di viaggio, e i tempi di realizzazione non dipendono da visti o voli.
I programmi per la visione artificiale e per il controllo del robot sono stati sviluppati internamente. Pertanto, siamo responsabili dell'intera catena, dall'acquisizione delle immagini dalla telecamera al movimento del robot, e possiamo personalizzare i programmi per soddisfare le vostre esigenze specifiche.
Cosa ottenete
Il robot esegue operazioni ripetitive in ogni turno: preleva, orienta, posiziona e smista i prodotti.
La stessa telecamera che guida il robot verifica ogni prodotto e, in caso di difetto, lo indirizza alla zona di scarto.
Il nuovo prodotto richiede un nuovo modello di rete neurale e nuovi percorsi, non nuove attrezzature meccaniche.
Un'unica squadra, che ha sviluppato autonomamente il software, si occupa della programmazione, della configurazione e dell'avvio.
Cordiali saluti,
Sergey Kuntsevich
specialista tecnico presso l'azienda "Vector Technologies", ingegnere informatico, sviluppatore di software engiAI e Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01Un robot che "vede"
Un robot industriale standard ripete semplicemente la traiettoria programmata. Non "sa" se il pezzo è presente, di che tipo si tratta e come è orientato.
Per questo motivo, attorno al robot tradizionale si costruiscono attrezzature meccaniche: supporti, alloggiamenti, tramogge vibranti e stazioni di centraggio. L'attrezzatura per un singolo prodotto spesso costa quanto il robot stesso, e il passaggio a un altro prodotto richiede la sua modifica. Con questo approccio, l'automazione di piccoli lotti risulta antieconomica.
Un robot dotato di visione artificiale prima "guarda" e poi si muove. La telecamera acquisisce l'immagine del pezzo, la rete neurale fornisce informazioni su di esso, e in base a queste informazioni, il robot sceglie l'azione da compiere.
| Cosa rileva la telecamera? | Cosa fa il robot? |
|---|---|
| Il pezzo è presente nella zona di presa o non lo è. | Il robot avvia un ciclo quando un pezzo viene rilevato e attende che l'area sia libera. |
| Tipo di prodotto: modello, colore, dimensione o variante. | Il robot esegue un percorso predefinito specificamente per quel tipo di prodotto. |
| L'angolo di rotazione del prodotto varia da 0 a 359 gradi, con un incremento di 1 grado. | Il robot posiziona la pinza sotto il prodotto, e non sono necessari elementi di orientamento. |
| Difetto: scheggiatura, spostamento di un componente, assenza di un elemento, corpo estraneo. | Il robot scarta il prodotto e l'evento viene registrato nel registro. |
| Altezza, lunghezza e larghezza della scatola, misurate tramite la telecamera stereoscopica. | Il robot si abbassa con precisione fino alla superficie e non esercita pressione sul cartone. |
02 Come è strutturato il sistema?
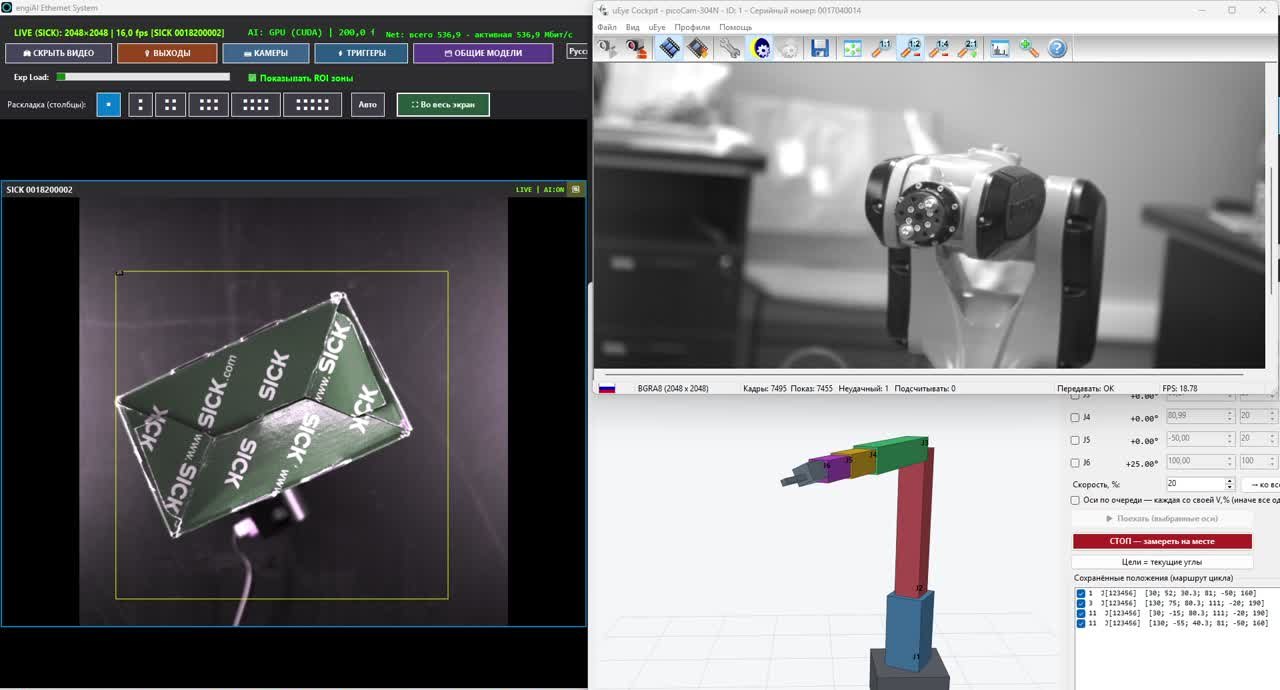
Il sistema è composto da due programmi sviluppati da noi: engiAI si occupa della visione artificiale, mentre Robot1 controlla il robot. I programmi possono essere eseguiti su un unico computer o su computer diversi, comunicando tra loro tramite una rete standard.
La telecamera riprende continuamente il prodotto o in base a un segnale del sensore.
Una rete neurale analizza ogni zona dell'immagine e fornisce informazioni su: normale, difetto, tipo di prodotto o angolo.
La regola invia un comando attraverso la rete TCP/IP oppure attiva l'uscita della telecamera.
Il programma riceve un comando e seleziona il percorso del robot.
Il robot esegue il percorso, attiva la pinza e invia segnali alle apparecchiature.
L'immagine acquisita dalla telecamera può essere ricevuta non solo dal robot, ma anche da un controllore PLC, da un tavolo rotante, da un altro manipolatore o da un sistema SCADA, a condizione che il dispositivo sia in grado di stabilire una connessione di rete.
La rete neurale viene elaborata su un computer situato nella linea di produzione. Le immagini non vengono inviate a Internet e il funzionamento del sistema non dipende da servizi cloud.
La rete neurale elabora le risposte decine di volte al secondo. Robot1 accetta un nuovo obiettivo solo dopo aver verificato la stabilità e ignora le piccole fluttuazioni nella risposta, motivo per cui i motori del robot non si bloccano.
Il tempo che intercorre tra la variazione della posizione del pezzo e l'inizio del movimento dell'asse è di circa 1 secondo. Tutti i tempi di attesa sono configurabili.
03Un singolo robot esegue diverse funzioni
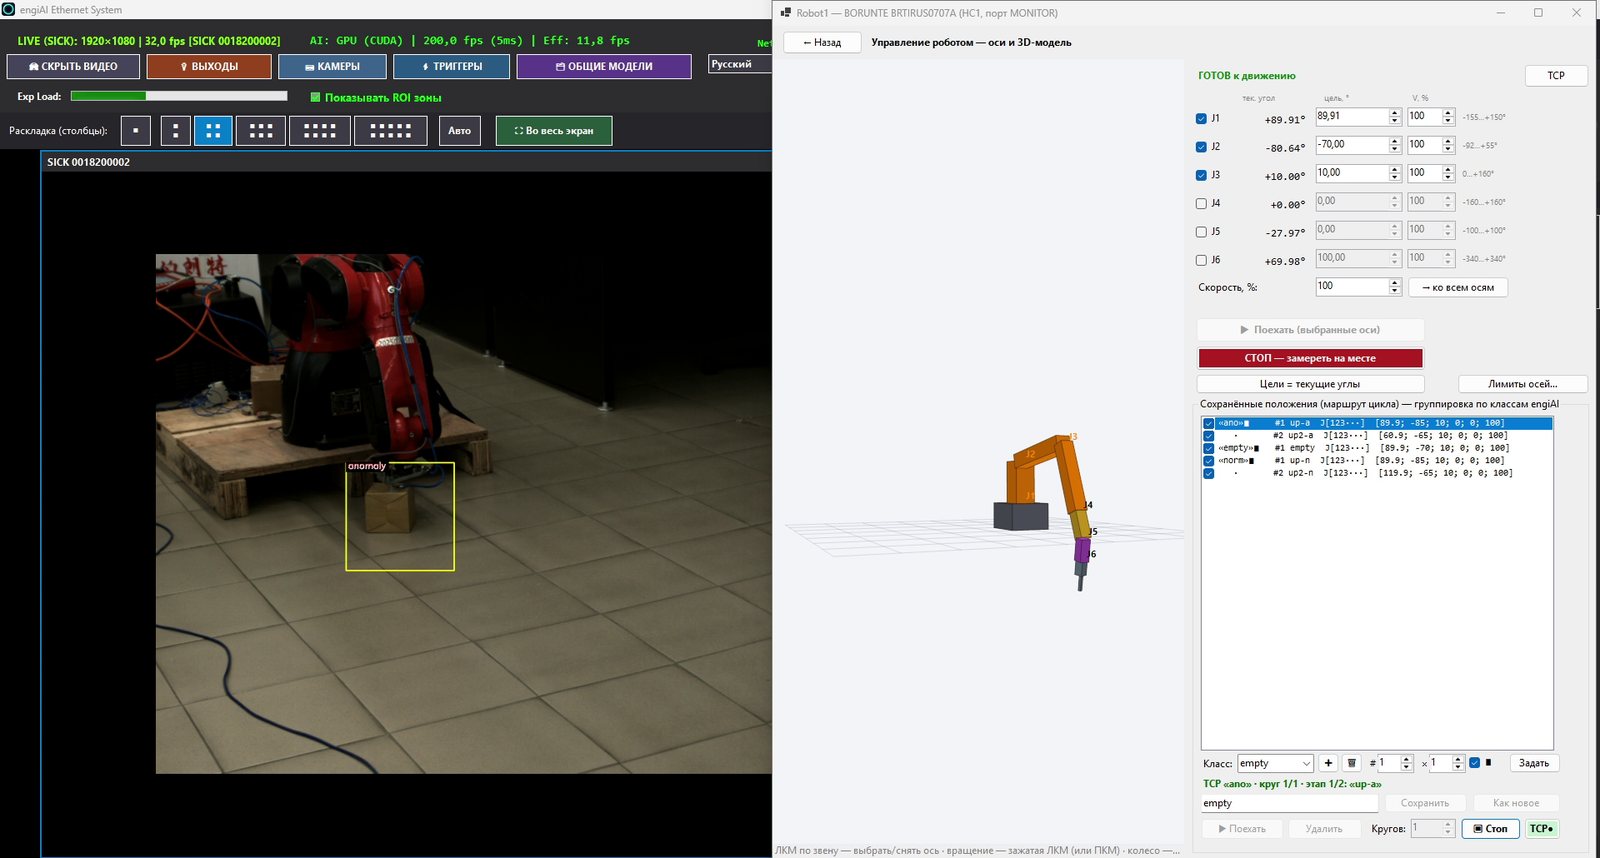
Nel programma Robot1, ogni risposta della rete neurale è associata a un percorso specifico per il robot. Questo percorso è una sequenza di posizioni, velocità di movimento e numero di ripetizioni.
Quando la telecamera segnala "normale", il robot esegue il percorso per i prodotti conformi. Quando la telecamera segnala "difetto", il robot esegue il percorso per i prodotti da scartare. L'esecuzione ripetuta dello stesso comando durante il movimento non interrompe il robot, e per i percorsi critici è possibile disabilitare l'interruzione.
| Risposta della rete neurale | Percorso del robot | Esempio sulla nostra piattaforma di test |
|---|---|---|
| "normale" | Il robot preleva il prodotto conforme e lo trasporta al punto di stoccaggio. | Percorso composto da due posizioni per il prodotto conforme. |
| "difetto" | Il robot trasporta il pezzo difettoso all'area di scarto. | Percorso di due posizioni per i pezzi difettosi. |
| "vuoto" | Il robot ritorna alla posizione di attesa e attende il prossimo pezzo. | Una posizione di attesa. |
| Angolo: 0–359° | Il robot orienta la pinza in base all'angolo del pezzo. | L'asse J6 ruota seguendo la scatola. |
Quali operazioni il robot combina in una singola cella?
Il robot dispone i pezzi nella scatola in file e strati. Il programma calcola automaticamente la posizione di ogni pezzo.
Il robot separa i pezzi in base a tipo, dimensione o qualità, in base all'output della rete neurale.
Il robot orienta il pezzo all'angolo determinato dalla telecamera.
La telecamera che guida il robot, contemporaneamente, verifica il prodotto alla ricerca di difetti.
Il robot carica la macchina, la pressa o il nastro trasportatore in base ai segnali dei sensori e degli ingressi.
Il robot rimuove i prodotti difettosi dalla linea e li deposita in un contenitore separato.
Per un nuovo prodotto, viene creata una nuova rete neurale e un nuovo set di percorsi. Tutte le informazioni relative all'unità vengono memorizzate in un file di progetto. Il passaggio a un altro prodotto avviene selezionando il progetto e l'insieme di modelli, senza richiedere la riprogrammazione del robot né nuove attrezzature.
04Avvio e assistenza remota disponibili in qualsiasi paese
I nostri programmi sono progettati in modo che il sistema possa essere preparato, testato e avviato senza la presenza di un tecnico specializzato. Lavoriamo da Minsk con clienti in qualsiasi paese e in qualsiasi fuso orario, seguendo un programma concordato.
Lui prepara il progetto, configura i programmi e addestra la rete neurale.
Accesso remoto al computer dell'unità e collegamento video con il vostro tecnico.
Un computer, una telecamera e un robot per la vostra produzione, in qualsiasi paese.
Si trova sul robot, monitora i movimenti e mantiene il pulsante di arresto di emergenza a portata di mano.
Perché l'avvio remoto è affidabile?
L'assemblaggio della cella robotica avviene in un modello tridimensionale denominato "Stend". La portata, il piano di posizionamento e il tempo di ciclo vengono verificati prima della prima esecuzione effettiva del robot.
Il modello di rete neurale viene addestrato utilizzando immagini dei vostri prodotti. Le immagini possono essere inviate tramite file o acquisite durante la connessione remota.
Pose, percorsi, regole di ingresso e uscita, impostazioni della telecamera e modelli vengono memorizzati in file. Noi prepariamo il progetto presso la nostra sede e lo trasmettiamo a voi.
Entrambi i programmi registrano ogni azione. Attraverso i registri, possiamo vedere cosa è successo nell'area di lavoro, senza doverci recare fisicamente sul posto.
L'operatore lavora con il programma nella sua lingua. I manuali dei programmi sono disponibili anche in 14 lingue.
I programmi engiAI e Robot1 possono essere scaricati dal sito engi.live e provati immediatamente: funzionano per 20 minuti senza la necessità di una licenza.
Come si svolge l'implementazione remota
| Fase | Cosa facciamo noi da remoto | Cosa fate voi in loco |
|---|---|---|
| Analisi del problema | Organizziamo una videoconferenza, esaminiamo foto e video dell'area, e proponiamo uno schema della cella. | Ci inviate un video dell'operazione, le dimensioni e il peso dei prodotti. |
| Specifiche tecniche | Elaboriamo una lista delle attrezzature necessarie: robot, telecamera, obiettivo, illuminazione, computer con scheda video, pinza, sensori. | Acquistate le attrezzature presso fornitori locali, seguendo le nostre specifiche tecniche. |
| Progetto della cella | Assembliamo la cella in un modello digitale, calcoliamo i percorsi, la portata e il tempo del ciclo. | Ci inviate le dimensioni dell'area di installazione e delle foto dell'area. |
| Installazione | Vi forniamo assistenza tramite videoconferenza, e vi trasmettiamo gli schemi di collegamento delle telecamere, dei sensori e delle uscite. | Il vostro meccanico ed elettricista installano le attrezzature. |
| Visione artificiale | Ci colleghiamo al computer della cella, configuriamo la telecamera, definiamo le aree di lavoro e addestriamo la rete neurale sui vostri prodotti. | Posizionate i prodotti sotto la telecamera, come richiesto. |
| Avvio del robot | Seguiamo l'avvio passo dopo passo: prima una prova a vuoto, poi il movimento di un singolo asse a bassa velocità, e infine un ciclo completo a velocità limitata. | Il vostro ingegnere è presente vicino al robot, accanto al pulsante di arresto di emergenza. |
| Formazione | Organizziamo corsi online per operatori, tecnici di manutenzione e responsabili di produzione, e forniamo le registrazioni delle lezioni. | I dipendenti si formano sulla propria cella di lavoro. |
| Assistenza | Ottimizziamo i modelli, aggiungiamo percorsi, analizziamo i registri e perfezioniamo i programmi. | Ci informate di nuovi prodotti o nuove attività. |
Il robot viene sempre avviato in presenza di una persona sul posto. Noi configuriamo il sistema e seguiamo il processo tramite videoconferenza, mentre il vostro ingegnere avvia e controlla il movimento del robot, rimanendo vicino al pulsante di arresto di emergenza. Durante i primi avviamenti, la velocità del robot è limitata dal programma.
Formazione a distanza sui nostri programmi
Programma engiAI: visione artificiale
- Connessione e configurazione di telecamere industriali.
- Definizione delle aree di controllo sull'immagine in tempo reale.
- Acquisizione di immagini e dati sintetici per l'addestramento.
- Addestramento della rete neurale e verifica dei risultati.
- Gestione degli ingressi/uscite: comandi al robot e al controllore PLC, uscite digitali, audio.
- Acquisizione di immagini tramite segnale di sensore e funzionamento con encoder del nastro trasportatore.
Programma Robot1: controllo del robot
- Connessione del robot, controllo manuale degli assi e memorizzazione delle posizioni.
- Percorsi e cicli, posizionamento in scatola a file e strati.
- Gestione degli ingressi/uscite, presa pneumatica, protezioni tramite sensori.
- Ricezione di comandi dal sistema di visione artificiale.
- Il gemello digitale di Stend e la transizione sicura verso un robot reale.
- Esportazione del ciclo nel programma del pannello di controllo del robot.
Per il lavoro da remoto, sono necessari una connessione internet stabile sul computer, un software di accesso remoto approvato dal vostro reparto IT e una connessione video da smartphone o laptop per il robot.
05 Visione tramite una singola telecamera: engiAI
engiAI è un software di visione artificiale dotato di una rete neurale. Con un unico programma, l'operatore può collegare le telecamere, definire le aree di controllo, addestrare la rete neurale, ispezionare i prodotti e gestire il processo di scarto.
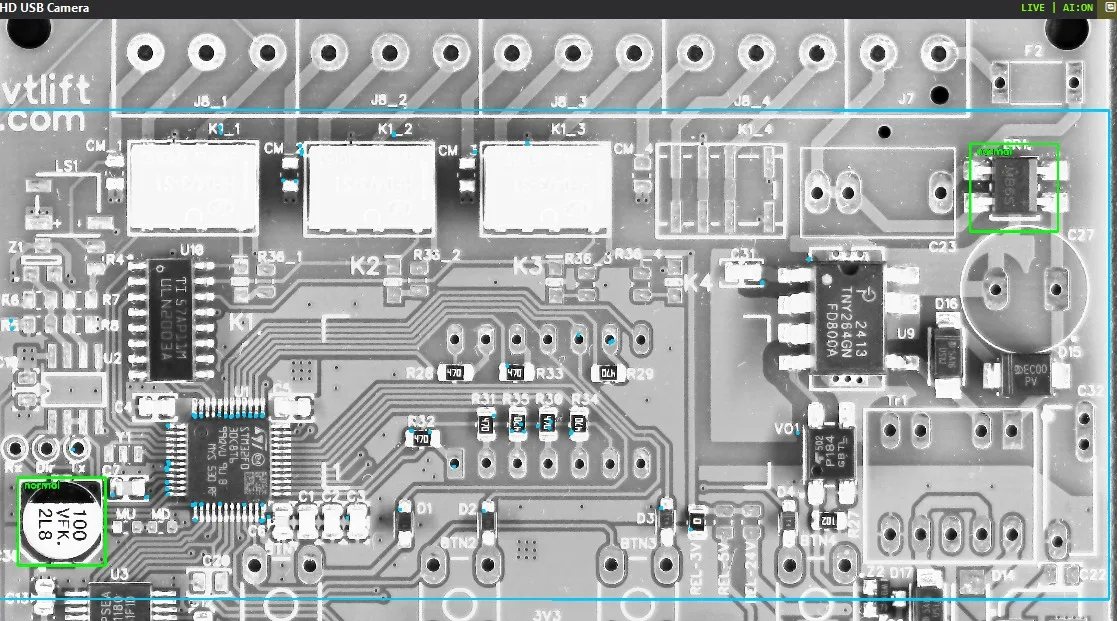
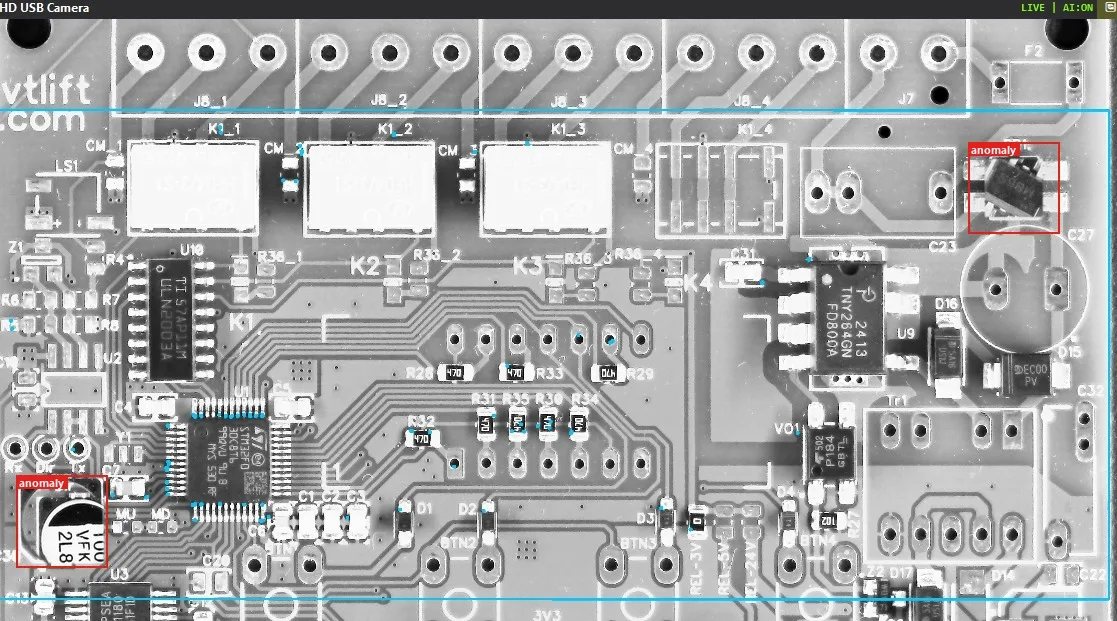
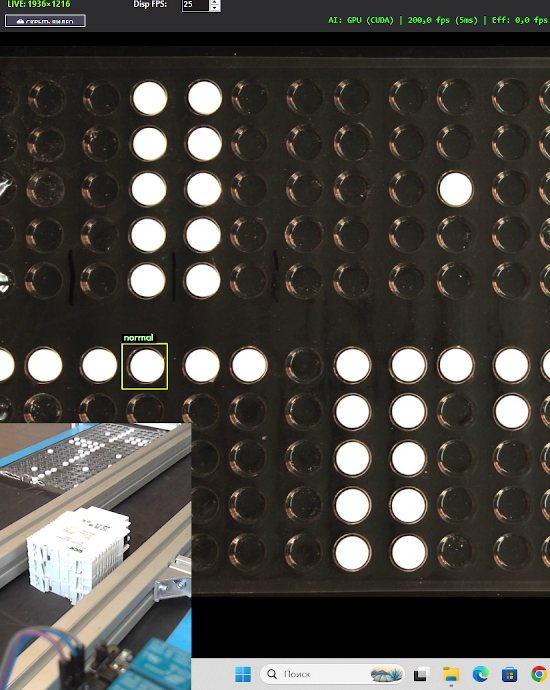
Il software verifica la presenza di un componente e la corretta posizione di tutti gli elementi.
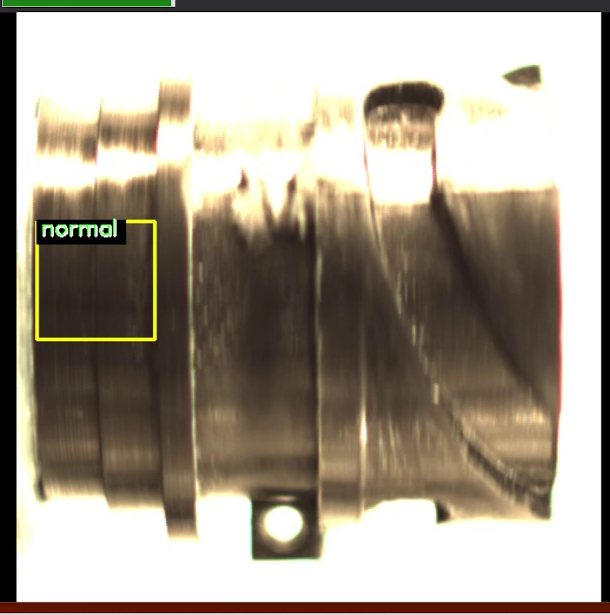
Il software individua scheggiature, spostamenti di componenti, errori di assemblaggio e oggetti estranei.
Una rete neurale determina il tipo, il colore o la variante del prodotto per la classificazione.
La rete neurale determina l'angolo del prodotto da 0 a 359 gradi, con un incremento di 1 grado.
Un singolo modello controlla centinaia di aree del circuito stampato, e ogni area ha il suo valore di riferimento.
Il software individua il circuito stampato sulla linea di produzione, anche se è spostato o ruotato fino a 180 gradi.
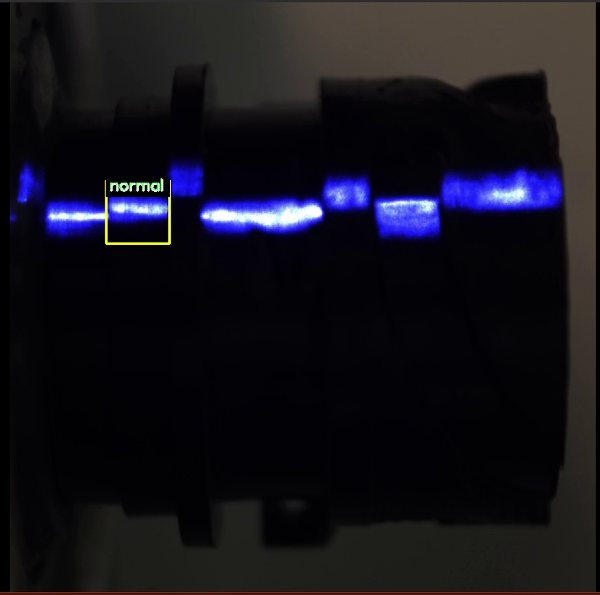
Addestramento senza la necessità di un vasto set di immagini
Di solito, per addestrare una rete neurale, sono necessarie migliaia di immagini etichettate. In engiAI, l'operatore scatta alcune immagini del prodotto, e il programma crea automaticamente un set di dati di addestramento. Il programma sposta e ruota l'area, modifica la luminosità e il contrasto, aggiunge immagini speculari e organizza le immagini in diverse categorie. Per le schede a circuito stampato, il programma crea automaticamente un difetto sintetico: sposta un componente insieme alla texture reale della scheda. Da una singola immagine, si ottengono centinaia di immagini di addestramento.
L'addestramento viene avviato con un solo pulsante. Può essere eseguito sulla scheda grafica NVIDIA o sulla CPU. L'intero ciclo "mostra il prodotto, addestra il modello, il sistema funziona" viene eseguito da un tecnico o da un operatore della linea, e non da uno specialista esterno in machine learning.
Telecamere e uscite
| Cosa può essere collegato | Funzionalità |
|---|---|
| Telecamere Hikrobot | Telecamere industriali GigE e USB3: tempo di esposizione, guadagno, risoluzione, ingressi e uscite digitali. |
| Telecamere SICK picoCam | Telecamere industriali IDS uEye: tempo di esposizione, guadagno, uscita per l'attuatore. |
| Telecamere USB e IP | Webcam e telecamere di sorveglianza tramite protocollo RTSP. Per un progetto pilota, anche una fotocamera di uno smartphone può essere sufficiente. |
| Sensori ed encoder | L'immagine viene catturata in base al segnale del sensore, e la variazione del momento di acquisizione non supera i 4 millisecondi. La sincronizzazione viene gestita tramite l'encoder del nastro trasportatore. |
| Uscite | Il sistema può essere collegato a un robot o a un controllore PLC tramite TCP/IP, e può attivare un'uscita discreta per un attuatore o una lampada, oltre a emettere un segnale acustico. |
| Scalabilità | Un singolo programma gestisce contemporaneamente diverse telecamere, con un massimo di 20 modelli di rete neurale per ciascuna telecamera. I set "telecamera e modello" vengono commutati con una sola pressione di un pulsante durante il cambio del prodotto. |
06Visione stereoscopica: altezza e dimensioni in 3D
Una telecamera rileva un'immagine bidimensionale. Quando il robot deve conoscere l'altezza, ad esempio la parte superiore di una pila di scatole o il livello del prodotto in un contenitore, al sistema viene collegato un sistema di visione stereoscopica.
Due telecamere osservano la scena con una leggera angolazione, come gli occhi di una persona. Attraverso la differenza tra le due immagini, il software crea una mappa di profondità e calcola, in millimetri, l'altezza, la lunghezza e la larghezza della scatola, nonché la distanza tra la telecamera e la sua parte superiore. Si possono utilizzare due telecamere industriali SICK, due telecamere USB o un modulo stereo preconfigurato, ovvero una telecamera con due obiettivi.
H Altezza della scatola sopra il tavolo, in millimetri.
L, W Lunghezza e larghezza della superficie superiore della scatola.
Z Distanza tra la telecamera e la parte superiore della scatola. Quando la telecamera è montata sulla testa del robot, questa distanza limita il movimento degli assi.
Mappa 3D della profondità: ogni punto dell'immagine riceve una distanza dalla telecamera, e l'oggetto si distingue rispetto al piano del tavolo.
Cosa può fare la visione stereoscopica nel nostro sistema
- Calibrazione con due metodi. La calibrazione precisa viene eseguita utilizzando una scacchiera. Una calibrazione semplificata può essere effettuata senza la scacchiera, basandosi sulla distanza dalla superficie e utilizzando una singola scatola di riferimento.
- Proiettore a punti laser. Il proiettore aggiunge un disegno alle superfici uniformi, rendendo la mappa della profondità più dettagliata. Le impostazioni sono separate per la modalità con laser e per la modalità senza laser.
- La telecamera montata sulla testa del robot. Il programma Robot1 tiene conto dell'altezza attuale della testa del robot e ricalcola le misurazioni tenendo conto della sua elevazione.
- Regole relative all'altezza. Per ogni intervallo di distanza dalla superficie, vengono definite delle limitazioni per gli assi del robot. Più alta è la pila, meno il robot può abbassarsi, e la ventosa non esercita pressione sul cartone. Queste regole si applicano a tutte le fonti di movimento del robot.
- Protezione in caso di dati obsoleti. Se i dati della telecamera sono obsoleti, gli assi indicati nelle impostazioni non si muovono. Questo comportamento può essere disattivato nelle impostazioni.
| Verifica su banco di prova | Risultato |
|---|---|
| Modulo stereo a basso costo: due sensori da 1280 × 720 pixel, distanza tra le lenti di circa 60 mm, telecamera posizionata a 255 mm di altezza. | L'errore di misurazione dell'altezza di una scatola è compreso tra 1 e 3 mm, senza l'utilizzo di un laser o di una griglia di calibrazione. |
| La stessa modalità stereo, ma con una configurazione semplificata. | L'errore nella lunghezza e nella larghezza è di circa il 10%. La precisione aumenta con il proiettore laser e la calibrazione tramite una griglia di controllo. |
07Robot1: Controllo del robot tramite computer
Robot1 controlla direttamente un robot industriale tramite la rete, utilizzando il controller del robot. Non è necessario alcun software specifico fornito dal produttore del robot. La pulsaziera di programmazione del robot rimane utilizzabile per l'attivazione della modalità operativa e per l'arresto di emergenza.
| Funzionalità | Cosa offre |
|---|---|
| Controllo manuale | Ogni asse viene mosso tramite pulsanti, con un passo e una velocità selezionabili. La testa del robot si muove rigorosamente in verticale e in linea retta, mentre il pezzo afferrato mantiene l'orientamento. |
| Posizioni e cicli | Le posizioni vengono salvate con un solo tocco e possono essere combinate in un ciclo con la velocità, le pause e il numero di ripetizioni desiderati. |
| Inserimento in scatole | L'operatore imposta il numero di pezzi per fila, il passo e il numero di strati, e il programma calcola la posizione di ogni elemento. La scatola viene adattata al robot reale. |
| Ingressi e uscite | La pinza pneumatica si attiva nella posizione di presa. I cicli vengono avviati e arrestati tramite segnali dai sensori. Se il sensore non rileva il pezzo dopo la presa, il robot ripete l'operazione o si ferma. |
| Limitazioni | Il programma definisce limiti per gli assi, zone proibite, una limitazione di velocità e un pulsante di arresto graduale che svuota la coda dei comandi. |
| Comandi dal sistema di visione | Il programma riceve comandi tramite rete. Per ogni asse, vengono definiti il comando, la velocità, lo spostamento e la direzione, mentre per ogni classe viene definito un percorso specifico. |
| Funzionamento senza computer | Un ciclo di lavoro completo viene scaricato su una chiavetta USB tramite i file del programma "pulsantiera di programmazione", e il robot lo esegue autonomamente. |
| Progetti e registro | Tutte le informazioni relative a una cella di lavoro sono contenute in un unico file di progetto. Il registro registra ogni comando inviato al robot. |
Gemello digitale Stend
Nel modulo Stend, il robot, la scatola, il punto di presa e il pezzo stesso vengono posizionati tramite mouse in una scena tridimensionale. La pinza viene assemblata direttamente sul modello, utilizzando una colonna, una trave e delle ventose. Il programma calcola la portata, il piano di posizionamento e il tempo del ciclo, per poi mostrare l'intero processo, simulando sensori e sistemi pneumatici.
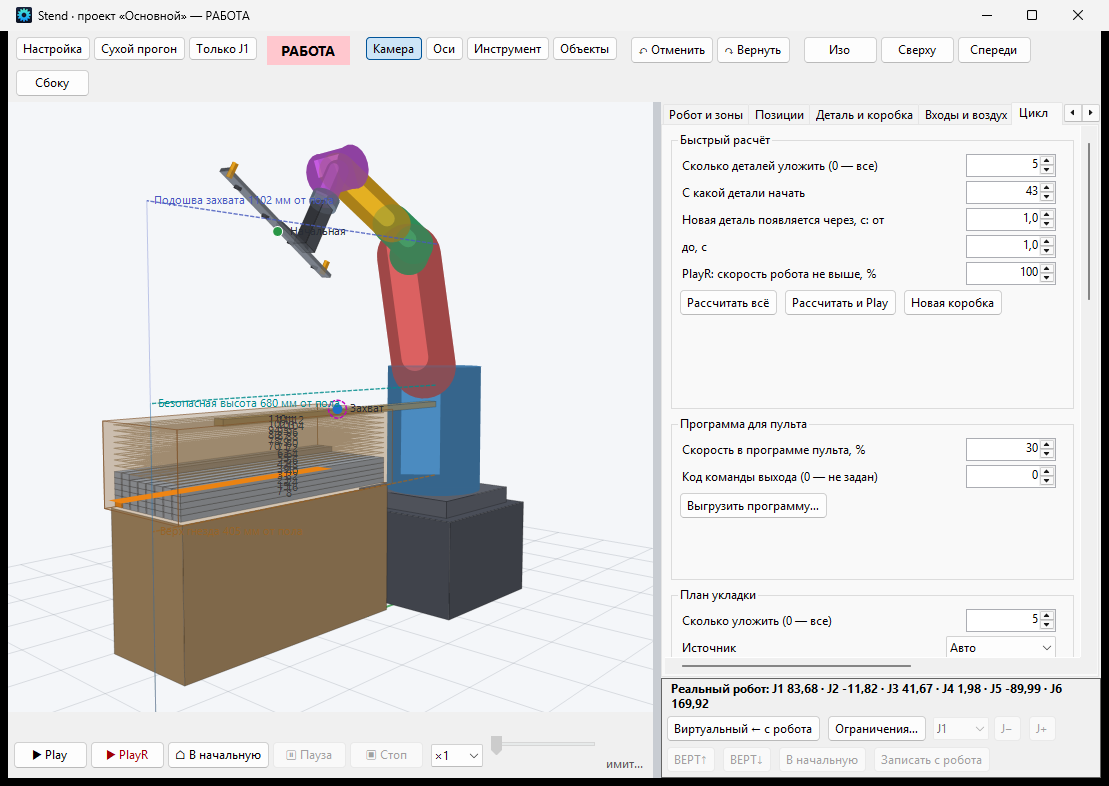
La transizione alla fase operativa vera e propria avviene per gradi. Inizialmente, il ciclo viene visualizzato su un modello. Successivamente, la funzione "prova a vuoto" registra i passaggi nel registro, senza inviare alcun comando al robot. Quindi, il robot muove solo un singolo asse, a una velocità massima del 5%. Infine, l'intero ciclo viene avviato, con la verifica dei punti e un limite di velocità.
08Tutto il software è stato sviluppato da noi
I programmi engiAI e Robot1 sono stati sviluppati da specialisti di "Vector Technologies". Questo si traduce in diversi vantaggi pratici per voi.
Se un'applicazione richiede una nuova funzione, un nuovo protocollo di comunicazione o un nuovo report, li implementiamo noi stessi.
La visione artificiale, la comunicazione e il controllo del robot sono gestiti da un unico team, quindi i problemi vengono risolti senza la necessità di comunicazioni tra diversi fornitori.
L'elaborazione delle immagini avviene su un computer all'interno dell'impianto, quindi le immagini del vostro processo produttivo non lasciano l'azienda.
I programmi funzionano nelle lingue russa, inglese, tedesca, francese, spagnola, italiana, portoghese, cinese, giapponese, coreana, hindi, araba, indonesiana e vietnamita.
I registri operativi e il database dei programmi conservano la cronologia degli eventi. Questi dati sono utili per l'analisi statistica dei difetti e per l'analisi del funzionamento del sistema.
Una seconda cella identica viene avviata copiando il progetto e il modello della rete neurale, anziché creando un nuovo progetto di integrazione.
| Requisiti | Valore |
|---|---|
| Computer | Windows 10 o Windows 11, versione a 64 bit. La scheda grafica NVIDIA accelera l'apprendimento e l'analisi; in sua assenza, il programma funziona utilizzando la CPU. |
| Robot | Oggi, Robot1 gestisce i robot BORUNTE tramite il controller HC1. I robot di altre marche e i controllori PLC ricevono comandi da engiAI tramite la rete TCP/IP. |
| Versione di prova | I programmi possono essere scaricati dal sito engi.live. Senza una licenza, ogni programma funziona per 20 minuti. |
09Informazioni sull'azienda "Vector Technologies"
"Vector Technologies" è uno sviluppatore, produttore e fornitore di apparecchiature per l'automazione industriale con sede a Minsk. L'azienda offre una gamma completa di servizi di ingegneria, dallo sviluppo del progetto all'avvio in produzione.
Progetti aziendali
Visione artificiale e robotica
- Adattamento di un robot industriale alla posizione dell'oggetto tramite visione artificiale.
- 3DStereo: misurazione contactless delle dimensioni tramite l'utilizzo di due telecamere.
- Analisi automatica di schede elettroniche.
- Ispezione di compresse per aree.
- Sistema di controllo dell'imballaggio di farmaci.
- Ispezione automatica delle etichette.
- Controllo dell'etichettatura e dell'isolamento di cavi e fili.
Automazione della produzione
- Sistema AGV per il trasporto di bobine e rotoli di filo, con capacità di carico fino a 2.900 kg.
- Modernizzazione della linea di taglio per nastri bimetallici.
- Modernizzazione completa della linea di controllo delle proprietà dei nastri bimetallici.
- Modernizzazione del sistema di controllo del forno a vuoto.
- Impianto completo per la preparazione, il trattamento e l'imbottigliamento dell'acqua potabile.
- Bancada di prova nel laboratorio di Belshina S.p.A.
- Stazione di lavaggio automatizzata.
Le descrizioni dei progetti sono pubblicate sul sito web vec-tech.by nella sezione "Progetti".
L'azienda produce inverter delle serie VTD, con potenze da 0,4 a 630 kW, e VTD20, con potenze da 0,75 a 15 kW, dispositivi di avviamento graduale con potenze da 11 a 600 kW, motori riduttori, quadri di controllo e dispositivi elettronici, prodotti con le proprie linee SMT e DIP. "Vector Technologies" è distributore ufficiale di YASKAWA, SICK, WEG, VIPA e FATEK. Progettiamo l'impianto, i sistemi di controllo e i quadri di controllo in base ai vostri dati e forniamo la documentazione per l'installazione in loco. La fornitura di attrezzature nel vostro paese viene discussa separatamente.
10 Dove viene applicato e come si calcola il beneficio?
| Settore industriale | Cosa viene automatizzato |
|---|---|
| Imballaggio e logistica | Orientamento e impilaggio di scatole, pallettizzazione, smistamento, misurazione delle dimensioni con telecamera stereoscopica. |
| Industria farmaceutica | Controllo di compresse in blister, controllo dell'imballaggio e dell'etichettatura, scarto dei prodotti difettosi. |
| Elettronica | Controllo dell'assemblaggio di circuiti stampati mediante il metodo ZONA-COPPIA: verifica della presenza, dello spostamento e dell'orientamento dei componenti. |
| Macchinari e lavorazione dei metalli | Caricamento di macchine e presse, controllo dei pezzi, posizionamento dei pezzi negli imballaggi. |
| Produzione di cavi | Controllo dell'etichettatura e dell'isolamento, trasporto di bobine con carrelli automatici. |
| Industria alimentare e delle bevande | Controllo del flusso di prodotti sulla linea di produzione, rilevamento di imballaggi caduti, posizionamento. |
| Magazzini | Pallettizzazione e depalletizzazione, misurazione delle dimensioni delle merci. |
Vantaggi di un robot con visione rispetto all'automazione tradizionale
- Non sono necessarie attrezzature costose. Non sono necessari supporti, fermi o contenitori vibranti specifici per ogni prodotto, poiché il robot si adatta autonomamente alla forma del pezzo.
- La riconfigurazione richiede diverse ore. Per un nuovo prodotto, viene addestrato un nuovo modello e vengono definitati nuovi percorsi, mentre la logica di funzionamento delle celle rimane invariata.
- Le piccole produzioni diventano convenienti. Quando il cambio di produzione ha un costo quasi nullo, è vantaggioso automatizzare anche la produzione di un singolo turno.
- Una singola telecamera svolge tre funzioni. La telecamera guida il robot, verifica la qualità e gestisce il processo di scarto.
- Il sistema è progettato per operare in condizioni reali. Se un componente è posizionato in modo errato o se viene ricevuta una partita di un colore diverso, il robot dotato di sistema di visione continua a funzionare perché si concentra sul componente stesso, e non sulle sue coordinate.
11Come iniziare
Come calcoliamo il ritorno sull'investimento
Calcoliamo il periodo di ammortamento in base ai vostri dati. Per il calcolo, sono necessari i dati presenti nella tabella sottostante, e il risultato sarà incluso nel calcolo economico.
| Dati forniti da voi | Cosa si evince da questi dati |
|---|---|
| Numero di dipendenti impiegati nell'operazione in un turno e numero di turni giornalieri. | Numero di ore di lavoro annuali sostituite dal robot. |
| Costo di un'ora di lavoro, comprensivo delle tasse. | Risparmio annuale sui costi del lavoro. |
| Percentuale di difetti e costo di un singolo errore. | Risparmio derivante dal controllo qualità automatizzato. |
| Quante volte al mese cambia il prodotto e quanto dura la riconfigurazione. | Risparmio su attrezzature e tempi di inattività. |
| Costo dello spazio o dell'area necessaria per la vostra applicazione. | Tempo di ammortamento: il costo diviso per il risparmio annuale. |
I programmi engiAI e Robot1, insieme alle relative guide e video, sono disponibili sul sito web engi.live. Senza una licenza, ogni programma funziona per 20 minuti.